Mindre risiko eftermonteringskandidat
Maskinens mekaniske tilstand er kendt, den tilsigtede funktion forbliver ens, og sikkerhedskontrollen kan revurderes uden at redesigne hele produktionscellen.

Visninger: 0 Forfatter: Webstedsredaktør Udgivelsestid: 2026-11-24 Oprindelse: websted


Sammenlign en CNC-eftermontering og en ny maskine under samme komponentmix, kvalitetsmål, sikkerhedsgrænse, integrationsomfang og accepttest. En eftermontering bliver et projekt med højere risiko, når det ændrer maskinens styringsmetode, funktion, sikkerhedsstrategi eller montagegrænse. Kontrolgrænseflader, G-kodeportabilitet, proprietære grænser og feedback-veje bør kontrolleres, før omkostnings- eller nedetidsnumre er tillid til.
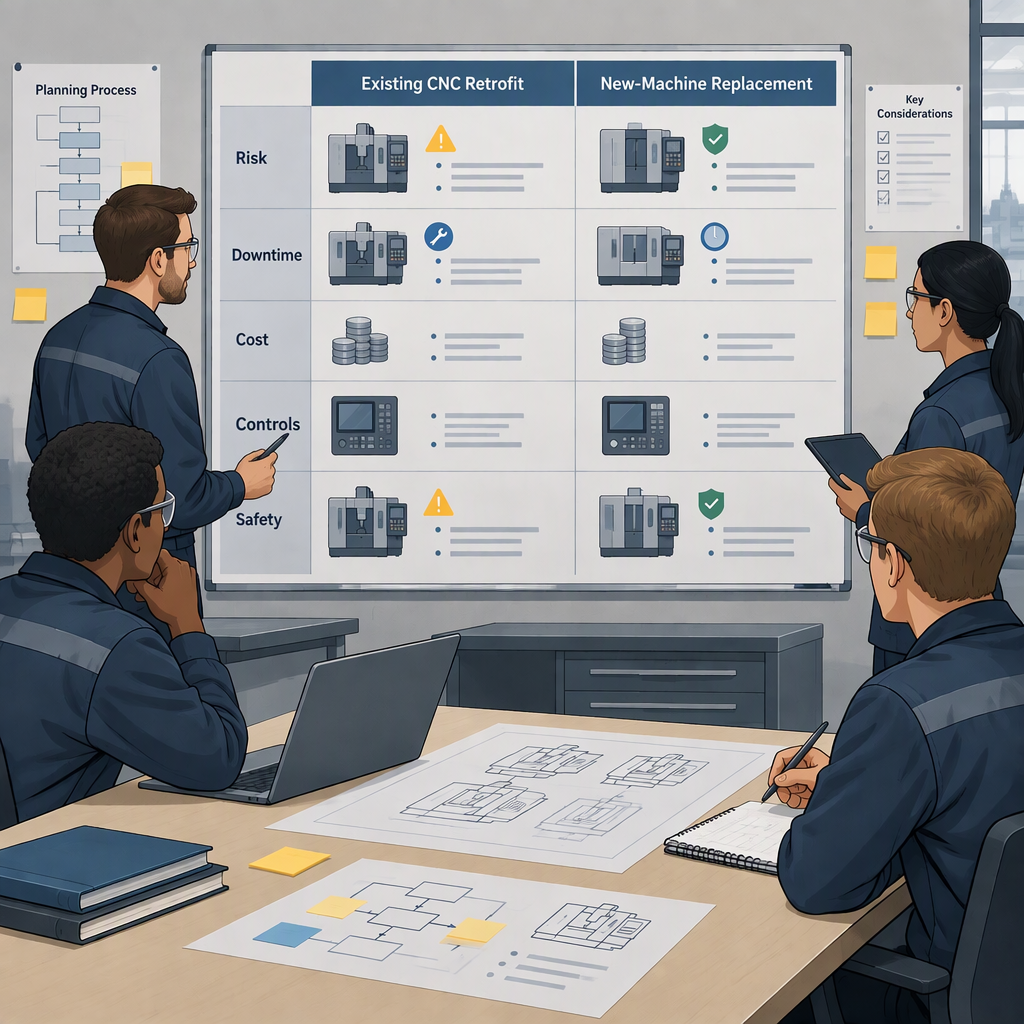
En retfærdig CNC-eftermontering i forhold til ny maskine-sammenligning starter med én driftsbasislinje: de samme emner, toleranceforventninger, operatørmodel, automatiseringsomfang, sikkerhedsgennemgang, kvalitetstjek og omkostningskategorier.
NIST beskriver smart fremstillingsarbejde omkring målevidenskab, standarder, testmetoder, interoperabilitet, sikkerhed, ydeevne, kvalitet og omkostninger; det er en praktisk ramme for at undgå ensidige sammenligninger mellem et opgraderet aktiv og et erstatningsaktiv.
Eftermonteringsrisikoen stiger markant, når projektet går fra at udskifte slidte eller forældede komponenter til at ændre maskinfunktion, styringsmetode, sikringsstrategi eller selve maskinkonstruktionen.
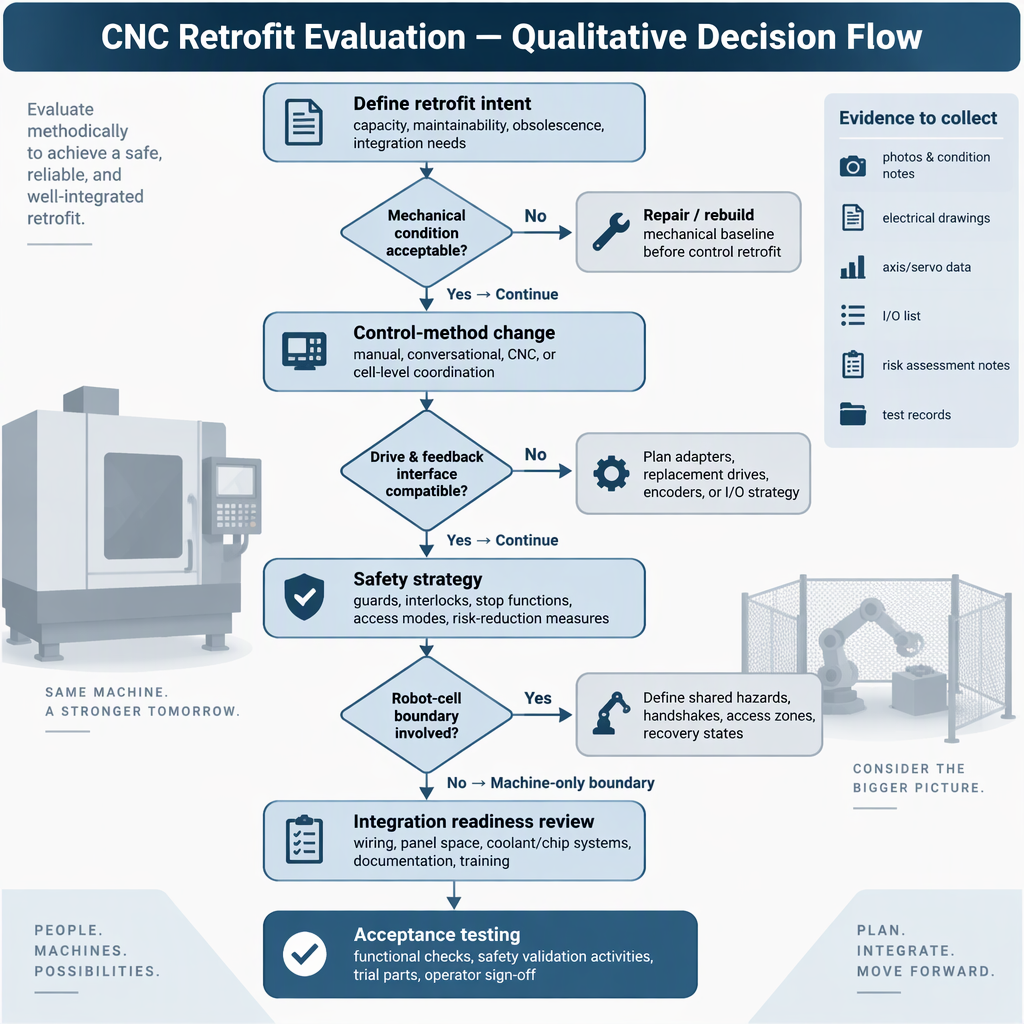
Maskinens mekaniske tilstand er kendt, den tilsigtede funktion forbliver ens, og sikkerhedskontrollen kan revurderes uden at redesigne hele produktionscellen.
Projektet ændrer styringsmetode, funktion, sikkerhedsstrategi eller maskinsamlinger så omfattende, at arbejdet minder om en nyleveret maskine eller et nyt integreret system.
Behandl sikkerhed og overholdelse som beslutningsgrænser, ikke papirarbejde efter ordren. UK Health and Safety Executives vejledning vedr renoveret og modificeret maskineri giver CNC-styring tilføjet til en tidligere manuel maskine som et eksempel på en ændring, der væsentligt kan ændre driften og introducere væsentlige nye risici. Anvend samme princip med de regler, der er vedtaget i maskinens driftsjurisdiktion.
En eftermontering er kun teknisk mulig, hvis controlleren, drevene, feedbacksignaler, programmer og eksterne datagrænseflader kan fås til at fungere som én styret proces.
En peer-reviewed gennemgang af integrerede CAM/CNC-kontrolsystemer bemærker, at G-kode er meget udbredt, leverandørspecifikke dialekter og post-processorer kan begrænse portabiliteten, mange kommercielle CNC-systemer er proprietære, og feedback-ruter såsom MTConnect eller OPC UA kan være adskilt fra kommandoveje.
| Tjek | Eftermonteringsspørgsmål | Spørgsmål om ny maskine |
|---|---|---|
| Programportabilitet | Vil eksisterende delprogrammer, makroer og post-processorer køre uden ukontrollerede redigeringer? | Vil den leverede styring acceptere butikkens programmerings-workflow og CAM-post? |
| Drev- og feedbackdata | Kan servo-, spindel-, encoder-, alarm- og diagnosesignaler tilgås på det nødvendige niveau? | Er feedback og diagnostik eksponeret for integration, ikke kun lokal drift? |
| Kommando versus overvågningsstier | Er kommandoveje og overvågningsveje kompatible eller kun løst forbundet? | Understøtter maskinarkitekturen den påtænkte overvågnings- eller cellekontrolmodel? |
| Proprietære grænser | Hvilke parametre, sikkerhedsfunktioner og realtidsdata er låst af den eksisterende arkitektur? | Hvilke grænseflader er dokumenteret til integratorbrug før køb? |
Tilføjelse af en robot forvandler sammenligningen fra en maskinbeslutning til en cellegrænsebeslutning, fordi menneske-robot interaktion, adgang, vagt, recovery og opgaveoverdragelse skal vurderes sammen.
Shenzhen Guanhong Technology Co., Ltd. præsenterer CNC-maskiner, industrielle robotarme og CNC + Robotintegration som produkt- eller løsningsområder, så integratorer, der vurderer denne type leverandør, bør anmode om celleniveau-interface, vagt- og idriftsættelsesomfang i stedet for kun at sammenligne maskinhardware.
NIOSH beskriver arbejdsrobotsikkerhedsarbejde omkring robotrelaterede skadestendenser, risikoprofiler på arbejdspladsen, støtte til sikkerhedsstandarder og vejledning til sikker interaktion mellem mennesker og robotter. Brug denne linse, når eftermonteringen omfatter robotpleje, palletering, inspektion eller andre automatiserede celleopgaver, og bekræft de gældende lokale regler for driftsstedet.
Sammenlign ikke nedetid som et enkelt gættet tal; sammenligne de arbejdspakker, der fjerner aktivet fra produktionen, og de valideringsmilepæle, der returnerer det til kontrolleret produktion.
| Nedetid arbejdspakke | Eftermonteringssti | Ny-maskinsti |
|---|---|---|
| Forberedelse af stedet | Arbejde med kabinet, ledninger, drev, kontrol og afskærmning kan udføres omkring et eksisterende fundament og forsyningslayout. | Fundament, rigningsrute, forsyninger, kølevæske, spånhåndtering og cellelayout kan have brug for ny forberedelse. |
| Styrer integration | Programkonvertering, parameterkortlægning, feedbacktjek og drevtuning kan være den kritiske vej. | Programmeringsarbejdsgang, post-processortilpasning og eksterne datalinks skal stadig bekræftes. |
| Sikkerhedsvalidering | Ændrede kontroller, funktion eller afskærmning kan udløse revurdering før produktionsfrigivelse. | Den nye installation har stadig brug for stedspecifik risikogennemgang og sikker integration i produktionsmiljøet. |
| Produktionsbeviser | Kør de aftalte dele, inspektionsplan og operatøropgaver, før du accepterer aktivet tilbage i produktion. | Brug de samme dele, inspektionsplan og operatøropgaver, så accepten er sammenlignelig. |
En troværdig omkostningsmodel omfatter maskinhardware, kontroller, drev, feedback, software, sikkerhedsteknik, robotintegration, idriftsættelse, træning, ekstra strategi og eksponering for tabt produktion.
| Omkostningskategori | Eftermonteringsspørgsmål | Ny-maskine spørgsmål |
|---|---|---|
| Styr arkitektur | Hvad kræves der for at forbinde den nye styring til eksisterende motorer, drev, feedback og programmer? | Hvad er inkluderet for dokumenterede grænseflader, programmigrering og ekstern dataadgang? |
| Sikkerhedsteknik | Hvilken risikovurdering, vagtgennemgang, validering og dokumentationsarbejde er inkluderet? | Hvilken stedspecifik sikkerhedsintegration er udelukket fra maskinens købspris? |
| Kvalitets- og ydeevnevalidering | Hvilke acceptdele, inspektionsmetoder og kontrol af proceskapacitet er inkluderet? | Hvilken samme accept af dele og inspektionsmetoder vil bevise udskiftningsaktivet? |
| Robot- eller celleintegration | Er lastning, losning, menneskelig interaktion, fejlretning og vagtændringer inkluderet? | Leveres robotcellen som en komplet integreret afgrænsning eller som separat udstyr? |
Undgå procentvise besparelser, tilbagebetalingsperioder eller generiske prisintervaller, medmindre de kommer fra det faktiske leverandørtilbud og målte baseline. For at få en retfærdig tilbudsanmodning skal du bede leverandører af både eftermonterede og nye maskiner om at prissætte samme omfang, udelukkelser og accepttests.
Accepter kun begge veje efter målte kontroller har bevist sikkerhedsfunktioner, programudførelse, feedbackadfærd, delkvalitet, operatøropgaver og cellegenvinding under de aftalte produktionsbetingelser.
| Acceptresultat | Beslutningshandling |
|---|---|
| Programmer kører, men feedback-integration er ufuldstændig | Hold accept, indtil grænsefladegrænser er løst, eller integrationsomfanget er reduceret. |
| Sikkerhedsgennemgang identificerer en ændret maskinfunktion eller adgangsfare | Behandl sikkerhedsrevurderingen som en del af projektets omfang, før du sammenligner de endelige omkostninger. |
| Kvalitetstjek passerer under den aftalte delblanding og inspektionsmetode | Sammenlign livscyklusomkostninger, vedligeholdelse og integrationssupport i stedet for købsprisen alene. |
Vælg vejen med den lavere samlede udførelsesrisiko, efter at mekanik, kontroller, sikkerhed, integration, nedetidsarbejdspakker og acceptbevis er sammenlignet på samme grundlag.
Basismaskinen er mekanisk servicebar, produktionsopgaven er stabil, og styringen eller drevopdateringen skaber ikke en bred ændring i funktion, sikkerhedsstrategi eller cellegrænse.
De eksisterende programmer, drev, feedbacksignaler og datagrænseflader kan kortlægges med overskuelig teknisk risiko.
Projektet kræver en større ændring af styringsmetoden, nyt sikringskoncept, ny maskinsamling eller omfattende redesign af robotceller.
Køberen har brug for en ren baseline for ydeevne, kvalitet, vedligeholdelse og integrationsmåling frem for at genopbygge et usikkert aktiv.
Den bedre mulighed er ikke den billigere citerede linjepost; det er muligheden, der beviser det krævede produktionsresultat med acceptabel sikkerhed, interface, nedetid og valideringsrisiko.
Hvis den eksisterende maskine er sund, og eftermonteringsomfanget er begrænset, kan eftermontering være et rationelt ingeniørprojekt. Hvis projektet ændrer styringsmetoden, sikkerhedsstrategien, robot-cellegrænsen eller acceptrisikoen for bredt, skal du evaluere en ny maskine på de samme målte forhold, før du forpligter dig.
Inden du vælger, skal du besvare disse praktiske spørgsmål med leverandørdokumenter, anlægsmålinger og accepttest frem for antagelser.
Nej. Sammenlign det fulde omfang: hardware, kontroller, drev, feedback, sikkerhedsteknik, integration, idriftsættelse, træning, validering og produktionsafbrydelse. Uden de samme omkostningskategorier kan det laveste indledende tilbud være vildledende.
Opdel nedetid i arbejdspakker: fjernelse fra produktion, installation, kontrolintegration, sikkerhedsvalidering, produktionstestning og operatørfrigivelse. Bed hver leverandør om at knytte antagelser og undtagelser til hver pakke.
Almindelige risici ligger i programportabilitet, proprietære controllergrænser, drev- og feedbackkompatibilitet og adskillelsen mellem kommandoveje og overvågningsdataveje.
Brug dybere revurdering, når projektet ændrer maskinfunktion, kontrolmetode, sikkerhedsstrategi, adgangspunkter eller maskinsamling. Bekræft de gældende forpligtelser med myndigheden og regler for driftsstedet.
Robotindlæsning tilføjer interaktion mellem mennesker og robotter, opgaveoverdragelse, fejlretning, adgang og vagtspørgsmål. Evaluer hele cellegrænsen i stedet for CNC'en og robotten som isolerede køb.
Anmod om integrationsomfang, grænsefladeliste, sikkerhedsvalideringsplan, idriftsættelsesplan, accepttestmatrix, ekskluderinger, uddannelsesomfang og supportgrænser for både eftermonterings- og nymaskineforslag.
Kør de aftalte dele, inspektionsplan, operatøropgaver, alarmer, gendannelsestrin og datagrænseflader under de aftalte produktionsbetingelser. Accepter kun projektet, når disse checks matcher købsomfanget.


2026-07-23 1156
SZGH-Technology-Full-Product-Catalog-Robots-CNC-Automation-2026.pdf
2026-06-18 46
SZGH CNC fræsecontroller Catalog.pdf.pdf
2026-06-17 8
SCARA Robot White Paper.pdf
2026-06-11 30
SZGH-Collaborative-Robot-Cobot-Catalog-BCi-Series.pdf
2026-06-10 81
Shenzhen Guanhong-teknologi - Servomotorbrochure 2025.4.pdf
2026-05-11 57
CNC-MASKINEVÆRKTØJSKATALOG.pdf


