Eftermonteringskandidat med lägre risk
Maskinens mekaniska tillstånd är känt, den avsedda funktionen förblir likartad och säkerhetskontrollerna kan omvärderas utan att hela produktionscellen behöver konstrueras om.

Visningar: 0 Författare: Webbplatsredaktör Publiceringstid: 2026-11-24 Ursprung: Plats


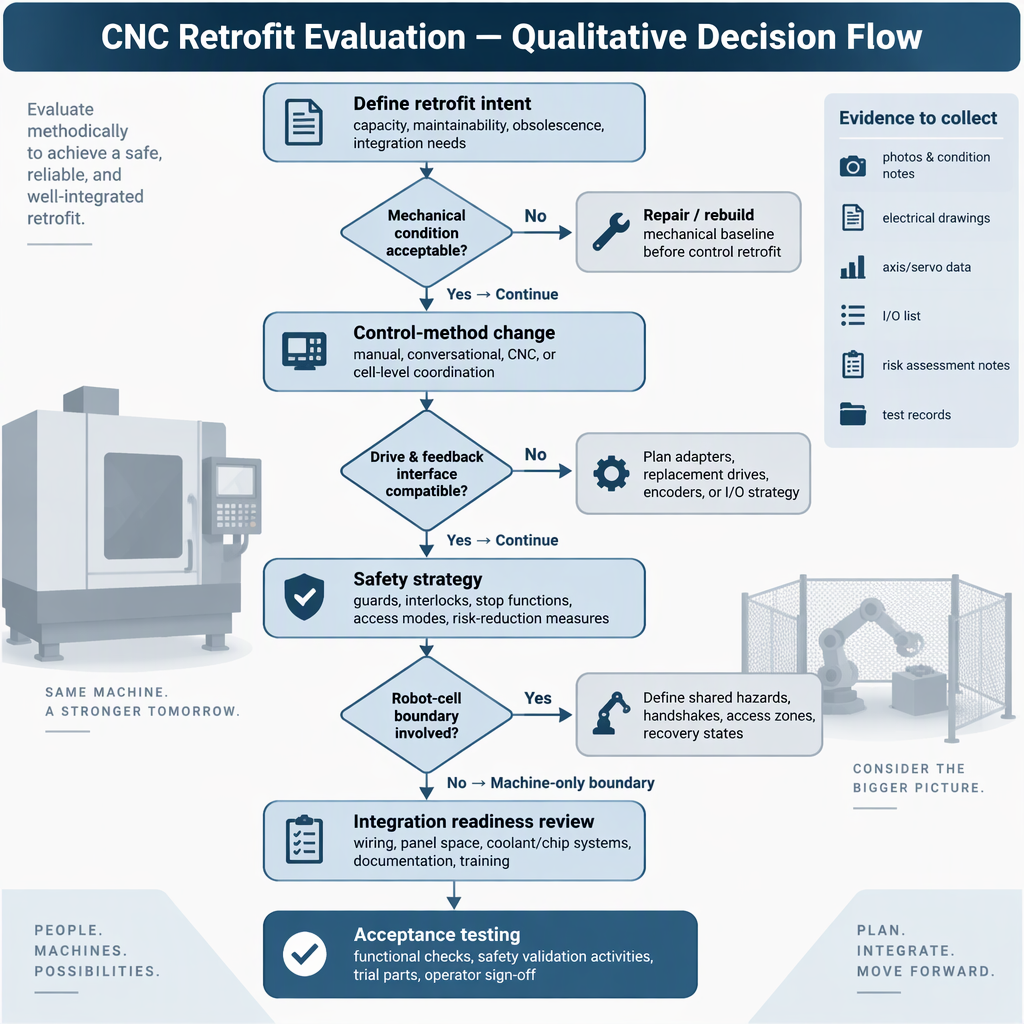
Jämför en CNC-remontering och en ny maskin under samma delmix, kvalitetsmål, säkerhetsgräns, integrationsomfång och acceptanstest. En eftermontering blir ett projekt med högre risk när det ändrar maskinens styrmetod, funktion, säkerhetsstrategi eller monteringsgräns. Kontrollgränssnitt, G-kodportabilitet, proprietära gränser och återkopplingsvägar bör kontrolleras innan kostnads- eller stilleståndssiffror kan litas på.
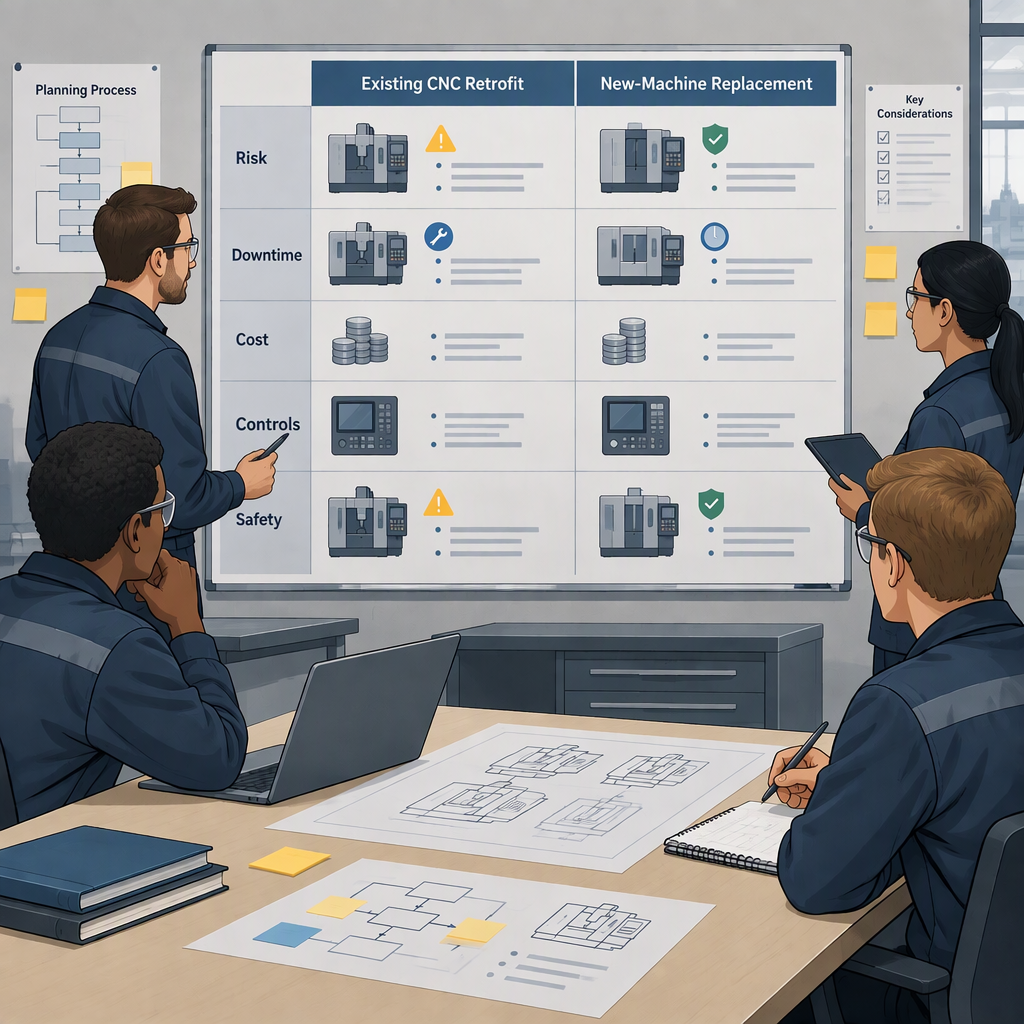
En rättvis jämförelse av CNC-eftermontering och ny maskin börjar med en baslinje för driften: samma arbetsstycken, toleransförväntningar, operatörsmodell, automatiseringsomfång, säkerhetsgranskning, kvalitetskontroller och kostnadskategorier.
NIST beskriver smart tillverkningsarbete kring mätvetenskap, standarder, testmetoder, interoperabilitet, säkerhet, prestanda, kvalitet och kostnad; det är en praktisk ram för att undvika ensidiga jämförelser mellan en uppgraderad tillgång och en ersättningstillgång.
Eftermonteringsrisken ökar kraftigt när projektet går från att byta ut slitna eller föråldrade komponenter till att ändra maskinfunktion, styrmetod, säkerhetsstrategi eller själva maskinmonteringen.
Maskinens mekaniska tillstånd är känt, den avsedda funktionen förblir likartad och säkerhetskontrollerna kan omvärderas utan att hela produktionscellen behöver konstrueras om.
Projektet förändrar styrmetod, funktion, säkerhetsstrategi eller maskinsammansättningar så omfattande att arbetet påminner om en nylevererad maskin eller ett nytt integrerat system.
Behandla säkerhet och efterlevnad som beslutsgränser, inte pappersarbete efter beställningen. UK Health and Safety Executives vägledning om renoverade och modifierade maskiner ger CNC-styrning tillagd till en tidigare manuell maskin som ett exempel på en förändring som avsevärt kan förändra driften och introducera betydande nya risker. Tillämpa samma princip med de regler som antagits i maskinens operativa jurisdiktion.
En eftermontering är tekniskt möjlig endast om regulatorn, frekvensomriktarna, återkopplingssignaler, program och externa datagränssnitt kan fås att fungera som en kontrollerad process.
En referentgranskad granskning av integrerade CAM/CNC-kontrollsystem noterar att G-kod används flitigt, leverantörsspecifika dialekter och postprocessorer kan begränsa portabiliteten, många kommersiella CNC-system är proprietära och återkopplingsvägar som MTConnect eller OPC UA kan vara separata från kommandovägar.
| Kontrollera | Eftermonteringsfråga | Fråga om ny maskin |
|---|---|---|
| Programportabilitet | Kommer befintliga delprogram, makron och efterbehandlare att köras utan okontrollerade redigeringar? | Kommer den medföljande kontrollen att acceptera butikens programmeringsarbetsflöde och CAM-post? |
| Drive- och feedbackdata | Kan servo, spindel, pulsgivare, larm och diagnostiska signaler nås på önskad nivå? | Är feedback och diagnostik exponerad för integration, inte bara lokal drift? |
| Kommando kontra övervakningsvägar | Är kommandovägar och övervakningsvägar kompatibla eller bara löst sammankopplade? | Stöder maskinarkitekturen den avsedda övervaknings- eller cellstyrningsmodellen? |
| Proprietära gränser | Vilka parametrar, säkerhetsfunktioner och realtidsdata är låsta av den befintliga arkitekturen? | Vilka gränssnitt är dokumenterade för integratoranvändning före köp? |
Att lägga till en robot förvandlar jämförelsen från ett maskinbeslut till ett cellgränsbeslut eftersom människa-robotinteraktion, åtkomst, bevakning, återhämtning och uppgiftsöverlämning måste bedömas tillsammans.
Shenzhen Guanhong Technology Co., Ltd. presenterar CNC-maskiner, industrirobotarmar och CNC + Robotintegration som produkt- eller lösningsområden, så integratörer som utvärderar denna typ av leverantörer bör begära gränssnittet på cellnivå, bevakning och idrifttagningsområdet snarare än att endast jämföra maskinvara.
NIOSH beskriver arbetsrobotsäkerhetsarbete kring robotrelaterade skadetrender, riskprofiler på arbetsplatsen, stöd för säkerhetsstandarder och vägledning för säker interaktion mellan människa och robot. Använd den linsen när eftermonteringen inkluderar robotvård, palletering, inspektion eller andra automatiserade celluppgifter, och bekräfta tillämpliga lokala regler för driftplatsen.
Jämför inte driftstopp som ett enda gissat antal; jämför arbetspaketen som tar bort tillgången från produktion och valideringsmilstolpar som återför den till kontrollerad produktion.
| Driftstoppspaket | Efterbyggnadsbana | Ny maskinväg |
|---|---|---|
| Platsförberedelse | Arbete med skåp, ledningar, drivning, styrning och bevakning kan utföras runt en befintlig grundläggning och utrustningslayout. | Fundament, riggväg, verktyg, kylvätska, spånhantering och celllayout kan behöva ny förberedelse. |
| Styr integrationen | Programkonvertering, parametermappning, feedbackkontroller och frekvensjustering kan vara den kritiska vägen. | Programmeringsarbetsflöde, postprocessorpassning och externa datalänkar behöver fortfarande bekräftas. |
| Säkerhetsvalidering | Modifierade kontroller, funktion eller bevakning kan utlösa omvärdering innan produktionen släpps. | Den nya installationen behöver fortfarande platsspecifik riskgranskning och säker integration i produktionsmiljön. |
| Produktionsbevisande | Kör de överenskomna delarna, inspektionsplanen och operatörsuppgifterna innan du tar tillbaka tillgången i produktion. | Använd samma delar, inspektionsplan och operatörsuppgifter så acceptansen är jämförbar. |
En trovärdig kostnadsmodell inkluderar maskinvara, kontroller, drivningar, feedback, mjukvara, säkerhetsteknik, robotintegration, driftsättning, utbildning, reservstrategi och exponering för förlorad produktion.
| Kostnadskategori | Efterbyggnadsfråga | Nymaskinsfråga |
|---|---|---|
| Styr arkitektur | Vad krävs för att koppla den nya styrningen till befintliga motorer, frekvensomriktare, återkoppling och program? | Vad ingår för dokumenterade gränssnitt, programmigrering och extern dataåtkomst? |
| Säkerhetsteknik | Vilken riskbedömning, bevakningsgranskning, validering och dokumentationsarbete ingår? | Vilken platsspecifik säkerhetsintegration är exkluderad från maskinens inköpspris? |
| Kvalitets- och prestandavalidering | Vilka acceptansdelar, inspektionsmetoder och processkapacitetskontroller ingår? | Vilka delar och inspektionsmetoder kommer att bevisa ersättningstillgången? |
| Robot- eller cellintegration | Inkluderas lastning, lossning, mänsklig interaktion, felåterställning och bevakningsändringar? | Levereras robotcellen som en komplett integrerad gräns eller som separat utrustning? |
Undvik procentuella besparingar, återbetalningsperioder eller generiska prisintervall såvida de inte kommer från den faktiska leverantörsofferten och uppmätta webbplatsens baslinje. För en rättvis offertförfrågan, be både eftermonterade och nya maskinleverantörer att prissätta samma omfattning, undantag och acceptanstest.
Acceptera endera vägen först efter att uppmätta kontroller har bevisat säkerhetsfunktioner, programutförande, återkopplingsbeteende, delkvalitet, operatörsuppgifter och cellåtervinning under de överenskomna produktionsvillkoren.
| Acceptansresultat | Beslutsåtgärd |
|---|---|
| Program körs men feedbackintegreringen är ofullständig | Håll godkännandet tills gränssnittsgränserna är lösta eller integrationsomfånget reduceras. |
| Säkerhetsgranskning identifierar en ändrad maskinfunktion eller åtkomstrisk | Behandla säkerhetsbedömningen som en del av projektets omfattning innan du jämför slutkostnaden. |
| Kvalitetskontroller klarar av den överenskomna komponentblandningen och inspektionsmetoden | Jämför livscykelkostnader, underhållsbarhet och integrationsstöd snarare än bara inköpspriset. |
Välj vägen med den lägre totala exekveringsrisken efter att mekanik, kontroller, säkerhet, integration, arbetspaket för driftstopp och acceptansbevis jämförs på samma grund.
Basmaskinen är mekaniskt servicebar, produktionsuppgiften är stabil och styrningen eller frekvensomriktaruppdateringen skapar ingen bred förändring av funktion, säkerhetsstrategi eller cellgräns.
De befintliga programmen, frekvensomriktarna, återkopplingssignalerna och datagränssnitten kan kartläggas med hanterbar teknisk risk.
Projektet kräver en stor förändring av styrmetoden, nytt skyddskoncept, ny maskinmontering eller omfattande omkonstruktion av robotceller.
Köparen behöver en ren baslinje för prestanda, kvalitet, underhållsbarhet och integrationsmätning snarare än att bygga om en osäker tillgång.
Det bättre alternativet är inte den billigare noterade raden; det är alternativet som bevisar det önskade produktionsresultatet med acceptabel säkerhet, gränssnitt, stilleståndstid och valideringsrisk.
Om den befintliga maskinen är sund och omfattningen av eftermonteringen är begränsad, kan eftermontering vara ett rationellt ingenjörsprojekt. Om projektet ändrar styrmetoden, säkerhetsstrategin, robotcellsgränsen eller acceptansrisk för brett, utvärdera en ny maskin på samma uppmätta förhållanden innan du påbörjar den.
Innan du väljer, svara på dessa praktiska frågor med leverantörsdokument, platsmätningar och acceptanstest snarare än antaganden.
Nej. Jämför hela omfattningen: hårdvara, kontroller, drivningar, feedback, säkerhetsteknik, integration, idrifttagning, utbildning, validering och produktionsavbrott. Utan samma kostnadskategorier kan den lägre initiala offerten vara missvisande.
Dela upp driftstopp i arbetspaket: borttagning från produktion, installation, kontrollintegration, säkerhetsvalidering, produktionsprovning och operatörsfrigivning. Be varje leverantör att bifoga antaganden och undantag till varje paket.
Vanliga risker ligger i programportabilitet, proprietära kontrollergränser, driv- och återkopplingskompatibilitet och separationen mellan kommandovägar och övervakningsdatavägar.
Använd djupare omvärdering när projektet ändrar maskinfunktion, styrmetod, säkerhetsstrategi, åtkomstpunkter eller maskinmontering. Bekräfta tillämpliga skyldigheter med myndigheten och regler för driftplatsen.
Robotladdning lägger till interaktion mellan människa och robot, uppgiftsöverlämning, felåterställning, åtkomst och bevakningsfrågor. Utvärdera hela cellgränsen snarare än CNC:n och roboten som isolerade inköp.
Begär integrationsomfång, gränssnittslista, säkerhetsvalideringsplan, idrifttagningsplan, acceptanstestmatris, undantag, utbildningsomfång och stödgränser för både eftermonterings- och nymaskinförslag.
Kör överenskomna delar, inspektionsplan, operatörsuppgifter, larm, återställningssteg och datagränssnitt under överenskomna produktionsvillkor. Acceptera projektet endast när dessa kontroller matchar inköpsomfånget.


2026-07-23 1156
SZGH-Technology-Full-Product-Catalog-Robots-CNC-Automation-2026.pdf
2026-06-18 46
SZGH CNC frässtyrenhet Catalog.pdf.pdf
2026-06-17 8
SCARA Robot White Paper.pdf
2026-06-11 30
SZGH-Collaborative-Robot-Cobot-Catalog-BCi-Series.pdf
2026-06-10 81
Shenzhen Guanhong Technology - Servomotorbroschyr 2025.4.pdf
2026-05-11 57
CNC-MASKINVERKTYGSKATALOG.pdf


