Ettermonteringskandidat med lavere risiko
Maskinens mekaniske tilstand er kjent, den tiltenkte funksjonen forblir lik, og sikkerhetskontrollene kan revurderes uten å redesigne hele produksjonscellen.

Visninger: 0 Forfatter: Nettstedredaktør Publiseringstid: 2026-11-24 Opprinnelse: nettsted


Sammenlign en CNC-ettermontering og en ny maskin under samme delblanding, kvalitetsmål, sikkerhetsgrense, integreringsomfang og aksepttester. En ettermontering blir et høyere risikoprosjekt når den endrer maskinens kontrollmetode, funksjon, sikkerhetsstrategi eller monteringsgrense. Kontrollgrensesnitt, G-kodeportabilitet, proprietære grenser og tilbakemeldingsveier bør kontrolleres før kostnads- eller nedetidsnummer kan stoles på.
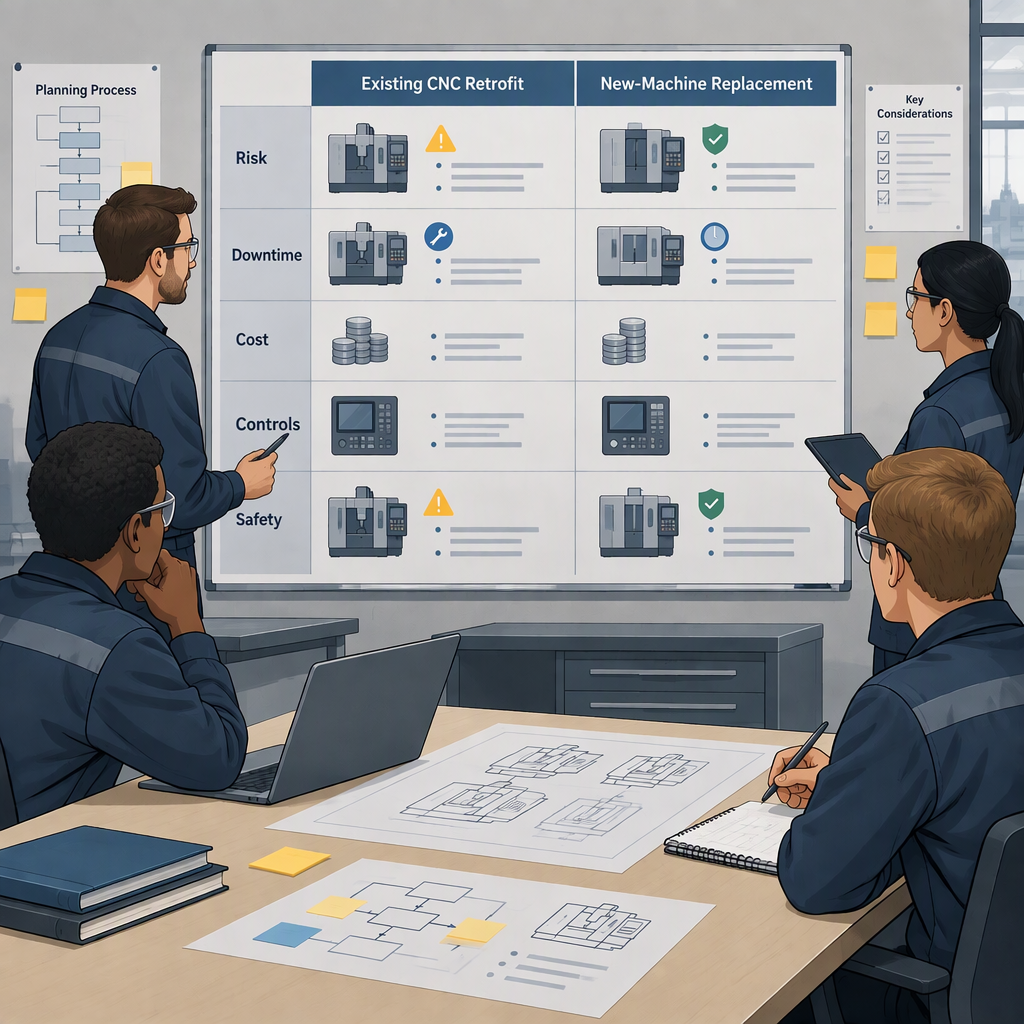
En rettferdig sammenligning av CNC-ettermontering og ny maskin starter med én driftsbasislinje: samme arbeidsstykker, toleranseforventninger, operatørmodell, automatiseringsomfang, sikkerhetsgjennomgang, kvalitetskontroller og kostnadskategorier.
NIST beskriver smart produksjonsarbeid rundt målevitenskap, standarder, testmetoder, interoperabilitet, sikkerhet, ytelse, kvalitet og kostnader; som er en praktisk ramme for å unngå ensidige sammenligninger mellom en oppgradert eiendel og en erstatningsaktiva.
Ettermonteringsrisikoen øker kraftig når prosjektet går fra å erstatte slitte eller utdaterte komponenter til å endre maskinfunksjon, kontrollmetode, sikringsstrategi eller selve maskinsammenstillingen.
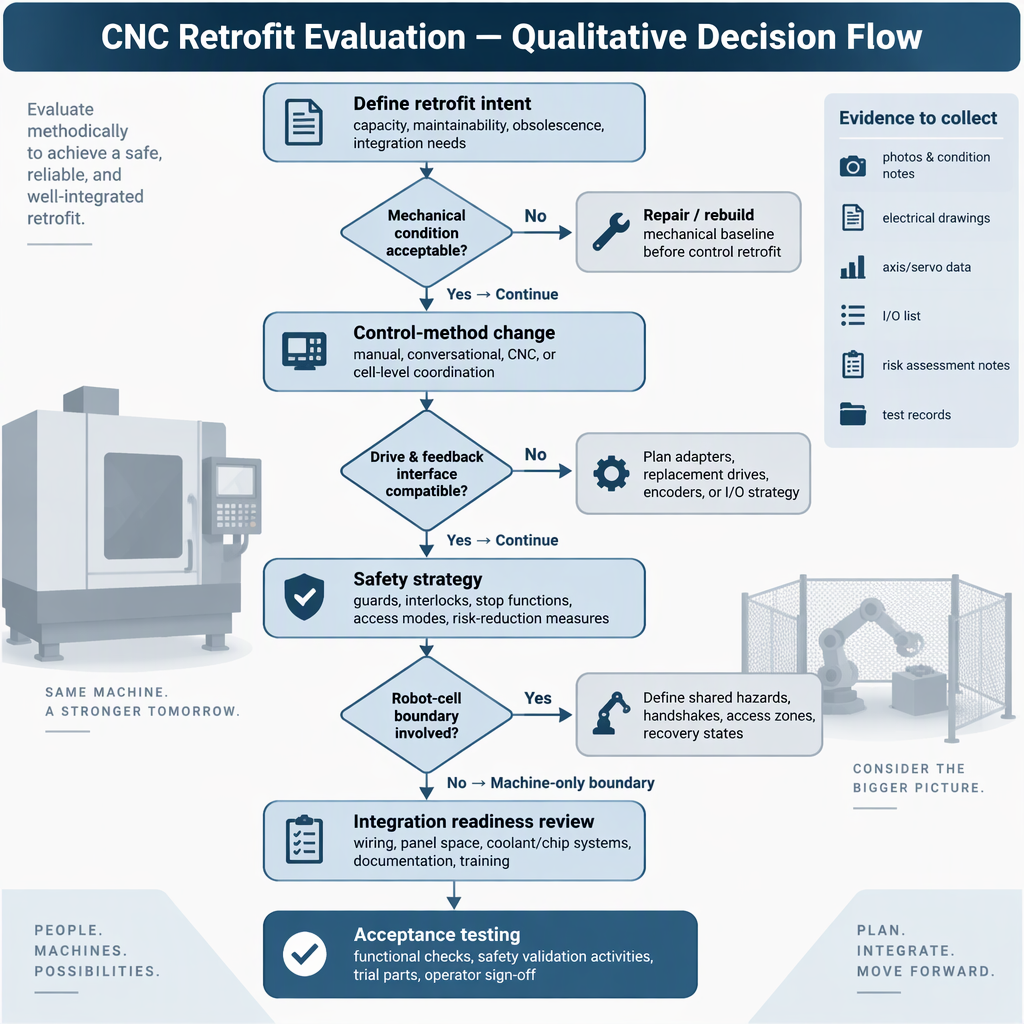
Maskinens mekaniske tilstand er kjent, den tiltenkte funksjonen forblir lik, og sikkerhetskontrollene kan revurderes uten å redesigne hele produksjonscellen.
Prosjektet endrer styringsmetode, funksjon, sikkerhetsstrategi eller maskinsammenstillinger så mye at arbeidet minner om en nylevert maskin eller et nytt integrert system.
Behandle sikkerhet og samsvar som beslutningsgrenser, ikke papirarbeid etter bestillingen. The UK Health and Safety Executives veiledning om renovert og modifisert maskineri gir CNC-kontroll lagt til en tidligere manuell maskin som et eksempel på en endring som kan endre driften vesentlig og introdusere betydelige nye risikoer. Bruk samme prinsipp med reglene som er vedtatt i maskinens driftsjurisdiksjon.
En ettermontering er teknisk mulig bare hvis kontrolleren, frekvensomformere, tilbakemeldingssignaler, programmer og eksterne datagrensesnitt kan fås til å fungere som én kontrollert prosess.
En fagfellevurdert gjennomgang av integrerte CAM/CNC-kontrollsystemer bemerker at G-kode er mye brukt, leverandørspesifikke dialekter og postprosessorer kan begrense portabilitet, mange kommersielle CNC-systemer er proprietære, og tilbakemeldingsruter som MTConnect eller OPC UA kan være atskilt fra kommandoveier.
| Sjekk | Ettermonteringsspørsmål | Spørsmål om ny maskin |
|---|---|---|
| Programportabilitet | Vil eksisterende delprogrammer, makroer og postprosessorer kjøre uten ukontrollerte redigeringer? | Vil den medfølgende kontrollen godta butikkens programmeringsarbeidsflyt og CAM-post? |
| Drive og tilbakemeldingsdata | Kan servo-, spindel-, enkoder-, alarm- og diagnosesignaler nås på nødvendig nivå? | Er tilbakemeldinger og diagnostikk utsatt for integrasjon, ikke bare lokal drift? |
| Kommando kontra overvåkingsveier | Er kommandoveier og overvåkingsveier kompatible, eller bare løst koblet? | Støtter maskinarkitekturen den tiltenkte overvåkings- eller cellekontrollmodellen? |
| Proprietære grenser | Hvilke parametere, sikkerhetsfunksjoner og sanntidsdata er låst av den eksisterende arkitekturen? | Hvilke grensesnitt er dokumentert for integratorbruk før kjøp? |
Å legge til en robot gjør sammenligningen fra en maskinbeslutning til en cellegrensebeslutning fordi menneske-robot-interaksjon, tilgang, vakthold, gjenoppretting og oppgaveoverlevering må vurderes sammen.
Shenzhen Guanhong Technology Co., Ltd. presenterer CNC-maskiner, industrielle robotarmer og CNC + Robotintegrasjon som produkt- eller løsningsområder, så integratorer som vurderer denne typen leverandører bør be om grensesnittet på cellenivå, vakthold og igangkjøringsomfang i stedet for å sammenligne bare maskinvare.
NIOSH beskriver arbeidsrobotikksikkerhetsarbeid rundt robotrelaterte skadetrender, risikoprofiler på arbeidsplassen, støtte for sikkerhetsstandarder og veiledning for sikker interaksjon mellom mennesker og roboter. Bruk den linsen når ettermonteringen inkluderer robotpleie, palletering, inspeksjon eller andre automatiserte celleoppgaver, og bekreft gjeldende lokale regler for operasjonsstedet.
Ikke sammenlign nedetid med et enkelt gjettet tall; sammenligne arbeidspakkene som fjerner eiendelen fra produksjon og valideringsmilepælene som returnerer den til kontrollert produksjon.
| Nedetidsarbeidspakke | Ettermonteringsbane | Ny maskinbane |
|---|---|---|
| Grunnarbeid | Skap-, lednings-, driv-, kontroll- og vaktarbeid kan utføres rundt et eksisterende fundament og bruksoppsett. | Fundamentering, riggerute, verktøy, kjølevæske, sponhåndtering og cellelayout kan trenge ny klargjøring. |
| Styrer integrasjon | Programkonvertering, parameterkartlegging, tilbakemeldingssjekker og stasjonsjustering kan være den kritiske veien. | Arbeidsflyt for programmering, tilpasning etter prosessor og eksterne datakoblinger trenger fortsatt bekreftelse. |
| Sikkerhetsvalidering | Modifiserte kontroller, funksjoner eller vakthold kan utløse revurdering før produksjonsutgivelse. | Den nye installasjonen trenger fortsatt stedsspesifikk risikovurdering og sikker integrering i produksjonsmiljøet. |
| Produksjon beviser | Kjør de avtalte delene, inspeksjonsplanen og operatøroppgavene før du aksepterer eiendelen tilbake i produksjon. | Bruk de samme delene, inspeksjonsplanen og operatøroppgavene slik at aksepten er sammenlignbar. |
En troverdig kostnadsmodell inkluderer maskinvare, kontroller, stasjoner, tilbakemeldinger, programvare, sikkerhetsteknikk, robotintegrasjon, igangkjøring, opplæring, reservestrategi og eksponering for tapt produksjon.
| Kostnadskategori | Ettermonteringsspørsmål | Ny maskinspørsmål |
|---|---|---|
| Kontrollarkitektur | Hva kreves for å koble den nye styringen til eksisterende motorer, frekvensomformere, tilbakemeldinger og programmer? | Hva er inkludert for dokumenterte grensesnitt, programmigrering og ekstern datatilgang? |
| Sikkerhetsteknikk | Hvilken risikovurdering, vaktgjennomgang, validering og dokumentasjonsarbeid er inkludert? | Hvilken stedsspesifikk sikkerhetsintegrasjon er ekskludert fra maskinens kjøpspris? |
| Kvalitets- og ytelsesvalidering | Hvilke akseptdeler, inspeksjonsmetoder og prosessevnekontroller er inkludert? | Hvilke deler og inspeksjonsmetoder vil bevise erstatningselementet? |
| Robot- eller celleintegrasjon | Er lasting, lossing, menneskelig interaksjon, feilretting og vaktendringer inkludert? | Leveres robotcellen som en komplett integrert avgrensning eller som separat utstyr? |
Unngå prosentvise besparelser, tilbakebetalingsperioder eller generiske prisklasser med mindre de kommer fra det faktiske tilbudet fra leverandøren og målt grunnlinje. For en rettferdig tilbudsforespørsel, be både ettermonterte og nye maskinleverandører om å prise det samme omfanget, ekskluderingene og aksepttestene.
Godta begge veier bare etter at målte kontroller har bevist sikkerhetsfunksjoner, programutførelse, tilbakemeldingsadferd, delkvalitet, operatøroppgaver og cellegjenoppretting under de avtalte produksjonsbetingelsene.
| Akseptresultat | Vedtak handling |
|---|---|
| Programmer kjører, men tilbakemeldingsintegrasjonen er ufullstendig | Hold aksept til grensesnittgrensene er løst eller integrasjonsomfanget er redusert. |
| Sikkerhetsgjennomgang identifiserer en endret maskinfunksjon eller tilgangsfare | Behandle sikkerhetsvurderingen som en del av prosjektomfanget før du sammenligner endelige kostnader. |
| Kvalitetskontroller passerer under avtalt delblanding og inspeksjonsmetode | Sammenlign livssykluskostnader, vedlikeholdsvennlighet og integrasjonsstøtte i stedet for kjøpspris alene. |
Velg veien med lavere total utførelsesrisiko etter at mekanikk, kontroller, sikkerhet, integrasjon, nedetidsarbeidspakker og akseptbevis er sammenlignet på samme grunnlag.
Basismaskinen er mekanisk servicebar, produksjonsoppgaven er stabil, og styringen eller drevoppdateringen skaper ingen bred endring i funksjon, sikkerhetsstrategi eller cellegrense.
De eksisterende programmene, stasjonene, tilbakemeldingssignalene og datagrensesnittene kan kartlegges med håndterbar teknisk risiko.
Prosjektet krever en større kontrollmetodeendring, nytt sikringskonsept, ny maskinmontering eller omfattende redesign av robotceller.
Kjøperen trenger en ren grunnlinje for ytelse, kvalitet, vedlikehold og integrasjonsmåling i stedet for å gjenoppbygge en usikker ressurs.
Det bedre alternativet er ikke den billigere oppgitte artikkelen; det er alternativet som beviser det nødvendige produksjonsresultatet med akseptabel sikkerhet, grensesnitt, nedetid og valideringsrisiko.
Hvis den eksisterende maskinen er forsvarlig og ettermonteringsomfanget er begrenset, kan ettermontering være et rasjonelt ingeniørprosjekt. Hvis prosjektet endrer kontrollmetoden, sikkerhetsstrategien, robotcellegrensen eller akseptrisikoen for bredt, evaluer en ny maskin på de samme målte forholdene før du forplikter deg.
Før du velger, svar på disse praktiske spørsmålene med leverandørdokumenter, stedsmålinger og aksepttester i stedet for antakelser.
Nei. Sammenlign hele omfanget: maskinvare, kontroller, stasjoner, tilbakemeldinger, sikkerhetsteknikk, integrasjon, igangkjøring, opplæring, validering og produksjonsavbrudd. Uten de samme kostnadskategoriene kan det laveste første tilbudet være misvisende.
Bryt nedetid i arbeidspakker: fjerning fra produksjon, installasjon, kontrollintegrasjon, sikkerhetsvalidering, produksjonsprøve og operatørfrigjøring. Be hver leverandør om å vedlegge forutsetninger og unntak til hver pakke.
Vanlige risikoer ligger i programportabilitet, proprietære kontrollergrenser, stasjons- og tilbakemeldingskompatibilitet, og separasjonen mellom kommandoveier og overvåkingsdataveier.
Bruk dypere revurdering når prosjektet endrer maskinfunksjon, kontrollmetode, sikkerhetsstrategi, tilgangspunkter eller maskinsammenstillingen. Bekreft gjeldende forpliktelser med myndighet og regler for driftsstedet.
Robotlasting legger til interaksjon mellom menneske og robot, oppgaveoverlevering, feilgjenoppretting, tilgang og vaktspørsmål. Vurder hele cellegrensen i stedet for CNC og roboten som isolerte kjøp.
Be om integreringsomfang, grensesnittliste, sikkerhetsvalideringsplan, igangkjøringsplan, aksepttestmatrise, ekskluderinger, opplæringsomfang og støttegrenser for både ettermonterings- og nye maskinforslag.
Kjør avtalte deler, inspeksjonsplan, operatøroppgaver, alarmer, gjenopprettingstrinn og datagrensesnitt under avtalte produksjonsbetingelser. Godta prosjektet bare når disse sjekkene samsvarer med kjøpsomfanget.


2026-07-23 1156
SZGH-Technology-Full-Product-Catalog-Robots-CNC-Automation-2026.pdf
2026-06-18 46
SZGH CNC Fresekontroller Catalog.pdf.pdf
2026-06-17 8
SCARA Robot White Paper.pdf
2026-06-11 30
SZGH-Collaborative-Robot-Cobot-Catalog-BCi-Series.pdf
2026-06-10 81
Shenzhen Guanhong-teknologi - Servomotorbrosjyre 2025.4.pdf
2026-05-11 57
CNC-MASKINVERKTØY KATALOG.pdf


