リスクの低い改修候補
機械の機械的状態は既知であり、意図された機能は同様のままであり、生産セル全体を再設計することなく安全制御を再評価できます。


同じ部品構成、品質目標、安全境界、統合範囲、受け入れテストの下で、CNC の改造と新しい機械を比較します。 機械の制御方法、機能、安全戦略、またはアセンブリの境界を変更する改修は、よりリスクの高いプロジェクトになります。 コストやダウンタイムの数値を信頼する前に、制御インターフェイス、G コードの移植性、独自の制限、フィードバック経路をチェックする必要があります。
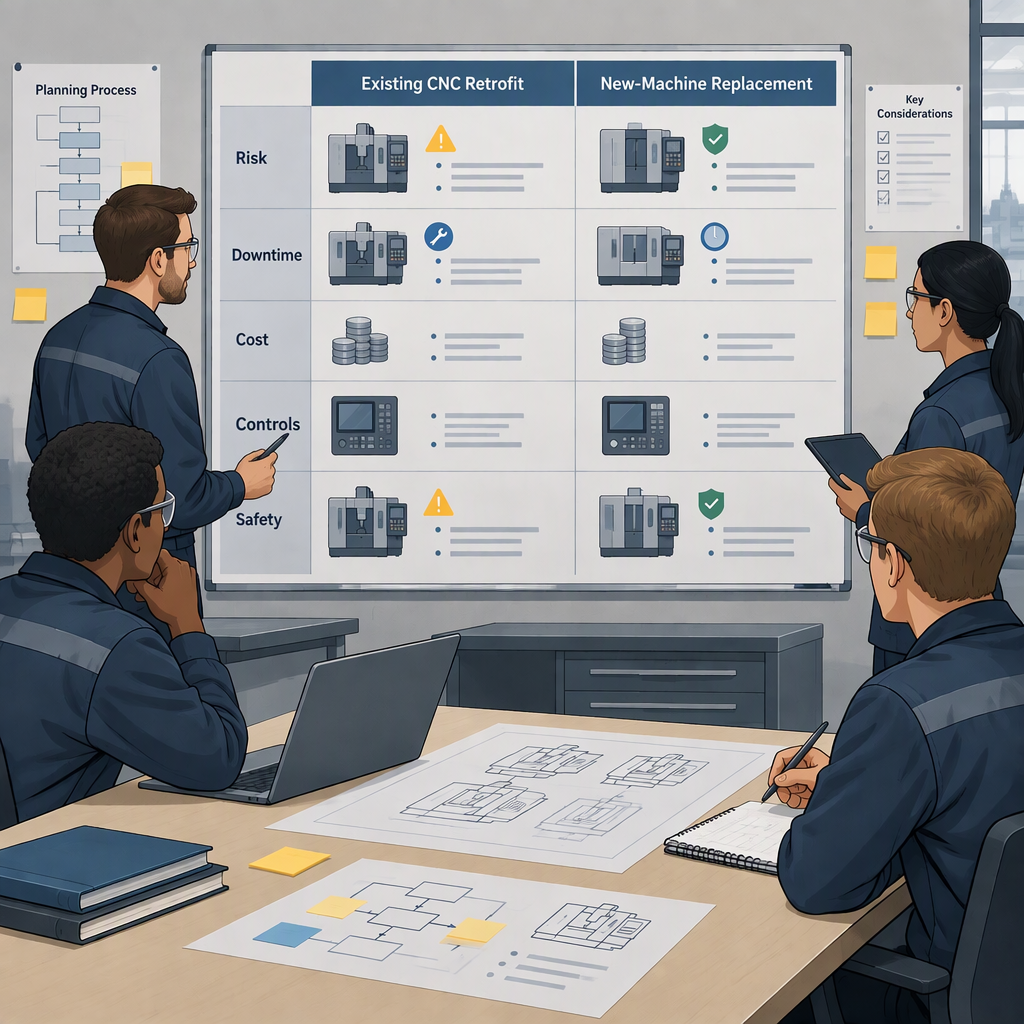
CNC の改造と新しい機械の公正な比較は、同じワークピース、許容誤差の期待、オペレーターのモデル、自動化の範囲、安全性レビュー、品質チェック、コスト カテゴリという 1 つの動作ベースラインから始まります。
NIST は、測定科学、規格、テスト方法、相互運用性、安全性、パフォーマンス、品質、コストに関するスマート製造の取り組みについて説明しています。これは、アップグレードされた資産と交換用資産の間の一方的な比較を回避するための実用的なフレームです。
プロジェクトが磨耗または陳腐化したコンポーネントの交換から、機械の機能、制御方法、保護戦略、または機械アセンブリ自体の変更に移行すると、改修リスクが急激に高まります。
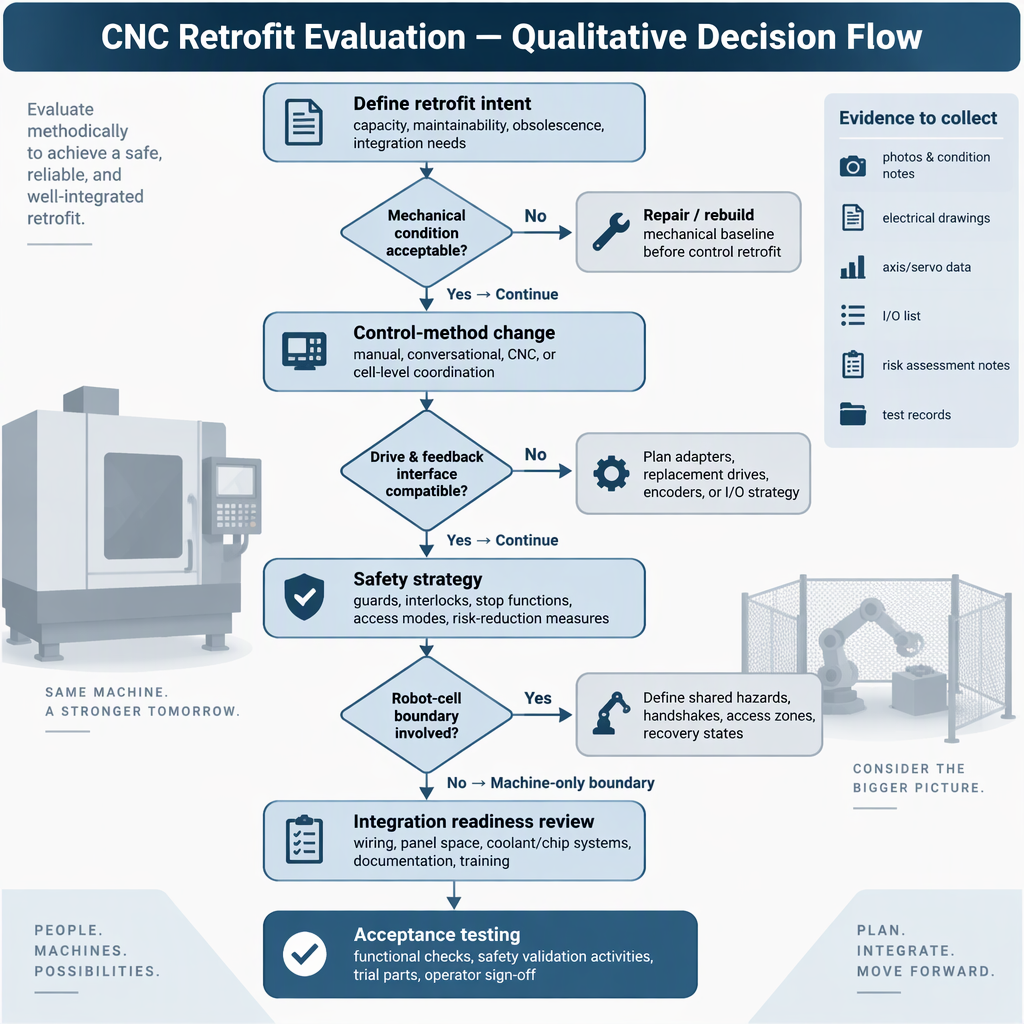
機械の機械的状態は既知であり、意図された機能は同様のままであり、生産セル全体を再設計することなく安全制御を再評価できます。
このプロジェクトでは、制御方法、機能、安全戦略、または機械アセンブリが大幅に変更されるため、その作業は新しく供給された機械または新しい統合システムに似ています。
安全性とコンプライアンスは、注文後の事務処理ではなく、決定の境界として扱います。英国の安全衛生当局のガイダンス 改修および改造された機械 では、以前は手動だった機械に CNC 制御が追加され、操作が大幅に変更され、重大な新たなリスクが生じる可能性のある変更の例として挙げられます。マシンの運用管轄区域で採用されている規則にも同じ原則を適用します。
改造は、コントローラー、ドライブ、フィードバック信号、プログラム、および外部データ インターフェイスを 1 つの制御されたプロセスとして動作させることができる場合にのみ、技術的に実現可能です。
統合型 CAM/CNC 制御システムに関する査読済みのレビューでは、G コードが広く使用されていること、ベンダー固有の方言とポストプロセッサによって移植性が制限される可能性があること、多くの商用 CNC システムが独自仕様であること、MTConnect や OPC UA などのフィードバック ルートがコマンド パスウェイから分離されている可能性があることが指摘されています。
| チェック | 改造に関する質問 | 新しいマシンに関する質問 |
|---|---|---|
| プログラムの移植性 | 既存のパート プログラム、マクロ、ポストプロセッサは、無制限に編集することなく実行できますか? | 付属のコントロールはショップのプログラミング ワークフローと CAM ポストを受け入れますか? |
| ドライブとフィードバックのデータ | サーボ、スピンドル、エンコーダー、アラーム、診断信号に必要なレベルでアクセスできますか? | フィードバックと診断は、ローカル操作だけでなく、統合のために公開されていますか? |
| コマンド パスとモニタリング パス | コマンド経路と監視経路には互換性がありますか、それとも緩やかに接続されているだけですか? | マシン アーキテクチャは、意図した監視モデルまたはセル制御モデルをサポートしていますか? |
| 独自の制限 | どのパラメータ、安全機能、リアルタイムデータが既存のアーキテクチャによってロックされていますか? | 購入前にインテグレータが使用できるように文書化されているインターフェイスはどれですか? |
ロボットを追加すると、人間とロボットの対話、アクセス、保護、回復、タスクの引き継ぎを一緒に評価する必要があるため、比較が機械による決定からセル境界の決定に変わります。
Shenzhen Guanhong Technology Co., Ltd. は、CNC マシン、産業用ロボット アーム、および CNC + ロボットの統合を製品またはソリューション分野として提示しているため、この種のサプライヤーを評価するインテグレータは、マシン ハードウェアのみを比較するのではなく、セル レベルのインターフェイス、保護、コミッショニングの範囲を要求する必要があります。
NIOSH は、ロボット関連の傷害の傾向、職場のリスクプロファイル、安全基準のサポート、および人間とロボットの安全な相互作用のためのガイダンスを中心とした作業用ロボットの安全作業について説明しています。改造にロボットによる手入れ、パレタイジング、検査、またはその他の自動セル作業が含まれる場合は、そのレンズを使用し、運用サイトに適用されるローカル規則を確認してください。
ダウンタイムを単一の推定数値として比較しないでください。運用環境から資産を削除する作業パッケージと、管理された運用環境に資産を戻す検証マイルストーンを比較します。
| ダウンタイム作業パッケージ | 改修パス | 新しいマシンのパス |
|---|---|---|
| サイトの準備 | キャビネット、配線、ドライブ、制御および保護の作業は、既存の基礎およびユーティリティのレイアウトの周囲で実行できます。 | 基礎、リギングルート、ユーティリティ、クーラント、チップ処理、セルレイアウトには新たな準備が必要な場合があります。 |
| 制御の統合 | プログラムの変換、パラメータのマッピング、フィードバックのチェック、およびドライブのチューニングがクリティカル パスになる可能性があります。 | プログラミング ワークフロー、ポストプロセッサーの適合性、および外部データ リンクについては、まだ確認が必要です。 |
| 安全性の検証 | 変更されたコントロール、機能、または保護は、製品リリース前に再評価を引き起こす可能性があります。 | 新しいインストールには、サイト固有のリスクのレビューと運用環境への安全な統合が依然として必要です。 |
| 生産証明 | 資産を生産に戻す前に、合意された部品、検査計画、およびオペレーターのタスクを実行します。 | 同じ部品、検査計画、オペレーターの作業を使用するため、合格率は同等になります。 |
信頼できるコスト モデルには、機械のハードウェア、制御、ドライブ、フィードバック、ソフトウェア、安全エンジニアリング、ロボットの統合、試運転、トレーニング、予備戦略、生産損失のリスクが含まれます。
| コストカテゴリ | 改造に関する質問 | 新しい機械に関する質問 |
|---|---|---|
| 制御アーキテクチャ | 新しい制御を既存のモーター、ドライブ、フィードバック、プログラムに接続するには何が必要ですか? | 文書化されたインターフェイス、プログラムの移行、外部データ アクセスには何が含まれますか? |
| 安全工学 | どのようなリスク評価、防護レビュー、検証、文書化作業が含まれますか? | 機械の購入価格から除外されるサイト固有の安全統合はどれですか? |
| 品質とパフォーマンスの検証 | どのような受入部品、検査方法、および工程能力チェックが含まれますか? | 交換用資産を証明するのは、同じ受入部品と検査方法のどれですか? |
| ロボットまたは細胞の統合 | ロード、アンロード、人的操作、障害回復、および保護の変更は含まれますか? | ロボットセルは完全に統合された境界として供給されますか? それとも別個の機器として供給されますか? |
実際のサプライヤーの見積もりや測定されたサイトのベースラインに基づいていない限り、節約率、回収期間、または一般的な価格帯は避けてください。公正な RFQ を実現するには、改造と新しい機械のサプライヤーの両方に、同じ範囲、除外、および受け入れテストの価格を設定するよう依頼してください。
合意された生産条件下での安全機能、プログラムの実行、フィードバック動作、部品の品質、オペレータのタスク、およびセルの回収を測定チェックで証明した後にのみ、どちらのパスも受け入れてください。
| 受理結果 | 決定アクション |
|---|---|
| プログラムは実行されますが、フィードバックの統合が不完全です | インターフェイスの制限が解決されるか、統合範囲が縮小されるまで、受け入れを保留します。 |
| 安全性レビューにより、変更された機械の機能またはアクセスの危険性が特定されます | 最終コストを比較する前に、安全性の再評価をプロジェクト範囲の一部として扱います。 |
| 合意された部品の組み合わせと検査方法に基づいて品質チェックが行われます | 購入価格だけではなく、ライフサイクルコスト、保守性、統合サポートを比較してください。 |
仕組み、制御、安全性、統合、ダウンタイム作業パッケージ、および受け入れ証拠を同じ基準で比較した後、実行リスクの合計がより低いパスを選択します。
ベースマシンは機械的に保守可能であり、生産タスクは安定しており、制御またはドライブの更新によって機能、安全戦略、またはセル境界に大きな変更が生じることはありません。
既存のプログラム、ドライブ、フィードバック信号、データ インターフェイスを、管理可能な技術的リスクにマッピングできます。
このプロジェクトには、制御方法の大幅な変更、新しい安全保護コンセプト、新しい機械アセンブリ、または大規模なロボットセルの再設計が必要です。
購入者は、不確実な資産を再構築するのではなく、パフォーマンス、品質、保守性、統合の測定のための明確なベースラインを必要としています。
より良い選択肢は、見積価格が安い広告申込情報ではありません。これは、許容可能な安全性、インターフェース、ダウンタイム、検証リスクを備えた、必要な生産結果を証明するオプションです。
既存の機械が健全であり、改修の範囲が限定されている場合、改修は合理的なエンジニアリング プロジェクトになる可能性があります。プロジェクトが制御方法、安全戦略、ロボットとセルの境界、または受け入れリスクを大幅に変更する場合は、コミットする前に同じ測定条件で新しいマシンを評価してください。
選択する前に、仮定ではなく、サプライヤーの文書、現場での測定、受け入れテストを使用して、これらの実際的な質問に答えてください。
いいえ。ハードウェア、制御、ドライブ、フィードバック、安全エンジニアリング、統合、試運転、トレーニング、検証、生産中断など、全範囲を比較します。同じコスト カテゴリがないと、初期見積もりが低くなって誤解を招く可能性があります。
ダウンタイムを作業パッケージに分割します: 生産からの撤去、設置、制御の統合、安全性の検証、生産の検証、オペレーターの解放。各サプライヤーに、各パッケージに前提条件と除外条件を添付するよう依頼してください。
一般的なリスクは、プログラムの移植性、独自のコントローラの制限、ドライブとフィードバックの互換性、コマンド経路と監視データ経路の分離にあります。
プロジェクトで機械の機能、制御方法、安全戦略、アクセス ポイント、または機械のアセンブリを変更する場合は、より詳細な再評価を使用します。適用される義務については、運営場所の当局および規則に確認してください。
ロボットのロードにより、人間とロボットの対話、タスクの引き継ぎ、障害回復、アクセスおよび保護に関する質問が追加されます。 CNC とロボットを個別に購入するのではなく、完全なセル境界を評価します。
統合範囲、インターフェイス リスト、安全性検証計画、コミッショニング計画、受け入れテスト マトリックス、除外事項、トレーニング範囲、および改造提案と新しい機械提案の両方のサポート境界を要求します。
合意された部品、検査計画、オペレータのタスク、アラーム、回復手順、およびデータ インターフェイスを合意された生産条件の下で実行します。これらのチェックが購入範囲と一致する場合にのみ、プロジェクトを受け入れます。


2026-07-23 1156
SZGH-テクノロジー-全製品-カタログ-ロボット-CNC-オートメーション-2026.pdf
2026-06-18 46
SZGH CNC ミーリング コントローラー カタログ.pdf.pdf
2026-06-17 8
スカラロボット白書.pdf
2026-06-11 30
SZGH-Collaborative-Robot-Cobot-Catalog-BCi-Series.pdf
2026-06-10 81
Shenzhen Guanhong Technology - サーボ モーター パンフレット 2025.4.pdf
2026-05-11 57
CNC工作機械カタログ.pdf


