


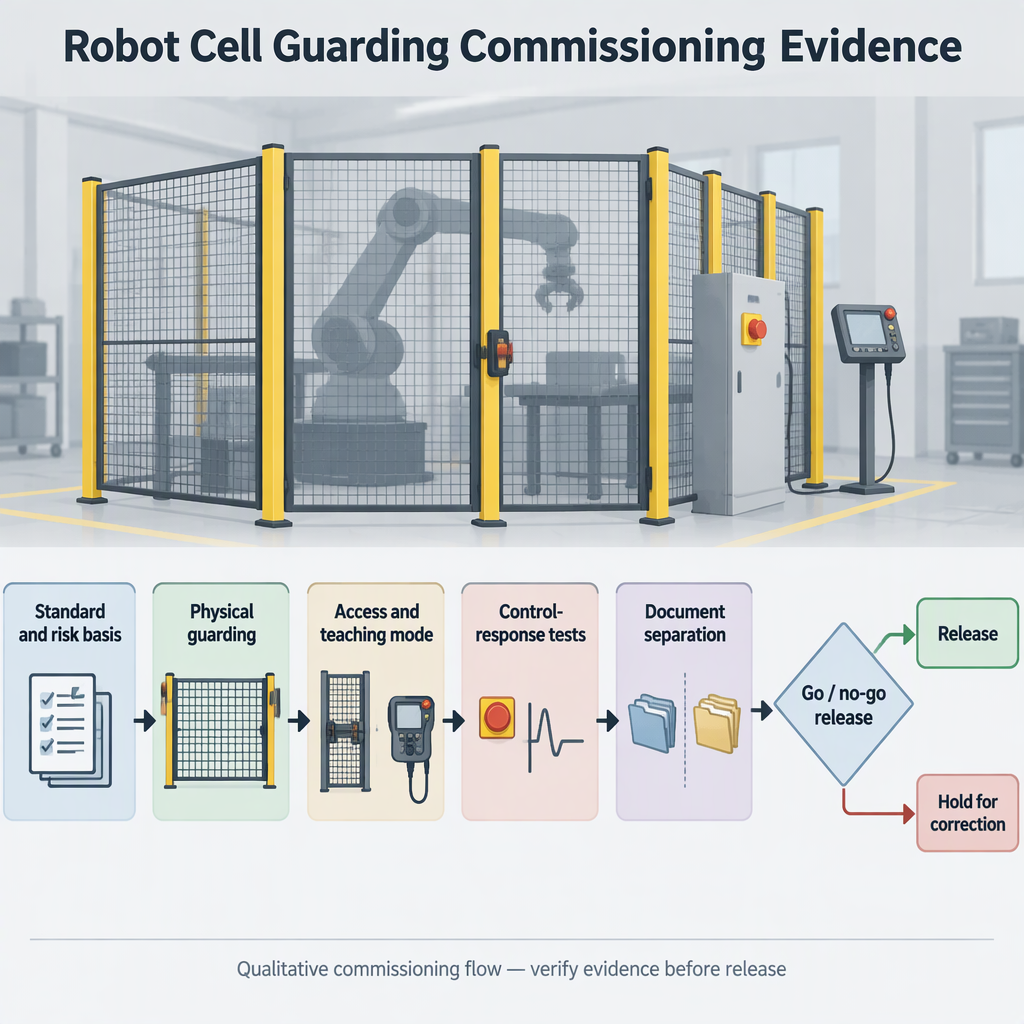
Korunan bir robot hücresini devreye almadan önce, risk esasını, fiziksel engelleri, kilitli erişim noktalarını, koruyucu cihaz yanıtını, kontrollü giriş modlarını, test kayıtlarını ve hedef pazar kural dosyasını ayrı imzalama öğeleri olarak doğrulayın; korunan çit hattını veya robot programı denemesini tüm hücrenin rutin kullanıma hazır olduğunun kanıtı olarak görmeyin.
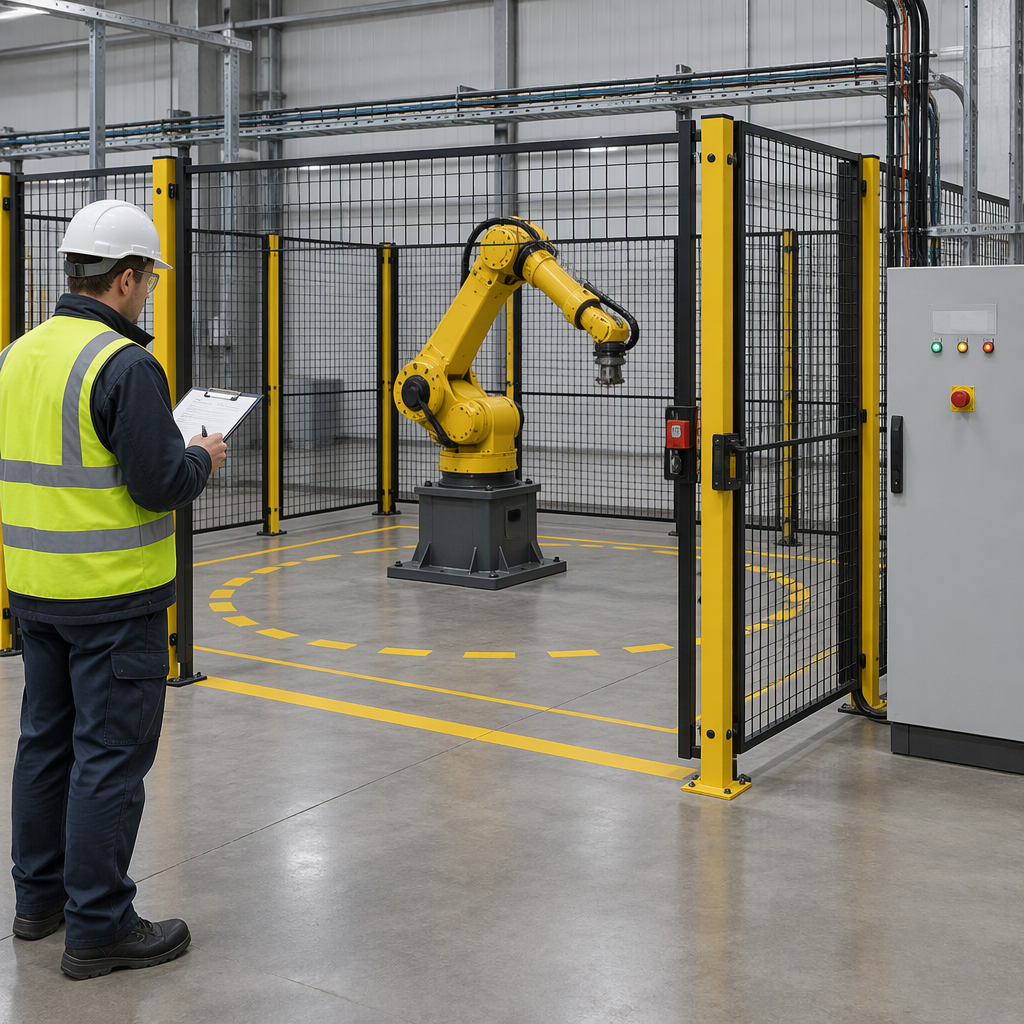
Önce risk ve standart esasını doğrulayın
Kabul edilen koruma dosyası, kurulu donanım kadar benimsenen sürüme ve yerel değişikliklere de bağlı olduğundan, mevcut proje standardı, hedef pazar kural seti ve hücre kullanımı varsayımlarıyla başlayın.
NIOSH, mesleki robotik güvenliğini hücreler ve kafeslerdeki geleneksel endüstriyel robotlar, yaralanma eğilimi izleme, güvenlik değerlendirmesi, fikir birliği standartları ve güvenli insan-robot etkileşimi eğitimi etrafında çerçeveliyor. Okuyucular mevcut bağlamı şu adresten kontrol edebilir: NIOSH mesleki robotik merkezi sayfası.
ABD endüstriyel robot güvenliği bağlamı için A3, ANSI/A3 R15.06-2025 ve ANSI/A3 R15.06-3-2025'i üç parçalı bir paket olarak tanımlar; Bölüm 1 ve 2, ANSI/RIA R15.06-2012'nin revizyonu ve ISO 10218-1:2025 ve ISO 10218-2:2025'in ulusal olarak benimsenmesi olarak onaylanmıştır; Bölüm 3, endüstriyel robot hücrelerinin kullanımına yöneliktir. Geçerli basımı şu adresten doğrulayın: A3 standart paket sayfası ve varış yeri için yetkili makam.
Fiziksel korumayı ve erişim noktalarını doğrulayın
Koruma kontrolü, bariyerlerin, geçitlerin, ara kilitlerin, yedek koruma cihazlarının, sıkışma noktası kontrollerinin, açıklığın, aydınlatmanın ve hareket bölgesi işaretlemesinin mevcut olduğunu ve gerçek robot yolu için uygun olduğunu doğrulamalıdır.
- Çevre korumalarının robotun çalışma alanına istenmeyen erişimi önlediğini ve erişim kapılarının sıradan kapılar yerine kilitli olduğunu doğrulayın.
- Hücre düzeni ve görev dizisi için ışık perdeleri, hareket sensörleri veya zemin sensörleri gibi yedek koruyucu cihazların gerekli olup olmadığını kontrol edin.
- Takımların, fikstürlerin, konumlandırıcıların, makine kapılarının ve robot zarfının etrafındaki sıkışma noktası alanlarını inceleyin, ardından bariyerlerin veya tasarım değişikliklerinin ulaşılabilir tehlikeleri azalttığını doğrulayın.
- Beklenen hareket, bakım pozisyonları ve kurtarma görevleri için yeterli açıklığı doğrulayın; Yalnızca tek bir öğretilen yolu kapsayan bir provaya güvenmeyin.
- Operatörlerin ve bakım personelinin robotun hareket bölgesini girmeden önce tanıyabilmesi için aydınlatmayı ve zemin işaretlemesini doğrulayın.
Erişim, öğretme ve denetimli giriş modlarını doğrulayın
Herhangi bir kişi öğretme, sorun giderme, temizlik, temizleme veya ayarlama için hücreye girmeden önce, görevin gerektirdiği şekilde ilgili elektrikli, pnömatik, hidrolik ve batarya güç kaynaklarını kapatın ve bağlantısını kesin veya izole edin, saha kilitleme prosedürünü ve robot/manuel erişim prosedürünü izleyin ve yalnızca izin verilen erişim modunu kullanın.
- Korunan alana kimin girmesine izin verileceğini, girişi kimin denetleyeceğini ve öğretme veya iyileşme için hangi modun izin verildiğini tanımlayın.
- Robotu, proje güvenlik dosyasına ve model kılavuzuna göre manuel erişimden önce gerekli tutma, kapatma veya düşük hız durumuna getirin.
- Devreye alma kaydının bir parçası olarak acil durdurma noktalarının erişilebilir olduğunu, etiketlendiğini ve test edildiğini doğrulayın.
- Bölgeye girebilecek çalışanların robot tehlikeleri, korunan alan sınırları ve güvenli giriş davranışı konusunda eğitim aldıklarını doğrulayın.
- Daha sonra üretim, bakım ve kurtarma ekiplerinin resmi olmayan uygulamalara güvenmemesi için devreye alma sırasında kullanılan giriş koşullarını kaydedin.
- Erişim kapısı açık: robotun hareket durumu ve yeniden başlatma davranışı kaydedildi.
- Seçilen öğretme modu: hız, etkinleştirme cihazı ve denetim kuralları proje prosedürüne göre kontrol edildi.
- Arıza giderme: korumaları atlamadan gösterilen güvenli durdurma, sıfırlama ve yeniden başlatma dizisi.
Kontrol arayüzünü ve geri bildirim kanıtlarını doğrulayın
Devreye alma dosyası, yalnızca robotun bir üretim döngüsünü tamamladığını değil, her korumanın, geçidin, koruyucu cihazın, durdurma fonksiyonunun, sıfırlama komutunun ve sürücü geri bildirim koşulunun nasıl test edildiğini göstermelidir.
| Kanıt öğesi | Entegratörün neyi doğrulaması gerektiği | Devreye alma kararı |
|---|---|---|
| Koruma kapısı durumu | Korunan bir erişim noktasının açılması, beklenen koruyucu tepkiye neden olur ve istenmeyen yeniden başlatmayı önler. | Yalnızca yanıt ve sıfırlama mantığı kaydedildikten sonra bırakın. |
| Koruyucu cihaz yanıtı | Işık perdeleri, hareket sensörleri, zemin sensörleri veya eşdeğer yedekleme cihazları tasarımda kullanıldığında amaçlanan bölgede tepki verir. | Yanıt belgelenmemişse veya atlanmışsa, serbest bırakmayı beklet. |
| Acil durdurma ve tutma | Acil durdurma ve tutma fonksiyonları gerçekçi operatör ve bakım pozisyonlarında test edilmiştir. | Yalnızca testler kaydedildiğinde ve tekrarlanabilir olduğunda yayınlayın. |
| Sürüş veya hareket geri bildirimi | Kontrol kaydı, giriş, öğretme, kurtarma ve yeniden başlatma sırasında robotun durumunu gösterir. | Arayüz erişim için kullanılan güvenli durumu kanıtlayamıyorsa durumu iletin. |
- Hücre tarafından kullanılan güvenlikle ilgili her giriş, çıkış ve geri besleme sinyalini listeleyin.
- Her testi operatör tarafından ve izin verildiğinde bakım veya öğretme konumundan gerçekleştirin.
- Gözlemlenen sonucu, sıfırlama kuralını, sorumlu incelemeciyi ve tarihi devreye alma dosyasına kaydedin.
- Başarılı bir kaynak, taşıma veya bakım döngüsünün güvenlik onayıyla karıştırılmaması için işlevsel üretim denemelerini güvenlik tepkisi testlerinden ayırın.
Ürün taleplerini, test dosyalarını, önlemleri ve varış kurallarını ayırın
Temiz bir devreye alma dosyası, ürünün veya sistemin neyi içerdiği iddia edildiğini, gerçekte neyin test edildiğini, kullanıcıların çalışma sırasında ne yapması gerektiğini ve kabulü hâlâ hangi hedef pazar kurallarının yönettiğini ayırır.
| Dosya kategorisi | Amaç | Ne karıştırılmamalı |
|---|---|---|
| Ürün veya sistem iddiası | Sağlanan robotu, korumayı, kontrol arayüzünü ve entegrasyon kapsamını açıklar. | Doğrulanmamış sertifikasyon, denetim, döngü süresi, doğruluk veya üretkenlik iddialarını eklemeyin. |
| Test dosyasının devreye alınması | Koruma, kilitleme, koruyucu cihaz, acil durdurma, giriş modu ve yeniden başlatma-yanıt testlerini kaydeder. | Güvenlik yanıtı kanıtının yerine üretim denemesini kullanmayın. |
| Çalıştırma önlemleri | Operatörlere ve bakım personeline, proje prosedürünün izin verdiği durumlarda düşük hız modlarına nasıl girileceğini, denetleneceğini, bekletileceğini, gücün kapatılacağını veya düşük hız modlarının nasıl kullanılacağını anlatır. | Korumaları atlatmayı veya eğitimi ihmal etmeyi haklı çıkarmak için önlemler kullanmayın. |
| Hedef kuralları | Kurulum yeri için kabul edilen standart sürümü, yerel kanunu, müşteri güvenliği spesifikasyonunu ve kabul yetkilisini tanımlar. | Bir ülkenin referans paketinin başka bir destinasyonun yasal gerekliliklerini otomatik olarak karşıladığını varsaymayın. |
- Tedarikçiden veya entegratörden risk değerlendirmesini, güvenlik devresi tanımını, devreye alma test kaydını, kullanıcı önlemlerini ve varış yeri uyumluluk dosyasını ayrı belgeler olarak isteyin.
- Dosyada adı geçen herhangi bir standart için güncel sürüm referanslarını zorunlu tutun.
- Rakip ürün sayfalarını, katalog taleplerini ve örnek uygulamaları, yalnızca uygulama fikirlerinin bağlayıcı olmayan karşılaştırması için kullanılmadıkları sürece kanıt dosyasının dışında tutun.
Sürümü devreye almadan önce devam et/devam etme kontrollerini kullanın
Koruma, erişim kontrolü, eğitim, denetim veya belgelenmiş güvenlik yanıtı eksik olduğunda devreye alma sürümünü durdurun, çünkü çözülmemiş güvenlik boşluklarının rutin operasyondan önce düzeltilmesi gerekir.
| Bulunan durum | Serbest bırakma kararı | Alıcının eylemi |
|---|---|---|
| Kapı kilidi, yedek koruyucu cihaz veya acil durdurma test edilmedi veya sonuç belirsiz. | Hayır | Testi tekrarlayın, devreyi veya mantığı düzeltin ve kaydı güncelleyin. |
| Beklenen görevler sırasında sıkışma noktalarına veya yetersiz açıklığa ulaşılabilir durumda kalır. | Hayır | Serbest bırakmadan önce korumayı, aletleri, fikstür düzenini veya erişim prosedürünü gözden geçirin. |
| Giriş, öğretme, kurtarma veya bakım prosedürü yalnızca resmi olmayan denetime bağlıdır. | Hayır | İzin verilen modu, izolasyon adımını, denetim kuralını ve eğitim gereksinimini tanımlayın. |
| Standart sürüm veya hedef kabul kuralı tanımlanmamıştır. | Tutmak | Geçerli basımı ve yerel gereklilikleri müşteriyle, yetkililerle veya kalifiye güvenlik uzmanıyla doğrulayın. |
Çözüm
Robot hücresi güvenlik koruması yalnızca fiziksel koruma, kontrollü giriş modları, güvenlik yanıtı kanıtı, eğitim temeli ve hedef kural dosyası hizalandığında devreye alınmaya hazır olur.
- Donanımı değerlendirmeden önce standart sürümü ve yerel kural sınırını doğrulayın.
- Korumaları, kilitleri, koruyucu cihazları, durdurma işlevlerini ve yeniden başlatma davranışını üretim çıktısı olarak değil güvenlik kanıtı olarak test edin.
- Ürün taleplerini, test kayıtlarını, çalıştırma önlemlerini ve varış yeri uyumluluk kararlarını ayrı dosyalarda saklayın.
SSS
Bu sorular CNC entegratörlerinin, takım tezgahı yenileme ekiplerinin ve robot uygulama mühendislerinin koruma incelemesini pratik bir devreye alma kontrol listesine dönüştürmelerine yardımcı olur.
Robot hücre güvenliği koruması nedir?
Robot hareketine ve ilgili hücre tehlikelerine maruz kalmayı azaltmak için kullanılan bariyerler, erişim kontrolü, koruyucu cihazlar, güvenli giriş prosedürleri, eğitim ve belgelenmiş yanıt testlerinin birleşimidir.
Devreye alma için çevre çiti yeterli mi?
Hayır. Çit, kilitli kapılar, sıkıştırma noktası kontrolleri, açıklık, uygun olduğunda yedek koruma cihazları, aydınlatma, hareket bölgesi işaretlemesi ve fiili çalışma düzeni ile değerlendirilmelidir.
Hücreye girmeden önce güç ne zaman izole edilmelidir?
Temizleme, temizleme, ayarlama, sorun giderme veya bakım için manuel erişimden önce, ilgili güç kaynaklarını kapatın ve bağlantısını kesin veya izole edin, saha kilitleme prosedürünü izleyin ve yalnızca model kılavuzu ve proje güvenlik dosyası tarafından izin verilen erişim yöntemini kullanın.
Dosyada hangi standart sürüm adlandırılmalıdır?
Proje ve hedef pazar için benimsenen baskıyı adlandırın. A3, 2025 ANSI/A3 R15.06 paketini ve bunun ISO 10218-1:2025 ve ISO 10218-2:2025 ile ilişkisini tanımlar, ancak devreye alma dosyasının yine de gerçek sürümü ve yerel benimseme durumunu doğrulaması gerekir.
Hangi kontrol arayüzü kanıtı en önemli?
Koruma kapısı durumunu, koruyucu cihaz yanıtını, acil durdurma veya bekletme yanıtını, sıfırlama ve yeniden başlatma kuralını ve erişim ve öğretme sırasında kullanılan robot veya sürücü durumunu kaydedin.
Başarılı bir üretim denemesi hücrenin güvenli olduğunu kanıtlayabilir mi?
Hayır. Bir üretim denemesi sürecin çalıştığını gösterebilir ancak devreye alma aynı zamanda koruma, erişim, durdurma, sıfırlama ve denetimli giriş fonksiyonlarının amaçlandığı gibi yanıt verdiğine dair ayrı kanıtlara da ihtiyaç duyar.
İhracat veya çok sahalı projeler için bölgesel kurallar nasıl ele alınmalıdır?
Bölgesel kuralları ayrı bir kabul öğesi olarak ele alın. Tek bir referans paketinin her yerde geçerli olduğunu varsaymak yerine, hedef ülkenin benimsediği standartları, müşteri güvenliği spesifikasyonlarını ve otorite gerekliliklerini doğrulayın.


