


Før idriftsettelse av en bevoktet robotcelle, verifiser risikogrunnlaget, fysiske barrierer, låste tilgangspunkter, beskyttelsesenhetsrespons, kontrollerte inngangsmoduser, testposter og destinasjonsmarkedsregelfil som separate sign-off elementer; ikke behandle en bevoktet gjerdelinje eller en robotprogramprøve som bevis på at hele cellen er klar for rutinemessig bruk.
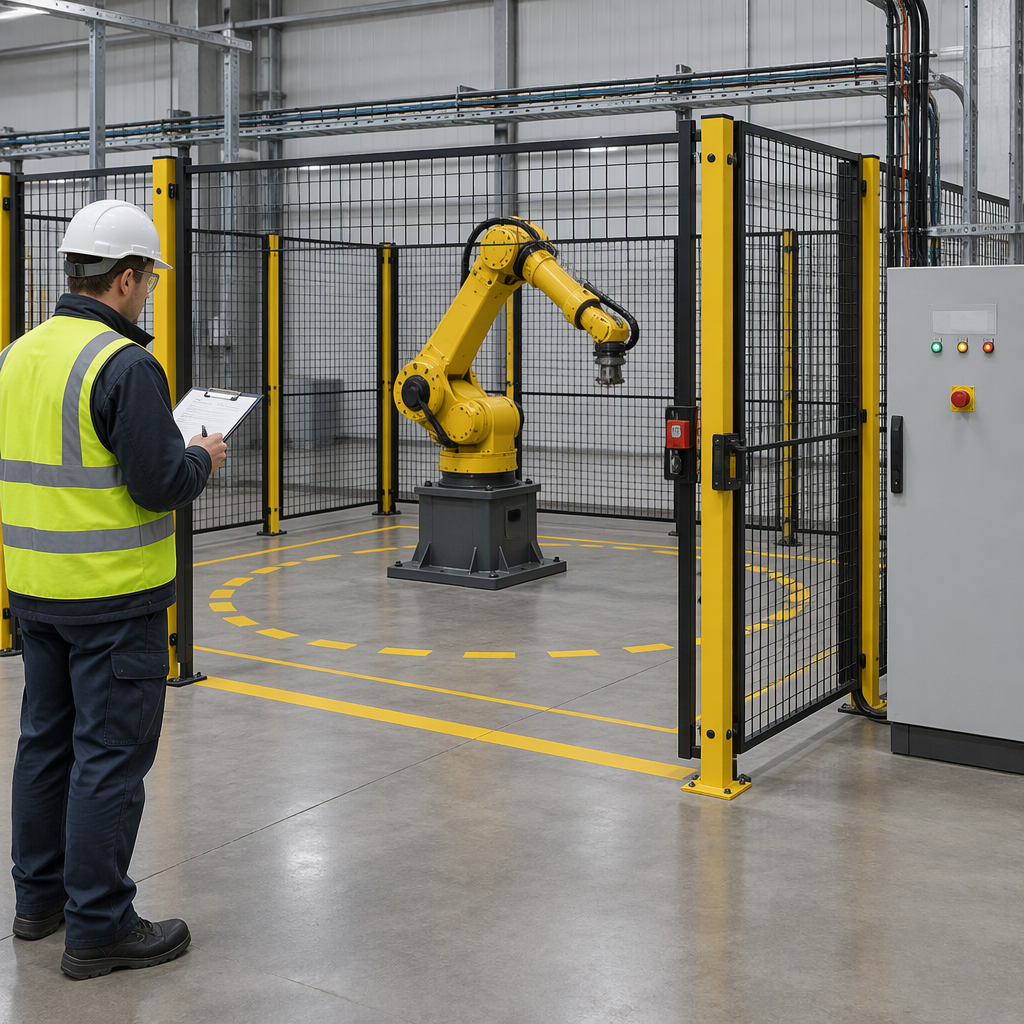
Verifiser risiko- og standardgrunnlaget først
Start med gjeldende prosjektstandard, destinasjonsmarkedsregelsett og cellebruksforutsetninger, fordi den aksepterte beskyttelsesfilen avhenger like mye av den vedtatte utgaven og lokale endringer som av den installerte maskinvaren.
NIOSH rammer arbeidsrobotsikkerhet rundt tradisjonelle industriroboter i celler og bur, overvåking av skadetrend, sikkerhetsevaluering, konsensusstandarder og opplæring for sikker interaksjon mellom mennesker og roboter. Lesere kan sjekke gjeldende kontekst på NIOSH yrkesrobotikksenterside.
For amerikansk industrirobotsikkerhetssammenheng beskriver A3 ANSI/A3 R15.06-2025 og ANSI/A3 R15.06-3-2025 som en tredelt pakke, med del 1 og 2 godkjent som en revisjon av ANSI/RIA R15.06-2012 og en nasjonal bruk av ISO 1020125 og ISO 1020125. 10218-2:2025, mens del 3 tar for seg bruk av industrielle robotceller. Bekreft gjeldende utgave gjennom A3 standard pakkeside og myndigheten som har jurisdiksjon for destinasjonsstedet.
Bekreft fysisk vakthold og tilgangspunkter
Beskyttelseskontrollen skal bekrefte at barrierer, porter, forriglinger, sikkerhetsutstyr, klempunktkontroller, klaring, belysning og bevegelsessonemerking er tilstede og passer for den faktiske robotbanen.
- Bekreft at perimeterbeskyttelse forhindrer utilsiktet tilgang til robotens operasjonsområde og at tilgangsporter er låst i stedet for å behandles som vanlige dører.
- Sjekk om sikkerhetskopibeskyttelsesenheter, for eksempel lysgardiner, bevegelsessensorer eller gulvsensorer, er nødvendig for celleoppsettet og oppgavesekvensen.
- Inspiser klempunktområdene rundt verktøy, inventar, posisjoneringsanordninger, maskindører og robotkonvolutten, og kontroller deretter at barrierer eller designendringer reduserer farer som kan nås.
- Bekreft tilstrekkelig klaring for forventet bevegelse, vedlikeholdsposisjoner og gjenopprettingsoppgaver; ikke stol på et tørt løp som bare dekker én innlært bane.
- Bekreft belysning og gulvmerking slik at operatører og vedlikeholdspersonell kan gjenkjenne robotens bevegelsessone før de går inn.
Bekreft tilgangs-, undervisnings- og overvåket inngangsmodus
Før noen går inn i cellen for undervisning, feilsøking, rengjøring, rydding eller justering, slå av og koble fra eller isoler gjeldende elektriske, pneumatiske, hydrauliske og batteristrømkilder etter behov for oppgaven, følg prosedyren for sperring på stedet og prosedyren for robot/manuell tilgang, og bruk kun den tillatte tilgangsmodusen.
- Definer hvem som har lov til å gå inn i det bevoktede rommet, hvem som overvåker inngangen og hvilken modus som er tillatt for undervisning eller restitusjon.
- Plasser roboten i nødvendig hold, avslåing eller redusert hastighet før manuell tilgang i henhold til prosjektsikkerhetsfilen og modellhåndboken.
- Bekreft at nødstoppene er tilgjengelige, merket og testet som en del av igangkjøringsprotokollen.
- Bekreft at arbeidere som kan komme inn i området har opplæring i robotfarer, bevoktede romgrenser og sikker inngangsadferd.
- Registrer inngangstilstanden som ble brukt under igangkjøring, slik at senere produksjons-, vedlikeholds- og gjenopprettingsteam ikke stoler på uformell praksis.
- Tilgangsport åpen: robotens bevegelsestilstand og omstartatferd registrert.
- Valgt innlæringsmodus: hastighet, aktiveringsenhet og tilsynsregler sjekket mot prosjektprosedyren.
- Feilgjenoppretting: sikker stopp-, tilbakestillings- og omstartsekvens demonstrert uten omkjøringsvakter.
Bekreft kontrollgrensesnitt og tilbakemeldingsbevis
Igangkjøringsfilen skal vise hvordan hver vakt, port, beskyttelsesenhet, stoppfunksjon, tilbakestillingskommando og tilbakemeldingstilstand ble testet, ikke bare at roboten fullførte en produksjonssyklus.
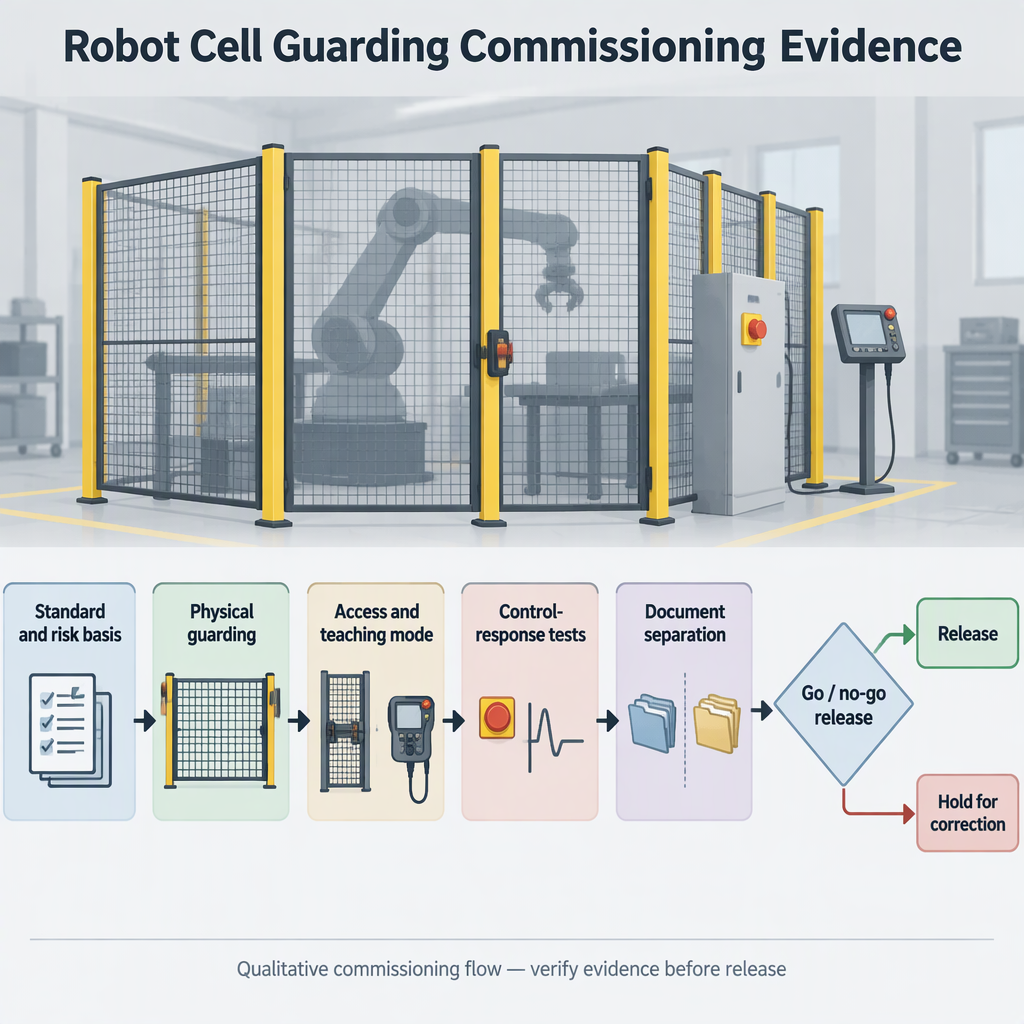
| Beviselement | Hva integratoren skal verifisere | Igangsettingsbeslutning |
|---|---|---|
| Vakt-dør tilstand | Åpning av et bevoktet tilgangspunkt forårsaker forventet beskyttelsesrespons og forhindrer utilsiktet omstart. | Slipp bare etter at responsen og tilbakestillingslogikken er registrert. |
| Respons fra beskyttelsesenheten | Lysgardiner, bevegelsessensorer, gulvsensorer eller tilsvarende reserveenheter reagerer i den tiltenkte sonen når de brukes i designet. | Hold løslatelsen hvis svaret er udokumentert eller forbigått. |
| Nødstopp og hold | Nødstopp og hold-funksjoner testes i realistiske fører- og vedlikeholdsposisjoner. | Slipp bare når testene er registrert og repeterbare. |
| Tilbakemelding om kjøring eller bevegelse | Kontrollposten viser robotens tilstand under inngang, undervisning, gjenoppretting og omstart. | Eskaler hvis grensesnittet ikke kan bevise den sikre tilstanden som brukes for tilgang. |
- List opp alle sikkerhetsrelaterte innganger, utganger og tilbakemeldingssignaler som brukes av cellen.
- Kjør hver test fra operatørsiden og, der det er tillatt, fra vedlikeholds- eller undervisningsposisjonen.
- Registrer det observerte resultatet, tilbakestillingsregelen, ansvarlig anmelder og dato i igangkjøringsfilen.
- Skill funksjonelle produksjonsforsøk fra sikkerhetsresponstester, slik at en vellykket sveising, håndtering eller pleiesyklus ikke forveksles med en beskyttende sign-off.
Separate produktkrav, testfiler, forholdsregler og destinasjonsregler
En ren idriftsettelsesfil skiller hva produktet eller systemet hevdes å inkludere, hva som faktisk ble testet, hva brukerne må gjøre under drift, og hvilke destinasjonsmarkedsregler som fortsatt styrer aksept.
| Filkategori | Formål | Hva du ikke skal blande inn i den |
|---|---|---|
| Produkt- eller systemkrav | Beskriver den medfølgende roboten, vakthold, kontrollgrensesnitt og integreringsomfang. | Ikke legg til ubekreftede påstander om sertifisering, revisjon, syklustid, nøyaktighet eller produktivitet. |
| Igangkjøringstestfil | Registrerer tester for vakt, forrigling, beskyttelsesenhet, nødstopp, inngangsmodus og omstart-respons. | Ikke bruk en produksjonsprøve som erstatning for sikkerhetsresponsbevis. |
| Driftsforholdsregler | Forteller operatører og vedlikeholdspersonell hvordan de skal gå inn, overvåke, holde, slå av eller bruke reduserte hastighetsmoduser der prosjektprosedyren tillater det. | Ikke bruk forholdsregler for å rettferdiggjøre omgåelse av vakter eller utelate opplæring. |
| Destinasjonsregler | Identifiserer den vedtatte standardutgaven, lokal lov, kundesikkerhetsspesifikasjon og akseptmyndighet for installasjonsstedet. | Ikke anta at ett lands referansepakke automatisk tilfredsstiller et annet reisemåls lovkrav. |
- Spør leverandøren eller integratoren om risikovurderingen, sikkerhetskretsbeskrivelsen, idriftsettelsestestprotokollen, brukerforholdsregler og destinasjonsoverholdelsesfilen som separate dokumenter.
- Krev gjeldende utgavereferanser for alle standarder som er navngitt i filen.
- Hold konkurrentens produktsider, katalogkrav og eksempelapplikasjoner utenfor bevisfilen med mindre de bare brukes til uforpliktende sammenligning av applikasjonsideer.
Bruk go/no-go-sjekker før utgivelsen tas i bruk
Stopp igangkjøringsfrigjøring når vakthold, adgangskontroll, opplæring, tilsyn eller dokumentert sikkerhetsrespons er ufullstendig, fordi uløste sikkerhetshull bør korrigeres før rutinemessig drift.
| Tilstand funnet | Frigivelsesbeslutning | Kjøperhandling |
|---|---|---|
| Portforrigling, sikkerhetskopibeskyttelse eller nødstopp er ikke testet eller resultatet er uklart. | No-go | Gjenta testen, korriger kretsen eller logikken, og oppdater posten. |
| Klempunkter eller utilstrekkelig klaring forblir tilgjengelig under forventede oppgaver. | No-go | Revider skjerming, verktøy, armaturlayout eller tilgangsprosedyre før frigjøring. |
| Innreise, undervisning, gjenoppretting eller vedlikeholdsprosedyre avhenger kun av uformell tilsyn. | No-go | Definer tillatt modus, isolasjonstrinn, tilsynsregel og opplæringskrav. |
| Standardutgaven eller destinasjonsgodkjenningsregelen er ikke identifisert. | Holde | Bekreft gjeldende utgave og lokale krav med kunden, myndigheten eller kvalifisert sikkerhetspersonell. |
Konklusjon
Robotcellesikkerhetsvakt er kun klar for igangkjøring når den fysiske vaktholdet, kontrollerte inngangsmoduser, sikkerhetsresponsbevis, opplæringsgrunnlag og destinasjonsregelfilen er på linje.
- Bekreft standardutgaven og grensen for lokale regler før du bedømmer maskinvaren.
- Test verner, forriglinger, verneinnretninger, stoppfunksjoner og restartatferd som sikkerhetsbevis, ikke som produksjonsutgang.
- Oppbevar produktpåstander, testregistreringer, driftsforholdsregler og destinasjonsoverholdelsesbeslutninger i separate filer.
FAQ
Disse spørsmålene hjelper CNC-integratorer, ettermonteringsteam for maskinverktøy og robotapplikasjonsingeniører med å gjøre vaktgjennomgangen til en praktisk sjekkliste for igangkjøring.
Hva er robotcellesikkerhetsvakt?
Det er kombinasjonen av barrierer, tilgangskontroll, verneutstyr, trygge inngangsprosedyrer, opplæring og dokumenterte responstester som brukes for å redusere eksponering for robotbevegelser og relaterte cellefarer.
Er et gjerde nok for igangkjøring?
Nei. Gjerdet må evalueres med låste porter, klempunktkontroller, klaring, sikkerhetsanordninger der det er hensiktsmessig, belysning, bevegelsessonemerking og selve arbeidssekvensen.
Når bør strømmen isoleres før den går inn i cellen?
Før manuell tilgang for rydding, rengjøring, justering, feilsøking eller vedlikehold, slå av og koble fra eller isoler gjeldende strømkilder, følg prosedyren for sperring på stedet, og bruk kun tilgangsmetoden som er tillatt i modellhåndboken og prosjektsikkerhetsfilen.
Hvilken standardutgave skal navngis i filen?
Nevn utgaven som er tatt i bruk for prosjekt- og destinasjonsmarkedet. A3 identifiserer 2025 ANSI/A3 R15.06-pakken og dens forhold til ISO 10218-1:2025 og ISO 10218-2:2025, men igangkjøringsfilen skal fortsatt bekrefte den faktiske utgaven og lokal adopsjonsstatus.
Hvilke bevis for kontrollgrensesnitt betyr mest?
Registrer vaktdørstatus, beskyttelsesenhetsrespons, nødstopp- eller holdrespons, tilbakestillings- og omstartregel, og robot- eller kjøretilstanden som brukes under tilgang og undervisning.
Kan en vellykket produksjonsprøve bevise at cellen er trygg?
Nei. En produksjonsprøve kan vise at prosessen kjører, men igangkjøring krever også separate bevis på at vakt-, tilgangs-, stopp-, tilbakestillings- og overvåket inngangsfunksjoner reagerer som tiltenkt.
Hvordan skal regionale regler håndteres for eksport- eller flerstedsprosjekter?
Behandle regionale regler som en egen akseptpost. Bekreft destinasjonslandets vedtatte standarder, kundesikkerhetsspesifikasjoner og myndighetskrav i stedet for å anta at én referansepakke gjelder overalt.


