


Innan en bevakad robotcell tas i bruk, verifiera riskbasen, fysiska barriärer, förreglade åtkomstpunkter, skyddsenhetssvar, kontrollerade ingångslägen, testposter och destinationsmarknadsregelfil som separata sign-off-objekt; Behandla inte en bevakad stängsellinje eller ett robotprogram som ett bevis på att hela cellen är redo för rutinbruk.
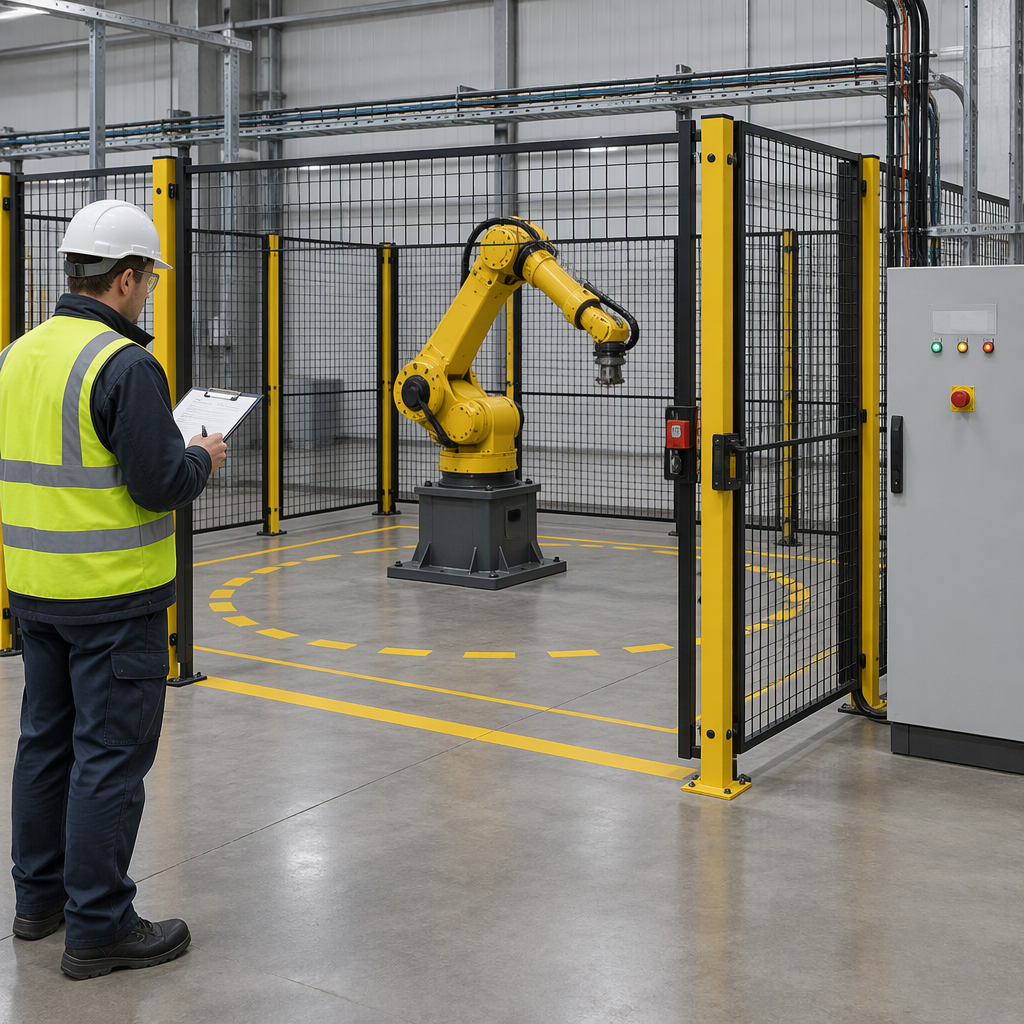
Verifiera risk- och standardgrunden först
Börja med den aktuella projektstandarden, regeluppsättningen för destinationsmarknaden och antaganden om cellanvändning, eftersom den accepterade skyddsfilen beror på den antagna utgåvan och lokala ändringar lika mycket som på den installerade hårdvaran.
NIOSH ramar in yrkesrobotsäkerhet kring traditionella industrirobotar i celler och burar, övervakning av skadetrend, säkerhetsutvärdering, konsensusstandarder och utbildning för säker interaktion mellan människa och robot. Läsare kan kontrollera det aktuella sammanhanget på NIOSH yrkesrobotikcentersida.
För amerikanska industrirobotsäkerhetssammanhang beskriver A3 ANSI/A3 R15.06-2025 och ANSI/A3 R15.06-3-2025 som ett tredelat paket, med delar 1 och 2 godkända som en revidering av ANSI/RIA R15.06-2012 och en nationell anslutning av ISO 1020125 och ISO 102125. 10218-2:2025, medan del 3 tar upp användningen av industriella robotceller. Verifiera den tillämpliga utgåvan genom A3 standardpaketsida och den myndighet som har jurisdiktion för destinationsplatsen.
Verifiera fysisk bevakning och åtkomstpunkter
Bevakningskontrollen bör bekräfta att barriärer, grindar, förreglingar, reservskyddsanordningar, klämpunktskontroller, frigång, belysning och rörelsezonsmarkering finns och är lämpliga för den faktiska robotbanan.
- Bekräfta att omkretsskydd förhindrar oavsiktlig åtkomst till robotens arbetsområde och att åtkomstgrindar är förreglade i stället för att behandlas som vanliga dörrar.
- Kontrollera om reservskyddsanordningar, såsom ljusridåer, rörelsesensorer eller golvsensorer, behövs för celllayout och uppgiftssekvens.
- Inspektera områden med klämpunkter runt verktyg, fixturer, lägesställare, maskindörrar och robothöljet, och verifiera sedan att barriärer eller designförändringar minskar faror som kan nås.
- Bekräfta adekvat spelrum för förväntad rörelse, underhållspositioner och återhämtningsuppgifter; lita inte på en torrkörning som endast täcker en inlärd bana.
- Verifiera belysningen och golvmarkeringen så att operatörer och underhållspersonal kan känna igen robotens rörelsezon innan de går in.
Verifiera åtkomst, undervisning och övervakade inträdeslägen
Innan någon person går in i cellen för undervisning, felsökning, rengöring, rensning eller justering, stäng av och koppla ur eller isolera de tillämpliga elektriska, pneumatiska, hydrauliska och batteriströmkällor som krävs för uppgiften, följ proceduren för platslåsning och robotens/manuella åtkomstproceduren och använd endast det tillåtna åtkomstläget.
- Definiera vem som får komma in i det bevakade utrymmet, vem som övervakar inträdet och vilket läge som är tillåtet för undervisning eller återhämtning.
- Placera roboten i det tillstånd som krävs för hållning, avstängning eller reducerad hastighet innan manuell åtkomst enligt projektsäkerhetsfilen och modellmanualen.
- Bekräfta att nödstopp är tillgängliga, märkta och testade som en del av driftsättningsprotokollet.
- Bekräfta att arbetare som kan komma in i området har utbildning om robotrisker, gränser för bevakade utrymmen och säkert inträdesbeteende.
- Registrera ingångsvillkoret som används under driftsättningen så att senare produktions-, underhålls- och återställningsteam inte förlitar sig på informella metoder.
- Åtkomstgrinden öppen: robotens rörelsetillstånd och omstartbeteende registrerats.
- Valt inlärningsläge: hastighet, aktiveringsenhet och övervakningsregler kontrolleras mot projektproceduren.
- Felåterställning: säker stopp-, återställnings- och omstartsekvens demonstrerad utan förbikoppling av skydd.
Verifiera kontrollgränssnitt och återkopplingsbevis
Idrifttagningsfilen ska visa hur varje vakt, grind, skyddsanordning, stoppfunktion, återställningskommando och drive-feedback-tillstånd testades, inte bara att roboten genomförde en produktionscykel.
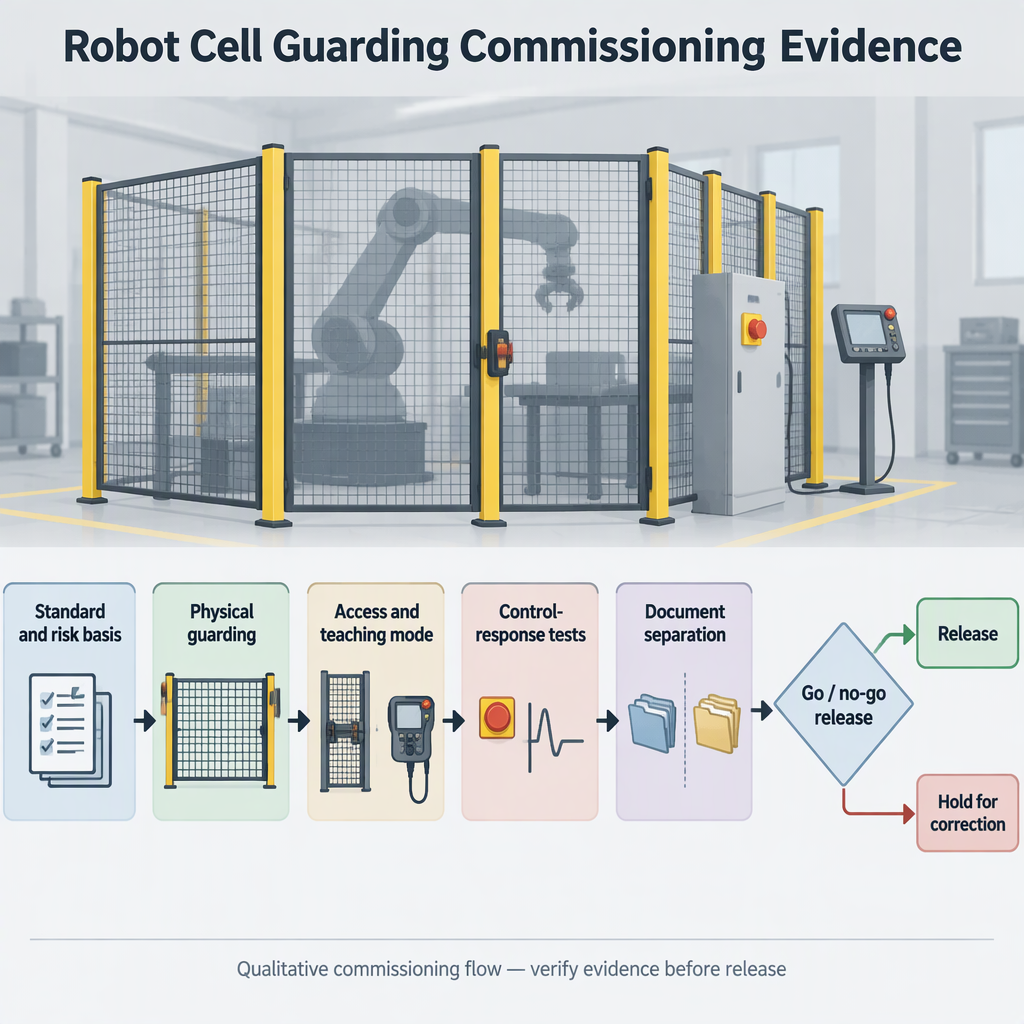
| Bevispunkt | Vad integratören ska verifiera | Beslut om driftsättning |
|---|---|---|
| Skyddsdörr tillstånd | Att öppna en bevakad åtkomstpunkt orsakar det förväntade skyddssvaret och förhindrar oavsiktlig omstart. | Släpp först efter att svaret och återställningslogiken har registrerats. |
| Skyddsanordningens svar | Ljusridåer, rörelsesensorer, golvsensorer eller motsvarande reservenheter reagerar i den avsedda zonen när de används i designen. | Håll frisläppandet om svaret är odokumenterat eller förbigås. |
| Nödstopp och håll | Nödstopp och håll-funktioner testas i realistiska förar- och underhållspositioner. | Släpp endast när tester är registrerade och repeterbara. |
| Kör- eller rörelsefeedback | Kontrollposten visar robotens tillstånd under ingång, undervisning, återställning och omstart. | Eskalera om gränssnittet inte kan bevisa det säkra tillståndet som används för åtkomst. |
- Lista varje säkerhetsrelaterad ingång, utgång och återkopplingssignal som används av cellen.
- Kör varje test från operatörens sida och, där det är tillåtet, från underhålls- eller undervisningsplatsen.
- Anteckna det observerade resultatet, återställningsregeln, ansvarig granskare och datum i driftsättningsfilen.
- Separera funktionella produktionsförsök från säkerhetsresponstester så att en framgångsrik svets-, hanterings- eller skötselcykel inte förväxlas med en skyddande sign-off.
Separata produktanspråk, testfiler, försiktighetsåtgärder och destinationsregler
En ren driftsättningsfil separerar vad produkten eller systemet påstås innehålla, vad som faktiskt testades, vad användarna måste göra under drift och vilka destinationsmarknadsregler som fortfarande styr acceptans.
| Filkategori | Syfte | Vad man inte ska blanda in i den |
|---|---|---|
| Produkt- eller systemanspråk | Beskriver den medföljande roboten, bevakning, kontrollgränssnitt och integrationsomfång. | Lägg inte till overifierade påståenden om certifiering, revision, cykeltid, noggrannhet eller produktivitet. |
| Idrifttagningstestfil | Registrerar tester av vakt, förregling, skyddsanordning, nödstopp, ingångsläge och omstartsvar. | Använd inte ett produktionsförsök som ersättning för säkerhetsresponsbevis. |
| Driftsföreskrifter | Berättar för operatörer och underhållspersonal hur de ska gå in i, övervaka, hålla nere, stänga av eller använda lägen med reducerad hastighet där projektproceduren tillåter. | Använd inte försiktighetsåtgärder för att rättfärdiga att förbi vakter eller utelämna utbildning. |
| Destinationsregler | Identifierar den antagna standardutgåvan, lokal lag, kundsäkerhetsspecifikation och godkännandemyndighet för installationsplatsen. | Anta inte att ett lands referenspaket automatiskt uppfyller en annan destinations lagkrav. |
- Be leverantören eller integratören om riskbedömningen, säkerhetskretsbeskrivningen, idrifttagningstestprotokollet, användarförsiktighetsåtgärder och destinationsöverensstämmelsefilen som separata dokument.
- Kräv referenser till aktuella utgåvor för alla standarder som namnges i filen.
- Håll konkurrerande produktsidor, kataloganspråk och exempelapplikationer borta från bevisfilen såvida de inte bara används för icke-bindande jämförelse av applikationsidéer.
Använd go/no-go-kontroller innan frisläppandet tas i drift
Stoppa frigivningen av driftsättning när bevakning, passerkontroll, utbildning, övervakning eller dokumenterad säkerhetsåtgärd är ofullständig, eftersom olösta säkerhetsluckor bör korrigeras före rutindrift.
| Tillstånd hittat | Frisläppsbeslut | Köparåtgärd |
|---|---|---|
| Grindspärr, säkerhetsanordning eller nödstopp är inte testade eller resultatet är oklart. | No-go | Upprepa testet, korrigera kretsen eller logiken och uppdatera posten. |
| Klämpunkter eller otillräckligt utrymme förblir nåbara under förväntade uppgifter. | No-go | Revidera skydd, verktyg, fixturlayout eller åtkomstprocedurer innan frigöring. |
| Inträde, undervisning, återhämtning eller underhållsförfarande beror endast på informell övervakning. | No-go | Definiera tillåtet läge, isoleringssteg, övervakningsregel och utbildningskrav. |
| Regeln för standardutgåva eller destinationsacceptans är inte identifierad. | Hålla | Bekräfta tillämplig utgåva och lokala krav med kunden, myndigheten eller kvalificerad säkerhetspersonal. |
Slutsats
Robotcellsäkerhetsskydd är endast redo för idrifttagning när den fysiska bevakningen, kontrollerade inträdeslägen, säkerhetsresponsbevis, utbildningsbas och destinationsregelfilen är anpassade.
- Verifiera standardutgåvan och den lokala regelgränsen innan du bedömer hårdvaran.
- Testa skydd, förreglingar, skyddsanordningar, stoppfunktioner och omstartbeteende som säkerhetsbevis, inte som produktionsutdata.
- Spara produktpåståenden, testprotokoll, driftsföreskrifter och beslut om destinationsefterlevnad i separata filer.
FAQ
Dessa frågor hjälper CNC-integratörer, team för eftermontering av verktygsmaskiner och robotapplikationsingenjörer att förvandla bevakningsgranskningen till en praktisk idrifttagningschecklista.
Vad är robotcellsäkerhetsskydd?
Det är kombinationen av barriärer, åtkomstkontroll, skyddsanordningar, säkra inträdesprocedurer, utbildning och dokumenterade responstester som används för att minska exponeringen för robotrörelser och relaterade cellrisker.
Räcker ett omkretsstängsel för idrifttagning?
Nej. Stängslet måste utvärderas med förreglade grindar, klämpunktskontroller, frigång, säkerhetsanordningar vid behov, belysning, rörelsezonsmarkering och den faktiska arbetssekvensen.
När ska strömmen isoleras innan man går in i cellen?
Innan manuell åtkomst för röjning, rengöring, justering, felsökning eller underhåll, stäng av och koppla ur eller isolera tillämpliga strömkällor, följ proceduren för platslåsning och använd endast åtkomstmetoden som tillåts i modellmanualen och projektsäkerhetsfilen.
Vilken standardutgåva ska namnges i filen?
Namnge den utgåva som antagits för projekt- och destinationsmarknaden. A3 identifierar 2025 ANSI/A3 R15.06-paketet och dess relation till ISO 10218-1:2025 och ISO 10218-2:2025, men idrifttagningsfilen bör fortfarande bekräfta den faktiska utgåvan och den lokala adoptionsstatusen.
Vilka bevis för kontrollgränssnittet är viktigast?
Registrera skyddsdörrens tillstånd, skyddsanordningens svar, nödstopps- eller hållreaktionen, återställnings- och omstartsregeln och robotens eller drivtillståndet som används under åtkomst och undervisning.
Kan ett framgångsrikt produktionsförsök bevisa att cellen är säker?
Nej. Ett produktionstest kan visa att processen körs, men idrifttagning kräver också separata bevis för att bevaknings-, åtkomst-, stopp-, återställnings- och övervakade instegsfunktioner svarar som avsett.
Hur ska regionala regler hanteras för export- eller multi-site-projekt?
Behandla regionala regler som en separat godkännandepost. Bekräfta destinationslandets antagna standarder, kundsäkerhetsspecifikationer och myndighetskrav istället för att anta att ett referenspaket gäller överallt.


