


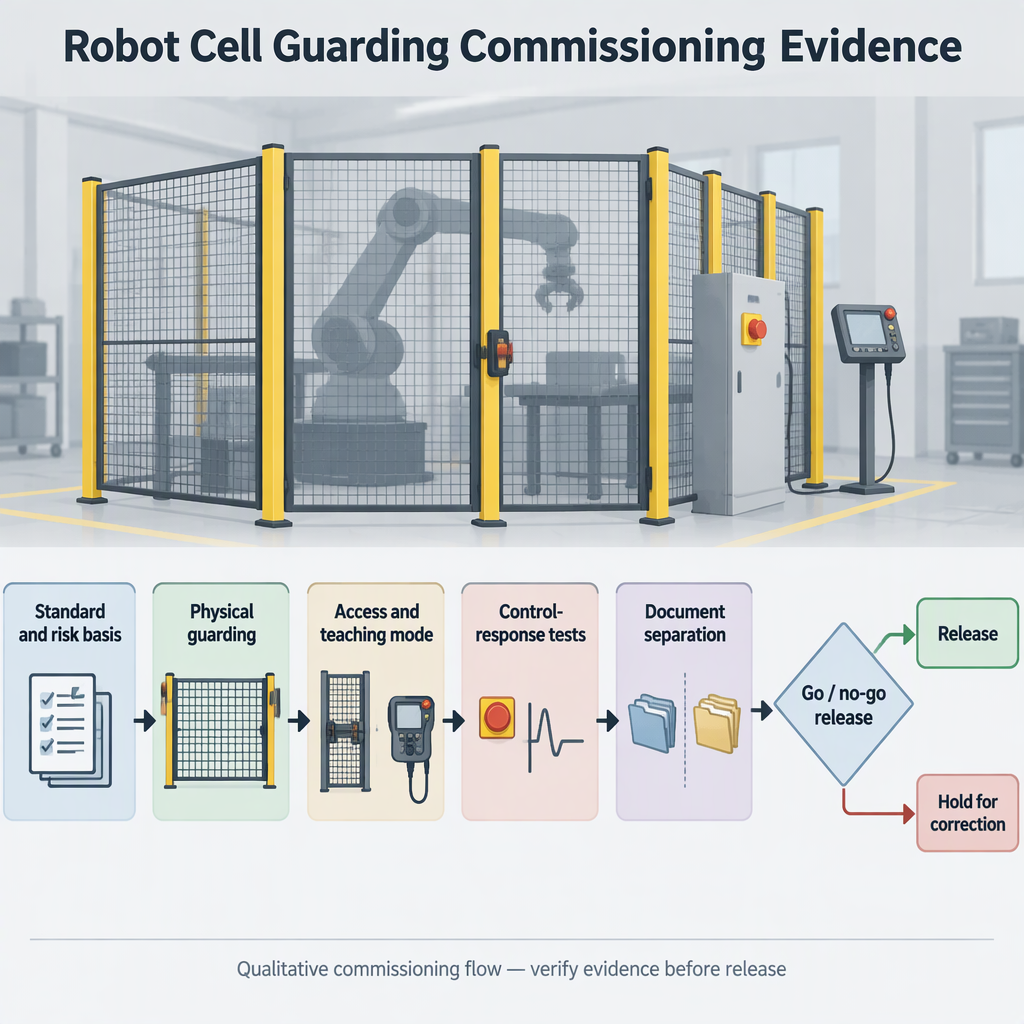
Før idriftsættelse af en bevogtet robotcelle, skal du verificere risikogrundlaget, fysiske barrierer, sammenlåste adgangspunkter, beskyttelsesenhedsrespons, kontrollerede indgangstilstande, testregistreringer og destinationsmarkedsregelfil som separate afmeldingselementer; Behandl ikke en bevogtet hegnslinje eller et robotprogram som bevis på, at hele cellen er klar til rutinemæssig brug.
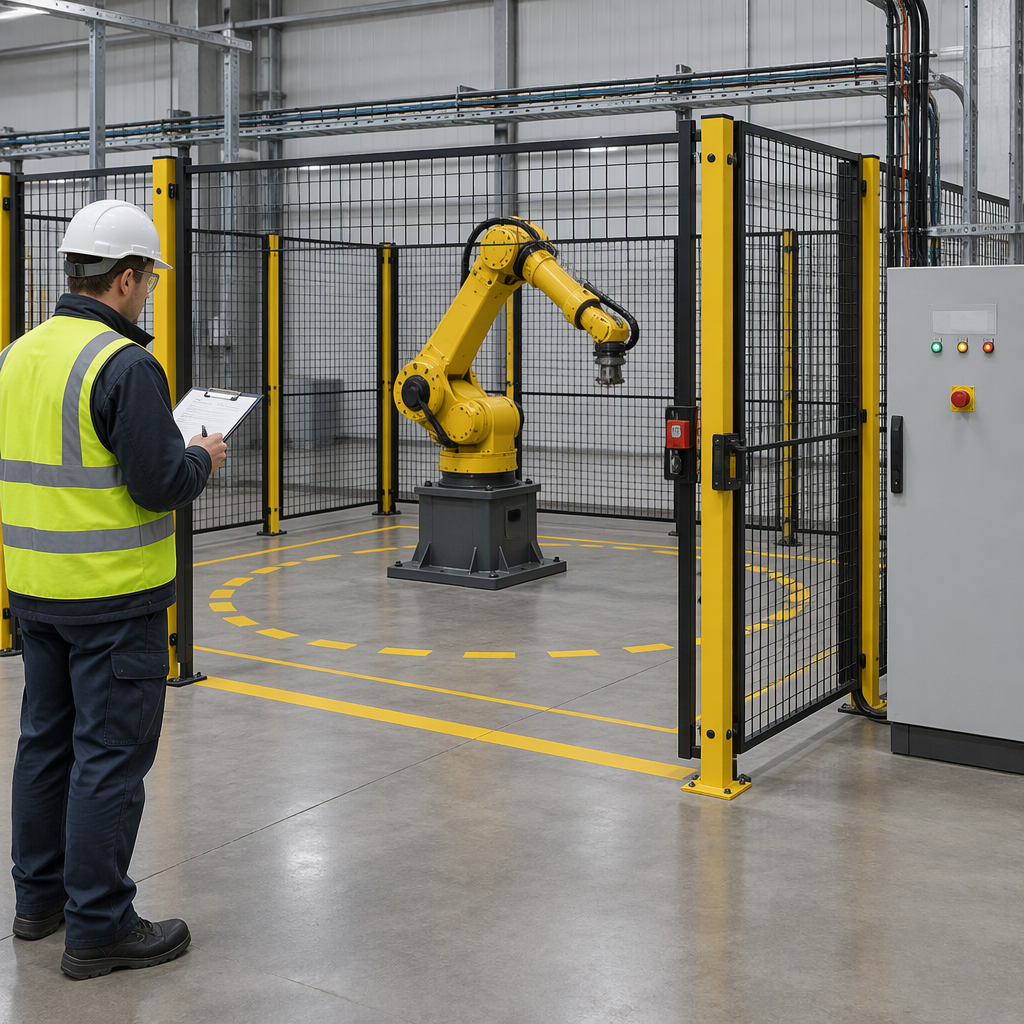
Bekræft først risiko- og standardgrundlaget
Start med den aktuelle projektstandard, destinationsmarkedsregelsæt og cellebrugsantagelser, fordi den accepterede beskyttelsesfil afhænger lige så meget af den vedtagne udgave og lokale ændringer som af den installerede hardware.
NIOSH rammer arbejdsrobotsikkerhed omkring traditionelle industrirobotter i celler og bure, overvågning af skadetrend, sikkerhedsevaluering, konsensusstandarder og træning i sikker interaktion mellem mennesker og robotter. Læsere kan tjekke den aktuelle kontekst på NIOSH erhvervsrobotcenterside.
For amerikansk industrirobotsikkerhedssammenhæng beskriver A3 ANSI/A3 R15.06-2025 og ANSI/A3 R15.06-3-2025 som en tredelt pakke, med del 1 og 2 godkendt som en revision af ANSI/RIA R15.06-2012 og en national overtagelse af ISO 102015 og ISO 102125. 10218-2:2025, mens del 3 omhandler brugen af industrielle robotceller. Bekræft den gældende udgave gennem A3 standardpakkeside og den myndighed, der har jurisdiktion for destinationsstedet.
Bekræft fysisk bevogtning og adgangspunkter
Bevogtningskontrollen skal bekræfte, at barrierer, porte, aflåsninger, backup-beskyttelsesanordninger, klempunktskontroller, frigang, belysning og bevægelseszonemarkering er til stede og egnede til den aktuelle robotbane.
- Bekræft, at perimeterafskærmning forhindrer utilsigtet adgang til robottens betjeningsområde, og at adgangslåger er sammenlåste i stedet for at blive behandlet som almindelige døre.
- Kontroller, om der er behov for backup-beskyttelsesenheder, såsom lysgardiner, bevægelsessensorer eller gulvsensorer, til cellelayout og opgavesekvens.
- Inspicer klemmepunkter omkring værktøj, armaturer, positioneringsanordninger, maskindøre og robotkonvolutten, og kontroller derefter, at barrierer eller designændringer reducerer tilgængelige farer.
- Bekræft tilstrækkelig frigang til forventet bevægelse, vedligeholdelsespositioner og genopretningsopgaver; stol ikke på et tørløb, der kun dækker én indlært sti.
- Bekræft belysning og gulvmarkering, så operatører og vedligeholdelsespersonale kan genkende robotbevægelseszonen, før de går ind.
Bekræft adgangs-, undervisnings- og overvågede adgangstilstande
Før nogen går ind i cellen til undervisning, fejlfinding, rengøring, rydning eller justering, skal du slukke og afbryde eller isolere de relevante elektriske, pneumatiske, hydrauliske og batteristrømkilder som krævet til opgaven, følge proceduren for spærring af stedet og proceduren for robot/manuel adgang og kun bruge den tilladte adgangstilstand.
- Definer, hvem der har tilladelse til at komme ind i det bevogtede rum, hvem der overvåger adgang, og hvilken tilstand der er tilladt til undervisning eller restitution.
- Placer robotten i den påkrævede hold, nedlukning eller reduceret hastighed før manuel adgang i henhold til projektsikkerhedsfilen og modelmanualen.
- Bekræft, at nødstop er tilgængelige, mærket og testet som en del af idriftsættelsesprotokollen.
- Bekræft, at arbejdere, der kan komme ind i området, har træning i robotfarer, bevogtede rumgrænser og sikker adgangsadfærd.
- Registrer den indgangstilstand, der blev brugt under idriftsættelsen, så senere produktions-, vedligeholdelses- og genopretningshold ikke stoler på uformel praksis.
- Adgangsport åben: Robotbevægelsestilstand og genstartsadfærd registreret.
- Valgt undervisningstilstand: hastighed, aktiveringsenhed og overvågningsregler kontrolleret i forhold til projektproceduren.
- Fejlretning: sikker stop-, nulstillings- og genstartsekvens demonstreret uden omgåelse af vagter.
Bekræft kontrol-interface og feedback-bevis
Idriftsættelsesfilen skal vise, hvordan hver vagt, port, beskyttelsesenhed, stopfunktion, nulstillingskommando og drev-feedback-tilstand blev testet, ikke blot at robotten gennemførte en produktionscyklus.
| Beviselement | Hvad integratoren skal verificere | Ibrugtagningsbeslutning |
|---|---|---|
| Vagt-dør tilstand | Åbning af et beskyttet adgangspunkt forårsager den forventede beskyttelsesreaktion og forhindrer utilsigtet genstart. | Slip først efter, at svaret og nulstillingslogikken er registreret. |
| Beskyttelsesenhedsreaktion | Lysgardiner, bevægelsessensorer, gulvsensorer eller tilsvarende backup-enheder reagerer i den tilsigtede zone, når de bruges i designet. | Hold frigivelsen tilbage, hvis svaret er udokumenteret eller omgået. |
| Nødstop og hold | Nødstop- og holdfunktioner testes i realistiske fører- og vedligeholdelsespositioner. | Frigiv kun, når testene er optaget og kan gentages. |
| Drive- eller bevægelsesfeedback | Kontrolposten viser robottilstanden under indtastning, undervisning, genopretning og genstart. | Eskaler, hvis grænsefladen ikke kan bevise den sikre tilstand, der bruges til adgang. |
- Liste hvert sikkerhedsrelateret input, output og feedbacksignal, der bruges af cellen.
- Kør hver test fra operatørsiden og, hvor det er tilladt, fra vedligeholdelses- eller undervisningspositionen.
- Registrer det observerede resultat, nulstillingsregel, ansvarlig anmelder og dato i idriftsættelsesfilen.
- Adskil funktionelle produktionsforsøg fra sikkerheds-respons-tests, så en vellykket svejsning, håndtering eller plejecyklus ikke forveksles med et beskyttende tegn-off.
Separate produktkrav, testfiler, forholdsregler og destinationsregler
En ren idriftsættelsesfil adskiller, hvad produktet eller systemet hævdes at indeholde, hvad der faktisk blev testet, hvad brugerne skal gøre under driften, og hvilke destinationsmarkedsregler der stadig styrer accept.
| Filkategori | Formål | Hvad skal man ikke blande ind i det |
|---|---|---|
| Produkt- eller systemkrav | Beskriver den medfølgende robot, vagt, kontrolgrænseflade og integrationsomfang. | Tilføj ikke ubekræftede påstande om certificering, revision, cyklustid, nøjagtighed eller produktivitet. |
| Idriftsættelsestestfil | Registrerer vagt-, interlock-, beskyttelsesenhed, nødstop, indgangstilstand og genstart-respons-test. | Brug ikke et produktionsforsøg som erstatning for sikkerheds-respons beviser. |
| Driftsforholdsregler | Fortæller operatører og vedligeholdelsespersonale, hvordan de skal gå ind i, overvåge, holde, slukke for eller bruge reducerede hastighedstilstande, hvor projektproceduren tillader det. | Brug ikke forholdsregler for at retfærdiggøre forbigåelse af vagter eller undladelse af træning. |
| Destinationsregler | Identificerer den vedtagne standardudgave, lokal lovgivning, kundesikkerhedsspecifikation og acceptmyndighed for installationsstedet. | Antag ikke, at et lands referencepakke automatisk opfylder en anden destinations lovkrav. |
- Spørg leverandøren eller integratoren om risikovurderingen, sikkerhedskredsløbsbeskrivelsen, idriftsættelsestestregistrering, brugerforholdsregler og destinationsoverholdelsesfil som separate dokumenter.
- Kræv aktuelle udgavereferencer for enhver standard, der er navngivet i filen.
- Hold konkurrerende produktsider, katalogkrav og eksempelapplikationer ude af bevisfilen, medmindre de kun bruges til uforpligtende sammenligning af applikationsideer.
Brug go/no-go kontrol før idriftsættelse frigivelse
Stop idriftsættelsesfrigivelsen, når bevogtning, adgangskontrol, træning, overvågning eller dokumenteret sikkerhedsreaktion er ufuldstændig, fordi uløste sikkerhedshuller skal korrigeres før rutinemæssig drift.
| Betingelse fundet | Frigivelsesbeslutning | Køberhandling |
|---|---|---|
| Portlås, backup-beskyttelsesanordning eller nødstop er ikke testet, eller resultatet er uklart. | No-go | Gentag testen, ret kredsløbet eller logikken, og opdater posten. |
| Klempunkter eller utilstrækkelig frigang forbliver tilgængelig under forventede opgaver. | No-go | Revider afskærmning, værktøj, armaturlayout eller adgangsprocedure før frigivelse. |
| Adgang, undervisning, genopretning eller vedligeholdelsesprocedure afhænger kun af uformel overvågning. | No-go | Definer den tilladte tilstand, isolationstrin, supervisionsregel og træningskrav. |
| Standardudgaven eller destinationsacceptreglen er ikke identificeret. | Holde | Bekræft den gældende udgave og lokale krav med kunden, myndigheden eller kvalificeret sikkerhedsekspert. |
Konklusion
Robotcellesikkerhedsvagt er kun klar til idriftsættelse, når den fysiske vagt, kontrollerede indgangstilstande, sikkerhedsresponsbeviser, træningsgrundlag og destinationsregelfil er tilpasset.
- Bekræft standardudgaven og den lokale regelgrænse, før du bedømmer hardwaren.
- Test afskærmninger, aflåsninger, beskyttelsesanordninger, stopfunktioner og genstartsadfærd som sikkerhedsbevis, ikke som produktionsoutput.
- Gem produktkrav, testregistreringer, driftsforholdsregler og beslutninger om overholdelse af destinationer i separate filer.
FAQ
Disse spørgsmål hjælper CNC-integratorer, teams til eftermontering af værktøjsmaskiner og robotapplikationsingeniører med at gøre vagtgennemgangen til en praktisk idriftsættelsestjekliste.
Hvad er robotcellesikkerhedsbeskyttelse?
Det er kombinationen af barrierer, adgangskontrol, beskyttelsesanordninger, sikker adgangsprocedurer, træning og dokumenterede responstests, der bruges til at reducere eksponeringen for robotbevægelser og relaterede cellefarer.
Er et hegn nok til idriftsættelse?
Nej. Hegnet skal evalueres med låste porte, klempunktskontroller, frigang, backup-beskyttelsesanordninger, hvor det er relevant, belysning, bevægelseszonemarkering og den faktiske arbejdssekvens.
Hvornår skal strømmen isoleres, før man går ind i cellen?
Før manuel adgang til rydning, rengøring, justering, fejlfinding eller vedligeholdelse, skal du slukke og afbryde eller isolere de relevante strømkilder, følge proceduren for spærring af stedet og kun bruge den adgangsmetode, der er tilladt i modelmanualen og projektsikkerhedsfilen.
Hvilken standardudgave skal navngives i filen?
Navngiv den udgave, der er vedtaget til projekt- og destinationsmarkedet. A3 identificerer 2025 ANSI/A3 R15.06-pakken og dens relation til ISO 10218-1:2025 og ISO 10218-2:2025, men idriftsættelsesfilen skal stadig bekræfte den faktiske udgave og lokale vedtagelsesstatus.
Hvilke kontrolgrænsefladebeviser betyder mest?
Registrer vagtdør-tilstanden, beskyttelsesenhedens reaktion, nødstop- eller hold-reaktionen, nulstillings- og genstartsreglen og robot- eller drevtilstanden, der bruges under adgang og undervisning.
Kan et vellykket produktionsforsøg bevise, at cellen er sikker?
Nej. Et produktionsforsøg kan vise, at processen kører, men idriftsættelse kræver også særskilt bevis for, at vagt-, adgangs-, stop-, nulstillings- og overvågede indgangsfunktioner reagerer efter hensigten.
Hvordan skal regionale regler håndteres for eksport- eller multi-site projekter?
Behandl regionale regler som et særskilt acceptelement. Bekræft destinationslandets vedtagne standarder, kundesikkerhedsspecifikationer og myndighedskrav i stedet for at antage, at én referencepakke gælder overalt.


