


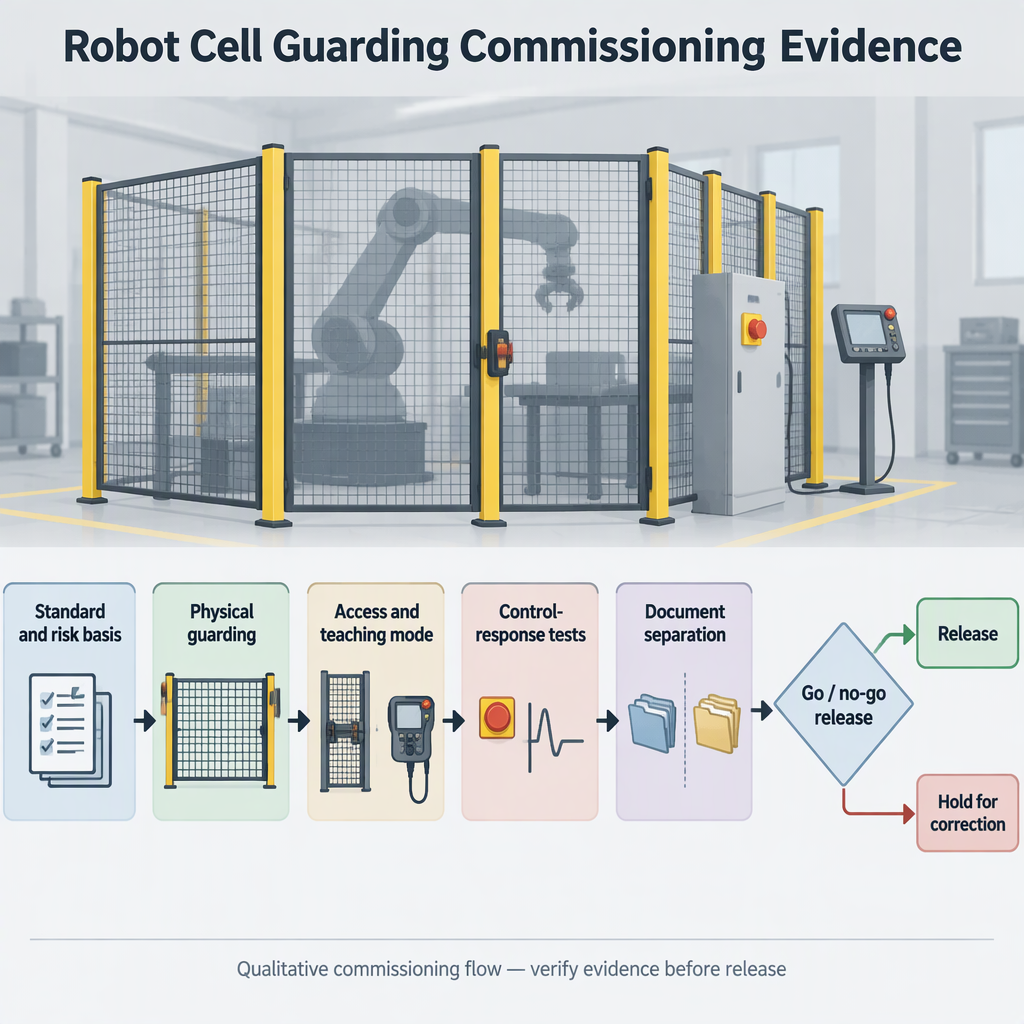
Voordat u een bewaakte robotcel in gebruik neemt, verifieert u de risicobasis, fysieke barrières, onderling verbonden toegangspunten, de reactie van beveiligingsapparatuur, gecontroleerde toegangsmodi, testrecords en het regelbestand van de bestemmingsmarkt als afzonderlijke aftekenitems; Beschouw een bewaakte afrastering of een proef met een robotprogramma niet als bewijs dat de hele cel gereed is voor routinematig gebruik.
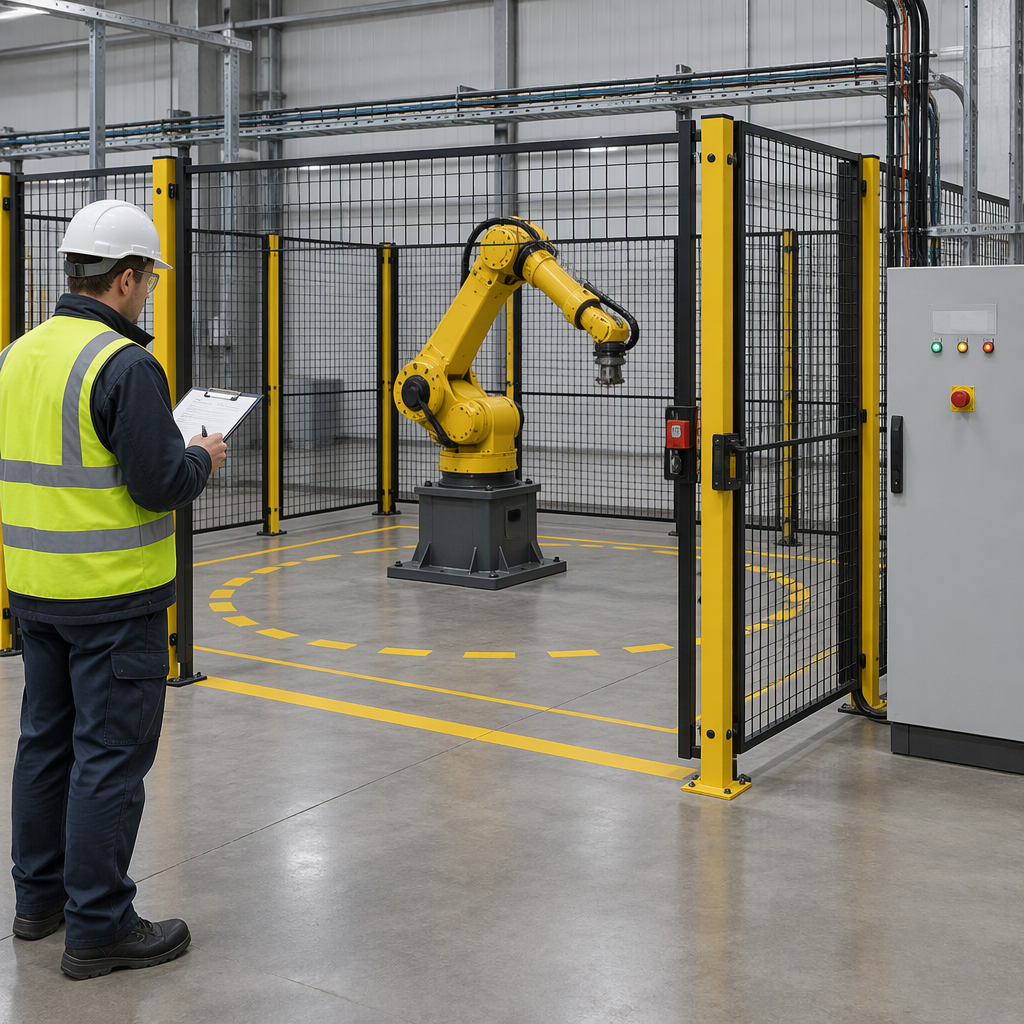
Controleer eerst de risico- en standaardbasis
Begin met de huidige projectstandaard, de regelset voor de bestemmingsmarkt en de aannames over celgebruik, omdat het geaccepteerde bewakingsbestand evenzeer afhankelijk is van de aangenomen editie en lokale wijzigingen als van de geïnstalleerde hardware.
NIOSH kadert de veiligheid van arbeidsrobotica rond traditionele industriële robots in cellen en kooien, monitoring van letseltrends, veiligheidsevaluatie, consensusstandaarden en training voor veilige mens-robotinteractie. Lezers kunnen de huidige context controleren op de NIOSH beroepsrobotica middenpagina.
Voor de Amerikaanse industriële robotveiligheidscontext beschrijft A3 ANSI/A3 R15.06-2025 en ANSI/A3 R15.06-3-2025 als een driedelig pakket, waarbij de delen 1 en 2 zijn goedgekeurd als een herziening van ANSI/RIA R15.06-2012 en een nationale adoptie van ISO 10218-1:2025 en ISO 10218-2:2025, terwijl deel 3 gaat over het gebruik van industriële robotcellen. Controleer de toepasselijke editie via de A3-standaardpakketpagina en de autoriteit die jurisdictie heeft voor de bestemmingssite.
Controleer fysieke bewaking en toegangspunten
De bewakingscontrole moet bevestigen dat barrières, hekken, vergrendelingen, back-upbeveiligingen, knelpuntcontroles, vrije ruimte, verlichting en bewegingszonemarkering aanwezig zijn en geschikt zijn voor het daadwerkelijke robotpad.
- Bevestig dat perimeterbewaking onbedoelde toegang tot het werkgebied van de robot voorkomt en dat toegangspoorten zijn vergrendeld in plaats van te worden behandeld als gewone deuren.
- Controleer of back-upbeveiligingsapparaten, zoals lichtgordijnen, bewegingssensoren of vloersensoren, nodig zijn voor de celindeling en takenreeks.
- Inspecteer knelpuntgebieden rond gereedschappen, armaturen, positioneerders, machinedeuren en het robotomhulsel en controleer vervolgens of barrières of ontwerpwijzigingen de bereikbare gevaren verminderen.
- Controleer of er voldoende ruimte is voor verwachte bewegingen, onderhoudsposities en hersteltaken; vertrouw niet op een proefsessie die slechts één geleerd pad bestrijkt.
- Controleer de verlichting en vloermarkering zodat operators en onderhoudspersoneel de bewegingszone van de robot kunnen herkennen voordat ze binnenkomen.
Controleer de toegangs-, les- en gecontroleerde toegangsmodi
Voordat iemand de cel betreedt voor lesgeven, probleemoplossing, schoonmaken, opruimen of afstellen, moet u de toepasselijke elektrische, pneumatische, hydraulische en batterijvoedingsbronnen uitschakelen en loskoppelen of isoleren, zoals vereist voor de taak, de locatievergrendelingsprocedure en de robot/handmatige toegangsprocedure volgen en alleen de toegestane toegangsmodus gebruiken.
- Bepaal wie de bewaakte ruimte mag betreden, wie toezicht houdt op de toegang en welke modus is toegestaan voor lesgeven of herstel.
- Plaats de robot in de vereiste houd-, uitschakel- of verlaagde snelheidstoestand voordat u handmatig toegang krijgt, volgens het projectveiligheidsdossier en de modelhandleiding.
- Bevestig dat noodstops bereikbaar, gelabeld en getest zijn als onderdeel van het inbedrijfstellingsdossier.
- Bevestig dat werknemers die het gebied mogen betreden training hebben gekregen over robotgevaren, grenzen van bewaakte ruimten en veilig toegangsgedrag.
- Registreer de toegangscondities die tijdens de inbedrijfstelling zijn gebruikt, zodat latere productie-, onderhouds- en herstelteams niet afhankelijk zijn van informele praktijken.
- Toegangshek open: bewegingsstatus van de robot en herstartgedrag geregistreerd.
- Geselecteerde leermodus: snelheid, activeringsapparaat en supervisieregels gecontroleerd aan de hand van de projectprocedure.
- Foutherstel: veilige stop-, reset- en herstartvolgorde gedemonstreerd zonder omzeiling van bewakers.
Controleer de besturingsinterface en het feedbackbewijs
Het inbedrijfstellingsbestand moet laten zien hoe elke bewaker, poort, beveiligingsapparaat, stopfunctie, resetcommando en aandrijffeedbackconditie werd getest, en niet alleen dat de robot een productiecyclus voltooide.
| Bewijsstuk | Wat de integrator moet verifiëren | Inbedrijfstellingsbesluit |
|---|---|---|
| Staat van wachtdeur | Het openen van een beveiligd toegangspunt veroorzaakt de verwachte beschermende reactie en voorkomt onbedoeld opnieuw opstarten. | Laat deze pas los nadat de reactie- en resetlogica zijn geregistreerd. |
| Reactie van beveiligingsapparaat | Lichtgordijnen, bewegingssensoren, vloersensoren of gelijkwaardige back-upapparaten reageren in de beoogde zone wanneer ze in het ontwerp worden gebruikt. | Houd de vrijgave vast als het antwoord niet gedocumenteerd is of wordt omzeild. |
| Noodstop en wacht | Noodstop- en houdfuncties worden getest in realistische bestuurders- en onderhoudsposities. | Alleen vrijgeven als tests zijn vastgelegd en herhaalbaar zijn. |
| Rij- of bewegingsfeedback | Het controlerecord toont de status van de robot tijdens het binnenkomen, aanleren, herstellen en opnieuw opstarten. | Escaleer als de interface de veilige status die voor toegang wordt gebruikt niet kan bewijzen. |
- Maak een lijst van elk veiligheidsgerelateerd ingangs-, uitgangs- en feedbacksignaal dat door de cel wordt gebruikt.
- Voer elke test uit vanaf de operatorzijde en, waar toegestaan, vanuit de onderhouds- of onderwijspositie.
- Noteer het waargenomen resultaat, de resetregel, de verantwoordelijke beoordelaar en de datum in het inbedrijfstellingsdossier.
- Scheid functionele productieproeven van veiligheidsreactietests, zodat een succesvolle las-, hanterings- of verzorgingscyclus niet wordt aangezien voor een bewakingsaftekening.
Afzonderlijke productclaims, testbestanden, voorzorgsmaatregelen en bestemmingsregels
Een schoon inbedrijfstellingsbestand scheidt wat het product of systeem zou bevatten, wat feitelijk werd getest, wat gebruikers moeten doen tijdens het gebruik en welke regels van de bestemmingsmarkt nog steeds de acceptatie beheersen.
| Bestandscategorie | Doel | Wat u er niet in mengt |
|---|---|---|
| Product- of systeemclaim | Beschrijft de geleverde robot, bewaking, besturingsinterface en integratieomvang. | Voeg geen niet-geverifieerde certificerings-, audit-, cyclustijd-, nauwkeurigheids- of productiviteitsclaims toe. |
| Inbedrijfstelling testbestand | Registreert bewakings-, vergrendelings-, beveiligingsapparaat-, noodstop-, ingangsmodus- en herstartreactietests. | Gebruik een productieproef niet als vervanging voor bewijsmateriaal inzake veiligheidsreacties. |
| Voorzorgsmaatregelen bij gebruik | Vertelt operators en onderhoudspersoneel hoe ze de modi met lagere snelheid moeten betreden, controleren, vasthouden, uitschakelen of gebruiken als de projectprocedure dit toelaat. | Gebruik geen voorzorgsmaatregelen om het omzeilen van bewakers of het achterwege laten van training te rechtvaardigen. |
| Bestemmingsregels | Identificeert de aangenomen standaardeditie, de lokale wetgeving, de klantveiligheidsspecificatie en de acceptatiebevoegdheid voor de installatielocatie. | Ga er niet vanuit dat het referentiepakket van het ene land automatisch voldoet aan de wettelijke eisen van een ander land. |
- Vraag de leverancier of integrator om de risicobeoordeling, de beschrijving van het veiligheidscircuit, het testrapport van de inbedrijfstelling, de voorzorgsmaatregelen voor de gebruiker en het conformiteitsdossier van de bestemming als afzonderlijke documenten.
- Referenties van de huidige editie vereisen voor elke standaard die in het bestand wordt genoemd.
- Houd productpagina's van concurrenten, catalogusclaims en voorbeeldapplicaties uit het bewijsbestand, tenzij ze alleen worden gebruikt voor niet-bindende vergelijking van applicatie-ideeën.
Gebruik go/no-go-controles voordat u de vrijgave in gebruik neemt
Stop de inbedrijfstellingsvrijgave wanneer bewaking, toegangscontrole, training, supervisie of gedocumenteerde veiligheidsreacties onvolledig zijn, omdat onopgeloste veiligheidslacunes moeten worden gecorrigeerd vóór routinematig gebruik.
| Conditie gevonden | Vrijgavebeslissing | Kopersactie |
|---|---|---|
| Poortvergrendeling, achteruitrijbeveiliging of noodstop zijn niet getest of het resultaat is onduidelijk. | Niet-gaan | Herhaal de test, corrigeer het circuit of de logica en werk het record bij. |
| Knelpunten of onvoldoende vrije ruimte blijven bereikbaar tijdens verwachte taken. | Niet-gaan | Herzie de beveiliging, het gereedschap, de lay-out van de armatuur of de toegangsprocedure voordat deze wordt vrijgegeven. |
| Toegangs-, onderwijs-, herstel- of onderhoudsprocedures zijn uitsluitend afhankelijk van informeel toezicht. | Niet-gaan | Definieer de toegestane modus, isolatiestap, supervisieregel en trainingsvereiste. |
| De standaardeditie of acceptatieregel voor de bestemming is niet geïdentificeerd. | Uitstel | Bevestig de toepasselijke editie en lokale vereisten bij de klant, autoriteit of gekwalificeerde veiligheidsprofessional. |
Conclusie
De veiligheidsbewaking van robotcellen is pas klaar voor inbedrijfstelling wanneer de fysieke bewaking, gecontroleerde toegangsmodi, bewijs van veiligheidsreacties, trainingsbasis en bestemmingsregelbestand op elkaar zijn afgestemd.
- Controleer de standaardeditie en de lokale regelgrens voordat u de hardware beoordeelt.
- Test bewakers, vergrendelingen, beveiligingsapparatuur, stopfuncties en herstartgedrag als veiligheidsbewijs, niet als productie-output.
- Bewaar productclaims, testgegevens, voorzorgsmaatregelen en beslissingen over naleving van de bestemming in afzonderlijke bestanden.
Veelgestelde vragen
Deze vragen helpen CNC-integrators, retrofitteams voor machinegereedschappen en robottoepassingsingenieurs om de bewakingsbeoordeling om te zetten in een praktische checklist voor inbedrijfstelling.
Wat is robotcelveiligheid?
Het is de combinatie van barrières, toegangscontrole, beveiligingsapparatuur, veilige toegangsprocedures, training en gedocumenteerde responstests die worden gebruikt om de blootstelling aan robotbewegingen en gerelateerde celgevaren te verminderen.
Is een omheining voldoende voor de inbedrijfstelling?
Nee. Het hekwerk moet worden geëvalueerd met vergrendelde poorten, knelpuntcontroles, vrije ruimte, eventuele back-upbeveiligingen, verlichting, markering van bewegingszones en de daadwerkelijke werkvolgorde.
Wanneer moet de stroom worden afgesloten voordat deze de cel binnengaat?
Voordat u handmatig toegang krijgt voor opruimen, schoonmaken, afstellen, probleemoplossing of onderhoud, dient u de toepasselijke stroombronnen uit te schakelen en los te koppelen of te isoleren, de locatievergrendelingsprocedure te volgen en alleen de toegangsmethode te gebruiken die is toegestaan in de modelhandleiding en het projectveiligheidsdossier.
Welke standaardeditie moet in het bestand worden genoemd?
Noem de editie die is aangenomen voor de project- en bestemmingsmarkt. A3 identificeert het 2025 ANSI/A3 R15.06-pakket en de relatie ervan met ISO 10218-1:2025 en ISO 10218-2:2025, maar het inbedrijfstellingsbestand moet nog steeds de daadwerkelijke editie en de lokale adoptiestatus bevestigen.
Welk bewijs van de controle-interface is het belangrijkst?
Registreer de status van de beveiligingsdeur, de reactie van het beveiligingsapparaat, de noodstop- of wachtreactie, de reset- en herstartregel en de status van de robot of aandrijving die wordt gebruikt tijdens toegang en lesgeven.
Kan een succesvolle productieproef bewijzen dat de cel veilig is?
Nee. Een productieproef kan aantonen dat het proces loopt, maar voor de inbedrijfstelling is ook afzonderlijk bewijs nodig dat de functies voor bewaking, toegang, stop, reset en bewaakte toegang reageren zoals bedoeld.
Hoe moeten regionale regels worden afgehandeld voor exportprojecten of projecten met meerdere locaties?
Behandel regionale regels als een afzonderlijk acceptatieitem. Bevestig de vastgestelde normen, klantveiligheidsspecificaties en autoriteitsvereisten van het land van bestemming in plaats van aan te nemen dat één referentiepakket overal van toepassing is.


