


Voordat 'n bewaakte robotsel in werking gestel word, verifieer die risikobasis, fisiese versperrings, ineengeslote toegangspunte, beskermingstoestelreaksie, beheerde toegangsmodusse, toetsrekords en bestemmingsmarkreëllêer as afsonderlike aftekenitems; moenie 'n bewaakte heininglyn of 'n robotprogramproef behandel as bewys dat die hele sel gereed is vir roetinegebruik nie.
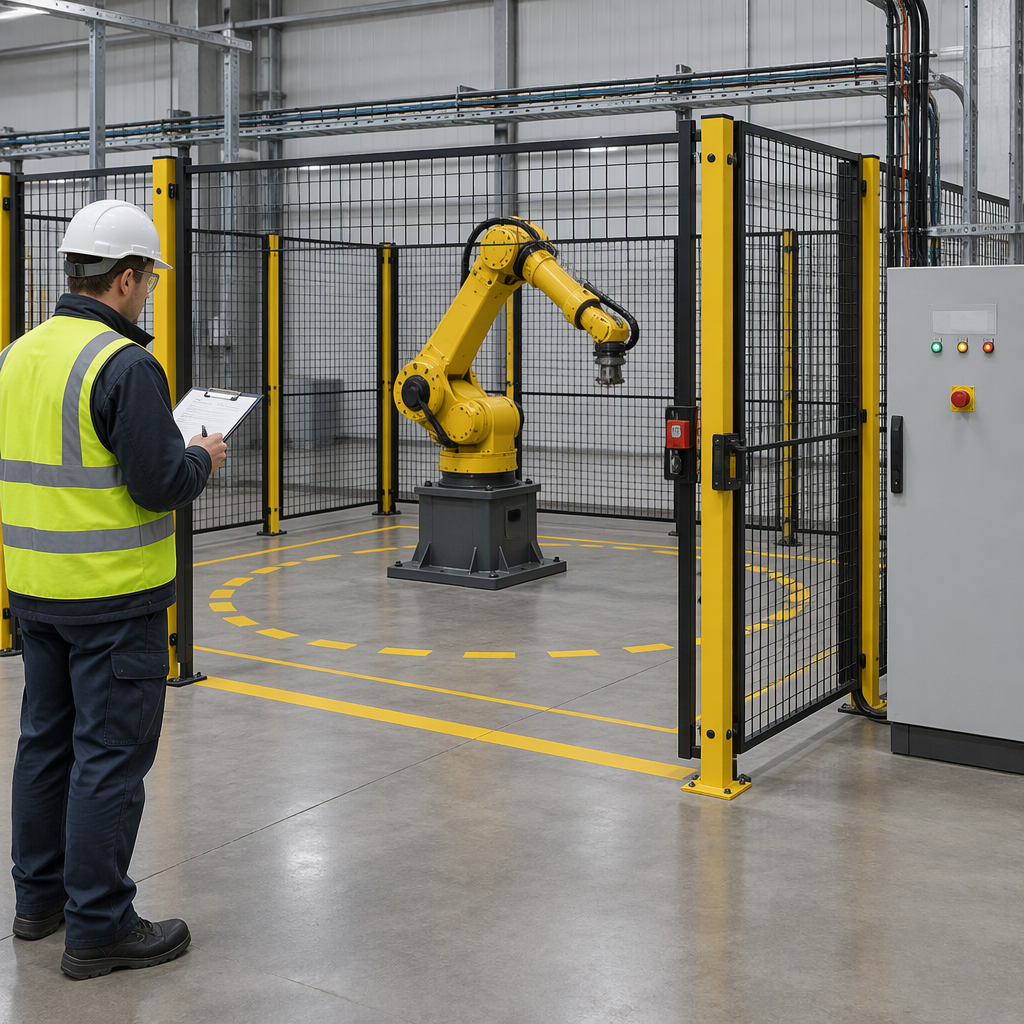
Verifieer eers die risiko en standaarde basis
Begin met die huidige projekstandaard, bestemmingsmarkreëlstel en selgebruik-aannames, want die aanvaarde bewakingslêer hang soveel af van die aanvaarde uitgawe en plaaslike wysigings as van die geïnstalleerde hardeware.
NIOSH raam beroepsrobotikaveiligheid rondom tradisionele industriële robotte in selle en hokke, monitering van beseringsneigings, veiligheidsevaluering, konsensusstandaarde en opleiding vir veilige mens-robotinteraksie. Lesers kan die huidige konteks nagaan op die NIOSH beroepsrobotika sentrum bladsy.
Vir Amerikaanse industriële robotveiligheidskonteks beskryf A3 ANSI/A3 R15.06-2025 en ANSI/A3 R15.06-3-2025 as 'n drie-delige pakket, met Deel 1 en 2 goedgekeur as 'n hersiening van ANSI/RIA R15.06-2012 en 'n nasionale aanvaarding van ISO 1025 en ISO 10225 10218-2:2025, terwyl Deel 3 die gebruik van industriële robotselle aanspreek. Verifieer die toepaslike uitgawe deur die A3-standaardpakketbladsy en die owerheid wat jurisdiksie het vir die bestemmingswerf.
Verifieer fisiese bewaking en toegangspunte
Die wagkontrole moet bevestig dat versperrings, hekke, grendels, rugsteunbeskermingstoestelle, knyppuntkontroles, klaring, beligting en bewegingsone-merk teenwoordig is en geskik is vir die werklike robotpad.
- Bevestig dat omtrekbewaking onbedoelde toegang tot die robotbedryfsarea verhoed en dat toegangshekke met mekaar gesluit is eerder as om as gewone deure te behandel.
- Kyk of rugsteunbeskermingstoestelle, soos liggordyne, bewegingsensors of vloersensors, nodig is vir die seluitleg en taakvolgorde.
- Inspekteer knyppuntareas rondom gereedskap, toebehore, posisioneerders, masjiendeure en die robotomhulsel, en verifieer dan dat hindernisse of ontwerpveranderings bereikbare gevare verminder.
- Bevestig voldoende klaring vir verwagte beweging, instandhoudingsposisies en hersteltake; moenie staatmaak op 'n droë lopie wat slegs een aangeleerde pad dek nie.
- Verifieer beligting en vloermerk sodat operateurs en instandhoudingspersoneel die robotbewegingsone kan herken voor toegang.
Verifieer toegangs-, onderrig- en toegangsmodusse onder toesig
Voordat enige persoon die sel binnegaan vir onderrig, foutsporing, skoonmaak, skoonmaak of aanpassing, skakel af en ontkoppel of isoleer die toepaslike elektriese, pneumatiese, hidrouliese en batterykragbronne soos vereis vir die taak, volg die terreinuitsluitprosedure en die robot/handmatige toegangsprosedure, en gebruik slegs die toegelate toegangsmodus.
- Definieer wie toegelaat word om die bewaakte ruimte binne te gaan, wie toesig hou oor toegang en watter modus vir onderrig of herstel toegelaat word.
- Plaas die robot in die vereiste hou-, afskakel- of verminderde spoedtoestand voor handmatige toegang volgens die projekveiligheidslêer en modelhandleiding.
- Bevestig dat noodstoppe bereikbaar, gemerk en getoets is as deel van die ingebruiknemingsrekord.
- Bevestig dat werkers wat die area mag binnegaan opleiding het oor robotgevare, bewaakte ruimtegrense en veilige toegangsgedrag.
- Teken die toegangstoestand aan wat tydens ingebruikneming gebruik is sodat latere produksie-, instandhouding- en herstelspanne nie op informele praktyke staatmaak nie.
- Toegangshek oop: robotbewegingstoestand en herbegingedrag aangeteken.
- Onderrigmodus gekies: spoed, aktiveringstoestel en toesigreëls gekontroleer teen die projekprosedure.
- Foutherstel: veilige stop, herstel en herbegin volgorde gedemonstreer sonder om wagte te omseil.
Verifieer beheerkoppelvlak en terugvoerbewyse
Die ingebruiknemingslêer moet wys hoe elke wag, hek, beskermende toestel, stopfunksie, terugstelopdrag en dryfterugvoertoestand getoets is, nie net dat die robot 'n produksiesiklus voltooi het nie.
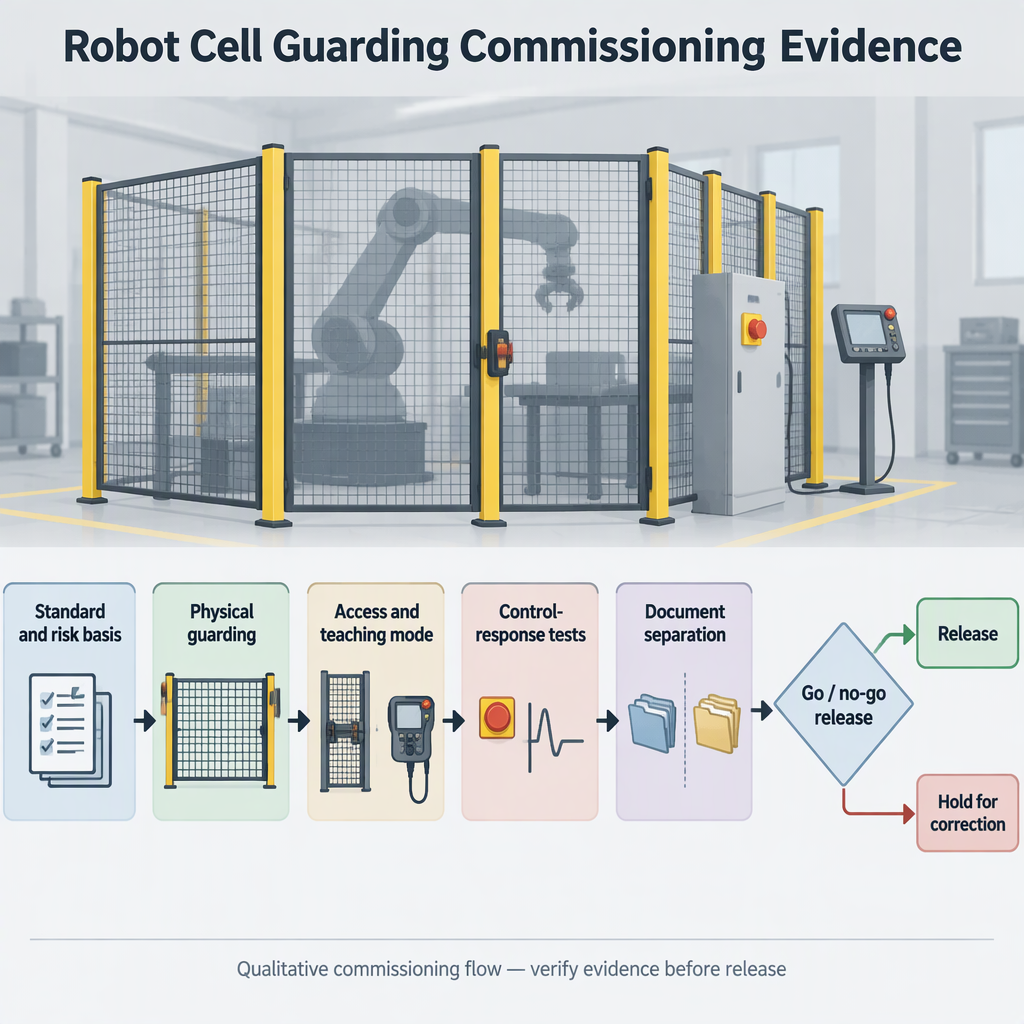
| Bewysitem | Wat die integreerder moet verifieer | Ingebruiknemingsbesluit |
|---|---|---|
| Wagdeurstaat | Die opening van 'n bewaakte toegangspunt veroorsaak die verwagte beskermende reaksie en verhoed onbedoelde herbegin. | Laat eers vry nadat die reaksie en terugstellogika aangeteken is. |
| Beskermende toestel reaksie | Liggordyne, bewegingsensors, vloersensors of ekwivalente rugsteuntoestelle reageer in die beoogde sone wanneer dit in die ontwerp gebruik word. | Hou vrylating as die antwoord ongedokumenteer of omseil is. |
| Noodstop en hou vas | Noodstop- en houfunksies word in realistiese operateur- en instandhoudingsposisies getoets. | Laat slegs vry wanneer toetse aangeteken en herhaalbaar is. |
| Ry- of bewegingterugvoer | Die beheerrekord wys die robot se toestand tydens toegang, onderrig, herstel en herbegin. | Eskaleer as die koppelvlak nie die veilige toestand kan bewys wat vir toegang gebruik word nie. |
- Lys elke veiligheidsverwante inset-, uitset- en terugvoersein wat deur die sel gebruik word.
- Doen elke toets vanaf die operateur se kant en, waar toegelaat, vanaf die instandhoudings- of onderrigposisie.
- Teken die waargenome resultaat, herstelreël, verantwoordelike beoordelaar en datum in die ingebruiknemingslêer aan.
- Skei funksionele produksieproewe van veiligheidsreaksietoetse sodat 'n suksesvolle sweis-, hantering- of versorgingsiklus nie verwar word met 'n bewakingsteken nie.
Aparte produkeise, toetslêers, voorsorgmaatreëls en bestemmingsreëls
'n Skoon ingebruiknemingslêer skei wat die produk of stelsel beweer word om in te sluit, wat werklik getoets is, wat gebruikers moet doen tydens werking, en watter bestemmingsmarkreëls steeds aanvaarding beheer.
| Lêerkategorie | Doel | Wat om nie daarin te meng nie |
|---|---|---|
| Produk- of stelseleis | Beskryf die verskafde robot, bewaking, beheerkoppelvlak en integrasie-omvang. | Moenie ongeverifieerde sertifisering-, oudit-, siklustyd-, akkuraatheid- of produktiwiteiteise byvoeg nie. |
| Ingebruikneming toetslêer | Teken wag-, grendel-, beskermingstoestel-, noodstop-, toegangsmodus- en herbegin-reaksietoetse aan. | Moenie 'n produksieproef gebruik as 'n plaasvervanger vir veiligheidsreaksie-bewyse nie. |
| Bedryfsvoorsorgmaatreëls | Vertel operateurs en instandhoudingspersoneel hoe om in te gaan, toesig te hou, te hou, af te skakel of verminderde spoedmodusse te gebruik waar die projekprosedure dit toelaat. | Moenie voorsorgmaatreëls gebruik om wagte te omseil of opleiding weg te laat nie. |
| Bestemming reëls | Identifiseer die aanvaarde standaarduitgawe, plaaslike wetgewing, klantveiligheidspesifikasie en aanvaardingsowerheid vir die installasieplek. | Moenie aanvaar dat een land se verwysingspakket outomaties aan 'n ander bestemming se wetlike vereistes voldoen nie. |
- Vra die verskaffer of integreerder vir die risikobepaling, veiligheidskringbeskrywing, ingebruiknemingstoetsrekord, gebruikersvoorsorgmaatreëls en bestemmingsvoldoeningslêer as aparte dokumente.
- Vereis huidige uitgawe verwysings vir enige standaard genoem in die lêer.
- Hou mededinger produkbladsye, katalogusaansprake en voorbeeldaansoeke uit die bewyslêer, tensy dit slegs vir nie-bindende vergelyking van toepassingsidees gebruik word.
Gebruik go/no-go tjeks voor ingebruikneming vrystelling
Stop die ingebruikneming van vrystelling wanneer bewaking, toegangsbeheer, opleiding, toesig, of gedokumenteerde veiligheidsreaksie onvolledig is, omdat onopgeloste veiligheidsgapings reggestel moet word voor roetine-operasie.
| Toestand gevind | Vrystellingsbesluit | Koperaksie |
|---|---|---|
| Hekvergrendeling, rugsteunbeskermingstoestel of noodstop word nie getoets nie of die resultaat is onduidelik. | No-go | Herhaal die toets, korrigeer die stroombaan of logika en werk die rekord op. |
| Knyppunte of onvoldoende klaring bly bereikbaar tydens verwagte take. | No-go | Hersien bewaking, gereedskap, armatuuruitleg of toegangsprosedure voor vrystelling. |
| Toegang, onderrig, herstel of instandhoudingsprosedure hang slegs van informele toesig af. | No-go | Definieer die toegelate modus, isolasiestap, toesigreël en opleidingsvereiste. |
| Die standaarduitgawe of bestemmingaanvaardingsreël word nie geïdentifiseer nie. | Hou vas | Bevestig die toepaslike uitgawe en plaaslike vereistes met die kliënt, owerheid of gekwalifiseerde veiligheidspersoon. |
Gevolgtrekking
Robotselveiligheidsbewaking is slegs gereed vir ingebruikneming wanneer die fisiese bewaking, beheerde toegangsmodusse, veiligheidsreaksiebewyse, opleidingsbasis en bestemmingsreëllêer in lyn gebring is.
- Verifieer die standaarduitgawe en plaaslike reëlgrens voordat die hardeware beoordeel word.
- Toets wagte, grendels, beskermende toestelle, stopfunksies en herbegin gedrag as veiligheidsbewyse, nie as produksie-uitset nie.
- Hou produkeise, toetsrekords, bedryfsvoorsorgmaatreëls en besluite oor nakoming van bestemmings in aparte lêers.
Gereelde vrae
Hierdie vrae help CNC-integreerders, masjiengereedskap-herstelspanne en robottoepassingsingenieurs om die bewakingsoorsig in 'n praktiese ingebruiknemingskontrolelys te omskep.
Wat is robotselveiligheidsbewaking?
Dit is die kombinasie van versperrings, toegangsbeheer, beskermende toestelle, veilige toegangsprosedures, opleiding en gedokumenteerde reaksietoetse wat gebruik word om blootstelling aan robotbeweging en verwante selgevare te verminder.
Is 'n omtrekheining genoeg vir ingebruikneming?
Nee. Die heining moet geëvalueer word met ineengeslote hekke, knyppuntkontroles, klaring, rugsteunbeskermingstoestelle waar toepaslik, beligting, bewegingsonemerk, en die werklike werkvolgorde.
Wanneer moet krag geïsoleer word voordat die sel binnegaan?
Voor handmatige toegang vir skoonmaak, skoonmaak, verstelling, foutopsporing of instandhouding, skakel af en ontkoppel of isoleer die toepaslike kragbronne, volg die terreinuitsluitprosedure, en gebruik slegs die toegangsmetode wat deur die modelhandleiding en projekveiligheidslêer toegelaat word.
Watter standaarduitgawe moet in die lêer genoem word?
Noem die uitgawe wat vir die projek- en bestemmingsmark aanvaar is. A3 identifiseer die 2025 ANSI/A3 R15.06-pakket en sy verhouding met ISO 10218-1:2025 en ISO 10218-2:2025, maar die ingebruiknemingslêer moet steeds die werklike uitgawe en plaaslike aanvaardingstatus bevestig.
Watter kontrole-koppelvlak-bewyse maak die meeste saak?
Teken die wag-deur-toestand, beskermingstoestel-reaksie, noodstop- of hou-reaksie, herstel- en herbeginreël, en die robot- of aandrywingstatus wat tydens toegang en onderrig gebruik word, aan.
Kan 'n suksesvolle produksieproef bewys dat die sel veilig is?
Nee. 'n Produksieproef kan wys dat die proses loop, maar ingebruikneming benodig ook afsonderlike bewyse dat bewaking, toegang, stop, terugstel en toegangsfunksies onder toesig reageer soos bedoel.
Hoe moet streekreëls vir uitvoer- of multi-terreinprojekte hanteer word?
Behandel streekreëls as 'n aparte aanvaardingsitem. Bevestig die bestemmingsland se aanvaarde standaarde, kliëntveiligheidspesifikasie en owerheidsvereistes in plaas daarvan om te aanvaar dat een verwysingspakket oral van toepassing is.


