


CNC コントローラを変更または復元する前に、コントローラ構成、パラメータ ファイル、機械単位、軸またはジョイントの定義、モーション設定、カスタム パス、ツールおよびオフセット データ、PLC/I/O ロジック、ドライブおよびフィードバック データ、安全関連のメモ、復元検証記録などのパート プログラム以外のバックアップを作成します。
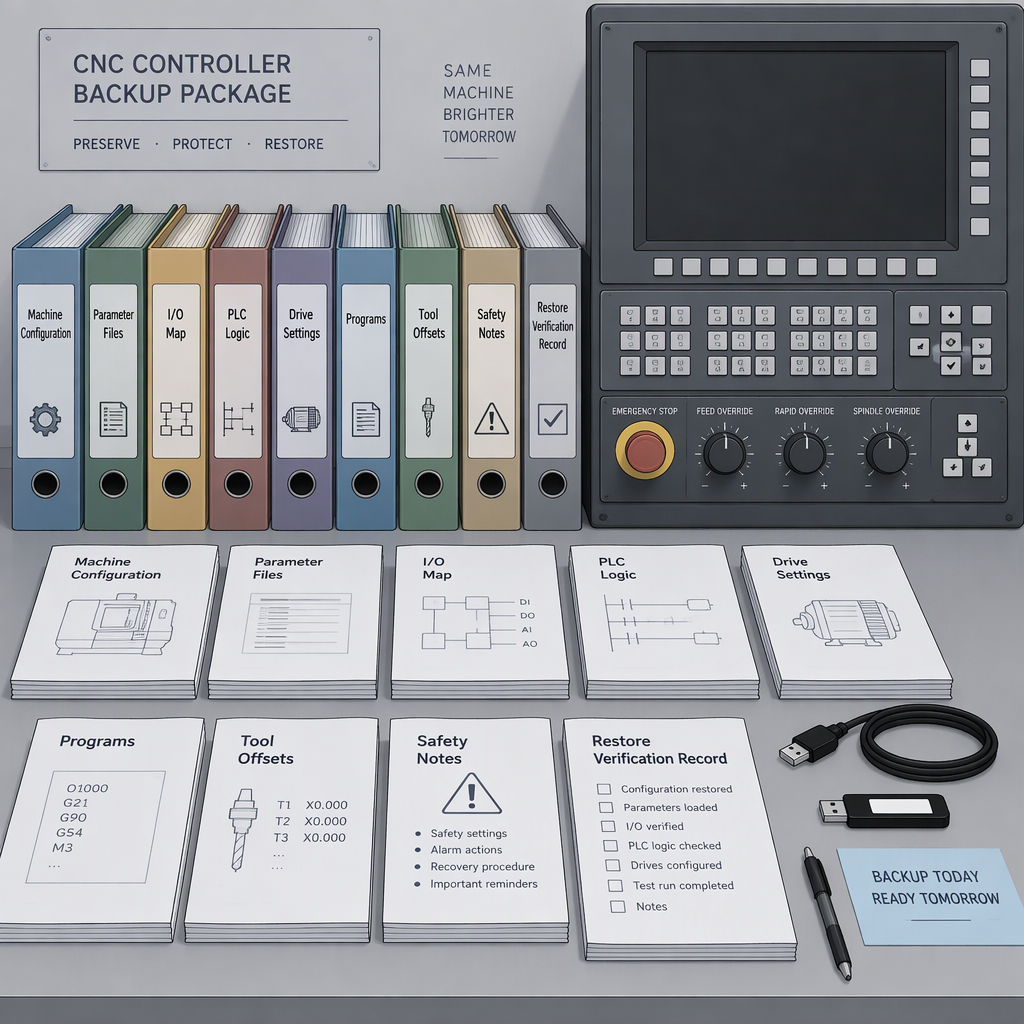
CNC コントローラを変更または復元する前にバックアップするもの
CNC コントローラの完全なバックアップでは、目に見える加工プログラムだけでなく、機械動作パッケージ (構成ファイル、パラメータ ファイル、単位、軸とジョイントの定義、軌道または動作の設定、工具とオフセット データ、カスタム プログラム パス、コントローラが使用するリンクされた制御ファイル) もキャプチャする必要があります。
たとえば LinuxCNC では、INI 設定は HAL ファイル、RS274NGC パラメータ ファイル、プログラム ディレクトリ、ツール エディタ、ユーザー インターフェイスの動作、軸とジョイントの設定、その他のマシンの詳細を指すことができます。これは、すべての独自のコントロールに必要な正確なファイルを定義するわけではありませんが、バックアップ範囲を考えるための有用な一般モデルになります。
| バックアップ項目 | 復元前に重要な理由 | 購入者チェック |
|---|---|---|
| コントローラの構成 | ユニット、軸、ジョイント、運動学、起動動作、およびリンクされたファイルを定義できます。 | 値のスクリーンショットではなく、完全なプロジェクトまたはアーカイブをエクスポートします。 |
| パラメータファイルとパスファイル | パラメータ ファイルとプログラム パスは、復元後にコントロールがロードする内容に影響を与える可能性があります。 | ファイルの場所とコントローラー ソフトウェアのコンテキストを記録します。 |
| プログラム、ツール、オフセット | プログラム ディレクトリとツール エディタのデータは、動作環境の一部である場合があります。 | 生産プログラムをマシンセットアップデータから分離します。 |
| 安全性と再活力に関する注意事項 | コントローラーの作業は、危険なエネルギーを制御する必要がある機械の整備中に発生する場合があります。 | 分離、テスト、リリースから実行までのステップの所有者を特定します。 |
プログラムフォルダーだけでなくコントローラーデータをマッピングする
パート プログラムはジョブを記述します。コントローラー データは、構成、リンクされたファイル、パス、パラメーター、軸の動作など、ジョブを実行するマシン環境を記述します。
| データグループ | 購入者の典型的な質問 | 復元の決定 |
|---|---|---|
| マシン構成 | 新しいコントローラまたは復元されたコントローラは、同じユニット、軸、ジョイント、および動作の仮定を使用しますか? | 実稼働プログラムをロードする前に確認してください。 |
| リンクされた制御ファイル | HAL、パラメータ、または同等のリンク ファイルはプロジェクトに含まれていますか? | メイン設定画面全体をバックアップとして扱わないでください。 |
| カスタムパスとサブルーチン | マクロ、M コード、サブルーチン、ジョブ フォルダーは復元後に解決されますか? | ファイルとパス参照の両方をバックアップします。 |
| オペレーターの記録 | 安全に再起動するにはどのオフセット、ツール テーブル、セットアップ レコードが必要ですか? | 生産前に機械の受け入れ記録と照らし合わせて値を確認します。 |
PLC、I/O、およびドライブのフィードバックをバックアップから分離しないでください。
コントローラの動作は軸パラメータだけでなく、リンクされたロジックやマシン接続ファイルに依存する可能性があるため、PLC、I/O、およびフィードバック データはバックアップ パッケージに含まれます。
- マシンの接続とコントローラーの動作を定義するファイルまたはプロジェクト データをキャプチャします。
- コントローラのハードウェアまたはソフトウェアを変更する前に、軸、ジョイント、単位、動作、およびスタートアップ コードの仮定を記録します。
- サプライヤーの資料で構成可能な I/O、PLC プログラミング、USB ファイル管理、または位置制御モードなどの用語が使用されている場合は、それらの用語をインテグレーターが受け取る必要がある特定のプロジェクト データに変換してください。
- すべてのフィールド信号を電気図面、端子ラベル、センサーまたはアクチュエータ名、および予想される通常状態と照合します。
- ドライブ モデル、フィードバック タイプ、コマンド インターフェイス、アラーム配線、イネーブル チェーン、および外部オートメーションとのハンドシェイクをリストします。
バックアップを試運転のリスクに変えずに復元する方法
復元されたコントローラをコミッショニング状態として検証します。ハードウェアとソフトウェアのコンテキストを確認し、完全なプロジェクトをロードし、パスとパラメータをチェックし、制御された条件下で I/O と軸をテストし、受け入れられた状態を記録します。
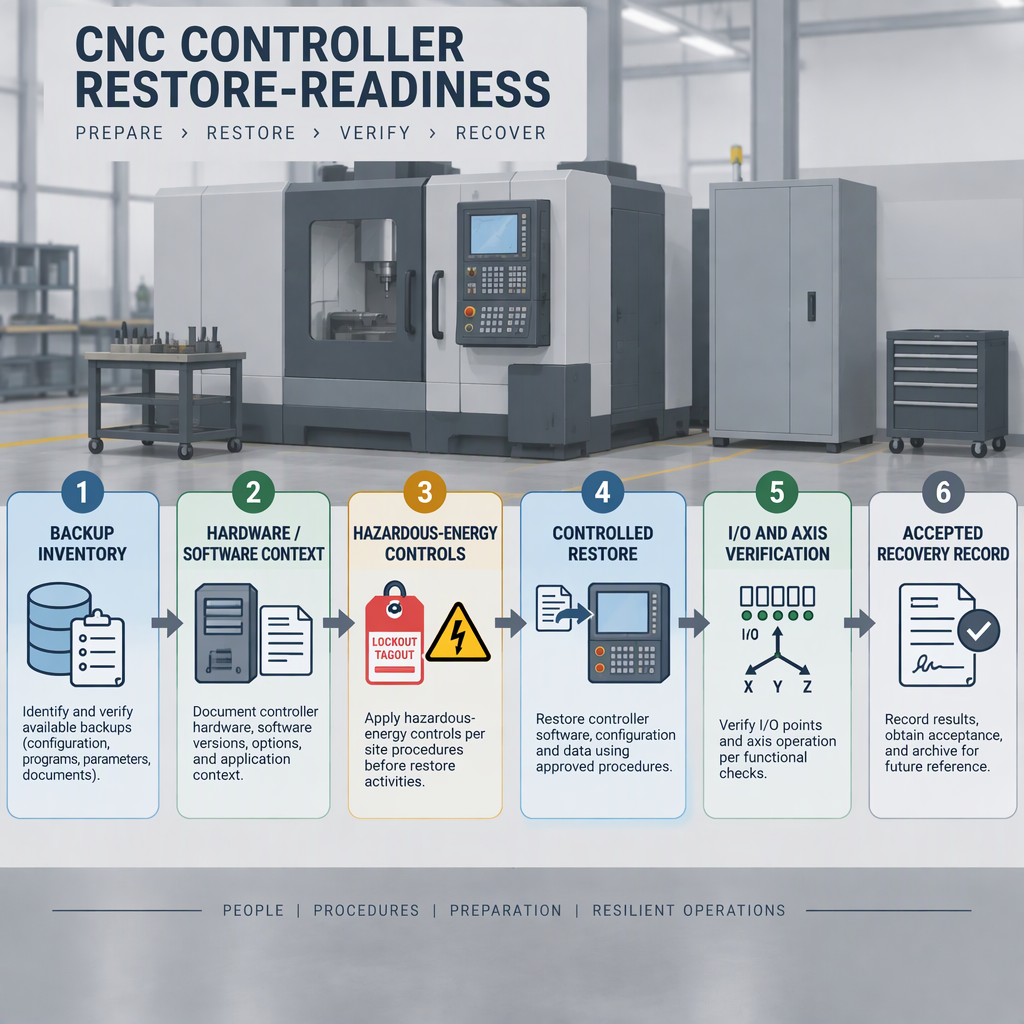
- キャビネットを開けたり、配線にアクセスしたり、コントローラーを交換したり、電源が入っている機器に手で触れたりする前に、サイトのロックアウト手順に従って、機械のスイッチを切り、該当する電力、バッテリー、油圧、空気圧、その他の蓄えられたエネルギー源を切断してください。
- マシンに必要なコントローラー モデル、ソフトウェア バージョン、ユニット、軸、ジョイント、運動学、モーション設定を確認します。
- 参照ファイル、パラメータ ファイル、パス、ツール データ、および該当する場合はプログラム ディレクトリを含む完全な構成パッケージを復元します。
- 自動実行前に、I/O マップ、インターロック、アラーム、主軸コマンド、フィードホールド、リミット、ホーミング、ドライブイネーブルの動作を確認してください。
- 機器を生産条件に戻す前に、ドライ検証と低リスク動作チェックを実行します。
- 受け入れられた状態の回復可能な記録を保持し、メモリや単一の制御されていないファイル コピーに依存するのではなく、将来の回復をテストできるようにします。
バックアップ、復元、再通電の前に安全境界を設定
コントローラの交換、キャビネットへのアクセス、手動配線チェック、または復元後の再通電の前に、危険なエネルギーを制御し、予期せぬ起動や蓄積されたエネルギーの放出を防止します。
- コントローラーキャビネット、配線、ドライブ、バッテリーバックアップモジュール、または機械機構に手動でアクセスする前に、該当する電源のスイッチを切り、接続を外してください。
- 実地検査、清掃、清掃、交換作業の前に、蓄積エネルギーを管理します。
- 分離、復元ロード、I/O テスト、軸テスト、およびリリースから実行までの承認に対する責任を割り当てます。
- 復元を容易にするために、ガード、インターロック、ドア スイッチ、または非常停止回路をバイパスしないでください。
- コントローラのバックアップ パッケージが安全性に関する質問に答えない場合は、機械メーカーの最新のマニュアルとサイトの安全手順に従ってください。
CNC がロボットまたはオートメーション セルの一部である場合に統合データを追加する
CNC コントローラがロボットまたはオートメーション セルに接続されている場合、バックアップ パッケージには CNC コントロールだけでなくセル全体のインターフェイス データが含まれている必要があります。
SZGH は、サイト ナビゲーションで CNC 機械、産業用ロボット アーム、および CNC + ロボットの統合をグループ化しているため、SZGH 関連プロジェクトを検討している購入者は、復元または改造の範囲を依頼する前に、CNC と自動化インターフェイスの両方の情報を準備する必要があります。
- コントローラ インターフェイス データ: I/O 割り当て、PLC ロジック、位置制御の仮定、ファイル転送方法、およびサポート コンテキスト。
- ロボットのハンドシェイク データ: サイクルの開始、機械の準備完了、ドアの状態、チャックまたは治具の確認、アラームのリセット、および安全停止信号。
- セルのコンテキスト: ロボット コントローラー モデル、グリッパーまたはローダー信号、保護コンセプト、周辺デバイス、およびシーケンス チャート。
- 安全性に関するコンテキスト: 機械とオートメーション機器の両方に対するエネルギー隔離所有権と再通電シーケンス。
RFQ チェックリスト: コントローラの復元の見積もりを依頼する前に確認すること
RFQ パッケージを送信して、リストアがファイル転送ジョブなのか、コントローラーの改造なのか、ドライブ/インターフェイスの移行なのか、それともより広範なコミッショニング タスクなのかをサプライヤーに判断させます。
- マシンタイプ、軸、主軸、ツールチェンジャー、治具、自動化インターフェース。
- コントローラーの構成、単位、軸またはジョイントの定義、運動学、モーション設定、スタートアップ コード、カスタム パス、およびパラメーター ファイル (該当する場合)。
- プログラム ディレクトリ、ツール データ、および制御環境に必要なリンク ファイル。
- 電気図面、I/O リスト、PLC またはラダー プロジェクト、ドライブ パラメータ、フィードバック デバイス、およびアラーム履歴。
- 絶縁、制御された再通電、リリースから実行までの検証のための安全手順。
- プロジェクトに CNC とロボットの統合が含まれる場合は、ロボットのハンドシェイク、周辺機器、およびセルシーケンスの情報を含めます。
| パッケージに次の内容が含まれている場合... | 考えられる議論は次のとおりです... | サプライヤーに確認を依頼してください... |
|---|---|---|
| プログラムのみ | コントローラの復元にはバックアップだけでは十分ではありません。 | 欠落している構成およびパラメータのデータはどれですか。 |
| 設定とリンクされたファイル | 復元範囲をより現実的に評価できます。 | パス、パラメータ、マシン設定がターゲット コントローラと一致するかどうか。 |
| コントローラとドライブおよび I/O データ | 改修または移行のリスクを範囲指定できます。 | どの信号、ドライブ、フィードバック デバイスがテストを必要とするか。 |
| 安全性とテスト計画 | 試運転の境界がより明確になります。 | 隔離、再通電、および受け入れ記録を管理するのは誰ですか。 |
結論
CNC コントローラのバックアップは、コントローラ環境、マシン インターフェイス、安全境界、検証記録をキャプチャした場合にのみ復元可能になります。
- パートプログラムのバックアップとマシン制御のバックアップを混同しないでください。
- 必要に応じて、構成、パラメータ、軸、モーション設定、パス、およびリンクされたファイルを含めます。
- コントローラーを実際に作業する前、および再通電する前に、危険なエネルギーを制御してください。
- レトロフィット RFQ の場合は、ファイルの復元、コントローラの移行、コミッショニングの範囲を分けるのに十分なデータをサプライヤーに提供してください。
CNC コントローラのバックアップと復元に関する FAQ
これらの質問は、購入者が CNC コントローラのバックアップ復元パッケージが安全な範囲の議論に十分に完全であるかどうかを確認するのに役立ちます。
CNCコントローラを修復する前にパートプログラムは十分ですか?
いいえ。パーツ プログラムは、構成ファイル、パラメータ ファイル、パス、ツール データ、軸またはジョイントの設定も含めることができる、大規模なコントローラ環境内の 1 つのディレクトリのみである場合があります。
どの軸とモーションデータを記録すればよいですか?
コントローラが使用する場合は、機械単位、軸とジョイントの定義、運動学、軌道または動作の設定、起動コード、および関連パラメータ ファイルを記録します。
PLC および I/O 情報を含める理由は何ですか?
コントローラー プロジェクトには、構成可能な I/O、PLC プログラミング、位置制御モード、およびファイル管理が含まれる場合があるため、RFQ ではコントローラーの交換を個別に要求するのではなく、信号、ロジック、ドライブ、フィードバック、およびハンドシェイクを特定する必要があります。
コントローラーキャビネットを開ける前に何をする必要がありますか?
手動でアクセスする前に、機器のスイッチを切り、該当する電源またはバッテリー電源を切断してから、現場の手順に従って、蓄えられた電気、機械、油圧、空気圧、熱、およびその他の危険なエネルギーを制御してください。
CNC がロボットと統合されると何が変わりますか?
復元の決定は CNC コントローラーだけでなくオートメーション セルにも影響するため、ハンドシェイク、準備完了信号、アラーム状態、周辺機器、シーケンス情報などのロボットとセルのインターフェイス データを含めます。
コントローラーのブランドの一般的なオンライン ボタン シーケンスに従う必要がありますか?
コントローラとソフトウェアの正確なバージョンについては最新のマニュアルを使用し、サプライヤーに復元方法の確認を依頼してください。他のコントローラーのボタン シーケンスを生産設備に適用しないでください。
復元された状態が許容できるものであることをどのように確認すればよいですか?
何が復元されたか、どのチェックが完了したか、どのマシンの状態が受け入れられたかを示す、制御されたリカバリ記録を保持します。これにより、将来のリカバリがメモリに依存せずに再現可能になります。


