手動溶接パス
作業がジオメトリ、アクセス、修復条件、または順序によって異なる場合は、このパスを使用します。重要な問題は、熟練した溶接工が許容可能な品質とトレーサビリティを備えて変動に対処できるかどうかです。


通常、ロボット溶接は、パーツ ファミリが再現可能で、治具とジョイントのアクセスが安定していて、プロジェクトがロボットのプログラミング、保護、統合、安全性レビューをサポートできる場合に検証するオプションです。配合が頻繁に変わる場合、アクセスが不確実な場合、バッチが小さい場合、または作業が依然として熟練した判断に依存している場合は、通常、手動溶接を維持するオプションです。選択する前に、同じ部品、接合部、検査、セットアップ、再加工、および人員配置の前提条件の下で両方を比較してください。
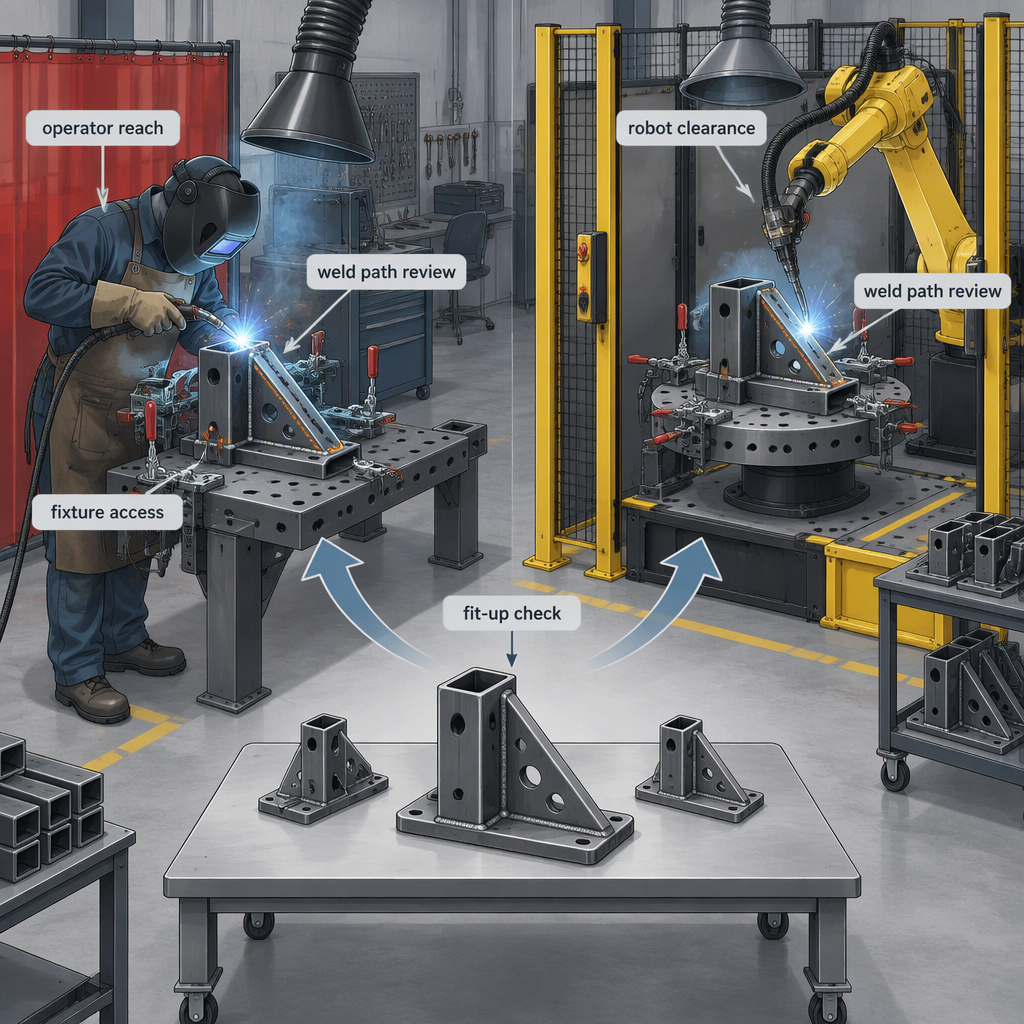
作業がジオメトリ、アクセス、修復条件、または順序によって異なる場合は、このパスを使用します。重要な問題は、熟練した溶接工が許容可能な品質とトレーサビリティを備えて変動に対処できるかどうかです。
部品、治具、溶接パス、検査ルールを繰り返すことができる場合は、このパスを使用します。重要な問題は、生産変更を通じてセルを統合、保護、デバッグ、サポートできるかどうかです。
ロボット溶接と手動溶接を公平に比較するには、両方のオプションで同じワークピース ファミリ、溶接定義、治具コンセプト、検査ルール、セットアップ境界、および再加工ポリシーを使用します。
| 比較項目 | 手動溶接に関する質問 | ロボット溶接に関する質問 |
|---|---|---|
| パーツミックス | 形状、厚さ、アクセス、溶接順序はどのくらいの頻度で変更されますか? | パーツ ファミリを反復可能なプログラムと治具にグループ化できますか? |
| 音量 | バッチ サイズは、過度の待機を必要とせずに熟練したセットアップに適していますか? | 繰り返しのボリュームは、プログラミング、フィクスチャ、セルのセットアップ作業を吸収するのに十分ですか? |
| 溶接アクセス | 溶接工は常に接合部に手を伸ばして見ることができますか? | トーチの経路、角度、クリアランス、アプローチを衝突せずに教えることができますか? |
| 品質ルール | どのような検査基準、許容限度、および再加工ルールが適用されますか? | 自動パスやプログラム変更後に同じ基準をチェックできますか? |
| 切り替え | 工具、図面、タックポイント、クランプを探すのにどのくらいの時間がかかりますか? | フィクスチャのロード、プログラムの選択、オフセットの確認にどれくらいの時間がかかりますか? |
手動溶接は、部品が不規則である場合、バッチが短い場合、または作業が治具、プログラム、および反復可能なチェックにまだ変換されていない人間の適応に依存する場合に、テストのベースラインとして最適です。
ロボット溶接は、繰り返しの量、安定した治具、および教示可能な溶接パスにより、最初のデモンストレーション部分を超えて自動化がサポートできるようになると、テストする価値があります。
の NIOSH 産業用ロボット研究センターは 、セルまたはケージ内の従来の産業用ロボットと、新しい共存テクノロジーを含む、ロボットを使用、着用、またはその近くで作業する労働者に関するロボットの安全性を枠組み化しています。
NIOSH はまた、ロボット関連の傷害モニタリング、ロボット職場のリスク プロファイル、コンセンサス安全基準のサポートに関する取り組みについても説明しているため、ロボット溶接の決定には、アーク時間だけでなくセルのリスクのレビューも含める必要があります。
ロボットの価格や人件費だけから回収額を計算しないでください。両方の選択肢について、セットアップ、備品、プログラミング、保護、ダウンタイム、検査、再作業、トレーニング、切り替えが含まれます。
| 主なコストが次の場合... | 選択する前に確認してください | 意思決定への影響 |
|---|---|---|
| リピート部品の溶接時間 | 同じジョイント ファミリでサイクルを測定し、フィッティングし、再加工します。 | ロボット溶接は制御された試験に値するかもしれない。 |
| エンジニアリングの変更とセットアップ | 図面、備品、またはシーケンス ルールが変更される頻度を追跡します。 | 手動溶接のほうが柔軟性が高いままかもしれません。 |
| 検査と再加工 | スキル、調整、アクセス、またはプロセスの不安定性に起因する個別の欠陥。 | 自動化に値を割り当てる前に、根本原因を修正してください。 |
| ダウンタイムとサポート | プログラム、ドライブ、制御装置、安全装置のトラブルシューティングを誰が行うことができるかを見積もります。 | ロボット溶接には、設備の予算だけでなくサポート能力も必要です。 |
CNC 改修チームとロボット アプリケーション チームの場合、ロボット溶接の決定には、インターフェイス信号、動作調整、ドライブ フィードバック、治具、デバッグ アクセス、セル周囲の安全アーキテクチャが含まれる必要があります。
比較では、ロボットの危険と溶接環境の危険を別個だがつながったワークストリームとして扱う必要があります。セルは人間とロボットの相互作用を管理する必要があり、溶接エリアはアーク、ヒューム、火災、換気、および関連するプロセスのリスクを管理する必要があります。
NIOSH は、セルやケージ内の従来の産業用ロボットなど、ロボットを使用、着用、またはロボットの近くで作業する労働者の観点から、産業用ロボットの安全性を説明しています。
米国溶接協会は次のように認識しています。 AWS/ANSI Z49.1:2021、溶接、切断、および関連プロセスの安全性。人員の保護、エリアの保護、換気、防火と保護、密閉空間など、溶接環境における安全と健康のトピックをカバーしています。
安全規格と規制当局のリソースを使用してチェックリストを作成しますが、溶接システムが稼働する国と工場の採用された法律、規格版、現地の改正、現場安全ファイルを確認してください。
手動溶接は溶接工のスキルに大きく依存しますが、ロボット溶接ではプログラミング、技術者、デバッグ、安全回復のスキルが追加され、生産開始前に計画する必要があります。
AWS は、AWS D16.4M/D16.4:2025 を、準技術者、技術者、およびエンジニアの分類におけるロボットアーク溶接担当者の資格の仕様として特定しています。
両方のオプションについて、同じ部品ファミリ、治具、溶接基準、セットアップ時間、再加工ルール、オペレータのタスク、統合限界、および安全措置を測定する制御トライアルの後に選択してください。
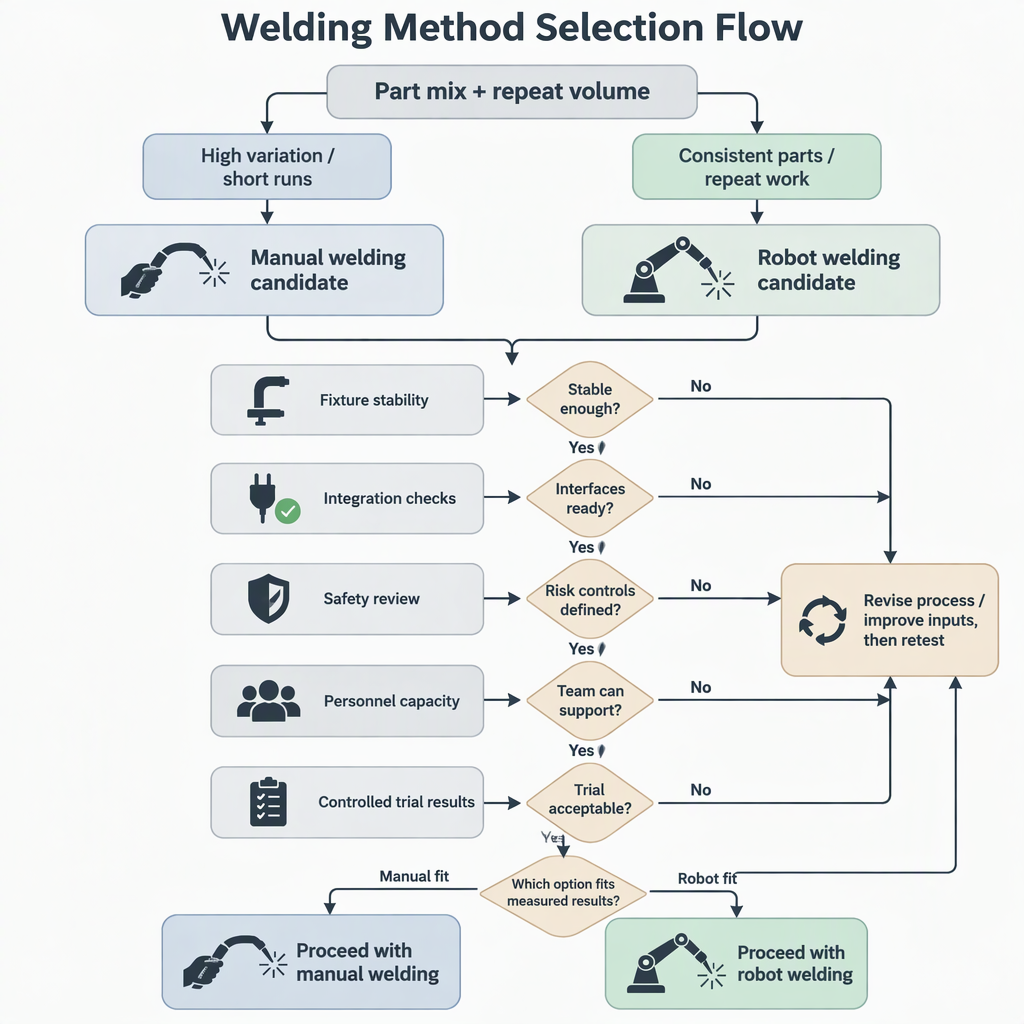
ロボット溶接が自動的により良い選択肢になるわけではありませんし、手動溶接が自動的により安全または安価な選択肢になるわけでもありません。部品の組み合わせ、繰り返しの量、統合能力、安全要件、および測定された試行結果に一致するものがより適切です。
これらの質問は、主な比較表と試行計画が完了した後、溶接の選択肢を絞り込むのに役立ちます。
いいえ、ロボット溶接によりアーク パスの繰り返しの変動が軽減される可能性がありますが、合計時間には荷重、クランプ、プログラムの選択、障害回復、検査、切り替えも含まれます。速度を主張する前に、サイクル全体を測定してください。
部品の混合が頻繁に変更される場合、アクセスが不確実である場合、治具の再現性が低い場合、または取り付けや修理中に頻繁に人間の判断が必要な作業の場合は、通常、手動溶接を維持することをお勧めします。
通常、ロボット溶接は、バッチが繰り返され、治具が安定し、溶接パスを学習でき、チームがプログラミング、保護、メンテナンス、安全な復旧をサポートできる場合にテストするのが適しています。
見落としがちな項目には、治具エンジニアリング、ロボットプログラミング、ガード、安全性検証、オペレータートレーニング、検査変更、再加工、スペアパーツ、デバッグ時間、製品改訂時のダウンタイムなどがあります。
インターフェイスは重要です。信号の定義、ドライブのフィードバック、ポジショナーの調整、ロボットの到達範囲、治具のステータス、障害回復、および機器の購入前のプログラム変更の責任。
いいえ、安全性の問題は変わります。このプロジェクトには依然として溶接環境制御が必要であり、ロボットセルの保護、アクセス制御、安全な回収、およびエネルギー隔離手順も必要です。
はい。手動溶接には溶接スキルと検査規律が必要ですが、ロボット溶接にはプログラミング、技術者、メンテナンス、安全回復のスキルが追加されます。そうした人材の要件をビジネスケースの一部として扱います。


2026-07-23 1156
SZGH-テクノロジー-全製品-カタログ-ロボット-CNC-オートメーション-2026.pdf
2026-06-18 46
SZGH CNC ミーリング コントローラー カタログ.pdf.pdf
2026-06-17 8
スカラロボット白書.pdf
2026-06-11 30
SZGH-Collaborative-Robot-Cobot-Catalog-BCi-Series.pdf
2026-06-10 81
Shenzhen Guanhong Technology - サーボ モーター パンフレット 2025.4.pdf
2026-05-11 57
CNC工作機械カタログ.pdf


