


CNC 改造は、最初のテスト部品が正しく測定されたときではなく、設置に依存する検査が実際に実行され記録されたときに、製品リリースの準備が整います。 その記録がループを閉じるのは、機械が完成し、最終位置で安定し、あらゆる安全装置が取り付けられている場合、そして、機器の供給者によって引き継がれた残留リスクが、現在それを運転している人々によって理解され、制御されている場合のみです。
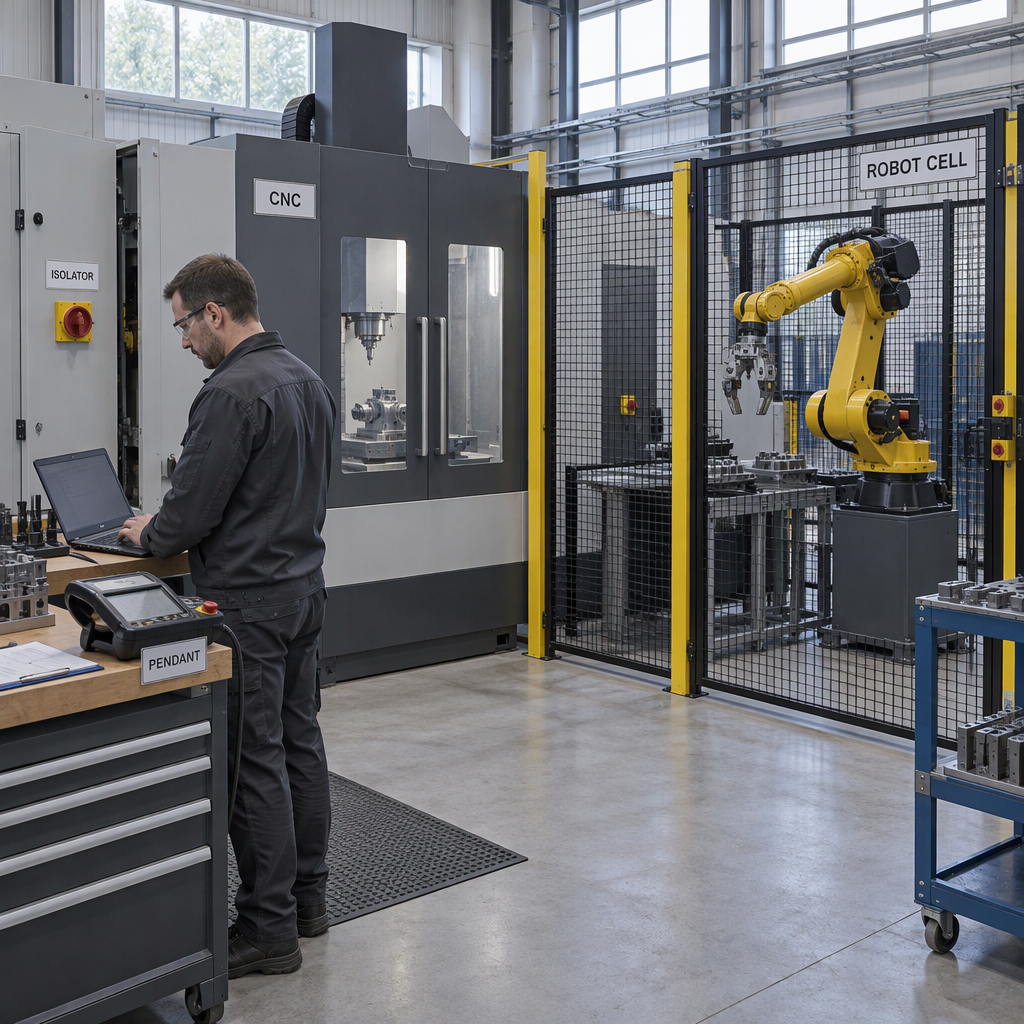
リリース前の CNC レトロフィットのコミッショニングには実際には何が含まれますか?
コミッショニングには 4 つのことが含まれ、その 4 つすべてが証明された場合にのみ終了します。つまり、供給から完成品のハンドシェイクまでのすべてのインターフェイス、機械の設置と最終位置での安定性、制御プログラムと安全装置が意図したとおりに動作すること、そしてそれぞれがチェックされたことを示す記録です。リリースは文書化された引き継ぎであり、正常な部品がマシンから取り外された瞬間ではありません。
作業装置は適切かつ安全で、正しく設置されていることを確認するために検査され、明確に識別された始動、停止、制御装置が装備されている必要があります。また、必要に応じて、電気、油圧、空気圧、重力などのあらゆるエネルギー源から作業装置を隔離するための適切な手段も備えていなければなりません。形状テストには合格したが、ラベルのないコントロール、ガードの欠落、または到達不能な隔離ポイントが残っている改修は、委託されていません。
どのアップストリーム インターフェイスとダウンストリーム インターフェイスを最初にマッピングする必要がありますか?
レトロフィットの最も弱い部分はサブシステム間の境界にあるため、電源を入れる前にインターフェイスをマッピングします。双方向 (電気供給と流体供給、保護回路と停止回路、CNC とロボット間のハンドシェイク、プログラムとデータ パス) をカバーする 1 つのレジスタを構築し、すべての行に対して説明責任のある当事者と受諾証拠を作成します。
| インターフェース記録 | 電源投入前の | 誰がそれを確認するか | 受け入れ証拠 |
|---|---|---|---|
| 入力電源 | 電圧、位相、周波数、保護装置、接地、および到達可能な絶縁手段 | レトロフィッターを備えた現場の電気技師 | 供給試験記録と単線図 |
| 流体および空気圧サービス | 流入する油圧および空気圧のリスク、機械の圧力と流量、濾過と排水 | インテグレーターを使用したエンド ユーザー ユーティリティ | 機械での測定された供給量 |
| 安全装置、インターロック、および停止 | ガードの完全性、インターロックの種類とリセット動作、および簡単に手の届く位置にマークされた緊急停止 | レトロフィッター、インテグレーター、エンドユーザー | 各種インターロックおよび非常停止の機能試験 |
| CNC とロボットのハンドシェイク | 許容、サイクル開始、グリッパー、部品存在、フォルトおよびリセット信号、名前とアドレス付き | インテグレーター | 信号ごとの I/O トレース、安全な状態のロボット |
| プログラムとデータパス | 転送ルート、オフセットとツールデータ、ネットワークアドレス指定、および誰が制御プログラムを変更する可能性があるか | 生産技術とのインテグレーター | 転送テストと日付付き変更記録 |
現場で確認する必要がある設置、スペース、ユーティリティの条件は何ですか?
通電テストの前に 3 つのことを確認してください。機械が設計で想定されている位置に適切かつ安定して設置されている (通常は固定されている)。すべてのサービス接続が確立され、テストされ、マークが付けられます。そして人々は隔離ポイント、サービスポイント、ガードドアに到達できます。下方に固定されていない静的な機械は、切削力や割出力を受けて動き、図面上にのみ存在するクリアランスは床には存在しません。
- 機械は完成しており、テストを開始する前に、すべてのガードと安全装置が取り付けられ、欠陥がありません。
- 最終的な位置は基礎または床荷重計画と一致し、機械は移動後に固定され、再び水平になります。
- 新しい現場で再組み立てまたは大幅な改造を行った後、機械を使用に戻す前に検査が計画されます。
- クリアランスは、図面ではなく床上でチェックされます。ガード ドア、工具交換、チップとクーラントの経路、ロボットの到達範囲などです。
- 電気接続が完了し、保護装置と接地が設置され、保護エリアの外側から絶縁手段に到達できます。
- 流体、油圧、空圧サービスは接続され、漏れテストとマークが付けられ、供給品によって生じるリスクが特定され、管理されます。
レトロフィッター、インテグレーター、エンドユーザーの間で責任をどのように分担すべきでしょうか?
インターフェイスごとに責任を分割し、電源を入れる前に分割を書き留めます。安全衛生管理担当者 機械の安全性の導入により、 サプライヤーには適切な安全対策を提供し、残された残留リスクを開示する義務が課せられます。職場で機器を制御する側は、それらのリスクを理解し、管理する必要があります。
改造業者または機械製造者
設計意図、制御アーキテクチャ、ガード レイアウト、および改修の対象範囲の定義を所有します。
適合性文書、指示、残留リスク情報、および試運転テスト記録を提供します。
書面で明記すべき境界: サードパーティ製ロボットの内部安全機能など、同社が設計または検証していない機能。
インテグレータ
サブシステム間のジョイント (I/O ハンドシェイク、安全回路統合、ネットワーク プラン、セル サイクル) を所有します。
インターフェイスレジスタ、信号および安全機能のテスト記録、およびプログラム変更ログ(有資格者によって行われた変更、記録され、後でチェックされたもの)を提供します。
書面で明記する境界: 合意された信号リスト、その範囲外のすべて、および引き継ぎ後に誰がプログラムを編集できるか。
エンドユーザー — 職場の機器を制御する当事者
現場の状況、ユーティリティ、安全な作業システム、隔離手順、オペレーターの能力、および検査体制を管理します。
検査記録、受領署名、訓練記録、隔離手順を提供します。新しい機器が導入されたときにニーズが最も高まるため、新しいコントロールはトレーニングのトリガーとなります。
書面で記載する境界: 受け入れる残留リスク、および引き渡し後に行われる変更。
メーカーの書類を登録簿に保管してください。SZGH は、CNC 機械と産業用ロボット アームを製造し、それらに内蔵されているコントローラー、サーボ ドライブ、ロボット コントローラーを開発していると述べています。 その概要ページでは、CE 証明書番号 2 に基づいて EN 60204-1、EN ISO 12100、および EN ISO 16090-1 への準拠も宣言しています。 EBO2307022-V060。 現場で追加されたロボット、安全オプション、フィールドバス モジュールなど、納入された構成と正確に一致する証明書と宣言を求めます。
最初の動作テストの前に、安全な絶縁と蓄積エネルギー制御をどのように証明しますか?
誰かが機械に手を入れる前に、機械を停止し、該当する電源のスイッチをオフにして切断し、電源を再びオンにできる場所をロックしてください。次に、蓄積されたエネルギーを解放し (圧縮空気を抜き、油圧アキュムレータを排出し、重力負荷のある軸をサポートまたは下降させます)、手動でアクセスする前に機械でその状態を確認します。ペンダントの停止コマンドは隔離手順ではありません。また、マニュアルのアクセス手順に従うこと自体はエネルギー隔離指示ではありません。健康安全担当役員のガイダンスにおける隔離、ロックオフ、および貯蔵エネルギー制御 作業装置のメンテナンスは 、最初の動作テストに依存するものと同じです。
- 移動中のプラントは停止し、ガードが開く前にすべてのドライブが停止します。
- 電源はマシンの絶縁手段で絶縁され、ロックオフされるため、電源を再度オンにすることはできません。
- 加圧された流体、ガス、または蒸気のラインは、接続が開かれる前に隔離され、減圧されます。
- 蓄積されたエネルギーが放出されます。エアラインが排出され、アキュムレータが排出され、重力負荷を受けた軸が安全な静止位置まで支持または下降されます。
- 誰かが立ち入る前に作業現場で孤立状態が確認され、ロボットの到達範囲内でのリスクの高い作業は作業許可制に基づいて実行されます。
- 電源が入っている機械の詰まりを解消したり内部を清掃したりするには、まずスイッチを切り、切断してロックをオフにしてから、機械のマニュアルで許可されているアクセス ルートのみを使用してください。決してガードを外したり、インターロックを無効にしたりしないでください。
試運転チェックはどのような順序に従う必要がありますか?
ゲートの順序に従って作業し、前のゲートがサインオフされるまで次のゲートを開かないでください。インターフェイス、インストールとユーティリティ、分離と安全対策、アンロードされたモーションとプログラム、接続されたハンドシェイク、その後リリースです。隔離が証明される前に動作をテストしても、技術的な利益は得られずに人々を危険地帯に置くことになります。
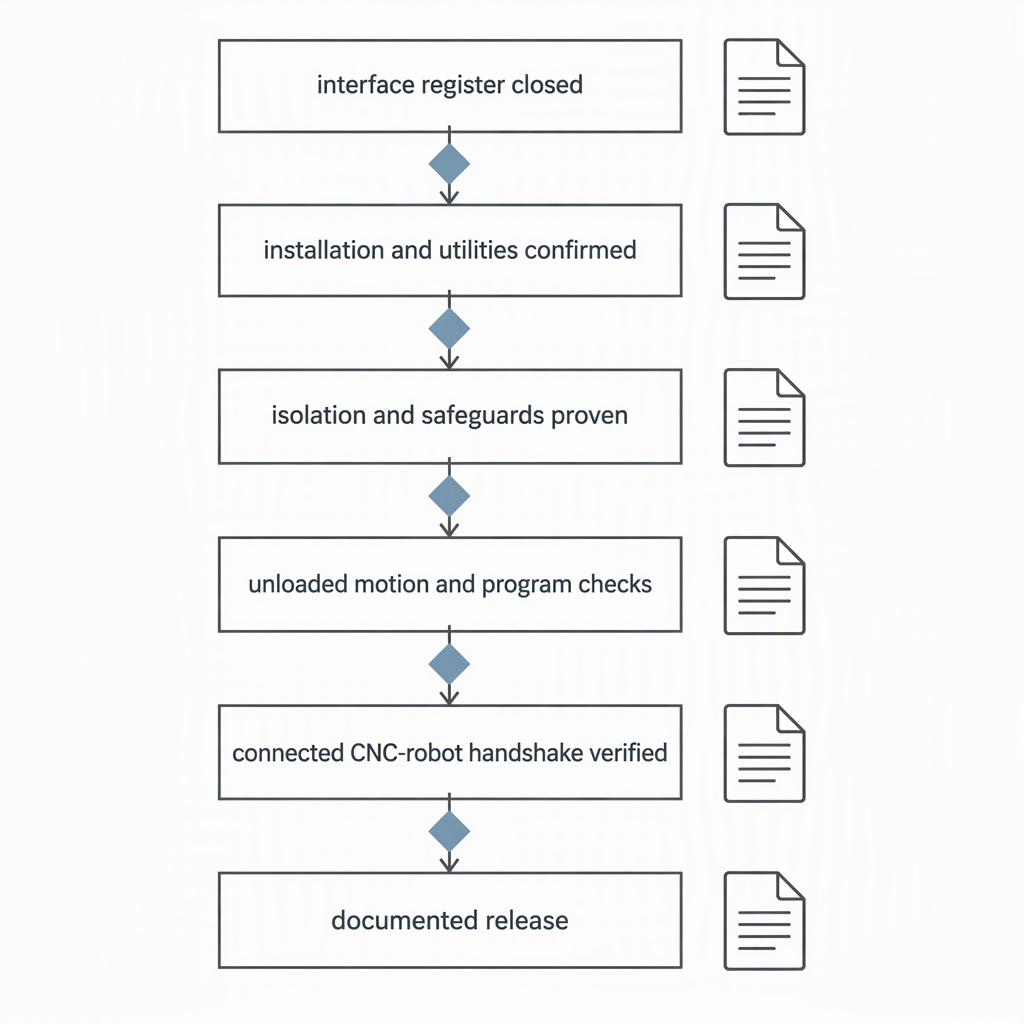
- 文書化ゲート: インターフェイスの登録が完了し、最新のバックアップがあり、分離ポイントにラベルが付けられ、機械製造者の指示が手元にあります。
- 設置ゲート: 機械は固定されて安定しており、ユーティリティの漏れテストが行われ、ガードが完了し、床に隙間があることが確認されています。
- 隔離ゲート: 電源オフとロックオフ、蓄積されたエネルギーの放出、隔離状態の確認、その後すべてのインターロックと緊急停止機能のテスト。
- ドライ モーション ゲート: 軸の参照とジョグ、ソフト リミットの検証、スピンドルと工具の交換のチェックがビルダーの手順にアンロードされます。
- プログラム ゲート: ドライラン チェックと単一ブロック チェック、オフセットの検証、すべての変更は有能な担当者によって行われ、その後チェックされます。
- ハンドシェイク ゲート: CNC とロボットが接続され、セルが保護された状態で許可が 1 つずつ切り替わり、各インターロックが証明されるまでロボットの速度が低下します。
- リリースゲート: 検査が記録され、トレーニングが実施され、残留リスクの受け入れに署名され、記録が機械にファイルされます。
これを、単一の義務付けられた手順ではなく、エンジニアリング命令として扱います。顧客、管轄区域、および機械自体の文書によって、どのような証拠が受け入れられるかが決まります。
プログラムと CNC とロボットのハンドシェイクをオフラインで確認してから接続する方法を教えてください。
本番モードでは決して行わず、2 段階でテストします。プログラムをオフラインまたはモーションを無効にして予行運転で証明し、その後、接続され保護された同じロジックを低速で、一度に 1 つの信号と 1 サイクルで再テストします。ここで行われるすべてのプログラム変更は、有能な担当者によって行われ、記録され、後でチェックされる必要があります。
| ステージ | 観察したもの | 合格条件 | 記録 |
|---|---|---|---|
| オフラインまたはドライラン | モーションが無効な場合の構文、ツールパス、オフセット、および M/S/T シーケンス | パスはマシンエンベロープ内に留まり、ツールとオフセットの呼び出しはセットアップシートと一致します | プログラムバージョン、日付、人物、結果 |
| ガードされた単一ブロック | 軸方向、基準位置、ソフトリミット、主軸およびクーラントコマンド | 方向と制限は機械のマニュアルと一致しており、停止と送り保持は設計どおりに動作します。 | 軸ごとのテストシート |
| 接続されたハンドシェイク | 許容、サイクル開始、グリッパー、部品存在、障害およびリセット信号、ロボットが保護された状態で一度に 1 つずつ | インターロックが許可されていないと、ロボットは機械の動作空間に入ることができません | 信号名付きの I/O トレース |
| 低速接続サイクル | サイクル途中での停止と再起動を含む、生産部分を使用しない減速された 1 つのフルサイクル | サイクルは意図しない停止なしに完了し、セルは定義された安全な状態に到達します。 | サイクルログと未解決の欠陥 |
| 変更管理 | 試運転中のすべての制御プログラムの編集、誰が、そしてなぜそれを行ったのか | 有資格者によって作成され、記録され、再テストと照合されます。 | 変更ログと再テスト結果 |
| 監視された生産実行 | すべての安全装置が損なわれていない通常の条件下で製造された部品 | 部品は顧客と合意した検査レベルを満たしている | 最初の記事の記録と受理署名 |
改良が実稼働環境にリリースされる前に、どのような証拠が存在する必要がありますか?
証拠に基づいて釈放する。このファイルには、設置に依存する検査記録、クローズド インターフェイス レジスタ、分離および安全保護テスト、プログラム変更ログ、および機器を制御する当事者の受諾署名が含まれている必要があります。
- 設置に応じた検査は、設置後および最初の使用前に実行され、記録されています。
- 記録は、メーカーの推奨を考慮したリスク評価によって設定された間隔で、少なくとも次の検査まで保管されます。
- インターフェイス記録は閉じられており、各行に確認当事者と証拠が記載されています。未決済アイテムには、補償コントロールと日付が含まれます。
- 隔離、保護、インターロック、緊急停止の手段を網羅する隔離および安全装置のテストが完了しています。
- プログラム変更ログは完全であり、各変更は有能な担当者によって行われ、その後チェックされます。
- 新しい制御についてはトレーニングが実施および記録され、メンテナンスはその作業に適任な担当者に引き渡されます。
どのような形式を使用する場合でも、記録は、何を、誰が、何に対してチェックしたかという単純な質問に答える必要があります。安全衛生担当者のガイダンス 作業装置の検査は、 設置条件(設置と最初の使用、新しい現場での再組み立て、大幅な改造)によって安全性が左右される装置のトリガーを与え、その結果は記録され、少なくとも次の検査まで保管されるべきであると述べています。
結論
改造されたマシンは、インターフェースが閉じられて証拠があり、設置状態と分離状態が仮定ではなく証明され、すべての制御プログラムの変更が記録およびチェックされ、機器を制御する人が残留リスクを書面で受け入れた場合に解放可能になります。
- 最初にインターフェイスを作成します。電源を入れる前に、すべての接続を登録し、各回線の所有者に名前を付け、受け入れ証拠を添付します。
- 設置に依存する安全性が検査義務のきっかけとなります。結果を記録し、次の検査まで保管してください。
- アクセス前の隔離: スイッチを切り、電源を切断してロックオフし、蓄積されたエネルギーを解放してから、機械の状態を確認します。
- 変更管理は、たとえ小さな理由であっても、試運転中に行われたすべてのプログラム編集を対象とします。
- トレーニングとメンテナンス体制はリリース項目であり、フォローアップ タスクではありません。
生産への改修の署名は引き継ぎであり、形式的なものではありません。署名には、床に置かれた機械が設置後に検査されており、それを実行する担当者が機械を停止して隔離する方法を知っていることが記載されています。
CNC レトロフィット試運転に関するよくある質問
ほとんどのリリース紛争は、マシンではなく記録に関するものです。つまり、設置後に誰が検査したか、何が書き留められたか、誰が残留リスクを受け入れたかなどです。 以下の回答は、改造された CNC マシンまたは CNC とロボットのセルが生産にサインオーバーされるときに最も頻繁に発生する問題をカバーしています。
誰がリリースに署名する必要がありますか?また、エンド ユーザーが単独で署名できますか?
両側。作業機器の安全を保ち、設置に安全性が左右される場合は検査を受け、オペレーターに適切な情報とトレーニングを提供する義務は、作業機器を管理する側が負うため、エンドユーザーの受け入れを設置者に委任することはできません。 設置者は引き続き、検査結果、テスト記録、および受け入れの根拠となる残留リスク情報を提供する必要があります。
後で変更したり、別の場所に移動したりした後も、検査義務は繰り返されますか?
はい。きっかけは、設置時と初めての使用時、新しい現場での再組み立て時、劣化により危険が生じる可能性がある時期、大規模な改造時などです。軸の追加、ガードの交換、または機械の移動によりサイクルが再開されます。再度検査し、少なくとも次の検査まで記録を保管します。
改造により新しい制御が導入される場合、どのようなオペレーターのトレーニングが必要ですか?
オペレータが不必要なリスクを負わずにマシンを実行できるようにするために十分です。起動と停止、緊急停止とリセット、ガードとインターロックの動作、ロードとアンロードのルーチン、エラー回復、隔離ポイント、および決して介入してはいけないサイクルの部分です。トレーニングの必要性が最も高まるのは、新しいテクノロジーや機器が導入されたときです。 実際に設置される機械については、オペレーターにも適切な情報とトレーニングが必要です。
検査および保守記録はどのくらいの期間保存しなければなりませんか?
検査結果は少なくとも次回の検査まで保管する必要があります。 メンテナンス ログを保存するための個別の法的要件はありませんが、既存のログは最新の状態に保つ必要があり、リスクの高い機器については記録が推奨されます。 リリース ファイルは、改修が完了するまで保管してください。
リモート診断はオンサイト検証ステップを置き換えることができますか?
いいえ。 リモート パラメータ診断により、障害発見を迅速化できます。SZGH は、24 時間体制のリモート サポートを提供していると述べています。 しかし、リモート ツールは、制御装置が発生していると判断した内容を報告します。彼らは、機械がどのように固定されているか、警備員がこの場所にどのように座っているか、隔離された場所に到達できるかどうかを確認することができません。
改造された機械が再び市場に投入されると、製品供給に疑問が生じますか?
できる。英国では、安全衛生管理グループが製品および市場監視のトピックを使用して、再生および中古品の供給を行っています。 そこで供給される機器は製品供給法に準拠し、適合マーク、適合宣言書、および英語での説明書が添付されている必要があります。 改造が新しい機械の供給としてみなされるか、大幅な改造としてみなされるか、または社内使用としてのみみなされるかは市場によって異なるため、機械を出荷する前に目的地市場の要件を確認してください。
サードパーティのロボットが既存の CNC にボルトで固定されている場合、各インターフェイスの所有者は誰ですか?
リスクを負う人がインターフェイスを所有する必要があり、電源を入れる前に分割を書面で解決する必要があります。サプライヤーは適切な安全対策を講じ、残存リスクを転嫁する必要があり、セルを運用する組織はそれを理解し、制御する必要があります。


