


ရှိပြီးသားစက်ကို ဦးစွာစစ်တမ်းကောက်ယူခြင်းဖြင့် CNC controller ကိုရွေးချယ်ပါ- axes၊ kinematics၊ drive interfaces၊ feedback၊ I/O၊ commissioning work၊ robot-cell signals နှင့် safety boundaries များသည် brand preference သို့မဟုတ် catalog browsing မလုပ်မီ ဆန်ခါတင်စာရင်းကို ပုံသွင်းသင့်ပါသည်။ အတည်ပြုရန် အင်တာဖေ့စ်နမူနာများတွင် အဆိုပါအချက်ပြအမျိုးအစားများသည် စက်နှင့်သက်ဆိုင်သည့် Pulse+ Direction၊ AB Phase နှင့် analog 0–10V ပါဝင်သည်။
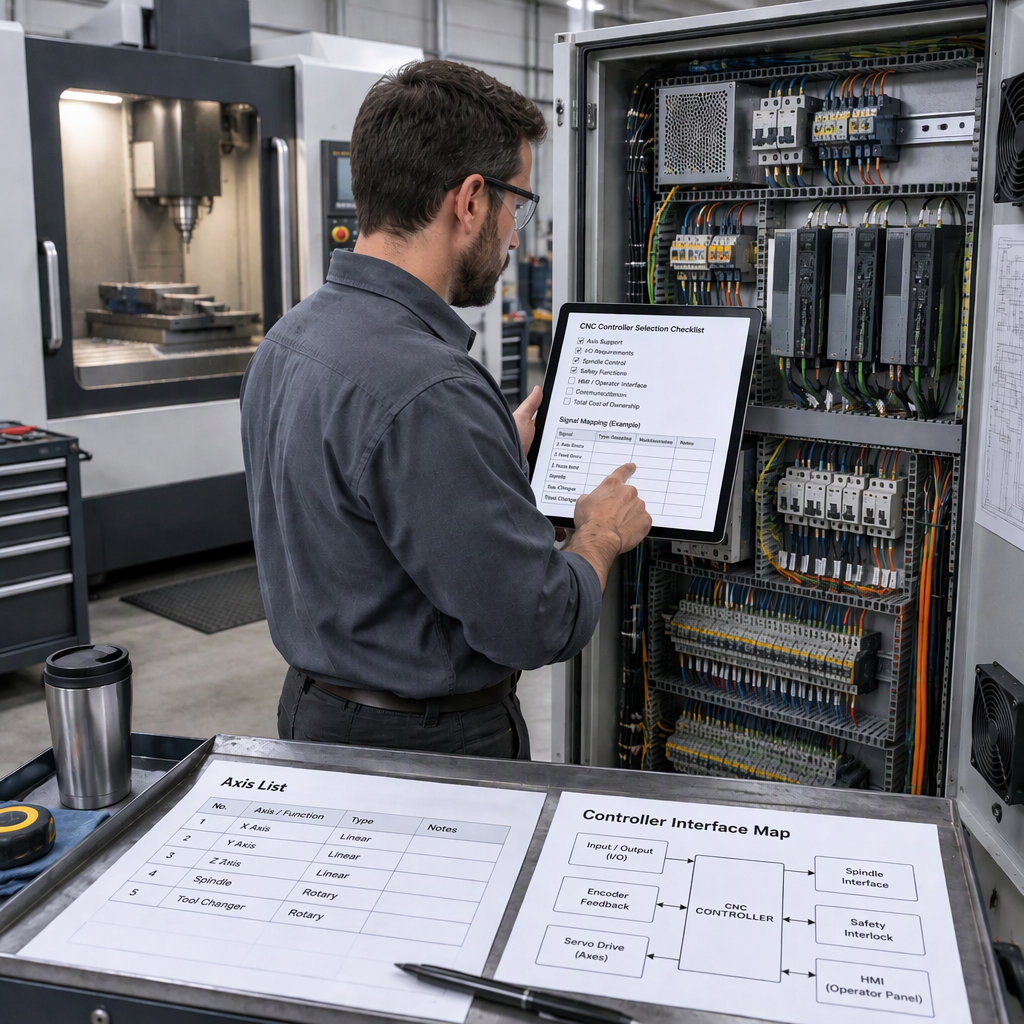
controller catalog မဟုတ်ဘဲ စက်ဖြင့် စတင်ပါ။
ပထမရွေးချယ်မှုအဆင့်မှာ controller အသစ်တွင် ရှိပြီးသားစက်မှ မည်သည့်အရာကို မြင်ရမည်ကို သတ်မှတ်ရန်ဖြစ်သည်၊ အကြောင်းမှာ open machine-control architecture သည် အသုံးပြုနိုင်သော controller interfaces များနှင့် real machinery များတွင် validation ပေါ်တွင်မူတည်သောကြောင့်၊ NIST ဆွေးနွေးချက်ကို ကြည့်ပါ။ စက်ထိန်းချုပ်မှုအတွက် စံချိန်စံညွှန်းများ.
- စက်အမျိုးအစား၊ ဝင်ရိုးအမည်များ၊ ခရီးသွားလမ်းညွှန်များ၊ အိမ်သုံးနည်းလမ်းနှင့် ရွေ့လျားမှုညှိနှိုင်းမှုကို သက်ရောက်မှုရှိသော မည်သည့် rotary သို့မဟုတ် အထူးဝင်ရိုးများကို စာရင်းပြုစုပါ။
- ထိန်းချုပ်ကိရိယာသည် ရှိပြီးသား ထိန်းချုပ်ခန်းကို အစားထိုးနိုင်သည်ဟု မယူဆမီ drive တစ်ခုစီမှ အသုံးပြုသည့် အမိန့်နှင့် တုံ့ပြန်ချက်အချက်ပြ အမျိုးအစားများကို မှတ်တမ်းတင်ပါ။
- Tool-change sequences သို့မဟုတ် auxiliary machine signals များကဲ့သို့သော PLC၊ macro သို့မဟုတ် configurable I/O logic လိုအပ်သည့် လုပ်ဆောင်ချက်များကို ခွဲခြားသတ်မှတ်ပါ။
- လျှပ်စစ်ဗီရိုကို မဖွင့်မီ၊ ဝိုင်ယာကြိုးများကို ထိခြင်း သို့မဟုတ် ပါဝါသုံးစက်ဧရိယာကို ကိုယ်တိုင်မဝင်ရောက်မီ၊ စက်ကိုပိတ်ပြီး သက်ဆိုင်ရာ ပင်မများ၊ ဘက်ထရီ သို့မဟုတ် သိုလှောင်ထားသည့် စွမ်းအင်အရင်းအမြစ်ကို ဖြုတ်လိုက်ပါ။ ထို့နောက် machine builder ၏ ခွင့်ပြုထားသော access process ကို လိုက်နာပါ။
- ပြန်လည်ဒီဇိုင်းထုတ်နိုင်သည့်အရာနှင့် ထိန်းသိမ်းထားရမည့်အရာကို ခွဲထုတ်ပါ၊ အဘယ်ကြောင့်ဆိုသော် ပေးသွင်းသူသည် မည်သည့် drives၊ မော်တာများ၊ အကန့်များနှင့် အရံအတားများ ရှိနေသည်ကို သိသောအခါ ပြန်လည်ဖြည့်ဖက်ကိုးကားချက်သည် ပိုမိုရှင်းလင်းသည်။
ထိန်းချုပ်ကိရိယာများကို ဆန်ခါတင်စာရင်းမသွင်းမီ ဝင်ရိုးနှင့် ရွေ့လျားမှုလိုအပ်ချက်တိုင်းကို မြေပုံဆွဲပါ။
ဝင်ရိုးရေတွက်မှုတစ်ခုတည်းနှင့် မလုံလောက်ပါ။ ထိန်းချုပ်ကိရိယာသည် စက်၏ရွေ့လျားမှုတည်ဆောက်ပုံ၊ အော်ပရေတာကြားခံလိုအပ်ချက်များနှင့် အမှားအယွင်း-လျော်ကြေးမျှော်လင့်ချက်များနှင့် ကိုက်ညီရမည်။
- စက်ပြုလုပ်ခြင်း၊ ပေါင်းစည်းခြင်း သို့မဟုတ် ညှိနှိုင်းထားသော အရန်လှုပ်ရှားမှုအတွက် လိုအပ်သော စုစုပေါင်းထိန်းချုပ်ထားသော ပုဆိန်များနှင့် တစ်ပြိုင်နက်သော ပုဆများကို အတည်ပြုပါ။
- drive interface နှင့် feedback loop သည် ဝင်ရိုးအလိုက်ကွဲပြားနိုင်သောကြောင့် ဝင်ရိုးတစ်ခုစီသည် linear၊ rotary၊ spindle-related သို့မဟုတ် auxiliary ဖြစ်မဖြစ် ခွဲခြားသတ်မှတ်ပါ။
- ပေါင်းစည်းမှုသည် အခြေခံရွေ့လျားမှုကိုသာ ဖြေရှင်းနိုင်သော အပိတ်အစားထိုးခြင်းထက် အနာဂတ်လုပ်ဆောင်ချက်များအတွက် အဖွင့်၊ မှတ်တမ်းတင်ထားသော အင်တာဖေ့စ်များ လိုအပ်သည်ရှိမရှိ စစ်ဆေးပါ။
- ထိန်းချုပ်သူသည် အသုံးပြုသူအင်တာဖေ့စ်ကို မည်သို့ကိုင်တွယ်သည်၊ အစိတ်အပိုင်း-ပရိုဂရမ်ကိုင်တွယ်မှုနှင့် တိကျသောစက်အတန်းအစားအတွက် အရေးကြီးသည့် လျော်ကြေးပေးသည့်လုပ်ဆောင်ချက်များကို မေးမြန်းပါ။
- ပုံဆွဲခြင်း သို့မဟုတ် ဝင်ရိုးအမည်များ ဇယားတစ်ခု ထားရှိထားပါက ကိုးကားချက်ကို နှုတ်ဖြင့်ဖော်ပြမည့်အစား စစ်မှန်သောကက်ဘိနက်ကို စစ်ဆေးနိုင်ပါသည်။
Drive၊ တုံ့ပြန်ချက်နှင့် အချက်ပြလိုက်ဖက်မှုကို စစ်ဆေးပါ။
၎င်း၏ command outputs နှင့် feedback inputs များကို လက်ရှိ drives၊ motors နှင့် wiring plan တို့နှင့် ကိုက်ညီနိုင်သည့်အခါ controller သည် retrofit အတွက်သာ လက်တွေ့ကျပါသည်။
| အင်တာဖေ့စ်အကြောင်းအရာ ပေါင်းစပ် သူသည် | အတည်ပြုသင့်သနည်း။ | အဘယ်ကြောင့် အရေးကြီးကြောင်း |
|---|---|---|
| သွေးခုန်နှုန်း+ ဦးတည်ချက် | drive သည် step-and-direction command signals များကိုလက်ခံသည်ဖြစ်စေ နှင့် wiring level များလိုအပ်သည် ။ | မကိုက်ညီမှုသည် drive အစားထိုးခြင်း သို့မဟုတ် အင်တာဖေ့စ်ပြောင်းစက် လိုအပ်နိုင်သည်။ |
| AB အဆင့် | ကုဒ်ဒါပုံစံ AB တုံ့ပြန်ချက်ကို အသုံးပြုသည်ဖြစ်စေ၊ ၎င်းအား ထိန်းချုပ်ကိရိယာ သို့မဟုတ် ဒရိုက်သို့ မည်သို့ပြန်ကြိုးသွယ်ထားသည်ဖြစ်စေ။ | တုံ့ပြန်ချက်လမ်းကြောင်းပေးခြင်းသည် တည်နေရာအတည်ပြုခြင်းနှင့် နှိုးစက်ကိုင်တွယ်ခြင်းအပေါ် သက်ရောက်မှုရှိသည်။ |
| အင်နာလော့ 0–10V | ဝင်ရိုး သို့မဟုတ် spindle drive သည် analog speed သို့မဟုတ် command voltage ကိုမျှော်လင့်သည်ဖြစ်စေ။ | Analog command သည် noise control၊ calibration နှင့် cabinet layout လိုအပ်ချက်များကို ပြောင်းလဲအသုံးပြုသည်။ |
| Servo drive ကန့်သတ်ချက်များ | လက်ရှိမော်တာအဆင့်သတ်မှတ်ချက်များ၊ မောင်းနှင်မှုမော်ဒယ်၊ နှိုးစက်အထွက်နှင့် လော့ဂျစ်ကို ဖွင့်ပါ။ | Drive ဒေတာပျောက်ဆုံးပါက ကော်မရှင်ထည့်သွင်းနိုင်ခြေ မြင့်မားနေချိန်တွင် ထိန်းချုပ်ကိရိယာရွေးချယ်မှုသည် မှန်ကန်နိုင်ပါသည်။ |
I/O၊ PLC logic နှင့် auxiliary machine functions များကို လျစ်လျူမရှုပါနှင့်
ဝင်ရိုးစက်ဝိုင်းအပြင်ဘက်တွင် ပြန်လည်ပြုပြင်ရေးပြဿနာများစွာ ပေါ်လာသောကြောင့် ထိန်းချုပ်သူရွေးချယ်ရာတွင် I/O နှင့် PLC စွမ်းရည်တို့ ပါဝင်သင့်သည်။
| စက်လုပ်ဆောင်ချက် | ရွေးချယ်ခြင်း မေးခွန်း | ဝယ်သူ လုပ်ဆောင်ချက် |
|---|---|---|
| ပြင်ဆင်သတ်မှတ်နိုင်သော ဒစ်ဂျစ်တယ် I/O | ကန့်သတ်ချက်များ၊ နှိုးစက်များ၊ ခလုတ်များနှင့် အရန်ပစ္စည်းများကို ထိန်းသိမ်းထားပြီးနောက် အသွင်းနှင့်အထွက် မည်မျှလိုအပ်သနည်း။ | ကိုးကားခြင်းမပြုမီ terminal အစစ်အမှန်ကို ရေတွက်ပြီး အပိုအပိုအမှတ်များကို ရေတွက်ပါ။ |
| PLC လော့ဂျစ် | စက်သည် ရိုးရိုးဝင်ရိုးလှုပ်ရှားမှုထက် စိတ်ကြိုက် sequence logic လိုအပ်ပါသလား။ | ရနိုင်သောနေရာတွင် ရှိပြီးသားလှေကား၊ အတွဲလိုက်မှတ်စုများ သို့မဟုတ် အချိန်ဇယားကို ပြင်ဆင်ပါ။ |
| Macro လုပ်ဆောင်ချက်များ | အော်ပရေတာ သို့မဟုတ် ပေါင်းစည်းသူသည် စက်ယန္တရားလုပ်ငန်းနှင့် ဆက်စပ်နေသော စိတ်ကြိုက်စက်ဝန်းများ သို့မဟုတ် ယုတ္တိဗေဒဆိုင်ရာ လုပ်ငန်းစဉ်များ လိုအပ်ပါသလား။ | 'macro ပံ့ပိုးမှု' အတွက်သာ တောင်းဆိုမည့်အစား လိုအပ်သော စက်ဝန်းအပြုအမူကို သတ်မှတ်ပါ။ |
| ATC ဆိုင်ရာလုပ်ဆောင်ချက်များ | စက်တွင် အလိုအလျောက် ကိရိယာ ပြောင်းလဲပေးသူ သို့မဟုတ် ကိရိယာ မဂ္ဂဇင်း အမျိုးအစား ပါ၀င်ပါသလား။ | စာရွက်စာတမ်း အာရုံခံကိရိယာများ၊ ကပ္ပလီများ၊ တိမ်းညွှတ်မှုနှင့် ဘေးကင်းသော အခြေအနေ အပြုအမူများကို ပြန်လည်သုံးသပ်ရန်။ |
စက်ရုပ်နှင့် ထုတ်လုပ်မှုလိုင်း ပေါင်းစပ်မှုကို စောစောစီးစီး စီစဉ်ပါ။
CNC သည် တစ်ဦးတည်းစက်အဖြစ်လည်ပတ်မည့်အစား စက်ရုပ်ဆဲလ်တစ်ခုနှင့် စက်ဝိုင်း၊ အပြန်အလှန်လော့ခ် သို့မဟုတ် အလိုအလျောက်စနစ်အချက်ပြမှုများကို လဲလှယ်ရသည့်အခါ စက်ရုပ်ပေါင်းစပ်မှုသည် ထိန်းချုပ်သူရွေးချယ်မှုကို ပြောင်းလဲစေသည်။
- ပရောဂျက်တွင် CNC နှင့် စက်ရုပ်အလိုအလျောက်စနစ်တို့ပါဝင်ပါက မည်သည့်စက်ပစ္စည်းသည် ဆဲလ်မာစတာဖြစ်ပြီး မည်သည့်အချက်ပြမှုများ စတင်ရန်၊ ရပ်တန့်ရန်၊ ခေတ္တရပ်ရန် သို့မဟုတ် ပြန်လည်ရယူကြောင်း အတည်ပြုပါ။
- ထိန်းချုပ်ကိရိယာ I/O ဖွဲ့စည်းမှုပုံစံကို မရွေးချယ်မီ စက်ရုပ်အား ဆွဲတင်ခြင်း၊ ဖြုတ်ချခြင်း၊ တံခါး၊ ကလစ်နှင့် အစိတ်အပိုင်း-လက်ရှိ အချက်ပြမှုများကို သတ်မှတ်ပါ။
- ပြင်ပကိုင်တွယ်မှုအဆင့်များနှင့်အတူ စက်ပစ္စည်းလည်ပတ်မှုလည်ပတ်မှုများကို ညှိနှိုင်းဆောင်ရွက်ရန် PLC နှင့် မက်ခရိုလုပ်ဆောင်ချက်များ လိုအပ်ခြင်းရှိမရှိ စစ်ဆေးပါ။
- ပေါင်းစည်းမှုသည် သီးခြား I/O၊ fieldbus၊ ပိုမိုအဆင့်မြင့်သော ဆဲလ်ထိန်းချုပ်ကိရိယာ သို့မဟုတ် စိတ်ကြိုက် အင်တာဖေ့စ်ဂိတ်ဝေးတစ်ခုသာ လိုအပ်သည်ဆိုသည်ကို ရှင်းလင်းပါ။
- စက်ရုပ်-ဘေးကင်းရေးဆိုင်ရာ အတည်ပြုချက်ကို ထိန်းချုပ်ကိရိယာ အင်္ဂါရပ်ရွေးချယ်မှုမှ သီးခြားထားရှိပါ။ ဆဲလ်အပြင်အဆင်၊ အစောင့်အကြပ်နှင့် အန္တရာယ်လျှော့ချရေးအစီအမံများကို ပရောဂျက်အလိုက် အင်ဂျင်နီယာဆိုင်ရာ ပြန်လည်သုံးသပ်ရန် လိုအပ်သည်။
တာဝန်မထမ်းဆောင်မီ လုံခြုံရေးနှင့် ဆိုက်ဘာလုံခြုံရေးနယ်နိမိတ်များကို သတ်မှတ်ပါ။
အစားထိုး ထိန်းချုပ်ကိရိယာကို ခန့်အပ်ခြင်းမပြုမီ ဘေးကင်းရေးနှင့် ဆိုက်ဘာလုံခြုံရေးကို ပရောဂျက်နယ်နိမိတ်များအဖြစ် ဆက်ဆံပါ- ကုန်ထုတ်လုပ်မှု ထိန်းချုပ်မှုစနစ်များသည် ဆိုက်ဘာအန္တရာယ်နှင့် ရင်ဆိုင်ရပြီး NIST SP 1800-10 မှ အဖွဲ့အစည်းများသည် သင့်လျော်သော လုံခြုံရေးစွမ်းရည်များကို ဆုံးဖြတ်ရန် အန္တရာယ်အကဲဖြတ်မှုကို ဦးစွာလုပ်ဆောင်ရန် အကြံပြုထားသည်။
ကွန်ရက်ချိတ်ဆက်ထားသော ထိန်းချုပ်ကိရိယာများ၊ အဝေးထိန်းအသုံးပြုမှုနှင့် ထုတ်လုပ်မှုလိုင်းချိတ်ဆက်မှုများအတွက် အသုံးပြုပါ။ NIST SP 1800-10 သည် ထုတ်လုပ်မှုကဏ္ဍ ICS ဆိုက်ဘာလုံခြုံရေးအတွက် စွန့်စားအကဲဖြတ်မှုအကိုးအကားအဖြစ်၊ ထို့နောက် နောက်ဆုံးဒီဇိုင်းကို စက်ရုံ၏ကိုယ်ပိုင်လုံခြုံရေးနှင့် ပြုပြင်ထိန်းသိမ်းမှုစည်းမျဉ်းများနှင့် ချိန်ညှိပါ။
ထိန်းချုပ်ကိရိယာ ရွေးချယ်မှုများကို နှိုင်းယှဉ်ရန် လိုအပ်ချက်ဇယားကို အသုံးပြုပါ။
လိုအပ်ချက်ဇယားတစ်ခုသည် ရိုးရှင်းသောအမှတ်တံဆိပ်အဆင့်သတ်မှတ်ချက်အစား စက်နှင့်အံဝင်ခွင်ကျ၊ အင်တာဖေ့စ်ပွင့်လင်းမှုနှင့် ခန့်အပ်မှုအန္တရာယ်အပေါ် နှိုင်းယှဉ်မှုကို အာရုံစိုက်စေသည်။
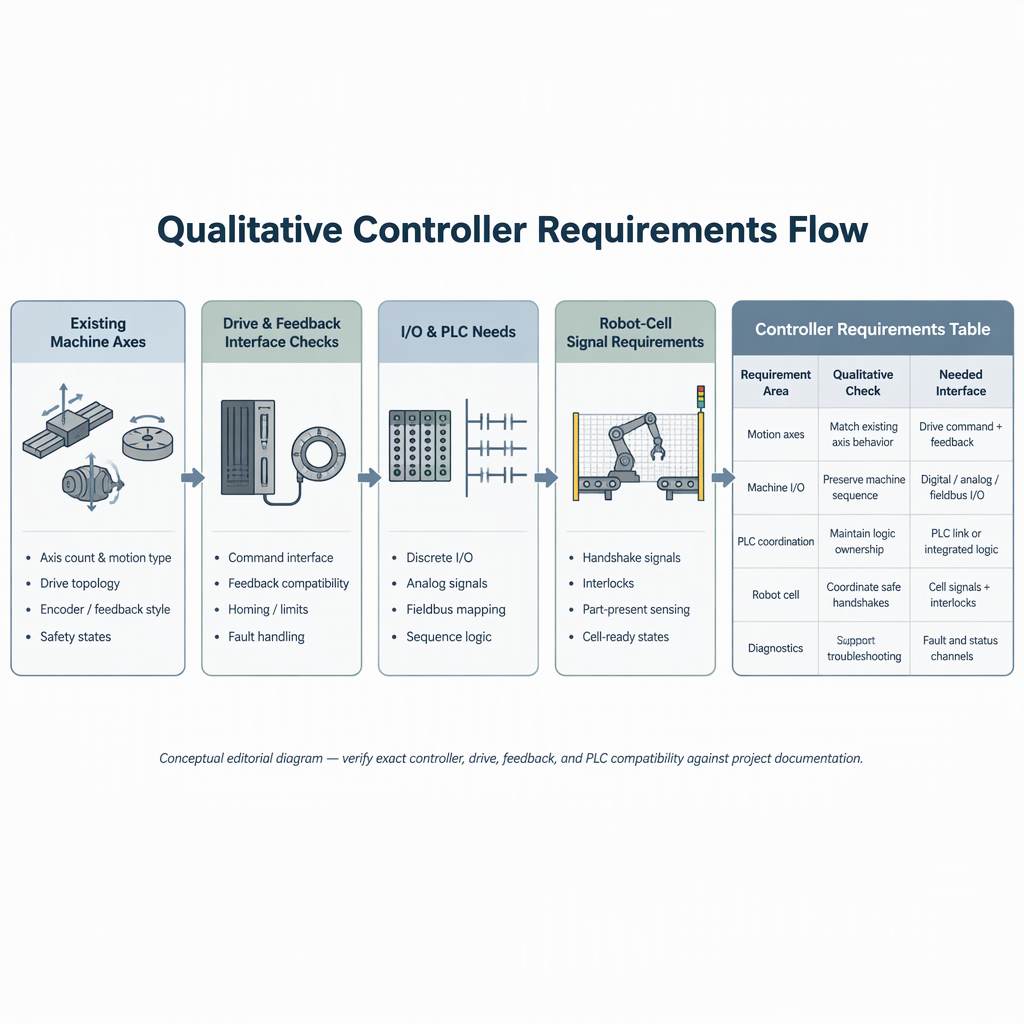
| လိုအပ်ချက် | လက်ခံနိုင်သော အဖြေ | အလံနီ |
|---|---|---|
| ပုဆိန်နှင့် ကိန်းဂဏန်းများ | Controller သည် စက်အတွက် လိုအပ်သော ဝင်ရိုးအရေအတွက်နှင့် ရွေ့လျားမှုလုပ်ဆောင်ချက်များကို ပံ့ပိုးပေးပါသည်။ | ဝင်ရိုးအရေအတွက်ကို စာရင်းပြုစုထားသော်လည်း တစ်ပြိုင်နက်တည်း ရွေ့လျားမှု သို့မဟုတ် လှည့်ပတ်အသုံးပြုမှုကို မရှင်းလင်းပါ။ |
| Drive နှင့် တုံ့ပြန်ချက် အင်တာဖေ့စ် | Pulse+ Direction၊ AB Phase သို့မဟုတ် analog 0–10V ကဲ့သို့သော အချက်ပြအမျိုးအစားများသည် အသုံးချနိုင်သော လက်ရှိလျှပ်စစ်ဒီဇိုင်းနှင့် ကိုက်ညီပါသည်။ | ပေးသွင်းသူသည် လက်ရှိ drives များသို့ controller terminals များကို မြေပုံမပြနိုင်ပါ။ |
| I/O နှင့် PLC | အရန်များအတွက် လုံလောက်သော ပြင်ဆင်သတ်မှတ်နိုင်သော I/O၊ PLC နှင့် macro စွမ်းရည်တို့ကို ရရှိနိုင်သည်။ | ဝယ်ယူပြီးသည်အထိ အရန်အစီအစဉ်များကို ရွှေ့ဆိုင်းထားသည်။ |
| ပေါင်းစည်းမှုကို ဖွင့်ပါ။ | သက်တမ်းတိုးရန် သို့မဟုတ် အတည်ပြုရမည့် လုပ်ဆောင်ချက်များအတွက် မှတ်တမ်းတင်ထားသော အင်တာဖေ့စ်များကို ရနိုင်သည်။ | ပေါင်းစပ်မှုအသေးစိတ်များမပါဘဲ ယေဘုယျထုတ်ကုန်အမည်တစ်ခုသာ ကမ်းလှမ်းထားသည်။ |
| ဆိုက်ဘာနယ်နိမိတ် | ကွန်ရက်၊ အဝေးမှဝင်ရောက်ခွင့်နှင့် အသုံးပြုသူ-စီမံခန့်ခွဲမှုဆိုင်ရာ လိုအပ်ချက်များကို အန္တရာယ်အကဲဖြတ်မှုတွင် ထည့်သွင်းထားသည်။ | လုံခြုံရေးပြန်လည်သုံးသပ်ခြင်းမရှိဘဲ တာဝန်ထမ်းဆောင်နေစဉ်အတွင်း ချိတ်ဆက်မှုကို ထည့်သွင်းထားသည်။ |
ထိန်းချုပ်ကိရိယာအကြံပြုချက်မတောင်းမီ ဤအသေးစိတ်အချက်အလက်များကို ပြင်ဆင်ပါ။
တောင်းဆိုချက်တွင် အမှန်တကယ် စက်ဖွဲ့စည်းပုံ၊ အလိုအလျောက်စနစ်ဆိုင်ရာ နယ်ပယ်နှင့် အင်တာဖေ့စ်လိုအပ်ချက်များ ပါဝင်လာသောအခါတွင် ပေးသွင်းသူတစ်ဦးသည် စက်မော်ဒယ်အမည်ကိုသာ ပေးဆောင်ရမည့်အစား ပိုမိုအသုံးဝင်သော အကြံပြုချက်တစ်ခု ပေးနိုင်ပါသည်။
- စက်အမျိုးအစား၊ အမှတ်တံဆိပ်၊ မော်ဒယ်၊ နှစ်၊ နှင့် ပြန်လည်ပြုပြင်ရခြင်းအကြောင်းရင်းကို သိရှိပါက။
- ဝင်ရိုးစာရင်း၊ တပြိုင်နက်တည်း ရွေ့လျားမှု လိုအပ်ချက်များ၊ ဗိုင်းလိပ်တံ အစီအစဉ်နှင့် မည်သည့် rotary သို့မဟုတ် auxiliary ဝင်ရိုးများ။
- Pulse+Direction၊ AB Phase သို့မဟုတ် analog command signals များ ဆက်စပ်မှုရှိမရှိ အပါအဝင် Drive command နှင့် feedback အမျိုးအစားများ။
- I/O အရေအတွက်၊ PLC စည်းမျဥ်းလိုအပ်ချက်၊ မက်ခရိုလိုအပ်ချက်များနှင့် ATC ဆိုင်ရာ လုပ်ဆောင်ချက်များ။
- CNC သည် အလိုအလျောက်ဆဲလ်တစ်ခုအတွင်း အလုပ်လုပ်မည်ဆိုပါက စက်ရုပ်၊ တင်သည့်စနစ် သို့မဟုတ် ထုတ်လုပ်မှုလိုင်း ပေါင်းစပ်မှု လိုအပ်ချက်များ။
- ဘေးကင်းလုံခြုံစွာမဝင်ရောက်မီ ပါဝါခွဲထုတ်ထားသည့် ကက်ဘိနက်အမည်ပြားများနှင့် ဂိတ်တံဆိပ်များ၏ ဓာတ်ပုံများ။
- လိုအပ်သောစာရွက်စာတမ်းများ၊ အော်ပရေတာဘာသာစကား၊ လေ့ကျင့်ရေးမျှော်မှန်းချက်များနှင့် ကော်မရှင်အဖွဲ့ဝင်များကို လုပ်ဆောင်မည့်သူများ။
နိဂုံး
မှန်ကန်သော CNC Controller သည် လက်ရှိစက်၏ ပုဆိန်များ၊ အင်တာဖေ့စ်များ၊ တုံ့ပြန်ချက်၊ I/O နှင့် ထိန်းချုပ်မှုအနည်းဆုံး ပြန်လည်ဒီဇိုင်းဖြင့် လုပ်ဆောင်သည့် နယ်နိမိတ်နှင့် ကိုက်ညီသည့် အရာဖြစ်သည်။
B2B CNC ထိန်းချုပ်ကိရိယာရွေးချယ်မှုအတွက်၊ စက်စစ်တမ်းတစ်ခုဖြင့် စတင်ပါ၊ စစ်တမ်းကို လိုအပ်ချက်ဇယားတစ်ခုအဖြစ်သို့ ပြောင်းပါ၊ ထို့နောက် ပေးသွင်းသူများကို အင်တာဖေ့စ်အံဝင်ခွင်ကျ၊ ပေါင်းစပ်ပံ့ပိုးမှုနှင့် အန္တရာယ်နယ်နိမိတ်များဖြင့် နှိုင်းယှဉ်ပါ။ လက်ရှိရရှိနိုင်မှု၊ လိုက်ဖက်ညီမှု၊ ဈေးနှုန်း၊ ပေးပို့မှု သို့မဟုတ် လိုက်နာမှုတို့ကို အာမခံချက်အဖြစ် သမိုင်းဝင်မော်ဒယ်စာမျက်နှာ သို့မဟုတ် ယေဘုယျအင်္ဂါရပ်စာရင်းကို မဆက်ဆံပါနှင့်။ ပရောဂျက် ကိုးကားချက်နှင့် နည်းပညာဆိုင်ရာ စာရွက်စာတမ်းများတွင် ထိုအရာများကို အတည်ပြုပါ။
ရှိပြီးသားစက်များအတွက် CNC controller ရွေးချယ်မှုနှင့်ပတ်သက်သော FAQs
ဤမေးခွန်းများသည် ပေါင်းစည်းသူများသည် ပြန်လည်အမြတ်ထုတ်ရန် တောင်းဆိုချက်ကို ထိန်းချုပ်သူ-ရွေးချယ်မှု စစ်ဆေးရေးစာရင်းအဖြစ် ပြောင်းလဲရန် ကူညီပေးသည်။
CNC controller ကိုရွေးချယ်တဲ့အခါ ဘာကိုအရင်စစ်ဆေးရမလဲ။
စက်ကိုစစ်ဆေးပါ၊ ကတ်တလောက်မဟုတ်ပါ၊ ဝင်ရိုးဖွဲ့စည်းပုံ၊ မောင်းနှင်ရန် အမိန့်ပေးချက်အမျိုးအစား၊ တုံ့ပြန်ချက်လမ်းကြောင်းပြခြင်း၊ I/O၊ PLC စည်းမျဥ်းများနှင့် ကော်မရှင်ပေးခြင်းတာဝန်များသည် ထုတ်ကုန်ဦးစားပေးမှုမတိုင်မီ ဖြစ်သင့်သည်။
ဝင်ရိုးရေတွက်သည် controller လိုက်ဖက်မှုရှိသည်နှင့်အတူတူပင်လား။
နံပါတ် ဝင်ရိုးရေတွက်ခြင်းသည် အရေးကြီးသော်လည်း လိုက်ဖက်ညီမှုသည် တပြိုင်နက်တည်း ရွေ့လျားမှု၊ ဒရိုက်ဘာ အင်တာဖေ့စ်များ၊ တုံ့ပြန်ချက် အချက်ပြမှုများ၊ I/O နှင့် အရန်လုပ်ဆောင်ချက်များပေါ်တွင်လည်း မူတည်ပါသည်။
ကိုးကားခြင်းမပြုမီ မည်သည့် drive အချက်ပြမှုများကို ကျွန်ုပ်သိရှိသင့်သနည်း။
စက်သည် Pulse+Direction၊ AB Phase သို့မဟုတ် analog 0–10V ကဲ့သို့သော အချက်ပြအမျိုးအစားများကို အသုံးပြုခြင်းရှိမရှိ ခွဲခြားသတ်မှတ်ပြီး ဝင်ရိုးတစ်ခုစီကို ကြိုးမည်ကဲ့သို့ ချိတ်ဆက်ထားသည်ကို မှတ်တမ်းတင်ပါ။
စက်ရုပ်ပေါင်းစည်းမှုသည် ထိန်းချုပ်ကိရိယာရွေးချယ်မှုကို မည်သည့်အချိန်တွင် အကျိုးသက်ရောက်သနည်း။
CNC သည် loading၊ unloading၊ interlocks၊ part-present signals သို့မဟုတ် ပိုမိုကျယ်ပြန့်သော CNC-and-robot automation cell နှင့် ပူးပေါင်းဆောင်ရွက်သည့်အခါ ရွေးချယ်မှုအပေါ် သက်ရောက်မှုရှိပါသည်။
ဆိုက်ဘာလုံခြုံရေးစစ်ဆေးမှုများသည် CNC ပြန်လည်ထည့်သွင်းခြင်းအတွက် အရေးကြီးပါသလား။
ဟုတ်တယ်၊ ထိန်းချုပ်ကိရိယာကို ကွန်ရက်ချိတ်ဆက်ထားတဲ့အခါ၊ အဝေးကနေ ဝင်ရောက် ဒါမှမဟုတ် စက်ရုံစနစ်နဲ့ ချိတ်ဆက်တဲ့အခါ၊ ဆိုက်ဘာလုံခြုံရေးအန္တရာယ် အကဲဖြတ်မှုတွင် ထိုချိတ်ဆက်မှုများ ပါဝင်သည်။
ထိန်းချုပ်ကိရိယာ အစားထိုးခြင်းသည် ရှိပြီးသား အစောင့်အကြပ်များ သို့မဟုတ် အပြန်အလှန် ထိန်းကျောင်းမှုများကို ကျော်ဖြတ်နိုင်ပါသလား။
နံပါတ်- ထိန်းချုပ်ကိရိယာ ပြန်လည်ပြင်ဆင်မှုတစ်ခုသည် စက်၏ဘေးကင်းသောအခြေအနေအပြုအမူကို ထိန်းသိမ်းထားသင့်သည် သို့မဟုတ် မြှင့်တင်သင့်သည်၊ နှင့် ပါဝါသုံးစက်ပစ္စည်းများသို့ဝင်ရောက်ခွင့်မှန်သမျှသည် လူကိုယ်တိုင်လုပ်ဆောင်ခြင်းမပြုမီ သက်ဆိုင်ရာပါဝါရင်းမြစ်ကို ပိတ်ကာ ချိတ်ဆက်မှုဖြုတ်ခြင်းဖြင့် စတင်သင့်သည်။
ရွေးချယ်နေစဉ်အတွင်း SZGH controller စာမျက်နှာကို ကျွန်ုပ်မည်ကဲ့သို့ အသုံးပြုရမည်နည်း။
ပံ့ပိုးထားသော အချက်ပြအမျိုးအစားများနှင့် I/O လုပ်ဆောင်ချက်များကဲ့သို့သော မေးရန်မေးခွန်းများအတွက် မော်ဒယ်စာမျက်နှာကို အသုံးပြုပြီး ဝယ်ယူခြင်းမပြုမီ တိုက်ရိုက်ရရှိနိုင်မှုနှင့် ပရောဂျက်နှင့်ကိုက်ညီကြောင်း အတည်ပြုပါ။
အမှတ်တံဆိပ်အဆင့်သတ်မှတ်ချက်ဖြင့် ထိန်းချုပ်ကိရိယာကို ရွေးချယ်သင့်ပါသလား။
ရှိပြီးသားစက်အတွက်၊ လိုအပ်ချက်များ ကိုက်ညီမှုဖြင့် ထိန်းချုပ်ကိရိယာများကို နှိုင်းယှဉ်ကြည့်ပါ- အင်တာဖေ့စ်များ၊ လှုပ်ရှားမှုလိုအပ်ချက်များ၊ စာရွက်စာတမ်းများ၊ ခန့်အပ်ခြင်းဆိုင်ရာ ပံ့ပိုးမှု၊ ပေါင်းစည်းမှုနယ်နိမိတ်များနှင့် အန္တရာယ်ထိန်းချုပ်မှုများကို ယေဘုယျအမှတ်တံဆိပ်အဆင့်သတ်မှတ်ခြင်းထက် ပိုမိုအသုံးဝင်ပါသည်။


