


Vælg en CNC-controller ved først at undersøge den eksisterende maskine: akser, kinematik, drevgrænseflader, feedback, I/O, idriftsættelsesarbejde, robot-cellesignaler og sikkerhedsgrænser bør forme shortlisten før mærkepræferencer eller kataloggennemsyn. Interfaceeksempler, der skal bekræftes, omfatter Pulse+Direction, AB Phase og analog 0–10V, hvor disse signaltyper er relevante for maskinen.
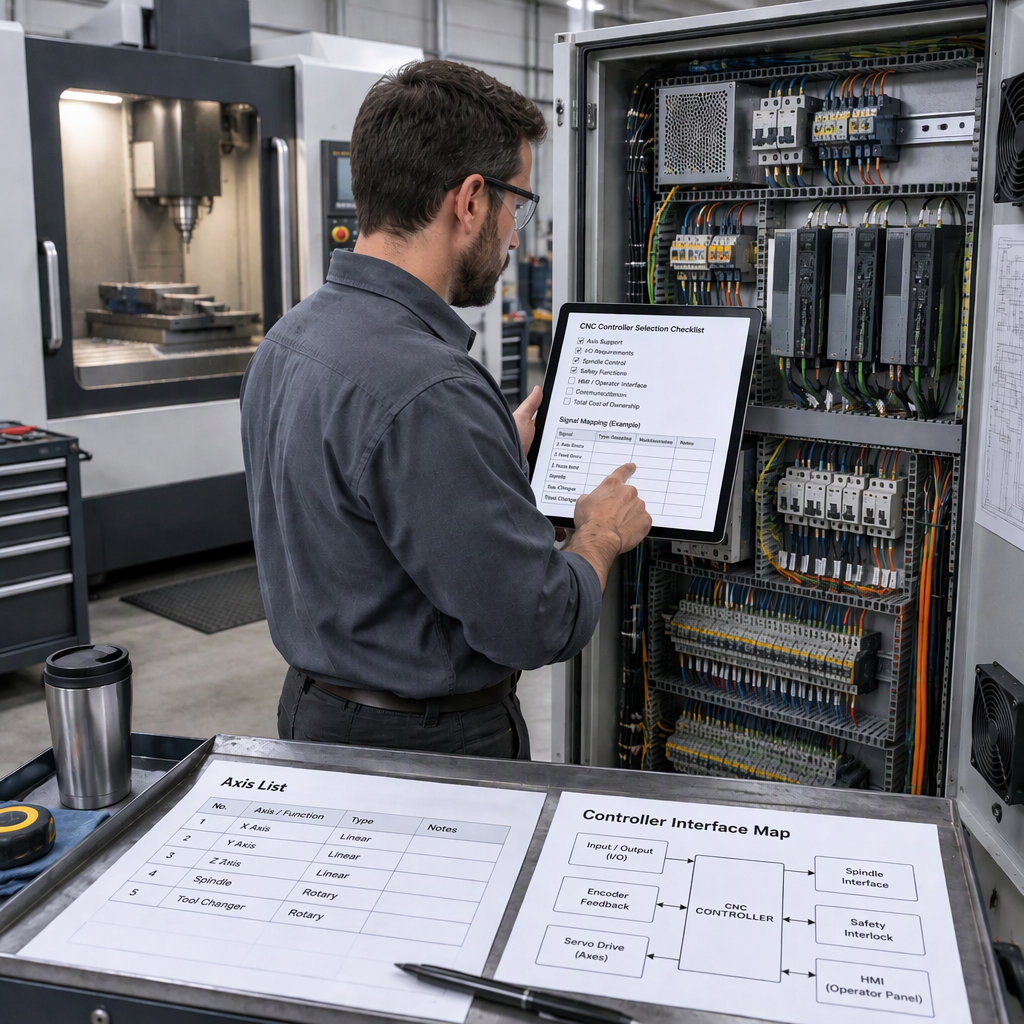
Start med maskinen, ikke controllerkataloget
Det første valgtrin er at definere, hvad den eksisterende maskine skal udsætte for den nye controller, fordi åben maskinstyringsarkitektur afhænger af brugbare controller-grænseflader og validering på ægte maskineri; se NIST diskussionen af standardgrænseflader til maskinstyring.
- Angiv maskintype, aksenavne, køreretninger, målsøgningsmetode og enhver roterende eller speciel akse, der påvirker bevægelseskoordinationen.
- Registrer kommando- og feedbacksignalkategorierne, der bruges af hvert drev, før det antages, at en controller kan erstatte det eksisterende styreskab.
- Identificer funktioner, der kræver PLC, makro eller konfigurerbar I/O-logik, såsom værktøjsskiftsekvenser eller hjælpemaskinesignaler.
- Før du åbner et elektrisk skab, rører ved ledninger eller manuelt får adgang til et område med strøm på maskinen, skal du slukke for maskinen og afbryde den relevante strømforsyning, batteri eller lagret energikilde; følg derefter maskinbyggerens tilladte adgangsprocedure.
- Adskil det, der skal bevares, fra det, der kan redesignes, for et eftermonteringstilbud er mere overskueligt, når leverandøren ved, hvilke drev, motorer, paneler og periferiudstyr, der er tilbage.
Kortlæg alle krav til akser og bevægelser, før du udvælger controllere
Akseantal alene er ikke nok; regulatoren skal passe til maskinens bevægelsesstruktur, operatørgrænsefladebehov og forventninger til fejlkompensation.
- Bekræft de samlede styrede akser og de samtidige akser, der kræves til bearbejdning, interpolation eller koordineret hjælpebevægelse.
- Identificer, om hver akse er lineær, roterende, spindelrelateret eller hjælpeakse, fordi drevgrænsefladen og feedbacksløjfen kan variere fra akse til akse.
- Tjek om integrationen kræver åbne, dokumenterede grænseflader til fremtidige funktioner frem for en lukket erstatning, der kun løser grundlæggende bevægelse.
- Spørg, hvordan controlleren håndterer brugergrænseflade, delprogramhåndtering og kompensationsfunktioner, der har betydning for den specifikke maskinklasse.
- Gem en tegning eller tabel med aksenavne og fysiske terminaler, så tilbuddet kan kontrolleres i forhold til det rigtige skab i stedet for en verbal beskrivelse.
Tjek drev, feedback og signalkompatibilitet
En controller er kun praktisk til eftermontering, når dens kommandoudgange og feedback-indgange kan matches til de eksisterende drev, motorer og ledningsplan.
| Interface-emne | Hvad integratoren skal bekræfte | Hvorfor det er vigtigt |
|---|---|---|
| Puls+Retning | Om drevet accepterer trin-og-retningskommandosignaler, og hvilke ledningsniveauer der kræves. | Mismatch kan kræve udskiftning af drev eller en grænsefladekonverter. |
| AB fase | Hvorvidt AB-feedback i encoder-stil bruges, og hvordan den kobles tilbage til controlleren eller drevet. | Feedback routing påvirker positionsbekræftelse og alarmhåndtering. |
| Analog 0–10V | Om akse- eller spindeldrevet forventer analog hastighed eller kommandospænding. | Analog kommandobrug ændrer behov for støjkontrol, kalibrering og kabinetlayout. |
| Servodrev parametre | Eksisterende motorklassifikationer, drevmodel, alarmudgang og aktiveringslogik. | Controllervalget kan være korrekt, mens idriftsættelsesrisikoen forbliver høj, hvis drevdata mangler. |
Overse ikke I/O, PLC-logik og hjælpemaskinefunktioner
Controllervalg bør inkludere I/O- og PLC-kapacitet, fordi mange eftermonteringsproblemer opstår uden for aksesløjfen.
| Maskinfunktion | Udvælgelsesspørgsmål | Købers handling |
|---|---|---|
| Konfigurerbar digital I/O | Hvor mange ind- og udgange er nødvendige efter fastholdelse af grænser, alarmer, knapper og hjælpeenheder? | Tæl rigtige terminaler og reserver reservepoint før tilbud. |
| PLC logik | Har maskinen brug for tilpasset sekvenslogik ud over simpel aksebevægelse? | Forbered den eksisterende stige, sekvensnoter eller tidsdiagram, hvor det er tilgængeligt. |
| Makro funktioner | Har operatøren eller integratoren brug for tilpassede cyklusser eller logik knyttet til bearbejdningsoperationer? | Definer den nødvendige cyklusadfærd i stedet for kun at bede om 'makrosupport.' |
| ATC-relaterede funktioner | Inkluderer maskinen en automatisk værktøjsskifter eller værktøjsmagasinsekvens? | Dokumenter sensorer, klemmer, orientering og sikker tilstandsadfærd til gennemsyn. |
Planlæg robot- og produktionslinjeintegration tidligt
Robotintegration ændrer controllervalg, når CNC'en skal udveksle cyklus-, interlock- eller automatiseringssignaler med en robotcelle i stedet for at fungere som en selvstændig maskine.
- Hvis projektet omfatter CNC- og robotautomatisering, skal du bekræfte, hvilken enhed der er cellemaster, og hvilke signaler der starter, stopper, pauser eller gendan cyklussen.
- Definer robotindlæsning, aflæsning, dør, klemme og del-tilstedeværende signaler, før du vælger controller I/O-konfiguration.
- Kontroller, om PLC- og makrofunktioner er nødvendige for at koordinere bearbejdningscyklusser med eksterne håndteringstrin.
- Afklar, om integration kun kræver diskret I/O, en fieldbus, en cellecontroller på højere niveau eller en brugerdefineret interface-gateway.
- Hold robotsikkerhedsvalidering adskilt fra kontrolfunktionsvalg; cellelayout, bevogtning og risikoreduktionsforanstaltninger har brug for projektspecifik ingeniørgennemgang.
Indstil sikkerheds- og cybersikkerhedsgrænser før idriftsættelse
Før du idriftsætter en erstatningscontroller, skal du behandle sikkerhed og cybersikkerhed som projektgrænser: produktionskontrolsystemer står over for cyberrisiko, og NIST SP 1800-10 anbefaler, at organisationer først udfører en risikovurdering for at bestemme passende sikkerhedskapaciteter.
Til netværksforbundne controllere, fjernadgang og produktionslinjeforbindelser, brug NIST SP 1800-10 til ICS-cybersikkerhed i fremstillingssektoren som en risikovurderingsreference, og afstem derefter det endelige design med anlæggets egne sikkerheds- og vedligeholdelsesregler.
Brug en kravtabel til at sammenligne controllerindstillinger
En kravtabel holder sammenligningen fokuseret på maskintilpasning, grænsefladeåbenhed og idriftsættelsesrisiko i stedet for en simpel brandrangering.
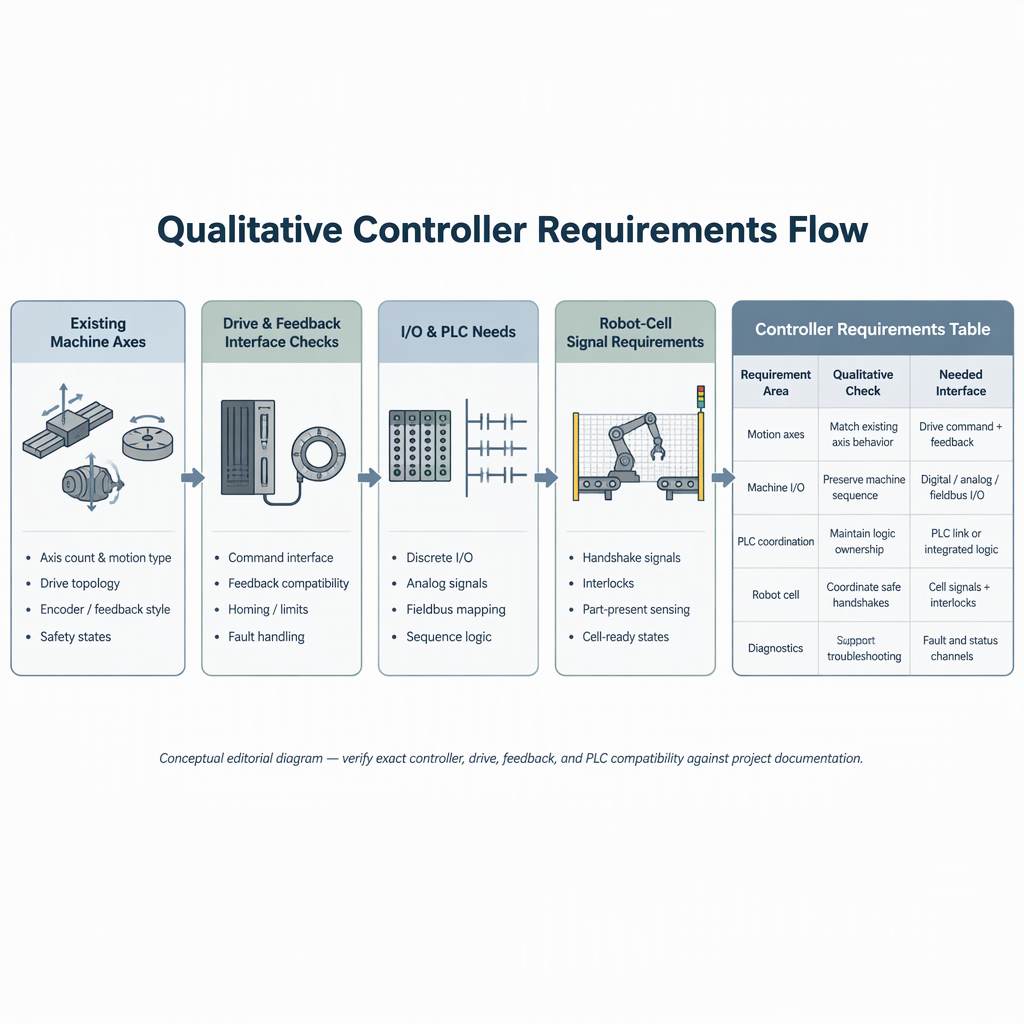
| Krav | Acceptabelt svar | Rødt flag |
|---|---|---|
| Akser og kinematik | Controller understøtter de nødvendige aksetællings- og bevægelsesfunktioner for maskinen. | Aksetal er angivet, men samtidig bevægelse eller rotationsbrug er uklart. |
| Drive og feedback-grænseflade | Signaltyper såsom Pulse+Direction, AB Phase eller analog 0–10V matcher det eksisterende elektriske design, hvor det er relevant. | Leverandøren kan ikke kortlægge controllerterminaler til eksisterende drev. |
| I/O og PLC | Tilstrækkelig konfigurerbar I/O-, PLC- og makrokapacitet er tilgængelig for hjælpeenheder. | Hjælpesekvenser udskydes til efter køb. |
| Åben integration | Dokumenterede grænseflader er tilgængelige for funktioner, der skal udvides eller valideres. | Kun et generisk produktnavn tilbydes uden integrationsdetaljer. |
| Cyber grænse | Netværk, fjernadgang og brugerstyringsbehov er inkluderet i en risikovurdering. | Forbindelse tilføjes under idriftsættelse uden sikkerhedsgennemgang. |
Forbered disse detaljer, før du beder om en controlleranbefaling
En leverandør kan give en mere brugbar anbefaling, når anmodningen omfatter den rigtige maskinkonfiguration, automatiseringsomfang og grænsefladekrav frem for kun maskinmodellens navn.
- Maskintype, mærke, model, årgang, hvis kendt, og årsagen til eftermontering.
- Akseliste, behov for samtidig bevægelse, spindelarrangement og enhver roterende eller hjælpeakse.
- Drevkommando- og feedbacktyper, herunder om Pulse+Retning, AB Phase eller analoge kommandosignaler er relevante.
- I/O-antal, PLC-sekvensbehov, makrokrav og eventuelle ATC-relaterede funktioner.
- Krav til robot-, lastesystem eller produktionslinjeintegration, hvis CNC'en vil arbejde inde i en automatiseret celle.
- Fotos af kabinettets navneskilte og terminaletiketter, med strømisoleret før sikker adgang.
- Nødvendig dokumentation, operatørsprog, uddannelsesforventninger og hvem der skal udføre idriftsættelse.
Konklusion
Den rigtige CNC-controller er den, der matcher den eksisterende maskines akser, grænseflader, feedback, I/O og idriftsættelsesgrænse med det mindst ukontrollerede redesign.
For valg af B2B CNC-controller skal du starte med en maskinundersøgelse, konvertere undersøgelsen til en kravtabel og derefter sammenligne leverandører efter interfacetilpasning, integrationsstøtte og risikogrænser. Behandl ikke en historisk modelside eller en generisk funktionsliste som en garanti for aktuel tilgængelighed, kompatibilitet, pris, levering eller overholdelse; bekræfte disse elementer i projekttilbuddet og de tekniske dokumenter.
Ofte stillede spørgsmål om valg af CNC-controller til eksisterende maskiner
Disse spørgsmål hjælper integratorer med at omdanne en eftermonteringsanmodning til en kontrolliste for valg af controller.
Hvad skal jeg tjekke først, når jeg vælger en CNC-controller?
Tjek maskinen, ikke kataloget: Aksestruktur, drevkommandotype, feedback-routing, I/O, PLC-sekvenser og idriftsættelsesansvar bør komme før produktpræference.
Er akseantal det samme som controllerkompatibilitet?
Nej. Akseantal har betydning, men kompatibilitet afhænger også af samtidig bevægelse, drevgrænseflader, feedbacksignaler, I/O og hjælpefunktioner.
Hvilke drevsignaler skal jeg identificere før et tilbud?
Identificer, om maskinen bruger signalkategorier såsom Pulse+Direction, AB Phase eller analog 0–10V, og optag, hvordan hver akse er forbundet.
Hvornår påvirker robotintegration kontrolvalg?
Det påvirker valget, når CNC'en skal koordinere med lastning, losning, interlocks, del-tilstedeværende signaler eller en bredere CNC-og-robot automatiseringscelle.
Betyder cybersikkerhedstjek noget for en CNC-eftermontering?
Ja, når controlleren er tilsluttet i netværk, fjernadgang eller tilsluttet et anlægssystem; inkludere disse forbindelser i en risikovurdering af cybersikkerhed.
Kan en controller-udskiftning omgå eksisterende afskærmning eller låse?
Nej. En eftermontering af controlleren bør bevare eller forbedre maskinens sikker tilstand, og enhver adgang til strømforsynet udstyr bør begynde med at slukke og afbryde den relevante strømkilde før manuelt arbejde.
Hvordan skal jeg bruge en SZGH-controllerside under valget?
Brug en modelside som et interfaceeksempel for de spørgsmål, du skal stille, såsom understøttede signaltyper og I/O-funktioner, og bekræft den aktuelle tilgængelighed og projekttilpasning direkte før køb.
Skal jeg vælge en controller efter mærkerangering?
For en eksisterende maskine skal du sammenligne controllere efter behov: grænseflader, bevægelsesbehov, dokumentation, idriftsættelsessupport, integrationsgrænser og risikokontroller er mere nyttige end en generisk brandrangering.


