


בחר בקר CNC על ידי סקירת המכונה הקיימת תחילה: צירים, קינמטיקה, ממשקי הנעה, משוב, קלט/פלט, עבודת הזמנה, אותות רובוט-תא וגבולות בטיחות צריכים לעצב את הרשימה הקצרה לפני העדפת המותג או הגלישה בקטלוג. דוגמאות ממשק לאישור כוללות Pulse+Direction, AB Phase ואנלוגי 0–10V, כאשר סוגי האותות הללו רלוונטיים למכונה.
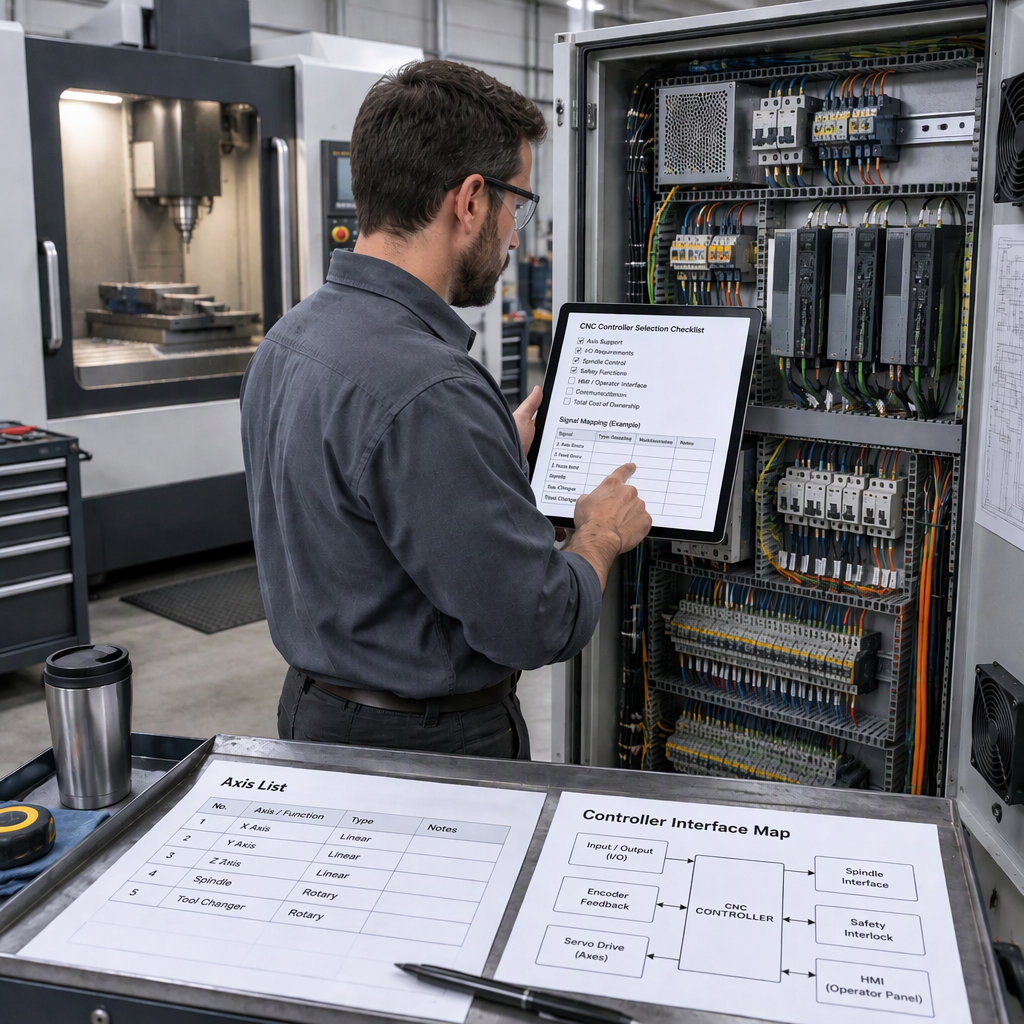
התחל עם המכונה, לא בקטלוג הבקר
שלב הבחירה הראשון הוא להגדיר מה על המכונה הקיימת לחשוף לבקר החדש, מכיוון שארכיטקטורת בקרת מכונה פתוחה תלויה בממשקי בקר שמישים ובאימות על מכונות אמיתיות; ראה את הדיון ב-NIST של ממשקי סטנדרטים לבקרת מכונה.
- רשום את סוג המכונה, שמות הצירים, כיווני הנסיעה, שיטת הביות וכל ציר סיבובי או מיוחד המשפיע על תיאום התנועה.
- רשום את קטגוריות אותות הפקודה והמשוב המשמשות כל כונן לפני ההנחה שבקר יכול להחליף את ארון הבקרה הקיים.
- זהה פונקציות הדורשות PLC, מאקרו או לוגיקה קלט/פלט ניתנת להגדרה, כגון רצפי החלפת כלים או אותות מכשיר עזר.
- לפני פתיחת ארון חשמל, נגיעה בחיווט או גישה ידנית לכל אזור מכונה מופעל, כבה את המכונה ונתק את רשת החשמל, הסוללה או מקור האנרגיה האגורה הרלוונטיים; לאחר מכן פעל לפי נוהל הגישה המותר של בונה המכונות.
- הפרד את מה שיש לשמר ממה שניתן לעצב מחדש, מכיוון שהצעת מחיר שיפוץ ברורה יותר כאשר הספק יודע אילו כוננים, מנועים, לוחות וציוד היקפי נותרו בהיקף.
מפה כל ציר ודרישת תנועה לפני שמכניסים בקרים לרשימה קצרה
ספירת צירים לבדה אינה מספיקה; הבקר חייב להתאים למבנה התנועה של המכונה, לצרכי ממשק המפעיל ולציפיות לפיצוי שגיאות.
- אשר את סך הצירים המבוקרים והצירים בו-זמניים הנדרשים לעיבוד, אינטרפולציה או תנועת עזר מתואמת.
- זהה אם כל ציר הוא ליניארי, סיבובי, קשור לציר או עזר, מכיוון שממשק ההנעה ולולאת המשוב עשויים להיות שונים לפי ציר.
- בדוק אם האינטגרציה דורשת ממשקים פתוחים ומתועדים לפונקציות עתידיות ולא תחליף סגור שפותר רק תנועה בסיסית.
- שאל כיצד הבקר מטפל בממשק משתמש, טיפול בתכניות חלקיות ופונקציות פיצוי שחשובות למחלקת המכונה הספציפית.
- שמור שרטוט או טבלה של שמות צירים ומסופים פיזיים כדי שניתן יהיה לבדוק את הצעת המחיר מול הארון האמיתי במקום תיאור מילולי.
בדוק את תאימות הכונן, המשוב והאות
בקר הוא מעשי רק לתיקון מחדש כאשר ניתן להתאים את יציאות הפקודה וכניסות המשוב שלו לכוננים, למנועים ותוכנית החיווט הקיימים.
| פריט ממשק | מה האינטגרטור צריך לאשר | למה זה חשוב |
|---|---|---|
| דופק+כיוון | האם הכונן מקבל אותות פקודות צעד וכיוון ומהן רמות החיווט הנדרשות. | אי התאמה עשויה לדרוש החלפת כונן או ממיר ממשק. |
| שלב AB | האם נעשה שימוש במשוב AB בסגנון מקודד וכיצד הוא מחובר בחזרה לבקר או לכונן. | ניתוב משוב משפיע על אימות המיקום וטיפול באזעקות. |
| אנלוגי 0-10V | האם כונן הציר או הציר מצפה למהירות אנלוגית או למתח פקודה. | שימוש בפקודות אנלוגיות משנה את צרכי בקרת הרעש, הכיול ופריסה של הארון. |
| פרמטרים של כונן סרוו | דירוגי מנוע קיימים, דגם כונן, פלט אזעקה והיגיון אפשר. | בחירת הבקר עשויה להיות נכונה בעוד שסיכון ההפעלה נשאר גבוה אם חסרים נתוני כונן. |
אל תתעלם מפונקציות קלט/פלט, לוגיקה PLC ומכשיר עזר
בחירת הבקר צריכה לכלול קיבולת קלט/פלט ו-PLC מכיוון שבעיות תיקון רבות מופיעות מחוץ ללולאת הציר.
| פונקציית מכונה | שאלת בחירה | פעולת קונה |
|---|---|---|
| קלט/פלט דיגיטלי ניתן להגדרה | כמה כניסות ויציאות נדרשות לאחר שמירת מגבלות, אזעקות, לחצנים ועזרי עזר? | ספור מסופים אמיתיים ושמור נקודות חילוף לפני הצעת המחיר. |
| היגיון PLC | האם המכונה זקוקה להגיון רצף מותאם אישית מעבר לתנועת ציר פשוטה? | הכן את הסולם הקיים, הערות הרצף או טבלת התזמון היכן שניתן. |
| פונקציות מאקרו | האם המפעיל או האינטגרטור יזדקקו למחזורים מותאמים אישית או להיגיון הקשור לפעולות עיבוד שבבי? | הגדר את התנהגות המחזור הדרושה במקום לבקש רק 'תמיכה במאקרו'. |
| פונקציות הקשורות ל-ATC | האם המכונה כוללת מחליף כלים אוטומטי או רצף מגזין כלים? | מסמך חיישנים, מהדקים, כיוון והתנהגות במצב בטוח לבדיקה. |
תכנן שילוב רובוט וקו ייצור מוקדם
אינטגרציה של רובוט משנה את בחירת הבקר כאשר ה-CNC חייב להחליף אותות מחזור, שילוב או אוטומציה עם תא רובוט במקום לפעול כמכונה עצמאית.
- אם הפרויקט כולל אוטומציה של CNC ואוטומציה של רובוטים, אשר איזה מכשיר הוא מאסטר התא ואיזה אותות מתחילים, עוצרים, השהות או שחזרו את המחזור.
- הגדר אותות של טעינה, פריקה של רובוט, דלת, מהדק ואותות נוכחות חלק לפני בחירת תצורת ה-I/O של הבקר.
- בדוק אם יש צורך בפונקציות PLC ומקרו כדי לתאם מחזורי עיבוד עם שלבי טיפול חיצוניים.
- הבהיר אם אינטגרציה דורשת רק קלט/פלט דיסקרטי, אוטובוס שדה, בקר תאים ברמה גבוהה יותר או שער ממשק מותאם אישית.
- שמור על אימות בטיחות הרובוט נפרד מבחירת תכונת הבקר; אמצעי פריסת התא, השמירה והפחתת הסיכונים זקוקים לבדיקה הנדסית ספציפית לפרויקט.
הגדר גבולות בטיחות ואבטחת סייבר לפני ההפעלה
לפני הזמנת בקר חלופי, התייחס לבטיחות ולאבטחת סייבר כגבולות פרויקט: מערכות בקרת ייצור עומדות בפני סיכון סייבר, ו-NIST SP 1800-10 ממליץ לארגונים לבצע תחילה הערכת סיכונים כדי לקבוע את יכולות האבטחה המתאימות.
עבור בקרי רשת, גישה מרחוק וחיבורי קו ייצור, השתמש NIST SP 1800-10 עבור אבטחת סייבר ICS במגזר הייצור כהתייחסות להערכת סיכונים, ולאחר מכן יישר את התכנון הסופי עם כללי האבטחה והתחזוקה של המפעל עצמו.
השתמש בטבלת דרישות כדי להשוות אפשרויות בקר
טבלת דרישות מתמקדת בהשוואה בהתאמה למכונה, פתיחות ממשק וסיכון הפעלה במקום דירוג מותג פשוט.
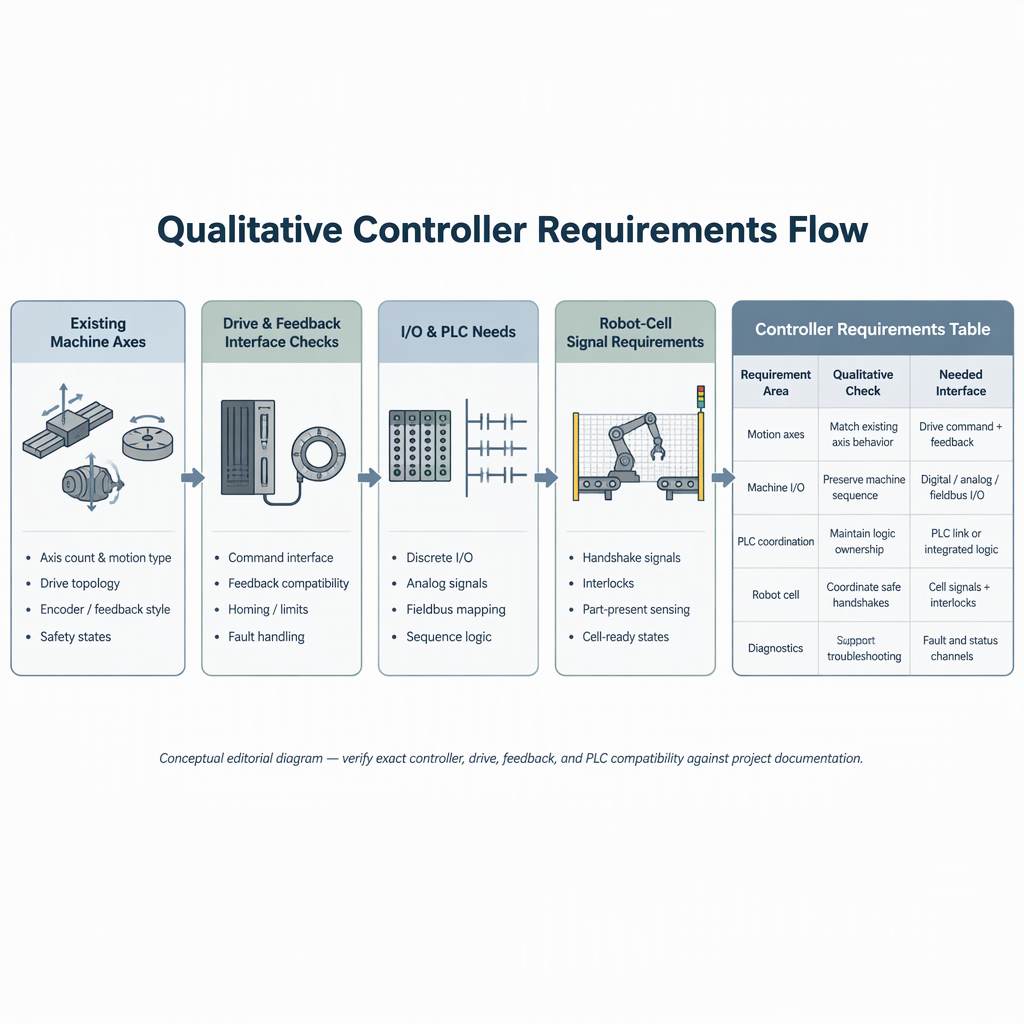
| דרישה | תשובה מקובלת | דגל אדום |
|---|---|---|
| צירים וקינמטיקה | הבקר תומך בפונקציות ספירת הצירים והתנועה הנדרשות עבור המכונה. | ספירת הצירים רשומה אך תנועה סימולטנית או שימוש סיבובי אינם ברורים. |
| ממשק כונן ומשוב | סוגי אותות כגון Pulse+Direction, AB Phase או אנלוגי 0–10V תואמים את העיצוב החשמלי הקיים במידת הצורך. | הספק אינו יכול למפות מסופי בקר לכוננים קיימים. |
| I/O ו-PLC | מספיק קיבולת I/O, PLC ומקרו ניתנים להגדרה זמינה עבור רכיבי עזר. | רצפי עזר נדחים עד לאחר הרכישה. |
| אינטגרציה פתוחה | ממשקים מתועדים זמינים עבור פונקציות שיש להרחיב או לאמת. | רק שם מוצר גנרי מוצע ללא פרטי אינטגרציה. |
| גבול סייבר | צרכי רשת, גישה מרחוק וניהול משתמשים כלולים בהערכת סיכונים. | קישוריות מתווספת במהלך ההפעלה ללא סקירת אבטחה. |
הכן את הפרטים האלה לפני שתבקש המלצה לבקר
ספק יכול לתת המלצה שימושית יותר כאשר הבקשה כוללת את תצורת המכונה האמיתית, היקף האוטומציה ודרישות הממשק ולא רק את שם דגם המכונה.
- סוג מכונה, מותג, דגם, שנה אם ידוע, והסיבה לתיקון.
- רשימת צירים, צרכי תנועה בו זמנית, סידור ציר וכל ציר סיבובי או עזר.
- סוגי פקודות כונן ומשוב, כולל אם אותות פקודה דופק+כיוון, AB Phase או אנלוגי הם רלוונטיים.
- ספירת קלט/פלט, צרכי רצף PLC, דרישות מאקרו וכל פונקציה הקשורה ל-ATC.
- דרישות אינטגרציה של רובוט, מערכת טעינה או קו ייצור אם ה-CNC יעבוד בתוך תא אוטומטי.
- תמונות של לוחיות השם ותוויות המסוף, עם מבודד חשמל לפני גישה בטוחה.
- התיעוד הנדרש, שפת המפעיל, ציפיות ההדרכה ומי יבצע הזמנה.
מַסְקָנָה
בקר ה-CNC הנכון הוא זה שמתאים לצירים, ממשקים, משוב, קלט/פלט וגבול ההפעלה של המכונה הקיימת עם העיצוב מחדש הפחות לא מבוקר.
לבחירת בקר CNC B2B, התחל עם סקר מכונה, המר את הסקר לטבלת דרישות, ואז השווה בין ספקים לפי התאמת ממשק, תמיכה באינטגרציה וגבולות סיכונים. אין להתייחס לדף מודל היסטורי או לרשימת תכונות גנרית כהבטחה לזמינות, תאימות, מחיר, משלוח או תאימות נוכחיים; לאשר את הפריטים הללו בהצעת המחיר של הפרויקט ובמסמכים הטכניים.
שאלות נפוצות לגבי בחירת בקר CNC עבור מכונות קיימות
שאלות אלו עוזרות לאינטגרטורים להפוך בקשת שיפוץ לרשימת בדיקה לבחירת בקר.
מה עלי לבדוק קודם בבחירת בקר CNC?
בדוק את המכונה, לא את הקטלוג: מבנה הציר, סוג פקודת הכונן, ניתוב משוב, רצפי קלט/פלט, PLC ואחריות ההפעלה צריכים לבוא לפני העדפת המוצר.
האם ספירת צירים זהה לתאימות בקר?
לא. ספירת הצירים חשובה, אבל התאימות תלויה גם בתנועה בו-זמנית, ממשקי הינע, אותות משוב, קלט/פלט ופונקציות עזר.
אילו אותות כוננים עלי לזהות לפני הצעת מחיר?
זהה אם המכשיר משתמש בקטגוריות אותות כגון Pulse+Direction, AB Phase או אנלוגי 0–10V, ורשום כיצד כל ציר מחווט.
מתי שילוב הרובוט משפיע על בחירת הבקר?
זה משפיע על הבחירה כאשר ה-CNC חייב לתאם עם טעינה, פריקה, נעילות, אותות נוכחים חלקים או תא אוטומציה רחב יותר של CNC ורובוט.
האם בדיקות אבטחת סייבר חשובות עבור תיקון CNC?
כן, כאשר הבקר מחובר לרשת, נגיש מרחוק או מחובר למערכת צמח; לכלול את הקשרים הללו בהערכת סיכוני אבטחת סייבר.
האם החלפת בקר יכולה לעקוף שמירה או מנעולים קיימים?
לא. תיקון בקר צריך לשמר או לשפר את התנהגות המכונה במצב בטוח, וכל גישה לציוד מופעל צריכה להתחיל בכיבוי וניתוק מקור החשמל הרלוונטי לפני עבודה ידנית.
כיצד עלי להשתמש בדף בקר SZGH במהלך הבחירה?
השתמש בדף דגם כדוגמה לממשק לשאלות שיש לשאול, כגון סוגי אותות נתמכים ופונקציות I/O, ואשר את הזמינות הנוכחית והתאמת הפרויקט ישירות לפני הרכישה.
האם עלי לבחור בקר לפי דירוג המותג?
עבור מכונה קיימת, השווה בין בקרים לפי התאמה לדרישות: ממשקים, צרכי תנועה, תיעוד, תמיכה בהפעלה, גבולות אינטגרציה ובקרות סיכונים שימושיים יותר מדירוג מותג גנרי.


