


Kies 'n CNC-beheerder deur eers die bestaande masjien te ondersoek: asse, kinematika, aandryfkoppelvlakke, terugvoer, I/O, ingebruiknemingswerk, robotsel-seine en veiligheidsgrense behoort die kortlys te vorm voor handelsmerkvoorkeur of katalogusblaai. Koppelvlakvoorbeelde om te bevestig sluit in Pulse+Direction, AB Phase en analoog 0–10V, waar daardie seintipes relevant is vir die masjien.
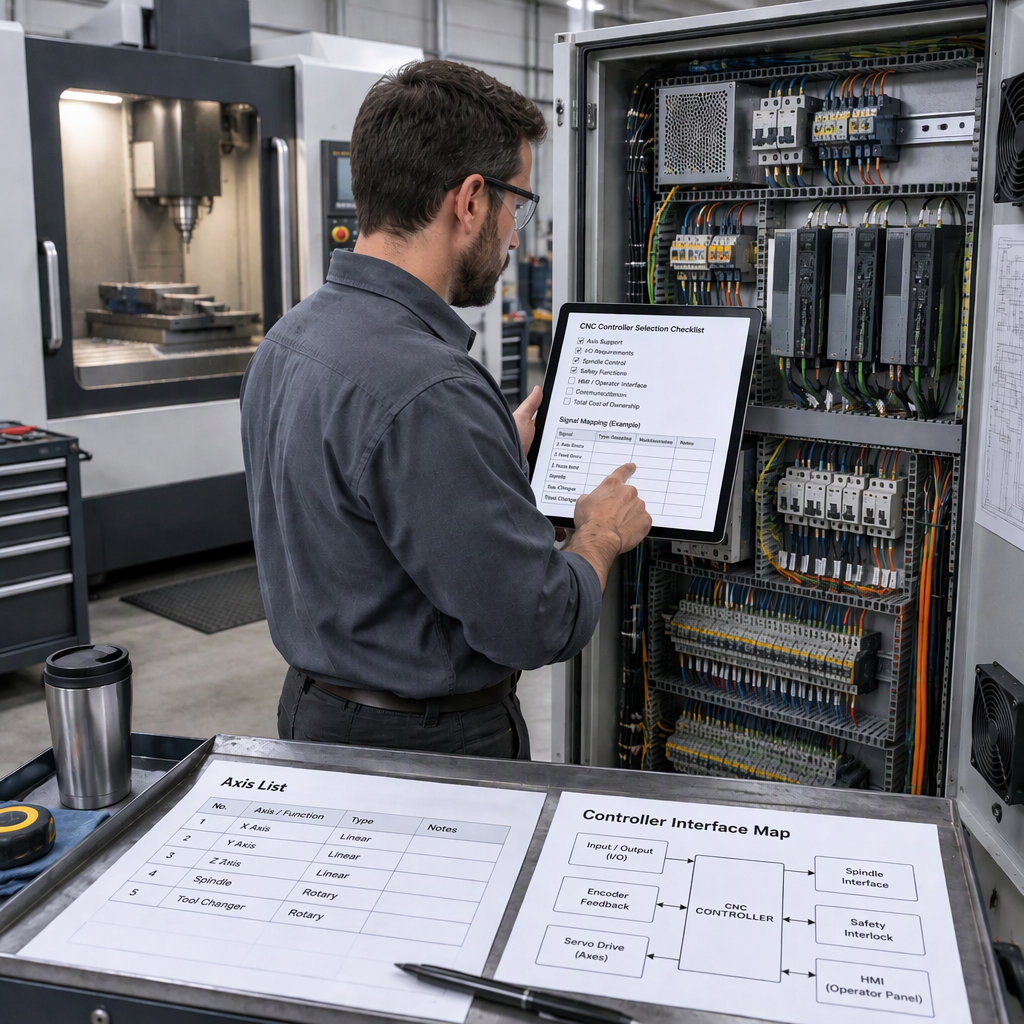
Begin met die masjien, nie die kontroleerderkatalogus nie
Die eerste seleksiestap is om te definieer wat die bestaande masjien aan die nuwe kontroleerder moet blootstel, want oop masjienbeheerargitektuur hang af van bruikbare kontroleerderkoppelvlakke en validering op werklike masjinerie; sien die NIST bespreking van standaarde koppelvlakke vir masjienbeheer.
- Lys die masjientipe, asname, reisaanwysings, rigtingwysermetode en enige roterende of spesiale as wat bewegingskoördinasie beïnvloed.
- Teken die opdrag- en terugvoerseinkategorieë wat deur elke aandrywer gebruik word aan voordat daar aanvaar word dat 'n beheerder die bestaande beheerkas kan vervang.
- Identifiseer funksies wat PLC, makro of konfigureerbare I/O-logika vereis, soos gereedskapwisselreekse of hulpmasjienseine.
- Voordat u 'n elektriese kas oopmaak, bedrading raak of met die hand toegang verkry tot enige aangedrewe masjienarea, skakel die masjien af en ontkoppel die toepaslike hoofstroom, battery of gestoorde energiebron; volg dan die masjienbouer se toegelate toegangsprosedure.
- Skei dit wat bewaar moet word van dit wat herontwerp kan word, want 'n retrofit-kwotasie is duideliker wanneer die verskaffer weet watter aandrywers, motors, panele en randapparatuur in omvang bly.
Karteer elke as- en bewegingsvereiste voordat beheerders op kortlys geplaas word
Astelling alleen is nie genoeg nie; die beheerder moet by die masjien se bewegingstruktuur, operateur se koppelvlakbehoeftes en foutvergoedingsverwagtinge pas.
- Bevestig die totale beheerde asse en die gelyktydige asse wat benodig word vir bewerking, interpolasie of gekoördineerde hulpbeweging.
- Identifiseer of elke as lineêr, roterend, spilverwant of hulpas is, want die aandryfkoppelvlak en terugvoerlus kan volgens as verskil.
- Kyk of die integrasie oop, gedokumenteerde koppelvlakke vir toekomstige funksies vereis eerder as 'n geslote vervanging wat slegs basiese beweging oplos.
- Vra hoe die beheerder gebruikerskoppelvlak, deelprogramhantering en vergoedingsfunksies hanteer wat vir die spesifieke masjienklas saak maak.
- Hou 'n tekening of tabel van asname en fisiese terminale sodat die kwotasie teen die regte kabinet gekontroleer kan word in plaas van 'n mondelinge beskrywing.
Gaan ry-, terugvoer- en seinversoenbaarheid na
'n Beheerder is slegs prakties vir 'n retrofit wanneer sy opdraguitsette en terugvoerinsette by die bestaande aandrywings, motors en bedradingsplan ooreenstem.
| Koppelvlakitem | Wat die integreerder moet bevestig | Waarom dit saak maak |
|---|---|---|
| Pols + Rigting | Of die aandrywer stap-en-rigting-opdragseine aanvaar en watter bedradingvlakke benodig word. | Mispassing kan aandrywervervanging of 'n koppelvlakomskakelaar vereis. |
| AB fase | Of enkodeerderstyl AB-terugvoer gebruik word en hoe dit teruggedra word na die beheerder of aandrywer. | Terugvoerroetering beïnvloed posisieverifikasie en alarmhantering. |
| Analoog 0–10V | Of die as- of spilaandrywing analoog spoed of bevelspanning verwag. | Analoog opdraggebruik verander geraasbeheer, kalibrasie en kabinetuitlegbehoeftes. |
| Servo-aandrywing parameters | Bestaande motorgraderings, dryfmodel, alarmuitset en aktiveer logika. | Die kontroleerderkeuse kan korrek wees terwyl die ingebruiknemingsrisiko hoog bly as aandrywerdata ontbreek. |
Moenie I/O, PLC-logika en hulpmasjienfunksies oor die hoof sien nie
Kontroleerderkeuse moet I/O- en PLC-kapasiteit insluit omdat baie heraanpassingsprobleme buite die aslus voorkom.
| Masjienfunksie | Keusevraag | Koperaksie |
|---|---|---|
| Konfigureerbare digitale I/O | Hoeveel insette en uitsette is nodig nadat limiete, alarms, knoppies en bykomstighede gehou is? | Tel regte terminale en reserveer spaarpunte voor kwotasie. |
| PLC logika | Benodig die masjien pasgemaakte volgorde-logika verder as eenvoudige asbeweging? | Berei die bestaande leer, volgordenotas of tydsberekeningkaart voor waar beskikbaar. |
| Makro funksies | Sal die operateur of integreerder pasgemaakte siklusse of logika nodig hê wat aan bewerkingsbedrywighede gekoppel is? | Definieer die nodige siklusgedrag eerder as om net vir 'makro-ondersteuning' te vra. |
| ATC-verwante funksies | Sluit die masjien 'n outomatiese gereedskapwisselaar of gereedskapmagasynvolgorde in? | Dokumenteer sensors, klampe, oriëntasie en veilige toestand gedrag vir hersiening. |
Beplan robot- en produksielynintegrasie vroegtydig
Robotintegrasie verander kontroleerderkeuse wanneer die CNC siklus-, grendel- of outomatiseringseine met 'n robotsel moet uitruil eerder as om as 'n selfstandige masjien te werk.
- As die projek CNC- en robotoutomatisering insluit, bevestig watter toestel die selmeester is en watter seine begin, stop, breek of herstel die siklus.
- Definieer robot laai, aflaai, deur, klem en deel-aanwesig seine voor die keuse van die beheerder I/O-konfigurasie.
- Kontroleer of PLC- en makrofunksies nodig is om bewerkingsiklusse met eksterne hanteringstappe te koördineer.
- Maak duidelik of integrasie slegs diskrete I/O, 'n veldbus, 'n hoërvlak selbeheerder of 'n pasgemaakte koppelvlakpoort vereis.
- Hou robotveiligheidsvalidering apart van kontroleerderkenmerkkeuse; die seluitleg, bewaking en risikoverminderingsmaatreëls benodig projekspesifieke ingenieursoorsig.
Stel veiligheids- en kuberveiligheidsgrense voor ingebruikneming
Behandel veiligheid en kuberveiligheid as projekgrense voordat u 'n vervangingsbeheerder in gebruik neem: vervaardigingsbeheerstelsels staar kuberrisiko in die gesig, en NIST SP 1800-10 beveel aan dat organisasies eers 'n risiko-evaluering doen om toepaslike sekuriteitsvermoëns te bepaal.
Vir netwerkbeheerders, afstandtoegang en produksielynverbindings, gebruik NIST SP 1800-10 vir ICS-kubersekuriteit in die vervaardigingsektor as 'n verwysing na risiko-assessering, pas dan die finale ontwerp in met die aanleg se eie sekuriteits- en instandhoudingsreëls.
Gebruik 'n vereistetabel om kontroleerderopsies te vergelyk
'n Vereistestabel hou die vergelyking gefokus op masjienpassing, koppelvlak-openheid en ingebruiknemingsrisiko in plaas van 'n eenvoudige handelsmerkranglys.
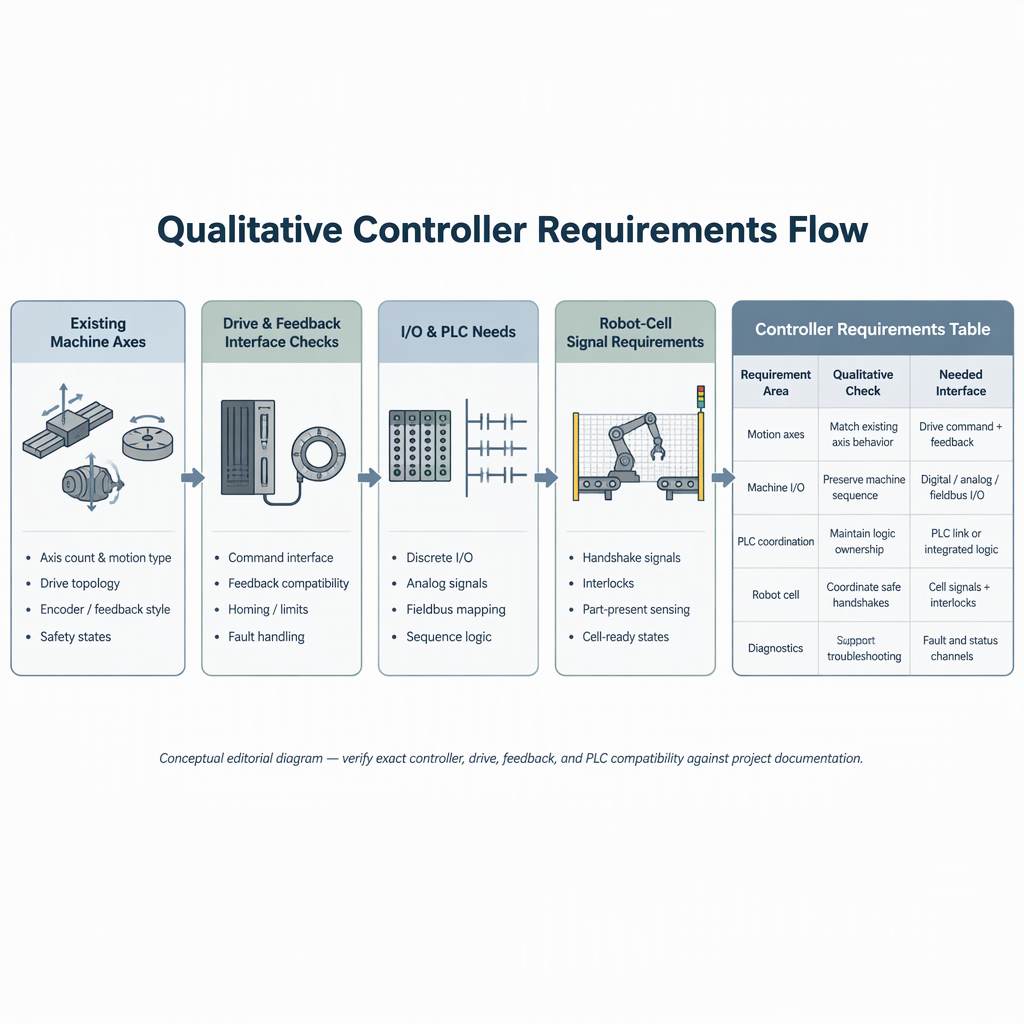
| Vereiste | Aanvaarbare antwoord | Rooi vlag |
|---|---|---|
| Asse en kinematika | Beheerder ondersteun die vereiste astelling en bewegingsfunksies vir die masjien. | Astelling is gelys, maar gelyktydige beweging of roterende gebruik is onduidelik. |
| Drive en terugvoer koppelvlak | Seintipes soos Pulse+Direction, AB Phase of analoog 0–10V pas by die bestaande elektriese ontwerp waar van toepassing. | Verskaffer kan nie beheerderterminale aan bestaande aandrywers karteer nie. |
| I/O en PLC | Genoeg konfigureerbare I/O-, PLC- en makrokapasiteit is beskikbaar vir bykomstighede. | Hulpreekse word uitgestel tot na aankoop. |
| Oop integrasie | Gedokumenteerde koppelvlakke is beskikbaar vir funksies wat uitgebrei of bekragtig moet word. | Slegs 'n generiese produknaam word aangebied sonder integrasiebesonderhede. |
| Kubergrens | Netwerk-, afstandtoegang- en gebruikersbestuurbehoeftes word by 'n risikobepaling ingesluit. | Konnektiwiteit word bygevoeg tydens ingebruikneming sonder sekuriteitsoorsig. |
Berei hierdie besonderhede voor voordat jy vra vir 'n beheerder-aanbeveling
'n Verskaffer kan 'n meer bruikbare aanbeveling gee wanneer die versoek die werklike masjienkonfigurasie, outomatiseringsomvang en koppelvlakvereistes insluit eerder as net die masjienmodelnaam.
- Masjientipe, handelsmerk, model, jaar indien bekend, en die rede vir retrofit.
- Aslys, gelyktydige bewegingsbehoeftes, spilrangskikking en enige roterende of hulp-as.
- Rybevel- en terugvoertipes, insluitend of Pols+rigting, AB-fase of analoog bevelseine relevant is.
- I/O-telling, PLC-volgordebehoeftes, makrovereistes en enige ATC-verwante funksies.
- Robot-, laaistelsel- of produksielyn-integrasievereistes as die CNC binne 'n outomatiese sel sal werk.
- Foto's van die kas naamborde en terminale etikette, met krag geïsoleer voor veilige toegang.
- Vereiste dokumentasie, operateurtaal, opleidingsverwagtinge en wie ingebruikneming sal verrig.
Gevolgtrekking
Die regte CNC-beheerder is die een wat pas by die bestaande masjien se asse, koppelvlakke, terugvoer, I/O en ingebruiknemingsgrens met die minste onbeheerde herontwerp.
Vir B2B CNC-beheerder seleksie, begin met 'n masjienopname, omskep die opname in 'n vereistetabel, vergelyk dan verskaffers volgens koppelvlakpassing, integrasieondersteuning en risikogrense. Moenie 'n historiese modelbladsy of 'n generiese kenmerklys as 'n waarborg van huidige beskikbaarheid, versoenbaarheid, prys, aflewering of voldoening hanteer nie; bevestig daardie items in die projekkwotasie en tegniese dokumente.
Gereelde vrae oor CNC kontroleerder keuse vir bestaande masjiene
Hierdie vrae help integreerders om 'n retrofit-versoek in 'n kontroleerder-seleksie-kontrolelys te omskep.
Wat moet ek eers nagaan wanneer ek 'n CNC-beheerder kies?
Gaan die masjien na, nie die katalogus nie: asstruktuur, tipe dryfbevel, terugvoerroetering, I/O, PLC-reekse en ingebruiknemingsverantwoordelikheid moet voor produkvoorkeur kom.
Is astelling dieselfde as kontroleerderversoenbaarheid?
Nee. Astelling maak saak, maar verenigbaarheid hang ook af van gelyktydige beweging, dryfkoppelvlakke, terugvoerseine, I/O en hulpfunksies.
Watter dryfseine moet ek identifiseer voor 'n kwotasie?
Identifiseer of die masjien seinkategorieë soos Pulse+Direction, AB Phase of analoog 0–10V gebruik, en teken aan hoe elke as bedraad is.
Wanneer beïnvloed robotintegrasie kontroleerderkeuse?
Dit beïnvloed seleksie wanneer die CNC moet koördineer met laai, aflaai, grendels, deel-teenwoordige seine of 'n breër CNC-en-robot-outomatiseringsel.
Maak kuberveiligheidskontroles saak vir 'n CNC-herstel?
Ja, wanneer die beheerder in 'n netwerk, afstandtoeganklik of aan 'n aanlegstelsel gekoppel is; sluit daardie verbande in 'n kuberveiligheidsrisiko-evaluering in.
Kan 'n beheerdervervanging bestaande bewaking of grendels omseil?
Nee. 'n Herstel van die beheerder moet die masjien se veilige toestand-gedrag behou of verbeter, en enige toegang tot aangedrewe toerusting moet begin met die afskakeling en ontkoppeling van die betrokke kragbron voor handwerk.
Hoe moet ek 'n SZGH kontroleerderbladsy gebruik tydens keuse?
Gebruik 'n modelbladsy as 'n koppelvlakvoorbeeld vir die vrae om te vra, soos ondersteunde seintipes en I/O-funksies, en bevestig huidige beskikbaarheid en projekpassing direk voor aankoop.
Moet ek 'n kontroleerder kies volgens handelsmerkranglys?
Vir 'n bestaande masjien, vergelyk beheerders volgens vereistes wat pas: koppelvlakke, bewegingsbehoeftes, dokumentasie, ingebruiknemingsondersteuning, integrasiegrense en risikokontroles is nuttiger as 'n generiese handelsmerkranglys.


