


Kies een CNC-controller door eerst de bestaande machine te inspecteren: assen, kinematica, aandrijfinterfaces, feedback, I/O, inbedrijfstellingswerk, robotcelsignalen en veiligheidsgrenzen moeten de shortlist bepalen, vóór merkvoorkeur of het bladeren door catalogi. Voorbeelden van interfaces die u moet bevestigen zijn onder meer Pulse+Direction, AB Phase en analoog 0–10V, waarbij deze signaaltypen relevant zijn voor de machine.
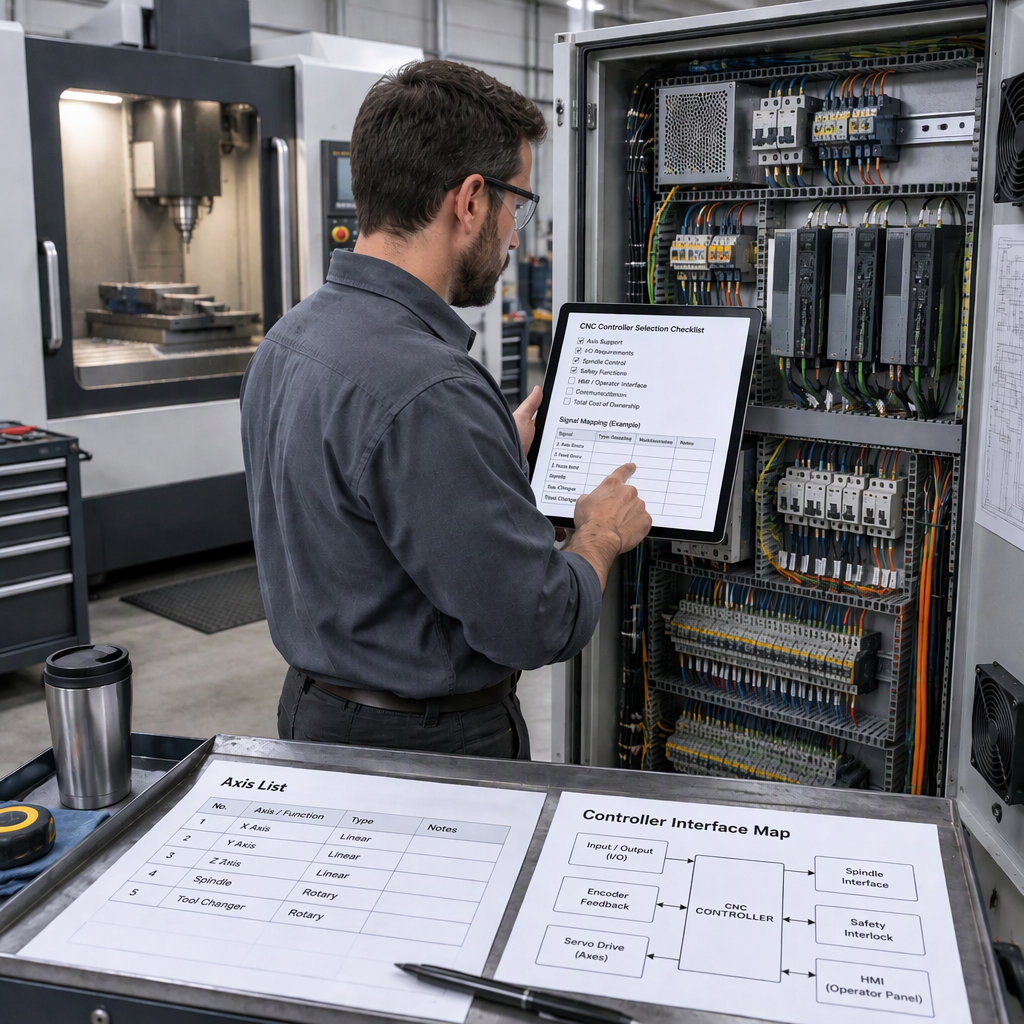
Begin met de machine, niet met de controllercatalogus
De eerste selectiestap is het definiëren van wat de bestaande machine moet blootstellen aan de nieuwe controller, omdat een open machinebesturingsarchitectuur afhankelijk is van bruikbare controllerinterfaces en validatie op echte machines; zie de NIST-discussie van standaardinterfaces voor machinebesturing.
- Vermeld het machinetype, de asnamen, de rijrichtingen, de homing-methode en eventuele roterende of speciale assen die de bewegingscoördinatie beïnvloeden.
- Noteer de door elke omvormer gebruikte commando- en feedbacksignaalcategorieën voordat u ervan uitgaat dat een controller de bestaande schakelkast kan vervangen.
- Identificeer functies waarvoor PLC, macro of configureerbare I/O-logica nodig is, zoals gereedschapswisselsequenties of hulpmachinesignalen.
- Voordat u een elektrische kast opent, bedrading aanraakt of handmatig een machinegedeelte betreedt dat onder stroom staat, schakelt u de machine uit en koppelt u de betreffende netspanning, accu of opgeslagen energiebron los; volg daarna de toegestane toegangsprocedure van de machinebouwer.
- Maak onderscheid tussen wat behouden moet blijven en wat opnieuw ontworpen kan worden, want een retrofitofferte is duidelijker als de leverancier weet welke aandrijvingen, motoren, panelen en randapparatuur nog in de scope blijft.
Breng elke as- en bewegingsvereiste in kaart voordat u controllers op de shortlist plaatst
Het aantal assen alleen is niet voldoende; de controller moet passen bij de bewegingsstructuur van de machine, de behoeften van de operatorinterface en de verwachtingen op het gebied van foutcompensatie.
- Bevestig het totaal aantal gecontroleerde assen en de gelijktijdige assen die nodig zijn voor bewerking, interpolatie of gecoördineerde hulpbeweging.
- Bepaal of elke as lineair, roterend, spilgerelateerd of hulpas is, omdat de aandrijfinterface en feedbacklus per as kunnen verschillen.
- Controleer of de integratie open, gedocumenteerde interfaces vereist voor toekomstige functies in plaats van een gesloten vervanging die alleen basisbewegingen oplost.
- Vraag hoe de controller omgaat met de gebruikersinterface, de afhandeling van deelprogramma's en compensatiefuncties die van belang zijn voor de specifieke machineklasse.
- Bewaar een tekening of tabel met asnamen en fysieke terminals, zodat de offerte kan worden vergeleken met de echte kast in plaats van met een mondelinge beschrijving.
Controleer aandrijving, feedback en signaalcompatibiliteit
Een controller is alleen praktisch voor een retrofit als de commando-uitgangen en feedbackingangen kunnen worden afgestemd op de bestaande aandrijvingen, motoren en bedradingsschema.
| Interface-item | Wat de integrator moet bevestigen | Waarom het ertoe doet |
|---|---|---|
| Puls+Richting | Of de omvormer stap-en-richting commandosignalen accepteert en welke bedradingsniveaus vereist zijn. | Bij een mismatch kan vervanging van de schijf of een interfaceconverter nodig zijn. |
| AB-fase | Of AB-feedback in encoderstijl wordt gebruikt en hoe deze is teruggekoppeld naar de controller of drive. | Feedbackroutering heeft invloed op de positieverificatie en alarmafhandeling. |
| Analoog 0–10V | Of de as- of spilaandrijving analoge snelheid of stuurspanning verwacht. | Het gebruik van analoge commando's verandert de behoeften op het gebied van geluidsbeheersing, kalibratie en kastindeling. |
| Parameters servoaandrijving | Bestaande motorvermogens, aandrijfmodel, alarmuitgang en activeringslogica. | De selectie van de controller kan correct zijn, terwijl het inbedrijfstellingsrisico hoog blijft als er schijfgegevens ontbreken. |
Vergeet I/O, PLC-logica en hulpmachinefuncties niet
Bij de selectie van controllers moet rekening worden gehouden met I/O- en PLC-capaciteit, omdat veel retrofit-problemen zich buiten de aslus voordoen.
| Machinefunctie | Selectievraag | Kopersactie |
|---|---|---|
| Configureerbare digitale I/O | Hoeveel in- en uitgangen zijn er nodig na het behouden van limieten, alarmen, knoppen en hulpmiddelen? | Tel echte terminals en reserveer reservepunten voordat u een offerte maakt. |
| PLC-logica | Heeft de machine aangepaste sequentielogica nodig die verder gaat dan eenvoudige asbewegingen? | Bereid de bestaande ladder, volgordeaantekeningen of timinggrafiek voor, indien beschikbaar. |
| Macro-functies | Heeft de operator of integrator aangepaste cycli of logica nodig die verband houdt met machinale bewerkingen? | Definieer het benodigde cyclusgedrag in plaats van alleen om 'macro-ondersteuning' te vragen. |
| ATC-gerelateerde functies | Is de machine voorzien van een automatische gereedschapswisselaar of gereedschapsmagazijnvolgorde? | Documenteer sensoren, klemmen, oriëntatie en veilig gedrag ter beoordeling. |
Plan vroegtijdig de integratie van robots en productielijnen
Robotintegratie verandert de controllerselectie wanneer de CNC cyclus-, interlock- of automatiseringssignalen moet uitwisselen met een robotcel in plaats van als een zelfstandige machine te werken.
- Als het project CNC- en robotautomatisering omvat, bevestig dan welk apparaat de celmaster is en welke signalen de cyclus starten, stoppen, pauzeren of herstellen.
- Definieer signalen voor het laden, lossen, deur, klem en gedeeltelijk aanwezig van de robot voordat u de I/O-configuratie van de controller kiest.
- Controleer of PLC- en macrofuncties nodig zijn om bewerkingscycli te coördineren met externe handlingstappen.
- Maak duidelijk of integratie alleen discrete I/O, een veldbus, een celcontroller van een hoger niveau of een aangepaste interfacegateway vereist.
- Houd de validatie van de robotveiligheid gescheiden van de selectie van controllerfuncties; de celindeling, bewaking en risicobeperkende maatregelen vereisen een projectspecifieke technische beoordeling.
Stel veiligheids- en cyberbeveiligingsgrenzen vast vóór de inbedrijfstelling
Voordat u een vervangende controller in gebruik neemt, moet u veiligheid en cyberbeveiliging als projectgrenzen beschouwen: productiecontrolesystemen worden geconfronteerd met cyberrisico's, en NIST SP 1800-10 beveelt aan dat organisaties eerst een risicobeoordeling uitvoeren om de juiste beveiligingsmogelijkheden te bepalen.
Gebruik voor netwerkcontrollers, externe toegang en productielijnverbindingen NIST SP 1800-10 voor ICS-cyberbeveiliging in de productiesector als referentie voor risicobeoordeling, en breng vervolgens het definitieve ontwerp in lijn met de eigen beveiligings- en onderhoudsregels van de fabriek.
Gebruik een vereistentabel om controlleropties te vergelijken
Een vereistentabel houdt de vergelijking gericht op de pasvorm van de machine, de openheid van de interface en het inbedrijfstellingsrisico in plaats van op een eenvoudige merkrangschikking.
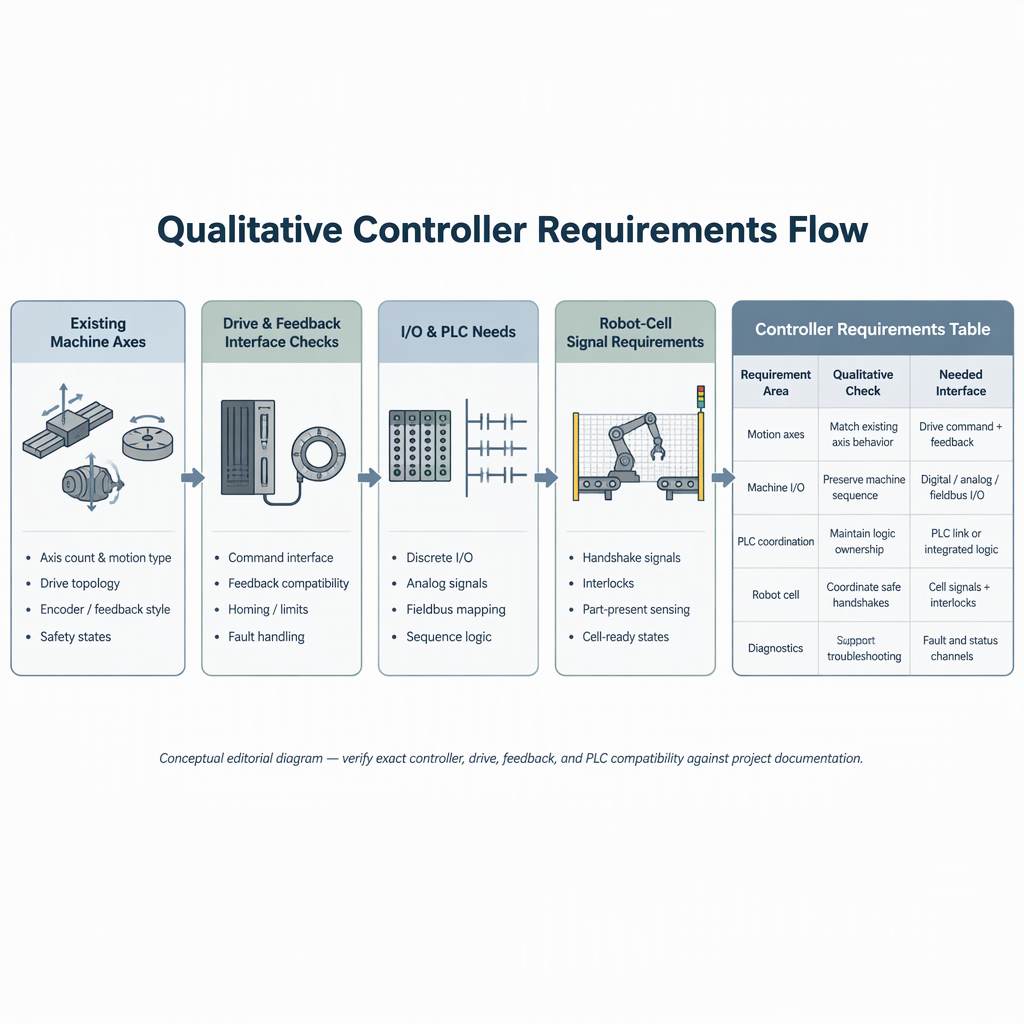
| Vereiste | Acceptabel antwoord | Rode vlag |
|---|---|---|
| Assen en kinematica | Controller ondersteunt de vereiste assentelling en bewegingsfuncties voor de machine. | Het aantal assen wordt vermeld, maar gelijktijdige beweging of roterend gebruik is onduidelijk. |
| Aandrijvings- en feedbackinterface | Signaaltypen zoals Pulse+Direction, AB Phase of analoog 0–10V komen waar van toepassing overeen met het bestaande elektrische ontwerp. | Leverancier kan controllerterminals niet toewijzen aan bestaande schijven. |
| I/O en PLC | Er is voldoende configureerbare I/O-, PLC- en macrocapaciteit beschikbaar voor hulpapparatuur. | Hulpsequenties worden uitgesteld tot na aankoop. |
| Open integratie | Voor functies die moeten worden uitgebreid of gevalideerd zijn gedocumenteerde interfaces beschikbaar. | Er wordt alleen een generieke productnaam aangeboden zonder integratiedetails. |
| Cyber-grens | De behoeften op het gebied van netwerk, externe toegang en gebruikersbeheer worden meegenomen in een risicobeoordeling. | Connectiviteit wordt toegevoegd tijdens de inbedrijfstelling zonder veiligheidscontrole. |
Bereid deze details voor voordat u om een controlleraanbeveling vraagt
Een leverancier kan een nuttiger advies geven als het verzoek de echte machineconfiguratie, de reikwijdte van de automatisering en de interfacevereisten omvat, in plaats van alleen de naam van het machinemodel.
- Machinetype, merk, model, bouwjaar indien bekend en de reden van retrofit.
- Aslijst, gelijktijdige bewegingsbehoeften, spilopstelling en eventuele roterende of hulpas.
- Aandrijfcommando- en feedbacktypes, inclusief of Pulse+Direction, AB Phase of analoge commandosignalen relevant zijn.
- I/O-telling, PLC-sequentiebehoeften, macrovereisten en eventuele ATC-gerelateerde functies.
- Integratievereisten voor robots, laadsystemen of productielijnen als de CNC in een geautomatiseerde cel zal werken.
- Foto's van de naamplaatjes van de kast en terminallabels, waarbij de stroom is geïsoleerd voordat er veilige toegang is.
- Vereiste documentatie, taal van de operator, trainingsverwachtingen en wie de inbedrijfstelling zal uitvoeren.
Conclusie
De juiste CNC-controller is degene die de assen, interfaces, feedback, I/O en inbedrijfstellingsgrenzen van de bestaande machine combineert met het minst ongecontroleerde herontwerp.
Voor de selectie van B2B CNC-controllers begint u met een machineonderzoek, converteert u het onderzoek naar een vereistentabel en vergelijkt u vervolgens leveranciers op basis van interface-fit, integratieondersteuning en risicogrenzen. Beschouw een historische modelpagina of een generieke lijst met functies niet als een garantie voor de huidige beschikbaarheid, compatibiliteit, prijs, levering of conformiteit; bevestig deze items in de projectofferte en technische documenten.
Veelgestelde vragen over de selectie van CNC-controllers voor bestaande machines
Deze vragen helpen integrators een retrofitverzoek om te zetten in een checklist voor de selectie van controllers.
Waar moet ik als eerste op letten bij het kiezen van een CNC-besturing?
Controleer de machine, niet de catalogus: asstructuur, type aandrijfopdracht, feedbackroutering, I/O, PLC-sequenties en verantwoordelijkheid voor inbedrijfstelling moeten vóór productvoorkeur komen.
Is het aantal assen hetzelfde als controllercompatibiliteit?
Nee. Het aantal assen is belangrijk, maar compatibiliteit hangt ook af van gelijktijdige beweging, aandrijfinterfaces, feedbacksignalen, I/O en hulpfuncties.
Welke aandrijfsignalen moet ik identificeren vóór een offerte?
Bepaal of de machine signaalcategorieën gebruikt zoals Puls+Richting, AB-fase of analoog 0–10V, en noteer hoe elke as is aangesloten.
Wanneer beïnvloedt robotintegratie de controllerselectie?
Het beïnvloedt de selectie wanneer de CNC moet coördineren met laden, lossen, vergrendelingen, signalen voor de aanwezigheid van onderdelen of een bredere CNC-en-robotautomatiseringscel.
Zijn cyberveiligheidscontroles van belang bij een CNC-retrofit?
Ja, wanneer de controller is aangesloten op een netwerk, op afstand wordt benaderd of is aangesloten op een fabriekssysteem; neem deze verbindingen op in een cybersecurityrisicobeoordeling.
Kan een controllervervanging bestaande beveiliging of vergrendelingen omzeilen?
Nee. Een retrofit van de controller moet het veilige gedrag van de machine behouden of verbeteren, en elke toegang tot aangedreven apparatuur moet beginnen met het uitschakelen en loskoppelen van de relevante stroombron vóór handmatig werk.
Hoe moet ik tijdens de selectie een SZGH-controllerpagina gebruiken?
Gebruik een modelpagina als interfacevoorbeeld voor de te stellen vragen, zoals ondersteunde signaaltypen en I/O-functies, en bevestig de huidige beschikbaarheid en projectgeschiktheid direct vóór aankoop.
Moet ik een controller kiezen op basis van merkrangschikking?
Voor een bestaande machine vergelijkt u controllers op passende vereisten: interfaces, bewegingsbehoeften, documentatie, ondersteuning bij inbedrijfstelling, integratiegrenzen en risicocontroles zijn nuttiger dan een algemene merkrangschikking.


