


Ընտրեք CNC կարգավորիչ՝ նախ ուսումնասիրելով գոյություն ունեցող մեքենան. առանցքները, կինեմատիկան, շարժիչի միջերեսները, հետադարձ կապը, մուտքի/ելքը, գործարկման աշխատանքը, ռոբոտի բջիջների ազդանշանները և անվտանգության սահմանները պետք է ձևավորեն կարճ ցուցակը՝ նախքան ապրանքանիշի նախապատվությունը կամ կատալոգը դիտելը: Հաստատելու համար միջերեսի օրինակները ներառում են Pulse+Direction, AB Phase և անալոգային 0–10V, որտեղ այդ ազդանշանների տեսակները վերաբերում են մեքենային:
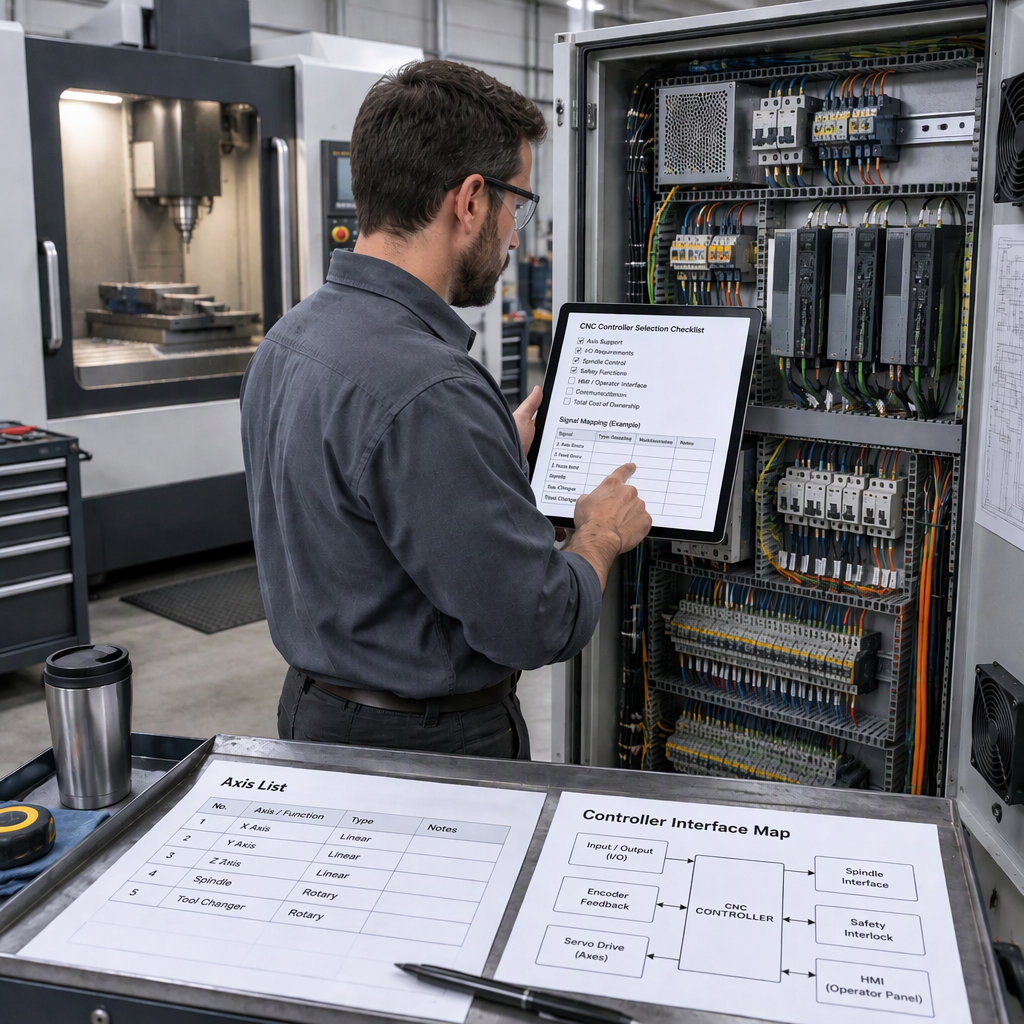
Սկսեք մեքենայից, ոչ թե կարգավորիչների կատալոգից
Ընտրության առաջին քայլը սահմանելն է, թե ինչ պետք է հայտնի գոյություն ունեցող մեքենան նոր կարգավորիչին, քանի որ բաց մեքենայի կառավարման ճարտարապետությունը կախված է օգտագործելի կարգավորիչի միջերեսներից և իրական մեքենաների վավերացումից. տես NIST-ի քննարկումը ստանդարտների ինտերֆեյսներ մեքենաների կառավարման համար.
- Թվարկեք մեքենայի տեսակը, առանցքների անվանումները, ճանապարհորդության ուղղությունները, տան ճանապարհը և ցանկացած պտտվող կամ հատուկ առանցք, որն ազդում է շարժման համակարգման վրա:
- Գրանցեք հրամանի և հետադարձ կապի ազդանշանների կատեգորիաները, որոնք օգտագործվում են յուրաքանչյուր սկավառակի կողմից, նախքան ենթադրելը, որ կարգավորիչը կարող է փոխարինել առկա կառավարման կաբինետը:
- Բացահայտեք գործառույթները, որոնք պահանջում են PLC, մակրո կամ կարգավորելի I/O տրամաբանություն, ինչպիսիք են գործիքների փոփոխման հաջորդականությունները կամ օժանդակ մեքենաների ազդանշանները:
- Նախքան էլեկտրական պահարանը բացելը, լարերը հպվելը կամ սնուցվող մեքենայի ցանկացած տարածք ձեռքով մուտք գործելը, անջատեք մեքենան և անջատեք համապատասխան ցանցը, մարտկոցը կամ կուտակված էներգիայի աղբյուրը. այնուհետև հետևեք մեքենա շինարարի կողմից թույլատրված մուտքի ընթացակարգին:
- Առանձնացրեք այն, ինչ պետք է պահպանվի այնից, ինչը կարելի է վերանախագծել, քանի որ վերազինման գնանշումն ավելի պարզ է դառնում, երբ մատակարարը գիտի, թե որ շարժիչները, շարժիչները, վահանակները և ծայրամասային սարքերը մնում են շրջանակում:
Քարտեզագրեք բոլոր առանցքների և շարժման պահանջները նախքան կարճ ցուցակում վերահսկիչները
Միայն առանցքների հաշվարկը բավարար չէ. կարգավորիչը պետք է համապատասխանի մեքենայի շարժման կառուցվածքին, օպերատորի միջերեսի կարիքներին և սխալների փոխհատուցման ակնկալիքներին:
- Հաստատեք ընդհանուր կառավարվող առանցքները և միաժամանակյա առանցքները, որոնք անհրաժեշտ են հաստոցների մշակման, ինտերպոլացիայի կամ համակարգված օժանդակ շարժման համար:
- Բացահայտեք, թե արդյոք յուրաքանչյուր առանցք գծային է, պտտվող, spindle-ի հետ կամ օժանդակ, քանի որ շարժիչի միջերեսը և հետադարձ կապը կարող են տարբերվել ըստ առանցքի:
- Ստուգեք, թե արդյոք ինտեգրումը պահանջում է բաց, փաստաթղթավորված միջերեսներ ապագա գործառույթների համար, այլ ոչ թե փակ փոխարինում, որը լուծում է միայն հիմնական շարժումը:
- Հարցրեք, թե ինչպես է կարգավորիչը ղեկավարում օգտատիրոջ միջերեսը, ծրագրի մասնակի մշակումը և փոխհատուցման գործառույթները, որոնք կարևոր են մեքենայի հատուկ դասի համար:
- Պահպանեք առանցքների անունների և ֆիզիկական տերմինալների գծագիր կամ աղյուսակ, որպեսզի գնանշումը հնարավոր լինի ստուգել իրական կաբինետի համեմատ՝ բանավոր նկարագրության փոխարեն:
Ստուգեք սկավառակի, հետադարձ կապի և ազդանշանի համատեղելիությունը
Կարգավորիչը գործնական է միայն վերազինման համար, երբ նրա հրամանի ելքերը և հետադարձ կապի մուտքերը կարող են համընկնել գործող կրիչների, շարժիչների և լարերի պլանի հետ:
| Ինտերֆեյսի տարր | Ինչ պետք է հաստատի ինտեգրատորը, | ինչու է դա կարևոր |
|---|---|---|
| Զարկերակ + Ուղղություն | Արդյո՞ք սկավառակն ընդունում է «քայլ և ուղղություն» հրամանի ազդանշաններ և ինչ մակարդակներ են պահանջվում: | Անհամապատասխանությունը կարող է պահանջել սկավառակի փոխարինում կամ ինտերֆեյսի փոխարկիչ: |
| AB փուլ | Արդյո՞ք օգտագործվում է կոդավորիչի ոճով AB արձագանքը և ինչպես է այն միացված կարգավորիչին կամ սկավառակին: | Հետադարձ կապի երթուղավորումն ազդում է դիրքի ստուգման և ահազանգի հետ աշխատելու վրա: |
| Անալոգային 0–10 Վ | Անկախ նրանից, թե առանցքի կամ spindle drive-ն ակնկալում է անալոգային արագություն կամ հրամանի լարում: | Անալոգային հրամանի օգտագործումը փոխում է աղմուկի վերահսկման, չափաբերման և կաբինետի դասավորության կարիքները: |
| Servo drive պարամետրերը | Շարժիչի առկա գնահատականները, շարժիչի մոդելը, ազդանշանային ելքը և միացնել տրամաբանությունը: | Կարգավորիչի ընտրությունը կարող է ճիշտ լինել, մինչդեռ գործարկման ռիսկը մնում է բարձր, եթե սկավառակի տվյալները բացակայում են: |
Մի անտեսեք I/O, PLC տրամաբանությունը և օժանդակ մեքենայի գործառույթները
Կարգավորիչի ընտրությունը պետք է ներառի I/O և PLC հզորությունը, քանի որ վերազինման շատ խնդիրներ առաջանում են առանցքի հանգույցից դուրս:
| Մեքենայի գործառույթ | Ընտրության հարց | Գնորդի գործողություն |
|---|---|---|
| Կարգավորելի թվային I/O | Քանի՞ մուտք և ելք է անհրաժեշտ սահմանները, ահազանգերը, կոճակները և օժանդակ սարքերը պահելուց հետո: | Հաշվեք իրական տերմինալները և պահեք պահեստային միավորները մինչև մեջբերում անելը: |
| PLC տրամաբանություն | Արդյո՞ք մեքենային անհրաժեշտ է հատուկ հաջորդականության տրամաբանություն՝ առանցքի պարզ շարժումից դուրս: | Հնարավորության դեպքում պատրաստեք առկա սանդուղքը, հաջորդականության նշումները կամ ժամանակացույցը: |
| Մակրո գործառույթներ | Արդյո՞ք օպերատորին կամ ինտեգրատորին անհրաժեշտ են մաքսային ցիկլեր կամ տրամաբանություն, որոնք կապված են մշակման գործողությունների հետ: | Սահմանեք անհրաժեշտ ցիկլի վարքագիծը, այլ ոչ թե միայն «մակրո աջակցություն» խնդրելու համար: |
| ATC-ի հետ կապված գործառույթներ | Արդյո՞ք մեքենան ներառում է գործիքների ավտոմատ փոխարկիչ կամ գործիքների ամսագրի հաջորդականություն: | Փաստաթղթերի սենսորներ, սեղմիչներ, կողմնորոշում և անվտանգ վիճակի վարքագիծ վերանայման համար: |
Վաղ պլանավորեք ռոբոտի և արտադրական գծի ինտեգրումը
Ռոբոտի ինտեգրումը փոխում է վերահսկիչի ընտրությունը, երբ CNC-ը պետք է ռոբոտի բջիջի հետ փոխի ցիկլի, փոխկապակցման կամ ավտոմատացման ազդանշանները, այլ ոչ թե աշխատի որպես ինքնուրույն մեքենա:
- Եթե նախագիծը ներառում է CNC և ռոբոտի ավտոմատացում, հաստատեք, թե որ սարքն է բջջային հիմնականը, և որ ազդանշաններն են սկսում, դադարեցնում, դադարեցնում կամ վերականգնում ցիկլը:
- Սահմանեք ռոբոտի բեռնման, բեռնաթափման, դռների, սեղմիչի և մասամբ ներկա ազդանշանները՝ նախքան կարգավորիչի I/O կոնֆիգուրացիան ընտրելը:
- Ստուգեք, թե արդյոք PLC և մակրո ֆունկցիաները անհրաժեշտ են մշակման ցիկլերը արտաքին մշակման քայլերի հետ համակարգելու համար:
- Հստակեցրեք, թե արդյոք ինտեգրման համար պահանջվում է միայն դիսկրետ I/O, դաշտային ավտոբուս, ավելի բարձր մակարդակի բջջային կարգավորիչ կամ հատուկ ինտերֆեյսի դարպաս:
- Պահպանեք ռոբոտի անվտանգության վավերացումը կարգավորիչի առանձնահատկությունների ընտրությունից առանձին; բջիջների դասավորությունը, պահպանությունը և ռիսկերի նվազեցման միջոցառումները պահանջում են ծրագրին հատուկ ինժեներական վերանայում:
Նախքան շահագործման հանձնելը սահմանեք անվտանգության և կիբերանվտանգության սահմանները
Նախքան փոխարինող վերահսկիչ գործարկելը, անվտանգությունն ու կիբերանվտանգությունը դիտարկեք որպես նախագծի սահմաններ. արտադրական կառավարման համակարգերը բախվում են կիբեր ռիսկի, և NIST SP 1800-10-ը խորհուրդ է տալիս կազմակերպություններին նախ իրականացնել ռիսկերի գնահատում՝ համապատասխան անվտանգության հնարավորությունները որոշելու համար:
Ցանցային կարգավարների, հեռահար մուտքի և արտադրական գծի միացումների համար օգտագործեք NIST SP 1800-10 արտադրական հատվածի ICS կիբերանվտանգության համար ՝ որպես ռիսկերի գնահատման հղում, այնուհետև վերջնական դիզայնը համապատասխանեցրեք գործարանի սեփական անվտանգության և պահպանման կանոններին:
Օգտագործեք պահանջների աղյուսակ՝ վերահսկիչի տարբերակները համեմատելու համար
Պահանջների աղյուսակը համեմատությունը կենտրոնացնում է մեքենայի հարմարեցման, ինտերֆեյսի բացության և շահագործման ռիսկի վրա՝ ապրանքանիշի պարզ դասակարգման փոխարեն:
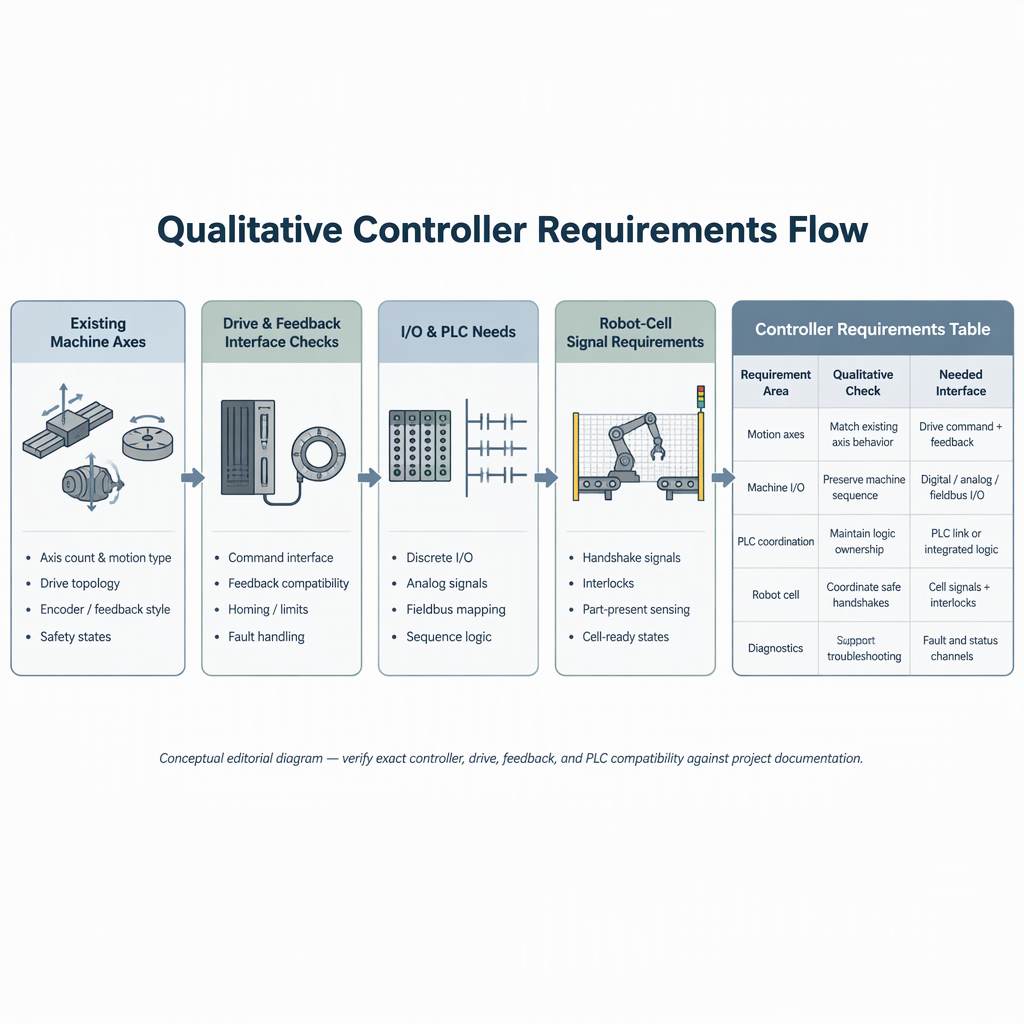
| Պահանջը | Ընդունելի պատասխան | Կարմիր դրոշ |
|---|---|---|
| Առանցքներ և կինեմատիկա | Կարգավորիչն աջակցում է մեքենայի համար անհրաժեշտ առանցքների քանակի և շարժման գործառույթները: | Առանցքների թիվը նշված է, բայց միաժամանակյա շարժումը կամ պտտվող օգտագործումը անհասկանալի է: |
| Drive և հետադարձ կապի միջերես | Ազդանշանների տեսակները, ինչպիսիք են Pulse+Direction, AB Phase կամ անալոգային 0–10V, համապատասխանում են առկա էլեկտրական նախագծմանը, որտեղ կիրառելի է: | Մատակարարը չի կարող կարգավորիչի տերմինալները քարտեզագրել առկա կրիչների վրա: |
| I/O և PLC | Բավական կարգավորելի I/O, PLC և մակրո հզորությունը հասանելի է օժանդակ սարքերի համար: | Օժանդակ հաջորդականությունները հետաձգվում են գնելուց հետո։ |
| Բաց ինտեգրում | Փաստաթղթավորված միջերեսները հասանելի են գործառույթների համար, որոնք պետք է երկարացվեն կամ վավերացվեն: | Առանց ինտեգրման մանրամասների առաջարկվում է միայն ընդհանուր արտադրանքի անվանումը: |
| Կիբեր սահման | Ցանցի, հեռահար մուտքի և օգտագործողների կառավարման կարիքները ներառված են ռիսկերի գնահատման մեջ: | Միացումն ավելացվում է շահագործման ընթացքում առանց անվտանգության ստուգման: |
Նախքան վերահսկիչի առաջարկություն խնդրելը, պատրաստեք այս մանրամասները
Մատակարարը կարող է ավելի օգտակար առաջարկություն տալ, երբ հարցումը ներառում է մեքենայի իրական կազմաձևումը, ավտոմատացման շրջանակը և միջերեսի պահանջները, այլ ոչ միայն մեքենայի մոդելի անվանումը:
- Մեքենայի տեսակը, ապրանքանիշը, մոդելը, տարեթիվը, եթե հայտնի է, և վերազինման պատճառը:
- Առանցքների ցանկ, միաժամանակյա շարժման կարիքներ, spindle դասավորություն և ցանկացած պտտվող կամ օժանդակ առանցք:
- Շարժիչի հրամանների և հետադարձ կապի տեսակները, ներառյալ՝ արդյոք Pulse+Direction, AB Phase կամ անալոգային հրամանի ազդանշանները համապատասխան են:
- I/O հաշվարկ, PLC հաջորդականության կարիքներ, մակրո պահանջներ և ATC-ի հետ կապված ցանկացած գործառույթ:
- Ռոբոտի, բեռնման համակարգի կամ արտադրական գծի ինտեգրման պահանջները, եթե CNC-ն կաշխատի ավտոմատացված բջիջի ներսում:
- Պահարանների անվանատախտակների և տերմինալների պիտակների լուսանկարները, որոնց էլեկտրաէներգիան մեկուսացված է մինչև անվտանգ մուտքը:
- Պահանջվող փաստաթղթեր, օպերատորի լեզուն, վերապատրաստման ակնկալիքները և ով կկատարի գործարկումը:
Եզրակացություն
Ճիշտ CNC կարգավորիչն այն է, որը համապատասխանում է գործող մեքենայի առանցքներին, միջերեսներին, հետադարձ կապին, մուտքի/ելքի և գործարկման սահմաններին՝ նվազագույն անվերահսկելի վերանախագծմամբ:
B2B CNC կարգավորիչի ընտրության համար սկսեք մեքենայական հետազոտությունից, հետազոտությունը փոխակերպեք պահանջների աղյուսակի, այնուհետև համեմատեք մատակարարներին՝ ըստ ինտերֆեյսի հարմարության, ինտեգրման աջակցության և ռիսկի սահմանների: Մի վերաբերվեք պատմական մոդելի էջին կամ ընդհանուր առանձնահատկությունների ցանկին որպես ընթացիկ հասանելիության, համատեղելիության, գնի, առաքման կամ համապատասխանության երաշխիք. հաստատել այդ կետերը նախագծի գնանշման և տեխնիկական փաստաթղթերում:
ՀՏՀ առկա մեքենաների համար CNC կարգավորիչների ընտրության վերաբերյալ
Այս հարցերն օգնում են ինտեգրատորներին վերազինման հարցումը վերածել վերահսկիչի ընտրության ստուգաթերթի:
Ի՞նչ պետք է նախ ստուգեմ CNC կարգավորիչ ընտրելիս:
Ստուգեք մեքենան, ոչ թե կատալոգը. առանցքի կառուցվածքը, շարժիչի հրամանի տեսակը, հետադարձ կապի երթուղին, I/O, PLC հաջորդականությունը և գործարկման պատասխանատվությունը պետք է առաջանան արտադրանքի նախապատվությունից:
Արդյո՞ք առանցքների հաշվարկը նույնն է, ինչ կարգավորիչի համատեղելիությունը:
Ոչ: Առանցքների քանակը կարևոր է, բայց համատեղելիությունը կախված է նաև միաժամանակյա շարժումից, շարժիչի միջերեսներից, հետադարձ կապի ազդանշաններից, I/O և օժանդակ գործառույթներից:
Որ շարժիչ ազդանշանները պետք է նշեմ նախքան մեջբերումը:
Բացահայտեք, թե արդյոք մեքենան օգտագործում է ազդանշանների կատեգորիաներ, ինչպիսիք են Pulse+Direction, AB Phase կամ անալոգային 0–10V, և գրանցեք, թե ինչպես է յուրաքանչյուր առանցքի լարերը:
Ե՞րբ է ռոբոտի ինտեգրումն ազդում վերահսկիչի ընտրության վրա:
Այն ազդում է ընտրության վրա, երբ CNC-ը պետք է համակարգվի բեռնման, բեռնաթափման, կողպեքների, մասամբ ներկա ազդանշանների կամ ավելի լայն CNC-and-robot ավտոմատացման բջիջի հետ:
Արդյո՞ք կիբերանվտանգության ստուգումները կարևոր են CNC-ի վերազինման համար:
Այո, երբ կարգավորիչը ցանցային է, հեռակա հասանելի է կամ միացված է կայանի համակարգին. ներառել այդ կապերը կիբերանվտանգության ռիսկերի գնահատման մեջ:
Կարո՞ղ է կարգավորիչի փոխարինումը շրջանցել առկա պաշտպանությունը կամ կողպեքները:
Ոչ: Կարգավորիչի վերազինումը պետք է պահպանի կամ բարելավի մեքենայի անվտանգ վիճակը, և սնուցվող սարքավորումների ցանկացած մուտք պետք է սկսվի ձեռքով աշխատելուց առաջ համապատասխան հոսանքի աղբյուրն անջատելով և անջատելով:
Ինչպե՞ս պետք է օգտագործեմ SZGH վերահսկիչի էջը ընտրության ժամանակ:
Օգտագործեք մոդելի էջը որպես ինտերֆեյսի օրինակ՝ տրվող հարցերի համար, ինչպիսիք են աջակցվող ազդանշանի տեսակները և I/O գործառույթները, և հաստատեք ընթացիկ հասանելիությունը և նախագծի համապատասխանությունը անմիջապես գնելուց առաջ:
Արդյո՞ք պետք է վերահսկիչ ընտրեմ ըստ ապրանքանիշի վարկանիշի:
Գոյություն ունեցող մեքենայի համար համեմատեք կարգավորիչները ըստ համապատասխան պահանջների. միջերեսները, շարժման կարիքները, փաստաթղթերը, գործարկման աջակցությունը, ինտեգրման սահմանները և ռիսկերի վերահսկումն ավելի օգտակար են, քան ընդհանուր ապրանքանիշի վարկանիշը:


