


เลือกตัวควบคุม CNC โดยการสำรวจเครื่องจักรที่มีอยู่ก่อน: แกน จลนศาสตร์ อินเทอร์เฟซของไดรฟ์ ผลป้อนกลับ I/O งานทดสอบการใช้งาน สัญญาณเซลล์หุ่นยนต์ และขอบเขตด้านความปลอดภัย ควรกำหนดรูปแบบรายการที่ต้องการก่อนการตั้งค่าแบรนด์หรือการเรียกดูแคตตาล็อก ตัวอย่างอินเทอร์เฟซที่ต้องยืนยัน ได้แก่ พัลส์+ทิศทาง, เฟส AB และอนาล็อก 0–10V โดยที่ประเภทสัญญาณเหล่านั้นเกี่ยวข้องกับเครื่องจักร
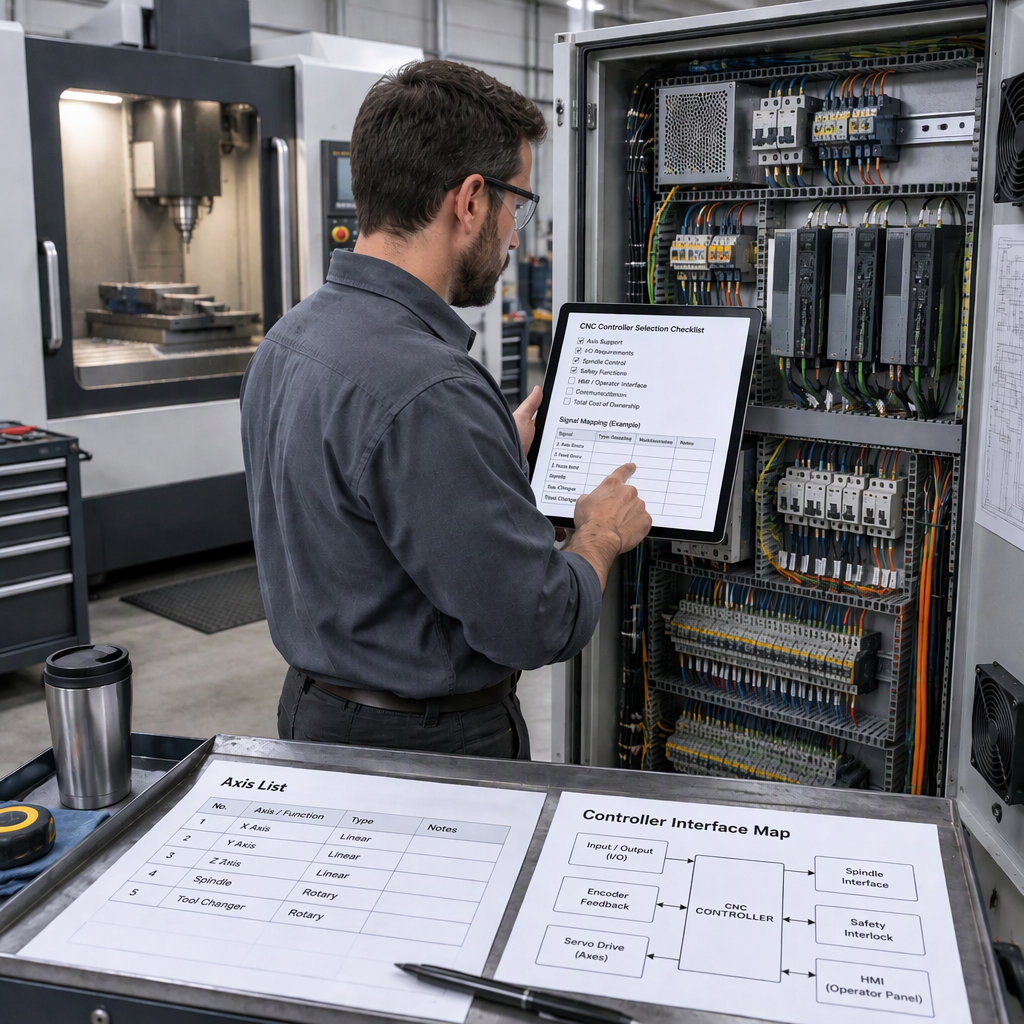
เริ่มต้นด้วยเครื่อง ไม่ใช่แค็ตตาล็อกคอนโทรลเลอร์
ขั้นตอนการเลือกแรกคือการกำหนดสิ่งที่เครื่องจักรที่มีอยู่จะต้องแสดงให้กับคอนโทรลเลอร์ใหม่ เนื่องจากสถาปัตยกรรมการควบคุมเครื่องจักรแบบเปิดนั้นขึ้นอยู่กับอินเทอร์เฟซของคอนโทรลเลอร์ที่ใช้งานได้และการตรวจสอบความถูกต้องบนเครื่องจักรจริง ดูการอภิปราย NIST ของ อินเทอร์เฟซมาตรฐานสำหรับการควบคุมเครื่องจักร.
- ระบุประเภทเครื่อง ชื่อแกน ทิศทางการเคลื่อนที่ วิธีการกลับบ้าน และแกนหมุนหรือแกนพิเศษใดๆ ที่ส่งผลต่อการประสานการเคลื่อนที่
- บันทึกประเภทคำสั่งและสัญญาณตอบรับที่ใช้โดยแต่ละไดรฟ์ ก่อนที่จะสมมติว่าตัวควบคุมสามารถเปลี่ยนตู้ควบคุมที่มีอยู่ได้
- ระบุฟังก์ชันที่ต้องใช้ PLC, มาโคร หรือตรรกะ I/O ที่กำหนดค่าได้ เช่น ลำดับการเปลี่ยนเครื่องมือหรือสัญญาณเครื่องจักรเสริม
- ก่อนที่จะเปิดตู้ไฟฟ้า แตะสายไฟ หรือเข้าถึงพื้นที่เครื่องที่จ่ายไฟด้วยตนเอง ให้ปิดเครื่องและถอดแหล่งจ่ายไฟหลัก แบตเตอรี่ หรือแหล่งพลังงานที่เก็บไว้ออกก่อน จากนั้นปฏิบัติตามขั้นตอนการเข้าถึงที่ได้รับอนุญาตของผู้สร้างเครื่องจักร
- แยกสิ่งที่ต้องเก็บรักษาไว้ออกจากสิ่งที่สามารถออกแบบใหม่ได้ เนื่องจากใบเสนอราคาสำหรับการติดตั้งเพิ่มเติมจะชัดเจนยิ่งขึ้นเมื่อซัพพลายเออร์รู้ว่าไดรฟ์ มอเตอร์ แผง และอุปกรณ์ต่อพ่วงตัวใดที่ยังอยู่ในขอบเขต
แมปทุกแกนและความต้องการการเคลื่อนไหวก่อนที่จะคัดเลือกตัวควบคุม
การนับแกนเพียงอย่างเดียวไม่เพียงพอ ตัวควบคุมจะต้องเหมาะสมกับโครงสร้างการเคลื่อนไหวของเครื่องจักร ความต้องการอินเทอร์เฟซของผู้ปฏิบัติงาน และความคาดหวังในการชดเชยข้อผิดพลาด
- ตรวจสอบแกนควบคุมทั้งหมดและแกนพร้อมกันที่จำเป็นสำหรับการตัดเฉือน การประมาณค่า หรือการเคลื่อนที่เสริมแบบประสานงาน
- ระบุว่าแต่ละแกนเป็นแบบเชิงเส้น หมุน เกี่ยวข้องกับสปินเดิล หรือเสริม เนื่องจากอินเทอร์เฟซของไดรฟ์และลูปป้อนกลับอาจแตกต่างกันไปตามแกน
- ตรวจสอบว่าการรวมต้องใช้อินเทอร์เฟซแบบเปิดและมีเอกสารสำหรับฟังก์ชันในอนาคตหรือไม่ แทนที่จะใช้การแทนที่แบบปิดซึ่งแก้ไขเฉพาะการเคลื่อนไหวพื้นฐานเท่านั้น
- สอบถามว่าคอนโทรลเลอร์จัดการกับอินเทอร์เฟซผู้ใช้ การจัดการโปรแกรมชิ้นส่วน และฟังก์ชันการชดเชยที่มีความสำคัญกับประเภทเครื่องจักรเฉพาะอย่างไร
- เก็บภาพวาดหรือตารางชื่อแกนและเทอร์มินัลทางกายภาพไว้ เพื่อให้สามารถตรวจสอบใบเสนอราคาเทียบกับ Cabinet จริงแทนคำอธิบายด้วยวาจา
ตรวจสอบไดรฟ์ ข้อเสนอแนะ และความเข้ากันได้ของสัญญาณ
ตัวควบคุมจะใช้งานได้จริงสำหรับการปรับปรุงเพิ่มเติมเท่านั้น เมื่อเอาต์พุตคำสั่งและอินพุตป้อนกลับสามารถจับคู่เข้ากับชุดขับ มอเตอร์ และแผนการเดินสายไฟที่มีอยู่ได้
| รายการอินเทอร์เฟซ | สิ่งที่ผู้รวมระบบควรยืนยัน | เหตุใดจึงสำคัญ |
|---|---|---|
| ชีพจร+ทิศทาง | ไม่ว่าไดรฟ์จะยอมรับสัญญาณคำสั่งแบบขั้นตอนและทิศทางหรือไม่ และต้องใช้ระดับการเดินสายเท่าใด | ความไม่ตรงกันอาจต้องเปลี่ยนไดรฟ์หรือตัวแปลงอินเทอร์เฟซ |
| เอบี เฟส | ไม่ว่าจะใช้ฟีดแบ็ก AB แบบตัวเข้ารหัสหรือไม่ และวิธีต่อสายกลับไปยังคอนโทรลเลอร์หรือไดรฟ์ | การกำหนดเส้นทางข้อเสนอแนะส่งผลต่อการตรวจสอบตำแหน่งและการจัดการสัญญาณเตือน |
| อนาล็อก 0–10V | ไม่ว่าแกนหรือสปินเดิลไดรฟ์จะใช้ความเร็วแบบอะนาล็อกหรือแรงดันคำสั่ง | การใช้คำสั่งแบบอะนาล็อกจะเปลี่ยนความต้องการในการควบคุมสัญญาณรบกวน การสอบเทียบ และโครงร่างตู้ |
| พารามิเตอร์ของเซอร์โวไดรฟ์ | อัตรามอเตอร์ รุ่นไดรฟ์ เอาท์พุตสัญญาณเตือน และตรรกะการเปิดใช้งานที่มีอยู่ | การเลือกคอนโทรลเลอร์อาจถูกต้องในขณะที่ความเสี่ยงในการทดสอบการใช้งานยังคงสูงอยู่ หากไม่มีข้อมูลไดรฟ์ |
อย่ามองข้าม I/O, ลอจิก PLC และฟังก์ชันเสริมของเครื่องจักร
การเลือกคอนโทรลเลอร์ควรรวมความจุ I/O และ PLC เนื่องจากปัญหาการติดตั้งเพิ่มเติมจำนวนมากปรากฏนอกวงรอบแกน
| ฟังก์ชั่นเครื่องจักร | คำถามในการเลือก | การดำเนินการของผู้ซื้อ |
|---|---|---|
| I/O ดิจิทัลที่กำหนดค่าได้ | จำเป็นต้องมีอินพุตและเอาต์พุตจำนวนเท่าใดหลังจากรักษาขีดจำกัด สัญญาณเตือน ปุ่ม และอุปกรณ์เสริมไว้แล้ว | นับเทอร์มินัลจริงและสำรองคะแนนสำรองก่อนเสนอราคา |
| ตรรกะของพีแอลซี | เครื่องจักรต้องการลอจิกลำดับแบบกำหนดเองนอกเหนือจากการเคลื่อนที่ของแกนธรรมดาหรือไม่ | เตรียมบันได บันทึกลำดับ หรือแผนภูมิกำหนดเวลาที่มีอยู่ หากมี |
| ฟังก์ชันมาโคร | ผู้ปฏิบัติงานหรือผู้ประกอบระบบจะต้องมีวงจรหรือตรรกะแบบกำหนดเองที่เชื่อมโยงกับการทำงานของเครื่องจักรหรือไม่ | กำหนดลักษณะการทำงานของวงจรที่จำเป็น แทนที่จะขอเฉพาะ 'การสนับสนุนมาโคร' |
| ฟังก์ชันที่เกี่ยวข้องกับ ATC | เครื่องจักรมีตัวเปลี่ยนเครื่องมืออัตโนมัติหรือลำดับนิตยสารเครื่องมือหรือไม่ | บันทึกเซ็นเซอร์ แคลมป์ การวางแนว และพฤติกรรมในสถานะปลอดภัยเพื่อการตรวจสอบ |
วางแผนบูรณาการหุ่นยนต์และสายการผลิตตั้งแต่เนิ่นๆ
การรวมหุ่นยนต์จะเปลี่ยนการเลือกตัวควบคุมเมื่อ CNC ต้องแลกเปลี่ยนวงจร อินเตอร์ล็อค หรือสัญญาณอัตโนมัติกับเซลล์หุ่นยนต์ แทนที่จะทำงานเป็นเครื่องจักรแบบสแตนด์อโลน
- หากโปรเจ็กต์มี CNC และระบบอัตโนมัติของหุ่นยนต์ ให้ยืนยันว่าอุปกรณ์ใดเป็นเซลล์หลัก และสัญญาณใดเริ่ม หยุด หยุดชั่วคราว หรือกู้คืนวงจร
- กำหนดสัญญาณการโหลด การขนถ่าย ประตู แคลมป์ และชิ้นส่วนปัจจุบันของหุ่นยนต์ ก่อนที่จะเลือกการกำหนดค่า I/O ของคอนโทรลเลอร์
- ตรวจสอบว่าจำเป็นต้องใช้ฟังก์ชัน PLC และมาโครเพื่อประสานรอบการตัดเฉือนกับขั้นตอนการจัดการภายนอกหรือไม่
- ชี้แจงว่าการบูรณาการต้องการเพียง I/O แบบแยก, ฟิลด์บัส, ตัวควบคุมเซลล์ระดับที่สูงกว่า หรือเกตเวย์อินเทอร์เฟซแบบกำหนดเอง
- แยกการตรวจสอบความปลอดภัยของหุ่นยนต์ออกจากการเลือกคุณสมบัติของคอนโทรลเลอร์ การจัดวางเซลล์ การป้องกัน และการลดความเสี่ยงจำเป็นต้องมีการตรวจสอบทางวิศวกรรมเฉพาะโครงการ
กำหนดขอบเขตความปลอดภัยและความปลอดภัยทางไซเบอร์ก่อนเริ่มดำเนินการ
ก่อนที่จะเริ่มใช้งานตัวควบคุมทดแทน ให้ปฏิบัติต่อความปลอดภัยและความปลอดภัยทางไซเบอร์เป็นขอบเขตของโครงการ: ระบบควบคุมการผลิตเผชิญกับความเสี่ยงทางไซเบอร์ และ NIST SP 1800-10 แนะนำให้องค์กรต่างๆ ดำเนินการประเมินความเสี่ยงก่อนเพื่อกำหนดความสามารถด้านความปลอดภัยที่เหมาะสม
สำหรับตัวควบคุมเครือข่าย การเข้าถึงระยะไกล และการเชื่อมต่อสายการผลิต ให้ใช้ NIST SP 1800-10 สำหรับความปลอดภัยทางไซเบอร์ของ ICS ในภาคการผลิต เพื่อใช้เป็นข้อมูลอ้างอิงในการประเมินความเสี่ยง จากนั้นจัดแนวการออกแบบขั้นสุดท้ายให้สอดคล้องกับกฎความปลอดภัยและการบำรุงรักษาของโรงงาน
ใช้ตารางข้อกำหนดเพื่อเปรียบเทียบตัวเลือกตัวควบคุม
ตารางข้อกำหนดช่วยให้การเปรียบเทียบมุ่งเน้นไปที่ความพอดีของเครื่องจักร การเปิดอินเทอร์เฟซ และความเสี่ยงในการทดสอบการใช้งาน แทนที่จะเน้นไปที่การจัดอันดับแบรนด์แบบธรรมดา
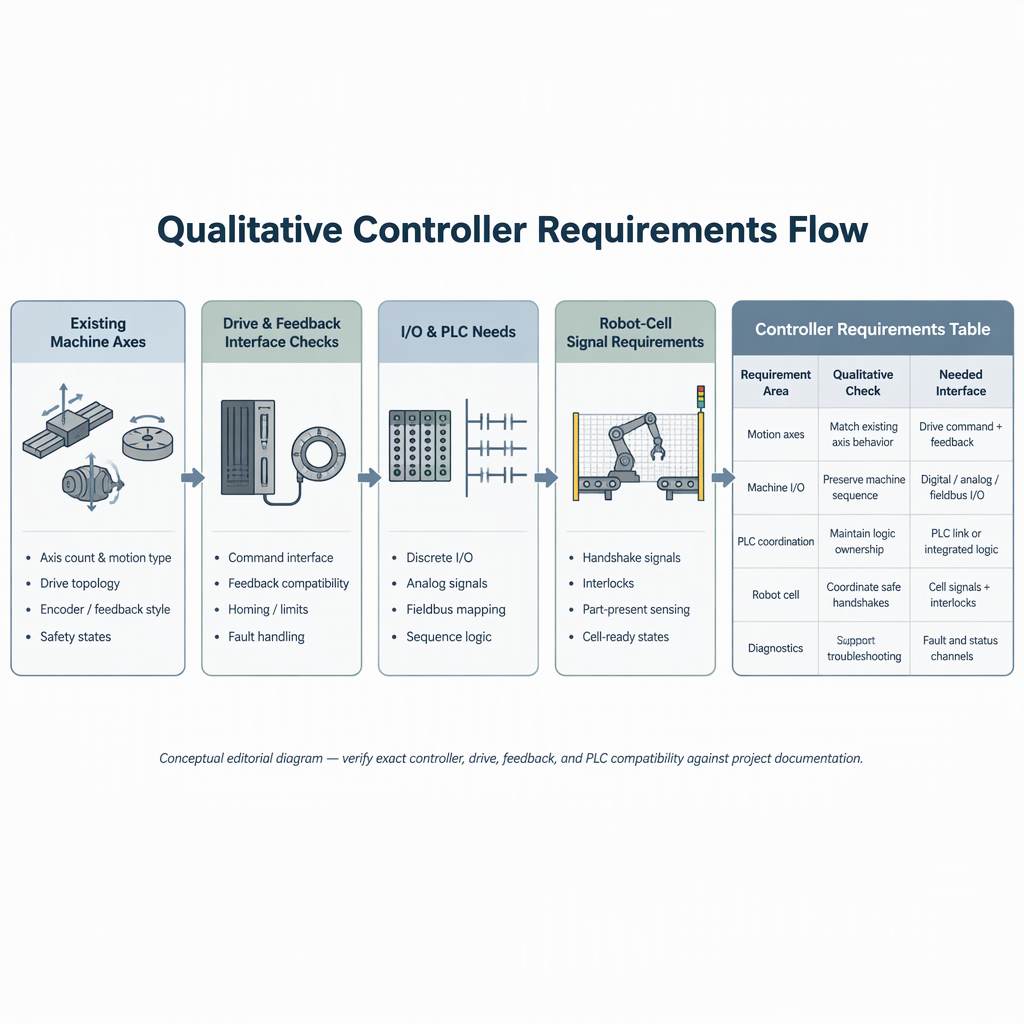
| ข้อกำหนด | คำตอบที่ยอมรับได้ | ธงแดง |
|---|---|---|
| แกนและจลนศาสตร์ | คอนโทรลเลอร์รองรับฟังก์ชันการนับแกนและการเคลื่อนที่ที่จำเป็นสำหรับเครื่องจักร | จำนวนแกนแสดงอยู่ในรายการ แต่การเคลื่อนที่พร้อมกันหรือการใช้แบบหมุนไม่ชัดเจน |
| อินเตอร์เฟซไดรฟ์และข้อเสนอแนะ | ประเภทสัญญาณ เช่น พัลส์+ทิศทาง, เฟส AB หรืออนาล็อก 0–10V ตรงกับการออกแบบทางไฟฟ้าที่มีอยู่หากมี | ซัพพลายเออร์ไม่สามารถแมปเทอร์มินัลคอนโทรลเลอร์กับไดรฟ์ที่มีอยู่ได้ |
| I/O และ PLC | มีความจุ I/O, PLC และมาโครที่กำหนดค่าได้เพียงพอสำหรับอุปกรณ์เสริม | ลำดับเสริมจะถูกเลื่อนออกไปจนถึงหลังการซื้อ |
| เปิดบูรณาการ | อินเทอร์เฟซเอกสารพร้อมใช้งานสำหรับฟังก์ชันที่ต้องขยายหรือตรวจสอบ | นำเสนอเฉพาะชื่อผลิตภัณฑ์ทั่วไปเท่านั้นโดยไม่มีรายละเอียดการรวมระบบ |
| ขอบเขตไซเบอร์ | ความต้องการด้านเครือข่าย การเข้าถึงระยะไกล และการจัดการผู้ใช้รวมอยู่ในการประเมินความเสี่ยง | มีการเพิ่มการเชื่อมต่อระหว่างการทดสอบการทำงานโดยไม่มีการตรวจสอบความปลอดภัย |
เตรียมรายละเอียดเหล่านี้ก่อนที่จะขอคำแนะนำจากผู้ควบคุม
ซัพพลายเออร์สามารถให้คำแนะนำที่เป็นประโยชน์มากขึ้นได้เมื่อคำขอรวมถึงการกำหนดค่าเครื่องจักรจริง ขอบเขตการทำงานอัตโนมัติ และข้อกำหนดอินเทอร์เฟซ แทนที่จะระบุเฉพาะชื่อรุ่นเครื่องจักรเท่านั้น
- ประเภทเครื่องจักร ยี่ห้อ รุ่น ปี หากทราบ และเหตุผลในการปรับปรุง
- รายการแกน ความต้องการการเคลื่อนที่พร้อมกัน การจัดเรียงสปินเดิล และแกนหมุนหรือแกนเสริม
- ประเภทคำสั่งขับเคลื่อนและการตอบสนอง รวมถึงว่าสัญญาณพัลส์+ทิศทาง, เฟส AB หรือสัญญาณคำสั่งอะนาล็อกมีความเกี่ยวข้องหรือไม่
- จำนวน I/O, ความต้องการลำดับ PLC, ข้อกำหนดมาโคร และฟังก์ชันใดๆ ที่เกี่ยวข้องกับ ATC
- ข้อกำหนดด้านหุ่นยนต์ ระบบการโหลด หรือการรวมสายการผลิต หาก CNC จะทำงานภายในเซลล์อัตโนมัติ
- รูปถ่ายของป้ายชื่อตู้และป้ายขั้วต่อที่มีการแยกไฟก่อนเข้าถึงได้อย่างปลอดภัย
- เอกสารที่จำเป็น ภาษาของผู้ปฏิบัติงาน ความคาดหวังในการฝึกอบรม และผู้ที่จะเป็นผู้ดำเนินการทดสอบการใช้งาน
บทสรุป
ตัวควบคุม CNC ที่เหมาะสมคือตัวควบคุมที่ตรงกับแกน อินเทอร์เฟซ ข้อมูลป้อนกลับ I/O และขอบเขตการทดสอบการทำงานของเครื่องจักรที่มีอยู่ โดยมีการออกแบบใหม่ที่ไม่มีการควบคุมน้อยที่สุด
สำหรับการเลือกตัวควบคุม CNC B2B ให้เริ่มต้นด้วยการสำรวจเครื่องจักร แปลงการสำรวจเป็นตารางข้อกำหนด จากนั้นเปรียบเทียบซัพพลายเออร์ตามขนาดอินเทอร์เฟซ การสนับสนุนในการบูรณาการ และขอบเขตความเสี่ยง อย่าถือว่าหน้าโมเดลในอดีตหรือรายการคุณลักษณะทั่วไปเป็นการรับประกันความพร้อมใช้งาน ความเข้ากันได้ ราคา การส่งมอบ หรือการปฏิบัติตามข้อกำหนดในปัจจุบัน ยืนยันรายการเหล่านั้นในใบเสนอราคาโครงการและเอกสารทางเทคนิค
คำถามที่พบบ่อยเกี่ยวกับการเลือกคอนโทรลเลอร์ CNC สำหรับเครื่องจักรที่มีอยู่
คำถามเหล่านี้ช่วยให้ผู้ประกอบระบบเปลี่ยนคำขอดัดแปลงให้เป็นรายการตรวจสอบการเลือกตัวควบคุม
ฉันควรตรวจสอบอะไรเป็นอันดับแรกเมื่อเลือกคอนโทรลเลอร์ CNC
ตรวจสอบเครื่องจักร ไม่ใช่แค็ตตาล็อก: โครงสร้างแกน ประเภทคำสั่งขับเคลื่อน การกำหนดเส้นทางป้อนกลับ I/O ลำดับ PLC และความรับผิดชอบในการทดสอบเดินเครื่องควรมาก่อนความต้องการของผลิตภัณฑ์
การนับแกนเหมือนกับความเข้ากันได้ของคอนโทรลเลอร์หรือไม่
ไม่ การนับแกนมีความสำคัญ แต่ความเข้ากันได้ยังขึ้นอยู่กับการเคลื่อนไหวพร้อมกัน อินเทอร์เฟซของไดรฟ์ สัญญาณตอบรับ I/O และฟังก์ชันเสริมด้วย
ฉันควรระบุสัญญาณไดรฟ์ใดก่อนเสนอราคา
ระบุว่าเครื่องใช้ประเภทสัญญาณ เช่น พัลส์+ทิศทาง เฟส AB หรืออนาล็อก 0–10V และบันทึกวิธีการต่อสายแต่ละแกน
การรวมหุ่นยนต์จะส่งผลต่อการเลือกคอนโทรลเลอร์เมื่อใด
ซึ่งจะส่งผลต่อการเลือกเมื่อ CNC ต้องประสานงานกับการโหลด การขนถ่าย การเชื่อมต่อ สัญญาณปัจจุบันของชิ้นส่วน หรือเซลล์อัตโนมัติของ CNC และหุ่นยนต์ที่กว้างขึ้น
การตรวจสอบความปลอดภัยทางไซเบอร์มีความสำคัญต่อการปรับปรุง CNC หรือไม่
ใช่ เมื่อคอนโทรลเลอร์เชื่อมต่อกับเครือข่าย เข้าถึงจากระยะไกล หรือเชื่อมต่อกับระบบโรงงาน รวมการเชื่อมต่อเหล่านั้นไว้ในการประเมินความเสี่ยงด้านความปลอดภัยทางไซเบอร์
การเปลี่ยนคอนโทรลเลอร์สามารถข้ามการป้องกันหรือการเชื่อมต่อที่มีอยู่ได้หรือไม่
ไม่ การปรับปรุงตัวควบคุมควรรักษาหรือปรับปรุงพฤติกรรมสถานะความปลอดภัยของเครื่องจักร และการเข้าถึงอุปกรณ์ที่ใช้พลังงานควรเริ่มต้นด้วยการปิดและถอดแหล่งจ่ายไฟที่เกี่ยวข้องก่อนการทำงานด้วยตนเอง
ฉันควรใช้หน้าคอนโทรลเลอร์ SZGH ระหว่างการเลือกได้อย่างไร
ใช้หน้าโมเดลเป็นตัวอย่างอินเทอร์เฟซสำหรับคำถามที่จะถาม เช่น ประเภทสัญญาณที่รองรับและฟังก์ชัน I/O และยืนยันความพร้อมใช้งานในปัจจุบันและโปรเจ็กต์ที่เหมาะสมก่อนซื้อ
ฉันควรเลือกคอนโทรลเลอร์ตามการจัดอันดับแบรนด์หรือไม่
สำหรับเครื่องจักรที่มีอยู่ ให้เปรียบเทียบตัวควบคุมตามความต้องการที่เหมาะสม: อินเทอร์เฟซ ความต้องการในการเคลื่อนไหว เอกสารประกอบ การสนับสนุนในการทดสอบการใช้งาน ขอบเขตการรวม และการควบคุมความเสี่ยงมีประโยชน์มากกว่าการจัดอันดับแบรนด์ทั่วไป


