


Velg en CNC-kontroller ved å kartlegge den eksisterende maskinen først: akser, kinematikk, drivgrensesnitt, tilbakemelding, I/O, igangkjøringsarbeid, robot-cellesignaler og sikkerhetsgrenser bør forme shortlisten før merkepreferanse eller katalogsurfing. Eksempler på grensesnitt å bekrefte inkluderer Pulse+Direction, AB Phase og analog 0–10V, der disse signaltypene er relevante for maskinen.
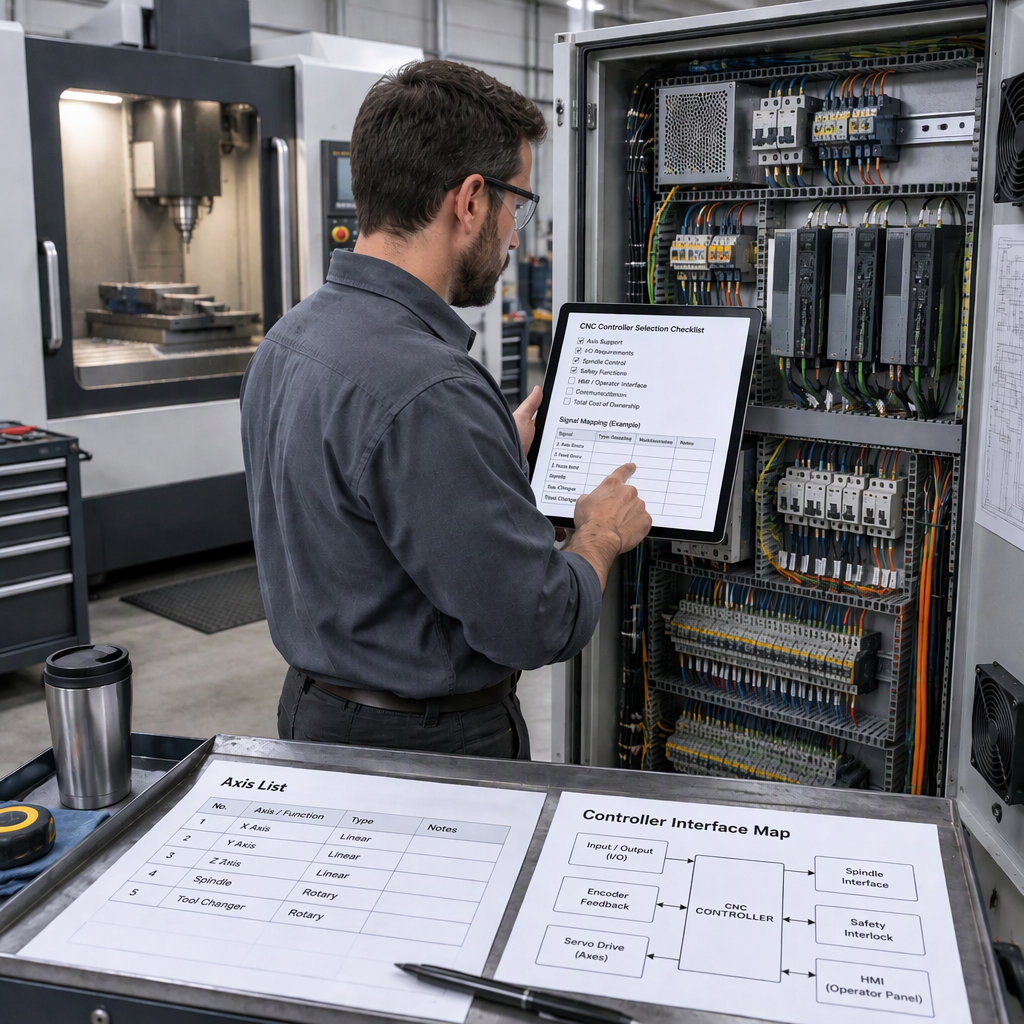
Start med maskinen, ikke kontrollerkatalogen
Det første valgtrinnet er å definere hva den eksisterende maskinen må utsette for den nye kontrolleren, fordi åpen maskinkontrollarkitektur avhenger av brukbare kontrollergrensesnitt og validering på ekte maskineri; se NIST-diskusjonen av standardgrensesnitt for maskinstyring.
- List opp maskintype, aksenavn, kjøreretninger, målsøkingsmetode og enhver roterende eller spesiell akse som påvirker bevegelseskoordinasjonen.
- Registrer kommando- og tilbakemeldingssignalkategoriene som brukes av hver omformer før du antar at en kontroller kan erstatte det eksisterende styreskapet.
- Identifiser funksjoner som krever PLS, makro eller konfigurerbar I/O-logikk, for eksempel verktøybyttesekvenser eller hjelpemaskinsignaler.
- Før du åpner et elektrisk skap, berører ledninger eller manuelt får tilgang til et drevet maskinområde, slå av maskinen og koble fra gjeldende strømnett, batteri eller lagret energikilde; følg deretter maskinbyggerens tillatte tilgangsprosedyre.
- Skille det som skal bevares fra det som kan redesignes, fordi et ettermonteringstilbud er tydeligere når leverandøren vet hvilke frekvensomformere, motorer, paneler og periferiutstyr som fortsatt er i omfang.
Kartlegg alle akse- og bevegelseskrav før du velger ut kontrollere
Aksetelling alene er ikke nok; kontrolleren må passe til maskinens bevegelsesstruktur, operatørgrensesnittbehov og forventninger om feilkompensasjon.
- Bekreft de totale kontrollerte aksene og de samtidige aksene som kreves for bearbeiding, interpolering eller koordinert hjelpebevegelse.
- Identifiser om hver akse er lineær, roterende, spindelrelatert eller hjelpeakse, fordi drivgrensesnittet og tilbakemeldingssløyfen kan variere etter akse.
- Sjekk om integrasjonen krever åpne, dokumenterte grensesnitt for fremtidige funksjoner i stedet for en lukket erstatning som bare løser grunnleggende bevegelse.
- Spør hvordan kontrolleren håndterer brukergrensesnitt, delprogramhåndtering og kompensasjonsfunksjoner som har betydning for den spesifikke maskinklassen.
- Ta vare på en tegning eller tabell med aksenavn og fysiske terminaler slik at tilbudet kan kontrolleres mot det virkelige kabinettet i stedet for en verbal beskrivelse.
Sjekk stasjon, tilbakemelding og signalkompatibilitet
En kontroller er bare praktisk for en ettermontering når dens kommandoutganger og tilbakemeldingsinnganger kan tilpasses eksisterende frekvensomformere, motorer og ledningsplan.
| Grensesnittelement | Hva integratoren skal bekrefte | Hvorfor er det viktig |
|---|---|---|
| Puls+Retning | Om frekvensomformeren aksepterer trinn-og-retningskommandosignaler og hvilke ledningsnivåer som kreves. | Mismatch kan kreve utskifting av stasjon eller en grensesnittomformer. |
| AB fase | Hvorvidt AB-tilbakemelding i enkoderstil brukes og hvordan den kobles tilbake til kontrolleren eller stasjonen. | Tilbakemeldingsruting påvirker posisjonsverifisering og alarmhåndtering. |
| Analog 0–10V | Om akse- eller spindeldriften forventer analog hastighet eller kommandospenning. | Analog kommandobruk endrer behov for støykontroll, kalibrering og skapoppsett. |
| Servodrivparametere | Eksisterende motorklassifiseringer, drivmodell, alarmutgang og aktiveringslogikk. | Kontrollervalget kan være riktig mens idriftsettelsesrisikoen forblir høy hvis stasjonsdata mangler. |
Ikke overse I/O, PLS-logikk og tilleggsmaskinfunksjoner
Kontrollervalg bør inkludere I/O- og PLS-kapasitet fordi mange ettermonteringsproblemer dukker opp utenfor aksesløyfen.
| Maskinfunksjon | Valgspørsmål | Kjøperhandling |
|---|---|---|
| Konfigurerbar digital I/O | Hvor mange innganger og utganger trengs etter å ha beholdt grenser, alarmer, knapper og hjelpeenheter? | Tell ekte terminaler og reserver reservepoeng før tilbud. |
| PLS logikk | Trenger maskinen tilpasset sekvenslogikk utover enkel aksebevegelse? | Forbered den eksisterende stigen, sekvensnotater eller tidsdiagram der det er tilgjengelig. |
| Makrofunksjoner | Vil operatøren eller integratoren trenge tilpassede sykluser eller logikk knyttet til maskineringsoperasjoner? | Definer den nødvendige syklusatferden i stedet for bare å spørre om 'makrostøtte.' |
| ATC-relaterte funksjoner | Har maskinen en automatisk verktøyskifter eller verktøymagasinsekvens? | Dokumenter sensorer, klemmer, orientering og sikker tilstand for gjennomgang. |
Planlegg robot- og produksjonslinjeintegrasjon tidlig
Robotintegrasjon endrer kontrollervalg når CNC må utveksle syklus-, forriglings- eller automatiseringssignaler med en robotcelle i stedet for å fungere som en frittstående maskin.
- Hvis prosjektet inkluderer CNC og robotautomatisering, bekreft hvilken enhet som er cellemaster og hvilke signaler som starter, stopper, pauser eller gjenoppretter syklusen.
- Definer robotlasting, lossing, dør, klemme og delpresenterende signaler før du velger kontrollerens I/O-konfigurasjon.
- Kontroller om PLS- og makrofunksjoner er nødvendige for å koordinere bearbeidingssykluser med eksterne håndteringstrinn.
- Avklar om integrasjon kun krever diskret I/O, en feltbuss, en cellekontroller på høyere nivå eller en tilpasset grensesnittgateway.
- Hold robotsikkerhetsvalidering atskilt fra kontrollfunksjonsvalg; cellelayout, vakthold og risikoreduserende tiltak trenger prosjektspesifikk ingeniørgjennomgang.
Sett grenser for sikkerhet og cybersikkerhet før igangkjøring
Før du tar i bruk en erstatningskontroller, behandle sikkerhet og cybersikkerhet som prosjektgrenser: produksjonskontrollsystemer står overfor cyberrisiko, og NIST SP 1800-10 anbefaler at organisasjoner først utfører en risikovurdering for å bestemme passende sikkerhetsfunksjoner.
For nettverkskontrollere, fjerntilgang og produksjonslinjetilkoblinger, bruk NIST SP 1800-10 for ICS-cybersikkerhet i produksjonssektoren som en risikovurderingsreferanse, og juster deretter det endelige designet med anleggets egne sikkerhets- og vedlikeholdsregler.
Bruk en kravtabell for å sammenligne kontrolleralternativer
En kravtabell holder sammenligningen fokusert på maskintilpasning, grensesnittåpenhet og igangkjøringsrisiko i stedet for en enkel merkerangering.
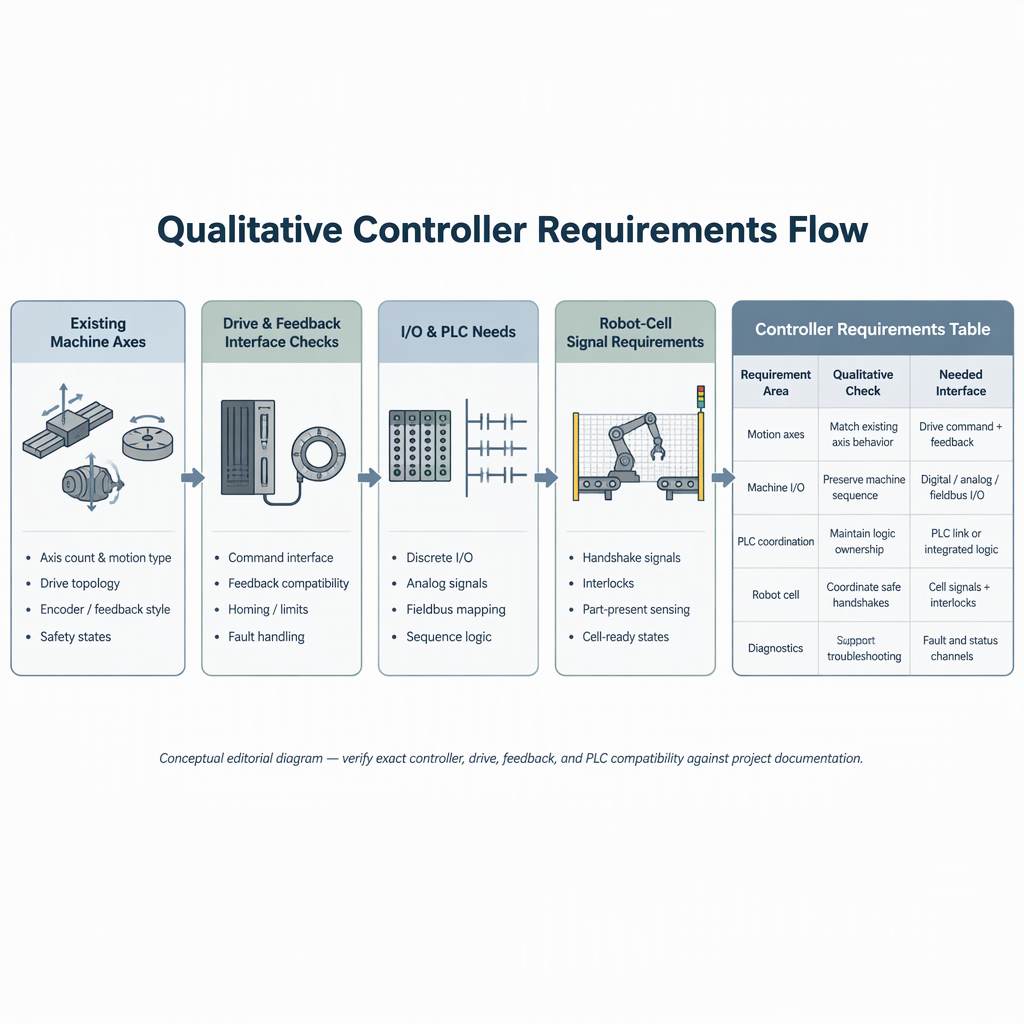
| Krav | Akseptabelt svar | Rødt flagg |
|---|---|---|
| Akser og kinematikk | Kontrolleren støtter de nødvendige akseteller- og bevegelsesfunksjonene for maskinen. | Akseantall er oppført, men samtidig bevegelse eller rotasjonsbruk er uklart. |
| Drive og tilbakemeldingsgrensesnitt | Signaltyper som Pulse+Direction, AB Phase eller analog 0–10V matcher eksisterende elektrisk design der det er aktuelt. | Leverandøren kan ikke tilordne kontrollerterminaler til eksisterende stasjoner. |
| I/O og PLS | Nok konfigurerbar I/O-, PLS- og makrokapasitet er tilgjengelig for hjelpeenheter. | Hjelpesekvenser er utsatt til etter kjøp. |
| Åpen integrasjon | Dokumenterte grensesnitt er tilgjengelige for funksjoner som må utvides eller valideres. | Bare et generisk produktnavn tilbys uten integrasjonsdetaljer. |
| Cybergrense | Behov for nettverk, fjerntilgang og brukerstyring er inkludert i en risikovurdering. | Tilkobling legges til under igangkjøring uten sikkerhetsgjennomgang. |
Forbered disse detaljene før du ber om en kontrollanbefaling
En leverandør kan gi en mer nyttig anbefaling når forespørselen inkluderer den reelle maskinkonfigurasjonen, automatiseringsomfanget og grensesnittkravene i stedet for bare maskinmodellnavnet.
- Maskintype, merke, modell, årstall hvis kjent, og årsak til ettermontering.
- Akseliste, behov for samtidig bevegelse, spindelarrangement og eventuell roterende eller hjelpeakse.
- Drivkommando og tilbakemeldingstyper, inkludert om Pulse+Retning, AB Fase eller analoge kommandosignaler er relevante.
- I/O-antall, PLS-sekvensbehov, makrokrav og eventuelle ATC-relaterte funksjoner.
- Krav til robot-, lastesystem eller produksjonslinjeintegrering hvis CNC-en skal fungere inne i en automatisert celle.
- Bilder av skapets navneskilt og terminaletiketter, med strømisolert før sikker tilgang.
- Nødvendig dokumentasjon, operatørspråk, opplæringsforventninger og hvem som skal utføre igangkjøring.
Konklusjon
Den riktige CNC-kontrolleren er den som matcher den eksisterende maskinens akser, grensesnitt, tilbakemelding, I/O og igangkjøringsgrense med minst ukontrollert redesign.
For valg av B2B CNC-kontroller, start med en maskinundersøkelse, konverter undersøkelsen til en kravtabell, og sammenlign deretter leverandører etter grensesnitttilpasning, integrasjonsstøtte og risikogrenser. Ikke behandle en historisk modellside eller en generisk funksjonsliste som en garanti for gjeldende tilgjengelighet, kompatibilitet, pris, levering eller samsvar; bekrefte disse elementene i prosjekttilbudet og tekniske dokumenter.
Vanlige spørsmål om valg av CNC-kontroller for eksisterende maskiner
Disse spørsmålene hjelper integratorer med å gjøre en ettermonteringsforespørsel til en kontrollliste for valg av kontroller.
Hva bør jeg sjekke først når jeg velger en CNC-kontroller?
Sjekk maskinen, ikke katalogen: Aksestruktur, kjørekommandotype, tilbakemeldingsruting, I/O, PLS-sekvenser og idriftsettelsesansvar bør komme før produktpreferanse.
Er aksetall det samme som kontrollerkompatibilitet?
Nei. Akseantall betyr noe, men kompatibilitet avhenger også av samtidig bevegelse, drivgrensesnitt, tilbakemeldingssignaler, I/O og hjelpefunksjoner.
Hvilke drivsignaler bør jeg identifisere før et tilbud?
Identifiser om maskinen bruker signalkategorier som Pulse+Direction, AB Phase eller analog 0–10V, og registrer hvordan hver akse er kablet.
Når påvirker robotintegrasjon kontrollervalg?
Det påvirker valget når CNC må koordinere med lasting, lossing, forriglinger, del-tilstedeværende signaler eller en bredere CNC-og-robot automasjonscelle.
Har cybersikkerhetssjekker betydning for en CNC-ettermontering?
Ja, når kontrolleren er koblet til nettverk, ekstern tilgang eller koblet til et anleggssystem; inkludere disse forbindelsene i en risikovurdering for nettsikkerhet.
Kan en kontrollererstatning omgå eksisterende vern eller forriglinger?
Nei. En ettermontering av kontroller bør bevare eller forbedre maskinens oppførsel i sikker tilstand, og all tilgang til drevet utstyr bør begynne med å slå av og koble fra den aktuelle strømkilden før manuelt arbeid.
Hvordan bør jeg bruke en SZGH-kontrollerside under valg?
Bruk en modellside som et grensesnitteksempel for spørsmålene du skal stille, for eksempel støttede signaltyper og I/O-funksjoner, og bekreft gjeldende tilgjengelighet og prosjekttilpasning rett før kjøp.
Bør jeg velge en kontroller etter merkerangering?
For en eksisterende maskin, sammenlign kontrollere etter behov: grensesnitt, bevegelsesbehov, dokumentasjon, igangkjøringsstøtte, integrasjonsgrenser og risikokontroller er mer nyttige enn en generisk merkerangering.


