


Аввалан як контролери CNC-ро тавассути таҳқиқи мошини мавҷуда интихоб кунед: меҳварҳо, кинематика, интерфейсҳои гардонанда, фикру мулоҳиза, вуруд / баромад, кори ба истифодадиҳӣ, сигналҳои робот-ҳуҷайра ва сарҳадҳои бехатарӣ бояд пеш аз бартарии бренд ё дидани каталог рӯйхати кӯтоҳро ташкил кунанд. Намунаҳои интерфейси тасдиқкунанда иборатанд аз Pulse+Direction, AB Phase ва аналогии 0–10V, ки дар он намудҳои сигнал ба мошин мувофиқанд.
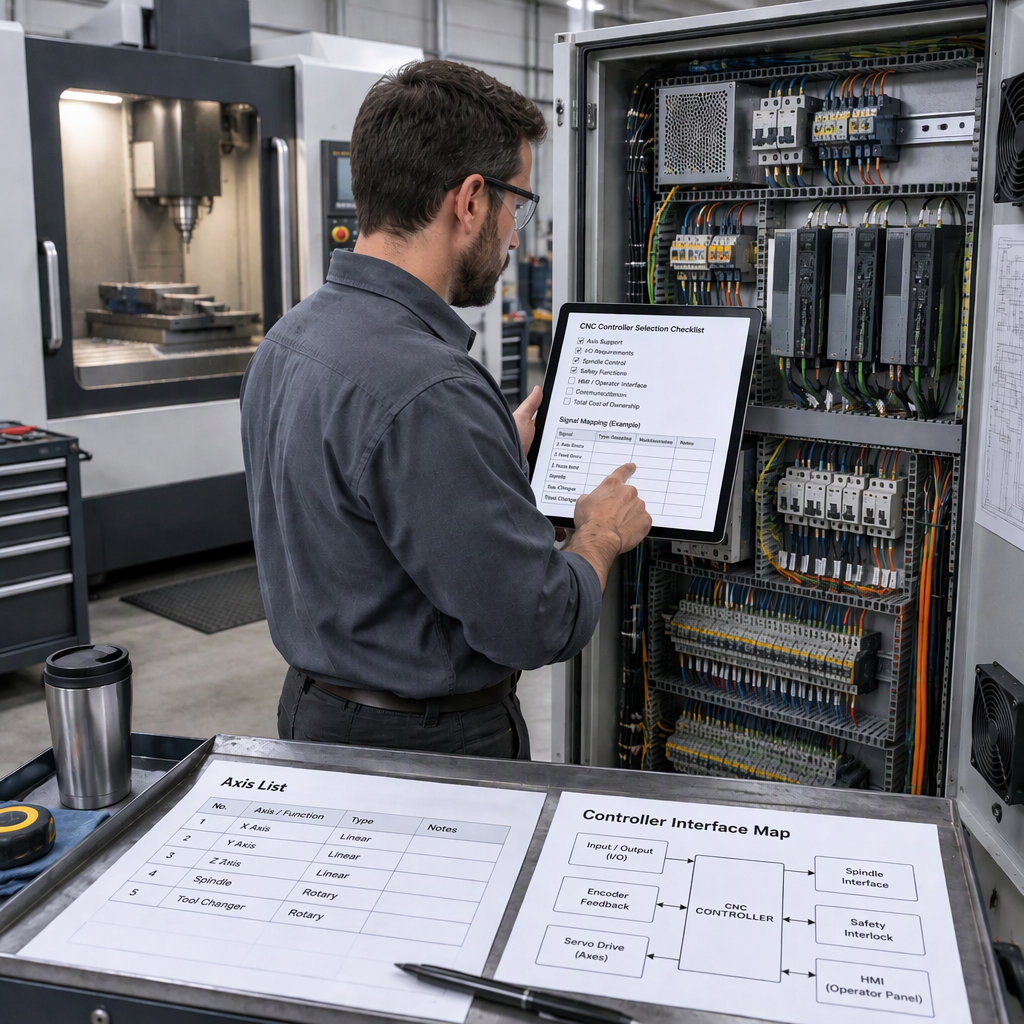
Бо мошин оғоз кунед, на аз каталоги контроллер
Қадами аввалини интихоб ин муайян кардани он аст, ки мошини мавҷуда бояд ба контроллери нав чиро нишон диҳад, зеро меъмории кушодаи идоракунии мошин аз интерфейсҳои контроллерҳои қобили истифода ва тасдиқи техникаи воқеӣ вобаста аст; ба муҳокимаи NIST нигаред интерфейсҳои стандартӣ барои идоракунии мошин.
- Навъи мошин, номҳои меҳвар, самтҳои сафар, усули манзил ва ҳама гуна меҳвари гардишгар ё махсусро, ки ба ҳамоҳангсозии ҳаракат таъсир мерасонанд, номбар кунед.
- Категорияҳои сигналҳои фармон ва бозгашти онҳоро, ки ҳар як диск истифода мебаранд, сабт кунед, пеш аз он ки контроллер метавонад кабинети мавҷудаи идоракуниро иваз кунад.
- Функсияҳоеро муайян кунед, ки PLC, макрос ё мантиқи конфигуратсияшавандаи вуруд/чорро талаб мекунанд, ба монанди пайдарпаии тағир додани асбоб ё сигналҳои мошини ёрирасон.
- Пеш аз кушодани шкафи барқ, ламс кардан ба сими ноқилҳо ё дастӣ расидан ба ягон минтақаи мошини пурқувват, мошинро хомӯш кунед ва қувваи барқ, батарея ё манбаи захирашудаи энергияро ҷудо кунед; пас тартиби иљозати дастрасии мошинсозро риоя кунед.
- Он чизеро, ки бояд аз нав тарҳрезӣ карда шавад, ҷудо кунед, зеро иқтибос аз навсозӣ равшантар аст, вақте ки таъминкунанда медонад, ки кадом дискҳо, муҳаррикҳо, панелҳо ва таҷҳизоти периферӣ дар миқёс боқӣ мемонад.
Ҳар як меҳвар ва талаботи ҳаракатро пеш аз рӯйхати мухтасари контроллерҳо харита кунед
Шумораи меҳварҳо танҳо кофӣ нест; контролер бояд ба сохтори ҳаракати мошин, ниёзҳои интерфейси оператор ва интизориҳои ҷуброни хатогӣ мувофиқат кунад.
- Тасдиқи меҳварҳои умумии назоратшаванда ва меҳварҳои ҳамзамон барои коркард, интерполясия ё ҳаракати ёрирасони ҳамоҳангшуда заруранд.
- Муайян кунед, ки оё ҳар як меҳвар хаттӣ, гардишгарӣ, ба шпиндель вобаста ё ёрирасон аст, зеро интерфейси гардонанда ва ҳалқаи бозгашт аз рӯи меҳвар метавонанд фарқ кунанд.
- Санҷед, ки оё интегратсия интерфейсҳои кушода ва ҳуҷҷатшударо барои вазифаҳои оянда талаб мекунад, на ивази пӯшида, ки танҳо ҳаракати асосиро ҳал мекунад.
- Пурсед, ки контроллер интерфейси корбар, коркарди қисмҳои барнома ва ҷубронпулиро, ки барои синфи мушаххаси мошин аҳамият доранд, чӣ гуна идора мекунад.
- Нақша ё ҷадвали номҳои меҳвар ва терминалҳои физикиро нигоҳ доред, то иқтибосро ба ҷои тавсифи шифоҳӣ нисбат ба кабинети воқеӣ тафтиш кунед.
Мутобиқати диск, фикру мулоҳиза ва сигналро санҷед
Контроллер танҳо барои такмилдиҳӣ амалӣ аст, вақте ки баромадҳои фармон ва вуруди фикру мулоҳизаҳои он метавонанд ба дискҳо, моторҳо ва нақшаи ноқилҳои мавҷуда мувофиқ бошанд.
| Элементи интерфейс | Чизе, ки интегратор бояд тасдиқ кунад | Чаро ин муҳим аст |
|---|---|---|
| Набз + Самт | Новобаста аз он ки гардонанда сигналҳои фармони қадам ва самтро қабул мекунад ва кадом сатҳҳои ноқилҳо лозиманд. | Мутобиқшавӣ метавонад иваз кардани диск ё табдилдиҳандаи интерфейсро талаб кунад. |
| Марҳилаи AB | Новобаста аз он ки фикру мулоҳизаҳои AB-и рамзгузор истифода мешаванд ва чӣ гуна он ба контроллер ё диск пайваст карда мешавад. | Масири бозгашт ба тафтиши мавқеъ ва коркарди ҳушдор таъсир мерасонад. |
| Аналогӣ 0-10V | Новобаста аз он ки меҳвар ё гардонандаи шпиндель суръати аналогӣ ё шиддати фармонро интизор аст. | Истифодаи фармони аналогӣ ниёзҳои назорати садо, калибрченкунӣ ва тарҳбандии кабинетро тағир медиҳад. |
| Параметрҳои гардонандаи серво | Рейтингҳои мавҷудаи мотор, модели гардонанда, баромади ҳушдор ва фаъол кардани мантиқ. | Интихоби контроллер метавонад дуруст бошад, дар ҳоле ки хатари ба кор андохтан баланд боқӣ мемонад, агар маълумоти гардонанда мавҷуд набошад. |
Мантиқи I/O, PLC ва функсияҳои мошини ёрирасонро нодида нагиред
Интихоби контроллер бояд иқтидори I/O ва PLC-ро дар бар гирад, зеро мушкилоти зиёди такмилдиҳӣ берун аз ҳалқаи меҳвар пайдо мешаванд.
| Функсияи мошин | Саволи интихоб | Амали харидор |
|---|---|---|
| I/O рақамӣ танзимшаванда | Пас аз нигоҳ доштани маҳдудиятҳо, ҳушдорҳо, тугмаҳо ва ёрирасонҳо чанд вуруд ва баромад лозим аст? | Пеш аз иқтибос терминалҳои воқеиро ҳисоб кунед ва нуқтаҳои эҳтиётиро захира кунед. |
| Мантиқи PLC | Оё мошин ба мантиқи пайдарпайии фармоишӣ аз ҳаракати оддии меҳвар ниёз дорад? | Нардбони мавҷуда, қайдҳои пайдарпайӣ ё ҷадвали вақтро, ки дастрас аст, омода кунед. |
| Функсияҳои макрос | Оё оператор ё интегратор ба давраҳои фармоишӣ ё мантиқи марбут ба амалиёти коркард ниёз дорад? | Рафтори даври лозимиро муайян кунед, на танҳо барои 'дастгирии макро'. |
| Функсияҳои марбут ба ATC | Оё мошин ивазкунандаи автоматии асбоб ё пайдарпаии маҷаллаи асбобҳоро дар бар мегирад? | Санҷишҳо, кликҳо, ориентация ва рафтори ҳолати бехатар барои баррасии ҳуҷҷат. |
Интегратсияи робот ва хати истеҳсолиро барвақт ба нақша гиред
Интегратсияи робот интихоби контроллерро тағир медиҳад, вақте ки CNC бояд сигналҳои сикл, қулф ё автоматизатсияро бо ҳуҷайраи робот иваз кунад, на ҳамчун як мошини мустақил.
- Агар лоиҳа автоматикунонии CNC ва роботҳоро дар бар гирад, тасдиқ кунед, ки кадом дастгоҳ устои ҳуҷайра аст ва кадом сигналҳо давраро оғоз, қатъ, таваққуф ё барқарор мекунанд.
- Пеш аз интихоби конфигуратсияи I/O контроллер сигналҳои боркунӣ, борфарорӣ, дар, тазиқи ва қисман ҳозираи роботро муайян кунед.
- Санҷед, ки оё функсияҳои PLC ва макро барои ҳамоҳангсозии давраҳои коркард бо қадамҳои коркарди беруна лозиманд.
- Муайян кунед, ки оё ҳамгироӣ танҳо вуруди дискретӣ, фельдбус, контролери ҳуҷайраҳои сатҳи баланд ё шлюзи интерфейси фармоиширо талаб мекунад.
- Санҷиши бехатарии роботро аз интихоби хусусияти контроллер ҷудо нигоҳ доред; тарҳбандии ҳуҷайра, муҳофизат ва коҳиш додани хатар ба баррасии муҳандисии мушаххаси лоиҳа ниёз дорад.
Пеш аз ба кор андохтан сарҳадҳои бехатарӣ ва киберамниятро муқаррар кунед
Пеш аз ба кор андохтани нозири ивазкунанда, амният ва киберамниятро ҳамчун ҳудуди лоиҳа баррасӣ кунед: системаҳои идоракунии истеҳсолӣ бо хатари киберӣ рӯбарӯ мешаванд ва NIST SP 1800-10 тавсия медиҳад, ки созмонҳо аввал баҳодиҳии хатарро барои муайян кардани қобилиятҳои бехатарии мувофиқ гузаронанд.
Барои контроллерҳои шабакавӣ, дастрасии дурдаст ва пайвастҳои хати истеҳсолӣ, истифода баред NIST SP 1800-10 барои киберамнияти ICS-и бахши истеҳсолӣ ҳамчун истинод ба арзёбии хатарҳо, пас тарҳи ниҳоиро бо қоидаҳои бехатарӣ ва нигоҳдории худи корхона мутобиқ кунед.
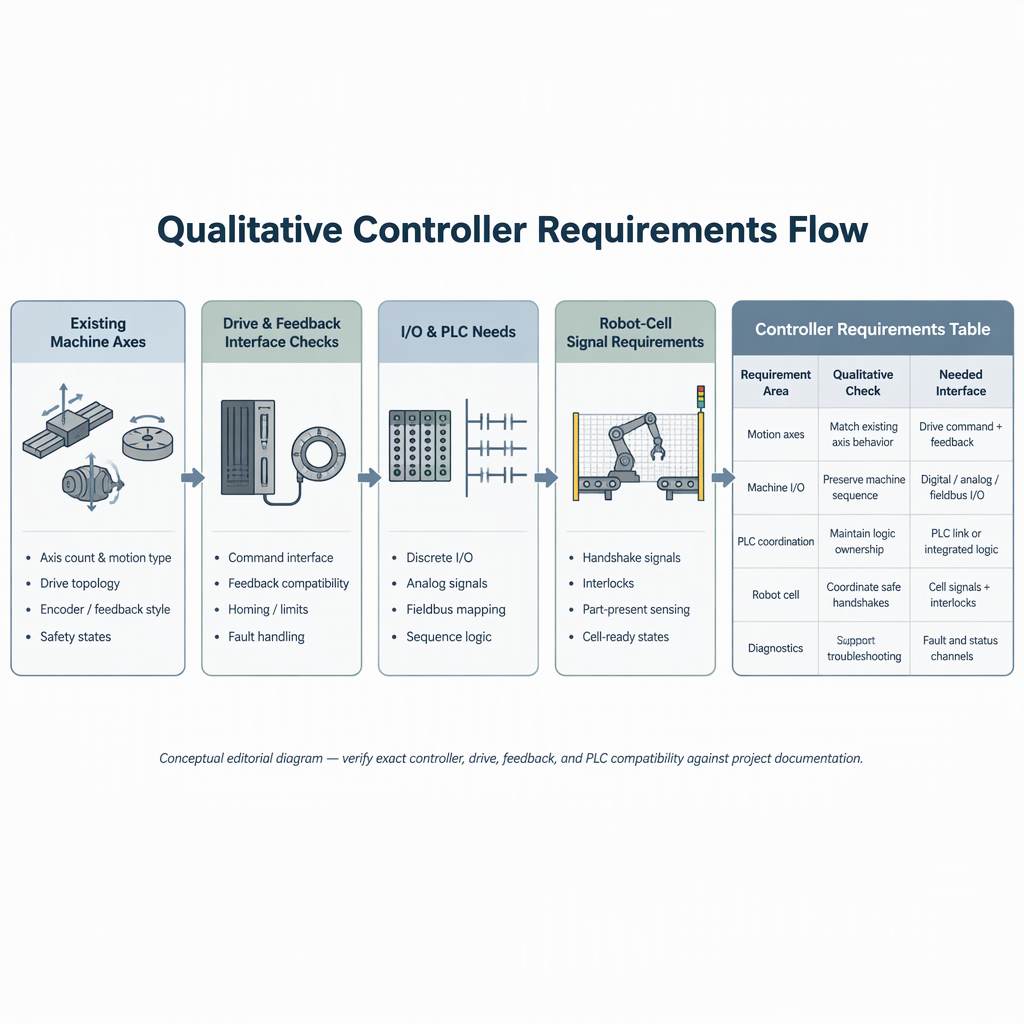
Барои муқоиса кардани имконоти контроллер ҷадвали талаботро истифода баред
Ҷадвали талабот ба ҷои рейтинги оддии бренд муқоисаро ба мувофиқати мошин, кушодагии интерфейс ва хатари ба кор андохтан нигоҳ медорад.
| Талабот | Ҷавоби қобили қабул | Парчами сурх |
|---|---|---|
| Меҳварҳо ва кинематика | Назоратчӣ ҳисобкунии меҳвар ва функсияҳои ҳаракатро барои мошин дастгирӣ мекунад. | Шумораи меҳварҳо номбар шудаанд, аммо ҳаракати ҳамзамон ё истифодаи гардиш норавшан аст. |
| Интерфейси диск ва бозгашт | Намудҳои сигналҳо ба монанди Pulse+Direction, AB Phase ё аналогии 0–10V ба тарҳи мавҷудаи барқ дар ҳолатҳои имконпазир мувофиқат мекунанд. | Таъминкунанда наметавонад терминалҳои контроллерро бо дискҳои мавҷуда харита кунад. |
| I/O ва PLC | Иқтидори кофии танзимшавандаи I/O, PLC ва макро барои ёрирасон дастрас аст. | Пайдарпаии ёрирасон то пас аз харид ба таъхир гузошта мешавад. |
| Интегратсияи кушода | Интерфейсҳои ҳуҷҷатшуда барои функсияҳое мавҷуданд, ки бояд васеъ ё тасдиқ карда шаванд. | Танҳо номи умумии маҳсулот бидуни тафсилоти ҳамгироӣ пешниҳод карда мешавад. |
| Сарҳади киберӣ | Ба арзёбии хатар эҳтиёҷоти шабакавӣ, дастрасии дурдаст ва идоракунии корбар дохил карда мешаванд. | Пайвастшавӣ ҳангоми ба истифода додан бе баррасии амният илова карда мешавад. |
Ин тафсилотро пеш аз дархости тавсияи контролер омода кунед
Таъминкунанда метавонад тавсияи муфидтар диҳад, вақте ки дархост конфигуратсияи воқеии мошин, миқёси автоматизатсия ва талаботи интерфейсро дар бар мегирад, на танҳо номи модели мошин.
- Навъи мошин, бренд, модел, сол, агар маълум бошад ва сабаби бозсозӣ.
- Рӯйхати меҳвар, эҳтиёҷоти ҳаракати ҳамзамон, ҷойгиркунии шпиндель ва ҳама гуна меҳвари гардиш ё ёрирасон.
- Фармони драйв ва намудҳои фикру мулоҳизаҳо, аз ҷумла оё сигналҳои фармони Пулс+Самт, AB Фаза ё аналогӣ мувофиқанд.
- Ҳисоби вуруд / баромад, ниёзҳои пайдарпайии PLC, талаботи макрос ва ҳама гуна функсияҳои марбут ба ATC.
- Талаботи робот, системаи боркунӣ ё ҳамгироии хати истеҳсолӣ, агар CNC дар дохили ҳуҷайраи автоматӣ кор кунад.
- Суратҳои лавҳаҳои кабинет ва тамғакоғазҳои терминал, ки пеш аз дастрасии бехатар ҷудо карда шудаанд.
- Ҳуҷҷатҳои зарурӣ, забони оператор, интизориҳои омӯзишӣ ва кӣ ба истифода дода мешавад.
Хулоса
Назоратчии дурусти CNC онест, ки ба меҳварҳои мошини мавҷуда, интерфейсҳо, фикру мулоҳизаҳо, воридот / баромад ва сарҳади ба истифода додашуда бо тарҳрезии камтарин аз нав назоратшаванда мувофиқат мекунад.
Барои интихоби контролери B2B CNC, аз пурсиши мошин оғоз кунед, пурсишро ба ҷадвали талабот табдил диҳед ва сипас таъминкунандагонро аз рӯи мувофиқати интерфейс, дастгирии ҳамгироӣ ва сарҳадҳои хатар муқоиса кунед. Саҳифаи модели таърихӣ ё рӯйхати хусусиятҳои умумиро ҳамчун кафолати мавҷудияти ҷорӣ, мувофиқат, нарх, таҳвил ё мувофиқат баррасӣ накунед; ин пунктхоро дар нархномаи лоиха ва хуччатхои техникй тасдик кунанд.
Саволҳо дар бораи интихоби контролери CNC барои мошинҳои мавҷуда
Ин саволҳо ба интеграторҳо кӯмак мекунанд, ки дархости бозсозӣро ба рӯйхати назорати интихоби контроллер табдил диҳанд.
Ҳангоми интихоби контролери CNC ман аввал чиро бояд тафтиш кунам?
Мошинро санҷед, на каталог: сохтори меҳвар, навъи фармони гардонанда, масири бозгашт, пайдарпаии I/O, PLC ва масъулияти ба кор андохтан бояд пеш аз афзалияти маҳсулот бошад.
Оё шумори меҳвар бо мутобиқати контроллер якхела аст?
Не. Ҳисоби меҳварҳо муҳим аст, аммо мутобиқат инчунин аз ҳаракати ҳамзамон, интерфейсҳои гардонанда, сигналҳои фикру мулоҳизаҳо, вуруд/бареҳ ва функсияҳои ёрирасон вобаста аст.
Кадом сигналҳои дискро пеш аз иқтибос бояд муайян кунам?
Муайян кунед, ки оё мошин категорияҳои сигналро истифода мебарад, ба монанди Pulse+Direction, AB Phase ё аналогии 0–10V ва сабт кунед, ки чӣ тавр ҳар як меҳвар симро пайваст мекунад.
Интегратсияи робот кай ба интихоби контроллер таъсир мерасонад?
Он ба интихоб таъсир мерасонад, вақте ки CNC бояд бо боркунӣ, борфарорӣ, қуфлҳо, сигналҳои қисман мавҷудбуда ё ҳуҷайраи васеътари автоматикунонии CNC ва робот мувофиқат кунад.
Оё санҷишҳои киберамният барои такмилдиҳии CNC аҳамият доранд?
Бале, вақте ки контроллер ба шабака пайваст аст, дастрасии дурдаст ё ба системаи нерӯгоҳ пайваст аст; он пайвастҳоро ба арзёбии хатари киберамният дохил кунед.
Иваз кардани контроллер метавонад аз посбонӣ ё қулфҳои мавҷуда гузашт кунад?
Не. Таҷҳизоти контроллер бояд рафтори бехатарии мошинро ҳифз ё беҳтар созад ва ҳама гуна дастрасӣ ба таҷҳизоти пурқувват бояд аз хомӯш кардан ва ҷудо кардани манбаи дахлдори барқ пеш аз кори дастӣ оғоз шавад.
Чӣ тавр ман бояд саҳифаи контролери SZGH-ро ҳангоми интихоб истифода барам?
Саҳифаи намунавиро ҳамчун намунаи интерфейс барои саволҳои додашаванда истифода баред, ба монанди намудҳои сигнали дастгирӣшаванда ва функсияҳои вуруди баромад ва мавҷудияти ҷорӣ ва мувофиқати лоиҳаро бевосита пеш аз харид тасдиқ кунед.
Оё ман бояд контроллерро аз рӯи рейтинги бренд интихоб кунам?
Барои мошини мавҷуда, контроллерҳоро аз рӯи талабот муқоиса кунед: интерфейсҳо, эҳтиёҷоти ҳаракат, ҳуҷҷатгузорӣ, дастгирии ба кор андохтан, сарҳадҳои ҳамгироӣ ва назорати хавфҳо нисбат ба рейтинги бренди умумӣ муфидтаранд.


