


Valitse CNC-ohjain tarkastelemalla ensin olemassa olevaa konetta: akselit, kinematiikka, käyttöliitännät, palaute, I/O, käyttöönottotyöt, robottisolujen signaalit ja turvallisuusrajat muodostavat suosion ennen tuotemerkkien valintaa tai luetteloiden selaamista. Vahvistavia liitäntäesimerkkejä ovat pulssi+suunta, AB-vaihe ja analoginen 0–10 V, jos kyseiset signaalityypit liittyvät koneeseen.
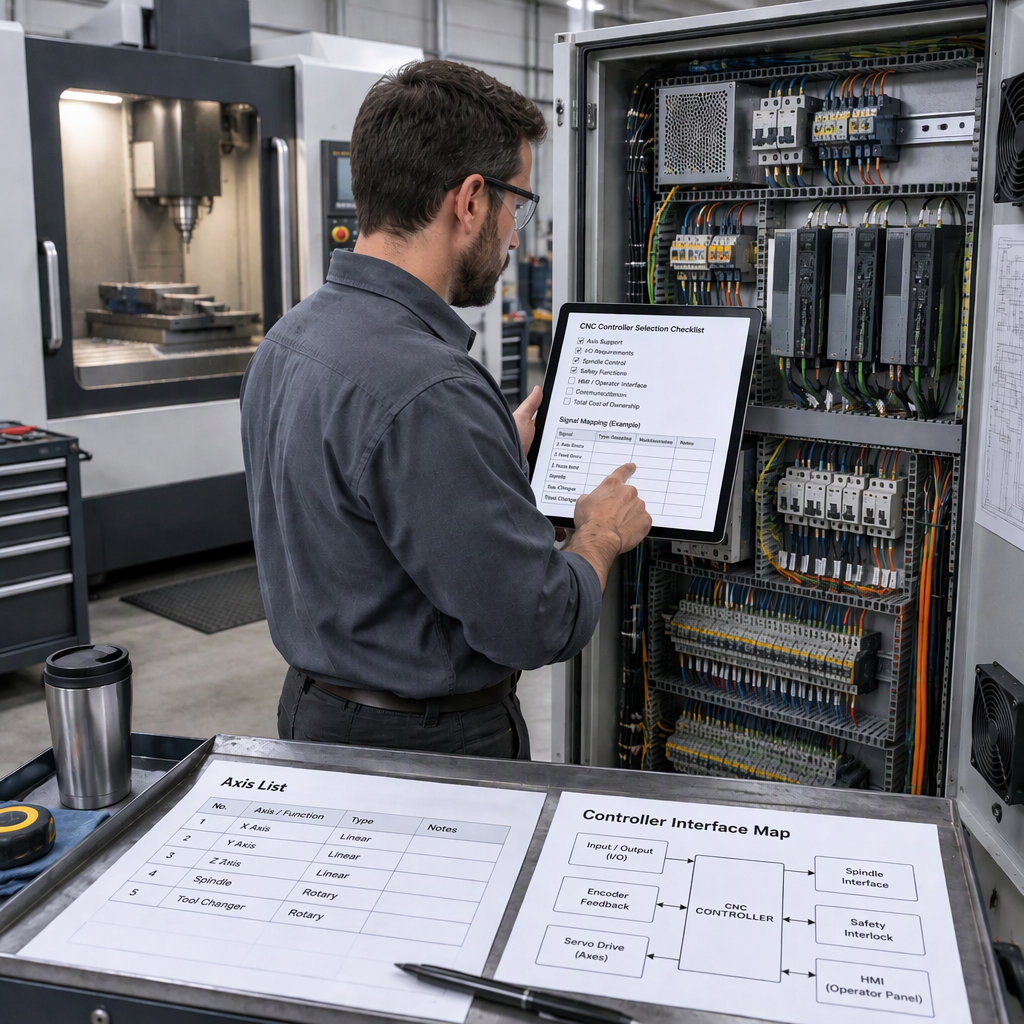
Aloita koneesta, älä ohjainluettelosta
Ensimmäinen valintavaihe on määritellä, mitä nykyisen koneen tulee altistaa uudelle ohjaimelle, koska avoin kone-ohjausarkkitehtuuri riippuu käytettävistä ohjausliitännöistä ja todellisen koneen validoinnista; katso NIST-keskustelu aiheesta standardiliitännät koneen ohjaukseen.
- Listaa koneen tyyppi, akselien nimet, kulkusuunnat, kohdistusmenetelmä ja kaikki kierto- tai erikoisakselit, jotka vaikuttavat liikekoordinaatioon.
- Kirjaa muistiin kunkin taajuusmuuttajan käyttämät komento- ja palautesignaaliluokat, ennen kuin oletat, että ohjain voi korvata olemassa olevan ohjauskaapin.
- Tunnista toiminnot, jotka vaativat PLC:tä, makroa tai konfiguroitavaa I/O-logiikkaa, kuten työkalunvaihtosekvenssit tai apukoneen signaalit.
- Ennen kuin avaat sähkökaapin, kosketat johtoja tai käsin käsin mihin tahansa koneen alueeseen, jossa on virtalähde, sammuta kone ja irrota sopiva verkkovirta, akku tai varastoitu energialähde; noudata sitten koneenvalmistajan lupamenettelyä.
- Erottele säilytettävät asiat, jotka voidaan suunnitella uudelleen, koska jälkiasennustarjous on selkeämpi, kun toimittaja tietää, mitkä taajuusmuuttajat, moottorit, paneelit ja oheislaitteet jäävät soveltamisalaan.
Kartoita kaikki akselit ja liikevaatimukset ennen kuin valitset ohjaimia
Pelkkä akseliluku ei riitä; ohjaimen tulee sopia koneen liikerakenteeseen, käyttöliittymätarpeisiin ja virheenkorjausodotuksiin.
- Vahvista ohjattujen akselien kokonaismäärä ja samanaikaiset akselit, joita tarvitaan koneistukseen, interpolointiin tai koordinoituun apuliikkeeseen.
- Tunnista, onko jokainen akseli lineaarinen, pyörivä, karaan liittyvä vai apuakseli, koska käyttöliittymä ja takaisinkytkentäsilmukka voivat vaihdella akselikohtaisesti.
- Tarkista, vaatiiko integrointi avoimia, dokumentoituja käyttöliittymiä tulevia toimintoja varten sen sijaan, että suljettaisiin vain perusliikettä ratkaiseva korvaus.
- Kysy, kuinka säädin käsittelee käyttöliittymää, osaohjelman käsittelyä ja kompensointitoimintoja, jotka ovat tärkeitä tietyn koneluokan kannalta.
- Säilytä piirros tai taulukko akselien nimistä ja fyysisistä liittimistä, jotta lainaus voidaan verbaalisen kuvauksen sijaan verrata todelliseen kaappiin.
Tarkista taajuusmuuttajan, palautteen ja signaalin yhteensopivuus
Säädin on käytännöllinen jälkiasennuksessa vain silloin, kun sen komentolähdöt ja takaisinkytkentätulot voidaan sovittaa olemassa oleviin käyttöihin, moottoreihin ja kytkentäsuunnitelmaan.
| Käyttöliittymäkohde | Mitä integraattorin tulee vahvistaa | Miksi sillä on merkitystä |
|---|---|---|
| Pulssi+suunta | Hyväksyykö taajuusmuuttaja askel- ja suuntakomentosignaalit ja mitkä kytkentätasot vaaditaan. | Epäsopivuus voi edellyttää aseman vaihtamista tai liitäntämuunninta. |
| AB-vaihe | Käytetäänkö enkooderityyppistä AB-palautetta ja miten se johdotetaan takaisin ohjaimeen tai taajuusmuuttajaan. | Palautteen reititys vaikuttaa sijainnin todentamiseen ja hälytysten käsittelyyn. |
| Analoginen 0-10V | Odottaako akseli- tai karakäyttö analogista nopeutta tai komentojännitettä. | Analogisten komentojen käyttö muuttaa melunhallinta-, kalibrointi- ja kaapin sijoittelutarpeita. |
| Servokäytön parametrit | Nykyiset moottorin nimellisarvot, taajuusmuuttajan malli, hälytyslähtö ja aktivointilogiikka. | Säätimen valinta voi olla oikea, vaikka käyttöönottoriski pysyy korkeana, jos taajuusmuuttajan tiedot puuttuvat. |
Älä unohda I/O-, PLC-logiikkaa ja apukoneen toimintoja
Ohjaimen valinnassa tulisi olla I/O- ja PLC-kapasiteetti, koska monet jälkiasennusongelmat ilmenevät akselisilmukan ulkopuolella.
| Koneen toiminto | Valintakysymys | Ostajan toiminta |
|---|---|---|
| Konfiguroitava digitaalinen I/O | Kuinka monta tuloa ja lähtöä tarvitaan raja-arvojen, hälytysten, painikkeiden ja apulaitteiden säilyttämisen jälkeen? | Laske oikeat terminaalit ja varaa varapisteet ennen lainaamista. |
| PLC logiikka | Tarvitseeko kone mukautettua järjestyslogiikkaa yksinkertaisen akseliliikkeen lisäksi? | Valmistele olemassa olevat tikkaat, järjestysmerkinnät tai ajoituskaavio, jos mahdollista. |
| Makrotoiminnot | Tarvitseeko käyttäjä tai integraattori mukautettuja työkiertoja tai koneistustoimintoihin sidottua logiikkaa? | Määritä tarvittava syklin toiminta sen sijaan, että pyytäisi vain 'makrotukea'. |
| ATC:hen liittyvät toiminnot | Sisältääkö kone automaattisen työkalunvaihtajan tai työkalumakasiinisarjan? | Asiakirjan anturit, kiinnittimet, suunta ja turvatilan toiminta tarkistettavaksi. |
Suunnittele robotin ja tuotantolinjan integrointi ajoissa
Robotin integrointi muuttaa ohjaimen valintaa, kun CNC:n on vaihdettava sykli-, lukitus- tai automaatiosignaaleja robottisolun kanssa sen sijaan, että se toimisi itsenäisenä koneena.
- Jos projekti sisältää CNC- ja robottiautomaation, varmista, mikä laite on solun isäntä ja mitkä signaalit käynnistävät, pysäyttävät, pysäyttävät tai palauttavat syklin.
- Määritä robotin lastaus-, purku-, ovi-, puristin- ja osittainen signaalit ennen kuin valitset ohjaimen I/O-kokoonpanon.
- Tarkista, tarvitaanko PLC- ja makrotoimintoja koneistusjaksojen koordinoimiseksi ulkoisten käsittelyvaiheiden kanssa.
- Selvitä, vaatiiko integrointi vain erillisen I/O:n, kenttäväylän, ylemmän tason soluohjaimen vai mukautetun liitäntäyhdyskäytävän.
- Pidä robotin turvallisuuden validointi erillään ohjaimen ominaisuuksien valinnasta; solujen sijoittelu, vartiointi ja riskien vähentäminen edellyttävät projektikohtaista suunnittelua.
Aseta turvallisuus- ja kyberturvallisuusrajat ennen käyttöönottoa
Ennen kuin otat käyttöön korvaavan ohjaimen, pidä turvallisuutta ja kyberturvallisuutta projektin rajoilla: tuotannonohjausjärjestelmiin liittyy kyberriski, ja NIST SP 1800-10 suosittelee, että organisaatiot suorittavat ensin riskinarvioinnin asianmukaisten suojausominaisuuksien määrittämiseksi.
Käytä verkkoon kytkettyjä ohjaimia, etäkäyttöä ja tuotantolinjayhteyksiä varten NIST SP 1800-10 valmistussektorin ICS-kyberturvallisuuteen riskinarvioinnin referenssinä ja kohdista lopullinen suunnittelu laitoksen omien turvallisuus- ja ylläpitosääntöjen kanssa.
Käytä vaatimustaulukkoa ohjainvaihtoehtojen vertailuun
Vaatimustaulukko pitää vertailun keskittyneenä koneen sopivuuteen, käyttöliittymän avoimuuteen ja käyttöönottoriskiin yksinkertaisen tuotemerkin luokituksen sijaan.
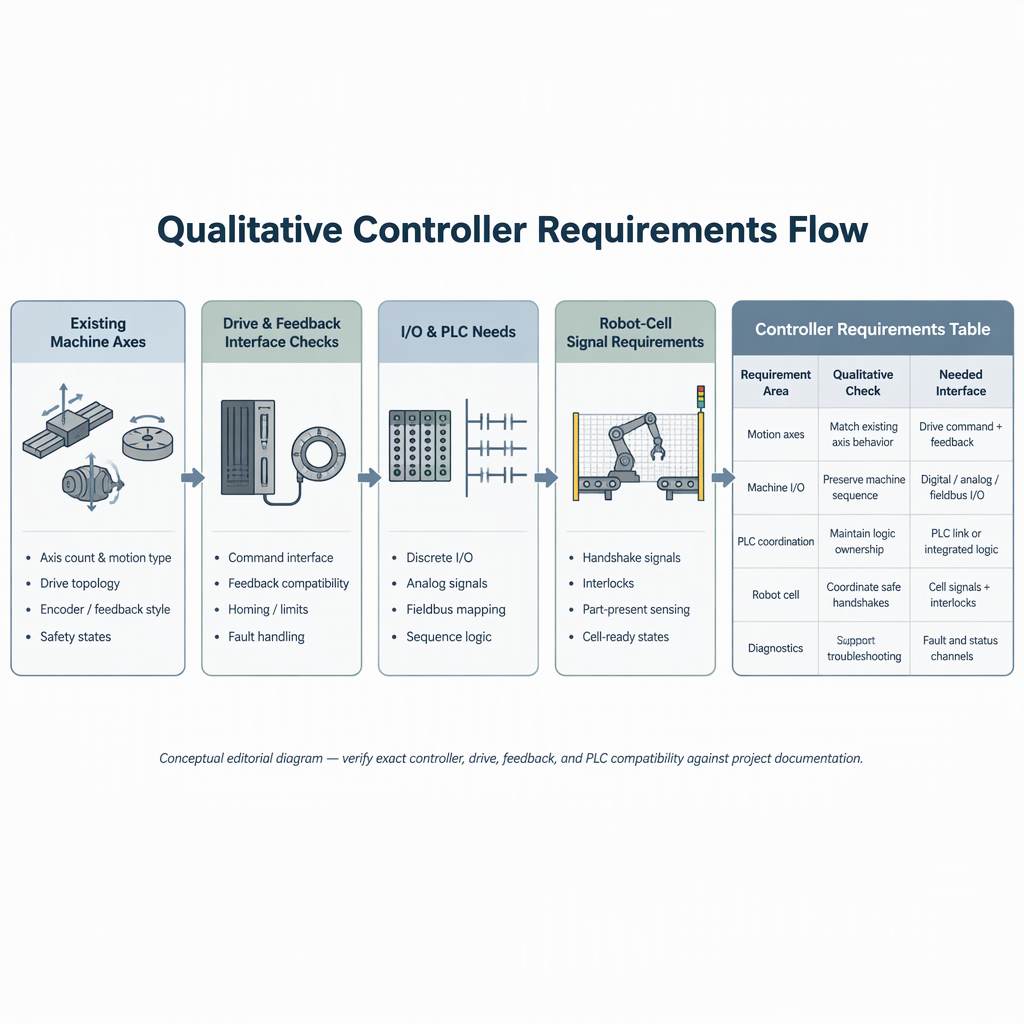
| Vaatimus | Hyväksyttävä vastaus | Punainen lippu |
|---|---|---|
| Akselit ja kinematiikka | Ohjain tukee koneen tarvittavia akseliluku- ja liiketoimintoja. | Akselimäärä on lueteltu, mutta samanaikainen liike tai kiertokäyttö on epäselvää. |
| Ajo- ja palautekäyttöliittymä | Signaalityypit, kuten pulssi+suunta, AB-vaihe tai analoginen 0–10 V, sopivat soveltuvin osin olemassa olevaan sähkösuunnitteluun. | Toimittaja ei voi yhdistää ohjainpäätteitä olemassa oleviin asemiin. |
| I/O ja PLC | Lisälaitteita varten on käytettävissä riittävästi konfiguroitavaa I/O-, PLC- ja makrokapasiteettia. | Apujaksot siirretään oston jälkeen. |
| Avoin integraatio | Dokumentoidut rajapinnat ovat saatavilla toimintoja varten, joita on laajennettava tai vahvistettava. | Vain yleinen tuotenimi tarjotaan ilman integrointitietoja. |
| Kyberraja | Verkko-, etäkäyttö- ja käyttäjien hallintatarpeet sisältyvät riskinarviointiin. | Liitettävyys lisätään käyttöönoton aikana ilman turvatarkastusta. |
Valmistele nämä tiedot ennen kuin pyydät ohjainsuositusta
Toimittaja voi antaa hyödyllisemmän suosituksen, kun pyyntö sisältää todellisen koneen kokoonpanon, automaation laajuuden ja liitäntävaatimukset pelkän koneen mallin nimen sijaan.
- Koneen tyyppi, merkki, malli, vuosi, jos tiedossa, ja jälkiasennuksen syy.
- Akseliluettelo, samanaikaiset liiketarpeet, karajärjestely ja kaikki kierto- tai apuakselit.
- Käyttökomento- ja takaisinkytkentätyypit, mukaan lukien pulssi+suunta, AB-vaihe tai analogiset komentosignaalit.
- I/O-määrä, PLC-sekvenssitarpeet, makrovaatimukset ja kaikki ATC:hen liittyvät toiminnot.
- Robotin, lastausjärjestelmän tai tuotantolinjan integrointivaatimukset, jos CNC toimii automatisoidun solun sisällä.
- Kuvia kaapin nimikilvestä ja liitintarroista, joissa virta on eristetty ennen turvallista pääsyä.
- Vaaditut asiakirjat, käyttäjän kieli, koulutusodotukset ja käyttöönoton suorittaja.
Johtopäätös
Oikea CNC-ohjain on se, joka vastaa olemassa olevan koneen akseleita, liitäntöjä, takaisinkytkentää, I/O- ja käyttöönottorajaa vähiten hallitsemattomalla uudelleensuunnittelulla.
B2B CNC-ohjainten valintaa varten aloita konetutkimuksella, muunna kysely vaatimustaulukoksi ja vertaa sitten toimittajia liitännän sopivuuden, integrointituen ja riskirajojen mukaan. Älä pidä historiallista mallisivua tai yleistä ominaisuusluetteloa nykyisen saatavuuden, yhteensopivuuden, hinnan, toimituksen tai vaatimustenmukaisuuden takuuna. vahvistaa kyseiset kohdat projektitarjouksessa ja teknisissä asiakirjoissa.
Usein kysyttyä CNC-ohjainten valinnasta olemassa oleviin koneisiin
Nämä kysymykset auttavat integraattoreita muuttamaan jälkiasennuspyynnön ohjaimen valinnan tarkistuslistaksi.
Mitä minun tulee tarkistaa ensin valittaessa CNC-ohjainta?
Tarkista kone, älä luetteloa: akselin rakenne, käyttökomentotyyppi, takaisinkytkentäreititys, I/O, PLC-sekvenssit ja käyttöönottovastuu tulee olla ennen tuotteen etuja.
Onko akseliluku sama kuin ohjaimen yhteensopivuus?
Ei. Akseleiden määrällä on merkitystä, mutta yhteensopivuus riippuu myös samanaikaisesta liikkeestä, käyttöliitännöistä, takaisinkytkentäsignaaleista, I/O- ja aputoiminnoista.
Mitkä ajosignaalit minun tulee tunnistaa ennen tarjousta?
Tunnista, käyttääkö kone signaaliluokkia, kuten pulssi+suunta, AB-vaihe tai analoginen 0–10 V, ja kirjaa, miten kukin akseli on johdotettu.
Milloin robotin integrointi vaikuttaa ohjaimen valintaan?
Se vaikuttaa valintaan, milloin CNC:n on koordinoitava lastaamisen, purkamisen, lukitusten, osittain läsnä olevien signaalien tai laajemman CNC- ja robottiautomaatiosolun kanssa.
Onko kyberturvatarkastuksilla merkitystä CNC-jälkiasennuksessa?
Kyllä, kun säädin on kytketty verkkoon, etäkäytössä tai yhdistetty laitoksen järjestelmään; sisällyttää nämä yhteydet kyberturvallisuusriskien arviointiin.
Voiko ohjaimen vaihto ohittaa olemassa olevat suojaukset tai lukitukset?
Ei. Ohjaimen jälkiasennuksen tulee säilyttää tai parantaa koneen turvallisen tilan käyttäytymistä, ja kaikki sähkökäyttöisten laitteiden käyttö tulee aloittaa katkaisemalla virta ja irrottamalla virtalähde ennen manuaalista työtä.
Kuinka minun pitäisi käyttää SZGH-ohjainsivua valinnan aikana?
Käytä mallisivua käyttöliittymäesimerkkinä kysyttäville kysymyksille, kuten tuetut signaalityypit ja I/O-toiminnot, ja vahvista nykyinen saatavuus ja projektin sopivuus suoraan ennen ostamista.
Pitäisikö minun valita ohjain tuotemerkin sijoituksen perusteella?
Vertaa olemassa olevan koneen ohjaimia vaatimusten mukaan: liitännät, liiketarpeet, dokumentaatio, käyttöönottotuki, integrointirajat ja riskinhallintalaitteet ovat hyödyllisempiä kuin yleinen tuotemerkkiluokitus.


