


最初に既存の機械を調査して CNC コントローラーを選択します。ブランドの好みやカタログを閲覧する前に、軸、運動学、ドライブ インターフェイス、フィードバック、I/O、試運転作業、ロボット セル信号、安全境界が最終候補リストを形成する必要があります。 確認するインターフェイスの例には、パルス + 方向、AB 位相、アナログ 0 ~ 10 V が含まれており、これらの信号タイプはマシンに関連します。
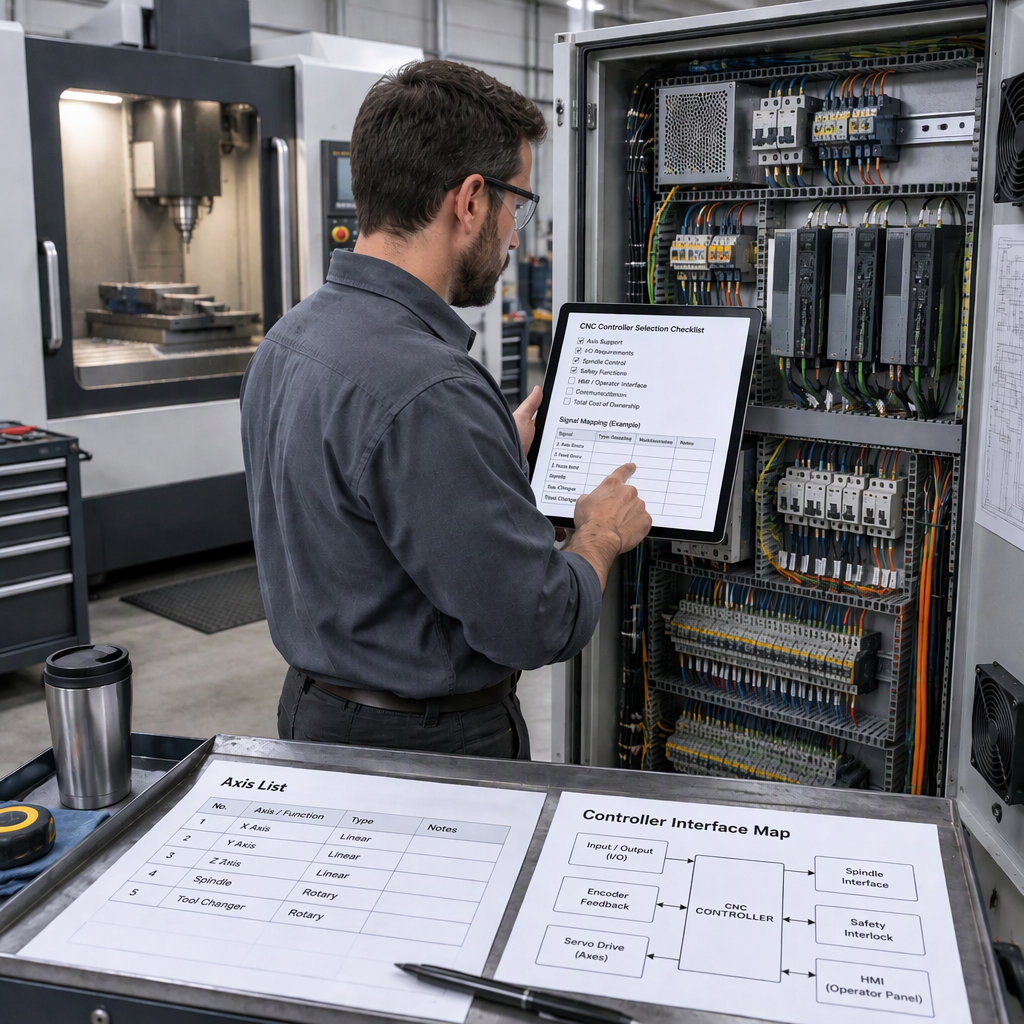
コントローラーカタログではなくマシンから始める
最初の選択ステップは、既存のマシンが新しいコントローラーに何を公開する必要があるかを定義することです。オープンなマシン制御アーキテクチャは、使用可能なコントローラー インターフェイスと実際の機械での検証に依存するためです。 NIST の議論を参照してください。 機械制御用の標準インターフェース.
- マシンタイプ、軸名、移動方向、原点復帰方法、およびモーション調整に影響を与える回転軸または特殊軸をリストします。
- コントローラが既存の制御キャビネットを置き換えることができると考える前に、各ドライブで使用されるコマンドおよびフィードバック信号のカテゴリを記録してください。
- PLC、マクロ、またはツール交換シーケンスや補助マシン信号などの構成可能な I/O ロジックを必要とする機能を特定します。
- 電気キャビネットを開けたり、配線に触れたり、動力が供給されている機械エリアに手動でアクセスしたりする前に、機械のスイッチを切り、該当する主電源、バッテリー、または蓄えられたエネルギー源を外してください。その後、機械製造業者の許可されたアクセス手順に従ってください。
- 維持する必要があるものと再設計できるものを区別します。サプライヤーがどのドライブ、モーター、パネル、周辺機器が対象範囲に残っているかを知っていれば、改修の見積もりがより明確になるためです。
コントローラーを候補リストに出す前に、すべての軸とモーション要件をマッピングする
軸数だけでは十分ではありません。コントローラは、機械の動作構造、オペレータ インターフェイスのニーズ、および誤差補償の期待に適合する必要があります。
- 加工・補間・協調補助動作に必要な総制御軸数と同時軸数を確認します。
- 駆動インターフェースとフィードバック ループは軸によって異なる場合があるため、各軸が直線、回転、スピンドル関連、補助のいずれであるかを特定します。
- 統合には、基本的な動作のみを解決するクローズドな置き換えではなく、将来の機能のためにオープンで文書化されたインターフェイスが必要かどうかを確認します。
- 特定のマシン クラスにとって重要なユーザー インターフェイス、パート プログラムの処理、および補正機能をコントローラーがどのように処理するかを尋ねます。
- 口頭で説明する代わりに、見積書を実際のキャビネットと照合して確認できるように、軸名と物理端子の図面または表を保管してください。
ドライブ、フィードバック、信号の互換性をチェックする
コントローラーは、そのコマンド出力とフィードバック入力が既存のドライブ、モーター、配線計画に適合する場合にのみ改造に実用的です。
| インターフェース項目 | インテグレータが確認すべき内容 | なぜ重要なのか |
|---|---|---|
| パルス+方向 | ドライブがステップと方向のコマンド信号を受け入れるかどうか、および必要な配線レベル。 | 不一致があると、ドライブの交換またはインターフェイスコンバータが必要になる場合があります。 |
| AB相 | エンコーダ スタイルの AB フィードバックが使用されるかどうか、およびそれがコントローラまたはドライブにどのように配線されるか。 | フィードバック ルーティングは、位置の検証とアラームの処理に影響します。 |
| アナログ0~10V | 軸またはスピンドルドライブがアナログ速度またはコマンド電圧を期待しているかどうか。 | アナログコマンドの使用により、ノイズ制御、キャリブレーション、キャビネットレイアウトのニーズが変わります。 |
| サーボドライブパラメータ | 既存のモーター定格、ドライブモデル、アラーム出力、イネーブルロジック。 | コントローラの選択は正しい可能性がありますが、ドライブ データが欠落している場合、試運転のリスクは依然として高いままです。 |
I/O、PLCロジック、補機機能を見落とさないでください
多くの改造問題は軸ループの外側で発生するため、コントローラの選択には I/O と PLC の容量を含める必要があります。
| 機械の機能 | 選択質問 | バイヤーのアクション |
|---|---|---|
| 構成可能なデジタル I/O | リミット、アラーム、ボタン、補助機能を保持した後、入力と出力はいくつ必要ですか? | 見積もり前に実際の端末をカウントし、予備ポイントを確保します。 |
| PLCロジック | 機械には単純な軸の移動以外にカスタム シーケンス ロジックが必要ですか? | 既存のラダー、シーケンスノート、またはタイミングチャートがあれば用意します。 |
| マクロ機能 | オペレータまたはインテグレータは、加工操作に関連付けられたカスタム サイクルまたはロジックを必要としますか? | 「マクロのサポート」のみを求めるのではなく、必要なサイクル動作を定義します。 |
| ATC関連機能 | 機械には自動ツールチェンジャーまたはツールマガジンシーケンスが含まれていますか? | レビューのためにセンサー、クランプ、方向、安全状態の動作を文書化します。 |
ロボットと生産ラインの統合を早期に計画する
CNC がスタンドアロン マシンとして動作するのではなく、ロボット セルとサイクル、インターロック、またはオートメーション信号を交換する必要がある場合、ロボットの統合によりコントローラーの選択が変わります。
- プロジェクトに CNC とロボットの自動化が含まれている場合は、どのデバイスがセル マスターであるか、どの信号がサイクルを開始、停止、一時停止、または回復するかを確認します。
- コントローラーの I/O 構成を選択する前に、ロボットのロード、アンロード、ドア、クランプ、および部品存在信号を定義します。
- 加工サイクルと外部処理ステップを調整するために PLC およびマクロ機能が必要かどうかを確認します。
- 統合に必要なのはディスクリート I/O、フィールドバス、上位レベルのセル コントローラ、またはカスタム インターフェイス ゲートウェイのみであるかどうかを明確にします。
- ロボットの安全性の検証をコントローラーの機能の選択とは別にしてください。セルのレイアウト、保護、リスク軽減対策には、プロジェクト固有のエンジニアリングのレビューが必要です。
試運転前に安全性とサイバーセキュリティの境界を設定する
交換用コントローラーを試運転する前に、安全性とサイバーセキュリティをプロジェクトの境界として扱います。製造制御システムはサイバーリスクに直面しており、NIST SP 1800-10 は、組織が最初にリスク評価を実施して適切なセキュリティ機能を決定することを推奨しています。
ネットワーク化されたコントローラー、リモート アクセス、および生産ライン接続の場合は、次を使用します。 製造部門の ICS サイバーセキュリティ用の NIST SP 1800-10 を リスク評価のリファレンスとして使用し、最終設計を工場独自のセキュリティおよびメンテナンスのルールに合わせます。
要件テーブルを使用してコントローラーのオプションを比較する
要件テーブルでは、単純なブランドのランキングではなく、マシンの適合性、インターフェイスのオープン性、コミッショニングのリスクに焦点を当てた比較が行われます。
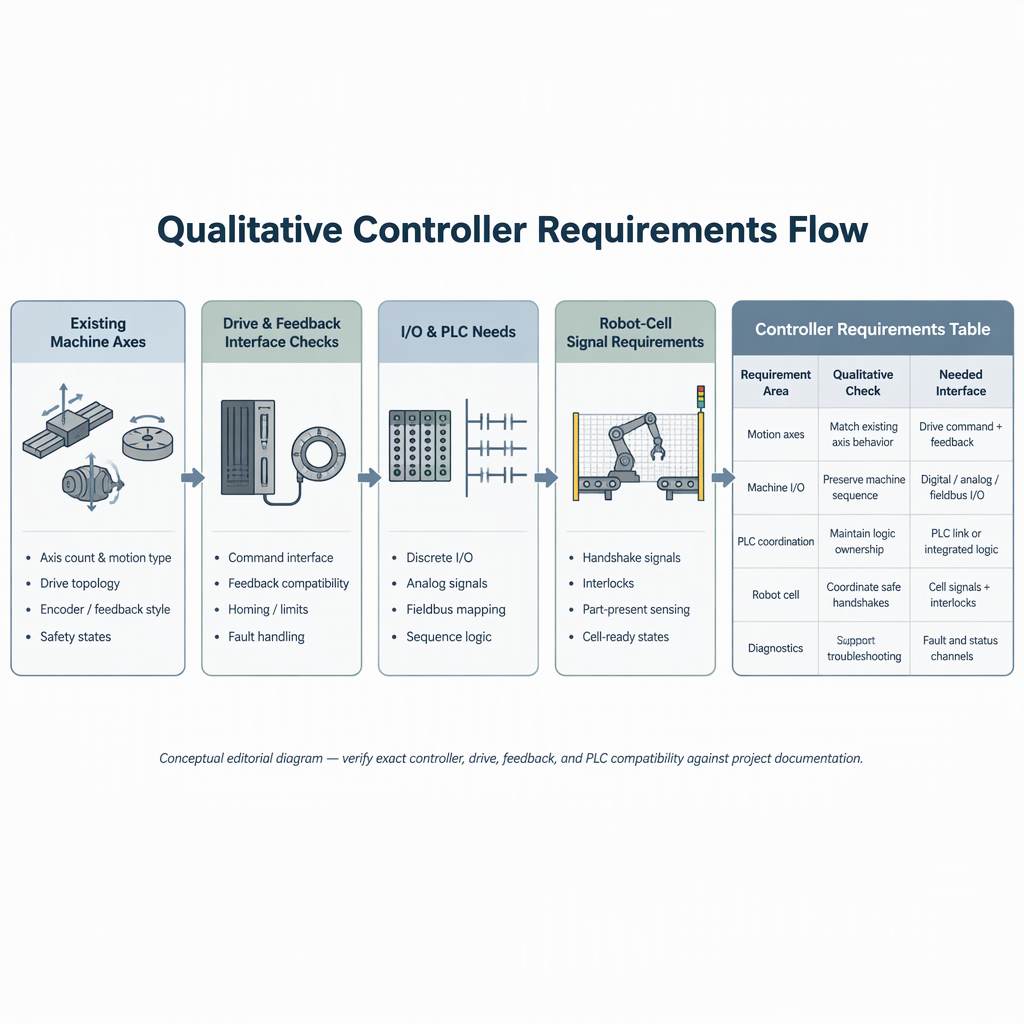
| 要件 | 許容可能な回答 | 危険信号 |
|---|---|---|
| 軸と運動学 | コントローラは、機械に必要な軸数とモーション機能をサポートします。 | 軸数は記載されていますが、同時動作や回転の使用は不明です。 |
| ドライブとフィードバックのインターフェイス | パルス + 方向、AB 位相、アナログ 0 ~ 10 V などの信号タイプは、該当する場合は既存の電気設計と一致します。 | サプライヤーはコントローラー端末を既存のドライブにマッピングできません。 |
| I/OとPLC | 十分な構成可能な I/O、PLC、マクロ容量を補助装置に利用できます。 | 補助シーケンスは購入後まで延期されます。 |
| オープンな統合 | 文書化されたインターフェイスは、拡張または検証が必要な機能に使用できます。 | 統合の詳細は記載されておらず、一般的な製品名のみが提供されています。 |
| サイバー境界 | ネットワーク、リモート アクセス、ユーザー管理のニーズはリスク評価に含まれます。 | 接続性は、セキュリティレビューなしで試運転中に追加されます。 |
コントローラの推奨を尋ねる前に、次の詳細を準備してください
リクエストにマシンのモデル名だけでなく、実際のマシンの構成、自動化の範囲、インターフェイス要件が含まれている場合、サプライヤーはより有用な推奨事項を提供できます。
- 機械のタイプ、ブランド、モデル、わかっている場合は年式、および改造の理由。
- 軸リスト、同時動作のニーズ、スピンドル配置、回転軸または補助軸。
- パルス + 方向、AB 位相、またはアナログ コマンド信号が関連するかどうかを含む、ドライブ コマンドおよびフィードバック タイプ。
- I/O 数、PLC シーケンスのニーズ、マクロ要件、および ATC 関連の機能。
- CNC が自動セル内で動作する場合は、ロボット、ローディング システム、または生産ラインの統合要件。
- 安全にアクセスする前に電源が絶縁されているキャビネットの銘板と端子ラベルの写真。
- 必要な文書、オペレーターの言語、トレーニングの内容、および試運転を実行する人。
結論
適切な CNC コントローラーとは、既存の機械の軸、インターフェース、フィードバック、I/O、および試運転境界に適合し、制御されていない再設計が最小限に抑えられるコントローラーです。
B2B CNC コントローラーの選択では、機械の調査から開始し、調査を要件テーブルに変換してから、インターフェースの適合性、統合サポート、リスク境界によってサプライヤーを比較します。過去のモデル ページや一般的な機能リストを、現在の可用性、互換性、価格、納期、またはコンプライアンスを保証するものとして扱わないでください。それらの項目については、見積書や技術資料等でご確認ください。
既存機のCNCコントローラ選定に関するFAQ
これらの質問は、インテグレータが改修リクエストをコントローラ選択のチェックリストに変えるのに役立ちます。
CNCコントローラを選ぶとき、まず何を確認すればよいでしょうか?
カタログではなく機械を確認してください。製品の好みよりも、軸の構造、駆動コマンドのタイプ、フィードバック ルーティング、I/O、PLC シーケンス、および試運転の責任を優先する必要があります。
軸数とコントローラの互換性は同じですか?
いいえ。軸数は重要ですが、互換性は同時動作、ドライブ インターフェイス、フィードバック信号、I/O、および補助機能にも依存します。
見積もりの前にどの駆動信号を特定する必要がありますか?
マシンがパルス + 方向、AB 位相、アナログ 0 ~ 10 V などの信号カテゴリを使用しているかどうかを特定し、各軸がどのように配線されているかを記録します。
ロボットの統合がコントローラーの選択に影響するのはいつですか?
これは、CNC がロード、アンロード、インターロック、部品に存在する信号、またはより広範な CNC とロボットの自動化セルと調整する必要がある場合の選択に影響します。
CNC の改造にはサイバーセキュリティ チェックが重要ですか?
はい。コントローラーがネットワークに接続されている場合、リモート アクセスされている場合、またはプラント システムに接続されている場合は可能です。サイバーセキュリティのリスク評価にそれらの接続を含めます。
コントローラーを交換すると、既存のガードやインターロックをバイパスできますか?
いいえ。コントローラーを改造することで、機械の安全状態の動作が維持または改善される必要があります。また、受電装置へのアクセスは、手動作業の前に、関連する電源のスイッチを切り、切断することから始める必要があります。
選択中に SZGH コントローラー ページを使用するにはどうすればよいですか?
サポートされている信号タイプや I/O 機能などの質問に対するインターフェースの例としてモデル ページを使用し、購入前に現在の可用性とプロジェクトへの適合性を直接確認します。
コントローラーはブランドランキングで選ぶべき?
既存のマシンの場合は、適合要件に基づいてコントローラを比較します。インターフェイス、モーションのニーズ、ドキュメント、試運転サポート、統合境界、リスク管理の方が、一般的なブランド ランキングよりも役立ちます。


