


Pilih pengontrol CNC dengan mensurvei mesin yang ada terlebih dahulu: sumbu, kinematika, antarmuka penggerak, umpan balik, I/O, pekerjaan commissioning, sinyal sel robot, dan batasan keselamatan harus menentukan daftar pilihan sebelum preferensi merek atau penelusuran katalog. Contoh antarmuka yang perlu dikonfirmasi mencakup Pulsa+Arah, Fase AB, dan analog 0–10V, yang jenis sinyalnya relevan dengan mesin.
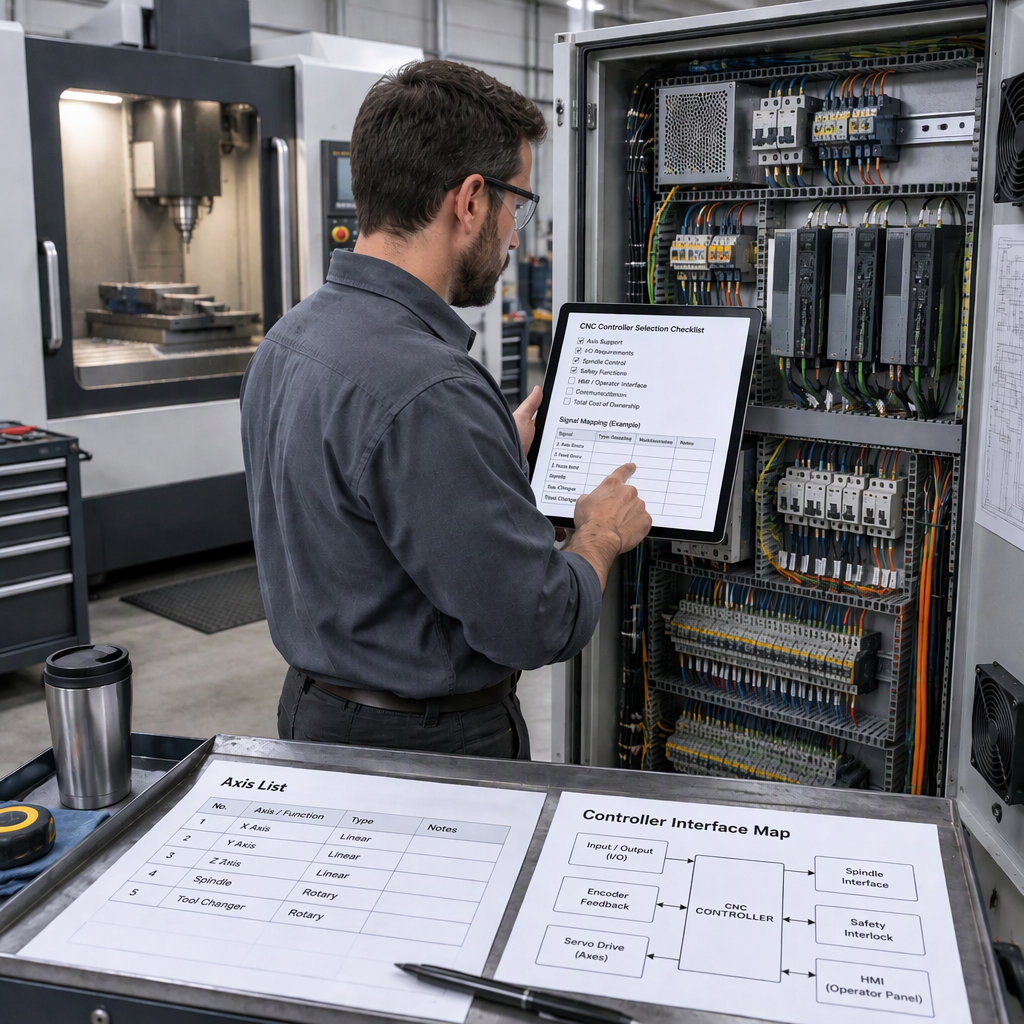
Mulailah dengan mesinnya, bukan katalog pengontrolnya
Langkah seleksi pertama adalah menentukan apa yang harus diekspos oleh mesin yang ada ke pengontrol baru, karena arsitektur kontrol mesin terbuka bergantung pada antarmuka pengontrol yang dapat digunakan dan validasi pada mesin nyata; lihat diskusi NIST tentang antarmuka standar untuk kontrol mesin.
- Cantumkan jenis mesin, nama sumbu, arah perjalanan, metode homing, dan sumbu putar atau sumbu khusus apa pun yang memengaruhi koordinasi gerak.
- Catat kategori sinyal perintah dan umpan balik yang digunakan oleh setiap drive sebelum mengasumsikan bahwa pengontrol dapat menggantikan kabinet kontrol yang ada.
- Identifikasi fungsi yang memerlukan PLC, makro, atau logika I/O yang dapat dikonfigurasi, seperti urutan penggantian pahat atau sinyal mesin bantu.
- Sebelum membuka lemari listrik, menyentuh kabel atau mengakses area mesin bertenaga listrik secara manual, matikan mesin dan putuskan sambungan listrik, baterai, atau sumber energi yang tersimpan; lalu ikuti prosedur akses yang diizinkan pembuat mesin.
- Pisahkan apa yang harus dipertahankan dari apa yang bisa didesain ulang, karena penawaran retrofit akan lebih jelas ketika pemasok mengetahui penggerak, motor, panel, dan periferal mana yang masih berada dalam cakupannya.
Petakan setiap sumbu dan persyaratan gerakan sebelum memilih pengontrol
Menghitung sumbu saja tidak cukup; pengontrol harus sesuai dengan struktur gerak alat berat, kebutuhan antarmuka operator, dan ekspektasi kompensasi kesalahan.
- Konfirmasikan total sumbu terkontrol dan sumbu simultan yang diperlukan untuk pemesinan, interpolasi, atau gerakan bantu terkoordinasi.
- Identifikasi apakah setiap sumbu linier, putar, terkait spindel, atau bantu, karena antarmuka penggerak dan loop umpan balik mungkin berbeda berdasarkan sumbu.
- Periksa apakah integrasi memerlukan antarmuka terbuka dan terdokumentasi untuk fungsi masa depan, bukan pengganti tertutup yang hanya menyelesaikan gerakan dasar.
- Tanyakan bagaimana pengontrol menangani antarmuka pengguna, penanganan bagian program, dan fungsi kompensasi yang penting bagi kelas mesin tertentu.
- Simpanlah gambar atau tabel nama sumbu dan terminal fisik sehingga kutipan dapat dibandingkan dengan kabinet sebenarnya dan bukan deskripsi verbal.
Periksa kompatibilitas drive, umpan balik, dan sinyal
Sebuah pengontrol hanya praktis untuk retrofit ketika keluaran perintah dan masukan umpan baliknya dapat disesuaikan dengan penggerak, motor, dan rencana pengkabelan yang ada.
| Item antarmuka | Apa yang harus dikonfirmasi oleh integrator | Mengapa itu penting |
|---|---|---|
| Pulsa+Arah | Apakah drive menerima sinyal perintah langkah dan arah serta tingkat pengkabelan yang diperlukan. | Ketidakcocokan mungkin memerlukan penggantian drive atau konverter antarmuka. |
| Fase AB | Apakah umpan balik AB gaya encoder digunakan dan bagaimana umpan balik tersebut dihubungkan kembali ke pengontrol atau drive. | Perutean umpan balik memengaruhi verifikasi posisi dan penanganan alarm. |
| Analog 0–10V | Apakah penggerak sumbu atau spindel mengharapkan kecepatan analog atau tegangan perintah. | Penggunaan perintah analog mengubah kebutuhan kontrol kebisingan, kalibrasi, dan tata letak kabinet. |
| Parameter penggerak servo | Peringkat motor yang ada, model penggerak, keluaran alarm, dan logika pengaktifan. | Pemilihan pengontrol mungkin benar namun risiko commissioning tetap tinggi jika data drive tidak ada. |
Jangan mengabaikan fungsi I/O, logika PLC, dan mesin bantu
Pemilihan pengontrol harus mencakup kapasitas I/O dan PLC karena banyak masalah retrofit yang muncul di luar loop sumbu.
| Fungsi mesin | Pertanyaan pemilihan | Tindakan pembeli |
|---|---|---|
| I/O digital yang dapat dikonfigurasi | Berapa banyak input dan output yang diperlukan setelah mempertahankan batasan, alarm, tombol, dan alat bantu? | Hitung terminal nyata dan cadangan poin cadangan sebelum mengutip. |
| logika PLC | Apakah mesin memerlukan logika urutan khusus di luar pergerakan sumbu sederhana? | Siapkan tangga yang ada, catatan urutan, atau bagan waktu jika tersedia. |
| Fungsi makro | Akankah operator atau integrator memerlukan siklus atau logika khusus yang dikaitkan dengan operasi pemesinan? | Tentukan perilaku siklus yang diperlukan daripada hanya meminta 'dukungan makro.' |
| Fungsi terkait ATC | Apakah mesin dilengkapi pengubah pahat otomatis atau rangkaian magasin pahat? | Dokumentasikan sensor, klem, orientasi, dan perilaku kondisi aman untuk ditinjau. |
Rencanakan integrasi robot dan lini produksi sejak dini
Integrasi robot mengubah pemilihan pengontrol ketika CNC harus bertukar sinyal siklus, interlock, atau otomatisasi dengan sel robot daripada beroperasi sebagai mesin yang berdiri sendiri.
- Jika proyek mencakup otomatisasi CNC dan robot, konfirmasikan perangkat mana yang merupakan master sel dan sinyal mana yang memulai, menghentikan, menjeda, atau memulihkan siklus.
- Tentukan sinyal pemuatan, pembongkaran, pintu, penjepit, dan komponen robot sebelum memilih konfigurasi I/O pengontrol.
- Periksa apakah PLC dan fungsi makro diperlukan untuk mengoordinasikan siklus pemesinan dengan langkah-langkah penanganan eksternal.
- Perjelas apakah integrasi hanya memerlukan I/O terpisah, fieldbus, pengontrol sel tingkat yang lebih tinggi, atau gateway antarmuka khusus.
- Pisahkan validasi keamanan robot dari pemilihan fitur pengontrol; tata letak sel, perlindungan dan langkah-langkah pengurangan risiko memerlukan tinjauan teknis khusus proyek.
Tetapkan batasan keselamatan dan keamanan siber sebelum dioperasikan
Sebelum menugaskan pengontrol pengganti, perlakukan keselamatan dan keamanan siber sebagai batasan proyek: sistem kendali manufaktur menghadapi risiko siber, dan NIST SP 1800-10 merekomendasikan agar organisasi terlebih dahulu melakukan penilaian risiko untuk menentukan kemampuan keamanan yang sesuai.
Untuk pengontrol jaringan, akses jarak jauh, dan koneksi jalur produksi, gunakan NIST SP 1800-10 untuk keamanan siber ICS sektor manufaktur sebagai referensi penilaian risiko, kemudian menyelaraskan desain akhir dengan aturan keamanan dan pemeliharaan pabrik itu sendiri.
Gunakan tabel persyaratan untuk membandingkan opsi pengontrol
Tabel persyaratan membuat perbandingan tetap fokus pada kesesuaian mesin, keterbukaan antarmuka, dan risiko pengoperasian, bukan pada peringkat merek sederhana.
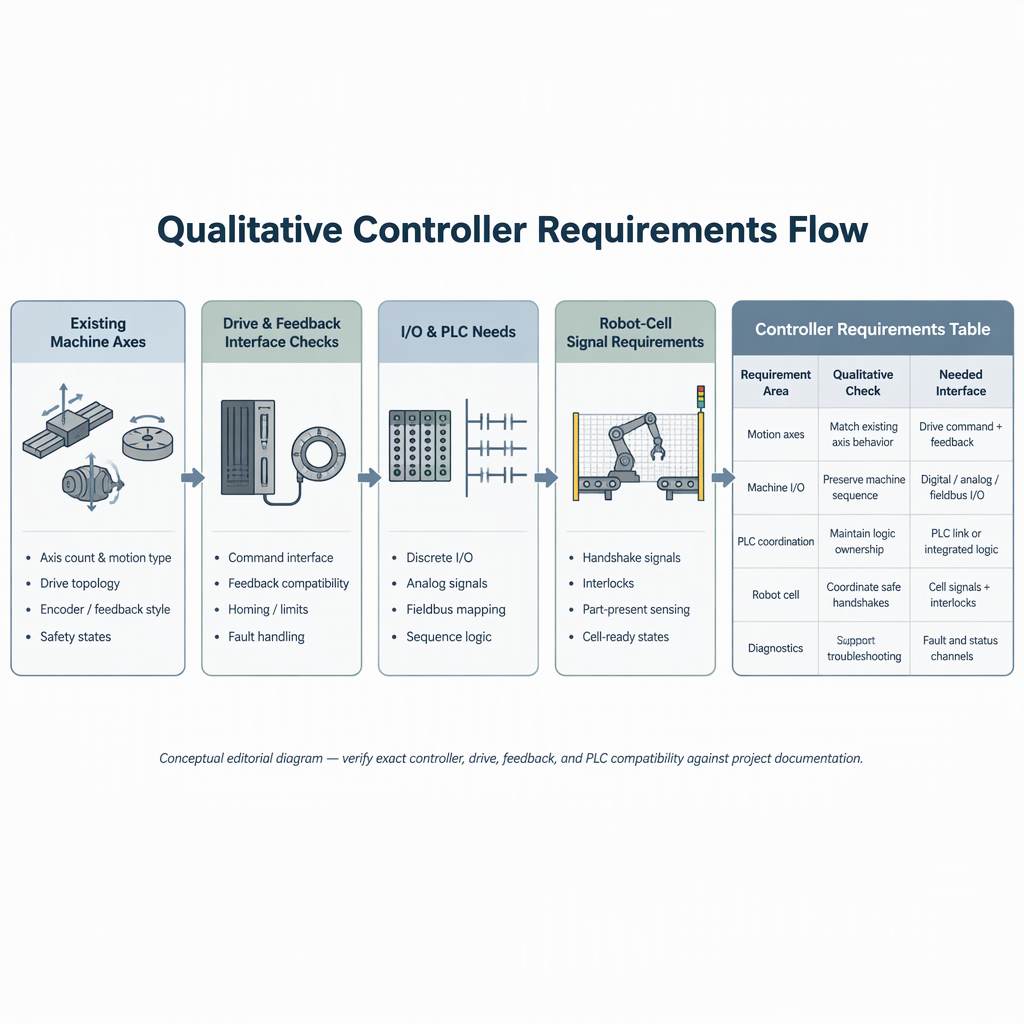
| Persyaratan | Jawaban yang dapat diterima | Bendera merah |
|---|---|---|
| Sumbu dan kinematika | Pengontrol mendukung fungsi penghitungan dan gerak sumbu yang diperlukan untuk alat berat. | Jumlah sumbu terdaftar tetapi gerakan simultan atau penggunaan putaran tidak jelas. |
| Antarmuka berkendara dan umpan balik | Jenis sinyal seperti Pulsa+Arah, Fase AB, atau analog 0–10V cocok dengan desain kelistrikan yang ada jika memungkinkan. | Pemasok tidak dapat memetakan terminal pengontrol ke drive yang ada. |
| I/O dan PLC | I/O, PLC, dan kapasitas makro yang cukup dapat dikonfigurasi tersedia untuk alat bantu. | Urutan tambahan ditunda hingga setelah pembelian. |
| Integrasi terbuka | Antarmuka terdokumentasi tersedia untuk fungsi yang harus diperluas atau divalidasi. | Hanya nama produk generik yang ditawarkan tanpa detail integrasi. |
| Batas dunia maya | Kebutuhan jaringan, akses jarak jauh, dan manajemen pengguna disertakan dalam penilaian risiko. | Konektivitas ditambahkan selama commissioning tanpa tinjauan keamanan. |
Persiapkan detail ini sebelum meminta rekomendasi pengontrol
Pemasok dapat memberikan rekomendasi yang lebih berguna jika permintaannya mencakup konfigurasi mesin sebenarnya, cakupan otomatisasi, dan persyaratan antarmuka, bukan hanya nama model mesin.
- Jenis mesin, merek, model, tahun jika diketahui, dan alasan retrofit.
- Daftar sumbu, kebutuhan gerak simultan, susunan spindel, dan sumbu putar atau bantu apa pun.
- Jenis perintah dan umpan balik penggerak, termasuk apakah sinyal perintah Pulsa+Arah, Fase AB, atau analog relevan.
- Jumlah I/O, kebutuhan urutan PLC, persyaratan makro, dan fungsi apa pun yang terkait dengan ATC.
- Persyaratan robot, sistem pemuatan, atau integrasi lini produksi jika CNC akan bekerja di dalam sel otomatis.
- Foto papan nama kabinet dan label terminal, dengan daya terisolasi sebelum akses aman.
- Dokumentasi yang diperlukan, bahasa operator, ekspektasi pelatihan, dan siapa yang akan melakukan commissioning.
Kesimpulan
Pengontrol CNC yang tepat adalah pengontrol yang cocok dengan sumbu, antarmuka, umpan balik, I/O, dan batas commissioning mesin yang ada dengan desain ulang yang paling tidak terkendali.
Untuk pemilihan pengontrol CNC B2B, mulailah dengan survei mesin, ubah survei menjadi tabel persyaratan, lalu bandingkan pemasok berdasarkan kesesuaian antarmuka, dukungan integrasi, dan batasan risiko. Jangan memperlakukan halaman model historis atau daftar fitur umum sebagai jaminan ketersediaan, kompatibilitas, harga, pengiriman, atau kepatuhan saat ini; konfirmasikan item-item tersebut dalam kutipan proyek dan dokumen teknis.
FAQ tentang pemilihan pengontrol CNC untuk mesin yang ada
Pertanyaan-pertanyaan ini membantu integrator mengubah permintaan retrofit menjadi daftar periksa pemilihan pengontrol.
Apa yang harus saya periksa pertama kali saat memilih pengontrol CNC?
Periksa mesinnya, bukan katalognya: struktur sumbu, jenis perintah penggerak, perutean umpan balik, I/O, urutan PLC, dan tanggung jawab commissioning harus didahulukan sebelum preferensi produk.
Apakah jumlah sumbu sama dengan kompatibilitas pengontrol?
Jumlah sumbu penting, namun kompatibilitas juga bergantung pada gerakan simultan, antarmuka drive, sinyal umpan balik, I/O, dan fungsi tambahan.
Sinyal penggerak manakah yang harus saya identifikasi sebelum melakukan penawaran harga?
Identifikasi apakah mesin menggunakan kategori sinyal seperti Pulsa+Arah, Fase AB, atau analog 0–10V, dan catat cara setiap sumbu dihubungkan.
Kapan integrasi robot memengaruhi pemilihan pengontrol?
Hal ini mempengaruhi pemilihan ketika CNC harus berkoordinasi dengan bongkar muat, interlock, sinyal yang ada sebagian, atau sel otomasi CNC dan robot yang lebih luas.
Apakah pemeriksaan keamanan siber penting untuk retrofit CNC?
Ya, ketika pengontrol terhubung ke jaringan, diakses dari jarak jauh, atau terhubung ke sistem pabrik; memasukkan koneksi tersebut dalam penilaian risiko keamanan siber.
Bisakah penggantian pengontrol melewati pelindung atau interlock yang ada?
Tidak. Retrofit pengontrol harus mempertahankan atau meningkatkan perilaku kondisi aman alat berat, dan akses apa pun ke peralatan bertenaga listrik harus dimulai dengan mematikan dan memutus sumber daya terkait sebelum melakukan pekerjaan manual.
Bagaimana cara menggunakan halaman pengontrol SZGH selama pemilihan?
Gunakan halaman model sebagai contoh antarmuka untuk pertanyaan yang akan diajukan, seperti jenis sinyal yang didukung dan fungsi I/O, dan konfirmasikan ketersediaan saat ini dan kesesuaian proyek secara langsung sebelum pembelian.
Haruskah saya memilih pengontrol berdasarkan peringkat merek?
Untuk mesin yang sudah ada, bandingkan pengontrol berdasarkan kesesuaian persyaratan: antarmuka, kebutuhan gerak, dokumentasi, dukungan komisioning, batasan integrasi, dan pengendalian risiko lebih berguna daripada peringkat merek generik.


