


ابتدا با بررسی دستگاه موجود، یک کنترلکننده CNC انتخاب کنید: محورها، سینماتیک، رابطهای درایو، بازخورد، ورودی/خروجی، کار راهاندازی، سیگنالهای سلول ربات و مرزهای ایمنی باید فهرست کوتاه را قبل از اولویت برند یا مرور کاتالوگ شکل دهند. نمونههای رابط برای تأیید عبارتند از Pulse+Direction، AB Phase و آنالوگ 0-10V، که در آن انواع سیگنال مربوط به دستگاه است.
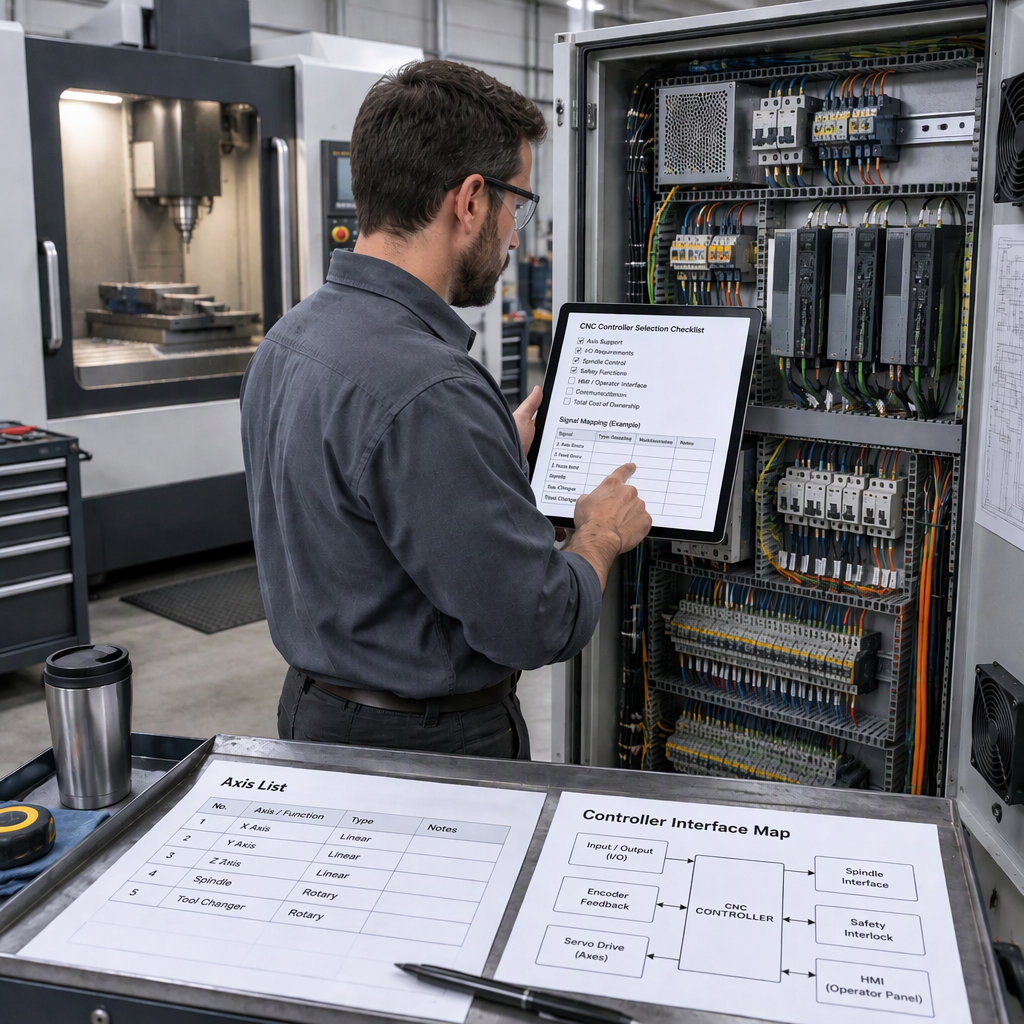
با دستگاه شروع کنید، نه کاتالوگ کنترلر
اولین مرحله انتخاب، تعریف این است که ماشین موجود باید چه چیزی را در معرض کنترل کننده جدید قرار دهد، زیرا معماری کنترل ماشین باز به رابط های کنترل کننده قابل استفاده و اعتبارسنجی در ماشین های واقعی بستگی دارد. بحث NIST را ببینید رابط های استاندارد برای کنترل ماشین.
- نوع ماشین، نام محورها، جهت سفر، روش بازگشت و هر محور چرخشی یا خاصی که بر هماهنگی حرکت تأثیر میگذارد را فهرست کنید.
- قبل از اینکه فرض کنید یک کنترلر می تواند کابینت کنترل موجود را جایگزین کند، دسته های سیگنال فرمان و بازخورد استفاده شده توسط هر درایو را ثبت کنید.
- عملکردهایی را که به PLC، ماکرو یا منطق I/O قابل تنظیم نیاز دارند، مانند توالی های تغییر ابزار یا سیگنال های ماشین کمکی، شناسایی کنید.
- قبل از باز کردن کابینت برق، دست زدن به سیمکشی یا دسترسی دستی به هر قسمت از دستگاه برقی، دستگاه را خاموش کنید و برق، باتری یا منبع انرژی ذخیرهشده مربوطه را جدا کنید. سپس رویه دسترسی مجاز سازنده ماشین را دنبال کنید.
- آنچه را که باید حفظ شود از چیزهایی که میتوان دوباره طراحی کرد، جدا کنید، زیرا زمانی که تامینکننده بداند کدام درایوها، موتورها، پانلها و تجهیزات جانبی در محدوده باقی ماندهاند، قیمتهای مقاومسازی واضحتر است.
هر محور و نیاز حرکت را قبل از فهرست کوتاه کنترل کننده ها ترسیم کنید
شمارش محورها به تنهایی کافی نیست. کنترل کننده باید با ساختار حرکت ماشین، نیازهای رابط اپراتور و انتظارات جبران خطا مطابقت داشته باشد.
- مجموع محورهای کنترل شده و محورهای همزمان مورد نیاز برای ماشینکاری، درون یابی یا حرکت کمکی هماهنگ را تأیید کنید.
- مشخص کنید که آیا هر محور خطی، دوار، مرتبط با دوک یا کمکی است، زیرا رابط درایو و حلقه بازخورد ممکن است بر اساس محور متفاوت باشند.
- بررسی کنید که آیا ادغام به رابطهای باز و مستند برای عملکردهای آینده به جای جایگزینی بسته که فقط حرکت اصلی را حل میکند، نیاز دارد یا خیر.
- بپرسید که چگونه کنترلر رابط کاربری، مدیریت بخش برنامه و توابع جبرانی را که برای کلاس ماشین خاص مهم هستند، مدیریت می کند.
- نقشه یا جدولی از نام محورها و پایانه های فیزیکی را نگه دارید تا بتوان به جای توصیف شفاهی، نقل قول را با کابینه واقعی بررسی کرد.
سازگاری درایو، بازخورد و سیگنال را بررسی کنید
یک کنترلکننده تنها زمانی برای مقاومسازی کاربردی است که خروجیهای فرمان و ورودیهای بازخورد آن با درایوها، موتورها و طرح سیمکشی موجود مطابقت داشته باشند.
| مورد رابط | آنچه که یکپارچه ساز باید تأیید کند | چرا مهم است |
|---|---|---|
| نبض + جهت | اینکه آیا درایو سیگنالهای فرمان مرحله و جهت را میپذیرد و چه سطوح سیمکشی مورد نیاز است. | عدم تطابق ممکن است نیاز به تعویض درایو یا مبدل رابط داشته باشد. |
| فاز AB | اینکه آیا از بازخورد AB به سبک رمزگذار استفاده میشود و چگونه به کنترلکننده یا درایو متصل میشود. | مسیریابی بازخورد بر تأیید موقعیت و کنترل هشدار تأثیر می گذارد. |
| آنالوگ 0-10 ولت | خواه محور یا درایو اسپیندل انتظار سرعت آنالوگ یا ولتاژ فرمان را داشته باشد. | استفاده از فرمان آنالوگ نیازهای کنترل نویز، کالیبراسیون و چیدمان کابینت را تغییر می دهد. |
| پارامترهای درایو سروو | رتبه بندی موتورهای موجود، مدل درایو، خروجی آلارم و منطق فعال. | انتخاب کنترلر ممکن است درست باشد در حالی که در صورت از دست رفتن داده های درایو، خطر راه اندازی بالا باقی می ماند. |
I/O، منطق PLC و عملکردهای ماشین کمکی را نادیده نگیرید
انتخاب کنترلر باید شامل ظرفیت I/O و PLC باشد زیرا بسیاری از مشکلات مقاوم سازی خارج از حلقه محور ظاهر می شوند.
| عملکرد ماشین | سوال انتخاب | خریدار |
|---|---|---|
| ورودی/خروجی دیجیتال قابل تنظیم | پس از حفظ محدودیت ها، آلارم ها، دکمه ها و وسایل کمکی به چند ورودی و خروجی نیاز است؟ | قبل از نقل قول، پایانه های واقعی را بشمارید و امتیاز یدکی رزرو کنید. |
| منطق PLC | آیا ماشین به منطق توالی سفارشی فراتر از حرکت محور ساده نیاز دارد؟ | نردبان موجود، یادداشت های توالی یا نمودار زمان بندی را در صورت وجود آماده کنید. |
| توابع ماکرو | آیا اپراتور یا یکپارچه ساز به چرخه های سفارشی یا منطق مرتبط با عملیات ماشینکاری نیاز دارد؟ | به جای درخواست فقط برای 'پشتیبانی کلان' رفتار چرخه مورد نیاز را تعریف کنید. |
| توابع مرتبط با ATC | آیا دستگاه دارای یک تعویض خودکار ابزار یا دنباله مجله ابزار است؟ | سنسورهای سند، گیره ها، جهت گیری و رفتار حالت ایمن برای بررسی. |
یکپارچه سازی ربات و خط تولید را زودتر برنامه ریزی کنید
ادغام ربات انتخاب کنترلر را زمانی تغییر می دهد که CNC باید سیگنال های سیکل، اینترلاک یا اتوماسیون را با سلول ربات مبادله کند تا اینکه به عنوان یک ماشین مستقل عمل کند.
- اگر پروژه شامل CNC و اتوماسیون ربات است، تأیید کنید که کدام دستگاه اصلی سلول است و کدام سیگنال شروع، توقف، توقف یا بازیابی چرخه است.
- قبل از انتخاب پیکربندی ورودی/خروجی کنترلر، سیگنالهای بارگیری، تخلیه، درب، گیره و سیگنالهای بخشی را تعریف کنید.
- بررسی کنید که آیا عملکردهای PLC و ماکرو برای هماهنگ کردن چرخه های ماشینکاری با مراحل جابجایی خارجی مورد نیاز است یا خیر.
- روشن کنید که آیا ادغام فقط به I/O گسسته، یک فیلدباس، یک کنترلر سلولی سطح بالاتر یا یک دروازه رابط سفارشی نیاز دارد یا خیر.
- اعتبار سنجی ایمنی روبات را از انتخاب ویژگی کنترلر جدا نگه دارید. طرح سلول، حفاظت و اقدامات کاهش ریسک نیاز به بررسی مهندسی خاص پروژه دارد.
قبل از راه اندازی، مرزهای ایمنی و امنیت سایبری را تعیین کنید
قبل از راه اندازی یک کنترلر جایگزین، ایمنی و امنیت سایبری را به عنوان مرزهای پروژه در نظر بگیرید: سیستم های کنترل تولید با خطر سایبری روبرو هستند و NIST SP 1800-10 توصیه می کند که سازمان ها ابتدا ارزیابی ریسک را برای تعیین قابلیت های امنیتی مناسب انجام دهند.
برای کنترلرهای شبکه، دسترسی از راه دور و اتصالات خط تولید، استفاده کنید NIST SP 1800-10 برای امنیت سایبری ICS در بخش تولید به عنوان مرجع ارزیابی ریسک، سپس طرح نهایی را با قوانین امنیتی و نگهداری کارخانه هماهنگ کنید.
برای مقایسه گزینه های کنترلر از جدول نیازمندی ها استفاده کنید
جدول الزامات مقایسه را بر تناسب دستگاه، باز بودن رابط و ریسک راه اندازی به جای رتبه بندی ساده برند متمرکز می کند.
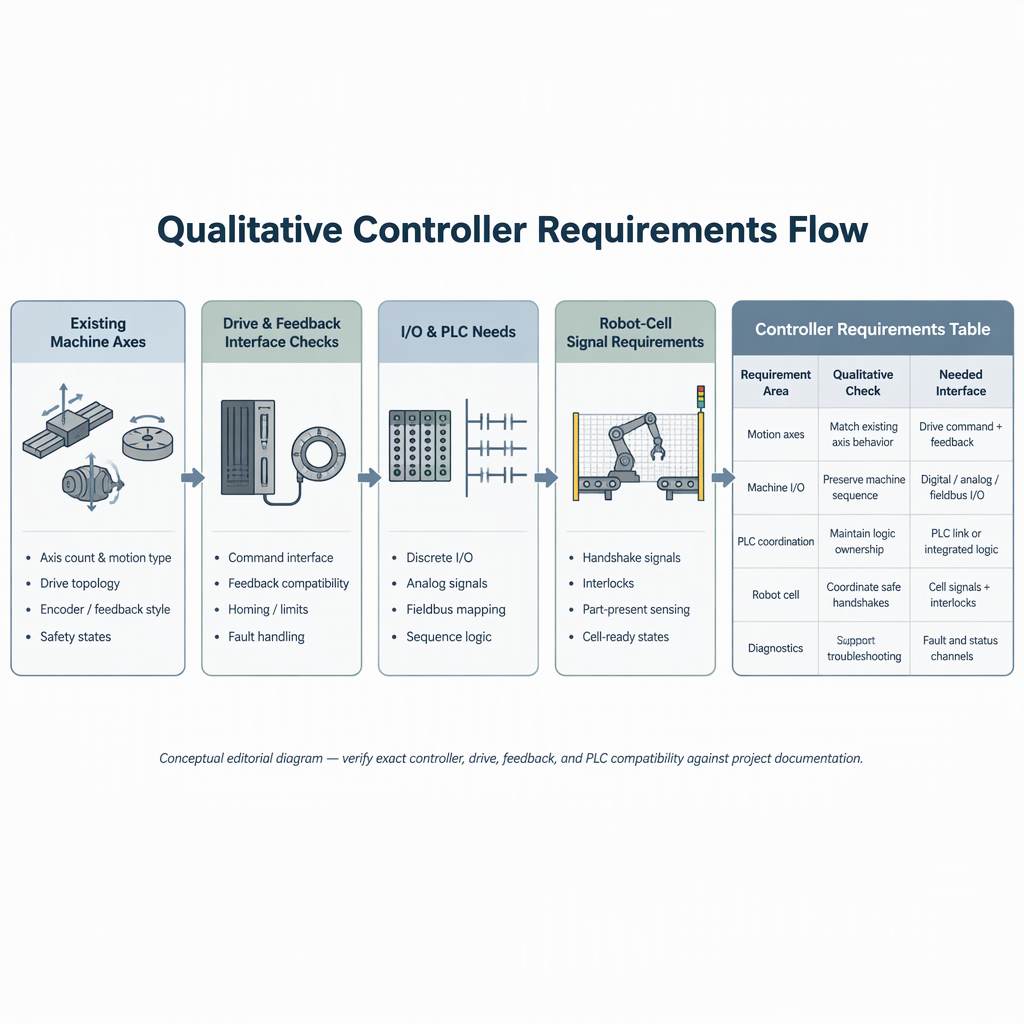
| الزامات | پاسخ قابل قبول | پرچم قرمز |
|---|---|---|
| محورها و سینماتیک | کنترلر از تعداد محورها و عملکردهای حرکتی مورد نیاز برای دستگاه پشتیبانی می کند. | شمارش محورها فهرست شده است اما حرکت همزمان یا استفاده چرخشی نامشخص است. |
| رابط درایو و بازخورد | انواع سیگنال مانند Pulse+Direction، AB Phase یا آنالوگ 0-10V با طراحی الکتریکی موجود در صورت امکان مطابقت دارد. | تأمینکننده نمیتواند پایانههای کنترلکننده را به درایوهای موجود نگاشت کند. |
| I/O و PLC | ظرفیت ورودی/خروجی، PLC و ماکرو قابل تنظیم کافی برای دستگاه های کمکی موجود است. | سکانس های کمکی به بعد از خرید موکول می شود. |
| ادغام باز | رابط های مستند برای توابعی که باید گسترش یا تایید شوند در دسترس هستند. | فقط یک نام محصول عمومی بدون جزئیات ادغام ارائه می شود. |
| مرز سایبری | نیازهای شبکه، دسترسی از راه دور و مدیریت کاربر در ارزیابی ریسک گنجانده شده است. | اتصال در هنگام راه اندازی بدون بررسی امنیتی اضافه می شود. |
قبل از درخواست توصیه کنترلر، این جزئیات را آماده کنید
زمانی که درخواست شامل پیکربندی واقعی ماشین، محدوده اتوماسیون و الزامات رابط باشد، یک تامین کننده می تواند توصیه مفیدتری ارائه دهد نه فقط نام مدل ماشین.
- نوع ماشین، مارک، مدل، سال در صورت مشخص بودن و دلیل مقاوم سازی.
- لیست محور، نیازهای حرکت همزمان، آرایش دوک و هر محور چرخشی یا کمکی.
- انواع فرمان و بازخورد درایو، از جمله اینکه سیگنالهای فرمان Pulse+Direction، AB Phase یا آنالوگ مرتبط هستند.
- تعداد ورودی/خروجی، نیازهای توالی PLC، الزامات ماکرو و هر عملکرد مرتبط با ATC.
- ربات، سیستم بارگیری یا الزامات یکپارچه سازی خط تولید اگر CNC در داخل یک سلول خودکار کار کند.
- عکسهای پلاکهای کابینت و برچسبهای ترمینال، با برق ایزوله قبل از دسترسی ایمن.
- مدارک مورد نیاز، زبان اپراتور، انتظارات آموزشی و اینکه چه کسی راه اندازی را انجام خواهد داد.
نتیجه گیری
کنترلکننده CNC مناسب، کنترلکنندهای است که با محورها، رابطها، بازخورد، ورودی/خروجی و مرز راهاندازی دستگاه موجود با کمترین طراحی مجدد کنترل نشده مطابقت داشته باشد.
برای انتخاب کنترلر CNC B2B، با بررسی ماشین شروع کنید، بررسی را به جدول نیازمندی ها تبدیل کنید، سپس تامین کنندگان را بر اساس تناسب رابط، پشتیبانی یکپارچه و مرزهای ریسک مقایسه کنید. یک صفحه مدل تاریخی یا یک لیست ویژگی های عمومی را به عنوان تضمینی برای در دسترس بودن، سازگاری، قیمت، تحویل یا مطابقت فعلی تلقی نکنید. آن موارد را در نقل قول پروژه و اسناد فنی تأیید کنید.
سوالات متداول در مورد انتخاب کنترلر CNC برای ماشین های موجود
این سؤالات به یکپارچهسازان کمک میکند تا درخواست بازسازی را به چک لیست انتخاب کنترلر تبدیل کنند.
هنگام انتخاب یک کنترلر CNC ابتدا چه چیزی را باید بررسی کنم؟
دستگاه را بررسی کنید نه کاتالوگ: ساختار محور، نوع فرمان درایو، مسیریابی بازخورد، I/O، توالی PLC و مسئولیت راه اندازی باید قبل از اولویت محصول باشد.
آیا شمارش محور با سازگاری کنترلر یکی است؟
خیر.
کدام سیگنال های درایو را باید قبل از نقل قول شناسایی کنم؟
مشخص کنید که آیا دستگاه از دستههای سیگنال مانند پالس+جهت، فاز AB یا آنالوگ ۰ تا ۱۰ ولت استفاده میکند و نحوه سیمکشی هر محور را ثبت کنید.
چه زمانی یکپارچه سازی ربات بر انتخاب کنترلر تأثیر می گذارد؟
زمانی که CNC باید با بارگیری، تخلیه، اینترلاک ها، سیگنال های نیمه حاضر یا یک سلول اتوماسیون گسترده تر CNC و ربات هماهنگ باشد، بر انتخاب تأثیر می گذارد.
آیا بررسی های امنیت سایبری برای بازسازی CNC مهم است؟
بله، هنگامی که کنترلر به شبکه متصل است، از راه دور به یک سیستم کارخانه متصل است. آن ارتباطات را در ارزیابی ریسک امنیت سایبری لحاظ کنید.
آیا تعویض کنترلر می تواند از محافظ یا اینترلاک های موجود عبور کند؟
خیر. بهسازی کنترلر باید رفتار حالت ایمن دستگاه را حفظ یا بهبود بخشد، و هرگونه دسترسی به تجهیزات برقی باید با خاموش کردن و قطع منبع تغذیه مربوطه قبل از کار دستی آغاز شود.
چگونه باید از صفحه کنترلر SZGH در هنگام انتخاب استفاده کنم؟
از یک صفحه مدل به عنوان مثال رابط برای سوالاتی که باید بپرسید، مانند انواع سیگنال های پشتیبانی شده و عملکردهای ورودی/خروجی، استفاده کنید و قبل از خرید مستقیماً در دسترس بودن و تناسب پروژه را تأیید کنید.
آیا باید کنترلر را بر اساس رتبه بندی برند انتخاب کنم؟
برای یک ماشین موجود، کنترلکنندهها را بر اساس نیازها مقایسه کنید: رابطها، نیازهای حرکت، مستندات، پشتیبانی راهاندازی، مرزهای یکپارچهسازی و کنترلهای ریسک مفیدتر از رتبهبندی برند عمومی هستند.


