Σπίτι » Blogs » Ρομπότ έναντι χειροκίνητης συγκόλλησης: Ποιο ταιριάζει με το μίγμα και τον όγκο σας;

Ρομπότ έναντι χειροκίνητης συγκόλλησης: Ποιο ταιριάζει με το μείγμα και τον όγκο σας;

Προβολές: 0     Συγγραφέας: Επεξεργαστής Ιστότοπου Ώρα δημοσίευσης: 2026-12-10 Προέλευση: Τοποθεσία

Ρωτώ

κουμπί κοινής χρήσης facebook
κουμπί κοινής χρήσης twitter
κουμπί κοινής χρήσης γραμμής
κουμπί κοινής χρήσης wechat
κουμπί κοινής χρήσης linkedin
κουμπί κοινής χρήσης pinterest
κουμπί κοινής χρήσης whatsapp
κουμπί κοινής χρήσης kakao
κοινοποιήστε αυτό το κουμπί κοινής χρήσης

Η συγκόλληση με ρομπότ είναι συνήθως η επιλογή επικύρωσης όταν η οικογένεια εξαρτημάτων είναι επαναλαμβανόμενη, η πρόσβαση στο εξάρτημα και η άρθρωση μπορεί να παραμείνει σταθερή και το έργο μπορεί να υποστηρίξει τον προγραμματισμό, τη φύλαξη, την ενσωμάτωση και την αναθεώρηση ασφάλειας ρομπότ. Η χειροκίνητη συγκόλληση είναι συνήθως η επιλογή να διατηρηθεί όταν το μείγμα αλλάζει συχνά, η πρόσβαση είναι αβέβαιη, οι παρτίδες είναι μικρές ή η εργασία εξακολουθεί να εξαρτάται από την κρίση των ειδικών. Συγκρίνετε και τις δύο υπό το ίδιο μέρος, τις υποθέσεις άρθρωσης, επιθεώρησης, εγκατάστασης, εκ νέου επεξεργασίας και στελέχωσης πριν επιλέξετε.

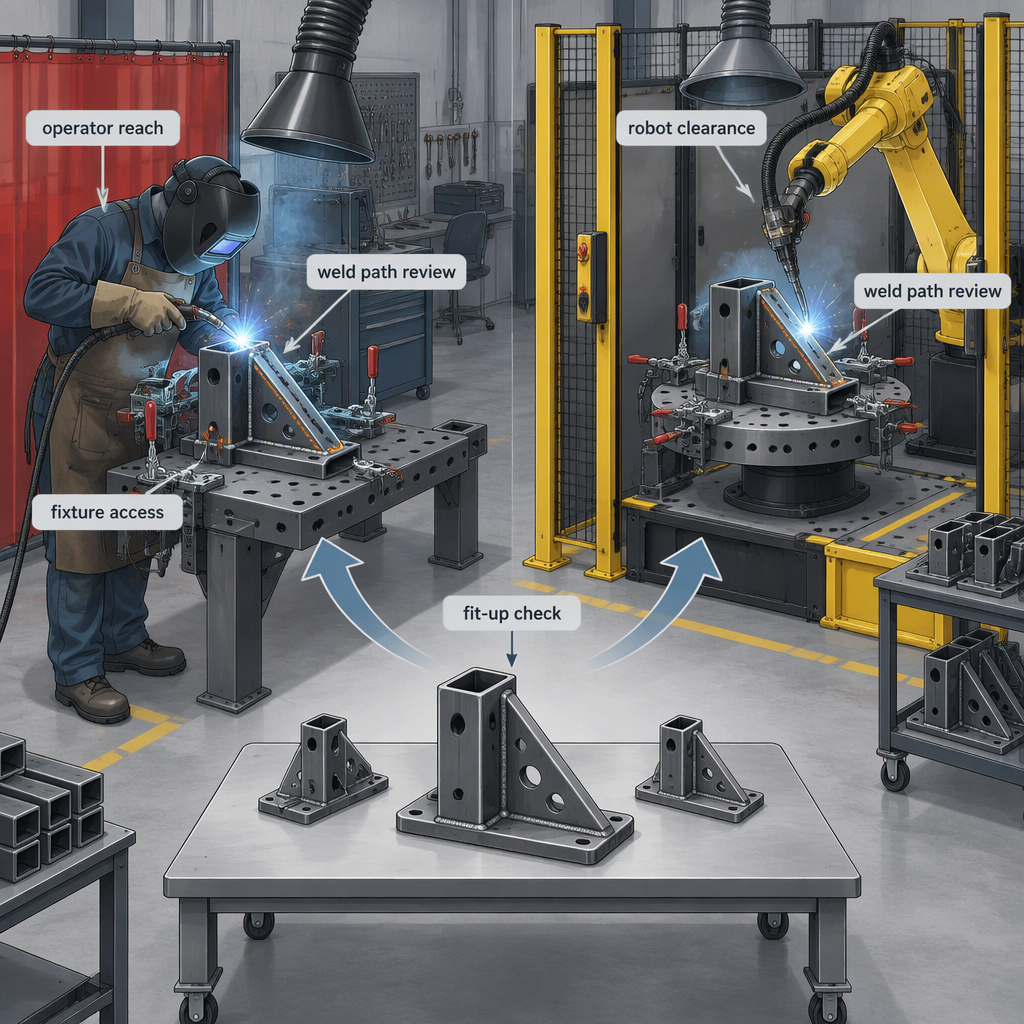
Χειροκίνητος σταθμός συγκόλλησης και κυψέλη συγκόλλησης ρομπότ που αξιολογήθηκαν για την ίδια οικογένεια εξαρτημάτων

Χειροκίνητη διαδρομή συγκόλλησης

Χρησιμοποιήστε αυτήν τη διαδρομή όταν η εργασία ποικίλλει ανάλογα με τη γεωμετρία, την πρόσβαση, την κατάσταση επισκευής ή τη σειρά. Το βασικό ερώτημα είναι εάν οι ειδικευμένοι συγκολλητές μπορούν να χειριστούν την παραλλαγή με αποδεκτή ποιότητα και ιχνηλασιμότητα.

Διαδρομή συγκόλλησης ρομπότ

Χρησιμοποιήστε αυτήν τη διαδρομή όταν μπορούν να επαναληφθούν εξαρτήματα, εξαρτήματα, διαδρομές συγκόλλησης και κανόνες επιθεώρησης. Το βασικό ερώτημα είναι εάν το κύτταρο μπορεί να ενσωματωθεί, να προφυλαχθεί, να εντοπιστεί σφάλματα και να υποστηριχθεί μέσω αλλαγών στην παραγωγή.

Συγκρίνετε τις δύο επιλογές κάτω από τις ίδιες συνθήκες χρήσης

Μια δίκαιη σύγκριση συγκόλλησης ρομπότ με χειροκίνητη συγκόλληση χρησιμοποιεί την ίδια οικογένεια τεμαχίου εργασίας, ορισμό συγκόλλησης, ιδέα εξαρτήματος, κανόνα επιθεώρησης, όριο ρύθμισης και πολιτική εκ νέου επεξεργασίας και για τις δύο επιλογές.

Στοιχείο σύγκρισης Ερώτηση χειροκίνητης συγκόλλησης Ερώτηση συγκόλλησης ρομπότ
Μείγμα μερών Πόσο συχνά αλλάζει η γεωμετρία, το πάχος, η πρόσβαση ή η αλληλουχία συγκόλλησης; Μπορεί η οικογένεια μερών να ομαδοποιηθεί σε επαναλαμβανόμενα προγράμματα και φωτιστικά;
Τόμος Το μέγεθος της παρτίδας δικαιολογεί την εξειδικευμένη εγκατάσταση χωρίς υπερβολική αναμονή; Είναι η ένταση επανάληψης αρκετή για να απορροφήσει τον προγραμματισμό, τη στερέωση και τη ρύθμιση κυψέλης;
Πρόσβαση συγκόλλησης Μπορεί ένας συγκολλητής να φτάσει και να δει την άρθρωση σταθερά; Μπορούν να διδαχθούν η διαδρομή, η γωνία, η απόσταση και η προσέγγιση του φακού χωρίς συγκρούσεις;
Κανόνας ποιότητας Ποια κριτήρια επιθεώρησης, όρια αποδοχής και κανόνες επανεπεξεργασίας ισχύουν; Μπορούν να ελεγχθούν τα ίδια κριτήρια μετά από αυτοματοποιημένα περάσματα και αλλαγές προγράμματος;
Αλλαγή Πόσος χρόνος αφιερώνεται στην εύρεση εργαλείων, σχεδίων, σημείων πρόσφυσης και σφιγκτήρων; Πόσος χρόνος δαπανάται για τη φόρτωση των φωτιστικών, την επιλογή προγραμμάτων και την επιβεβαίωση των αντισταθμίσεων;

Όπου η χειροκίνητη συγκόλληση ταιριάζει στο μείγμα εξαρτημάτων

Η χειροκίνητη συγκόλληση ταιριάζει καλύτερα ως βάση για τον έλεγχο όταν τα εξαρτήματα είναι ακανόνιστα, οι παρτίδες είναι μικρές ή η λειτουργία εξαρτάται από την ανθρώπινη προσαρμογή που δεν έχει ακόμη μετατραπεί σε εξαρτήματα, προγράμματα και επαναλαμβανόμενους ελέγχους.

Καλή εφαρμογή χειροκίνητης συγκόλλησης

  • Εφάπαξ εργασία επισκευής, πρωτότυπου ή μηχανικής αλλαγής.
  • Η μερική πρόσβαση αλλάζει από εργασία σε εργασία.
  • Τα φωτιστικά δεν είναι ακόμη αρκετά σταθερά για επαναλαμβανόμενες διαδρομές με φακούς.
  • Το έργο χρειάζεται γρήγορη κρίση σχετικά με την προσαρμογή, τη σειρά κολλήσεων ή τον έλεγχο παραμόρφωσης.

Προειδοποιητικά σήματα με χειροκίνητη συγκόλληση

  • Μεγάλες επαναλαμβανόμενες παρτίδες εξαρτώνται από την ίδια ακολουθία συγκόλλησης κάθε βάρδια.
  • Η επανεπεξεργασία προκαλείται από ασυνεπή τοποθέτηση, ορατότητα ή κόπωση του χειριστή.
  • Η επανάληψη των απορρίψεων επιθεώρησης γύρω από την ίδια άρθρωση ή σημείο πρόσβασης.
  • Η διαθεσιμότητα ειδικευμένου εργατικού δυναμικού περιορίζει την παράδοση περισσότερο από τη διαθεσιμότητα του εξοπλισμού.

Όπου η συγκόλληση ρομπότ ταιριάζει στον όγκο

Η συγκόλληση με ρομπότ αξίζει να δοκιμαστεί όταν ο επαναλαμβανόμενος όγκος, τα σταθερά εξαρτήματα και οι διδασκόμενες διαδρομές συγκόλλησης καθιστούν τον αυτοματισμό υποστηρίσιμο πέρα ​​από το πρώτο μέρος επίδειξης.

Καλή εφαρμογή συγκόλλησης ρομπότ

  • Επαναλαμβανόμενες οικογένειες τμημάτων με γνωστές διαδρομές συγκόλλησης.
  • Εξαρτήματα που εντοπίζουν την άρθρωση χωρίς επαναλαμβανόμενη χειροκίνητη διόρθωση.
  • Καθορισμένοι κανόνες επιθεώρησης και ενεργοποιητές εκ νέου επεξεργασίας.
  • Αρκετή επανάληψη παραγωγής για να δικαιολογήσει τη διαχείριση του προγράμματος και τον εντοπισμό σφαλμάτων.

Προειδοποιητικά σημάδια συγκόλλησης ρομπότ

  • Η διακύμανση προσαρμογής είναι μεγαλύτερη από αυτή που μπορεί να ανεχθεί το πρόγραμμα ρομπότ.
  • Η πρόσβαση των αρμών αλλάζει μετά από κατεργασία ή μορφοποίηση ανάντη.
  • Η ομάδα δεν έχει χρόνο για δοκιμές αγώνων, απόδειξη προγράμματος και ασφαλή θέση σε λειτουργία κυψέλης.
  • Οι χειριστές αναμένεται να εισέλθουν ή να εκκαθαρίσουν το κελί χωρίς ολοκληρωμένο σχέδιο ασφάλειας.

Ο Το NIOSH Center for Occupational Robotics Research πλαισιώνει την ασφάλεια της ρομποτικής γύρω από τους εργαζόμενους που χρησιμοποιούν, φορούν ή εργάζονται κοντά σε ρομπότ, συμπεριλαμβανομένων των παραδοσιακών βιομηχανικών ρομπότ σε κελιά ή κλουβιά και νεότερες συνυπάρχουσες τεχνολογίες.

Το NIOSH περιγράφει επίσης εργασίες για την παρακολούθηση τραυματισμών που σχετίζονται με ρομπότ, τα προφίλ κινδύνου ρομποτικού χώρου εργασίας και την υποστήριξη συναινετικών προτύπων ασφάλειας, επομένως μια απόφαση συγκόλλησης ρομπότ θα πρέπει να περιλαμβάνει την αναθεώρηση κινδύνου κυψέλης, όχι μόνο τον χρόνο τόξου.

Στοιχεία κόστους που πρέπει να συμπεριληφθούν πριν από την απόσβεση

Μην υπολογίζετε την απόσβεση μόνο από την τιμή του ρομπότ ή το ποσοστό εργασίας. περιλαμβάνει εγκατάσταση, εξαρτήματα, προγραμματισμό, φύλαξη, χρόνο διακοπής λειτουργίας, επιθεώρηση, εκ νέου εργασία, εκπαίδευση και αλλαγή και για τις δύο επιλογές.

  • Χειροκίνητη εργασία συγκόλλησης, επίβλεψη, επιθεώρηση, επανεπεξεργασία, αναλώσιμα και κόστος ελέγχου αναθυμιάσεων.
  • Ρομπότ, ρυθμιστής θέσης, συσκευασία φακού, πηγή ενέργειας, εξαρτήματα, φύλαξη, αισθητήρες και κόστος εγκατάστασης.
  • Προγραμματισμός, διδασκαλία, προετοιμασία εκτός σύνδεσης, εκτελέσεις δειγμάτων και χρόνος απόδειξης παραγωγής.
  • Χρόνος αλλαγής για κάθε μέρος της οικογένειας, συμπεριλαμβανομένης της επιλογής προγράμματος και της ανταλλαγής αγώνων.
  • Συντήρηση, ανταλλακτικά, ρουτίνες βαθμονόμησης ή επαλήθευσης και ανάκτηση μετά από διακοπές.
  • Εκπαίδευση χειριστών, τεχνικών, προγραμματιστών και υπεύθυνων για την ασφάλεια.
Εάν το κυρίαρχο κόστος είναι... Ελέγξτε πριν επιλέξετε Υπόψη απόφασης
Χρόνος συγκόλλησης σε επαναλαμβανόμενα μέρη Μετρήστε τον κύκλο, την προσαρμογή και την εκ νέου εργασία στην ίδια κοινή οικογένεια. Η συγκόλληση ρομπότ μπορεί να αξίζει μια ελεγχόμενη δοκιμή.
Μηχανική αλλαγή και ρύθμιση Παρακολουθήστε πόσο συχνά αλλάζουν τα σχέδια, τα φωτιστικά ή οι κανόνες ακολουθίας. Η χειροκίνητη συγκόλληση μπορεί να παραμείνει πιο ευέλικτη.
Επιθεώρηση και επανεπεξεργασία Διαχωρίστε τα ελαττώματα που προκαλούνται από την ικανότητα, την προσαρμογή, την πρόσβαση ή την αστάθεια της διαδικασίας. Διορθώστε τη βασική αιτία πριν εκχωρήσετε τιμή στον αυτοματισμό.
Διακοπή λειτουργίας και υποστήριξη Υπολογίστε ποιος μπορεί να αντιμετωπίσει προβλήματα προγραμμάτων, μονάδων δίσκου, χειριστηρίων και συσκευών ασφαλείας. Η συγκόλληση ρομπότ χρειάζεται ικανότητα υποστήριξης, όχι μόνο προϋπολογισμό εξοπλισμού.

Έλεγχοι ενσωμάτωσης για CNC Retrofit και ομάδες ρομπότ

Για τις ομάδες μετασκευής CNC και εφαρμογής ρομπότ, η απόφαση συγκόλλησης ρομπότ θα πρέπει να περιλαμβάνει σήματα διασύνδεσης, συντονισμό κίνησης, ανάδραση μονάδας δίσκου, φωτιστικά, πρόσβαση εντοπισμού σφαλμάτων και την αρχιτεκτονική ασφάλειας γύρω από την κυψέλη.

  • Η SZGH παρουσιάζει μηχανές CNC, βιομηχανικούς βραχίονες ρομπότ, ρομπότ συγκόλλησης και ενσωμάτωση ρομπότ CNC + ως κατηγορίες προϊόντων ή λύσεων. χρησιμοποιήστε αυτόν τον τύπο κατηγορίας προμηθευτών μόνο ως αφετηρία για ελέγχους για συγκεκριμένο έργο.
  • Καθορίστε σε ποιον ανήκει η διασύνδεση μεταξύ εξοπλισμού CNC, ελεγκτή ρομπότ, πηγής ισχύος συγκόλλησης, ρυθμιστή θέσης και συσκευών ασφαλείας.
  • Επιβεβαιώστε τα απαιτούμενα σήματα για εκκίνηση, διακοπή, ετοιμότητα, σφάλμα, κατάσταση τόξου, παρουσία εξαρτήματος, κατάσταση σφιγκτήρα και αρχιτεκτονική διακοπής έκτακτης ανάγκης.
  • Ελέγξτε εάν η ανάδραση της μονάδας, τα όρια αξόνων, η επιστροφή, οι μετατοπίσεις και η ανάκτηση σύγκρουσης είναι ορατά στα άτομα που θα διορθώσουν το κελί.
  • Επιβεβαιώστε την επαναληψιμότητα του εξαρτήματος προτού χρησιμοποιήσετε την επαναληψιμότητα ρομπότ ως κύριο σημείο πώλησης.
  • Έγγραφο ποιος αλλάζει προγράμματα όταν αλλάζουν οι αναθεωρήσεις εξαρτημάτων, η ακολουθία συγκόλλησης ή οι κανόνες επιθεώρησης.
  1. Χαρτογραφήστε τις διεπαφές μηχανής, ρομπότ, συγκόλλησης, εξαρτήματος και ασφάλειας.
  2. Εκτελέστε μια ανασκόπηση στεγνού μονοπατιού για προσέγγιση, γωνία φακού, δρομολόγηση καλωδίων και πρόσβαση.
  3. Δοκιμάστε το πρώτο αντικείμενο με τον ίδιο κανόνα επιθεώρησης που θα χρησιμοποιήσει η παραγωγή.
  4. Καταγράψτε τα βήματα αποκατάστασης σφάλματος πριν παραδώσετε το στοιχείο στην παραγωγή.

Όρια ασφάλειας, φύλαξης και συγκόλλησης-περιβάλλοντος

Η σύγκριση θα πρέπει να αντιμετωπίζει τους κινδύνους ρομπότ και τους κινδύνους του περιβάλλοντος συγκόλλησης ως ξεχωριστές αλλά συνδεδεμένες ροές εργασίας: η κυψέλη πρέπει να διαχειρίζεται την αλληλεπίδραση ανθρώπου-ρομπότ ενώ η περιοχή συγκόλλησης διαχειρίζεται τους κινδύνους τόξου, αναθυμιάσεων, πυρκαγιάς, αερισμού και σχετικών διαδικασιών.

Το NIOSH περιγράφει την ασφάλεια της επαγγελματικής ρομποτικής με όρους εργαζομένων που χρησιμοποιούν, φορούν ή εργάζονται κοντά σε ρομπότ, συμπεριλαμβανομένων των παραδοσιακών βιομηχανικών ρομπότ σε κελιά και κλουβιά.

Η American Welding Society προσδιορίζει AWS/ANSI Z49.1:2021, Ασφάλεια στις διαδικασίες συγκόλλησης, κοπής και συναφών διεργασιών , καθώς καλύπτει θέματα ασφάλειας και υγείας στο περιβάλλον συγκόλλησης, συμπεριλαμβανομένης της προστασίας προσωπικού, της προστασίας της περιοχής, του εξαερισμού, της πρόληψης και προστασίας από πυρκαγιά και των περιορισμένων χώρων.

  • Ελέγξτε τη φύλαξη, τον έλεγχο πρόσβασης, τη διακοπή έκτακτης ανάγκης, την επαναφορά και την ασφαλή ανάκτηση του κυττάρου ρομπότ.
  • Εξετάστε τους καπνούς συγκόλλησης, την έκθεση στο τόξο, την πρόληψη πυρκαγιάς, τον έλεγχο θερμής εργασίας, τον αερισμό και τις συνθήκες περιορισμένου χώρου όπου υπάρχουν.
  • Διαχωρίστε τις εργασίες κανονικής φόρτωσης από το μη φυσιολογικό καθαρισμό, την αλλαγή άκρης, τη ρύθμιση του εξαρτήματος και την αποκατάσταση βλαβών.
  • Πριν από οποιαδήποτε χειροκίνητη πρόσβαση σε ηλεκτροσυγκολλητικό εξοπλισμό, εργαλεία ρομπότ, ρυθμιστές θέσης, μεταφορείς ή εξάρτημα μέσα στην κυψέλη, απενεργοποιήστε και αποσυνδέστε την ισχύουσα πηγή τροφοδοσίας ή ακολουθήστε την εγκεκριμένη διαδικασία κλειδώματος και ενεργειακής απομόνωσης της τοποθεσίας πριν μπείτε στον εξοπλισμό.
  • Επιβεβαιώστε ότι τα έγγραφα ασφαλείας ταιριάζουν με τη χώρα προορισμού, τους κανόνες τοποθεσίας και τον τελικό σχεδιασμό κελιών.

Όρια πηγής ασφάλειας και όρια δικαιοδοσίας

Χρησιμοποιήστε πρότυπα ασφαλείας και πόρους των ρυθμιστών για να διαμορφώσετε τη λίστα ελέγχου, αλλά επιβεβαιώστε τον εγκεκριμένο νόμο, την τυπική έκδοση, τις τοπικές τροποποιήσεις και το αρχείο ασφάλειας τοποθεσίας για τη χώρα και την εγκατάσταση όπου θα λειτουργεί το σύστημα συγκόλλησης.

Ικανότητα προσόντων, εκπαίδευσης και εντοπισμού σφαλμάτων

Η χειροκίνητη συγκόλληση εξαρτάται σε μεγάλο βαθμό από την ικανότητα του συγκολλητή, ενώ η συγκόλληση ρομπότ προσθέτει δεξιότητες προγραμματισμού, τεχνικού, εντοπισμού σφαλμάτων και ανάκτησης ασφάλειας που πρέπει να προγραμματιστούν πριν από την έναρξη της παραγωγής.

Η AWS προσδιορίζει το AWS D16.4M/D16.4:2025 ως προδιαγραφή για τα προσόντα του προσωπικού συγκόλλησης ρομποτικού τόξου στις ταξινομήσεις Associate Technician, Technician και Engineer.

  • Προσδιορίστε ποιος πληροί τις προϋποθέσεις για τις διαδικασίες συγκόλλησης και το προσωπικό για τη σύμβαση και τη δικαιοδοσία του έργου.
  • Για χειροκίνητη συγκόλληση, ελέγξτε τη διαθεσιμότητα των συγκολλητών για τον τύπο, το υλικό, τη θέση και το πρότυπο επιθεώρησης.
  • Για τη συγκόλληση ρομπότ, ελέγξτε ποιος μπορεί να διδάξει σημεία, να προσαρμόσει προγράμματα, να ανακτήσει σφάλματα, να διατηρήσει το υλικό του φακού και να υποστηρίξει αλλαγές βάρδιων.
  • Προγραμματίστε το χρόνο διόρθωσης σφαλμάτων για παραλλαγή εξαρτήματος, πρόσβαση με φακό, τροφοδοσία καλωδίων, πιτσίλισμα, φθορά στο άκρο επαφής και σχόλια επιθεώρησης.
  • Διατηρήστε ξεκάθαρα τα αρχεία εκπαίδευσης και τους πίνακες ευθύνης όταν οι ενοποιητές, οι ομάδες εκσυγχρονισμού και οι τελικοί χρήστες μοιράζονται το κελί.

Τι να δοκιμάσετε πριν επιλέξετε

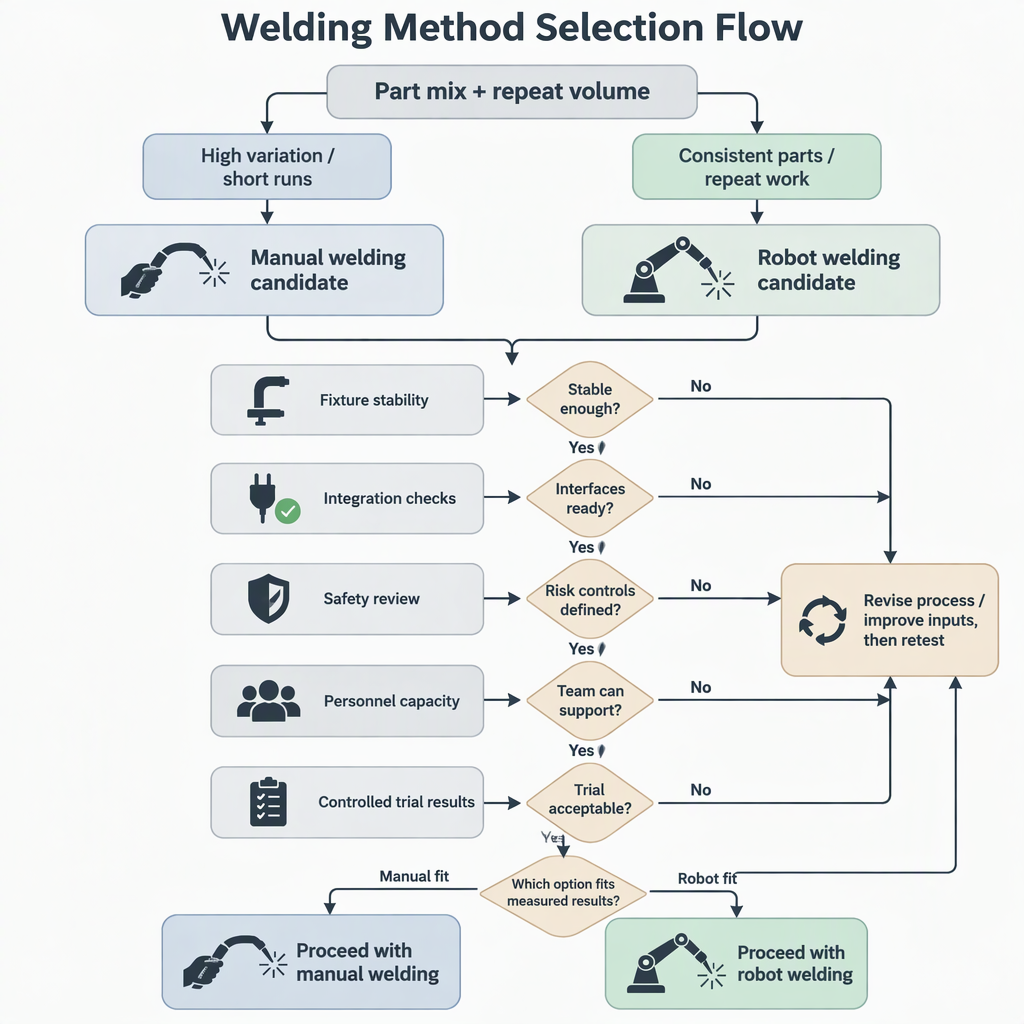
Επιλέξτε μετά από μια ελεγχόμενη δοκιμή που μετρά την ίδια οικογένεια εξαρτημάτων, εξαρτήματα, κριτήρια συγκόλλησης, χρόνο εγκατάστασης, κανόνες επανεπεξεργασίας, εργασίες χειριστή, όρια ενσωμάτωσης και ενέργειες ασφαλείας και για τις δύο επιλογές.

Διαδρομή απόφασης από το μείγμα εξαρτημάτων και τον όγκο έως τη στερέωση, την ενσωμάτωση, την αναθεώρηση ασφαλείας και τη δοκιμή συγκόλλησης
  1. Επιλέξτε μια αντιπροσωπευτική οικογένεια εξαρτημάτων αντί για το πιο εύκολο δείγμα.
  2. Καθορίστε τον χάρτη συγκόλλησης, τα κριτήρια επιθεώρησης, την επιτρεπόμενη επανεπεξεργασία και τα αρχεία αποδοχής.
  3. Εκτελέστε τη μη αυτόματη διαδικασία και καταγράψτε τη ρύθμιση, τη συγκόλληση, την επιθεώρηση, την εκ νέου επεξεργασία και τον χρόνο αναμονής.
  4. Εκτελέστε τη δοκιμή ρομπότ με την προβλεπόμενη ιδέα του εξαρτήματος, τη δομή του προγράμματος και τη μέθοδο ανάκτησης.
  5. Ελέγξτε τις ενέργειες ασφαλείας πριν από τη χειροκίνητη πρόσβαση, την ανώμαλη ανάκτηση, τη συντήρηση και την παράδοση βάρδιας.
  6. Συγκρίνετε τα αποτελέσματα μόνο αφού εφαρμοστούν οι ίδιοι κανόνες ποιότητας και τεκμηρίωσης.
  • Ήταν το εξάρτημα αρκετά σταθερό για επαναλαμβανόμενη θέση;
  • Η διαδρομή συγκόλλησης παρέμεινε προσβάσιμη μετά από πραγματική μεταβολή του τμήματος;
  • Θα μπορούσε η ομάδα να ανακάμψει από σφάλματα χωρίς μη ασφαλείς συντομεύσεις;
  • Το μοντέλο κόστους περιλάμβανε αλλαγή, εντοπισμό σφαλμάτων, επιθεώρηση και εκ νέου επεξεργασία;
  • Μπορεί η ομάδα να υποστηρίξει την επιλεγμένη προσέγγιση κατά τις αλλαγές μηχανικής;

Σύναψη

Η συγκόλληση με ρομπότ δεν είναι αυτόματα η καλύτερη επιλογή και η χειροκίνητη συγκόλληση δεν είναι αυτόματα η ασφαλέστερη ή φθηνότερη επιλογή. η καλύτερη εφαρμογή είναι αυτή που ταιριάζει με το μείγμα ανταλλακτικών, τον όγκο επαναλήψεων, την ικανότητα ολοκλήρωσης, τις απαιτήσεις ασφαλείας και τα μετρημένα αποτελέσματα δοκιμών.

  • Χρησιμοποιήστε τους ίδιους κανόνες τεμαχίου εργασίας, επιθεώρησης, ρύθμισης και επανεπεξεργασίας και για τις δύο επιλογές.
  • Προτιμήστε τη χειροκίνητη συγκόλληση όταν κυριαρχεί η παραλλαγή και η έμπειρη κρίση.
  • Προτιμήστε τις δοκιμές συγκόλλησης ρομπότ όταν η επαναληψιμότητα, τα εξαρτήματα και η ικανότητα υποστήριξης είναι ισχυρά.
  • Συμπεριλάβετε την ενσωμάτωση, τη φύλαξη, την πιστοποίηση και τον εντοπισμό σφαλμάτων στο μοντέλο κόστους.
  • Επιβεβαιώστε τους ισχύοντες κανόνες ασφαλείας και τις εκδόσεις για την τοποθεσία προορισμού πριν από τη δέσμευση.

Συχνές ερωτήσεις σχετικά με τη συγκόλληση ρομπότ έναντι της χειροκίνητης συγκόλλησης

Αυτές οι ερωτήσεις βοηθούν στον περιορισμό της επιλογής συγκόλλησης μετά την ολοκλήρωση του κύριου συγκριτικού πίνακα και του δοκιμαστικού σχεδίου.

Η συγκόλληση ρομπότ είναι πάντα πιο γρήγορη από τη χειροκίνητη;

Όχι. Η συγκόλληση με ρομπότ μπορεί να μειώσει τις επαναλαμβανόμενες διακυμάνσεις της διαδρομής τόξου, αλλά ο συνολικός χρόνος περιλαμβάνει επίσης φόρτωση, σύσφιξη, επιλογή προγράμματος, ανάκτηση σφαλμάτων, επιθεώρηση και εναλλαγή. Μετρήστε ολόκληρο τον κύκλο πριν προβείτε σε αξίωση ταχύτητας.

Πότε ταιριάζει καλύτερα η χειροκίνητη συγκόλληση;

Η χειροκίνητη συγκόλληση είναι συνήθως καλύτερα να διατηρείται όταν το μείγμα εξαρτημάτων αλλάζει συχνά, η πρόσβαση είναι αβέβαιη, η επαναληψιμότητα του εξαρτήματος είναι χαμηλή ή η εργασία απαιτεί συχνή ανθρώπινη κρίση κατά την τοποθέτηση και την επισκευή.

Πότε ταιριάζει καλύτερα η συγκόλληση ρομπότ;

Η συγκόλληση με ρομπότ είναι συνήθως καλύτερο να δοκιμάζεται όταν οι παρτίδες επαναλαμβάνονται, τα εξαρτήματα είναι σταθερά, οι διαδρομές συγκόλλησης μπορούν να διδαχθούν και η ομάδα μπορεί να υποστηρίξει τον προγραμματισμό, τη φύλαξη, τη συντήρηση και την ασφαλή ανάκτηση.

Ποια στοιχεία κόστους χάνονται συχνά;

Τα στοιχεία που συνήθως χάνονται περιλαμβάνουν τη μηχανική εξαρτημάτων, τον προγραμματισμό ρομπότ, τη φύλαξη, την επικύρωση ασφάλειας, την εκπαίδευση χειριστή, τις αλλαγές επιθεώρησης, την επανεξέταση, τα ανταλλακτικά, τον χρόνο εντοπισμού σφαλμάτων και τον χρόνο διακοπής λειτουργίας κατά τις αναθεωρήσεις του προϊόντος.

Τι σημασία έχει για τις ομάδες μετασκευής CNC ή ενσωμάτωσης εργαλειομηχανών;

Οι διεπαφές έχουν σημασία: ορίστε σήματα, ανατροφοδότηση οδήγησης, συντονισμό ρυθμιστή θέσης, προσέγγιση ρομπότ, κατάσταση εξαρτήματος, ανάκτηση σφαλμάτων και ευθύνη για αλλαγές προγράμματος πριν από την αγορά του εξοπλισμού.

Η συγκόλληση ρομπότ εξαλείφει τις ανησυχίες για την ασφάλεια της συγκόλλησης;

Όχι. Αλλάζει το πρόβλημα ασφάλειας. Το έργο χρειάζεται ακόμα ελέγχους περιβάλλοντος συγκόλλησης και χρειάζεται επίσης φύλαξη κυψελών ρομπότ, έλεγχο πρόσβασης, ασφαλή ανάκτηση και διαδικασίες ενεργειακής απομόνωσης.

Πρέπει η εκπαίδευση να αποτελεί μέρος της απόφασης επιλογής;

Ναί. Η χειροκίνητη συγκόλληση απαιτεί δεξιότητες συγκόλλησης και πειθαρχία επιθεώρησης, ενώ η συγκόλληση ρομπότ προσθέτει δεξιότητες προγραμματισμού, τεχνικού, συντήρησης και ασφάλειας-ανάκτησης. Αντιμετωπίστε αυτές τις απαιτήσεις των ανθρώπων ως μέρος της επιχειρηματικής υπόθεσης.

Κάντε λήψη τώρα Κατάλογος προϊόντων

23-07-2026 1156

SZGH-Technology-Full-Product-Catalog-Robots-CNC-Automation-2026.pdf

2026-06-18 46

Κατάλογος ελεγκτών φρεζαρίσματος SZGH CNC.pdf.pdf

17-06-2026 8

Λευκή Βίβλος SCARA Robot.pdf

2026-06-11 30

SZGH-Collaborative-Robot-Cobot-Catalog-BCi-Series.pdf

2026-06-10 81

Μπροσούρα Shenzhen Guanhong Technology - Servo Motor 2025.4.pdf

2026-05-11 57

ΚΑΤΑΛΟΓΟΣ ΕΡΓΑΛΕΙΩΝ ΜΗΧΑΝΗΜΑΤΩΝ CNC.pdf

SZGH — Εμπειρογνώμονας αναβάθμισης αυτοματισμού παραγωγής για ΜΜΕ

Βοηθάμε τους μικρούς και μεσαίους κατασκευαστές να ανταγωνίζονται με λιγότερη εργασία, χαμηλότερο κόστος και πιο έξυπνα μηχανήματα — μέσω του συστήματος CNC και των μηχανημάτων CNC και της συνολικής λύσης βιομηχανικών ρομπότ που έχουν κατασκευαστεί για πραγματικά δάπεδα εργοστασίων, όχι μόνο για εκθεσιακούς χώρους.
Εμπιστεύονται 3.000+ εργοστάσια σε 126 χώρες.

ΓΡΗΓΟΡΟΙ ΣΥΝΔΕΣΜΟΙ

Μηχανή CNC

Βραχίονας ρομπότ

Επικοινωνήστε μαζί μας

Τηλ: +86-189-2522-3781
Email:  export02@szghtech.com
WhatsApp :  +86-189-2522-3781
Διεύθυνση:  Building 5, South Digital Innovation Industrial Base, No. 80 Puxia Road, Liuyue Community, Henggang Street, Longgang District, Shenzhen, Guangdong 518115, China
Υποκατάστημα: Fenggang Town, Dongguan, Guangdong, Κίνα
Πνευματικά δικαιώματα © 2026 Shenzhen Guanhong Technology Co., Ltd. (SZGH) Με την επιφύλαξη παντός δικαιώματος.| Χάρτης ιστότοπου | Πολιτική Απορρήτου