Manuel svejsebane
Brug denne sti, når arbejdet varierer efter geometri, adgang, reparationstilstand eller rækkefølge. Det centrale spørgsmål er, om dygtige svejsere kan håndtere variationen med acceptabel kvalitet og sporbarhed.

Visninger: 0 Forfatter: Webstedsredaktør Udgivelsestid: 2026-12-10 Oprindelse: websted


Robotsvejsning er normalt muligheden for at validere, når delfamilien kan gentages, armaturet og samlingsadgangen kan forblive stabile, og projektet kan understøtte robotprogrammering, vagt, integration og sikkerhedsgennemgang. Manuel svejsning er normalt muligheden for at beholde, når blandingen skifter ofte, adgangen er usikker, batcherne er små, eller arbejdet stadig afhænger af dygtig dømmekraft. Sammenlign både under samme del, samling, inspektion, opsætning, efterbearbejdning og bemandingsforudsætninger, før du vælger.
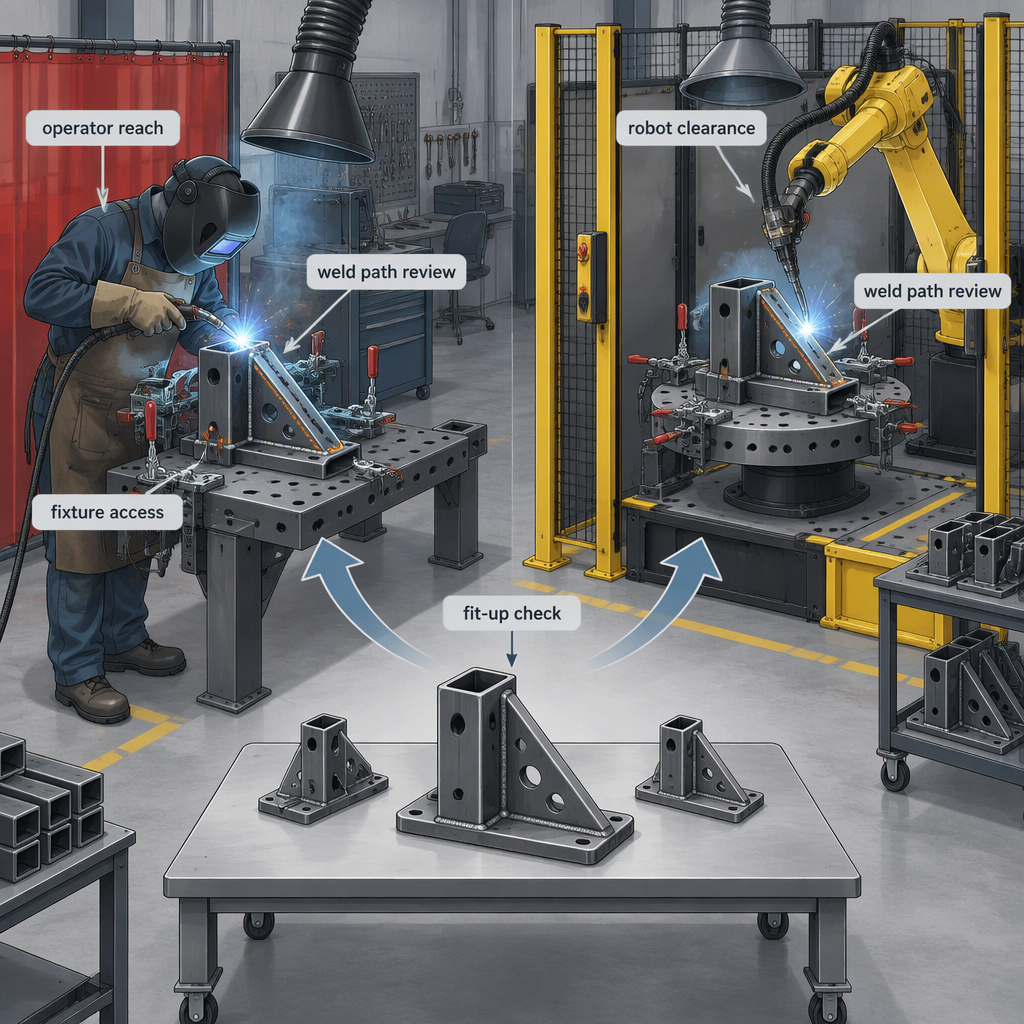
Brug denne sti, når arbejdet varierer efter geometri, adgang, reparationstilstand eller rækkefølge. Det centrale spørgsmål er, om dygtige svejsere kan håndtere variationen med acceptabel kvalitet og sporbarhed.
Brug denne sti, når dele, armaturer, svejsebaner og inspektionsregler kan gentages. Nøglespørgsmålet er, om cellen kan integreres, beskyttes, debugges og understøttes gennem produktionsændringer.
En rimelig sammenligning af robotsvejsning vs manuel svejsning bruger den samme emnefamilie, svejsedefinition, armaturkoncept, inspektionsregel, opsætningsgrænse og omarbejdningspolitik for begge muligheder.
| Sammenligningspunkt | Manuel svejsespørgsmål | Robotsvejsespørgsmål |
|---|---|---|
| Del blanding | Hvor ofte ændres geometri, tykkelse, adgang eller svejsesekvens? | Kan delfamilien grupperes i gentagelige programmer og inventar? |
| Bind | Berettiger batchstørrelsen en dygtig opsætning uden overdreven ventetid? | Er gentagelsesvolumen nok til at absorbere programmerings-, armaturets- og celleopsætningsarbejde? |
| Svejseadgang | Kan en svejser nå og se samlingen konsekvent? | Kan faklens vej, vinkel, frigang og tilgang læres uden kollisioner? |
| Kvalitetsregel | Hvilke inspektionskriterier, acceptgrænser og omarbejdningsregler gælder? | Kan de samme kriterier kontrolleres efter automatiserede beståelser og programændringer? |
| Omstilling | Hvor meget tid bruges på at finde værktøjer, tegninger, hæftepunkter og klemmer? | Hvor meget tid bruges der på at indlæse armaturer, vælge programmer og bekræfte forskydninger? |
Manuel svejsning passer bedst som baseline til at teste, når dele er uregelmæssige, batches er korte, eller operationen afhænger af menneskelig tilpasning, der endnu ikke er blevet konverteret til inventar, programmer og gentagelige kontroller.
Robotsvejsning bliver værd at teste, når gentaget volumen, stabile armaturer og lærbare svejsebaner gør automatisering understøttet ud over den første demonstrationsdel.
De NIOSH Center for Occupational Robotics Research rammer robotsikkerhed omkring arbejdere, der bruger, bærer eller arbejder i nærheden af robotter, herunder traditionelle industrirobotter i celler eller bure og nyere sameksisterende teknologier.
NIOSH beskriver også arbejdet med robotrelateret skadesovervågning, robotiserede arbejdspladsrisikoprofiler og støtte til konsensussikkerhedsstandarder, så en robotsvejsebeslutning bør omfatte cellerisikogennemgangen, ikke kun buetid.
Beregn ikke tilbagebetaling alene ud fra robotpris eller arbejdsløn; omfatter opsætning, inventar, programmering, vagt, nedetid, inspektion, efterbearbejdning, træning og omstilling for begge valg.
| Hvis den dominerende omkostning er... | Tjek før du vælger | Beslutningsimplikation |
|---|---|---|
| Svejsetid på gentagelsesdele | Mål cyklus, tilpasning og omarbejde på den samme fælles familie. | Robotsvejsning kan fortjene et kontrolleret forsøg. |
| Teknisk ændring og opsætning | Spor, hvor ofte tegninger, inventar eller sekvensregler ændres. | Manuel svejsning kan forblive mere fleksibel. |
| Eftersyn og efterarbejde | Separate defekter forårsaget af færdigheder, tilpasning, adgang eller procesustabilitet. | Løs årsagen, før du tildeler værdi til automatisering. |
| Nedetid og support | Estimer, hvem der kan fejlfinde programmer, drev, kontroller og sikkerhedsanordninger. | Robotsvejsning kræver støttekapacitet, ikke kun udstyrsbudget. |
For CNC-eftermonterings- og robotapplikationsteams bør beslutningen om robotsvejsning omfatte grænsefladesignaler, bevægelseskoordinering, drevfeedback, inventar, fejlfindingsadgang og sikkerhedsarkitekturen omkring cellen.
Sammenligningen bør behandle robotfarer og svejsemiljøfarer som separate, men forbundne arbejdsstrømme: Cellen skal håndtere menneske-robot-interaktion, mens svejseområdet håndterer lysbue, røg, brand, ventilation og relaterede procesrisici.
NIOSH beskriver arbejdsrobotsikkerhed i form af arbejdere, der bruger, bærer eller arbejder i nærheden af robotter, herunder traditionelle industrirobotter i celler og bure.
American Welding Society identificerer AWS/ANSI Z49.1:2021, Sikkerhed ved svejsning, skæring og beslægtede processer , som dækker sikkerheds- og sundhedsemner i svejsemiljøet, herunder personalebeskyttelse, områdebeskyttelse, ventilation, brandforebyggelse og -beskyttelse og lukkede rum.
Brug sikkerhedsstandarder og regulatorressourcer til at forme tjeklisten, men bekræft den vedtagne lov, standardudgave, lokale ændringer og sikkerhedsfil for det land og anlæg, hvor svejsesystemet skal fungere.
Manuel svejsning afhænger i høj grad af svejserens færdigheder, mens robotsvejsning tilføjer færdigheder inden for programmering, tekniker, fejlfinding og sikkerhedsgendannelse, som skal planlægges, før produktionen starter.
AWS identificerer AWS D16.4M/D16.4:2025 som en specifikation for kvalificering af robotbuesvejsningspersonale ved Associate Technician, Technician og Engineer-klassifikationerne.
Vælg efter et kontrolleret forsøg, der måler den samme delfamilie, inventar, svejsekriterier, opsætningstid, efterbearbejdningsregler, operatøropgaver, integrationsgrænser og sikkerhedshandlinger for begge muligheder.
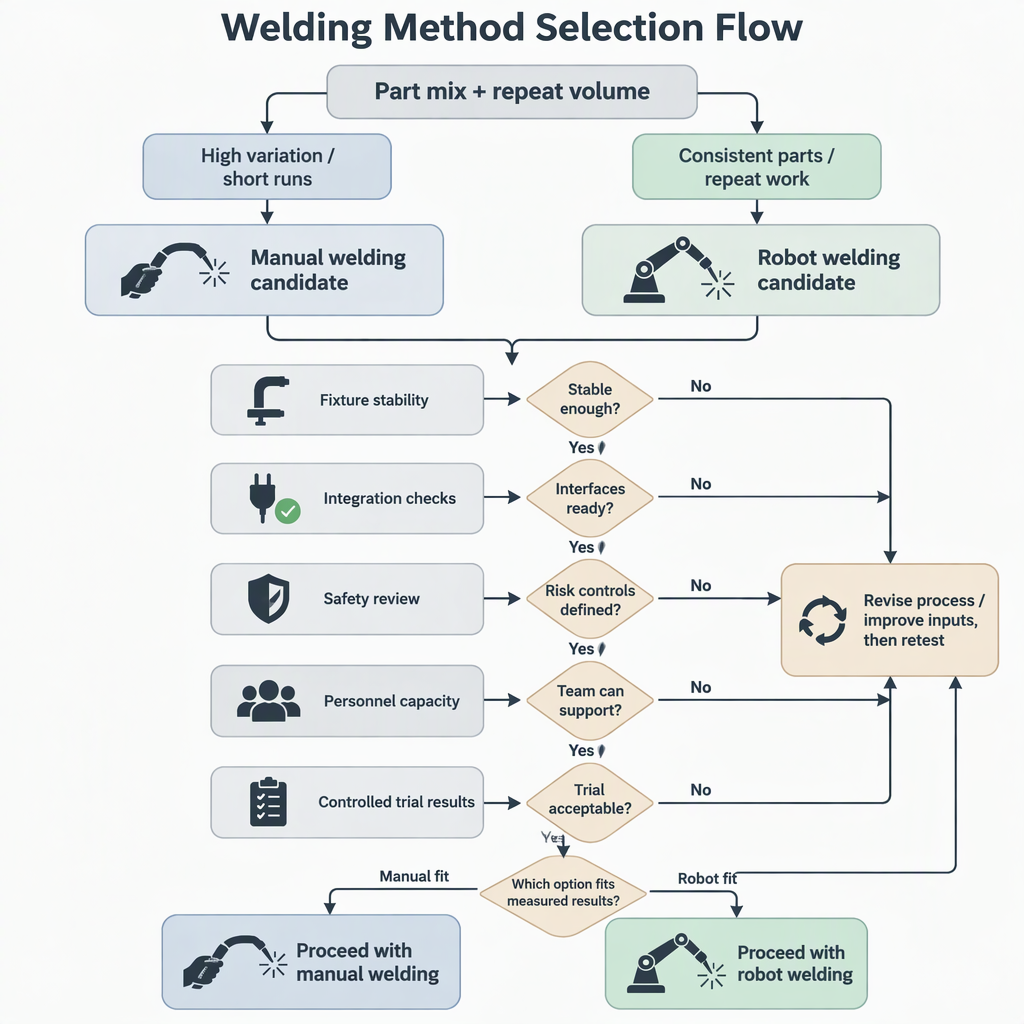
Robotsvejsning er ikke automatisk det bedre valg, og manuel svejsning er ikke automatisk det sikrere eller billigere valg; jo bedre pasform er den, der matcher delblandingen, gentagelsesvolumen, integrationskapacitet, sikkerhedskrav og målte forsøgsresultater.
Disse spørgsmål hjælper med at indsnævre svejsevalget, efter at hovedsammenligningstabellen og prøveplanen er færdig.
Nej. Robotsvejsning kan reducere gentagne buebanevariationer, men den samlede tid inkluderer også belastning, fastspænding, programvalg, fejlretning, inspektion og skift. Mål hele cyklussen, før du laver en hastighedspåstand.
Manuel svejsning er normalt bedre at beholde, når delblandingen ændres ofte, adgangen er usikker, armaturets repeterbarhed er lav, eller arbejdet kræver hyppig menneskelig bedømmelse under montering og reparation.
Robotsvejsning er normalt bedre at teste, når batches gentages, armaturer er stabile, svejsestier kan læres, og teamet kan støtte programmering, vagt, vedligeholdelse og sikker genopretning.
Ofte savnede elementer omfatter armaturteknik, robotprogrammering, vagt, sikkerhedsvalidering, operatørtræning, inspektionsændringer, omarbejde, reservedele, fejlretningstid og nedetid under produktrevisioner.
Grænseflader betyder noget: definere signaler, drevfeedback, positionerkoordinering, robotrækkevidde, armaturstatus, fejlgenopretning og ansvar for programændringer, før udstyr købes.
Nej. Det ændrer sikkerhedsproblemet. Projektet har stadig brug for kontrol af svejsemiljøet, og det har også brug for robotcellebeskyttelse, adgangskontrol, sikker genopretning og energiisoleringsprocedurer.
Ja. Manuel svejsning kræver svejsefærdigheder og inspektionsdisciplin, mens robotsvejsning tilføjer færdigheder inden for programmering, tekniker, vedligeholdelse og sikkerhed. Behandl disse personkrav som en del af business casen.


2026-07-23 1156
SZGH-Technology-Full-Product-Catalog-Robots-CNC-Automation-2026.pdf
2026-06-18 46
SZGH CNC fræsecontroller Catalog.pdf.pdf
2026-06-17 8
SCARA Robot White Paper.pdf
2026-06-11 30
SZGH-Collaborative-Robot-Cobot-Catalog-BCi-Series.pdf
2026-06-10 81
Shenzhen Guanhong-teknologi - Servomotorbrochure 2025.4.pdf
2026-05-11 57
CNC-MASKINEVÆRKTØJSKATALOG.pdf


