Տուն « Բլոգեր Ռոբոտն ընդդեմ ձեռքով եռակցման. ո՞րն է համապատասխանում ձեր մասերի խառնուրդին և ծավալին:

Ռոբոտն ընդդեմ ձեռքով եռակցման. ո՞րն է համապատասխանում ձեր մասերի խառնուրդին և ծավալին:

Դիտումներ՝ 0     Հեղինակ՝ Կայքի խմբագիր Հրապարակման ժամանակը՝ 2026-12-10 Ծագում. Կայք

Հարցրեք

Ֆեյսբուքի փոխանակման կոճակը
Twitter-ի համօգտագործման կոճակը
տողերի փոխանակման կոճակ
wechat-ի փոխանակման կոճակը
linkedin-ի համօգտագործման կոճակը
pinterest-ի համօգտագործման կոճակը
whatsapp-ի համօգտագործման կոճակ
kakao համօգտագործման կոճակ
կիսել այս համօգտագործման կոճակը

Ռոբոտի եռակցումը սովորաբար վավերացման տարբերակ է, երբ մասերի ընտանիքը կրկնվող է, ամրագոտիները և համատեղ մուտքը կարող են կայուն մնալ, և նախագիծը կարող է աջակցել ռոբոտի ծրագրավորմանը, պահպանությանը, ինտեգրմանը և անվտանգության վերանայմանը: Ձեռքով եռակցումը սովորաբար պահելու տարբերակ է, երբ խառնուրդը հաճախ փոխվում է, մուտքն անորոշ է, խմբաքանակները փոքր են, կամ աշխատանքը դեռ կախված է հմուտ դատողությունից: Համեմատեք երկուսն էլ նույն մասի, համատեղ, ստուգման, տեղադրման, վերամշակման և անձնակազմի ենթադրությունների ներքո՝ նախքան ընտրելը:

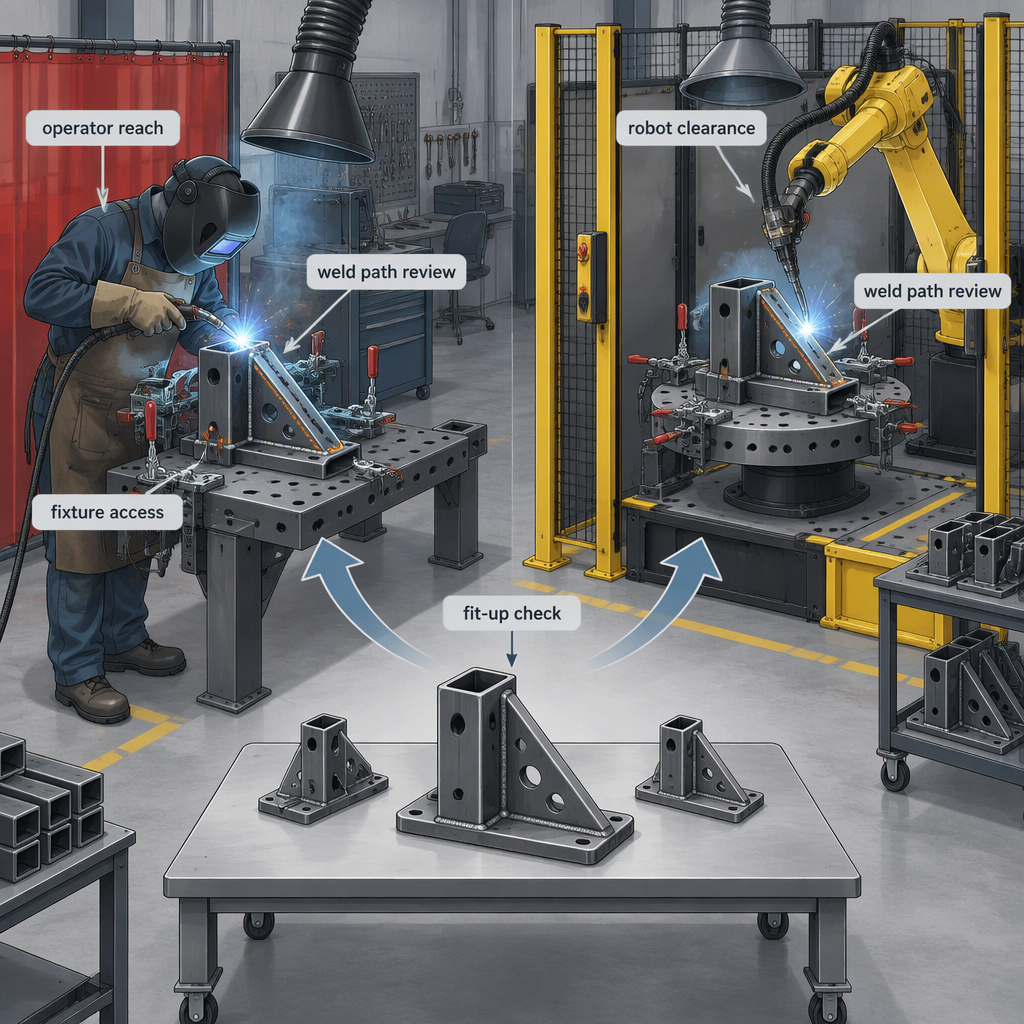
Ձեռնարկի եռակցման կայանը և ռոբոտի եռակցման բջիջը գնահատվել են նույն մասի ընտանիքի համար

Ձեռքով եռակցման ուղի

Օգտագործեք այս ճանապարհը, երբ աշխատանքը տատանվում է ըստ երկրաչափության, հասանելիության, վերանորոգման վիճակի կամ հաջորդականության: Հիմնական հարցն այն է, թե արդյոք հմուտ եռակցողները կարող են ընդունելի որակով և հետագծելիությամբ վարվել այդ փոփոխության հետ:

Ռոբոտի եռակցման ճանապարհ

Օգտագործեք այս ճանապարհը, երբ մասերը, հարմարանքները, եռակցման ուղիները և ստուգման կանոնները կարող են կրկնվել: Հիմնական հարցն այն է, թե արդյոք բջիջը կարող է ինտեգրվել, պաշտպանվել, կարգաբերվել և աջակցել արտադրության փոփոխությունների միջոցով:

Համեմատեք երկու տարբերակները նույն օգտագործման պայմաններում

Արդար ռոբոտի եռակցման և ձեռքով եռակցման համեմատությունը օգտագործում է նույն աշխատանքային մասի ընտանիքը, եռակցման սահմանումը, հարմարանքների հայեցակարգը, ստուգման կանոնը, տեղադրման սահմանը և վերամշակման քաղաքականությունը երկու տարբերակների համար:

Համեմատական ​​տարր Ձեռնարկի եռակցման հարց Ռոբոտի եռակցման հարց
Մասի խառնուրդ Որքա՞ն հաճախ են փոխվում երկրաչափությունը, հաստությունը, մուտքը կամ եռակցման հաջորդականությունը: Կարո՞ղ է մասի ընտանիքը խմբավորվել կրկնվող ծրագրերի և հարմարանքների մեջ:
Ծավալը Արդյո՞ք խմբաքանակի չափը արդարացնում է հմուտ կարգավորումն առանց ավելորդ սպասման: Արդյո՞ք կրկնվող ձայնը բավարա՞ր է ծրագրավորման, ամրացման և բջիջների տեղադրման աշխատանքը կլանելու համար:
Եռակցման մուտք Կարո՞ղ է եռակցողը հետևողականորեն հասնել և տեսնել հոդը: Կարո՞ղ են ջահի ուղին, անկյունը, բացթողումը և մոտեցումը սովորեցնել առանց բախումների:
Որակի կանոն Ստուգման ի՞նչ չափանիշներ, ընդունման սահմանաչափեր և վերամշակման կանոններ են կիրառվում: Կարո՞ղ են նույն չափանիշները ստուգվել ավտոմատ անցումներից և ծրագրային փոփոխություններից հետո:
Փոփոխություն Որքա՞ն ժամանակ է ծախսվում գործիքներ, գծագրեր, կպչուն կետեր և սեղմակներ գտնելու համար: Որքա՞ն ժամանակ է ծախսվում սարքերը բեռնելու, ծրագրերի ընտրության և օֆսեթների հաստատման վրա:

Որտեղ ձեռքով եռակցումը համապատասխանում է մասերի խառնուրդին

Ձեռքով եռակցումը լավագույնս համապատասխանում է որպես ելակետ՝ ստուգելու համար, երբ մասերը անկանոն են, խմբաքանակները կարճ են, կամ գործողությունը կախված է մարդու հարմարվողականությունից, որը դեռ չի վերածվել հարմարանքների, ծրագրերի և կրկնվող ստուգումների:

Ձեռքով եռակցման լավ տեղավորում

  • Միանգամյա վերանորոգման, նախատիպի կամ ինժեներական փոփոխության աշխատանք:
  • Մասի հասանելիությունը փոխվում է աշխատանքից աշխատանք:
  • Սարքավորումները դեռ բավականաչափ կայուն չեն կրկնվող ջահի ուղիների համար:
  • Նախագծին անհրաժեշտ է արագ դատողություն հարմարեցման, կպչման հաջորդականության կամ աղավաղման վերահսկման վերաբերյալ:

Ձեռքով եռակցման նախազգուշական նշաններ

  • Կրկնվող մեծ խմբաքանակները կախված են եռակցման նույն հաջորդականությունից յուրաքանչյուր հերթափոխով:
  • Վերամշակումը պայմանավորված է անհամապատասխան դիրքավորման, տեսանելիության կամ օպերատորի հոգնածության պատճառով:
  • Ստուգման մերժումները կրկնվում են նույն հանգույցի կամ մուտքի կետի շուրջ:
  • Հմուտ աշխատուժի առկայությունը ավելի շատ սահմանափակում է առաքումը, քան սարքավորումների առկայությունը:

Որտեղ ռոբոտի եռակցումը համապատասխանում է ծավալին

Ռոբոտային եռակցումը դառնում է փորձարկման արժանի, երբ կրկնվող ծավալը, կայուն հարմարանքները և ուսուցանվող եռակցման ուղիները ավտոմատացումը դարձնում են աջակցվող առաջին ցուցադրական մասից դուրս:

Լավ ռոբոտի եռակցման հարմարեցում

  • Եռակցման հայտնի ուղիներով կրկնվող մասի ընտանիքներ:
  • Սարքեր, որոնք տեղակայում են հոդը առանց ձեռքով կրկնվող ուղղման:
  • Սահմանված ստուգման կանոններ և վերամշակման գործարկիչներ:
  • Բավական արտադրության կրկնություն՝ ծրագրի կառավարումն ու վրիպազերծումը հիմնավորելու համար:

Ռոբոտների եռակցման նախազգուշական նշաններ

  • Հարմարեցման տատանումն ավելի մեծ է, քան ռոբոտի ծրագիրը կարող է հանդուրժել:
  • Համատեղ մուտքը փոխվում է հոսանքին հակառակ մշակումից կամ ձևավորումից հետո:
  • Թիմը ժամանակ չունի հարմարանքների փորձարկումների, ծրագրերի ապացուցման և բջջային անվտանգ շահագործման համար:
  • Ակնկալվում է, որ օպերատորները մուտք կգործեն կամ կազատեն խուց առանց անվտանգության ամբողջական պլանի:

Այն ՆԻՈՇ Աշխատանքային ռոբոտաշինության հետազոտությունների կենտրոնը շրջանակում է ռոբոտաշինության անվտանգությունը աշխատողների շուրջ, ովքեր օգտագործում, հագնում կամ աշխատում են ռոբոտների մոտ, ներառյալ ավանդական արդյունաբերական ռոբոտները խցերում կամ վանդակներում և ավելի նոր գոյություն ունեցող տեխնոլոգիաներ:

NIOSH-ը նաև նկարագրում է աշխատանքը ռոբոտի հետ կապված վնասվածքների մոնիտորինգի, ռոբոտային աշխատավայրում ռիսկի պրոֆիլների և անվտանգության համախոհության ստանդարտների աջակցության վրա, ուստի ռոբոտի եռակցման որոշումը պետք է ներառի բջջային ռիսկի վերանայումը, ոչ միայն աղեղի ժամանակը:

Արժեքի բաղադրիչները, որոնք պետք է ներառվեն նախքան վերադարձը

Մի հաշվարկեք մարումը միայն ռոբոտի գնից կամ աշխատուժի դրույքաչափից. ներառում են կարգավորում, հարմարանքներ, ծրագրավորում, պահպանություն, պարապուրդ, ստուգում, վերամշակում, վերապատրաստում և փոխարկում երկու ընտրության համար:

  • Ձեռքով եռակցման աշխատանք, հսկողություն, ստուգում, վերամշակում, սպառվող նյութեր և ծխի վերահսկման ծախսեր:
  • Ռոբոտ, դիրքավորող, ջահի փաթեթ, հոսանքի աղբյուր, հարմարանքներ, պահպանություն, սենսորներ և տեղադրման ծախսեր:
  • Ծրագրավորում, ուսուցում, անցանց պատրաստում, նմուշների գործարկումներ և արտադրության ապացուցման ժամանակ:
  • Ընտանիքի յուրաքանչյուր մասի փոփոխման ժամանակը, ներառյալ ծրագրի ընտրությունը և հարմարանքների փոխանակումը:
  • Սպասարկում, պահեստամասեր, չափաբերման կամ ստուգման ռեժիմներ և վերականգնում կանգառներից հետո:
  • Օպերատորների, տեխնիկների, ծրագրավորողների և անվտանգության պատասխանատու անձանց վերապատրաստում:
Եթե ​​գերիշխող արժեքն է... Ստուգեք նախքան Որոշման ներածություն ընտրելը
Եռակցման ժամանակը կրկնվող մասերի վրա Չափել ցիկլը, համապատասխանեցնելը և վերամշակել միևնույն համատեղ ընտանիքի վրա: Ռոբոտային եռակցումը կարող է արժանի լինել վերահսկվող փորձարկման:
Ինժեներական փոփոխություն և կարգավորում Հետևեք, թե որքան հաճախ են փոխվում գծագրերը, հարմարանքները կամ հաջորդականության կանոնները: Ձեռքով եռակցումը կարող է մնալ ավելի ճկուն:
Ստուգում և վերամշակում Առանձնացրեք թերությունները, որոնք առաջացել են հմտության, հարմարեցման, հասանելիության կամ գործընթացի անկայունության պատճառով: Նախքան ավտոմատացմանը արժեք նշանակելը, շտկեք հիմնական պատճառը:
Անգործության ժամանակ և աջակցություն Գնահատեք, թե ով կարող է շտկել ծրագրերի, սկավառակների, կառավարման սարքերի և անվտանգության սարքերի անսարքությունները: Ռոբոտի եռակցման համար անհրաժեշտ է աջակցության հզորություն, ոչ միայն սարքավորումների բյուջե:

Ինտեգրման ստուգումներ CNC Retrofit և Robot Teams-ի համար

  • SZGH-ը ներկայացնում է CNC մեքենաներ, արդյունաբերական ռոբոտների զենքեր, եռակցման ռոբոտներ և CNC + ռոբոտների ինտեգրում որպես արտադրանքի կամ լուծումների կատեգորիաներ; օգտագործեք այդ տեսակի մատակարարների կատեգորիան միայն որպես ծրագրի հատուկ ստուգումների մեկնարկային կետ:
  • Սահմանեք, թե ում է պատկանում CNC սարքավորումների, ռոբոտի վերահսկիչի, եռակցման էներգիայի աղբյուրի, դիրքորոշիչի և անվտանգության սարքերի միջերեսը:
  • Հաստատեք անհրաժեշտ ազդանշանները մեկնարկի, կանգառի, պատրաստի, անսարքության, աղեղի կարգավիճակի, մասի առկայության, սեղմիչի կարգավիճակի և վթարային կանգառի ճարտարապետության համար:
  • Ստուգեք՝ արդյոք սկավառակի հետադարձ կապը, առանցքների սահմանաչափերը, վերադարձը, փոխհատուցումները և բախումների վերականգնումը տեսանելի են այն մարդկանց համար, ովքեր կվրիպազերծեն բջիջը:
  • Հաստատեք սարքի կրկնելիությունը՝ նախքան ռոբոտի կրկնելիությունը որպես հիմնական վաճառքի կետ օգտագործելը:
  • Փաստաթուղթ, ով փոխում է ծրագրերը, երբ փոխվում են մասերի վերանայումները, եռակցման հաջորդականությունը կամ ստուգման կանոնները:
  1. Քարտեզագրեք մեքենայի, ռոբոտի, եռակցման, հարմարանքների և անվտանգության միջերեսները:
  2. Կատարեք չոր ճանապարհի վերանայում հասանելիության, ջահի անկյունի, մալուխի երթուղու և մուտքի համար:
  3. Փորձարկեք առաջին հոդվածը նույն ստուգման կանոնով, որը կօգտագործի արտադրությունը:
  4. Գրանցեք անսարքության վերականգնման քայլերը՝ նախքան բջիջը արտադրության հանձնելը:

Անվտանգության, պահպանության և եռակցման միջավայրի սահմանափակումներ

Ամերիկյան եռակցման ընկերությունը նույնացնում է ~!phoenix_var170_0!~~!phoenix_var170_1!~

  • Վերանայեք պահպանությունը, մուտքի վերահսկումը, վթարային կանգառը, վերակայումը և ռոբոտի բջիջի անվտանգ վերականգնումը:
  • Վերանայեք եռակցման գոլորշի, աղեղի ազդեցության, հրդեհի կանխարգելման, տաք աշխատանքի վերահսկման, օդափոխության և սահմանափակ տարածության պայմանները, որտեղ կիրառելի է:
  • Առանձնացրեք սովորական բեռնման առաջադրանքները աննորմալ մաքրումից, ծայրի փոփոխությունից, հարմարանքների կարգավորումից և անսարքությունների վերականգնումից:
  • Հաստատեք, որ անվտանգության փաստաթղթերը համապատասխանում են նպատակակետ երկրին, կայքի կանոններին և բջջային վերջնական ձևավորմանը:

Անվտանգության աղբյուրների սահմանները և իրավասության սահմանները

Որակավորում, ուսուցում և վրիպազերծման կարողություն

Ձեռքով եռակցումը մեծապես կախված է եռակցողի հմտությունից, մինչդեռ ռոբոտի եռակցումը ավելացնում է ծրագրավորման, տեխնիկի, վրիպազերծման և անվտանգության վերականգնման հմտություններ, որոնք պետք է պլանավորվեն մինչև արտադրության մեկնարկը:

AWS-ը նույնացնում է AWS D16.4M/D16.4:2025-ը որպես ասոցիատ տեխնիկ, տեխնիկ և ինժեներ դասակարգումների ռոբոտային աղեղով եռակցման անձնակազմի որակավորման առանձնահատկություն:

  • Բացահայտեք, թե ով է որակավորում եռակցման ընթացակարգերը և անձնակազմը նախագծի պայմանագրի և իրավասության համար:
  • Ձեռքով եռակցման համար ստուգեք եռակցիչների առկայությունը հոդերի տեսակի, նյութի, դիրքի և ստուգման ստանդարտի համար:
  • Ռոբոտի եռակցման համար ստուգեք, թե ով կարող է միավորներ սովորեցնել, կարգավորել ծրագրերը, վերականգնել անսարքությունները, պահպանել ջահի սարքավորումը և աջակցել հերթափոխի փոփոխություններին:
  • Պլանավորեք վրիպազերծման ժամանակը հարմարանքների փոփոխության, ջահի հասանելիության, մետաղալարերի սնուցման, ցրելու, կոնտակտային ծայրերի մաշվածության և ստուգման հետադարձ կապի համար:
  • Հստակ պահեք վերապատրաստման գրառումները և պատասխանատվության մատրիցները, երբ ինտեգրատորները, վերազինված թիմերը և վերջնական օգտվողները կիսում են բջիջը:

Ինչ փորձարկել նախքան ընտրելը

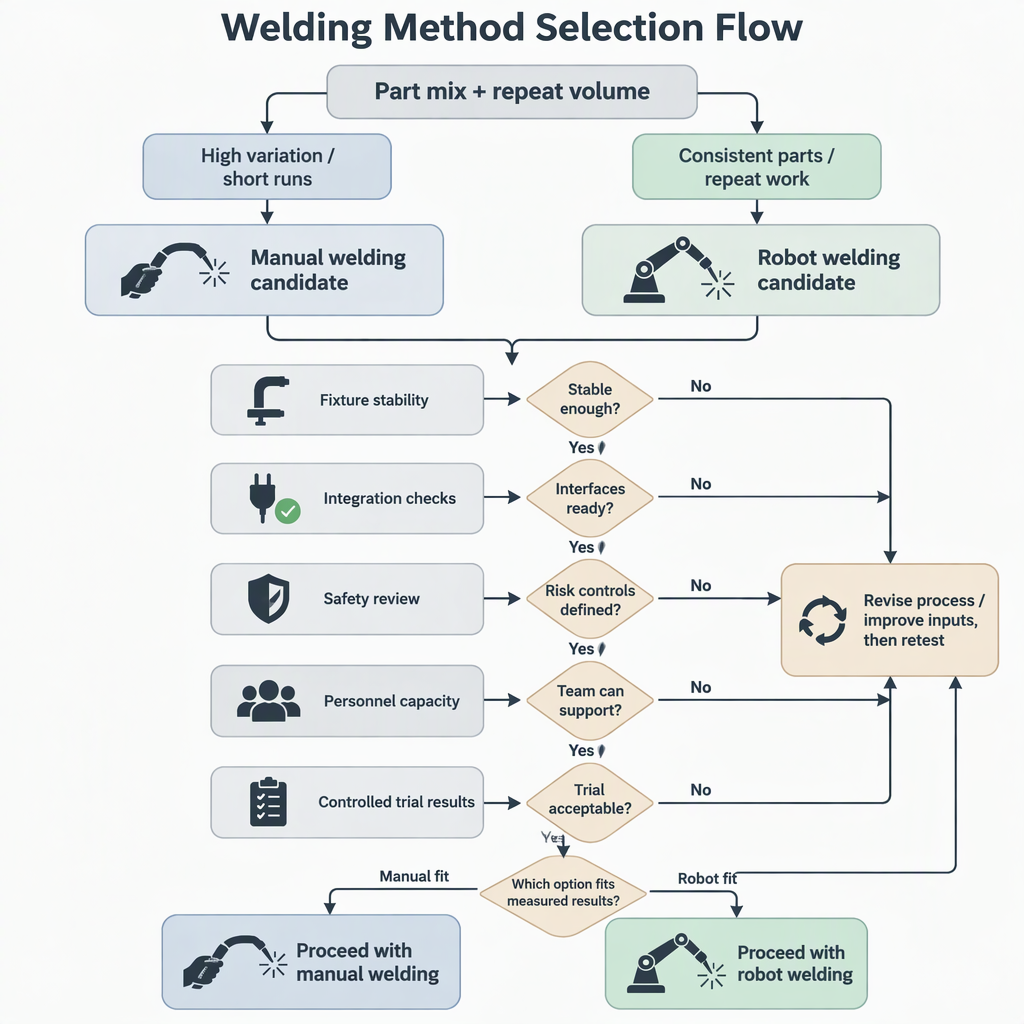
Ընտրեք վերահսկվող փորձարկումից հետո, որը չափում է միևնույն մասի ընտանիքը, հարմարանքները, եռակցման չափանիշները, տեղադրման ժամանակը, վերամշակման կանոնները, օպերատորի առաջադրանքները, ինտեգրման սահմանները և անվտանգության գործողությունները երկու տարբերակների համար:

Որոշման ուղին մասի խառնուրդից և ծավալից մինչև ամրացում, ինտեգրում, անվտանգության վերանայում և եռակցման փորձարկում
  1. Ընտրեք ներկայացուցչական մասի ընտանիք, այլ ոչ թե ամենահեշտ առանձին նմուշը:
  2. Սահմանեք եռակցման քարտեզը, ստուգման չափանիշները, թույլատրելի վերամշակումը և ընդունման գրառումները:
  3. Գործարկեք ձեռքով գործընթացը և գրանցեք տեղադրումը, եռակցումը, ստուգումը, վերամշակումը և սպասման ժամանակը:
  4. Գործարկեք ռոբոտի փորձարկումը նախատեսված հարմարանքների հայեցակարգով, ծրագրի կառուցվածքով և վերականգնման եղանակով:
  5. Վերանայեք անվտանգության գործողությունները նախքան ձեռքով մուտք գործելը, աննորմալ վերականգնումը, սպասարկումը և հերթափոխի հանձնումը:
  6. Համեմատեք արդյունքները միայն այն բանից հետո, երբ կիրառվեն նույն որակի և փաստաթղթերի կանոնները:
  • Արդյո՞ք հարմարանքը բավականաչափ կայուն էր կրկնվող տեղակայման համար:
  • Արդյո՞ք եռակցման ուղին հասանելի մնաց մասի իրական փոփոխությունից հետո:
  • Կարո՞ղ է թիմը վերականգնել սխալներից առանց վտանգավոր դյուրանցումների:
  • Արդյո՞ք ծախսերի մոդելը ներառում էր փոփոխություն, վրիպազերծում, ստուգում և վերամշակում:
  • Կարո՞ղ է թիմը աջակցել ընտրված մոտեցմանը ինժեներական փոփոխությունների ժամանակ:

Եզրակացություն

Ռոբոտային եռակցումը ինքնաբերաբար ավելի լավ ընտրություն չէ, և ձեռքով եռակցումը ինքնաբերաբար ավելի անվտանգ կամ էժան ընտրություն չէ. այնքան լավ տեղավորվում է այն մեկը, որը համապատասխանում է մասերի խառնուրդին, կրկնվող ծավալին, ինտեգրման հզորությանը, անվտանգության պահանջներին և չափված փորձարկման արդյունքներին:

  • Օգտագործեք նույն աշխատանքային մասի, ստուգման, տեղադրման և վերամշակման կանոնները երկու տարբերակների համար:
  • Օգտվեք ձեռքով եռակցմանը, երբ տատանումները և հմուտ դատողությունը գերակշռում են:
  • Օգտվեք ռոբոտի եռակցման փորձարկումներին, երբ կրկնելիությունը, հարմարանքները և օժանդակ հզորությունը ուժեղ են:
  • Ներառեք ինտեգրումը, պահպանումը, որակավորումը և վրիպազերծումը ծախսերի մոդելում:
  • Հաստատեք անվտանգության կիրառելի կանոններն ու հրատարակությունները նպատակակետի վայրի համար նախքան կատարելը:

ՀՏՀ-ներ Robot Welding vs Manual Welding-ի մասին

Այս հարցերը օգնում են նեղացնել եռակցման ընտրությունը հիմնական համեմատական ​​աղյուսակի և փորձարկման պլանի ավարտից հետո:

Արդյո՞ք ռոբոտի եռակցումը միշտ ավելի արագ է, քան ձեռքով:

Ոչ: Ռոբոտային եռակցումը կարող է նվազեցնել աղեղային ուղիների կրկնվող տատանումները, սակայն ընդհանուր ժամանակը ներառում է նաև բեռնում, սեղմում, ծրագրի ընտրություն, անսարքության վերականգնում, ստուգում և փոփոխություն: Չափեք ամբողջ ցիկլը նախքան արագության պահանջ ներկայացնելը:

Ե՞րբ է ավելի լավ տեղավորվում ձեռքով եռակցումը:

Ձեռքով եռակցումը սովորաբար ավելի լավ է պահել, երբ մասերի խառնուրդը հաճախ փոխվում է, մուտքն անորոշ է, հարմարանքների կրկնելիությունը ցածր է կամ աշխատանքը պահանջում է հաճախակի մարդկային դատողություն տեղադրման և վերանորոգման ժամանակ:

Ե՞րբ է ռոբոտի եռակցումն ավելի լավ տեղավորվում:

Ռոբոտային եռակցումը սովորաբար ավելի լավ է ստուգել, ​​երբ խմբաքանակները կրկնվում են, հարմարանքները կայուն են, եռակցման ուղիները կարող են ուսուցանվել, և թիմը կարող է աջակցել ծրագրավորմանը, պահպանմանը, պահպանմանը և անվտանգ վերականգնմանը:

Արժեքի ո՞ր տարրերն են հաճախ բաց թողնվում:

Սովորաբար բաց թողնված տարրերը ներառում են հարմարանքների ճարտարագիտություն, ռոբոտի ծրագրավորում, պահպանություն, անվտանգության վավերացում, օպերատորի ուսուցում, ստուգման փոփոխություններ, վերամշակում, պահեստամասեր, վրիպազերծման ժամանակը և արտադրանքի վերանայման ժամանակ անգործությունը:

Ի՞նչ նշանակություն ունի CNC վերազինման կամ հաստոցների ինտեգրման թիմերի համար:

Ինտերֆեյսները կարևոր են. սահմանել ազդանշանները, շարժիչի հետադարձ կապը, դիրքորոշիչի համակարգումը, ռոբոտի հասանելիությունը, սարքի կարգավիճակը, սխալի վերականգնումը և ծրագրային փոփոխությունների պատասխանատվությունը նախքան սարքավորումները գնելը:

Արդյո՞ք ռոբոտի եռակցումը վերացնում է եռակցման անվտանգության հետ կապված մտահոգությունները:

Ոչ: Դա փոխում է անվտանգության խնդիրը: Նախագիծը դեռևս կարիք ունի եռակցման միջավայրի վերահսկման, ինչպես նաև ռոբոտների բջիջների պահպանության, մուտքի վերահսկման, անվտանգ վերականգնման և էներգիայի մեկուսացման ընթացակարգերի կարիք ունի:

Արդյո՞ք վերապատրաստումը պետք է լինի ընտրության որոշման մաս:

Այո՛։ Ձեռքով եռակցումը պահանջում է եռակցման հմտություններ և ստուգման կարգապահություն, մինչդեռ ռոբոտի եռակցումը ավելացնում է ծրագրավորման, տեխնիկի, պահպանման և անվտանգության վերականգնման հմտություններ: Այդ մարդկանց պահանջներին վերաբերվեք որպես բիզնես գործի մաս:

Ներբեռնեք հիմա Ապրանքի կատալոգ

2026-07-23 1156

SZGH-Technology-Full-Product-Catalog-Robots-CNC-Automation-2026.pdf

2026-06-18 46

SZGH CNC ֆրեզերային վերահսկիչի կատալոգ.pdf.pdf

2026-06-17 8

SCARA Robot White Paper.pdf

2026-06-11 30

SZGH-Collaborative-Robot-Cobot-Catalog-BCi-Series.pdf

2026-06-10 81

Shenzhen Guanhong Technology - Servo Motor բրոշյուր 2025.4.pdf

2026-05-11 57

CNC ՀԵՏԱԶՈՏԱԿԱՆ ԳՈՐԾԻՔՆԵՐԻ CATALOG.pdf

SZGH — Արտադրության ավտոմատացման արդիականացման փորձագետ ՓՄՁ-ների համար

Մենք օգնում ենք փոքր և միջին արտադրողներին մրցակցել ավելի քիչ աշխատուժով, ավելի ցածր գնով և ավելի խելացի մեքենաներով.
Վստահված է 3000+ գործարանների կողմից 126 երկրներում:

ԱՐԱԳ ՀՂՈՒՄՆԵՐ

CNC մեքենա

Robot Arm

Կապ մեզ հետ

Հեռ.՝ +86-189-2522-3781
Էլ.  export02@szghtech.com
WhatsApp :  +86-189-2522-3781
Հասցե՝  շենք 5, South Digital Innovation Industrial Base, No. 80 Puxia Road, Liuyue Community, Henggang Street, Longgang District, Shenzhen, Guangdong 518115, China
Մասնաճյուղ՝ Fenggang Town, Dongguan, Guangdong, Չինաստան
Հեղինակային իրավունք © 2026 Shenzhen Guanhong Technology Co., Ltd. (SZGH) Բոլոր իրավունքները պաշտպանված են: Կայքի քարտեզ | Գաղտնիության քաղաքականություն