मैनुअल वेल्डिंग पथ
जब कार्य ज्यामिति, पहुंच, मरम्मत की स्थिति या क्रम के अनुसार भिन्न हो तो इस पथ का उपयोग करें। मुख्य प्रश्न यह है कि क्या कुशल वेल्डर स्वीकार्य गुणवत्ता और पता लगाने की क्षमता के साथ भिन्नता को संभाल सकते हैं।

दृश्य: 0 लेखक: साइट संपादक प्रकाशन समय: 2026-12-10 उत्पत्ति: साइट


रोबोट वेल्डिंग आम तौर पर मान्य करने का विकल्प होता है जब भाग परिवार दोहराने योग्य होता है, स्थिरता और संयुक्त पहुंच स्थिर रह सकती है, और परियोजना रोबोट प्रोग्रामिंग, गार्डिंग, एकीकरण और सुरक्षा समीक्षा का समर्थन कर सकती है। मैन्युअल वेल्डिंग आमतौर पर तब रखने का विकल्प होता है जब मिश्रण अक्सर बदलता रहता है, पहुंच अनिश्चित होती है, बैच छोटे होते हैं, या काम अभी भी कुशल निर्णय पर निर्भर करता है। चुनने से पहले एक ही भाग, संयुक्त, निरीक्षण, सेटअप, पुनः कार्य और स्टाफिंग मान्यताओं के तहत दोनों की तुलना करें।
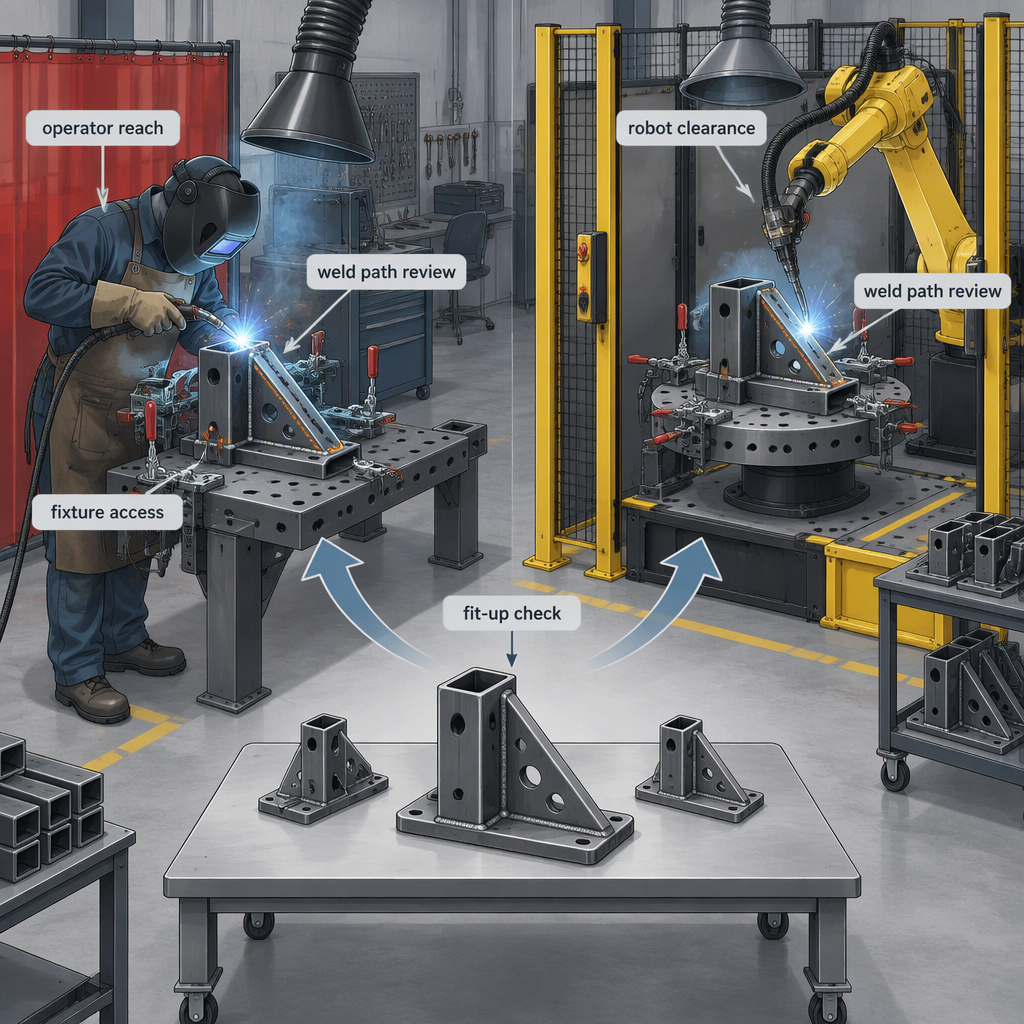
जब कार्य ज्यामिति, पहुंच, मरम्मत की स्थिति या क्रम के अनुसार भिन्न हो तो इस पथ का उपयोग करें। मुख्य प्रश्न यह है कि क्या कुशल वेल्डर स्वीकार्य गुणवत्ता और पता लगाने की क्षमता के साथ भिन्नता को संभाल सकते हैं।
इस पथ का उपयोग तब करें जब भागों, फिक्स्चर, वेल्ड पथ और निरीक्षण नियमों को दोहराया जा सके। मुख्य प्रश्न यह है कि क्या सेल को उत्पादन परिवर्तनों के माध्यम से एकीकृत, संरक्षित, डिबग और समर्थित किया जा सकता है।
एक निष्पक्ष रोबोट वेल्डिंग बनाम मैनुअल वेल्डिंग तुलना दोनों विकल्पों के लिए समान वर्कपीस परिवार, वेल्ड परिभाषा, स्थिरता अवधारणा, निरीक्षण नियम, सेटअप सीमा और पुन: कार्य नीति का उपयोग करती है।
| तुलना आइटम | मैनुअल वेल्डिंग प्रश्न | रोबोट वेल्डिंग प्रश्न |
|---|---|---|
| भाग मिश्रण | ज्यामिति, मोटाई, पहुंच या वेल्ड अनुक्रम कितनी बार बदलते हैं? | क्या भाग परिवार को दोहराए जाने योग्य कार्यक्रमों और फिक्स्चर में समूहीकृत किया जा सकता है? |
| आयतन | क्या बैच का आकार अत्यधिक प्रतीक्षा किए बिना कुशल सेटअप को उचित ठहराता है? | क्या दोहराव की मात्रा प्रोग्रामिंग, फिक्स्चर और सेल सेटअप कार्य को अवशोषित करने के लिए पर्याप्त है? |
| वेल्ड पहुंच | क्या कोई वेल्डर जोड़ तक लगातार पहुंच सकता है और देख सकता है? | क्या मशाल पथ, कोण, निकासी और दृष्टिकोण को टकराव के बिना सिखाया जा सकता है? |
| गुणवत्ता नियम | कौन से निरीक्षण मानदंड, स्वीकृति सीमाएँ और पुनः कार्य नियम लागू होते हैं? | क्या स्वचालित पास और कार्यक्रम में बदलाव के बाद समान मानदंड की जाँच की जा सकती है? |
| बदलाव | उपकरण, चित्र, टैक पॉइंट और क्लैंप ढूंढने में कितना समय व्यतीत होता है? | फिक्स्चर लोड करने, प्रोग्राम चुनने और ऑफ़सेट की पुष्टि करने में कितना समय व्यतीत होता है? |
जब हिस्से अनियमित हों, बैच छोटे हों, या ऑपरेशन मानव अनुकूलन पर निर्भर हो, जिसे अभी तक फिक्स्चर, प्रोग्राम और दोहराए जाने योग्य जांच में परिवर्तित नहीं किया गया हो, तो परीक्षण के लिए आधार रेखा के रूप में मैनुअल वेल्डिंग सबसे उपयुक्त होती है।
रोबोट वेल्डिंग तब परीक्षण के लायक हो जाती है जब रिपीट वॉल्यूम, स्थिर फिक्स्चर और सीखने योग्य वेल्ड पथ पहले प्रदर्शन भाग से परे स्वचालन को समर्थन योग्य बनाते हैं।
एनआईओएसएच सेंटर फॉर ऑक्यूपेशनल रोबोटिक्स रिसर्च उन श्रमिकों के लिए रोबोटिक्स सुरक्षा तैयार करता है जो रोबोट का उपयोग करते हैं, पहनते हैं या उसके पास काम करते हैं, जिसमें कोशिकाओं या पिंजरों में पारंपरिक औद्योगिक रोबोट और नई सह-मौजूदा प्रौद्योगिकियां शामिल हैं।
एनआईओएसएच रोबोट से संबंधित चोट की निगरानी, रोबोट कार्यस्थल जोखिम प्रोफाइल और आम सहमति सुरक्षा मानकों के समर्थन पर काम का भी वर्णन करता है, इसलिए रोबोट-वेल्डिंग निर्णय में केवल आर्क समय ही नहीं, बल्कि सेल-जोखिम समीक्षा भी शामिल होनी चाहिए।
केवल रोबोट की कीमत या श्रम दर से भुगतान की गणना न करें; दोनों विकल्पों के लिए सेटअप, फिक्स्चर, प्रोग्रामिंग, गार्डिंग, डाउनटाइम, निरीक्षण, पुनः कार्य, प्रशिक्षण और बदलाव शामिल करें।
| यदि प्रमुख लागत है... | चुनने से पहले जाँच करें | निर्णय निहितार्थ |
|---|---|---|
| दोहराए गए भागों पर वेल्डर का समय | माप चक्र, फिट-अप, और एक ही संयुक्त परिवार पर पुनः कार्य करें। | रोबोट वेल्डिंग नियंत्रित परीक्षण के लायक हो सकती है। |
| इंजीनियरिंग परिवर्तन और सेटअप | ट्रैक करें कि चित्र, फिक्स्चर, या अनुक्रम नियम कितनी बार बदलते हैं। | मैनुअल वेल्डिंग अधिक लचीली रह सकती है। |
| निरीक्षण और पुनः कार्य | कौशल, फिट-अप, पहुंच या प्रक्रिया अस्थिरता के कारण होने वाले अलग-अलग दोष। | स्वचालन को मूल्य निर्दिष्ट करने से पहले मूल कारण को ठीक करें। |
| डाउनटाइम और समर्थन | अनुमान लगाएं कि कौन प्रोग्राम, ड्राइव, नियंत्रण और सुरक्षा उपकरणों का समस्या निवारण कर सकता है। | रोबोट वेल्डिंग के लिए केवल उपकरण बजट ही नहीं, बल्कि समर्थन क्षमता की भी आवश्यकता होती है। |
सीएनसी रेट्रोफिट और रोबोट एप्लिकेशन टीमों के लिए, रोबोट-वेल्डिंग निर्णय में इंटरफ़ेस सिग्नल, गति समन्वय, ड्राइव फीडबैक, फिक्स्चर, डिबगिंग एक्सेस और सेल के चारों ओर सुरक्षा वास्तुकला शामिल होनी चाहिए।
तुलना में रोबोट खतरों और वेल्डिंग-पर्यावरण खतरों को अलग-अलग लेकिन जुड़े हुए कार्यप्रवाह के रूप में माना जाना चाहिए: सेल को मानव-रोबोट संपर्क का प्रबंधन करना चाहिए जबकि वेल्डिंग क्षेत्र चाप, धुएं, आग, वेंटिलेशन और संबंधित प्रक्रिया जोखिमों का प्रबंधन करता है।
एनआईओएसएच उन श्रमिकों के संदर्भ में व्यावसायिक रोबोटिक्स सुरक्षा का वर्णन करता है जो कोशिकाओं और पिंजरों में पारंपरिक औद्योगिक रोबोट सहित रोबोट का उपयोग करते हैं, पहनते हैं या उसके पास काम करते हैं।
अमेरिकन वेल्डिंग सोसायटी पहचानती है AWS/ANSI Z49.1:2021, वेल्डिंग, कटिंग और संबद्ध प्रक्रियाओं में सुरक्षा , वेल्डिंग वातावरण में सुरक्षा और स्वास्थ्य विषयों को कवर करता है, जिसमें कार्मिक सुरक्षा, क्षेत्र सुरक्षा, वेंटिलेशन, आग की रोकथाम और सुरक्षा, और सीमित स्थान शामिल हैं।
चेकलिस्ट को आकार देने के लिए सुरक्षा मानकों और नियामक संसाधनों का उपयोग करें, लेकिन उस देश और संयंत्र के लिए अपनाए गए कानून, मानक संस्करण, स्थानीय संशोधन और साइट सुरक्षा फ़ाइल की पुष्टि करें जहां वेल्डिंग सिस्टम संचालित होगा।
मैनुअल वेल्डिंग काफी हद तक वेल्डर कौशल पर निर्भर करती है, जबकि रोबोट वेल्डिंग में प्रोग्रामिंग, तकनीशियन, डिबगिंग और सुरक्षा-पुनर्प्राप्ति कौशल शामिल होते हैं जिनकी योजना उत्पादन शुरू होने से पहले बनाई जानी चाहिए।
AWS एसोसिएट तकनीशियन, तकनीशियन और इंजीनियर वर्गीकरण में रोबोटिक आर्क वेल्डिंग कर्मियों की योग्यता के लिए एक विनिर्देश के रूप में AWS D16.4M/D16.4:2025 की पहचान करता है।
एक नियंत्रित परीक्षण के बाद चुनें जो दोनों विकल्पों के लिए समान भाग परिवार, फिक्स्चर, वेल्ड मानदंड, सेटअप समय, पुनः कार्य नियम, ऑपरेटर कार्य, एकीकरण सीमा और सुरक्षा कार्यों को मापता है।
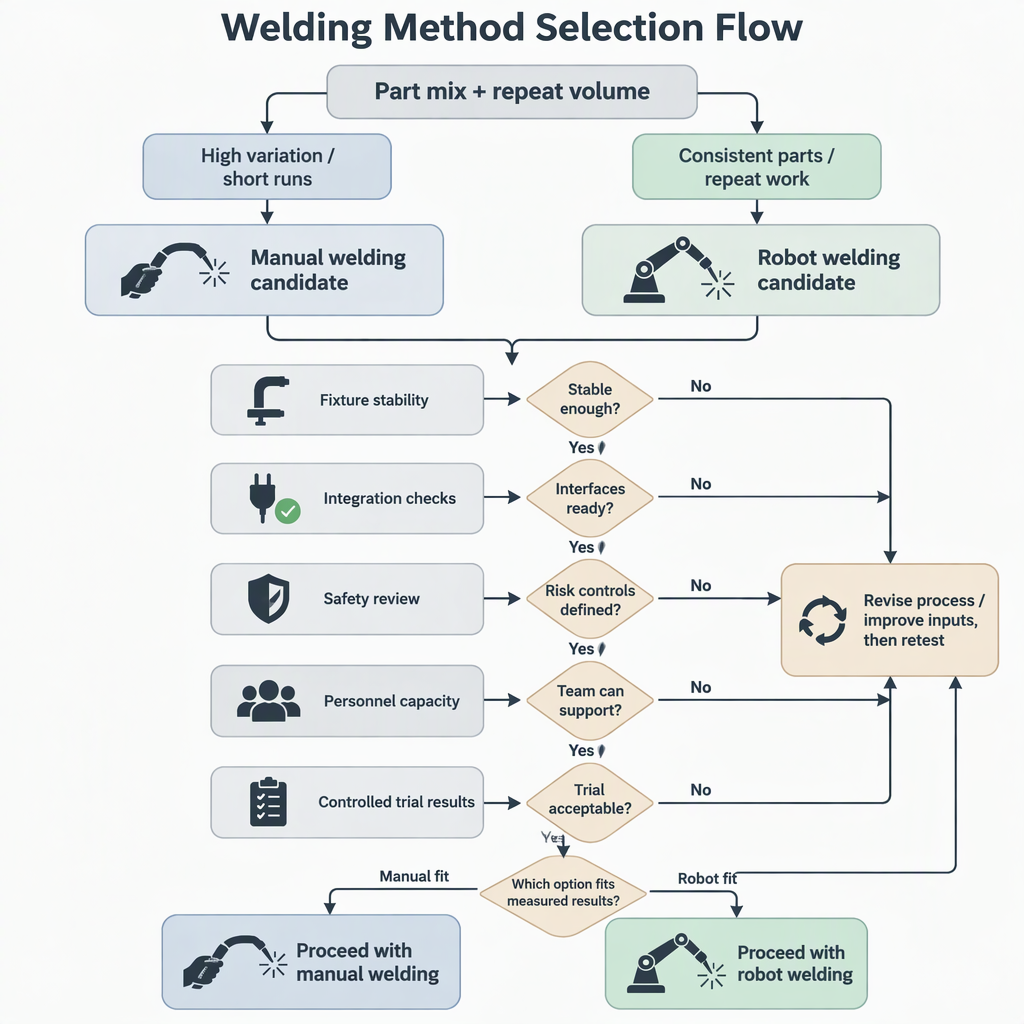
रोबोट वेल्डिंग स्वचालित रूप से बेहतर विकल्प नहीं है, और मैन्युअल वेल्डिंग स्वचालित रूप से सुरक्षित या सस्ता विकल्प नहीं है; बेहतर फिट वह है जो भाग मिश्रण, दोहराव मात्रा, एकीकरण क्षमता, सुरक्षा आवश्यकताओं और मापा परीक्षण परिणामों से मेल खाता है।
ये प्रश्न मुख्य तुलना तालिका और परीक्षण योजना पूरी होने के बाद वेल्डिंग विकल्प को सीमित करने में मदद करते हैं।
नहीं, रोबोट वेल्डिंग बार-बार आर्क-पथ भिन्नता को कम कर सकती है, लेकिन कुल समय में लोडिंग, क्लैम्पिंग, प्रोग्राम चयन, गलती पुनर्प्राप्ति, निरीक्षण और बदलाव भी शामिल है। गति का दावा करने से पहले पूरे चक्र को मापें।
मैन्युअल वेल्डिंग करना आमतौर पर तब बेहतर होता है जब पार्ट मिश्रण अक्सर बदलता रहता है, पहुंच अनिश्चित होती है, फिक्सचर दोहराव कम होता है, या काम को फिट-अप और मरम्मत के दौरान लगातार मानवीय निर्णय की आवश्यकता होती है।
रोबोट वेल्डिंग आमतौर पर तब परीक्षण करना बेहतर होता है जब बैच दोहराए जाते हैं, फिक्स्चर स्थिर होते हैं, वेल्ड पथ सिखाए जा सकते हैं, और टीम प्रोग्रामिंग, रखवाली, रखरखाव और सुरक्षित पुनर्प्राप्ति का समर्थन कर सकती है।
आम तौर पर छूटी हुई वस्तुओं में फिक्सचर इंजीनियरिंग, रोबोट प्रोग्रामिंग, गार्डिंग, सुरक्षा सत्यापन, ऑपरेटर प्रशिक्षण, निरीक्षण परिवर्तन, पुनः कार्य, स्पेयर पार्ट्स, डिबगिंग समय और उत्पाद संशोधन के दौरान डाउनटाइम शामिल हैं।
इंटरफ़ेस मायने रखता है: उपकरण खरीदने से पहले सिग्नल, ड्राइव फीडबैक, पोजिशनर समन्वय, रोबोट पहुंच, स्थिरता स्थिति, गलती वसूली और कार्यक्रम में बदलाव की जिम्मेदारी को परिभाषित करें।
नहीं, यह सुरक्षा समस्या को बदल देता है। परियोजना को अभी भी वेल्डिंग-पर्यावरण नियंत्रण की आवश्यकता है, और इसे रोबोट-सेल गार्डिंग, एक्सेस नियंत्रण, सुरक्षित पुनर्प्राप्ति और ऊर्जा-अलगाव प्रक्रियाओं की भी आवश्यकता है।
हाँ। मैनुअल वेल्डिंग के लिए वेल्डिंग कौशल और निरीक्षण अनुशासन की आवश्यकता होती है, जबकि रोबोट वेल्डिंग में प्रोग्रामिंग, तकनीशियन, रखरखाव और सुरक्षा-पुनर्प्राप्ति कौशल शामिल होते हैं। उन लोगों की आवश्यकताओं को व्यावसायिक मामले का हिस्सा मानें।


2026-07-23 1156
SZGH-प्रौद्योगिकी-पूर्ण-उत्पाद-कैटलॉग-रोबोट-सीएनसी-स्वचालन-2026.pdf
2026-06-18 46
SZGH सीएनसी मिलिंग नियंत्रक कैटलॉग.pdf.pdf
2026-06-17 8
SCARA रोबोट श्वेत पत्र.pdf
2026-06-11 30
SZGH-सहयोगात्मक-रोबोट-कोबोट-कैटलॉग-बीसीआई-सीरीज़.पीडीएफ
2026-06-10 81
शेन्ज़ेन गुआनहोंग प्रौद्योगिकी - सर्वो मोटर ब्रोशर 2025.4.pdf
2026-05-11 57
सीएनसी मशीन टूल कैटलॉग.पीडीएफ


