Ročna varilna pot
Uporabite to pot, ko se delo razlikuje glede na geometrijo, dostop, stanje popravila ali zaporedje. Ključno vprašanje je, ali lahko usposobljeni varilci obvladajo spremembo s sprejemljivo kakovostjo in sledljivostjo.

Ogledi: 0 Avtor: Urednik mesta Čas objave: 2026-12-10 Izvor: Spletno mesto


Robotsko varjenje je običajno možnost za potrditev, ko je družina delov ponovljiva, vpenjalo in dostop do spoja lahko ostaneta stabilna in lahko projekt podpira robotsko programiranje, varovanje, integracijo in varnostni pregled. Ročno varjenje je običajno možnost, ki jo je treba obdržati, ko se mešanica pogosto spreminja, je dostop negotov, so serije majhne ali je delo še vedno odvisno od strokovne presoje. Preden se odločite, primerjajte oboje pod istim delom, spojem, pregledom, nastavitvijo, predelavo in kadrovskimi predpostavkami.
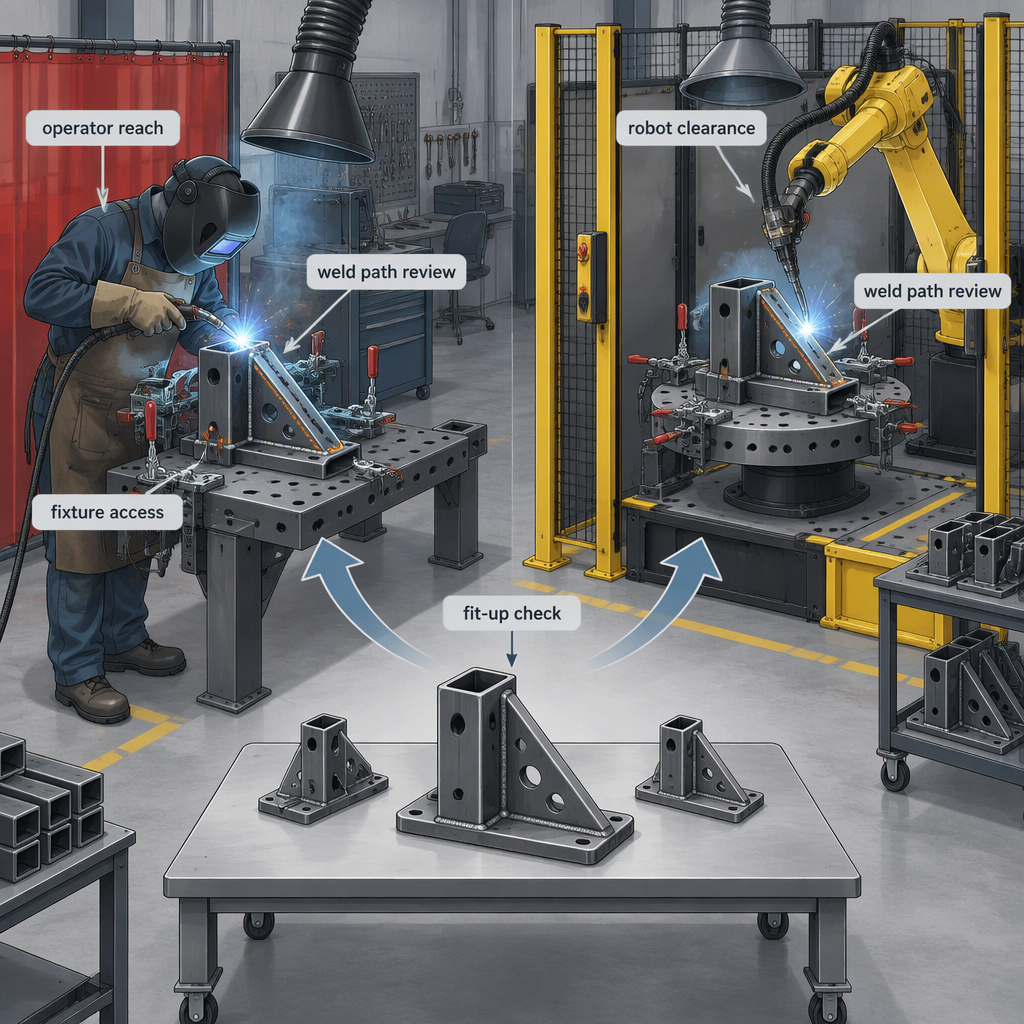
Uporabite to pot, ko se delo razlikuje glede na geometrijo, dostop, stanje popravila ali zaporedje. Ključno vprašanje je, ali lahko usposobljeni varilci obvladajo spremembo s sprejemljivo kakovostjo in sledljivostjo.
Uporabite to pot, ko je mogoče dele, napeljave, zvarne poti in pravila pregledovanja ponoviti. Ključno vprašanje je, ali je celico mogoče integrirati, varovati, odpravljati napake in podpirati s spremembami proizvodnje.
Poštena primerjava robotskega varjenja in ročnega varjenja uporablja isto družino obdelovancev, definicijo zvara, koncept vpenjala, pravilo pregleda, mejo nastavitve in politiko predelave za obe možnosti.
| Primerjalni element | Vprašanje o ročnem varjenju | Vprašanje o robotskem varjenju |
|---|---|---|
| Delna mešanica | Kako pogosto se spreminjajo geometrija, debelina, dostop ali zaporedje zvarov? | Ali je družino delov mogoče združiti v ponovljive programe in napeljave? |
| Glasnost | Ali velikost serije upravičuje strokovno nastavitev brez predolgega čakanja? | Ali je glasnost ponavljanja dovolj, da absorbira delo pri programiranju, namestitvi in nastavitvi celice? |
| Varilni dostop | Ali lahko varilec dosledno doseže in vidi spoj? | Ali je mogoče pot gorilnika, kot, oddaljenost in pristop naučiti brez trkov? |
| Pravilo kakovosti | Katera merila inšpekcijskega pregleda, meje sprejemljivosti in pravila predelave veljajo? | Ali je mogoče iste kriterije preveriti po avtomatiziranih prehodih in spremembah programa? |
| Menjava | Koliko časa porabite za iskanje orodij, risb, pritrdilnih točk in sponk? | Koliko časa se porabi za nalaganje napeljav, izbiranje programov in potrjevanje odmikov? |
Ročno varjenje se najbolje prilega kot osnova za testiranje, ko so deli nepravilni, so serije kratke ali je operacija odvisna od človeške prilagoditve, ki še ni bila pretvorjena v napeljave, programe in ponovljiva preverjanja.
Robotsko varjenje postane vredno testiranja, ko ponovni obseg, stabilna vpenjala in varjene poti, ki jih je mogoče naučiti, omogočajo avtomatizacijo, ki je podprta tudi po prvem predstavitvenem delu.
The Center za raziskave poklicne robotike NIOSH uokvirja varnost robotike okoli delavcev, ki uporabljajo, nosijo ali delajo v bližini robotov, vključno s tradicionalnimi industrijskimi roboti v celicah ali kletkah in novejšimi soobstoječimi tehnologijami.
NIOSH opisuje tudi delo na področju spremljanja poškodb, povezanih z roboti, profile tveganja na robotskem delovnem mestu in podporo soglasnim varnostnim standardom, zato mora odločitev o robotskem varjenju vključevati pregled tveganja celice, ne le časa obloka.
Ne računajte povrnitve samo na podlagi cene robota ali stopnje dela; vključujejo nastavitev, napeljave, programiranje, varovanje, izpade, inšpekcijo, predelavo, usposabljanje in menjavo za obe možnosti.
| Če je prevladujoči strošek ... | Preverite, preden izberete | Posledice odločitve |
|---|---|---|
| Čas varilca na ponovljenih delih | Izmerite cikel, prilagodite in predelajte na isti skupni družini. | Robotsko varjenje si morda zasluži nadzorovano preskušanje. |
| Inženirska sprememba in nastavitev | Spremljajte, kako pogosto se spreminjajo risbe, napeljave ali pravila zaporedja. | Ročno varjenje lahko ostane bolj prilagodljivo. |
| Pregled in predelava | Ločene napake, ki jih povzročajo spretnosti, prilagajanje, dostop ali nestabilnost postopka. | Odpravite glavni vzrok, preden avtomatizaciji dodelite vrednost. |
| Nedelovanje in podpora | Ocenite, kdo lahko odpravi težave s programi, pogoni, kontrolniki in varnostnimi napravami. | Robotsko varjenje potrebuje podporno zmogljivost, ne le proračun za opremo. |
Za ekipe za naknadno vgradnjo CNC in uporabo robotov mora odločitev o robotskem varjenju vključevati signale vmesnika, koordinacijo gibanja, povratne informacije o pogonu, napeljave, dostop za odpravljanje napak in varnostno arhitekturo okoli celice.
Primerjava mora obravnavati nevarnosti robotov in nevarnosti varilnega okolja kot ločene, a povezane delovne tokove: celica mora upravljati interakcijo med človekom in robotom, medtem ko območje varjenja upravlja tveganja obloka, dima, požara, prezračevanja in s tem povezanih postopkov.
NIOSH opisuje varnost poklicne robotike v smislu delavcev, ki uporabljajo, nosijo ali delajo v bližini robotov, vključno s tradicionalnimi industrijskimi roboti v celicah in kletkah.
American Welding Society identificira AWS/ANSI Z49.1:2021, Varnost pri varjenju, rezanju in sorodnih postopkih , ki zajema varnostne in zdravstvene teme v varilnem okolju, vključno z zaščito osebja, zaščito območja, prezračevanjem, preprečevanjem požara in zaščito ter zaprtimi prostori.
Za oblikovanje kontrolnega seznama uporabite varnostne standarde in regulatorne vire, vendar potrdite sprejeto zakonodajo, standardno izdajo, lokalne spremembe in datoteko o varnosti na lokaciji za državo in obrat, kjer bo varilni sistem deloval.
Ročno varjenje je močno odvisno od spretnosti varilca, medtem ko varjenje z roboti doda veščine programiranja, tehnike, odpravljanja napak in varnostne obnovitve, ki jih je treba načrtovati pred začetkom proizvodnje.
AWS opredeljuje AWS D16.4M/D16.4:2025 kot specifikacijo za kvalifikacijo osebja za robotsko obločno varjenje v klasifikacijah pridruženi tehnik, tehnik in inženir.
Izberite po nadzorovanem preskusu, ki meri isto družino delov, vpenjala, kriterije varjenja, čas nastavitve, pravila predelave, naloge operaterja, omejitve integracije in varnostne ukrepe za obe možnosti.
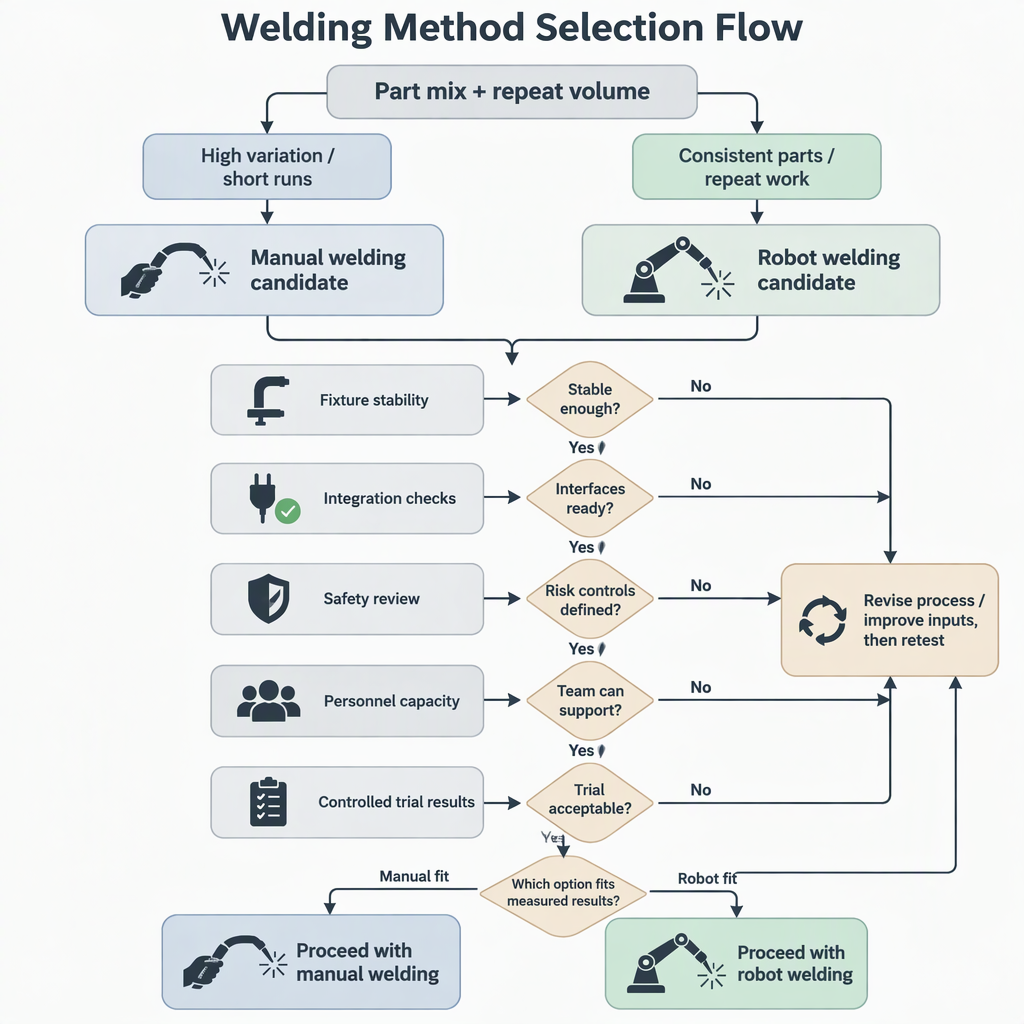
Robotsko varjenje ni samodejno boljša izbira in ročno varjenje ni samodejno varnejša ali cenejša izbira; boljše prileganje je tisto, ki se ujema z mešanico delov, količino ponavljanja, integracijsko zmogljivostjo, varnostnimi zahtevami in izmerjenimi rezultati poskusov.
Ta vprašanja pomagajo zožiti izbiro varjenja, potem ko sta glavna primerjalna tabela in poskusni načrt dokončana.
Ne. Robotsko varjenje lahko zmanjša ponavljajoče se spreminjanje poti obloka, vendar skupni čas vključuje tudi nalaganje, vpenjanje, izbiro programa, odpravljanje napak, pregled in preklop. Izmerite celoten cikel, preden podate trditev o hitrosti.
Ročno varjenje je običajno bolje obdržati, kadar se mešanica delov pogosto spreminja, je dostop negotov, ponovljivost vpenjal je nizka ali pa delo med nameščanjem in popravilom zahteva pogosto človeško presojo.
Robotsko varjenje je običajno bolje preizkusiti, ko se serije ponavljajo, ko so vpenjala stabilna, se je mogoče naučiti zvarnih poti in ekipa lahko podpira programiranje, varovanje, vzdrževanje in varno okrevanje.
Pogosto zamujeni elementi vključujejo inženiring napeljav, programiranje robotov, varovanje, varnostno preverjanje, usposabljanje operaterjev, spremembe inšpekcijskih pregledov, predelavo, rezervne dele, čas odpravljanja napak in izpade med revizijami izdelka.
Vmesniki so pomembni: definirajte signale, povratne informacije o pogonu, koordinacijo pozicionerja, doseg robota, stanje vpenjal, odpravljanje napak in odgovornost za spremembe programa pred nakupom opreme.
Ne. To spremeni varnostni problem. Projekt še vedno potrebuje nadzor varilnega okolja, prav tako potrebuje varovanje robotskih celic, nadzor dostopa, varno okrevanje in postopke za energetsko izolacijo.
ja Ročno varjenje zahteva varilne spretnosti in disciplino nadzora, medtem ko varjenje z roboti doda veščine programiranja, tehnike, vzdrževanja in varnostne obnovitve. Te zahteve glede ljudi obravnavajte kot del poslovnega primera.


2026-07-23 1156
SZGH-Technology-Full-Product-Catalog-Robots-CNC-Automation-2026.pdf
2026-06-18 46
Katalog CNC rezkalnega krmilnika SZGH.pdf.pdf
2026-06-17 8
Bela knjiga robota SCARA.pdf
2026-06-11 30
SZGH-Collaborative-Robot-Cobot-Catalog-BCi-Series.pdf
2026-06-10 81
Tehnologija Shenzhen Guanhong - Brošura servo motorjev 2025.4.pdf
2026-05-11 57
KATALOG CNC ORODNIH STROJEV.pdf


