Rumah » Blog » Robot lwn Kimpalan Manual: Mana Yang Sesuai dengan Campuran dan Isipadu Bahagian Anda?

Robot lwn Kimpalan Manual: Mana Yang Sesuai dengan Campuran dan Isipadu Bahagian Anda?

Pandangan: 0     Pengarang: Editor Tapak Masa Terbit: 2026-12-10 Asal: tapak

Tanya

butang perkongsian facebook
butang perkongsian twitter
butang perkongsian talian
butang perkongsian wechat
butang perkongsian linkedin
butang perkongsian pinterest
butang perkongsian whatsapp
butang perkongsian kakao
kongsi butang perkongsian ini

Kimpalan robot biasanya merupakan pilihan untuk mengesahkan apabila keluarga bahagian boleh diulang, lekapan dan akses bersama boleh kekal stabil, dan projek itu boleh menyokong pengaturcaraan robot, pengawalan, penyepaduan dan semakan keselamatan. Kimpalan manual biasanya merupakan pilihan untuk disimpan apabila campuran sering berubah, akses tidak menentu, kelompok kecil, atau kerja masih bergantung pada pertimbangan mahir. Bandingkan kedua-duanya di bawah bahagian yang sama, sambungan, pemeriksaan, persediaan, kerja semula dan andaian kakitangan sebelum memilih.

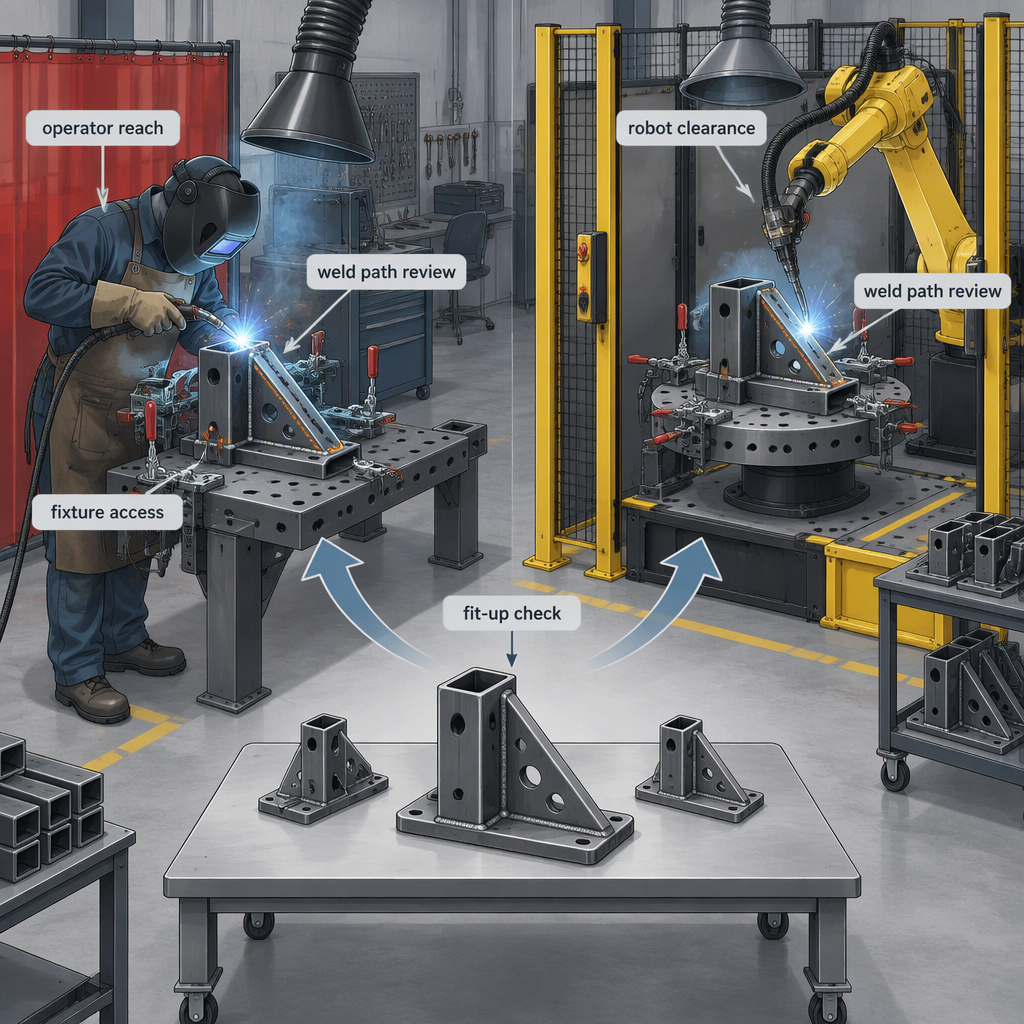
Stesen kimpalan manual dan sel kimpalan robot dinilai untuk keluarga bahagian yang sama

Laluan kimpalan manual

Gunakan laluan ini apabila kerja berbeza mengikut geometri, akses, keadaan pembaikan atau jujukan. Persoalan utama ialah sama ada pengimpal mahir boleh mengendalikan variasi dengan kualiti yang boleh diterima dan kebolehkesanan.

Laluan kimpalan robot

Gunakan laluan ini apabila bahagian, lekapan, laluan kimpalan dan peraturan pemeriksaan boleh diulang. Persoalan utama ialah sama ada sel boleh disepadukan, dikawal, dinyahpepijat dan disokong melalui perubahan pengeluaran.

Bandingkan Dua Pilihan Di Bawah Syarat Penggunaan Yang Sama

Perbandingan kimpalan robot yang adil vs kimpalan manual menggunakan keluarga bahan kerja yang sama, definisi kimpalan, konsep lekapan, peraturan pemeriksaan, sempadan persediaan dan dasar kerja semula untuk kedua-dua pilihan.

Item perbandingan Soalan kimpalan manual Soalan kimpalan robot
Campuran bahagian Berapa kerapkah geometri, ketebalan, akses atau jujukan kimpalan berubah? Bolehkah keluarga bahagian itu dikumpulkan ke dalam program dan lekapan yang boleh diulang?
Kelantangan Adakah saiz kelompok membenarkan persediaan mahir tanpa menunggu yang berlebihan? Adakah jumlah ulangan cukup untuk menyerap pengaturcaraan, lekapan dan kerja persediaan sel?
Akses kimpalan Bolehkah pengimpal mencapai dan melihat sambungan secara konsisten? Bolehkah laluan obor, sudut, kelegaan, dan pendekatan diajar tanpa perlanggaran?
Peraturan kualiti Apakah kriteria pemeriksaan, had penerimaan dan peraturan kerja semula yang dikenakan? Bolehkah kriteria yang sama disemak selepas pas automatik dan perubahan program?
Tukar ganti Berapa banyak masa yang digunakan untuk mencari alatan, lukisan, mata tack dan pengapit? Berapa banyak masa yang digunakan untuk memuatkan lekapan, memilih program dan mengesahkan offset?

Di mana Kimpalan Manual Sesuai dengan Campuran Bahagian

Kimpalan manual paling sesuai sebagai garis dasar untuk menguji apabila bahagian tidak teratur, kelompok pendek, atau operasi bergantung pada penyesuaian manusia yang masih belum ditukar kepada lekapan, program dan pemeriksaan berulang.

Kesesuaian kimpalan manual yang baik

  • Kerja pembaikan, prototaip atau perubahan kejuruteraan sekali sahaja.
  • Akses bahagian berubah dari kerja ke kerja.
  • Lekapan masih belum cukup stabil untuk laluan obor yang boleh diulang.
  • Projek ini memerlukan pertimbangan pantas mengenai penyesuaian, jujukan tack, atau kawalan herotan.

Tanda amaran kimpalan manual

  • Kelompok ulangan yang besar bergantung pada jujukan kimpalan yang sama setiap syif.
  • Kerja semula disebabkan oleh kedudukan yang tidak konsisten, keterlihatan atau keletihan pengendali.
  • Pemeriksaan menolak ulangan di sekitar sambungan atau pusat akses yang sama.
  • Ketersediaan buruh mahir mengehadkan penghantaran lebih daripada ketersediaan peralatan.

Tempat Kimpalan Robot Sesuai dengan Isipadu

Kimpalan robot menjadi berbaloi untuk diuji apabila volum ulangan, lekapan stabil dan laluan kimpalan yang boleh diajar menjadikan automasi boleh disokong melebihi bahagian demonstrasi pertama.

Kesesuaian kimpalan robot yang baik

  • Keluarga bahagian boleh berulang dengan laluan kimpalan yang diketahui.
  • Lekapan yang mencari sambungan tanpa pembetulan manual berulang.
  • Peraturan pemeriksaan yang ditetapkan dan pencetus kerja semula.
  • Pengulangan pengeluaran yang mencukupi untuk mewajarkan pengurusan program dan penyahpepijatan.

Tanda berhati-hati mengimpal robot

  • Variasi fit-up adalah lebih besar daripada yang boleh diterima oleh program robot.
  • Akses bersama berubah selepas pemesinan atau pembentukan huluan.
  • Pasukan ini kekurangan masa untuk ujian perlawanan, pembuktian program dan pentauliahan sel yang selamat.
  • Operator dijangka memasuki atau mengosongkan sel tanpa pelan keselamatan yang lengkap.

The Pusat Penyelidikan Robotik Pekerjaan NIOSH membingkai keselamatan robotik di sekeliling pekerja yang menggunakan, memakai atau bekerja berhampiran robot, termasuk robot industri tradisional dalam sel atau sangkar dan teknologi sedia ada bersama yang lebih baharu.

NIOSH juga menerangkan kerja pada pemantauan kecederaan berkaitan robot, profil risiko tempat kerja robotik dan sokongan untuk piawaian keselamatan konsensus, jadi keputusan kimpalan robot harus merangkumi semakan risiko sel, bukan sahaja masa arka.

Komponen Kos yang Perlu Disertakan Sebelum Bayaran Balik

Jangan kira bayaran balik daripada harga robot atau kadar buruh sahaja; termasuk persediaan, lekapan, pengaturcaraan, pengawalan, masa henti, pemeriksaan, kerja semula, latihan dan pertukaran untuk kedua-dua pilihan.

  • Buruh kimpalan manual, penyeliaan, pemeriksaan, kerja semula, bahan habis pakai dan kos kawalan wasap.
  • Robot, penentu kedudukan, pakej obor, sumber kuasa, lekapan, pengawal, penderia dan kos pemasangan.
  • Pengaturcaraan, pengajaran, penyediaan luar talian, larian sampel, dan masa bukti pengeluaran.
  • Pertukaran masa untuk setiap keluarga bahagian, termasuk pemilihan program dan pertukaran lekapan.
  • Penyelenggaraan, alat ganti, rutin penentukuran atau pengesahan, dan pemulihan selepas pemberhentian.
  • Latihan untuk pengendali, juruteknik, pengaturcara, dan orang yang bertanggungjawab terhadap keselamatan.
Jika kos dominan ialah... Semak sebelum memilih Implikasi keputusan
Masa pengimpal pada bahagian ulangan Ukur kitaran, fit-up dan kerja semula pada keluarga bersama yang sama. Kimpalan robot mungkin memerlukan percubaan terkawal.
Perubahan dan persediaan kejuruteraan Jejaki kekerapan lukisan, lekapan atau peraturan jujukan berubah. Kimpalan manual mungkin kekal lebih fleksibel.
Pemeriksaan dan kerja semula Kecacatan berasingan yang disebabkan oleh kemahiran, kesesuaian, akses atau ketidakstabilan proses. Betulkan punca utama sebelum memberikan nilai kepada automasi.
Masa hentikan dan sokongan Anggarkan siapa yang boleh menyelesaikan masalah program, pemacu, kawalan dan peranti keselamatan. Kimpalan robot memerlukan kapasiti sokongan, bukan sahaja bajet peralatan.

Pemeriksaan Penyepaduan untuk CNC Retrofit dan Pasukan Robot

Untuk pengubahsuaian CNC dan pasukan aplikasi robot, keputusan kimpalan robot harus merangkumi isyarat antara muka, penyelarasan gerakan, maklum balas pemacu, lekapan, akses penyahpepijatan dan seni bina keselamatan di sekeliling sel.

  • SZGH mempersembahkan mesin CNC, lengan robot industri, robot kimpalan, dan penyepaduan CNC + robot sebagai kategori produk atau penyelesaian; gunakan kategori pembekal jenis itu sahaja sebagai titik permulaan untuk semakan khusus projek.
  • Tentukan siapa yang memiliki antara muka antara peralatan CNC, pengawal robot, sumber kuasa kimpalan, penentu kedudukan dan peranti keselamatan.
  • Sahkan isyarat yang diperlukan untuk mula, berhenti, sedia, kerosakan, status arka, bahagian hadir, status pengapit dan seni bina berhenti kecemasan.
  • Semak sama ada maklum balas pemacu, had paksi, homing, offset dan pemulihan perlanggaran kelihatan kepada orang yang akan nyahpepijat sel.
  • Sahkan kebolehulangan lekapan sebelum menggunakan kebolehulangan robot sebagai titik jualan utama.
  • Dokumen yang menukar program apabila semakan bahagian, urutan kimpalan atau peraturan pemeriksaan berubah.
  1. Petakan antara muka mesin, robot, kimpalan, lekapan dan keselamatan.
  2. Jalankan semakan laluan kering untuk jangkauan, sudut obor, penghalaan kabel dan akses.
  3. Uji artikel pertama dengan peraturan pemeriksaan yang sama yang akan digunakan oleh pengeluaran.
  4. Catatkan langkah pemulihan kerosakan sebelum menyerahkan sel kepada pengeluaran.

Had Keselamatan, Pengawal dan Kimpalan-Persekitaran

Perbandingan harus menganggap bahaya robot dan bahaya kimpalan-persekitaran sebagai aliran kerja yang berasingan tetapi bersambung: sel mesti mengurus interaksi manusia-robot manakala kawasan kimpalan menguruskan risiko arka, wasap, kebakaran, pengudaraan dan proses yang berkaitan.

NIOSH menerangkan keselamatan robotik pekerjaan dari segi pekerja yang menggunakan, memakai atau bekerja berhampiran robot, termasuk robot industri tradisional dalam sel dan sangkar.

Persatuan Kimpalan Amerika mengenal pasti AWS/ANSI Z49.1:2021, Keselamatan dalam Proses Kimpalan, Pemotongan dan Bersekutu , yang meliputi topik keselamatan dan kesihatan dalam persekitaran kimpalan, termasuk perlindungan kakitangan, perlindungan kawasan, pengudaraan, pencegahan dan perlindungan kebakaran serta ruang terkurung.

  • Semak pengawalan, kawalan akses, hentian kecemasan, tetapan semula dan pemulihan selamat untuk sel robot.
  • Semak wasap kimpalan, pendedahan arka, pencegahan kebakaran, kawalan kerja panas, pengudaraan dan keadaan ruang terkurung jika berkenaan.
  • Asingkan tugas pemuatan biasa daripada pembersihan tidak normal, perubahan hujung, pelarasan lekapan dan pemulihan kerosakan.
  • Sebelum sebarang akses manual kepada peralatan kimpalan berkuasa, perkakas robot, penentu kedudukan, penghantar atau lekapan di dalam sel, matikan dan putuskan sambungan sumber kuasa yang berkenaan atau ikut prosedur penguncian dan pengasingan tenaga yang diluluskan di tapak sebelum mencapai peralatan.
  • Sahkan bahawa dokumen keselamatan sepadan dengan negara destinasi, peraturan tapak dan reka bentuk sel akhir.

Had Sumber Keselamatan dan Sempadan Bidang Kuasa

Gunakan standard keselamatan dan sumber pengawal selia untuk membentuk senarai semak, tetapi sahkan undang-undang yang diterima pakai, edisi standard, pindaan tempatan dan fail keselamatan tapak untuk negara dan loji tempat sistem kimpalan akan beroperasi.

Kelayakan, Latihan dan Kapasiti Nyahpepijat

Kimpalan manual sangat bergantung pada kemahiran pengimpal, manakala kimpalan robot menambah kemahiran pengaturcaraan, juruteknik, penyahpepijatan dan pemulihan keselamatan yang mesti dirancang sebelum pengeluaran bermula.

AWS mengenal pasti AWS D16.4M/D16.4:2025 sebagai spesifikasi untuk kelayakan kakitangan kimpalan arka robotik pada klasifikasi Juruteknik Bersekutu, Juruteknik dan Jurutera.

  • Kenal pasti siapa yang melayakkan prosedur dan kakitangan kimpalan untuk kontrak dan bidang kuasa projek.
  • Untuk kimpalan manual, semak ketersediaan pengimpal untuk jenis sambungan, bahan, kedudukan dan standard pemeriksaan.
  • Untuk kimpalan robot, semak siapa yang boleh mengajar mata, melaraskan program, memulihkan kerosakan, menyelenggara perkakasan obor dan menyokong perubahan syif.
  • Rancang masa penyahpepijatan untuk variasi lekapan, akses obor, suapan wayar, percikan, haus hujung kenalan dan maklum balas pemeriksaan.
  • Pastikan rekod latihan dan matriks tanggungjawab jelas apabila penyepadu, pasukan pengubahsuaian dan pengguna akhir berkongsi sel.

Perkara yang Perlu Diuji Sebelum Anda Memilih

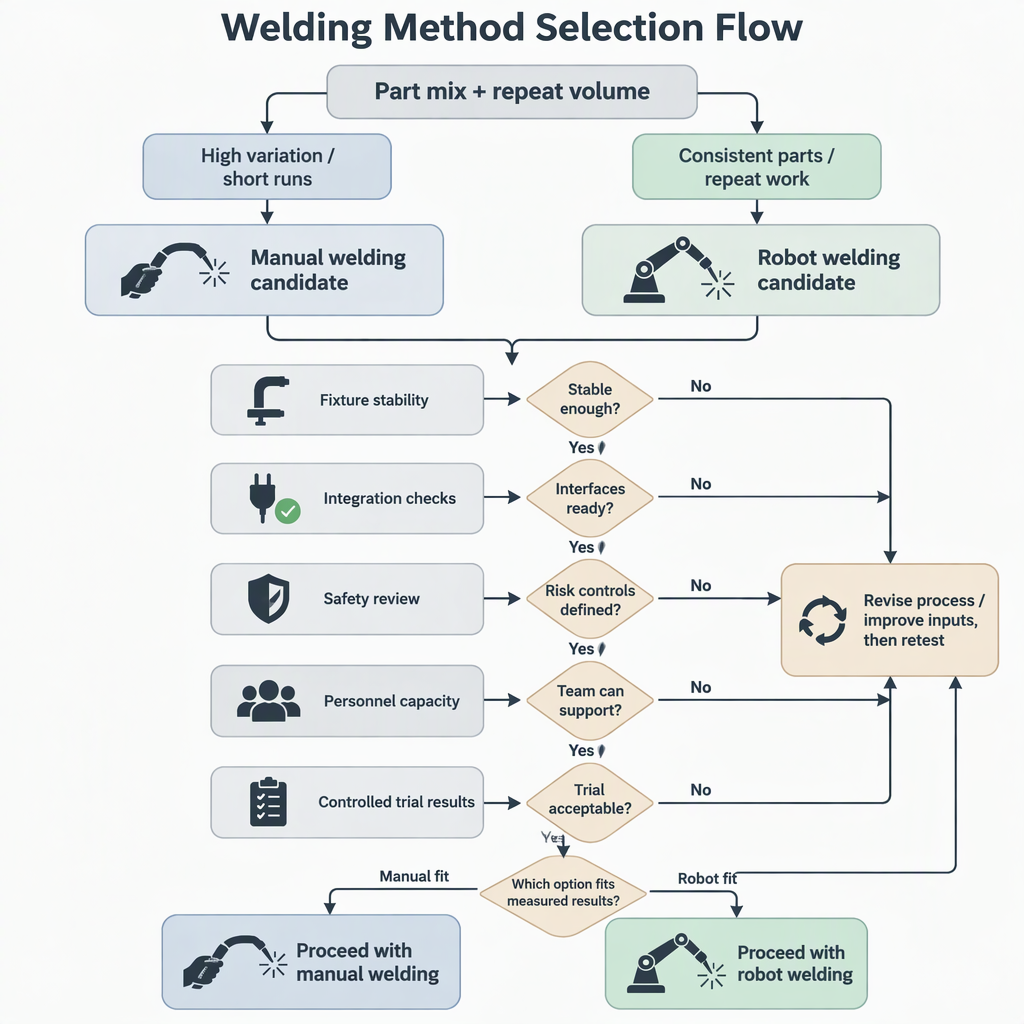
Pilih selepas percubaan terkawal yang mengukur keluarga bahagian yang sama, lekapan, kriteria kimpalan, masa persediaan, peraturan kerja semula, tugas operator, had penyepaduan dan tindakan keselamatan untuk kedua-dua pilihan.

Laluan keputusan daripada campuran bahagian dan isipadu kepada lekapan, penyepaduan, semakan keselamatan dan percubaan kimpalan
  1. Pilih keluarga bahagian yang mewakili daripada sampel tunggal yang paling mudah.
  2. Tentukan peta kimpalan, kriteria pemeriksaan, kerja semula yang dibenarkan, dan rekod penerimaan.
  3. Jalankan proses manual dan rekod persediaan, kimpalan, pemeriksaan, kerja semula dan masa menunggu.
  4. Jalankan percubaan robot dengan konsep lekapan yang dimaksudkan, struktur program dan kaedah pemulihan.
  5. Semak tindakan keselamatan sebelum akses manual, pemulihan tidak normal, penyelenggaraan dan penyerahan syif.
  6. Bandingkan hasil hanya selepas peraturan kualiti dan dokumentasi yang sama telah digunakan.
  • Adakah lekapan cukup stabil untuk lokasi berulang?
  • Adakah laluan kimpalan kekal boleh diakses selepas variasi bahagian sebenar?
  • Bolehkah pasukan pulih daripada kesilapan tanpa jalan pintas yang tidak selamat?
  • Adakah model kos termasuk pertukaran, penyahpepijatan, pemeriksaan dan kerja semula?
  • Bolehkah pasukan menyokong pendekatan yang dipilih semasa perubahan kejuruteraan?

Kesimpulan

Kimpalan robot bukanlah pilihan yang lebih baik secara automatik, dan kimpalan manual bukanlah pilihan yang lebih selamat atau lebih murah secara automatik; yang lebih sesuai ialah yang sepadan dengan campuran bahagian, isipadu ulangan, kapasiti penyepaduan, keperluan keselamatan dan keputusan percubaan yang diukur.

  • Gunakan peraturan bahan kerja, pemeriksaan, persediaan dan kerja semula yang sama untuk kedua-dua pilihan.
  • Pilih kimpalan manual apabila variasi dan pertimbangan mahir mendominasi.
  • Pilih percubaan kimpalan robot apabila kebolehulangan, lekapan dan kapasiti sokongan adalah kukuh.
  • Sertakan penyepaduan, pengawalan, kelayakan dan penyahpepijatan dalam model kos.
  • Sahkan peraturan dan edisi keselamatan yang berkenaan untuk tapak destinasi sebelum melakukan.

Soalan Lazim Mengenai Kimpalan Robot vs Kimpalan Manual

Soalan-soalan ini membantu menyempitkan pilihan kimpalan selepas jadual perbandingan utama dan pelan percubaan selesai.

Adakah kimpalan robot sentiasa lebih cepat daripada kimpalan manual?

Tidak. Kimpalan robot boleh mengurangkan variasi laluan arka berulang, tetapi jumlah masa juga termasuk pemuatan, pengapitan, pemilihan program, pemulihan kerosakan, pemeriksaan dan penukaran. Ukur keseluruhan kitaran sebelum membuat tuntutan kelajuan.

Bilakah kimpalan manual lebih sesuai?

Kimpalan manual biasanya lebih baik disimpan apabila campuran bahagian sering berubah, akses tidak menentu, kebolehulangan lekapan adalah rendah, atau kerja memerlukan pertimbangan manusia yang kerap semasa pemasangan dan pembaikan.

Bilakah kimpalan robot lebih sesuai?

Kimpalan robot biasanya lebih baik untuk diuji apabila kumpulan berulang, lekapan stabil, laluan kimpalan boleh diajar, dan pasukan boleh menyokong pengaturcaraan, pengawalan, penyelenggaraan dan pemulihan yang selamat.

Apakah item kos yang sering terlepas?

Item yang biasa terlepas termasuk kejuruteraan lekapan, pengaturcaraan robot, pengawalan, pengesahan keselamatan, latihan pengendali, perubahan pemeriksaan, kerja semula, alat ganti, masa penyahpepijatan dan masa henti semasa semakan produk.

Apakah yang penting untuk pasukan penyepaduan semula CNC atau alat mesin?

Antara muka penting: tentukan isyarat, maklum balas pemacu, penyelarasan kedudukan, capaian robot, status lekapan, pemulihan kerosakan dan tanggungjawab untuk perubahan program sebelum peralatan dibeli.

Adakah kimpalan robot menghilangkan kebimbangan keselamatan kimpalan?

Tidak. Ia mengubah masalah keselamatan. Projek ini masih memerlukan kawalan persekitaran kimpalan, dan ia juga memerlukan pengawalan sel robot, kawalan akses, pemulihan selamat dan prosedur pengasingan tenaga.

Sekiranya latihan menjadi sebahagian daripada keputusan pemilihan?

ya. Kimpalan manual memerlukan kemahiran mengimpal dan disiplin pemeriksaan, manakala kimpalan robot menambah kemahiran pengaturcaraan, juruteknik, penyelenggaraan dan pemulihan keselamatan. Anggap keperluan orang tersebut sebagai sebahagian daripada kes perniagaan.

KATEGORI PRODUK

Muat Turun Sekarang Katalog Produk

23-07-2026 1156

SZGH-Technology-Full-Product-Catalog-Robots-CNC-Automation-2026.pdf

18-06-2026 46

Katalog Pengawal Pengilangan CNC SZGH.pdf.pdf

17-06-2026 8

Kertas Putih Robot SCARA.pdf

2026-06-11 30

SZGH-Collaborative-Robot-Cobot-Catalog-BCi-Series.pdf

10-06-2026 81

Teknologi Shenzhen Guanhong - Brosur Servo Motor 2025.4.pdf

11-05-2026 57

KATALOG ALAT MESIN CNC.pdf

SZGH — Pakar Peningkatan Automasi Pembuatan untuk PKS

Kami membantu pengeluar kecil dan sederhana bersaing dengan tenaga buruh yang lebih rendah, kos yang lebih rendah dan mesin yang lebih pintar — melalui sistem CNC dan mesin CNC dan penyelesaian total robot industri yang dibina untuk lantai kilang sebenar, bukan hanya bilik pameran.
Dipercayai oleh 3,000+ kilang di 126 negara.

PAUTAN CEPAT

Mesin CNC

Lengan Robot

Hubungi Kami

Tel: +86-189-2522-3781
E-mel:  export02@szghtech.com
WhatsApp :  +86-189-2522-3781
Alamat:  Bangunan 5, Pangkalan Perindustrian Inovasi Digital Selatan, No. 80 Puxia Road, Komuniti Liuyue, Henggang Street, Daerah Longgang, Shenzhen, Guangdong 518115, China
Pejabat cawangan: Pekan Fenggang, Dongguan, Guangdong, China
Hak Cipta © 2026 Shenzhen Guanhong Technology Co., Ltd.(SZGH) Hak Cipta Terpelihara.| Peta laman | Dasar Privasi