Handmatig laspad
Gebruik dit pad wanneer het werk varieert afhankelijk van de geometrie, toegang, reparatieconditie of volgorde. De hamvraag is of bekwame lassers de variatie met aanvaardbare kwaliteit en traceerbaarheid aankunnen.

Aantal keren bekeken: 0 Auteur: Site-editor Publicatietijd: 10-12-2026 Herkomst: Locatie


Robotlassen is meestal de optie om te valideren als de onderdeelfamilie herhaalbaar is, de bevestiging en de verbindingstoegang stabiel kunnen blijven en het project robotprogrammering, bewaking, integratie en veiligheidsbeoordeling kan ondersteunen. Handmatig lassen is meestal de beste optie als het mengsel vaak verandert, de toegang onzeker is, de batches klein zijn of het werk nog steeds afhankelijk is van vakkundig oordeel. Vergelijk beide onder dezelfde onderdelen, verbindingen, inspecties, instellingen, herbewerkingen en personeelsaannames voordat u een keuze maakt.
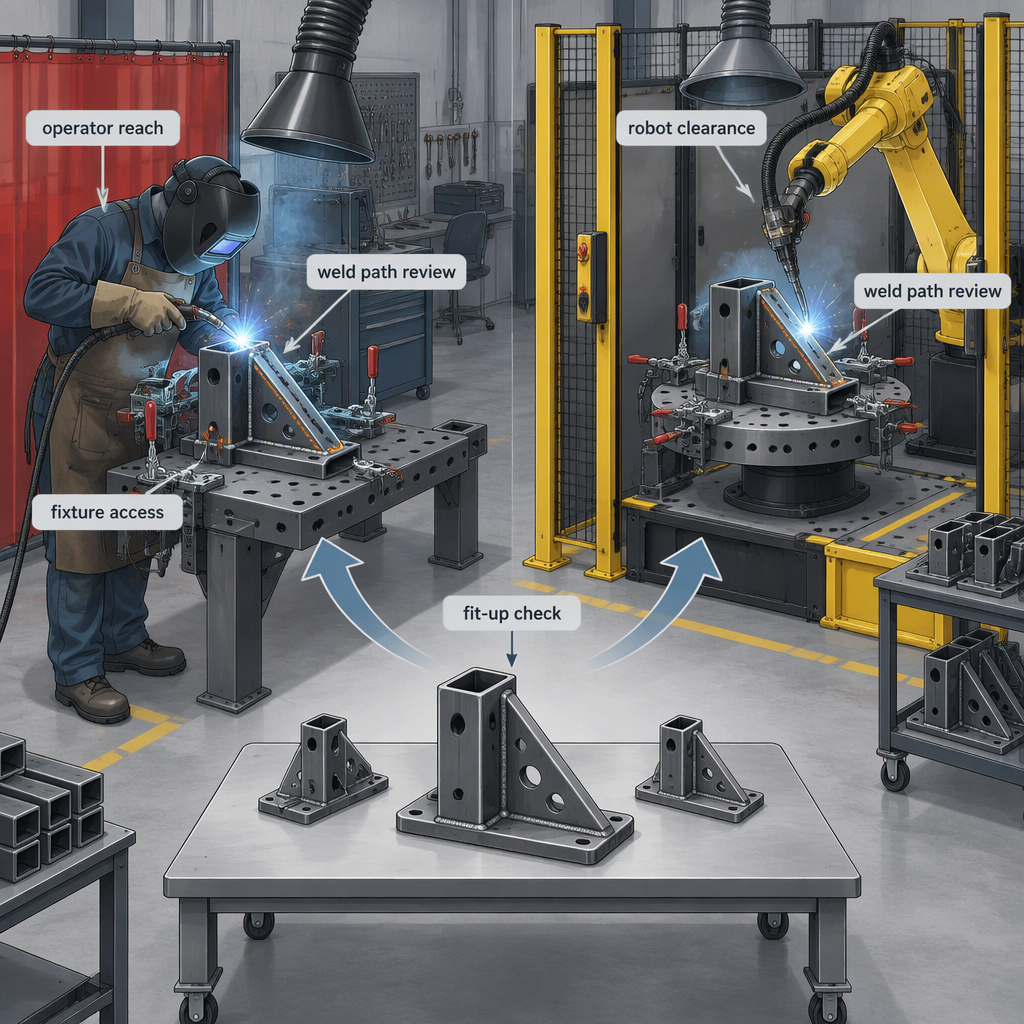
Gebruik dit pad wanneer het werk varieert afhankelijk van de geometrie, toegang, reparatieconditie of volgorde. De hamvraag is of bekwame lassers de variatie met aanvaardbare kwaliteit en traceerbaarheid aankunnen.
Gebruik dit pad wanneer onderdelen, opspanningen, laspaden en inspectieregels kunnen worden herhaald. De belangrijkste vraag is of de cel kan worden geïntegreerd, bewaakt, gedebugd en ondersteund door middel van productieveranderingen.
Een vergelijking tussen eerlijk robotlassen en handmatig lassen maakt gebruik van dezelfde werkstukfamilie, lasdefinitie, opspanningsconcept, inspectieregel, instelgrens en herbewerkingsbeleid voor beide opties.
| Vergelijkingsitem | Vraag over handmatig lassen | Vraag over robotlassen |
|---|---|---|
| Gedeeltelijke mix | Hoe vaak veranderen geometrie, dikte, toegang of lasvolgorde? | Kan de onderdeelfamilie worden gegroepeerd in herhaalbare programma's en armaturen? |
| Volume | Rechtvaardigt de batchgrootte een vakkundige installatie zonder buitensporig wachten? | Is het herhalingsvolume voldoende om programmeer-, armatuur- en celinstallatiewerk te absorberen? |
| Toegang tot laswerk | Kan een lasser de verbinding consistent bereiken en zien? | Kunnen het toortspad, de hoek, de speling en de nadering zonder botsingen worden aangeleerd? |
| Kwaliteitsregel | Welke inspectiecriteria, acceptatielimieten en herbewerkingsregels zijn van toepassing? | Kunnen dezelfde criteria worden gecontroleerd na geautomatiseerde passen en programmawijzigingen? |
| Omschakeling | Hoeveel tijd wordt besteed aan het vinden van gereedschappen, tekeningen, tackpunten en klemmen? | Hoeveel tijd wordt besteed aan het laden van armaturen, het selecteren van programma's en het bevestigen van offsets? |
Handmatig lassen is het beste geschikt als basislijn om te testen wanneer de onderdelen onregelmatig zijn, de batches kort zijn of de operatie afhankelijk is van menselijke aanpassing die nog niet is omgezet in armaturen, programma's en herhaalbare controles.
Robotlassen wordt het testen waard wanneer het herhalingsvolume, de stabiele opspanningen en de leerbare laspaden automatisering ook na het eerste demonstratiedeel mogelijk maken.
De NIOSH Center for Occupational Robotics Research brengt de veiligheid van robotica in kaart rond werknemers die robots gebruiken, dragen of in de buurt ervan werken, inclusief traditionele industriële robots in cellen of kooien en nieuwere naast elkaar bestaande technologieën.
NIOSH beschrijft ook het werk op het gebied van robotgerelateerde letselmonitoring, risicoprofielen voor robotwerkplekken en ondersteuning voor consensusveiligheidsnormen, dus een beslissing over robotlassen moet de beoordeling van het celrisico omvatten, en niet alleen de boogtijd.
Bereken de terugverdientijd niet alleen op basis van de robotprijs of het arbeidsloon; omvatten installatie, armaturen, programmering, bewaking, downtime, inspectie, herbewerking, training en omschakeling voor beide keuzes.
| Als de dominante kosten... | Controleer dit voordat u | Beslissingsimplicatie kiest |
|---|---|---|
| Lastijd op herhaalde onderdelen | Meet cyclus, aanpassing en herbewerking op dezelfde gezamenlijke familie. | Robotlassen verdient wellicht een gecontroleerde proef. |
| Technische wijziging en configuratie | Houd bij hoe vaak tekeningen, opspanningen of volgorderegels veranderen. | Handmatig lassen kan flexibeler blijven. |
| Inspectie en nabewerking | Afzonderlijke defecten veroorzaakt door vaardigheid, aanpassing, toegang of procesinstabiliteit. | Los de hoofdoorzaak op voordat u waarde toekent aan automatisering. |
| Downtime en ondersteuning | Schat in wie problemen met programma's, aandrijvingen, bedieningselementen en veiligheidsapparaten kan oplossen. | Robotlassen heeft ondersteuningscapaciteit nodig, niet alleen apparatuurbudget. |
Voor CNC-retrofit- en robottoepassingsteams moet de robotlasbeslissing interfacesignalen, bewegingscoördinatie, aandrijffeedback, opspanningen, foutopsporingstoegang en de veiligheidsarchitectuur rond de cel omvatten.
Bij de vergelijking moeten de robotgevaren en de lasomgevingsgevaren als afzonderlijke maar verbonden werkstromen worden behandeld: de cel moet de interactie tussen mens en robot beheren, terwijl het lasgebied boog-, rook-, brand-, ventilatie- en gerelateerde procesrisico's beheert.
NIOSH beschrijft de veiligheid van arbeidsrobotica in termen van werknemers die robots gebruiken, dragen of er dichtbij werken, inclusief traditionele industriële robots in cellen en kooien.
De American Welding Society identificeert dit AWS/ANSI Z49.1:2021, Veiligheid bij lassen, snijden en aanverwante processen , waarin veiligheids- en gezondheidsonderwerpen in de lasomgeving worden behandeld, waaronder personeelsbescherming, gebiedsbescherming, ventilatie, brandpreventie en -bescherming en besloten ruimtes.
Gebruik veiligheidsnormen en bronnen van toezichthouders om de checklist vorm te geven, maar bevestig de aangenomen wet, de standaardeditie, lokale wijzigingen en het locatieveiligheidsdossier voor het land en de fabriek waar het lassysteem zal werken.
Handmatig lassen is sterk afhankelijk van de vaardigheden van de lasser, terwijl robotlassen vaardigheden op het gebied van programmeren, technici, foutopsporing en veiligheidsherstel toevoegt die moeten worden gepland voordat de productie begint.
AWS identificeert AWS D16.4M/D16.4:2025 als een specificatie voor de kwalificatie van robotbooglaspersoneel in de classificaties Associate Technician, Technician en Engineer.
Kies na een gecontroleerde proef waarbij dezelfde onderdeelfamilie, opspanningen, lascriteria, insteltijd, herbewerkingsregels, operatortaken, integratielimieten en veiligheidsacties voor beide opties worden gemeten.
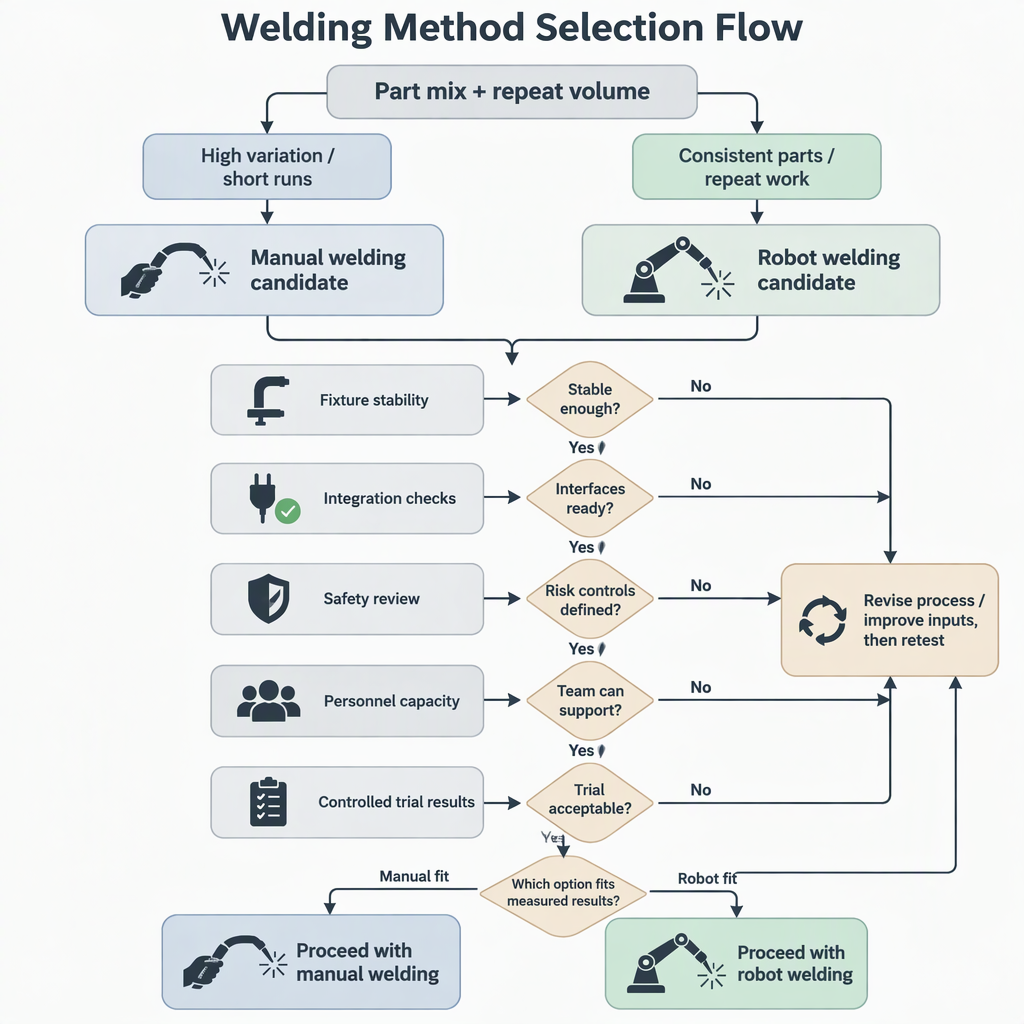
Robotlassen is niet automatisch de betere keuze, en handmatig lassen is niet automatisch de veiligere of goedkopere keuze; de betere pasvorm is degene die past bij de onderdelenmix, het herhalingsvolume, de integratiecapaciteit, de veiligheidseisen en de gemeten proefresultaten.
Deze vragen helpen u de laskeuze te beperken nadat de hoofdvergelijkingstabel en het proefplan zijn voltooid.
Nee. Robotlassen kan herhaalde variaties in het boogpad verminderen, maar de totale tijd omvat ook het laden, opspannen, programmaselectie, foutherstel, inspectie en omschakeling. Meet de hele cyclus voordat u een snelheidsclaim indient.
Handmatig lassen is meestal beter uit te voeren als de mix van onderdelen vaak verandert, de toegang onzeker is, de herhaalbaarheid van de opspanning laag is, of het werk regelmatig menselijk oordeel vereist tijdens het monteren en repareren.
Robotlassen is meestal beter te testen wanneer batches worden herhaald, de opspanningen stabiel zijn, laspaden kunnen worden aangeleerd en het team de programmering, bewaking, onderhoud en veilig herstel kan ondersteunen.
Vaak gemiste items zijn onder meer armatuurtechniek, robotprogrammering, bewaking, veiligheidsvalidatie, training van operators, inspectiewijzigingen, herbewerking, reserveonderdelen, tijd voor foutopsporing en uitvaltijd tijdens productrevisies.
Interfaces zijn van belang: signalen definiëren, feedback van de aandrijving, coördinatie van de positioner, robotbereik, armatuurstatus, foutherstel en verantwoordelijkheid voor programmawijzigingen voordat apparatuur wordt aangeschaft.
Nee. Het verandert het veiligheidsprobleem. Het project heeft nog steeds controles van de lasomgeving nodig, en ook robotcelbewaking, toegangscontrole, veilig herstel en energie-isolatieprocedures.
Ja. Handmatig lassen vereist lasvaardigheid en inspectiediscipline, terwijl robotlassen vaardigheden op het gebied van programmeren, technici, onderhoud en veiligheidsherstel met zich meebrengt. Behandel deze personeelsvereisten als onderdeel van de business case.


23-07-2026 1156
SZGH-Technologie-volledige productcatalogus-Robots-CNC-Automation-2026.pdf
18-06-2026 46
SZGH CNC-freescontroller Catalogus.pdf.pdf
17-06-2026 8
Witboek SCARA-robot.pdf
11-06-2026 30
SZGH-Collaborative-Robot-Cobot-Catalog-BCi-Series.pdf
10-06-2026 81
Shenzhen Guanhong Technologie - Servomotorbrochure 2025.4.pdf
11-05-2026 57
CNC-MACHINEGEREEDSCHAP CATALOGUS.pdf


