Manuell sveisebane
Bruk denne banen når arbeidet varierer etter geometri, tilgang, reparasjonstilstand eller sekvens. Det sentrale spørsmålet er om dyktige sveisere kan håndtere variasjonen med akseptabel kvalitet og sporbarhet.

Visninger: 0 Forfatter: Nettstedredaktør Publiseringstidspunkt: 2026-12-10 Opprinnelse: nettsted


Robotsveising er vanligvis alternativet for å validere når delfamilien er repeterbar, armaturet og fellestilgangen kan holde seg stabile, og prosjektet kan støtte robotprogrammering, vakthold, integrasjon og sikkerhetsgjennomgang. Manuell sveising er vanligvis alternativet å beholde når blandingen endres ofte, tilgangen er usikker, partiene er små, eller arbeidet fortsatt avhenger av dyktig dømmekraft. Sammenlign begge under samme del, skjøt, inspeksjon, oppsett, etterarbeid og bemanningsforutsetninger før du velger.
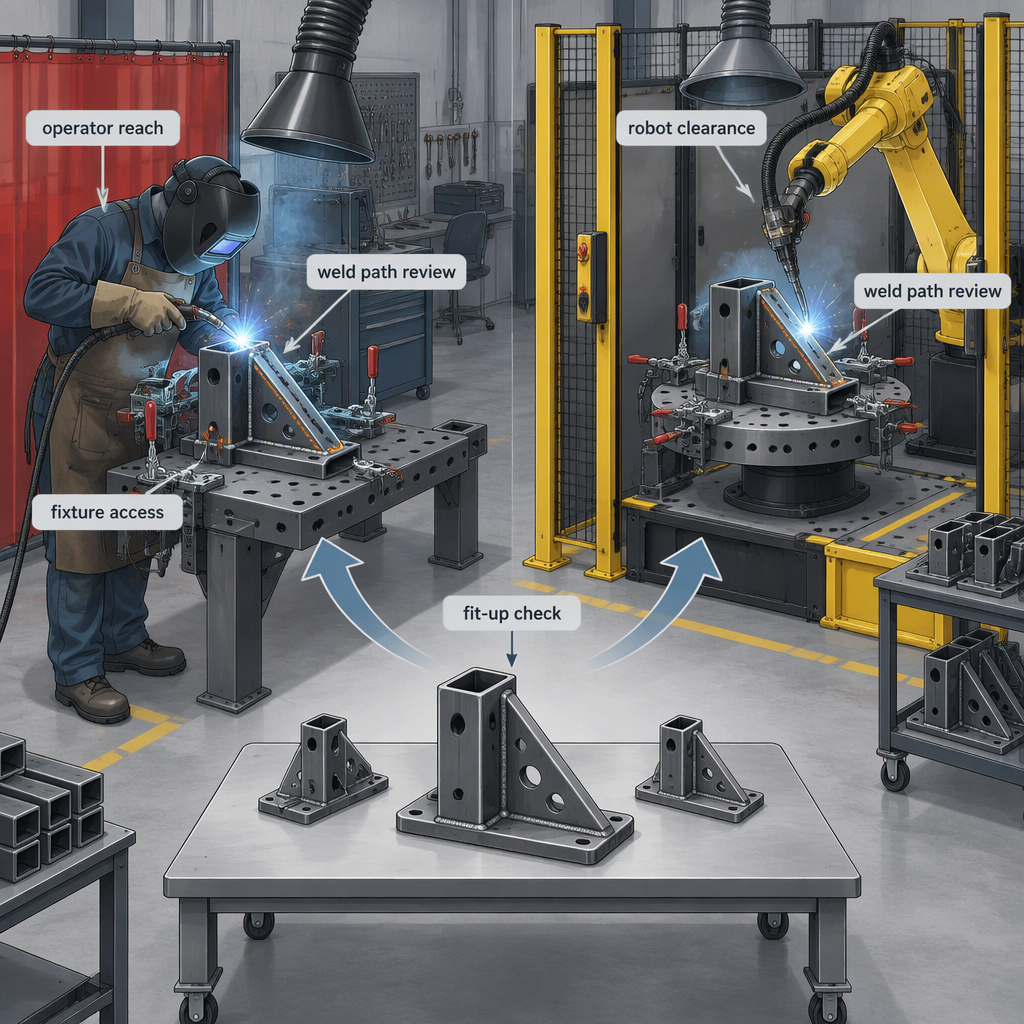
Bruk denne banen når arbeidet varierer etter geometri, tilgang, reparasjonstilstand eller sekvens. Det sentrale spørsmålet er om dyktige sveisere kan håndtere variasjonen med akseptabel kvalitet og sporbarhet.
Bruk denne banen når deler, inventar, sveisebaner og inspeksjonsregler kan gjentas. Nøkkelspørsmålet er om cellen kan integreres, beskyttes, feilsøkes og støttes gjennom produksjonsendringer.
En rettferdig sammenligning av robotsveising vs manuell sveising bruker samme arbeidsstykkefamilie, sveisedefinisjon, fiksturkonsept, inspeksjonsregel, oppsettgrense og omarbeidspolicy for begge alternativene.
| Sammenligningselement | Manuell sveisespørsmål | Robotsveisespørsmål |
|---|---|---|
| Del blanding | Hvor ofte endres geometri, tykkelse, tilgang eller sveisesekvens? | Kan delfamilien grupperes i repeterbare programmer og inventar? |
| Volum | Rettferdiggjør batchstørrelsen dyktig oppsett uten overdreven venting? | Er repetisjonsvolumet nok til å absorbere programmerings-, armatur- og celleoppsettarbeid? |
| Sveisetilgang | Kan en sveiser nå og se skjøten konsekvent? | Kan fakkelbanen, vinkelen, klaringen og tilnærmingen læres uten kollisjoner? |
| Kvalitetsregel | Hvilke inspeksjonskriterier, akseptgrenser og omarbeidsregler gjelder? | Kan de samme kriteriene kontrolleres etter automatiserte passeringer og programendringer? |
| Bytte | Hvor mye tid brukes på å finne verktøy, tegninger, festepunkter og klemmer? | Hvor mye tid brukes på å laste inventar, velge programmer og bekrefte forskyvninger? |
Manuell sveising passer best som utgangspunkt for å teste når deler er uregelmessige, partier er korte, eller operasjonen avhenger av menneskelig tilpasning som ennå ikke er konvertert til inventar, programmer og repeterbare kontroller.
Robotsveising blir verdt å teste når gjentatt volum, stabile armaturer og innlærbare sveisebaner gjør automatisering støttebar utover den første demonstrasjonsdelen.
De NIOSH Center for Occupational Robotics Research rammer inn robotsikkerhet rundt arbeidere som bruker, bærer eller jobber i nærheten av roboter, inkludert tradisjonelle industriroboter i celler eller bur og nyere sameksisterende teknologier.
NIOSH beskriver også arbeid med robotrelatert skadeovervåking, robotarbeidsplassrisikoprofiler og støtte for konsensussikkerhetsstandarder, så en avgjørelse om robotsveising bør inkludere cellerisikovurderingen, ikke bare lysbuetid.
Ikke beregn tilbakebetaling fra robotpris eller arbeidsfrekvens alene; inkluderer oppsett, inventar, programmering, vakthold, nedetid, inspeksjon, etterarbeid, opplæring og omstilling for begge valgene.
| Hvis den dominerende kostnaden er... | Sjekk før du velger | Beslutningsimplikasjon |
|---|---|---|
| Sveisetid på gjentakende deler | Mål syklus, tilpasning og omarbeid på samme felles familie. | Robotsveising kan fortjene en kontrollert prøvelse. |
| Teknisk endring og oppsett | Spor hvor ofte tegninger, inventar eller sekvensregler endres. | Manuell sveising kan forbli mer fleksibel. |
| Inspeksjon og etterarbeid | Separate defekter forårsaket av ferdigheter, tilpasning, tilgang eller prosessustabilitet. | Rett opp årsaken før du tildeler verdi til automatisering. |
| Nedetid og støtte | Anslå hvem som kan feilsøke programmer, stasjoner, kontroller og sikkerhetsenheter. | Robotsveising trenger støttekapasitet, ikke bare utstyrsbudsjett. |
For CNC-ettermonterings- og robotapplikasjonsteam bør avgjørelsen om robotsveising inkludere grensesnittsignaler, bevegelseskoordinering, tilbakemeldinger om frekvensomformer, inventar, feilsøkingstilgang og sikkerhetsarkitekturen rundt cellen.
Sammenligningen bør behandle robotfarer og sveisemiljøfarer som separate, men sammenkoblede arbeidsstrømmer: cellen må håndtere menneske-robot-interaksjon mens sveiseområdet håndterer lysbue, røyk, brann, ventilasjon og relaterte prosessrisikoer.
NIOSH beskriver sikkerhet for yrkesrobotikk i form av arbeidere som bruker, bærer eller jobber i nærheten av roboter, inkludert tradisjonelle industriroboter i celler og bur.
American Welding Society identifiserer AWS/ANSI Z49.1:2021, Sikkerhet i sveising, skjæring og allierte prosesser , som dekker sikkerhet og helseemner i sveisemiljøet, inkludert personellbeskyttelse, områdebeskyttelse, ventilasjon, brannforebygging og beskyttelse, og trange rom.
Bruk sikkerhetsstandarder og regulatorressurser for å forme sjekklisten, men bekreft vedtatt lov, standardutgave, lokale endringer og sikkerhetsfil for stedet for landet og anlegget der sveisesystemet skal fungere.
Manuell sveising avhenger sterkt av sveisers ferdigheter, mens robotsveising legger til ferdigheter innen programmering, tekniker, feilsøking og sikkerhetsgjenoppretting som må planlegges før produksjonen starter.
AWS identifiserer AWS D16.4M/D16.4:2025 som en spesifikasjon for kvalifisering av robotbuesveisepersonell ved Associate Technician, Technician og Engineer-klassifikasjonene.
Velg etter en kontrollert utprøving som måler samme delfamilie, inventar, sveisekriterier, oppsetttid, omarbeidsregler, operatøroppgaver, integrasjonsgrenser og sikkerhetstiltak for begge alternativene.
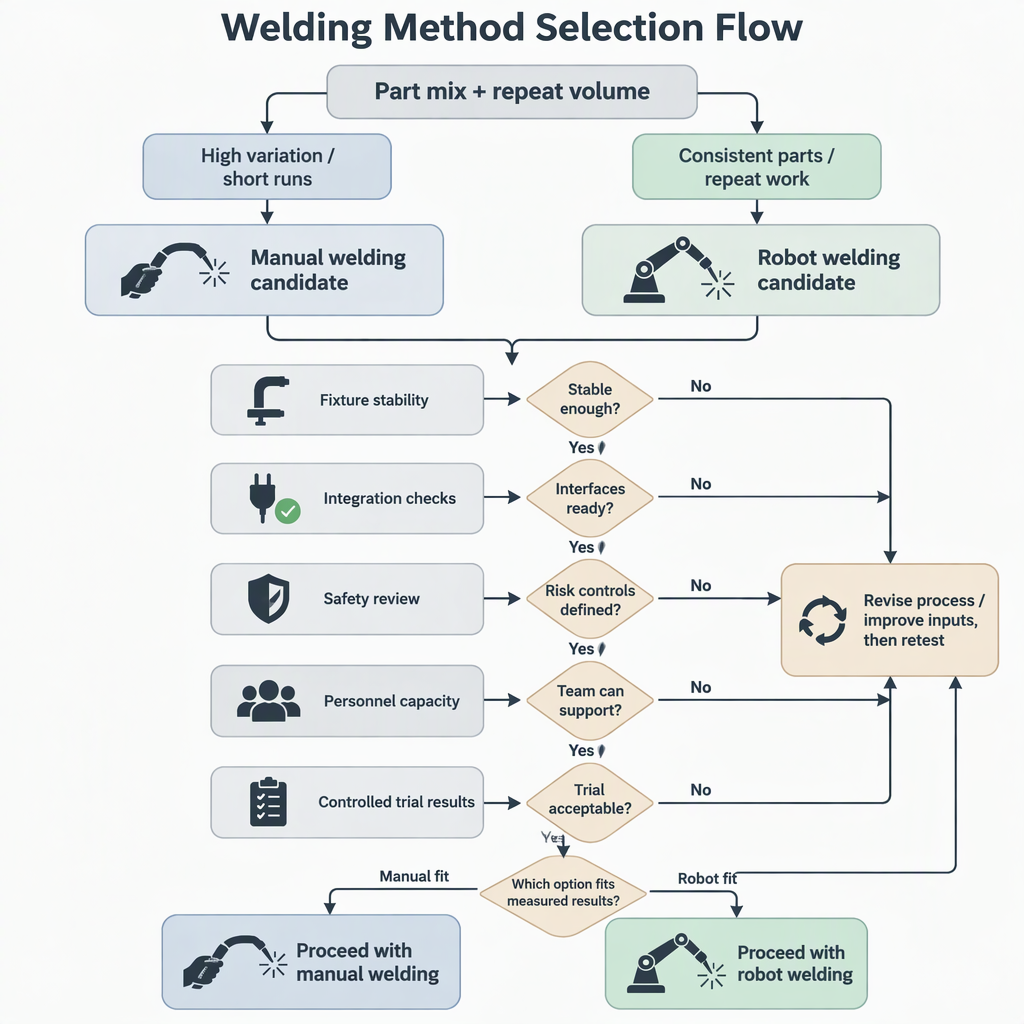
Robotsveising er ikke automatisk det bedre valget, og manuell sveising er ikke automatisk det tryggere eller billigere valget; jo bedre passform er den som matcher delblandingen, repetisjonsvolum, integrasjonskapasitet, sikkerhetskrav og målte prøveresultater.
Disse spørsmålene bidrar til å begrense sveisevalget etter at hovedsammenligningstabellen og prøveplanen er fullført.
Nei. Robotsveising kan redusere gjentatte buebanevariasjoner, men total tid inkluderer også lasting, fastspenning, programvalg, feilretting, inspeksjon og omstilling. Mål hele syklusen før du gjør en hastighetspåstand.
Manuell sveising er vanligvis bedre å beholde når delblandingen endres ofte, tilgangen er usikker, repeterbarheten av armaturet er lav, eller arbeidet krever hyppig menneskelig vurdering under montering og reparasjon.
Robotsveising er vanligvis bedre å teste når batcher gjentas, armaturer er stabile, sveisebaner kan læres, og teamet kan støtte programmering, vakthold, vedlikehold og sikker gjenoppretting.
Vanlige gjenstander inkluderer armaturteknikk, robotprogrammering, vakthold, sikkerhetsvalidering, operatøropplæring, inspeksjonsendringer, etterarbeid, reservedeler, feilsøkingstid og nedetid under produktrevisjoner.
Grensesnitt er viktige: definere signaler, tilbakemeldinger om frekvensomformer, koordinering av posisjoner, robotrekkevidde, armaturets status, feilgjenoppretting og ansvar for programendringer før utstyr kjøpes.
Nei. Det endrer sikkerhetsproblemet. Prosjektet trenger fortsatt sveisemiljøkontroller, og det trenger også robotcellevakt, tilgangskontroll, sikker gjenvinning og energiisoleringsprosedyrer.
Ja. Manuell sveising krever sveiseferdigheter og inspeksjonsdisiplin, mens robotsveising legger til ferdigheter innen programmering, tekniker, vedlikehold og sikkerhetsgjenoppretting. Behandle disse personkravene som en del av business casen.


2026-07-23 1156
SZGH-Technology-Full-Product-Catalog-Robots-CNC-Automation-2026.pdf
2026-06-18 46
SZGH CNC Fresekontroller Catalog.pdf.pdf
2026-06-17 8
SCARA Robot White Paper.pdf
2026-06-11 30
SZGH-Collaborative-Robot-Cobot-Catalog-BCi-Series.pdf
2026-06-10 81
Shenzhen Guanhong-teknologi - Servomotorbrosjyre 2025.4.pdf
2026-05-11 57
CNC-MASKINVERKTØY KATALOG.pdf


