Bahay » Mga Blog » Robot vs. Manu-manong Welding: Alin ang Nababagay sa Iyong Halo at Dami ng Bahagi?

Robot vs. Manu-manong Welding: Alin ang Nababagay sa Mix at Volume ng Bahagi Mo?

Mga Pagtingin: 0     May-akda: Site Editor Oras ng Pag-publish: 2026-12-10 Pinagmulan: Site

Magtanong

button sa pagbabahagi ng facebook
button sa pagbabahagi ng twitter
pindutan ng pagbabahagi ng linya
buton ng pagbabahagi ng wechat
button sa pagbabahagi ng linkedin
Pindutan ng pagbabahagi ng pinterest
button sa pagbabahagi ng whatsapp
button sa pagbabahagi ng kakao
ibahagi ang button na ito sa pagbabahagi

Ang robot welding ay kadalasang opsyon para ma-validate kapag ang bahagi ng pamilya ay nauulit, ang fixture at magkasanib na access ay maaaring manatiling matatag, at ang proyekto ay maaaring suportahan ang robot programming, pagbabantay, pagsasama, at pagsusuri sa kaligtasan. Ang manu-manong welding ay karaniwang opsyon na panatilihin kapag madalas na nagbabago ang halo, hindi sigurado ang pag-access, maliit ang mga batch, o ang trabaho ay nakasalalay pa rin sa mahusay na paghuhusga. Ihambing ang pareho sa ilalim ng parehong bahagi, pinagsamang, inspeksyon, pag-setup, muling paggawa, at mga pagpapalagay ng staffing bago pumili.

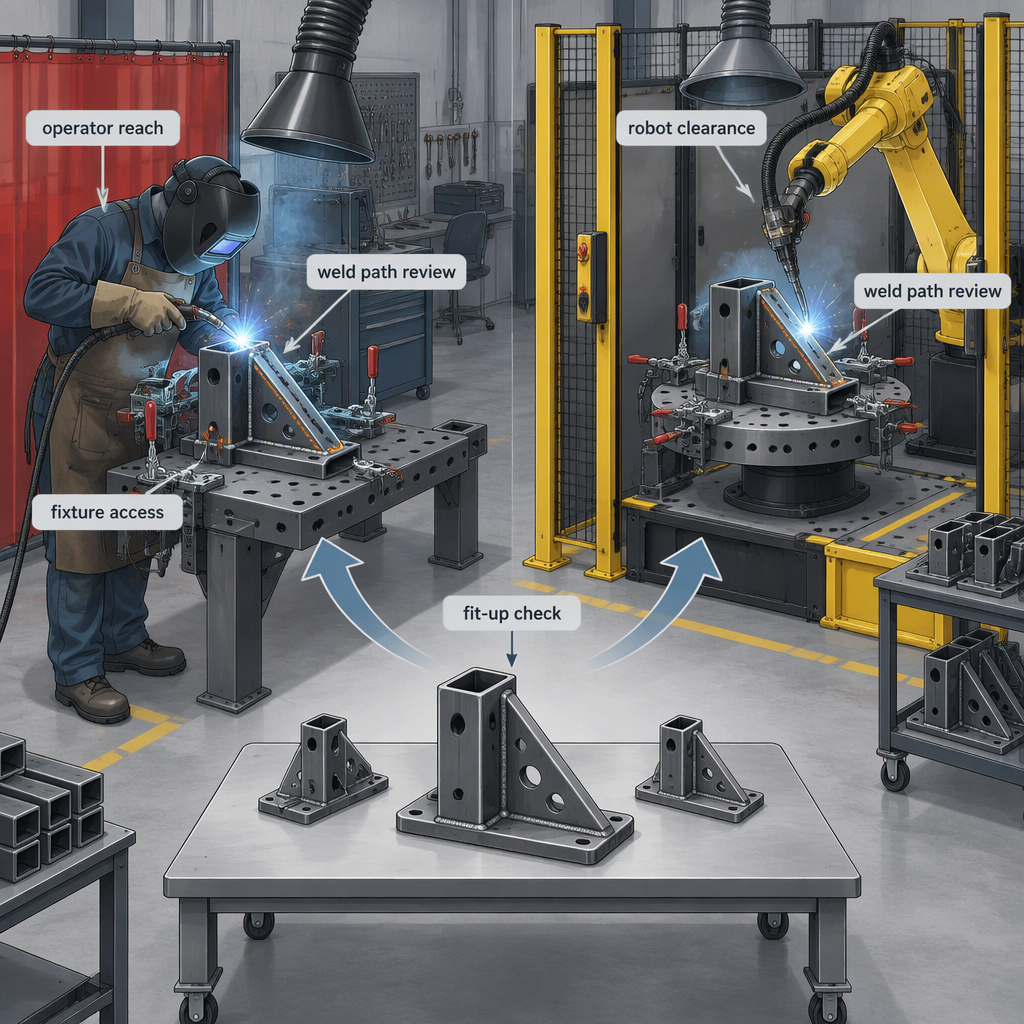
Sinuri ang manu-manong welding station at robot welding cell para sa parehong bahagi ng pamilya

Manu-manong landas ng hinang

Gamitin ang landas na ito kapag nag-iiba ang trabaho ayon sa geometry, pag-access, kundisyon ng pag-aayos, o pagkakasunud-sunod. Ang pangunahing tanong ay kung ang mga bihasang welder ay maaaring hawakan ang pagkakaiba-iba na may katanggap-tanggap na kalidad at traceability.

Daanan ng hinang ng robot

Gamitin ang landas na ito kapag ang mga bahagi, fixture, weld path, at mga panuntunan sa inspeksyon ay maaaring ulitin. Ang pangunahing tanong ay kung ang cell ay maaaring isama, bantayan, i-debug, at suportahan sa pamamagitan ng mga pagbabago sa produksyon.

Ihambing ang Dalawang Opsyon sa ilalim ng Parehong Kondisyon sa Paggamit

Ang isang patas na welding ng robot kumpara sa manu-manong paghahambing sa welding ay gumagamit ng parehong pamilya ng workpiece, kahulugan ng weld, konsepto ng fixture, panuntunan sa inspeksyon, hangganan ng pag-setup, at patakaran sa muling paggawa para sa parehong opsyon.

Paghahambing ng item Manu-manong welding question Robot welding question
Pinaghalong bahagi Gaano kadalas nagbabago ang geometry, kapal, access, o pagkakasunud-sunod ng weld? Maaari bang igrupo ang bahaging pamilya sa mga nauulit na programa at mga fixture?
Dami Ang laki ba ng batch ay nagbibigay-katwiran sa mahusay na pag-setup nang walang labis na paghihintay? Sapat ba ang repeat volume para ma-absorb ang programming, fixture, at pag-setup ng cell?
Pag-access sa weld Maaari bang maabot at makita ng isang welder ang magkasanib na tuloy-tuloy? Maaari bang ituro ang landas ng sulo, anggulo, clearance, at diskarte nang walang banggaan?
Panuntunan sa kalidad Anong pamantayan sa inspeksyon, mga limitasyon sa pagtanggap, at mga panuntunan sa muling paggawa ang nalalapat? Maaari bang suriin ang parehong pamantayan pagkatapos ng mga awtomatikong pagpasa at pagbabago ng programa?
Changeover Ilang oras ang ginugol sa paghahanap ng mga tool, drawing, tack point, at clamp? Ilang oras ang ginugol sa paglo-load ng mga fixture, pagpili ng mga programa, at pagkumpirma ng mga offset?

Kung Saan Ang Manu-manong Welding ay Angkop sa Part Mix

Ang manu-manong welding ay pinakaangkop bilang baseline upang masuri kung ang mga bahagi ay hindi regular, ang mga batch ay maikli, o ang operasyon ay nakasalalay sa adaptasyon ng tao na hindi pa na-convert sa mga fixture, mga programa, at mga nauulit na pagsusuri.

Magandang manual-welding fit

  • Isang beses na pag-aayos, prototype, o pagbabago sa engineering.
  • Nagbabago ang part access mula sa trabaho patungo sa trabaho.
  • Ang mga fixture ay hindi pa sapat na matatag para sa mga paulit-ulit na landas ng sulo.
  • Ang proyekto ay nangangailangan ng mabilis na paghuhusga sa fit-up, pagkakasunud-sunod ng tack, o kontrol sa pagbaluktot.

Mga palatandaan ng babala ng manual-welding

  • Ang malalaking paulit-ulit na batch ay nakadepende sa parehong pagkakasunud-sunod ng weld bawat shift.
  • Ang muling paggawa ay sanhi ng hindi pare-parehong pagpoposisyon, visibility, o pagkapagod ng operator.
  • Tinatanggihan ng inspeksyon ang pag-uulit sa paligid ng parehong joint o access point.
  • Nililimitahan ng skilled labor availability ang paghahatid ng higit sa availability ng equipment.

Kung Saan Ang Robot Welding ay Akma sa Volume

Nagiging sulit ang pagsubok sa robot welding kapag ang paulit-ulit na volume, stable fixtures, at mga natuturuan na weld path ay ginagawang suportado ang automation lampas sa unang bahagi ng pagpapakita.

Magandang robot-welding fit

  • Mga paulit-ulit na bahaging pamilya na may alam na mga landas ng weld.
  • Mga fixture na matatagpuan ang joint nang walang paulit-ulit na manu-manong pagwawasto.
  • Tinukoy na mga panuntunan sa inspeksyon at mga trigger ng muling paggawa.
  • Sapat na pag-uulit ng produksyon upang bigyang-katwiran ang pamamahala at pag-debug ng programa.

Mga palatandaan ng pag-iingat sa pag-welding ng robot

  • Ang variation ng fit-up ay mas malaki kaysa sa kayang tiisin ng robot program.
  • Nagbabago ang joint access pagkatapos ng upstream machining o forming.
  • Ang koponan ay kulang ng oras para sa mga pagsubok sa fixture, program prove-out, at ligtas na cell commissioning.
  • Ang mga operator ay inaasahang papasok o linisin ang selda nang walang kumpletong planong pangkaligtasan.

Ang Ni-frame ng NIOSH Center for Occupational Robotics Research ang kaligtasan ng robotics sa paligid ng mga manggagawang gumagamit, nagsusuot, o nagtatrabaho malapit sa mga robot, kabilang ang mga tradisyunal na robot na pang-industriya sa mga cell o cage at mas bagong mga kasalukuyang teknolohiya.

Inilalarawan din ng NIOSH ang trabaho sa pagsubaybay sa pinsala na nauugnay sa robot, mga profile ng panganib sa robotic sa lugar ng trabaho, at suporta para sa mga pamantayan sa kaligtasan ng pinagkasunduan, kaya dapat isama sa desisyon ng robot-welding ang pagsusuri sa cell-risk, hindi lamang ang arc time.

Mga Bahagi ng Gastos na Isasama Bago Magbayad

Huwag kalkulahin ang payback mula sa presyo ng robot o labor rate lamang; isama ang setup, fixtures, programming, guarding, downtime, inspeksyon, rework, pagsasanay, at changeover para sa parehong mga pagpipilian.

  • Manu-manong welding labor, pangangasiwa, inspeksyon, muling paggawa, mga consumable, at mga gastos sa pagkontrol ng fume.
  • Robot, positioner, torch package, power source, fixtures, guarding, sensor, at mga gastos sa pag-install.
  • Programming, pagtuturo, offline na paghahanda, sample run, at production prove-out time.
  • Changeover time para sa bawat bahagi ng pamilya, kabilang ang pagpili ng programa at palitan ng fixture.
  • Pagpapanatili, mga ekstrang bahagi, mga gawain sa pag-calibrate o pag-verify, at pagbawi pagkatapos ng mga paghinto.
  • Pagsasanay para sa mga operator, technician, programmer, at mga taong responsable sa kaligtasan.
Kung ang nangingibabaw na gastos ay... Suriin bago piliin ang implikasyon ng Desisyon
Oras ng welder sa mga paulit-ulit na bahagi Sukatin ang cycle, fit-up, at rework sa parehong pinagsamang pamilya. Ang robot welding ay maaaring karapat-dapat sa isang kinokontrol na pagsubok.
Pagbabago at pag-setup ng engineering Subaybayan kung gaano kadalas nagbabago ang mga drawing, fixture, o sequence rules. Ang manu-manong hinang ay maaaring manatiling mas nababaluktot.
Inspeksyon at muling gawain Paghiwalayin ang mga depekto na dulot ng kasanayan, fit-up, access, o kawalan ng katatagan ng proseso. Ayusin ang pangunahing dahilan bago magtalaga ng halaga sa automation.
Downtime at suporta Tantyahin kung sino ang maaaring mag-troubleshoot ng mga program, drive, kontrol, at mga device na pangkaligtasan. Ang robot welding ay nangangailangan ng kapasidad ng suporta, hindi lamang ang badyet ng kagamitan.

Mga Pagsusuri sa Pagsasama para sa CNC Retrofit at Robot Team

Para sa CNC retrofit at robot application teams, ang robot-welding na desisyon ay dapat magsama ng mga signal ng interface, motion coordination, drive feedback, fixtures, debugging access, at ang safety architecture sa paligid ng cell.

  • Ang SZGH ay nagpapakita ng mga CNC machine, pang-industriyang robot arm, welding robot, at CNC + robot integration bilang mga kategorya ng produkto o solusyon; gamitin lamang ang ganoong uri ng kategorya ng supplier bilang panimulang punto para sa mga pagsusuring partikular sa proyekto.
  • Tukuyin kung sino ang nagmamay-ari ng interface sa pagitan ng CNC equipment, robot controller, welding power source, positioner, at mga safety device.
  • Kumpirmahin ang mga kinakailangang signal para sa pagsisimula, paghinto, handa, fault, arc status, part present, clamp status, at emergency stop architecture.
  • Suriin kung ang feedback sa drive, mga limitasyon sa axis, homing, mga offset, at pagbawi ng banggaan ay nakikita ng mga taong magde-debug sa cell.
  • Kumpirmahin ang repeatability ng fixture bago gamitin ang repeatability ng robot bilang pangunahing selling point.
  • Idokumento kung sino ang nagbabago ng mga programa kapag nagbago ang mga pagbabago ng bahagi, pagkakasunud-sunod ng weld, o inspeksyon.
  1. I-map ang makina, robot, welding, fixture, at mga interface ng kaligtasan.
  2. Magpatakbo ng dry path review para sa reach, torch angle, cable routing, at access.
  3. Subukan ang unang artikulo na may parehong panuntunan sa inspeksyon na gagamitin ng produksyon.
  4. Itala ang mga hakbang sa pagbawi ng kasalanan bago ibigay ang cell sa produksyon.

Mga Limitasyon sa Kaligtasan, Pagbabantay, at Welding-Environment

Dapat ituring ng paghahambing ang mga panganib sa robot at mga panganib sa welding-environment bilang magkahiwalay ngunit konektadong mga workstream: dapat pamahalaan ng cell ang pakikipag-ugnayan ng tao-robot habang ang welding area ay namamahala sa arc, fume, sunog, bentilasyon, at mga nauugnay na panganib sa proseso.

Inilalarawan ng NIOSH ang kaligtasan ng occupational robotics sa mga tuntunin ng mga manggagawang gumagamit, nagsusuot, o nagtatrabaho malapit sa mga robot, kabilang ang mga tradisyunal na robot na pang-industriya sa mga cell at cage.

Kinikilala ng American Welding Society AWS/ANSI Z49.1:2021, Kaligtasan sa Welding, Cutting, at Allied Processes , bilang sumasaklaw sa mga paksang pangkaligtasan at kalusugan sa welding environment, kabilang ang proteksyon ng tauhan, proteksyon sa lugar, bentilasyon, pag-iwas at proteksyon ng sunog, at mga nakakulong na espasyo.

  • Suriin ang pagbabantay, kontrol sa pag-access, paghinto ng emergency, pag-reset, at ligtas na pagbawi para sa robot cell.
  • Suriin ang welding fume, arc exposure, pag-iwas sa sunog, kontrol sa mainit na trabaho, bentilasyon, at mga kondisyon ng limitadong espasyo kung naaangkop.
  • Paghiwalayin ang mga normal na gawain sa paglo-load mula sa abnormal na paglilinis, pagbabago ng tip, pagsasaayos ng kabit, at pagbawi ng fault.
  • Bago ang anumang manual na pag-access sa pinapagana na welding equipment, robot tooling, positioner, conveyor, o isang fixture sa loob ng cell, patayin at idiskonekta ang naaangkop na pinagmumulan ng kuryente o sundin ang naaprubahang lockout at pamamaraan ng pag-isolate ng enerhiya ng site bago maabot ang kagamitan.
  • Kumpirmahin na ang mga dokumentong pangkaligtasan ay tumutugma sa destinasyong bansa, mga panuntunan sa site, at panghuling disenyo ng cell.

Mga Limitasyon sa Pinagmumulan ng Kaligtasan at Mga Hangganan ng Jurisdiction

Gumamit ng mga pamantayan sa kaligtasan at mga mapagkukunan ng regulator upang hubugin ang checklist, ngunit kumpirmahin ang pinagtibay na batas, karaniwang edisyon, mga lokal na pagbabago, at file ng kaligtasan ng site para sa bansa at planta kung saan gagana ang welding system.

Kwalipikasyon, Pagsasanay, at Kapasidad sa Pag-debug

Ang manu-manong welding ay nakadepende nang husto sa kakayahan ng welder, habang ang robot welding ay nagdaragdag ng programming, technician, debugging, at mga kasanayan sa pagbawi sa kaligtasan na dapat planuhin bago magsimula ang produksyon.

Kinikilala ng AWS ang AWS D16.4M/D16.4:2025 bilang isang detalye para sa kwalipikasyon ng mga robotic arc welding personnel sa mga klasipikasyon ng Associate Technician, Technician, at Engineer.

  • Tukuyin kung sino ang kwalipikado sa mga pamamaraan at tauhan ng weld para sa kontrata at hurisdiksyon ng proyekto.
  • Para sa manu-manong welding, suriin ang pagkakaroon ng mga welder para sa magkasanib na uri, materyal, posisyon, at pamantayan ng inspeksyon.
  • Para sa robot welding, tingnan kung sino ang maaaring magturo ng mga puntos, mag-adjust ng mga programa, mag-recover ng mga fault, magpanatili ng torch hardware, at suportahan ang mga pagbabago sa shift.
  • Magplano ng oras ng pag-debug para sa pagkakaiba-iba ng fixture, pag-access ng sulo, pagpapakain ng wire, spatter, pagkasuot ng contact-tip, at feedback sa inspeksyon.
  • Panatilihing malinaw ang mga rekord ng pagsasanay at responsibilidad kapag ang mga integrator, retrofit team, at end user ay nagbabahagi ng cell.

Ano ang Susubukan Bago Mo Pumili

Pumili pagkatapos ng isang kinokontrol na pagsubok na sumusukat sa parehong bahagi ng pamilya, mga fixture, pamantayan ng weld, oras ng pag-setup, mga panuntunan sa muling paggawa, mga gawain ng operator, mga limitasyon sa pagsasama, at mga aksyong pangkaligtasan para sa parehong mga opsyon.

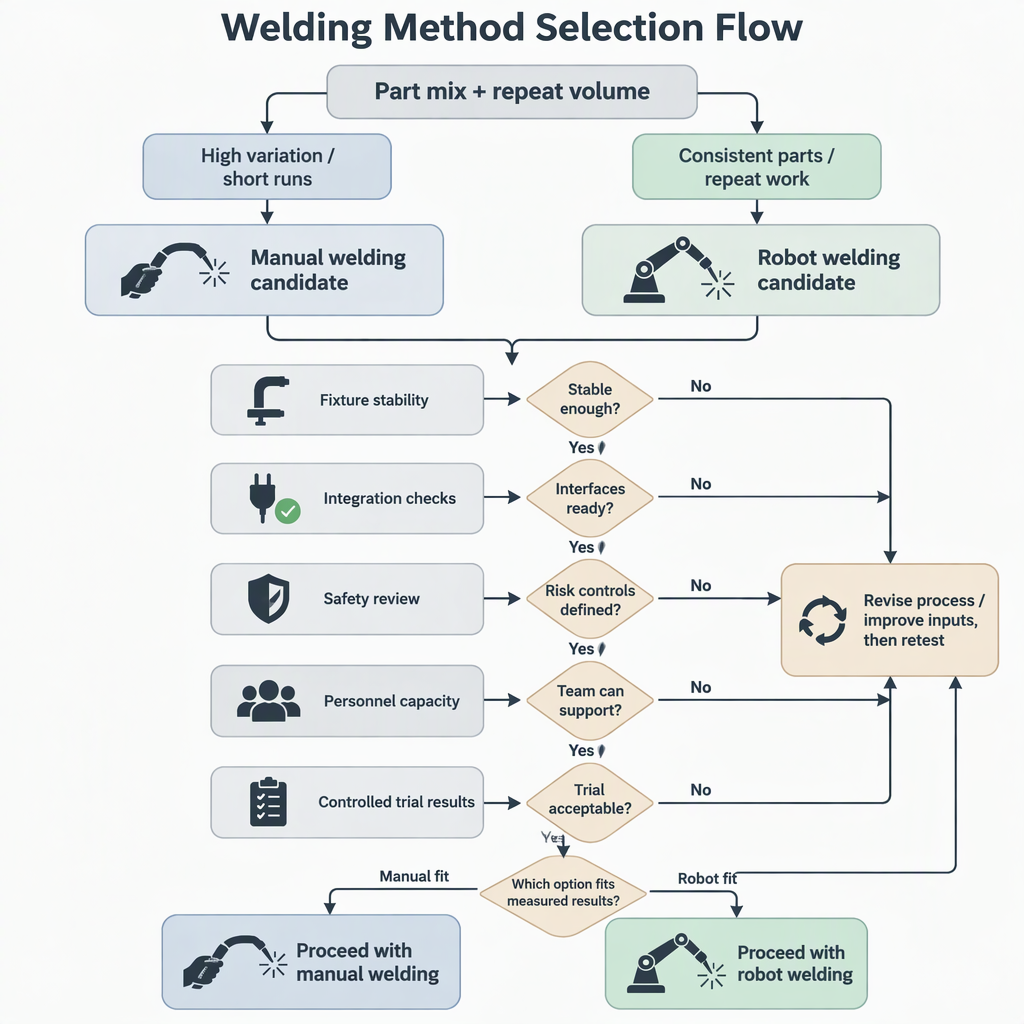
Daan ng pagpapasya mula sa paghahalo ng bahagi at dami hanggang sa kabit, pagsasama, pagsusuri sa kaligtasan, at pagsubok sa welding
  1. Pumili ng isang kinatawan na bahagi ng pamilya sa halip na ang pinakamadaling solong sample.
  2. Tukuyin ang weld map, pamantayan sa inspeksyon, pinapayagang muling paggawa, at mga talaan ng pagtanggap.
  3. Patakbuhin ang manu-manong proseso at itala ang setup, welding, inspeksyon, muling paggawa, at oras ng paghihintay.
  4. Patakbuhin ang pagsubok ng robot gamit ang nilalayong konsepto ng fixture, istraktura ng programa, at paraan ng pagbawi.
  5. Suriin ang mga aksyong pangkaligtasan bago ang manual na pag-access, abnormal na pagbawi, pagpapanatili, at paglilipat ng shift.
  6. Ihambing lamang ang mga resulta pagkatapos mailapat ang parehong kalidad at mga panuntunan sa dokumentasyon.
  • Ang kabit ba ay sapat na matatag para sa paulit-ulit na lokasyon?
  • Nanatiling naa-access ba ang weld path pagkatapos ng tunay na pagkakaiba-iba ng bahagi?
  • Maaari bang makabawi ang koponan mula sa mga pagkakamali nang walang hindi ligtas na mga shortcut?
  • Kasama ba sa modelo ng gastos ang changeover, pag-debug, inspeksyon, at muling paggawa?
  • Maaari bang suportahan ng team ang napiling diskarte sa panahon ng mga pagbabago sa engineering?

Konklusyon

Ang robot welding ay hindi awtomatikong ang mas mahusay na pagpipilian, at ang manual welding ay hindi awtomatikong ang mas ligtas o mas murang pagpipilian; ang mas mahusay na akma ay ang tumutugma sa paghahalo ng bahagi, dami ng paulit-ulit, kapasidad ng pagsasama, mga kinakailangan sa kaligtasan, at nasusukat na mga resulta ng pagsubok.

  • Gamitin ang parehong workpiece, inspeksyon, pag-setup, at mga panuntunan sa muling paggawa para sa parehong mga opsyon.
  • Paboran ang manu-manong welding kapag nangingibabaw ang variation at skilled judgment.
  • Paboran ang mga pagsubok sa pag-welding ng robot kapag malakas ang repeatability, fixtures, at kapasidad ng suporta.
  • Isama ang pagsasama, pagbabantay, kwalipikasyon, at pag-debug sa modelo ng gastos.
  • Kumpirmahin ang naaangkop na mga panuntunan sa kaligtasan at edisyon para sa patutunguhang site bago gumawa.

Mga FAQ Tungkol sa Robot Welding vs Manual Welding

Nakakatulong ang mga tanong na ito na paliitin ang pagpili ng welding pagkatapos makumpleto ang pangunahing talahanayan ng paghahambing at plano ng pagsubok.

Lagi bang mas mabilis ang pagwelding ng robot kaysa sa manual welding?

Hindi. Maaaring bawasan ng robot welding ang paulit-ulit na pagkakaiba-iba ng arc-path, ngunit kasama rin sa kabuuang oras ang paglo-load, pag-clamping, pagpili ng program, pagbawi ng fault, inspeksyon, at pagbabago. Sukatin ang buong cycle bago gumawa ng speed claim.

Kailan mas angkop ang manual welding?

Karaniwang mas mainam na panatilihin ang manu-manong welding kapag madalas na nagbabago ang halo ng bahagi, hindi tiyak ang pag-access, mababa ang pag-uulit ng fixture, o ang trabaho ay nangangailangan ng madalas na paghuhusga ng tao sa panahon ng pag-aayos at pagkukumpuni.

Kailan mas angkop ang pagwelding ng robot?

Karaniwang mas mahusay na subukan ang robot welding kapag umuulit ang mga batch, stable ang mga fixture, maituturo ang mga weld path, at kayang suportahan ng team ang programming, guarding, maintenance, at ligtas na pagbawi.

Anong mga item sa gastos ang madalas na hindi nakuha?

Kasama sa mga karaniwang hindi nakuhang item ang fixture engineering, robot programming, guarding, safety validation, operator training, inspection changes, rework, spare parts, debugging time, at downtime sa panahon ng mga rebisyon ng produkto.

Ano ang mahalaga para sa CNC retrofit o machine-tool integration teams?

Mahalaga ang mga interface: tukuyin ang mga signal, feedback sa drive, koordinasyon ng positioner, abot ng robot, status ng fixture, pagbawi ng fault, at responsibilidad para sa mga pagbabago sa programa bago mabili ang kagamitan.

Tinatanggal ba ng robot welding ang mga alalahanin sa kaligtasan ng welding?

Hindi. Binabago nito ang problema sa kaligtasan. Ang proyekto ay nangangailangan pa rin ng mga kontrol sa welding-environment, at nangangailangan din ito ng robot-cell guarding, access control, ligtas na pagbawi, at mga pamamaraan sa pag-iisa sa enerhiya.

Dapat bang maging bahagi ng desisyon sa pagpili ang pagsasanay?

Oo. Ang manu-manong welding ay nangangailangan ng kasanayan sa welding at disiplina sa inspeksyon, habang ang robot welding ay nagdaragdag ng mga kasanayan sa programming, technician, pagpapanatili, at kaligtasan sa pagbawi. Tratuhin ang mga kinakailangan ng mga taong iyon bilang bahagi ng kaso ng negosyo.

KATEGORYA NG PRODUKTO

I-download Ngayon Catalog ng Produkto

2026-07-23 1156

SZGH-Technology-Full-Product-Catalog-Robots-CNC-Automation-2026.pdf

2026-06-18 46

SZGH CNC Milling Controller Catalog.pdf.pdf

2026-06-17 8

SCARA Robot White Paper.pdf

2026-06-11 30

SZGH-Collaborative-Robot-Cobot-Catalog-BCi-Series.pdf

2026-06-10 81

Shenzhen Guanhong Technology - Servo Motor Brochure 2025.4.pdf

2026-05-11 57

CNC MACHINE TOOL CATALOG.pdf

SZGH — Manufacturing Automation Upgrade Expert para sa mga SME

Tinutulungan namin ang maliliit at katamtamang mga tagagawa na makipagkumpitensya sa mas kaunting paggawa, mas mababang gastos, at mas matalinong mga makina — sa pamamagitan ng CNC system at CNC machinery at mga robot na pang-industriya na kabuuang solusyon na ginawa para sa mga tunay na sahig ng pabrika, hindi lamang sa mga showroom.
Pinagkakatiwalaan ng 3,000+ pabrika sa 126 na bansa.

MABILIS NA LINK

CNC Machine

Braso ng Robot

Makipag-ugnayan sa Amin

Tel: +86-189-2522-3781
Email:  export02@szghtech.com
WhatsApp :  +86-189-2522-3781
Address:  Building 5, South Digital Innovation Industrial Base, No. 80 Puxia Road, Liuyue Community, Henggang Street, Longgang District, Shenzhen, Guangdong 518115, China
Tanggapan ng sangay: Bayan ng Fenggang, Dongguan, Guangdong, China
Copyright © 2026 Shenzhen Guanhong Technology Co., Ltd.(SZGH) Lahat ng Karapatan ay Nakalaan.| Sitemap | Patakaran sa Privacy