Handmatige sweispad
Gebruik hierdie pad wanneer werk verskil volgens geometrie, toegang, hersteltoestand of volgorde. Die sleutelvraag is of bekwame sweisers die variasie met aanvaarbare kwaliteit en naspeurbaarheid kan hanteer.

Kyke: 0 Skrywer: Werfredakteur Publiseertyd: 2026-12-10 Oorsprong: Werf


Robotsweiswerk is gewoonlik die opsie om te bekragtig wanneer die deelfamilie herhaalbaar is, die bevestiging en gesamentlike toegang stabiel kan bly, en die projek kan robotprogrammering, bewaking, integrasie en veiligheidshersiening ondersteun. Handsweiswerk is gewoonlik die opsie om te behou wanneer die mengsel gereeld verander, toegang onseker is, bondels klein is, of die werk steeds afhang van vaardige oordeel. Vergelyk beide onder dieselfde deel, gesamentlike, inspeksie, opstelling, herbewerking en personeelaannames voor jy kies.
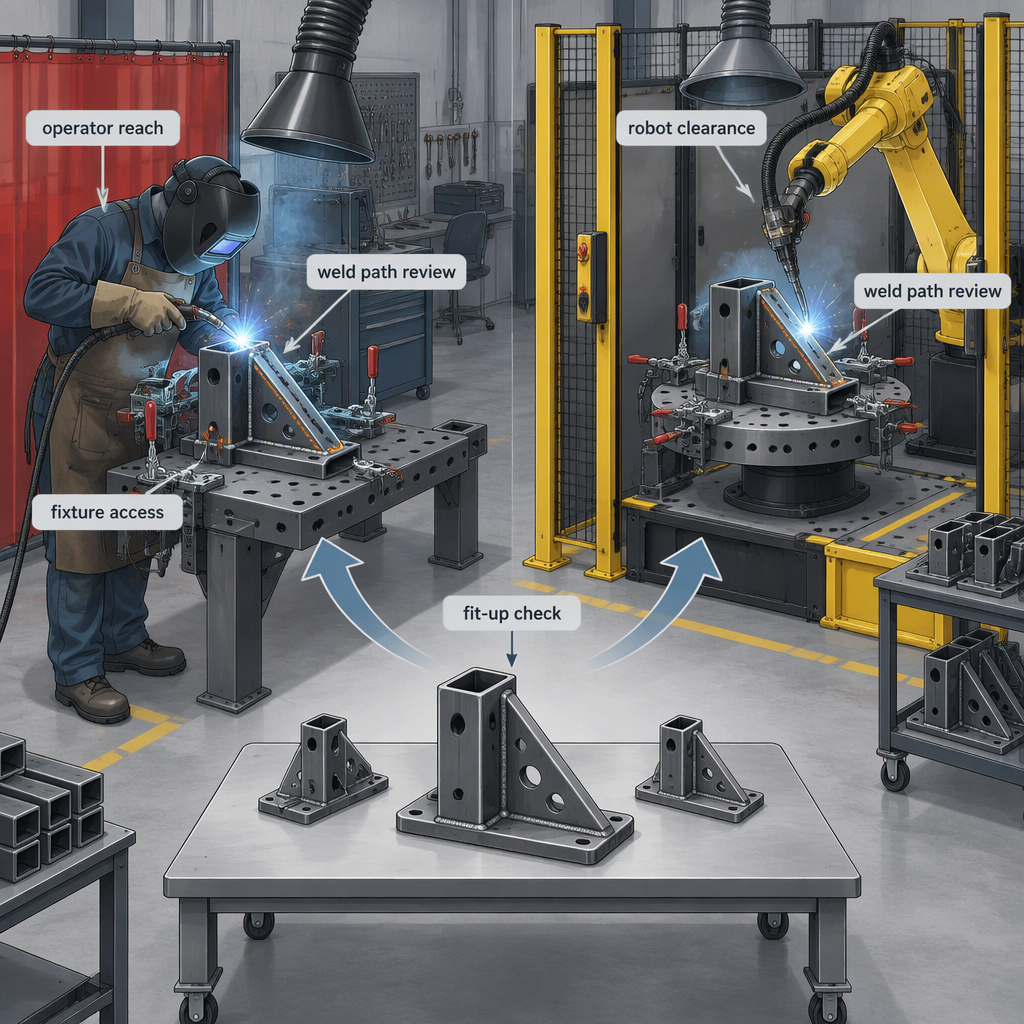
Gebruik hierdie pad wanneer werk verskil volgens geometrie, toegang, hersteltoestand of volgorde. Die sleutelvraag is of bekwame sweisers die variasie met aanvaarbare kwaliteit en naspeurbaarheid kan hanteer.
Gebruik hierdie pad wanneer onderdele, toebehore, sweispaaie en inspeksiereëls herhaal kan word. Die sleutelvraag is of die sel geïntegreer, bewaak, ontfout en ondersteun kan word deur produksieveranderinge.
'n Regverdige robotsweis- vs handsweis-vergelyking gebruik dieselfde werkstukfamilie, sweisdefinisie, bevestigingskonsep, inspeksiereël, opstellingsgrens en herbewerkingsbeleid vir beide opsies.
| Vergelyking item | Handmatige sweisvraag | Robotsweisvraag |
|---|---|---|
| Deel meng | Hoe gereeld verander meetkunde, dikte, toegang of sweisvolgorde? | Kan die onderdeelfamilie in herhaalbare programme en wedstryde gegroepeer word? |
| Volume | Regverdig die bondelgrootte vaardige opstelling sonder oormatige wag? | Is die herhalingsvolume genoeg om programmering, toebehore en selopstellingswerk te absorbeer? |
| Sweis toegang | Kan 'n sweiser die las konsekwent bereik en sien? | Kan die fakkelpad, hoek, speling en nadering sonder botsings geleer word? |
| Kwaliteit reël | Watter inspeksiekriteria, aanvaardingslimiete en herwerkreëls is van toepassing? | Kan dieselfde kriteria nagegaan word na outomatiese slaag en programveranderings? |
| Omskakeling | Hoeveel tyd word spandeer om gereedskap, tekeninge, hegpunte en klemme te vind? | Hoeveel tyd word spandeer om toebehore te laai, programme te kies en afwykings te bevestig? |
Handsweiswerk pas die beste as die basislyn om te toets wanneer onderdele onreëlmatig is, bondels kort is, of die operasie hang af van menslike aanpassing wat nog nie in toebehore, programme en herhaalbare kontrole omskep is nie.
Robotsweiswerk word die moeite werd om te toets wanneer herhaalde volume, stabiele toebehore en leerbare sweispaaie outomatisering ondersteunbaar maak na die eerste demonstrasiedeel.
Die NIOSH-sentrum vir beroepsrobotikanavorsing raam robotika-veiligheid rondom werkers wat robotte gebruik, dra of werk naby robotte, insluitend tradisionele industriële robotte in selle of hokke en nuwer mede-bestaande tegnologie.
NIOSH beskryf ook werk oor robotverwante beseringsmonitering, robotiese werkplekrisikoprofiele en ondersteuning vir konsensusveiligheidstandaarde, so 'n robotsweisbesluit moet die selrisiko-oorsig insluit, nie net boogtyd nie.
Moenie terugbetaling uit robotprys of arbeidskoers alleen bereken nie; sluit opstelling, toebehore, programmering, bewaking, stilstand, inspeksie, herwerk, opleiding en omskakeling vir beide keuses in.
| As die oorheersende koste ... | Kontroleer voordat u | Besluitimplikasie kies |
|---|---|---|
| Sweistyd op herhalende dele | Meet siklus, pas op en herwerk op dieselfde gesamentlike familie. | Robotsweiswerk verdien dalk 'n beheerde proef. |
| Ingenieursverandering en opstelling | Volg hoe gereeld tekeninge, toebehore of volgordereëls verander. | Handsweiswerk kan meer buigsaam bly. |
| Inspeksie en herwerk | Afsonderlike defekte wat veroorsaak word deur vaardigheid, inpassing, toegang of prosesonstabiliteit. | Maak die hoofoorsaak reg voordat waarde aan outomatisering toegeken word. |
| Stilstand en ondersteuning | Skat wie programme, aandrywers, kontroles en veiligheidstoestelle kan foutspoor. | Robotsweiswerk benodig ondersteuningskapasiteit, nie net toerustingbegroting nie. |
Vir CNC-herstel- en robottoepassingspanne moet die robotsweis-besluit koppelvlakseine, bewegingskoördinasie, aandrywingterugvoer, toebehore, ontfoutingstoegang en die veiligheidsargitektuur rondom die sel insluit.
Die vergelyking moet robotgevare en sweis-omgewingsgevare as afsonderlike maar gekoppelde werkstrome behandel: die sel moet mens-robot-interaksie bestuur terwyl die sweisarea boog-, rook-, brand-, ventilasie- en verwante prosesrisiko's bestuur.
NIOSH beskryf beroepsrobotikaveiligheid in terme van werkers wat robotte gebruik, dra of naby hulle werk, insluitend tradisionele industriële robotte in selle en hokke.
Die American Welding Society identifiseer AWS/ANSI Z49.1:2021, Veiligheid in sweis-, sny- en verwante prosesse , wat veiligheids- en gesondheidsonderwerpe in die sweisomgewing dek, insluitend personeelbeskerming, areabeskerming, ventilasie, brandvoorkoming en -beskerming, en beperkte ruimtes.
Gebruik veiligheidstandaarde en reguleerderhulpbronne om die kontrolelys te vorm, maar bevestig die aanvaarde wet, standaarduitgawe, plaaslike wysigings en terreinveiligheidslêer vir die land en aanleg waar die sweisstelsel sal werk.
Handsweiswerk hang baie af van sweiservaardigheid, terwyl robotsweiswerk programmerings-, tegnikus-, ontfoutings- en veiligheidsherwinningsvaardighede byvoeg wat beplan moet word voordat produksie begin.
AWS identifiseer AWS D16.4M/D16.4:2025 as 'n spesifikasie vir kwalifikasie van robotboogsweispersoneel by Associate Technician, Technician, and Engineer klassifikasies.
Kies na 'n beheerde proef wat dieselfde onderdeelfamilie, toebehore, sweiskriteria, opsteltyd, herwerkreëls, operateurtake, integrasielimiete en veiligheidsaksies vir beide opsies meet.
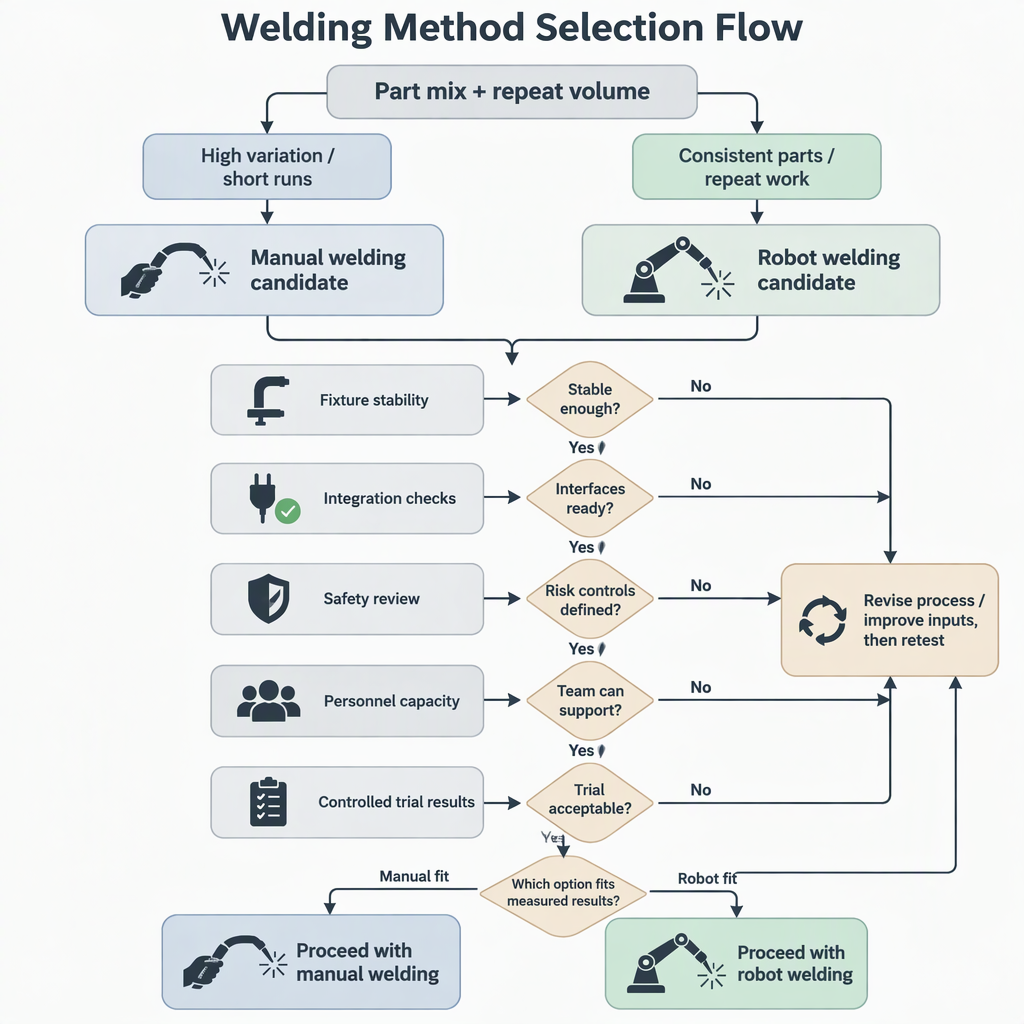
Robotsweiswerk is nie outomaties die beter keuse nie, en handsweiswerk is nie outomaties die veiliger of goedkoper keuse nie; die beter pasvorm is die een wat pas by die onderdeelmengsel, herhaalvolume, integrasiekapasiteit, veiligheidsvereistes en gemete proefresultate.
Hierdie vrae help om die sweiskeuse te beperk nadat die hoofvergelykingstabel en proefplan voltooi is.
Nee. Robotsweiswerk kan herhaalde boogbaanvariasie verminder, maar totale tyd sluit ook laai, klem, programkeuse, foutherstel, inspeksie en omskakeling in. Meet die hele siklus voordat jy 'n spoedeis maak.
Handsweiswerk is gewoonlik beter om te behou wanneer die onderdeelmengsel gereeld verander, toegang onseker is, die herhaalbaarheid van die bevestiging laag is, of die werk gereelde menslike oordeel vereis tydens aanpas en herstel.
Robotsweiswerk is gewoonlik beter om te toets wanneer groepe herhaal, toebehore stabiel is, sweispaaie kan geleer word, en die span kan programmering, bewaking, instandhouding en veilige herstel ondersteun.
Algemeen gemis items sluit in bevestigingsingenieurswese, robotprogrammering, bewaking, veiligheidsvalidering, operateuropleiding, inspeksieveranderings, herwerk, onderdele, ontfoutingstyd en stilstand tydens produkhersiening.
Interfaces maak saak: definieer seine, dryfterugvoer, posisioneerder-koördinasie, robotbereik, bevestigingstatus, foutherstel en verantwoordelikheid vir programveranderings voordat toerusting aangekoop word.
Nee. Dit verander die veiligheidsprobleem. Die projek benodig steeds sweis-omgewingskontroles, en dit benodig ook robotselbewaking, toegangsbeheer, veilige herwinning en energie-isolasieprosedures.
Ja. Handsweiswerk vereis sweisvaardigheid en inspeksiedissipline, terwyl robotsweiswerk programmerings-, tegnikus-, instandhoudings- en veiligheidsherwinningsvaardighede byvoeg. Hanteer daardie mensevereistes as deel van die besigheidsaak.


2026-07-23 1156
SZGH-Tegnologie-Volledige-produk-katalogus-Robotte-CNC-outomatisering-2026.pdf
2026-06-18 46
SZGH CNC Freesbeheerder Catalog.pdf.pdf
2026-06-17 8
SCARA Robot Witskrif.pdf
2026-06-11 30
SZGH-Samewerkende-Robot-Cobot-Katalogus-BCi-Series.pdf
2026-06-10 81
Shenzhen Guanhong Tegnologie - Servo Motor Brosjure 2025.4.pdf
2026-05-11 57
CNC MASJIEN GEREEDSKAP KATALOGUS.pdf


