Manuel kaynak yolu
İşin geometriye, erişime, onarım koşuluna veya sıraya göre değiştiği durumlarda bu yolu kullanın. Temel soru, yetenekli kaynakçıların varyasyonu kabul edilebilir kalite ve izlenebilirlikle ele alıp alamayacağıdır.

Görüntüleme: 0 Yazar: Site Editörü Yayınlanma Tarihi: 2026-12-10 Kaynak: Alan


Parça ailesi tekrarlanabilir olduğunda, fikstür ve bağlantı erişimi sabit kalabildiğinde ve proje robot programlamayı, korumayı, entegrasyonu ve güvenlik incelemesini destekleyebildiğinde robot kaynağı genellikle doğrulama seçeneğidir. Karışımın sık sık değiştiği, erişimin belirsiz olduğu, partilerin küçük olduğu veya işin hâlâ uzman muhakemesine bağlı olduğu durumlarda manuel kaynak genellikle sürdürülecek bir seçenektir. Seçim yapmadan önce her ikisini de aynı parça, bağlantı, inceleme, kurulum, yeniden işleme ve personel varsayımları altında karşılaştırın.
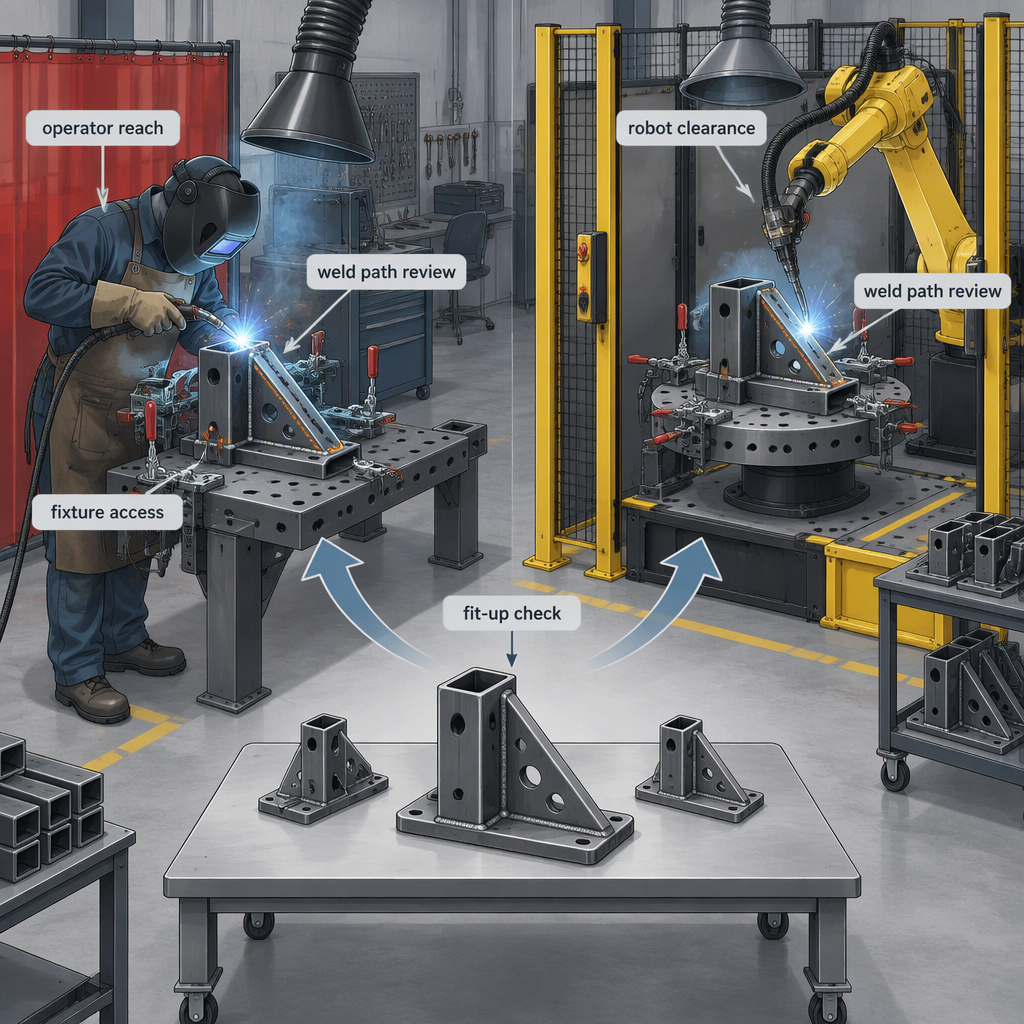
İşin geometriye, erişime, onarım koşuluna veya sıraya göre değiştiği durumlarda bu yolu kullanın. Temel soru, yetenekli kaynakçıların varyasyonu kabul edilebilir kalite ve izlenebilirlikle ele alıp alamayacağıdır.
Parçalar, fikstürler, kaynak yolları ve inceleme kuralları tekrarlanabildiğinde bu yolu kullanın. Anahtar soru, hücrenin üretim değişiklikleri yoluyla entegre edilip edilemeyeceği, korunabileceği, hata ayıklanıp desteklenemeyeceği ve desteklenip desteklenemeyeceğidir.
Adil bir robot kaynağı ve manuel kaynak karşılaştırması, her iki seçenek için de aynı iş parçası ailesini, kaynak tanımını, fikstür konseptini, denetim kuralını, kurulum sınırını ve yeniden işleme politikasını kullanır.
| Karşılaştırma öğesi | Manuel kaynak sorusu | Robot kaynak sorusu |
|---|---|---|
| Parça karışımı | Geometri, kalınlık, erişim veya kaynak sırası ne sıklıkla değişiyor? | Parça ailesi tekrarlanabilir programlar ve fikstürler halinde gruplandırılabilir mi? |
| Hacim | Parti büyüklüğü, aşırı beklemeye gerek kalmadan ustaca kurulum yapılmasını haklı kılıyor mu? | Tekrar hacmi programlama, fikstür ve hücre kurulumu işlerini özümsemek için yeterli mi? |
| Kaynak erişimi | Bir kaynakçı bağlantıya tutarlı bir şekilde ulaşıp görebilir mi? | Torç yolu, açısı, açıklığı ve yaklaşması çarpışmalar olmadan öğretilebilir mi? |
| Kalite kuralı | Hangi muayene kriterleri, kabul limitleri ve yeniden işleme kuralları geçerlidir? | Otomatik geçişler ve program değişikliklerinden sonra aynı kriterler kontrol edilebilir mi? |
| Değişim | Aletleri, çizimleri, bağlantı noktalarını ve kelepçeleri bulmak için ne kadar zaman harcanıyor? | Fikstürleri yüklemek, programları seçmek ve ofsetleri onaylamak için ne kadar zaman harcanıyor? |
Manuel kaynak, parçaların düzensiz olduğu, partilerin kısa olduğu veya operasyonun henüz donanımlara, programlara ve tekrarlanabilir kontrollere dönüştürülmemiş insan adaptasyonuna bağlı olduğu durumlarda test için temel olarak en uygun yöntemdir.
Tekrarlanan hacim, stabil fikstürler ve öğretilebilir kaynak yolları otomasyonu ilk gösteri bölümünün ötesinde desteklenebilir hale getirdiğinde robot kaynağı test edilmeye değer hale gelir.
NIOSH Mesleki Robotik Araştırma Merkezi, robotik güvenliğini, hücrelerdeki veya kafeslerdeki geleneksel endüstriyel robotlar ve daha yeni mevcut teknolojiler de dahil olmak üzere robotları kullanan, giyen veya robotların yakınında çalışan işçiler etrafında çerçeveliyor.
NIOSH ayrıca robotla ilgili yaralanma izleme, robotik işyeri risk profilleri ve fikir birliği güvenlik standartlarına yönelik destek konusundaki çalışmaları da açıklar; bu nedenle bir robot kaynak kararı yalnızca ark süresini değil, hücre riskini de incelemeyi içermelidir.
Geri ödemeyi yalnızca robot fiyatından veya işçilik oranından hesaplamayın; kurulum, demirbaşlar, programlama, koruma, arıza süresi, inceleme, yeniden işleme, eğitim ve her iki seçenek için geçişi içerir.
| Baskın maliyet ise... | Seçmeden önce kontrol edin | Karar uygulaması |
|---|---|---|
| Tekrarlanan parçalarda kaynakçı süresi | Aynı ortak aile üzerinde döngüyü, ayarlamayı ve yeniden çalışmayı ölçün. | Robot kaynağı kontrollü bir denemeyi hak edebilir. |
| Mühendislik değişikliği ve kurulumu | Çizimlerin, fikstürlerin veya sıralama kurallarının ne sıklıkta değiştiğini takip edin. | Manuel kaynak daha esnek kalabilir. |
| Denetim ve yeniden işleme | Beceri, uyum, erişim veya süreç istikrarsızlığından kaynaklanan ayrı kusurlar. | Otomasyona değer atamadan önce temel nedeni düzeltin. |
| Arıza süresi ve destek | Programlarda, sürücülerde, kontrollerde ve güvenlik cihazlarında kimin sorun giderebileceğini tahmin edin. | Robot kaynağının yalnızca ekipman bütçesine değil, destek kapasitesine de ihtiyacı var. |
CNC yenileme ve robot uygulama ekipleri için robot kaynak kararı, arayüz sinyallerini, hareket koordinasyonunu, sürücü geri bildirimini, fikstürleri, hata ayıklama erişimini ve hücre etrafındaki güvenlik mimarisini içermelidir.
Karşılaştırma, robot tehlikelerini ve kaynak ortamı tehlikelerini ayrı fakat bağlantılı iş akışları olarak ele almalıdır: kaynak alanı ark, duman, yangın, havalandırma ve ilgili süreç risklerini yönetirken hücre de insan-robot etkileşimini yönetmelidir.
NIOSH, mesleki robotik güvenliğini, hücreler ve kafeslerdeki geleneksel endüstriyel robotlar da dahil olmak üzere robotları kullanan, giyen veya robotların yakınında çalışan işçiler açısından tanımlıyor.
Amerikan Kaynak Topluluğu, AWS/ANSI Z49.1:2021, Kaynak, Kesme ve İlgili İşlemlerde Güvenlik , personel koruması, alan koruması, havalandırma, yangın önleme ve koruma ve kapalı alanlar dahil olmak üzere kaynak ortamındaki güvenlik ve sağlık konularını kapsar.
Kontrol listesini şekillendirmek için güvenlik standartlarını ve düzenleyici kaynakları kullanın, ancak kaynak sisteminin çalışacağı ülke ve tesis için kabul edilen yasayı, standart baskıyı, yerel değişiklikleri ve saha güvenlik dosyasını onaylayın.
Manuel kaynak büyük ölçüde kaynakçının becerisine bağlıdır; robot kaynağı ise üretim başlamadan önce planlanması gereken programlama, teknisyen, hata ayıklama ve güvenlik kurtarma becerilerini ekler.
AWS, AWS D16.4M/D16.4:2025'i, Yardımcı Teknisyen, Teknisyen ve Mühendis sınıflandırmalarındaki robotik ark kaynağı personelinin yeterliliğine yönelik bir spesifikasyon olarak tanımlar.
Her iki seçenek için de aynı parça ailesini, fikstürleri, kaynak kriterlerini, kurulum süresini, yeniden işleme kurallarını, operatör görevlerini, entegrasyon sınırlarını ve güvenlik eylemlerini ölçen kontrollü bir denemeden sonra seçim yapın.
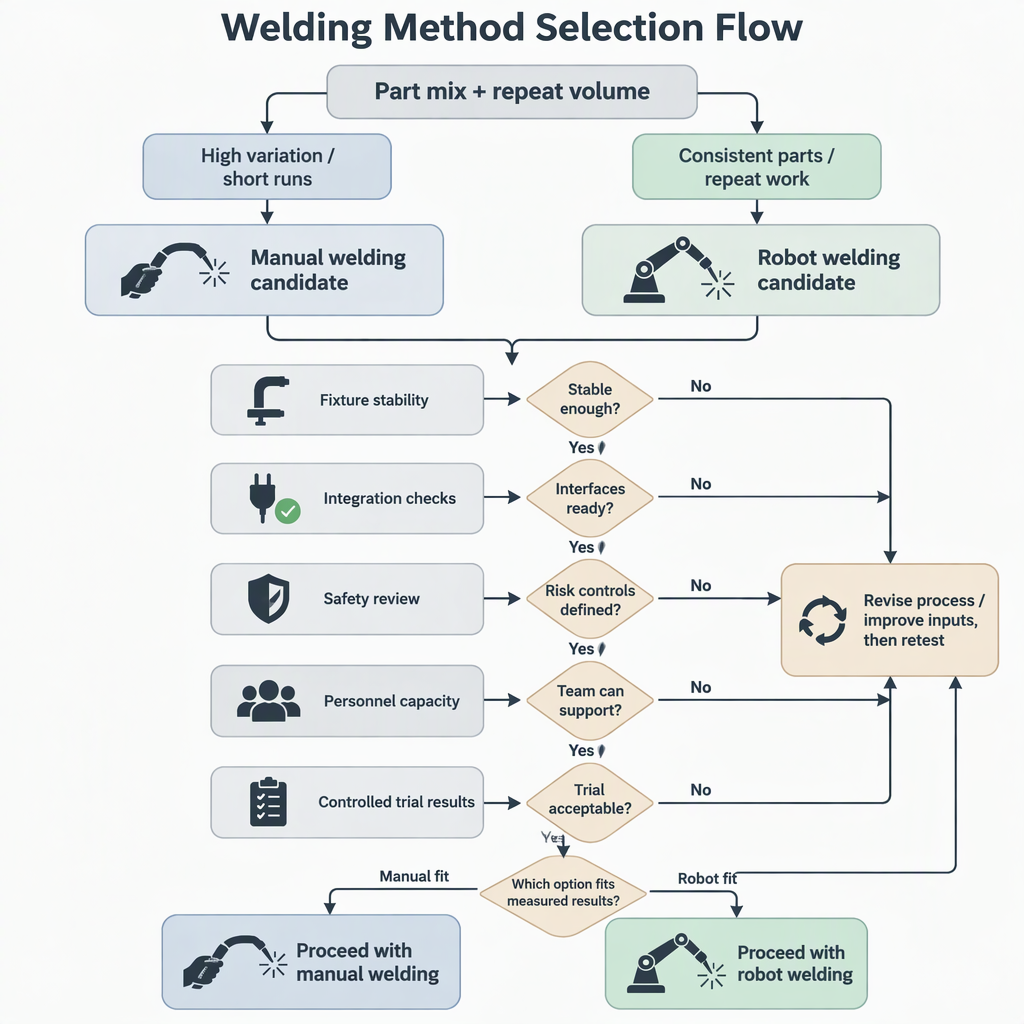
Robot kaynağı otomatik olarak daha iyi bir seçim değildir ve manuel kaynak otomatik olarak daha güvenli veya daha ucuz bir seçim değildir; parça karışımı, tekrar hacmi, entegrasyon kapasitesi, güvenlik gereksinimleri ve ölçülen deneme sonuçlarıyla eşleşen uyum daha iyidir.
Bu sorular, ana karşılaştırma tablosu ve deneme planı tamamlandıktan sonra kaynak seçeneğinin daraltılmasına yardımcı olur.
Hayır. Robot kaynağı, tekrarlanan ark yolu değişimini azaltabilir ancak toplam süre aynı zamanda yükleme, bağlama, program seçimi, arıza giderme, inceleme ve değişimi de içerir. Hız talebinde bulunmadan önce tüm döngüyü ölçün.
Parça karışımının sık sık değiştiği, erişimin belirsiz olduğu, fikstür tekrarlanabilirliğinin düşük olduğu veya işin montaj ve onarım sırasında sık sık insan muhakemesi gerektirdiği durumlarda manuel kaynağın sürdürülmesi genellikle daha iyidir.
Grupların tekrarlandığı, fikstürlerin stabil olduğu, kaynak yollarının öğretilebildiği ve ekibin programlamayı, korumayı, bakımı ve güvenli kurtarmayı destekleyebildiği durumlarda robot kaynağının test edilmesi genellikle daha iyidir.
Yaygın olarak gözden kaçırılan öğeler arasında fikstür mühendisliği, robot programlama, koruma, güvenlik doğrulaması, operatör eğitimi, inceleme değişiklikleri, yeniden işleme, yedek parçalar, hata ayıklama süresi ve ürün revizyonları sırasındaki kesintiler yer alır.
Arayüzler önemlidir: Ekipman satın alınmadan önce sinyalleri, sürücü geri bildirimini, konumlayıcı koordinasyonunu, robot erişimini, fikstür durumunu, arıza gidermeyi ve program değişikliklerinin sorumluluğunu tanımlayın.
Hayır. Güvenlik sorununu değiştirir. Projenin hala kaynak ortamı kontrollerine ihtiyacı var ve aynı zamanda robot hücre koruması, erişim kontrolü, güvenli kurtarma ve enerji izolasyon prosedürlerine de ihtiyacı var.
Evet. Manuel kaynak, kaynak becerisi ve denetim disiplini gerektirirken robot kaynağı, programlama, teknisyen, bakım ve güvenlik-kurtarma becerilerini ekler. Bu kişilerin ihtiyaçlarını iş gerekçesinin bir parçası olarak ele alın.


2026-07-23 1156
SZGH-Teknoloji-Tüm-Ürün-Katalog-Robotlar-CNC-Otomasyon-2026.pdf
2026-06-18 46
SZGH CNC Freze Kontrol Cihazı Kataloğu.pdf.pdf
2026-06-17 8
SCARA Robot Teknik Raporu.pdf
2026-06-11 30
SZGH-İşbirlikçi-Robot-Cobot-Katalog-BCi-Serisi.pdf
2026-06-10 81
Shenzhen Guanhong Teknolojisi - Servo Motor Broşürü 2025.4.pdf
2026-05-11 57
CNC TAKIM KATALOĞU.pdf


