Manuell svetsbana
Använd den här sökvägen när arbetet varierar beroende på geometri, åtkomst, reparationsskick eller sekvens. Nyckelfrågan är om skickliga svetsare kan hantera variationen med acceptabel kvalitet och spårbarhet.

Visningar: 0 Författare: Webbplatsredaktör Publiceringstid: 2026-12-10 Ursprung: Plats


Robotsvetsning är vanligtvis alternativet att validera när delfamiljen är repeterbar, fixturen och skarven kan förbli stabila, och projektet kan stödja robotprogrammering, bevakning, integration och säkerhetsgranskning. Manuell svetsning är vanligtvis alternativet att behålla när blandningen ändras ofta, tillgången är osäker, partierna är små eller arbetet fortfarande beror på skickligt omdöme. Jämför båda under samma del, skarv, inspektion, uppsättning, omarbetning och bemanningsantaganden innan du väljer.
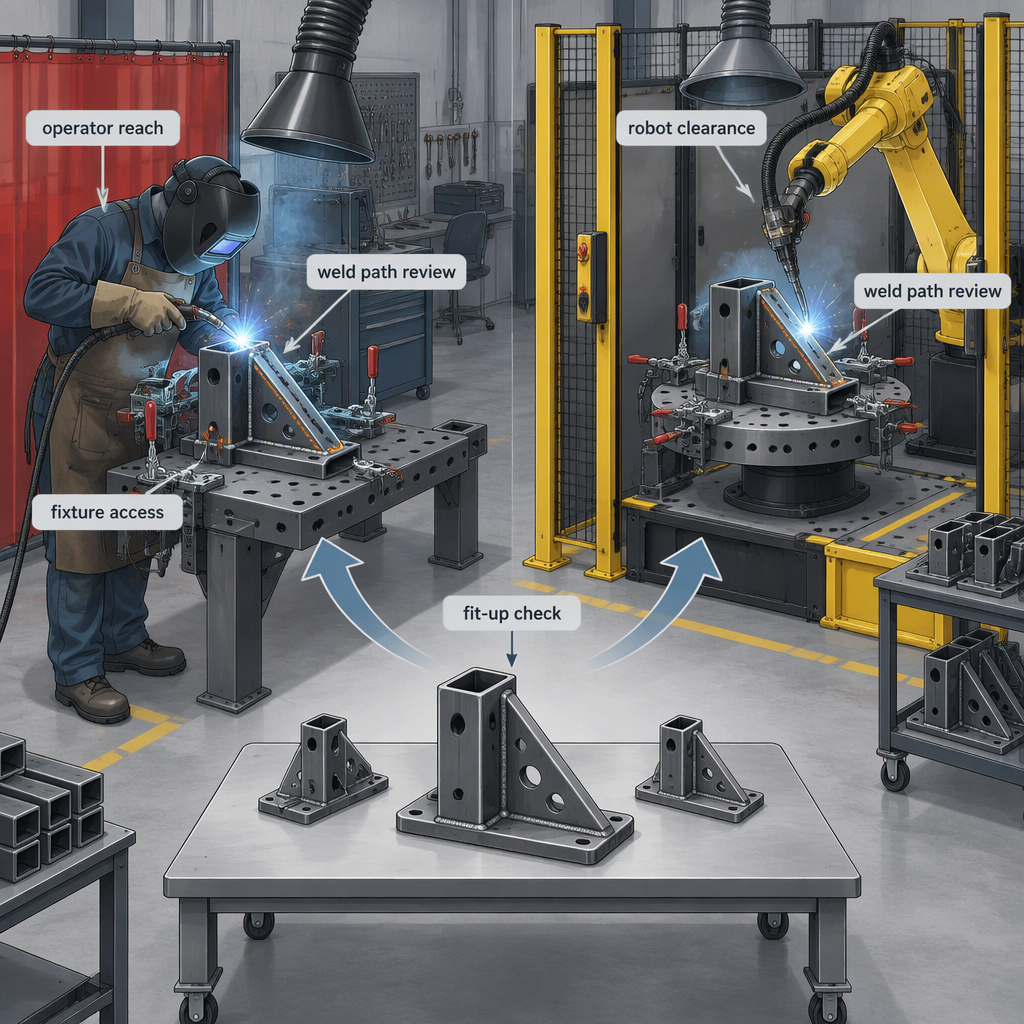
Använd den här sökvägen när arbetet varierar beroende på geometri, åtkomst, reparationsskick eller sekvens. Nyckelfrågan är om skickliga svetsare kan hantera variationen med acceptabel kvalitet och spårbarhet.
Använd denna väg när delar, fixturer, svetsbanor och inspektionsregler kan upprepas. Nyckelfrågan är om cellen kan integreras, skyddas, felsökas och stödjas genom produktionsförändringar.
En rättvis jämförelse av robotsvetsning och manuell svetsning använder samma arbetsstyckefamilj, svetsdefinition, fixturkoncept, inspektionsregel, inställningsgräns och omarbetningspolicy för båda alternativen.
| Jämförelsepunkt | Manuell svetsfråga | Robotsvetsfråga |
|---|---|---|
| Del mix | Hur ofta ändras geometri, tjocklek, åtkomst eller svetssekvens? | Kan delfamiljen grupperas i repeterbara program och fixturer? |
| Volym | Motiverar batchstorleken en skicklig installation utan överdriven väntan? | Är upprepningsvolymen tillräcklig för att absorbera programmerings-, fixtur- och cellinstallationsarbete? |
| Svetsåtkomst | Kan en svetsare nå och se fogen konsekvent? | Kan facklans väg, vinkel, frigång och inflygning läras in utan kollisioner? |
| Kvalitetsregel | Vilka inspektionskriterier, acceptansgränser och omarbetningsregler gäller? | Kan samma kriterier kontrolleras efter automatiserade pass och programändringar? |
| Övergång | Hur mycket tid går åt till att hitta verktyg, ritningar, fästpunkter och klämmor? | Hur mycket tid går åt till att ladda fixturer, välja program och bekräfta offset? |
Manuell svetsning passar bäst som baslinje för att testa när delar är oregelbundna, partier är korta eller operationen beror på mänsklig anpassning som ännu inte har omvandlats till fixturer, program och repeterbara kontroller.
Robotsvetsning blir värt att testa när repeterad volym, stabila fixturer och inlärbara svetsbanor gör automatisering stödbar bortom den första demonstrationsdelen.
De NIOSH Center for Occupational Robotics Research ramar in robotsäkerhet kring arbetare som använder, bär eller arbetar nära robotar, inklusive traditionella industrirobotar i celler eller burar och nyare samexisterande teknologier.
NIOSH beskriver också arbetet med robotrelaterad skadeövervakning, robotarbetsplatsriskprofiler och stöd för konsensussäkerhetsstandarder, så ett robotsvetsbeslut bör inkludera cellriskgranskning, inte bara bågtid.
Beräkna inte återbetalning enbart utifrån robotpris eller arbetskostnad; inkluderar installation, fixturer, programmering, bevakning, stillestånd, inspektion, omarbetning, utbildning och byte för båda valen.
| Om den dominerande kostnaden är... | Kontrollera innan du väljer | Beslutskonsekvens |
|---|---|---|
| Svetstid på återkommande delar | Mät cykel, anpassning och omarbetning på samma gemensamma familj. | Robotsvetsning kan förtjäna en kontrollerad prövning. |
| Ingenjörsförändring och inställning | Spåra hur ofta ritningar, fixturer eller sekvensregler ändras. | Manuell svetsning kan förbli mer flexibel. |
| Besiktning och omarbetning | Separata defekter orsakade av skicklighet, anpassning, åtkomst eller processinstabilitet. | Åtgärda grundorsaken innan du tilldelar värde till automatisering. |
| Driftstopp och support | Uppskatta vem som kan felsöka program, enheter, kontroller och säkerhetsanordningar. | Robotsvetsning behöver stödkapacitet, inte bara utrustningsbudget. |
För CNC-eftermontering och robotapplikationsteam bör beslutet om robotsvetsning inkludera gränssnittssignaler, rörelsekoordinering, drivåterkoppling, fixturer, felsökningsåtkomst och säkerhetsarkitekturen runt cellen.
Jämförelsen bör behandla robotrisker och svetsmiljörisker som separata men sammankopplade arbetsflöden: cellen måste hantera människa-robotinteraktion medan svetsområdet hanterar båge, rök, brand, ventilation och relaterade processrisker.
NIOSH beskriver yrkesrobotsäkerhet i termer av arbetare som använder, bär eller arbetar nära robotar, inklusive traditionella industrirobotar i celler och burar.
American Welding Society identifierar AWS/ANSI Z49.1:2021, Säkerhet vid svetsning, skärning och besläktade processer , som täcker säkerhets- och hälsoämnen i svetsmiljön, inklusive skydd av personal, områdesskydd, ventilation, brandförebyggande och brandskydd samt slutna utrymmen.
Använd säkerhetsstandarder och tillsynsresurser för att utforma checklistan, men bekräfta den antagna lagen, standardutgåvan, lokala tillägg och säkerhetsfilen för det land och anläggning där svetssystemet kommer att fungera.
Manuell svetsning beror starkt på svetsarens skicklighet, medan robotsvetsning lägger till färdigheter i programmering, tekniker, felsökning och säkerhetsåterställning som måste planeras innan produktionen startar.
AWS identifierar AWS D16.4M/D16.4:2025 som en specifikation för kvalificering av robotbågsvetspersonal vid klassificeringen Associate Technician, Technician och Engineer.
Välj efter ett kontrollerat försök som mäter samma delfamilj, fixturer, svetskriterier, inställningstid, omarbetningsregler, operatörsuppgifter, integrationsgränser och säkerhetsåtgärder för båda alternativen.
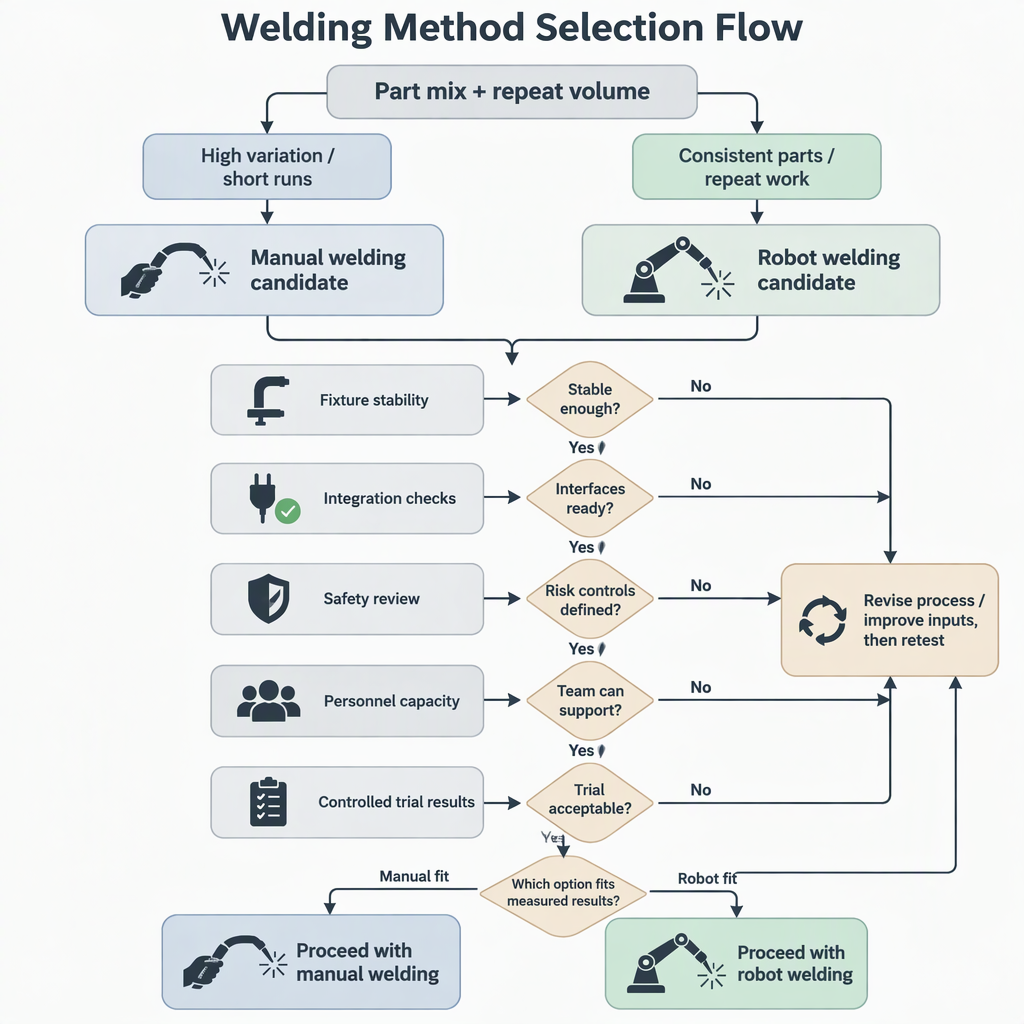
Robotsvetsning är inte automatiskt det bättre valet, och manuell svetsning är inte automatiskt det säkrare eller billigare valet; den bättre passformen är den som matchar detaljblandningen, repeteringsvolymen, integrationskapaciteten, säkerhetskraven och uppmätta provresultat.
Dessa frågor hjälper till att begränsa svetsvalet efter att den huvudsakliga jämförelsetabellen och försöksplanen är klara.
Nej. Robotsvetsning kan minska upprepad bågvägsvariation, men den totala tiden inkluderar även belastning, fastspänning, programval, felåterställning, inspektion och byte. Mät hela cykeln innan du gör ett hastighetsanspråk.
Manuell svetsning är vanligtvis bättre att behålla när detaljblandningen ändras ofta, åtkomsten är osäker, fixturens repeterbarhet är låg eller arbetet kräver frekvent mänsklig bedömning under montering och reparation.
Robotsvetsning är vanligtvis bättre att testa när satser upprepas, fixturer är stabila, svetsbanor kan läras ut och teamet kan stödja programmering, bevakning, underhåll och säker återhämtning.
Vanligt missade föremål inkluderar fixturteknik, robotprogrammering, bevakning, säkerhetsvalidering, operatörsutbildning, inspektionsändringar, omarbetning, reservdelar, felsökningstid och stillestånd under produktrevisioner.
Gränssnitt har betydelse: definiera signaler, drivåterkoppling, lägesställarekoordinering, roboträckvidd, fixturstatus, felåterställning och ansvar för programändringar innan utrustning köps.
Nej. Det förändrar säkerhetsproblemet. Projektet behöver fortfarande svetsmiljökontroller, och det behöver också robotcellsskydd, passerkontroll, säker återhämtning och energiisoleringsprocedurer.
Ja. Manuell svetsning kräver svetsskicklighet och inspektionsdisciplin, medan robotsvetsning ger färdigheter i programmering, tekniker, underhåll och säkerhetsåterställning. Behandla dessa människors krav som en del av affärsfallet.


2026-07-23 1156
SZGH-Technology-Full-Product-Catalog-Robots-CNC-Automation-2026.pdf
2026-06-18 46
SZGH CNC frässtyrenhet Catalog.pdf.pdf
2026-06-17 8
SCARA Robot White Paper.pdf
2026-06-11 30
SZGH-Collaborative-Robot-Cobot-Catalog-BCi-Series.pdf
2026-06-10 81
Shenzhen Guanhong Technology - Servomotorbroschyr 2025.4.pdf
2026-05-11 57
CNC-MASKINVERKTYGSKATALOG.pdf


