เส้นทางการเชื่อมแบบแมนนวล
ใช้เส้นทางนี้เมื่องานแตกต่างกันไปตามรูปทรง การเข้าถึง สภาพการซ่อมแซม หรือลำดับ คำถามสำคัญคือช่างเชื่อมที่มีทักษะสามารถจัดการกับความแปรผันด้วยคุณภาพที่ยอมรับได้และสามารถตรวจสอบย้อนกลับได้หรือไม่

การเข้าชม: 0 ผู้แต่ง: บรรณาธิการเว็บไซต์ เวลาเผยแพร่: 10-12-2569 ที่มา: เว็บไซต์


การเชื่อมด้วยหุ่นยนต์มักจะเป็นตัวเลือกในการตรวจสอบว่ากลุ่มชิ้นส่วนสามารถทำซ้ำได้เมื่อใด อุปกรณ์จับยึดและการเข้าถึงข้อต่อสามารถคงความเสถียรได้ และโครงการสามารถรองรับการเขียนโปรแกรมหุ่นยนต์ การป้องกัน บูรณาการ และการตรวจสอบความปลอดภัย การเชื่อมด้วยมือมักเป็นตัวเลือกที่จะเก็บไว้เมื่อส่วนผสมเปลี่ยนแปลงบ่อย การเข้าถึงไม่แน่นอน ปริมาณน้อย หรืองานยังคงขึ้นอยู่กับวิจารณญาณของผู้เชี่ยวชาญ เปรียบเทียบทั้งภายใต้ชิ้นส่วนเดียวกัน ข้อต่อ การตรวจสอบ การตั้งค่า การทำงานซ้ำ และสมมติฐานด้านพนักงานก่อนเลือก
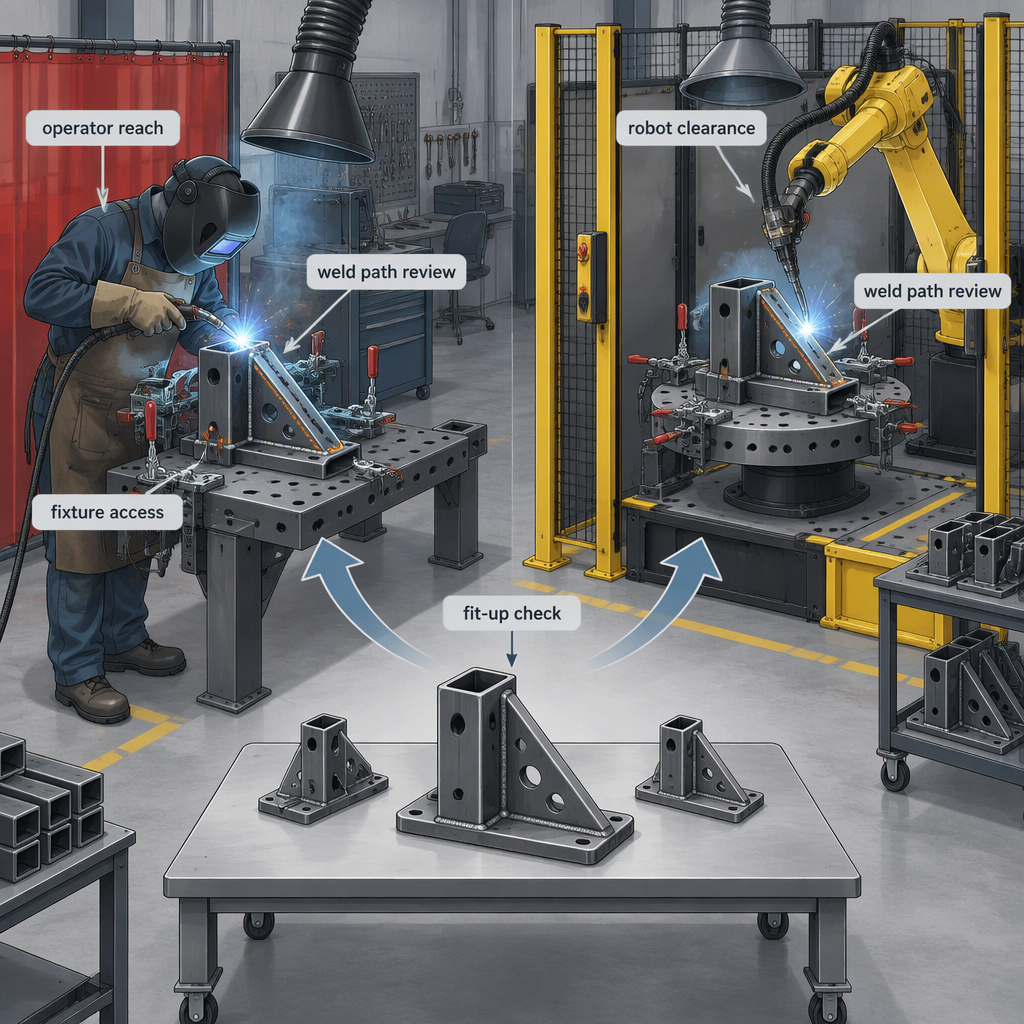
ใช้เส้นทางนี้เมื่องานแตกต่างกันไปตามรูปทรง การเข้าถึง สภาพการซ่อมแซม หรือลำดับ คำถามสำคัญคือช่างเชื่อมที่มีทักษะสามารถจัดการกับความแปรผันด้วยคุณภาพที่ยอมรับได้และสามารถตรวจสอบย้อนกลับได้หรือไม่
ใช้เส้นทางนี้เมื่อชิ้นส่วน อุปกรณ์จับยึด เส้นทางการเชื่อม และกฎการตรวจสอบสามารถทำซ้ำได้ คำถามสำคัญคือว่าเซลล์สามารถบูรณาการ ป้องกัน ดีบั๊ก และสนับสนุนผ่านการเปลี่ยนแปลงการผลิตได้หรือไม่
การเปรียบเทียบการเชื่อมด้วยหุ่นยนต์ที่ยุติธรรมกับการเชื่อมด้วยตนเองจะใช้กลุ่มชิ้นงานเดียวกัน คำจำกัดความของการเชื่อม แนวคิดฟิกซ์เจอร์ กฎการตรวจสอบ ขอบเขตการตั้งค่า และนโยบายการทำงานซ้ำสำหรับทั้งสองตัวเลือก
| รายการเปรียบเทียบ | คำถามเกี่ยวกับการเชื่อมแบบแมนนวล | คำถามเกี่ยวกับการเชื่อมด้วยหุ่นยนต์ |
|---|---|---|
| ส่วนผสมส่วนหนึ่ง | รูปทรง ความหนา การเข้าถึง หรือลำดับการเชื่อมเปลี่ยนแปลงบ่อยแค่ไหน? | กลุ่มชิ้นส่วนสามารถจัดกลุ่มเป็นโปรแกรมและฟิกซ์เจอร์ที่ทำซ้ำได้หรือไม่ |
| ปริมาณ | ขนาดแบตช์เหมาะสมกับการตั้งค่าที่เชี่ยวชาญโดยไม่ต้องรอนานเกินไปหรือไม่ | ปริมาณการทำซ้ำเพียงพอที่จะรองรับการตั้งโปรแกรม ฟิกซ์เจอร์ และการตั้งค่าเซลล์หรือไม่ |
| การเข้าถึงการเชื่อม | ช่างเชื่อมสามารถเข้าถึงและมองเห็นรอยต่อได้สม่ำเสมอหรือไม่? | สามารถสอนเส้นทางคบเพลิง มุม ระยะห่าง และแนวทางโดยไม่ชนกันได้หรือไม่ |
| กฎคุณภาพ | ต้องใช้เกณฑ์การตรวจสอบ ขีดจำกัดการยอมรับ และกฎการทำงานซ้ำอะไรบ้าง | สามารถตรวจสอบเกณฑ์เดียวกันได้หลังจากการผ่านอัตโนมัติและการเปลี่ยนแปลงโปรแกรมหรือไม่ |
| การเปลี่ยนแปลง | ใช้เวลาค้นหาเครื่องมือ แบบร่าง จุดยึด และแคลมป์นานเท่าใด | ใช้เวลาในการโหลดฟิกซ์เจอร์ เลือกโปรแกรม และยืนยันออฟเซ็ตนานเท่าใด |
การเชื่อมด้วยมือเหมาะสมที่สุดเป็นพื้นฐานในการทดสอบเมื่อชิ้นส่วนไม่สม่ำเสมอ จำนวนแบตช์สั้น หรือการทำงานขึ้นอยู่กับการปรับตัวของมนุษย์ที่ยังไม่ได้แปลงเป็นฟิกซ์เจอร์ โปรแกรม และการตรวจสอบซ้ำ
การเชื่อมด้วยหุ่นยนต์จะคุ้มค่ากับการทดสอบเมื่อมีปริมาตรซ้ำ ฟิกซ์เจอร์ที่มีความเสถียร และเส้นทางการเชื่อมที่สอนได้ ทำให้ระบบอัตโนมัติสามารถรองรับได้นอกเหนือจากส่วนสาธิตแรก
ที่ ศูนย์วิจัยหุ่นยนต์อาชีวอนามัย NIOSH วางกรอบความปลอดภัยของหุ่นยนต์ให้กับผู้ปฏิบัติงานที่ใช้ สวมใส่ หรือทำงานใกล้กับหุ่นยนต์ รวมถึงหุ่นยนต์อุตสาหกรรมแบบดั้งเดิมในเซลล์หรือกรง และเทคโนโลยีใหม่ที่มีอยู่ร่วมกัน
NIOSH ยังอธิบายงานเกี่ยวกับการติดตามการบาดเจ็บที่เกี่ยวข้องกับหุ่นยนต์ โปรไฟล์ความเสี่ยงในสถานที่ทำงานของหุ่นยนต์ และการสนับสนุนมาตรฐานความปลอดภัยที่เป็นเอกฉันท์ ดังนั้นการตัดสินใจในการเชื่อมหุ่นยนต์ควรรวมถึงการทบทวนความเสี่ยงต่อเซลล์ด้วย ไม่ใช่แค่เวลาอาร์คเท่านั้น
อย่าคำนวณการคืนทุนจากราคาหุ่นยนต์หรืออัตราค่าแรงเพียงอย่างเดียว รวมถึงการตั้งค่า การติดตั้ง การเขียนโปรแกรม การป้องกัน เวลาหยุดทำงาน การตรวจสอบ การทำงานซ้ำ การฝึกอบรม และการเปลี่ยนแปลงสำหรับทั้งสองตัวเลือก
| หากต้นทุนหลักคือ... | ตรวจสอบก่อนเลือก | นัยการตัดสินใจ |
|---|---|---|
| เวลาการเชื่อมสำหรับชิ้นส่วนที่ทำซ้ำ | วัดวงจร การปรับให้เหมาะสม และการทำงานซ้ำในครอบครัวร่วมเดียวกัน | การเชื่อมด้วยหุ่นยนต์อาจสมควรได้รับการทดลองที่มีการควบคุม |
| การเปลี่ยนแปลงทางวิศวกรรมและการตั้งค่า | ติดตามว่าภาพวาด การติดตั้ง หรือกฎลำดับมีการเปลี่ยนแปลงบ่อยเพียงใด | การเชื่อมด้วยมืออาจมีความยืดหยุ่นมากกว่า |
| การตรวจสอบและการทำงานซ้ำ | แยกข้อบกพร่องที่เกิดจากทักษะ การประกอบ การเข้าถึง หรือความไม่เสถียรของกระบวนการ | แก้ไขสาเหตุที่แท้จริงก่อนกำหนดค่าให้กับระบบอัตโนมัติ |
| การหยุดทำงานและการสนับสนุน | ประเมินว่าใครสามารถแก้ไขปัญหาโปรแกรม ไดรฟ์ การควบคุม และอุปกรณ์ความปลอดภัยได้ | การเชื่อมหุ่นยนต์ต้องการความสามารถในการรองรับ ไม่ใช่แค่งบประมาณอุปกรณ์เท่านั้น |
สำหรับทีมดัดแปลง CNC และทีมประยุกต์หุ่นยนต์ การตัดสินใจในการเชื่อมหุ่นยนต์ควรรวมถึงสัญญาณอินเทอร์เฟซ การประสานงานของการเคลื่อนไหว การตอบสนองของไดรฟ์ ฟิกซ์เจอร์ การเข้าถึงการแก้ไขจุดบกพร่อง และสถาปัตยกรรมความปลอดภัยรอบๆ เซลล์
การเปรียบเทียบควรถือว่าอันตรายจากหุ่นยนต์และอันตรายจากสภาพแวดล้อมในการเชื่อมเป็นขั้นตอนงานที่แยกจากกันแต่เชื่อมโยงกัน: เซลล์จะต้องจัดการปฏิสัมพันธ์ระหว่างมนุษย์กับหุ่นยนต์ ในขณะที่พื้นที่เชื่อมจะจัดการส่วนโค้ง ควัน ไฟไหม้ การระบายอากาศ และความเสี่ยงของกระบวนการที่เกี่ยวข้อง
NIOSH อธิบายความปลอดภัยของหุ่นยนต์อาชีพในแง่ของพนักงานที่ใช้ สวมใส่ หรือทำงานใกล้กับหุ่นยนต์ รวมถึงหุ่นยนต์อุตสาหกรรมแบบดั้งเดิมในห้องขังและกรง
American Welding Society ระบุ AWS/ANSI Z49.1:2021 ความปลอดภัยในการเชื่อม การตัด และกระบวนการที่เกี่ยวข้อง ซึ่งครอบคลุมหัวข้อด้านความปลอดภัยและสุขภาพในสภาพแวดล้อมการเชื่อม รวมถึงการป้องกันบุคลากร การป้องกันพื้นที่ การระบายอากาศ การป้องกันและป้องกันอัคคีภัย และพื้นที่อับอากาศ
ใช้มาตรฐานความปลอดภัยและทรัพยากรของหน่วยงานกำกับดูแลเพื่อกำหนดรายการตรวจสอบ แต่ยืนยันกฎหมายที่นำมาใช้ ฉบับมาตรฐาน การแก้ไขในท้องถิ่น และไฟล์ความปลอดภัยของสถานที่สำหรับประเทศและโรงงานที่ระบบการเชื่อมจะดำเนินการ
การเชื่อมแบบแมนนวลขึ้นอยู่กับทักษะของช่างเชื่อม ในขณะที่การเชื่อมด้วยหุ่นยนต์จะเพิ่มทักษะการเขียนโปรแกรม ช่างเทคนิค การแก้ไขจุดบกพร่อง และการกู้คืนความปลอดภัย ซึ่งจะต้องวางแผนก่อนเริ่มการผลิต
AWS ระบุ AWS D16.4M/D16.4:2025 เป็นข้อกำหนดสำหรับคุณสมบัติของบุคลากรด้านการเชื่อมอาร์กด้วยหุ่นยนต์ในระดับรองช่างเทคนิค ช่างเทคนิค และวิศวกร
เลือกหลังจากการทดลองที่มีการควบคุมซึ่งวัดตระกูลชิ้นส่วนเดียวกัน อุปกรณ์จับยึด เกณฑ์การเชื่อม เวลาการตั้งค่า กฎการทำงานซ้ำ งานของผู้ปฏิบัติงาน ขีดจำกัดในการบูรณาการ และการดำเนินการด้านความปลอดภัยสำหรับทั้งสองตัวเลือก
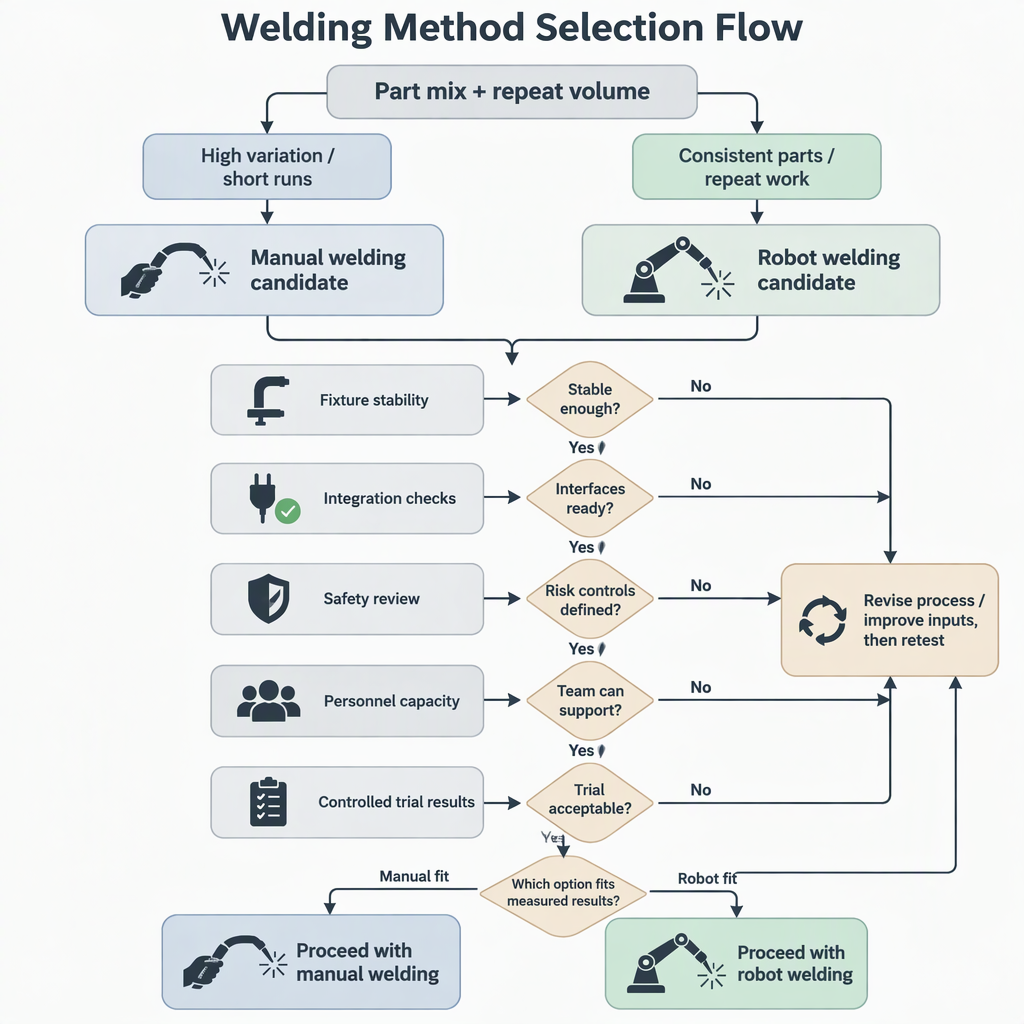
การเชื่อมด้วยหุ่นยนต์ไม่ใช่ตัวเลือกที่ดีกว่าโดยอัตโนมัติ และการเชื่อมด้วยมือไม่ใช่ตัวเลือกที่ปลอดภัยกว่าหรือถูกกว่าโดยอัตโนมัติ ขนาดที่พอดีกว่าคือขนาดที่ตรงกับส่วนผสมของชิ้นส่วน ปริมาณการทำซ้ำ ความสามารถในการบูรณาการ ข้อกำหนดด้านความปลอดภัย และผลการทดลองที่วัดได้
คำถามเหล่านี้ช่วยจำกัดตัวเลือกการเชื่อมหลังจากที่ตารางเปรียบเทียบหลักและแผนการทดลองเสร็จสมบูรณ์
ไม่ การเชื่อมด้วยหุ่นยนต์อาจลดการแปรผันของเส้นทางโค้งซ้ำๆ แต่เวลาทั้งหมดยังรวมถึงการโหลด การหนีบ การเลือกโปรแกรม การกู้คืนข้อผิดพลาด การตรวจสอบ และการเปลี่ยนแปลง วัดรอบทั้งหมดก่อนทำการเคลมความเร็ว
การเชื่อมแบบแมนนวลมักจะดีกว่าหากเก็บไว้เมื่อส่วนผสมของชิ้นส่วนเปลี่ยนแปลงบ่อยครั้ง การเข้าถึงไม่แน่นอน ความสามารถในการทำซ้ำของฟิกซ์เจอร์ต่ำ หรืองานต้องใช้วิจารณญาณของมนุษย์บ่อยครั้งในระหว่างการประกอบและซ่อมแซม
โดยปกติการเชื่อมด้วยหุ่นยนต์มักจะดีกว่าในการทดสอบเมื่อมีการทำซ้ำเป็นชุด ฟิกซ์เจอร์มีความเสถียร สามารถสอนเส้นทางการเชื่อมได้ และทีมงานสามารถรองรับการเขียนโปรแกรม การป้องกัน การบำรุงรักษา และการกู้คืนอย่างปลอดภัย
รายการที่มักพลาด ได้แก่ วิศวกรรมอุปกรณ์ติดตั้ง การตั้งโปรแกรมหุ่นยนต์ การป้องกัน การตรวจสอบความปลอดภัย การฝึกอบรมผู้ปฏิบัติงาน การเปลี่ยนแปลงการตรวจสอบ การทำงานใหม่ ชิ้นส่วนอะไหล่ เวลาในการแก้ไขจุดบกพร่อง และเวลาหยุดทำงานระหว่างการแก้ไขผลิตภัณฑ์
อินเทอร์เฟซมีความสำคัญ: กำหนดสัญญาณ การตอบสนองของไดรฟ์ การประสานงานของตัวกำหนดตำแหน่ง ระยะเอื้อมของหุ่นยนต์ สถานะฟิกซ์เจอร์ การกู้คืนข้อผิดพลาด และความรับผิดชอบในการเปลี่ยนแปลงโปรแกรมก่อนซื้ออุปกรณ์
ไม่ มันเปลี่ยนปัญหาด้านความปลอดภัย โปรเจ็กต์นี้ยังคงต้องการการควบคุมสภาพแวดล้อมในการเชื่อม และยังต้องมีการรักษาความปลอดภัยเซลล์หุ่นยนต์ การควบคุมการเข้าถึง การกู้คืนอย่างปลอดภัย และขั้นตอนการแยกพลังงาน
ใช่. การเชื่อมด้วยมือต้องใช้ทักษะการเชื่อมและวินัยในการตรวจสอบ ในขณะที่การเชื่อมด้วยหุ่นยนต์จะเพิ่มทักษะด้านการเขียนโปรแกรม ช่างเทคนิค การบำรุงรักษา และการกู้คืนความปลอดภัย ปฏิบัติต่อความต้องการของบุคคลเหล่านั้นเป็นส่วนหนึ่งของกรณีทางธุรกิจ


23-07-2026 1156
SZGH-เทคโนโลยี-เต็ม-ผลิตภัณฑ์-แค็ตตาล็อก-Robots-CNC-Automation-2026.pdf
18-06-2026 46
แค็ตตาล็อกตัวควบคุมงานกัด CNC SZGH.pdf.pdf
17-06-2026 8
เอกสารไวท์เปเปอร์หุ่นยนต์ SCARA.pdf
11-06-2026 30
SZGH-Collaborative-Robot-Cobot-Catalog-BCi-Series.pdf
10-06-2026 81
เทคโนโลยีเซินเจิ้น Guanhong - โบรชัวร์เซอร์โวมอเตอร์ 2025.4.pdf
11-05-2026 57
แคตตาล็อกเครื่องมือเครื่อง CNC.pdf


