


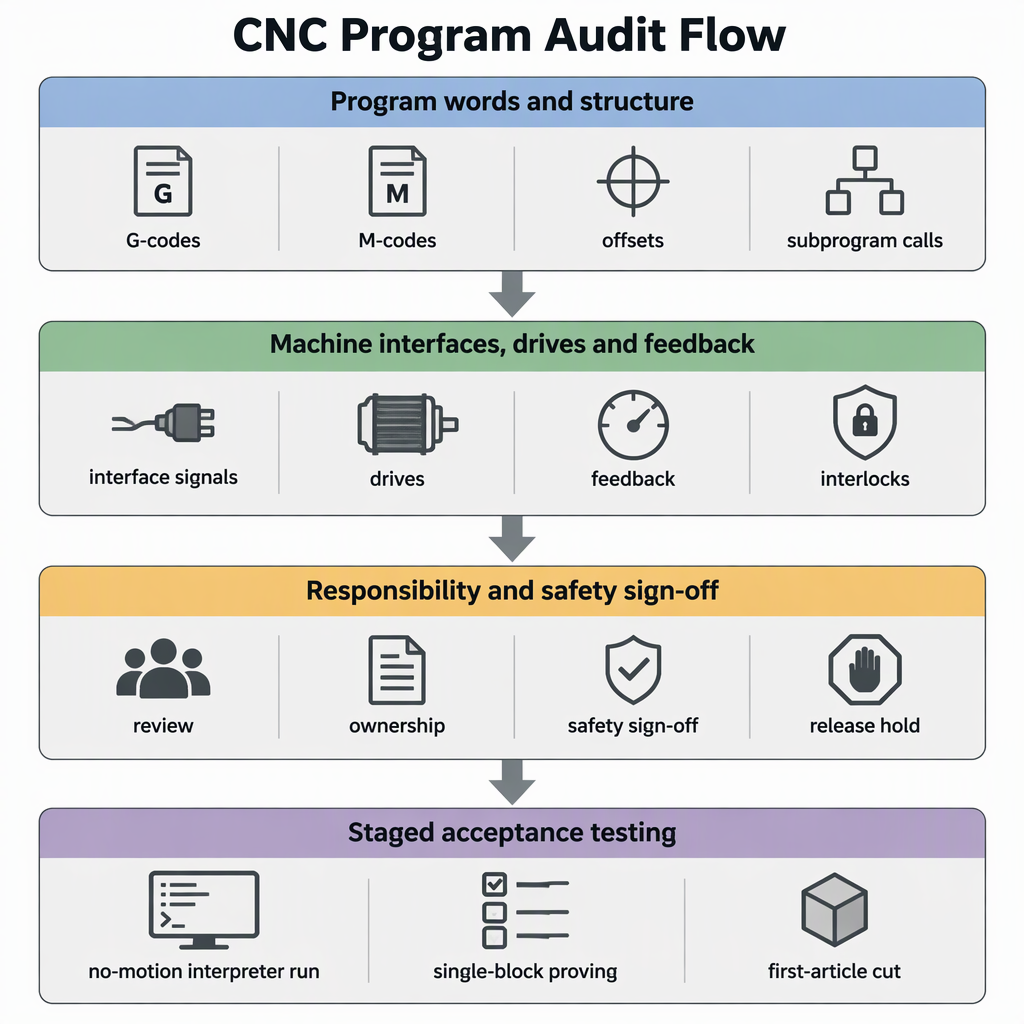
G-code ເຂົ້າກັນໄດ້ແມ່ນການຮຽກຮ້ອງເພື່ອທົດສອບ, ບໍ່ແມ່ນສັນຍາທີ່ຈະຍອມຮັບ. RS274/NGC ເປັນພາສາທີ່ບັນທຶກໄວ້ໃນຄອບຄົວນີ້: ໄດ້ ບົດລາຍງານນາຍພາສາ NIST RS274NGC ອະທິບາຍເຖິງນາຍພາສາທີ່ອ່ານລະຫັດ RS274 ໃນພາສານັ້ນດ້ວຍການດັດແປງໂຄງການ ແລະຂັບ 3 ແກນຫາ 6 ແກນ. ປະຕິບັດການປ່ຽນຕົວຄວບຄຸມເປັນສີ່ການກວດສອບ: ກວດສອບຫ້ອງສະຫມຸດໂຄງການຕໍ່ກັບຊຸດຄໍາສັ່ງຂອງເອກະສານຂອງຜູ້ສະຫມັກ, ຈັບຄູ່ການຄວບຄຸມ, ໄດແລະການໂຕ້ຕອບການໂຕ້ຕອບ, ຕົກລົງເຫັນດີວ່າໃຜເປັນເຈົ້າຂອງຄວາມປອດໄພແລະການປ່ຽນໃຈເຫລື້ອມໃສ, ຫຼັງຈາກນັ້ນພິສູດຜົນໄດ້ຮັບຈາກການດໍາເນີນການທີ່ບໍ່ມີການເຄື່ອນໄຫວໄປຫາບົດຄວາມທໍາອິດທີ່ວັດແທກກ່ອນທີ່ຈະປ່ອຍຫ້ອງສະຫມຸດ. ຊື່ຄອບຄົວບໍ່ແມ່ນຄໍາສັນຍາ; ເອກະສານຂອງຕົວຄວບຄຸມຜູ້ສະໝັກແມ່ນ.
ບ່ອນທີ່ Controller Dialects ຕົວຈິງແລ້ວ Diverge
ຄໍາສັບການເຄື່ອນໄຫວແມ່ນແຫຼ່ງທີ່ອາດຈະມີບັນຫາຫນ້ອຍທີ່ສຸດ: ການເຄື່ອນໄຫວຢ່າງໄວວາ, ຮູບແຂບແລະວົງກົມ, ຄໍາສັ່ງອາຫານແລະ spindle ແລະການຊົດເຊີຍການເຮັດວຽກປະຕິບັດຄໍາດຽວກັນໃນຄໍາອະທິບາຍພາສາແລະໃນເອກະສານການປະຕິບັດທີ່ເຊື່ອມຕໍ່ຂ້າງລຸ່ມນີ້. Divergence ຢູ່ໃນລາຍລະອຽດທີ່ອ້ອມຮອບພວກເຂົາ - ການປ່ຽນແປງເຄື່ອງມືສິ້ນສຸດລົງແນວໃດ, ຫນ່ວຍງານຊົດເຊີຍແລະຕາຕະລາງເຄື່ອງມືທີ່ໃຊ້, ມີວົງຈອນໃດ, ແລະວິທີການຍ່ອຍແລະລະຫັດທີ່ຜູ້ໃຊ້ກໍານົດເປັນຕົວເລກ. ໂປຣແກຣມສາມາດອ່ານໄດ້ຄືກັນ ແລະຍັງຖືກຕັດແຕກຕ່າງກັນ.
ໄດ້ ເອກະສານ RS274 / NGC ຄວາມແຕກຕ່າງ ຂອງຕົວຄວບຄຸມ open-source ທີ່ໃຊ້ກັນຢ່າງກວ້າງຂວາງສະແດງໃຫ້ເຫັນຮູບແບບທີ່ຈະຊອກຫາ, ເພາະວ່າພວກເຂົາປ່ຽນສິ່ງທີ່ໂຄງການເຮັດແທນທີ່ຈະມີລັກສະນະ: ການປ່ຽນແປງເຄື່ອງມືທີ່ບໍ່ກັບຄືນສູ່ຕໍາແຫນ່ງເດີມ, offsets ແລະຄ່າຕາຕະລາງເຄື່ອງມືທີ່ອ່ານຢູ່ໃນຫນ່ວຍງານການຕັ້ງຄ່າເຄື່ອງຈັກ, ຮອບວຽນທີ່ບໍ່ໄດ້ປະຕິບັດ, ແລະການເຄື່ອນຍ້າຍເຮືອນທີ່ຍ້າຍພຽງແຕ່ .axes ທີ່ມີຊື່ຢູ່ໃນຄໍາສັ່ງ.
| ຕົວຄວບຄຸມຜູ້ສະຫມັກ ອົງປະກອບໂຄງການ | ຄວາມແຕກຕ່າງຂອງເອກະສານຫຼືເພີ່ມເຕີມ | ເປັນຫຍັງຜົນໄດ້ຮັບຈະປ່ຽນແປງ | ສິ່ງທີ່ຕ້ອງຢືນຢັນກ່ອນການແລກປ່ຽນ |
|---|---|---|---|
| ການປ່ຽນແປງເຄື່ອງມື | ບໍ່ມີການກັບຄືນສູ່ຕໍາແຫນ່ງເດີມຫຼັງຈາກການປ່ຽນແປງເຄື່ອງມື | ການເຄື່ອນໄຫວຕໍ່ໄປນີ້ເລີ່ມຕົ້ນຈາກຈຸດທີ່ແຕກຕ່າງຈາກຜູ້ຂຽນສົມມຸດ | ຕໍາແຫນ່ງຕົວຄວບຄຸມເປົ້າຫມາຍອອກໄປຫຼັງຈາກການປ່ຽນແປງເຄື່ອງມື, ແລະບໍ່ວ່າຈະເປັນໂຄງການຂອງທ່ານປະກອບມີການເຄື່ອນໄຫວກັບຄືນມາຢ່າງຈະແຈ້ງ |
| Offsets ແລະຕາຕະລາງເຄື່ອງມື | ຄ່າຊົດເຊີຍ ແລະຄ່າຕາຕະລາງເຄື່ອງມືແມ່ນສະແດງອອກໃນຫົວໜ່ວຍການຕັ້ງຄ່າເຄື່ອງຈັກ | ຕົວເລກທີ່ເກັບໄວ້ດຽວກັນສາມາດຫມາຍເຖິງໄລຍະທາງທີ່ແຕກຕ່າງກັນ | ໜ່ວຍໃດທີ່ປ່ຽນແທນອ່ານ, ແລະຄ່າທີ່ມີຢູ່ຈະຖືກແປງແນວໃດ |
| ຮອບວຽນ ແລະຍົນ | ຮອບວຽນໜ້າເບື່ອ G87 ແລະ G88 ຖືກລະບຸວ່າຍັງບໍ່ທັນໄດ້ປະຕິບັດເທື່ອ, ແລະຍົນ G17.1, G18.1 ແລະ G19.1 ຍັງບໍ່ຮອງຮັບເທື່ອ. | ວົງຈອນທີ່ເອີ້ນວ່າສາມາດຢຸດໂຄງການແທນທີ່ຈະຕັດ | ບັນຊີລາຍຊື່ລາຍລັກອັກສອນຂອງທຸກໆວົງຈອນແລະລະຫັດຍົນທີ່ຫ້ອງສະຫມຸດຂອງທ່ານໃຊ້, ກວດເບິ່ງກັບຊຸດທີ່ສະຫນັບສະຫນູນ |
| ຍ້າຍເຮືອນ | ດ້ວຍ G28 ຫຼື G30 ແລະພຽງແຕ່ບາງຄໍາສັບແກນ, ມີພຽງແຕ່ແກນເຫຼົ່ານັ້ນເຄື່ອນ | ແກນທີ່ໃຊ້ເພື່ອຍ້າຍອາດຈະຢູ່, ປ່ຽນການດຳເນີນການຕໍ່ໄປ | ບໍ່ວ່າແກນທີ່ບໍ່ມີຊື່ຍ້າຍ, ແລະບໍ່ວ່າຈະເປັນໂຄງການຂອງທ່ານອີງໃສ່ພຶດຕິກໍາທີ່ຜ່ານມາ |
| ໂຄງການຍ່ອຍ ແລະລະຫັດຜູ້ໃຊ້ | M98 ແລະ M99 ໂທ ແລະສົ່ງຄືນໂປຣແກມຍ່ອຍແບບ Fanuc, ແລະ M100 ຫາ M199 ແມ່ນລະຫັດທີ່ຜູ້ໃຊ້ກຳນົດໃຫ້ແລ່ນເປັນໂປຣແກຣມພາຍນອກ. | ໂຄງສ້າງການໂທ ແລະໄລຍະຕົວເລກທີ່ສະຫງວນໄວ້ສາມາດແຕກຕ່າງກັນ | ເຊິ່ງ M-ຕົວເລກຂອງສະຫງວນໄວ້ເປົ້າຫມາຍ, ແລະວິທີການທີ່ມັນກໍານົດການໂທຫາໂຄງການຍ່ອຍແລະການກັບຄືນ |
ວິທີການເກັບສິນຄ້າຄົງຄັງແລະກວດສອບໂຄງການທີ່ມີຢູ່ແລ້ວຂອງທ່ານກ່ອນ
ທ່ານສາມາດຄັດເລືອກຫ້ອງສະຫມຸດທັງຫມົດໂດຍບໍ່ມີການຂຽນມັນໃຫມ່. ສ້າງສາງຫນຶ່ງຂອງທຸກໆໂປລແກລມແລະໂປເຊດເຊີຫລັງຂອງມັນ, ສະກັດຄໍາສັບແລະໂຄງສ້າງທີ່ແຕກຕ່າງກັນທີ່ພວກມັນມີ, ແລະຈັດປະເພດແຕ່ລະຄໍາສັ່ງທີ່ກໍານົດເອກະສານຜູ້ຄວບຄຸມຜູ້ສະຫມັກ - ເພາະວ່າການປ້ອນຂໍ້ມູນທີ່ບໍ່ໄດ້ຮັບອະນຸຍາດຢ່າງຊັດເຈນເຮັດໃຫ້ເກີດຄວາມຜິດພາດຂອງນາຍພາສາ, ໃນຂະນະທີ່ລະຫັດທີ່ຫມາຍຄວາມວ່າບາງສິ່ງບາງຢ່າງອື່ນບໍ່ໄດ້.
- ລາຍຊື່ທຸກໄຟລ໌ໂຄງການທີ່ມີເຄື່ອງຂອງມັນ, ຕົວຄວບຄຸມປະຈຸບັນ, CAM post ແລະວັນທີແລ່ນສຸດທ້າຍ. ໄຟລ໌ທີ່ບໍ່ໄດ້ໃຊ້ສາມາດຢູ່ນອກຂອບເຂດ.
- ສະກັດຄໍາສັບຕ່າງໆທີ່ແຕກຕ່າງກັນໃນຫ້ອງສະຫມຸດ: G-codes, M-codes, ພາລາມິເຕີ, ການເຮັດວຽກແລະເຄື່ອງມືຊົດເຊີຍ, ການໂທໂຄງການຍ່ອຍ, macros ຫຼື o-codes, ແລະໂຄງສ້າງລະດັບໄຟລ໌ເຊັ່ນ: ການແບ່ງເຂດແລະຕົວອັກສອນສິ້ນສຸດໂຄງການ.
- ຈັດປະເພດແຕ່ລະຄໍາເປັນການເຄື່ອນໄຫວຮ່ວມກັນ, ລະຫັດດຽວກັນທີ່ມີຄວາມຫມາຍທີ່ແຕກຕ່າງກັນ, ບໍ່ໄດ້ປະຕິບັດ, ຫຼືການຂະຫຍາຍຜູ້ຂາຍ.
- ກວດເບິ່ງແຕ່ລະຊັ້ນຮຽນຕໍ່ກັບບັນຊີລາຍຊື່ຄໍາສັ່ງທີ່ເປັນເອກະສານຂອງຜູ້ຄວບຄຸມ, ແລະເອົາເອກະສານໃດໆທີ່ບໍ່ໄດ້ກວມເອົາກັບຜູ້ສະຫນອງເປັນລາຍລັກອັກສອນ.
- ໃຫ້ຄະແນນແຕ່ລະໄຟລ໌ທີ່ເຮັດວຽກຕາມທີ່ເປັນຢູ່, ແປງຄັ້ງດຽວ ຫຼືຂຽນໃໝ່ ແລະຂຽນຄືນໃໝ່. ການແບ່ງປັນນັ້ນແມ່ນຂອບເຂດທີ່ທ່ານອ້າງເຖິງ ແລະຂອບເຂດທີ່ທ່ານທົດສອບ.
- ຢືນຢັນວ່າໄຟລ໌ທີ່ສົມບູນແລ້ວ: ໂປຣແກຣມໃຊ້ການແບ່ງສ່ວນເຊັນຂອງໄຟລ໌ ແລະລົງທ້າຍດ້ວຍ M2 ຫຼື M30, ດັ່ງນັ້ນໄຟລ໌ທີ່ຖືກຄັດຕິດ ຫຼືຖືກຕັດອອກໃນລະຫວ່າງການດັດແກ້ຕ້ອງການແຍກອອກກ່ອນການປະເມີນ.
- ປະຕິບັດລະຫັດທີ່ບໍ່ຮູ້ຈັກເປັນການປິດກັ້ນຈົນກວ່າຈະພິສູດເປັນອັນອື່ນ, ນັບຕັ້ງແຕ່ການປ້ອນຂໍ້ມູນທີ່ບໍ່ໄດ້ຮັບອະນຸຍາດຢ່າງຈະແຈ້ງເຮັດໃຫ້ເກີດຄວາມຜິດພາດຂອງນາຍພາສາ.
- ປັກທຸງຮອບວຽນ ແລະການເລືອກຍົນທີ່ຫ້ອງສະໝຸດຂອງທ່ານໃຊ້, ລວມທັງຮອບວຽນໜ້າເບື່ອ ແລະຍົນ G17.1, G18.1 ແລະ G19.1, ດັ່ງນັ້ນເຂົາເຈົ້າສາມາດກວດສອບບັນຊີລາຍການທີ່ຮອງຮັບໄດ້.
- ທຸງທຸກການປ່ຽນແປງເຄື່ອງມື, ການຊົດເຊີຍຫຼືການອ້າງອີງຕາຕະລາງເຄື່ອງມືແລະການຍ້າຍເຮືອນ G28 ຫຼື G30, ບ່ອນທີ່ຄວາມແຕກຕ່າງໃນເອກະສານປ່ຽນຜົນໄດ້ຮັບແທນທີ່ຈະຢຸດໂຄງການ.
- ຮັກສາການກວດສອບສໍາເລັດຮູບເປັນເອກະສານລົງວັນທີທີ່ມີບັນຊີລາຍຊື່ໄຟລ໌ທີ່ຕິດຄັດມາ; ມັນເປັນພື້ນຖານການທົດສອບໃນເຄື່ອງຂອງທ່ານແມ່ນການວັດແທກຕໍ່.
ອິນເຕີເຟດໃດ, Drive ແລະການຕິຊົມກວດສອບການຕັດສິນໃຈຄວາມເປັນໄປໄດ້
G-code ແມ່ນພຽງແຕ່ຊັ້ນເທິງຂອງການຕັດສິນໃຈ. ຖາມຜູ້ຈັດຈໍາຫນ່າຍເຄື່ອງຄວບຄຸມຈໍານວນແກນແລະເຄື່ອງຈັກປະເພດໃດທີ່ມັນຂັບ, ການໂຕ້ຕອບຄໍາສັ່ງແລະຊັ້ນ interpolation ມັນໃຊ້, ບໍ່ວ່າຈະເປັນໄດແລະອຸປະກອນຄໍາຄຶດຄໍາເຫັນທີ່ມີຢູ່ຂອງເຈົ້າສາມາດຖືກເກັບໄວ້, ແລະວິທີການຂອງເຊນອັດຕະໂນມັດ. SZGH, ສໍາລັບຕົວຢ່າງ, ບອກວ່າມັນພັດທະນາແລະຜະລິດຕົວຄວບຄຸມ CNC ຂອງຕົນເອງ, ໄດ servo, ມໍເຕີ servo ແລະຕົວຄວບຄຸມຫຸ່ນຍົນຮ່ວມກັນກັບຊອບແວຄວບຄຸມພາຍໃນເຄື່ອງຈັກຂອງມັນ, ແລະວ່າມັນປະສົມປະສານເຄື່ອງຈັກ CNC ແລະແຂນຫຸ່ນຍົນຢູ່ໃນເວທີການຄວບຄຸມຫນຶ່ງ.
| ກວດເບິ່ງ | ສິ່ງທີ່ຜູ້ສະຫນອງເຜີຍແຜ່ | ການຕັດສິນໃຈ |
|---|---|---|
| ປະເພດເຄື່ອງ ແລະນັບແກນ | ຕົວຄວບຄຸມເຄື່ອງກຶງທົ່ວ 2 ຫາ 6 ແກນ, ເຄື່ອງຄວບຄຸມການຂັດ 6 ແກນ (SZGH-CNC880MC) ແລະເຄື່ອງຄວບຄຸມການຂັດ EtherCAT (SZGH-CNC1080MIC) | ຮັກສາຖ້າແກນຂອງເຄື່ອງຈັກແລະ kinematics ຖືກປົກຄຸມ; ຢຸດຖ້າປະເພດເຄື່ອງຈັກຢູ່ນອກຂອບເຂດທີ່ເຜີຍແຜ່ |
| ການໂຕ້ຕອບຄໍາສັ່ງແລະ interpolation | ຕົວຄວບຄຸມ 6-axis milling ໄດ້ຖືກອະທິບາຍດ້ວຍ 1 ms interpolation ແລະການແກ້ໄຂ PLC ອອນໄລນ໌; ຕົວຄວບຄຸມການໂມ້ EtherCAT ດ້ວຍ 0.25 ms interpolation, ສະຖາປັດຕະຍະກໍາ ARM + FPGA ແລະການແຊກແຊງ spline | ຢືນຢັນຕໍ່ກັບຄວາມຕ້ອງການດ້ານຫນ້າ ແລະເວລາຮອບວຽນຂອງເຈົ້າ, ແລະຖາມວ່າຊັ້ນຮຽນໃດທີ່ເຈົ້າຕ້ອງການ |
| ຂັບ, ມໍເຕີແລະຄໍາຄຶດຄໍາເຫັນ | ຜູ້ສະຫນອງພັດທະນາແລະຜະລິດ servo drives, servo motors ຂອງຕົນເອງແລະຕົວຄວບຄຸມຫຸ່ນຍົນ | ກວດສອບວ່າມີການຂັບແລະອຸປະກອນຄໍາຄຶດຄໍາເຫັນທີ່ຍັງຄົງຢູ່ຫຼືຖືກທົດແທນ, ແລະສິ່ງທີ່ສັນຍານທີ່ຜູ້ຄວບຄຸມຄາດວ່າຈະ |
| ການຈັບມືແບບອັດຕະໂນມັດ | ເຄື່ອງ CNC ແລະແຂນຫຸ່ນຍົນແມ່ນປະສົມປະສານຢູ່ໃນເວທີການຄວບຄຸມຫນຶ່ງ | ກວດສອບວ່າໃຜເປັນເຈົ້າຂອງລໍາດັບ, interlocks ແລະການຢຸດທີ່ປອດໄພກ່ອນທີ່ຕາລາງຈະຖືກອ້າງອີງ |
ການທົດສອບໂຄງການພິສູດບໍ່ມີຫຍັງກ່ຽວກັບວັດສະດຸປ້ອນ, ຜົນຜະລິດ, ຄໍາສັ່ງ spindle, lubrication ຫຼືລະບົບຕ່ອງໂສ້ຄວາມປອດໄພຂອງເຄື່ອງຈັກ. ແຕ່ລະສັນຍານຕ້ອງໄດ້ຮັບການກວດກາຕໍ່ກັບເອກະສານໄຟຟ້າຂອງເຄື່ອງຈັກຂອງຕົນເອງກ່ອນທີ່ຈະອອກການຜະລິດ.
ຄວາມເປັນໄປໄດ້ຍັງມີດ້ານຮ່າງກາຍ. ວັດແທກພື້ນທີ່ຂອງຕູ້ສໍາລັບການຄວບຄຸມການທົດແທນແລະໄດຂອງມັນ, ແລະຢືນຢັນພື້ນທີ່ຕິດຕັ້ງ, ການຕັດອອກຂອງແຜງແລະການເຂົ້າສາຍແລະໂຄ້ງຫ້ອງຕໍ່ກັບຂະຫນາດທີ່ເຜີຍແຜ່ຂອງຜູ້ສະຫນອງ, ບໍ່ແມ່ນຮອຍຕີນຂອງຫນ່ວຍເກົ່າ. ຈາກເອກະສານໄຟຟ້າຂອງເຄື່ອງຈັກ, ບັນທຶກການສະຫນອງຂອງມື້ນີ້ - ແຮງດັນ, ໄລຍະແລະຄວາມຈຸ - ແລະຖາມຜູ້ສະຫນອງວ່າການຄວບຄຸມ, ຂັບແລະ clamp, ຫ້າມລໍ້ຫຼືວົງຈອນ spindle ຂອງມັນຕ້ອງການ, ແທນທີ່ຈະສົມມຸດວ່າການສະຫນອງທີ່ມີຢູ່ແມ່ນໃຊ້ຄືນໃຫມ່ບໍ່ປ່ຽນແປງ. ຢືນຢັນຕູ້ເອົາຄວາມຮ້ອນທີ່ເພີ່ມເຂົ້າມາ ແລະລະບາຍອາກາດ ຫຼືຄວາມເຢັນທີ່ມີຢູ່ຍັງເຫມາະສົມກັບສະພາບແວດລ້ອມຂອງເຄື່ອງຈັກ. ບອກການບໍລິການທີ່ເຄື່ອງບໍລິໂພກ - ອາກາດບີບອັດ, ໄຮໂດຼລິກ, ນໍ້າມັນເຄື່ອງ ແລະນໍ້າເຢັນ - ແລະຢືນຢັນວ່າແຕ່ລະອັນມີຢູ່ ແລະຈັດລໍາດັບຫຼັງຈາກການແລກປ່ຽນ. ການກວດສອບໃດໆກໍຕາມທີ່ເປີດຕູ້ເລີ່ມຕົ້ນດ້ວຍການປິດເຄື່ອງ ແລະຕັດການເຊື່ອມຕໍ່ຈາກແຫຼ່ງໄຟຂອງມັນ ດັ່ງນັ້ນມັນຈຶ່ງບໍ່ສາມາດໃຊ້ພະລັງງານຄືນໃໝ່ໄດ້.
Machine-Side ແລະຊາຍແດນຄວາມປອດໄພທີ່ຈະຕົກລົງກ່ອນທີ່ທ່ານຈະຫມັ້ນສັນຍາ
ຊື່ເຈົ້າຂອງກ່ອນທີ່ຈະສັ່ງຮາດແວ, ເພາະວ່າ retrofit ທີ່ມີຂອບເຂດທີ່ບໍ່ຊັດເຈນແມ່ນບ່ອນທີ່ຄວາມເສຍຫາຍ. ເຈົ້າຂອງເຄື່ອງຈັກຮັກສາຫນ້າທີ່ຄວາມປອດໄພຂອງເຄື່ອງ, ກອງ, interlocks, ຂອບເຂດຈໍາກັດແລະເອກະສານໄຟຟ້າ; ຜູ້ສະຫນອງການຄວບຄຸມຕອບສໍາລັບການຄວບຄຸມທີ່ມັນສະຫນອງແລະພຶດຕິກໍາທີ່ມັນເອກະສານ; integrator ເປັນເຈົ້າຂອງການແປງໂຄງການ, ສາຍໄຟແລະຄະນະກໍາມະ; ແລະຜູ້ມີອໍານາດຂອງຜູ້ໃຊ້ສຸດທ້າຍໄດ້ປ່ອຍເຄື່ອງຈັກສໍາລັບການຜະລິດ. ເອົາທັງສີ່ໃນເອກະສານໂຄງການເປັນລາຍລັກອັກສອນ.
ສອງເຂດແດນເຮັດໃຫ້ເກີດຄວາມຂັດແຍ້ງຫຼາຍທີ່ສຸດຫຼັງຈາກການແລກປ່ຽນຕົວຄວບຄຸມ. ທໍາອິດແມ່ນຄວາມປອດໄພ: ການຢຸດສຸກເສີນຂອງເຄື່ອງຈັກ, ການປິດລ້ອມແລະຫນ້າທີ່ຈໍາກັດຕ້ອງຍັງຄົງມີປະສິດທິພາບໂດຍຜ່ານການປ່ຽນແປງແລະຖືກທົດສອບອີກເທື່ອຫນຶ່ງຫຼັງຈາກນັ້ນ. ອັນທີສອງແມ່ນການຢັ້ງຢືນ: ໃຫ້ຖາມຜູ້ມີອຳນາດຂອງເຈົ້າຂອງເຄື່ອງ ແລະຜູ້ຮັບເໝົາໄຟຟ້າຂອງເຈົ້າວ່າ ຄວາມຕ້ອງການດ້ານຄວາມປອດໄພຂອງເຄື່ອງໄຟຟ້າ ແລະເຄື່ອງໃຊ້ໃນທ້ອງຖີ່ນໃດຕໍ່ກັບການສ້ອມແປງຄືນ, ບັນທຶກຄຳຕອບໄວ້ໃນເອກະສານໂຄງການ, ແລະເຊັນຍອມຮັບຕໍ່ກັບຄຳຕອບທີ່ບັນທຶກໄວ້.
ວິທີການພິສູດຄວາມເຂົ້າກັນໄດ້ໃນເຄື່ອງກ່ອນທີ່ຈະຕັດເຕັມ
ພິສູດຄວາມເຂົ້າກັນໄດ້ໃນຂັ້ນຕອນ, ໃນເຄື່ອງ. ເລີ່ມຕົ້ນດ້ວຍການກວດສອບນາຍພາສາທີ່ເຮັດໃຫ້ເກີດຄວາມຜິດພາດໃນສິ່ງທີ່ການຄວບຄຸມບໍ່ອະນຸຍາດໃຫ້, ຫຼັງຈາກນັ້ນກວດສອບລະຫັດທຸງໃນບລັອກດຽວຢູ່ທີ່ override ຕ່ໍາ, ແລະຫຼັງຈາກນັ້ນພຽງແຕ່ຕັດບົດຄວາມທໍາອິດທີ່ວັດແທກແລະປຽບທຽບກັບຮູບແຕ້ມ, ບໍ່ແມ່ນຜົນຜະລິດຂອງຕົວຄວບຄຸມເກົ່າ.
- ໂຫລດບັນດາໂຄງການເຂົ້າໄປໃນຕົວຄວບຄຸມການທົດແທນແລະດໍາເນີນການໃຫ້ເຂົາເຈົ້າຜ່ານນາຍພາສາໂດຍບໍ່ມີການເຄື່ອນໄຫວ; ການປ້ອນຂໍ້ມູນທີ່ເປັນເອກະສານທີ່ບໍ່ໄດ້ຮັບອະນຸຍາດຢ່າງຈະແຈ້ງເຮັດໃຫ້ເກີດຄວາມຜິດພາດ, ດັ່ງນັ້ນຄໍາສັບທີ່ບໍ່ສະຫນັບສະຫນູນແມ່ນຢູ່ບ່ອນນີ້ແທນທີ່ຈະຢູ່ໃນ spindle.
- ກວດເບິ່ງຕໍາແຫນ່ງສິ້ນສຸດຂອງການປ່ຽນແປງຂອງເຄື່ອງມືແລະຫນ່ວຍງານທີ່ໃຊ້ສໍາລັບການຊົດເຊີຍແລະຕາຕະລາງເຄື່ອງມື, ເພາະວ່າພຶດຕິກໍາທີ່ເອກະສານສາມາດອອກຈາກແກນຢູ່ບ່ອນໃດຫນຶ່ງທີ່ໂຄງການບໍ່ໄດ້ຄາດຫວັງ.
- ພິສູດແຕ່ລະລະຫັດທີ່ຖືກທຸງຢູ່ໃນບລັອກດຽວຢູ່ທີ່ຟີດຕ່ໍາສຸດແລະການ override ຢ່າງໄວວາ, ດ້ວຍຊອງຈົດຫມາຍທີ່ຈະແຈ້ງແລະຜູ້ປະຕິບັດການຢູ່ທີ່ feed ຖື.
- ຕັດບົດຄວາມທໍາອິດກ່ຽວກັບອຸປະກອນທີ່ບໍ່ສໍາຄັນ, ວັດແທກມັນກັບຮູບແຕ້ມ, ແລະອອກກໍາລັງກາຍເຮືອນແລະຮອບການກວດສອບຂອງທ່ານທີ່ຖືກທຸງ.
- ຈຶ້ງຊຸດໂຄງການທີ່ປ່ອຍອອກມາ ແລະບັນທຶກຊອຟແວຕົວຄວບຄຸມ ແລະເວີຊັນການຕັ້ງຄ່າດ້ວຍບັນທຶກການທົດສອບ.
- ກ່ອນທີ່ຜູ້ໃດຈະເຮັດວຽກຢູ່ໃນຕູ້ຫຼືສາຍໄຟ, ໃຫ້ປິດເຄື່ອງແລະຕັດການເຊື່ອມຕໍ່ຈາກການສະຫນອງພະລັງງານຂອງມັນ, ແລະຢືນຢັນວ່າມັນບໍ່ສາມາດນໍາໄປໃຊ້ໃຫມ່ໄດ້. ການທົດສອບໂຄງການບໍ່ຈໍາເປັນຕ້ອງເປີດຕູ້.
- ຮັກສາຜ້າຄຸມ ແລະກອງຢູ່ບ່ອນສຳລັບທຸກໆການທົດສອບທີ່ໃຊ້ພະລັງງານ, ຮັກສາໃຫ້ຜູ້ອື່ນເກັບມ້ຽນຊອງບ່ອນເຮັດວຽກ, ແລະຮັກສາມືໄວ້ເທິງໜ້າຟີດ ແລະຢຸດສຸກເສີນສຳລັບໄລຍະທຳອິດຂອງແຕ່ລະໂຄງການ.
- ຄາດຫວັງວ່າພາກສ່ວນທີ່ຜິດພາດແທນທີ່ຈະເປັນສັນຍານເຕືອນ: ການປ່ຽນແປງເຄື່ອງມືທີ່ມີການຕີຄວາມແຕກຕ່າງກັນຫຼືວົງຈອນທີ່ບໍ່ໄດ້ປະຕິບັດສາມາດເຮັດໃຫ້ເກີດຄວາມບ່ຽງເບນແບບງຽບໆ, ດັ່ງນັ້ນການປຽບທຽບຂະຫນາດທີ່ວັດແທກ, ບໍ່ພຽງແຕ່ວ່າໂຄງການແລ່ນ.
- ເຮັດການທົດສອບຄືນໃຫມ່ໃນບົດຄວາມທໍາອິດຫຼັງຈາກການປ່ຽນແປງຂອງໂປເຊດເຊີ, ຊົດເຊີຍຫຼືພາລາມິເຕີ, ເພາະວ່າແຕ່ລະການປ່ຽນແປງຈະສ້າງໂປຼແກຼມໃຫມ່ທີ່ຜົນໄດ້ຮັບກ່ອນຫນ້ານີ້ບໍ່ໄດ້ອະທິບາຍ.
ສະຫຼຸບ: ຄວາມເຂົ້າກັນໄດ້ແມ່ນການກວດສອບ, ບໍ່ໄດ້ສົມມຸດຕິຖານ
ອະນຸມັດການທົດແທນເມື່ອເອກະສານແລະເຄື່ອງຈັກຕົກລົງ: ຄໍາສັບຂອງໂປລແກລມ, ວົງຈອນແລະໂຄງສ້າງທີ່ເປົ້າຫມາຍສະຫນັບສະຫນູນແລະຄວາມແຕກຕ່າງຂອງມັນປ່ຽນແປງໄຟລ໌ຂອງທ່ານແນວໃດ; ການຄວບຄຸມ, ໄດແລະການໂຕ້ຕອບທີ່ມັນກົງກັນ; ຜູ້ທີ່ເປັນເຈົ້າຂອງການປ່ຽນໃຈເຫລື້ອມໃສ, ຄວາມປອດໄພແລະການເຂົ້າສູ່ລະບົບ; ແລະການທົດສອບຂັ້ນຕອນຈາກການກວດສອບນາຍພາສາທີ່ບໍ່ມີການເຄື່ອນໄຫວໄປຫາບົດຄວາມທໍາອິດທີ່ມີການວັດແທກ.
ກົດລະບຽບການຕັດສິນໃຈປະຕິບັດ: ບໍ່ມີເອກະສານອອກຈາກບັນຊີລາຍການກວດສອບຈົນກ່ວາມັນໄດ້ຖືກໃຫ້ຄະແນນແລະພິສູດຢູ່ໃນເຄື່ອງ, ແລະບໍ່ມີເຄື່ອງຈັກກັບຄືນສູ່ການຜະລິດຈົນກ່ວາຜູ້ຮັບຜິດຊອບເຊັນບົດບັນທຶກການທົດສອບ. ບ່ອນທີ່ເອກະສານຂອງຜູ້ສະຫນອງບໍ່ໄດ້ຕອບຄໍາຖາມ, ເອົາຄໍາຕອບເປັນລາຍລັກອັກສອນແລະເກັບໄວ້ກັບການກວດສອບ.
- ກວດສອບຫ້ອງສະຫມຸດຂອງໂຄງການກ່ອນທີ່ຈະອ້າງເຖິງການແລກປ່ຽນ.
- ການຈັບຄູ່ການໂຕ້ຕອບ, ໄດແລະຄໍາຄຶດຄໍາເຫັນ, ບໍ່ພຽງແຕ່ G-code.
- ຢືນຢັນພື້ນທີ່ຕູ້, ການສະຫນອງພະລັງງານ, ຄວາມເຢັນແລະການບີບອັດອາກາດດ້ວຍເອກະສານຂອງເຄື່ອງຈັກ.
- ຕົກລົງຂອບເຂດຄວາມຮັບຜິດຊອບເປັນລາຍລັກອັກສອນ.
- ປ່ອຍໂປລແກລມພຽງແຕ່ຫຼັງຈາກການທົດສອບໃນເຄື່ອງ.
ຄໍາຖາມທີ່ຖາມເລື້ອຍໆ
ຄໍາຖາມເຫຼົ່ານີ້ກວມເອົາການກວດສອບທີ່ຕັດສິນໃຈທົດແທນ: ສິ່ງທີ່ແຕກຢູ່ໃນຫ້ອງສະຫມຸດໂປຼແກຼມ, ສິ່ງທີ່ເກີດຂື້ນກັບໂປເຊດເຊີຫລັງ, ແລະຈຸລັງອັດຕະໂນມັດປ່ຽນແປງຮູບພາບແນວໃດ.
ໂປລແກລມທີ່ມີຢູ່ຂອງຂ້ອຍຈະເຮັດວຽກບໍ່ປ່ຽນແປງໃນຕົວຄວບຄຸມການທົດແທນບໍ?
ສົມມຸດວ່າພວກເຂົາຕ້ອງການພິສູດແທນທີ່ຈະຂຽນຄືນໃຫມ່. ຄຳສັບການເຄື່ອນໄຫວທີ່ໃຊ້ຮ່ວມກັນໂດຍປົກກະຕິຈະເຄື່ອນໄປໃນທາງດຽວກັນ, ແຕ່ການປ່ຽນແປງເຄື່ອງມືທີ່ສິ້ນສຸດໃນຕຳແໜ່ງອື່ນ ຫຼືຄ່າຊົດເຊີຍທີ່ອ່ານຢູ່ໃນຫົວໜ່ວຍການຕັ້ງຄ່າເຄື່ອງຈະປ່ຽນພາກສ່ວນໂດຍບໍ່ຕັ້ງໂມງປຸກ.
ມີມາດຕະຖານ G-code ຫນຶ່ງທີ່ຮັບປະກັນຄວາມເຂົ້າກັນໄດ້ບໍ?
ບໍ່ມີເອກະສານດຽວເຮັດໃຫ້ສອງຕົວຄວບຄຸມສາມາດແລກປ່ຽນກັນໄດ້. ບົດລາຍງານນາຍພາສາ RS274 / NGC ອະທິບາຍພາສາຫນຶ່ງແລະການດັດແປງຂອງມັນ, ແລະຜູ້ຄວບຄຸມທຸກຄົນເຜີຍແຜ່ຊຸດຄໍາສັ່ງຂອງຕົນເອງ, ດັ່ງນັ້ນຄວາມເຂົ້າກັນໄດ້ຖືກຕັດສິນລະຫວ່າງສອງຕົວຄວບຄຸມສະເພາະ.
G-codes ແລະ M-codes ໃດທີ່ມັກຈະແຕກຫັກຫຼັງຈາກການແລກປ່ຽນ?
ການປ່ຽນແປງເຄື່ອງມື, ການຊົດເຊີຍແລະຫນ່ວຍງານຕາຕະລາງເຄື່ອງມື, ການເຄື່ອນຍ້າຍເຮືອນທີ່ຍ້າຍພຽງແຕ່ແກນທີ່ມີຊື່, ວົງຈອນທີ່ຫນ້າເບື່ອເຊັ່ນ G87 ແລະ G88, ຍົນ G17.1, G18.1 ແລະ G19.1, ແລະໂຄງການຍ່ອຍຫຼືຂອບເຂດລະຫັດຜູ້ໃຊ້ເຊັ່ນ M98, M99 ແລະ M100 ຫາ M199.
ຂ້ອຍຈໍາເປັນຕ້ອງຂຽນໃຫມ່ CAM post-processors ຫຼັງຈາກປ່ຽນຕົວຄວບຄຸມບໍ?
ພຽງແຕ່ຖ້າການກວດສອບພົບວ່າຄໍາທີ່ໂພດຂອງເຈົ້າອອກມາວ່າເປົ້າຫມາຍປະຕິບັດແຕກຕ່າງກັນຫຼືບໍ່ທັງຫມົດ. ບາງຫ້ອງສະໝຸດຕ້ອງການການປັບແຕ່ງຜົນຜະລິດ, ບາງບ່ອນຂຽນຂໍ້ຄວາມຄືນໃໝ່; ການກວດສອບບອກວົງຢືມທີ່.
ຕົວຄວບຄຸມ, ໄດຣຟ໌ ແລະການໂຕ້ຕອບອັນໃດທີ່ຕ້ອງກົງກັບເຄື່ອງ?
ການນັບແກນແລະປະເພດເຄື່ອງຈັກ, ການໂຕ້ຕອບຄໍາສັ່ງແລະຊັ້ນ interpolation, ບໍ່ວ່າຈະເປັນໄດທີ່ມີຢູ່ແລະອຸປະກອນຄໍາຄຶດຄໍາເຫັນຈະຢູ່ຫຼືຖືກປ່ຽນແທນ, ແລະວິທີການຂອງເຊນອັດຕະໂນມັດມອບໃຫ້. ຖາມແຕ່ລະຄໍາຕອບເປັນລາຍລັກອັກສອນ.
ຫຸ່ນຍົນ ຫຼືລະບົບອັດຕະໂນມັດປ່ຽນການກວດສອບການຄວບຄຸມບໍ?
ແມ່ນແລ້ວ. ເຊັລເພີ່ມການຈັບມື: ອຸປະກອນໃດຈັດລໍາດັບຫຸ່ນຍົນ ແລະເຄື່ອງຈັກ, ເຊິ່ງເປັນເຈົ້າຂອງ interlocks ແລະບ່ອນຢຸດທີ່ປອດໄພ, ແລະໃຜເປັນຜູ້ກວດສອບພວກມັນ. ປະສົມປະສານ CNC ແລະການຄວບຄຸມຫຸ່ນຍົນຢູ່ໃນເວທີດຽວຍັງປ່ອຍໃຫ້ຂອບເຂດເຫຼົ່ານັ້ນສໍາລັບໂຄງການຂອງທ່ານເພື່ອກໍານົດ.
ຂ້ອຍຈະກວດສອບຫ້ອງສະຫມຸດໂປຼແກຼມຂະຫນາດໃຫຍ່ທີ່ມີຢູ່ຢ່າງໄວວາໄດ້ແນວໃດ?
ຂຽນລາຍການໄຟລ໌, ສະກັດຄໍາທີ່ແຕກຕ່າງແລະໂຄງສ້າງ, ຈັດປະເພດພວກມັນເປັນການແບ່ງປັນ, ການຕີຄວາມແຕກຕ່າງກັນ, ບໍ່ສະຫນັບສະຫນູນຫຼືສະເພາະຜູ້ຂາຍ, ຫຼັງຈາກນັ້ນໃຫ້ຄະແນນແຕ່ລະໄຟລ໌ທີ່ດໍາເນີນການ, ປ່ຽນຄັ້ງດຽວຫຼືຂຽນໃຫມ່, ແລະຮັກສາຜົນໄດ້ຮັບເປັນເອກະສານທີ່ລົງວັນທີ.
ຂ້ອຍຈະທົດສອບຄວາມເຂົ້າກັນໄດ້ແນວໃດກ່ອນທີ່ຈະຕັດສ່ວນທີ່ແທ້ຈິງ?
ແລ່ນລ່າມແປພາສາທີ່ຖືກປິດການເຄື່ອນໄຫວ, ກວດເບິ່ງການປ່ຽນຕໍາແຫນ່ງທ້າຍຂອງເຄື່ອງມືແລະຫນ່ວຍງານຊົດເຊີຍ, ພິສູດແຕ່ລະລະຫັດທີ່ຖືກທຸງຢູ່ໃນບລັອກດຽວຢູ່ທີ່ override ຕ່ໍາ, ຫຼັງຈາກນັ້ນຕັດບົດຄວາມທໍາອິດທີ່ວັດແທກກ່ຽວກັບອຸປະກອນທີ່ບໍ່ສໍາຄັນແລະປຽບທຽບກັບຮູບແຕ້ມ.
ໃຜເປັນຜູ້ຮັບຜິດຊອບຖ້າໂຄງການທີ່ຖືກແປງຫຼື retrofit ເຮັດໃຫ້ເກີດຄວາມເສຍຫາຍຂອງເຄື່ອງຈັກ?
ຂຽນມັນລົງກ່ອນທີ່ຈະສັ່ງຮາດແວ: ເຈົ້າຂອງເຄື່ອງຈັກຮັກສາຫນ້າທີ່ຄວາມປອດໄພ, ກອງແລະຂອບເຂດຈໍາກັດ; ຜູ້ສະຫນອງການຄວບຄຸມຕອບສໍາລັບການຄວບຄຸມທີ່ມັນສະຫນອງ; ຜູ້ລວມຕົວເປັນເຈົ້າຂອງການແປງ, ສາຍໄຟແລະການມອບຫມາຍ; ບຸກຄົນທີ່ມີຄວາມສາມາດຂອງຜູ້ໃຊ້ສຸດທ້າຍອອກການຜະລິດ.
ພວກເຮົາຄວນວາງແຜນແນວໃດສໍາລັບການຝຶກອົບຮົມແລະການຢຸດເວລາ?
ວາງແຜນມັນເປັນວຽກງານຂອງໂຄງການ: ຜູ້ປະຕິບັດງານແລະພະນັກງານບໍາລຸງຮັກສາຕ້ອງການເວລາໃນຫນ້າຈໍໃຫມ່, ສັນຍານເຕືອນແລະຂັ້ນຕອນການຟື້ນຕົວ, ແລະໂຄງການທີ່ປ່ຽນໃຈເຫລື້ອມໃສຕ້ອງການການພິສູດຄືນໃຫມ່. ຕົກລົງເຫັນດີຂອບເຂດການມອບໂອນ ແລະການຝຶກອົບຮົມໃນໃບສະເໜີລາຄາ.


