


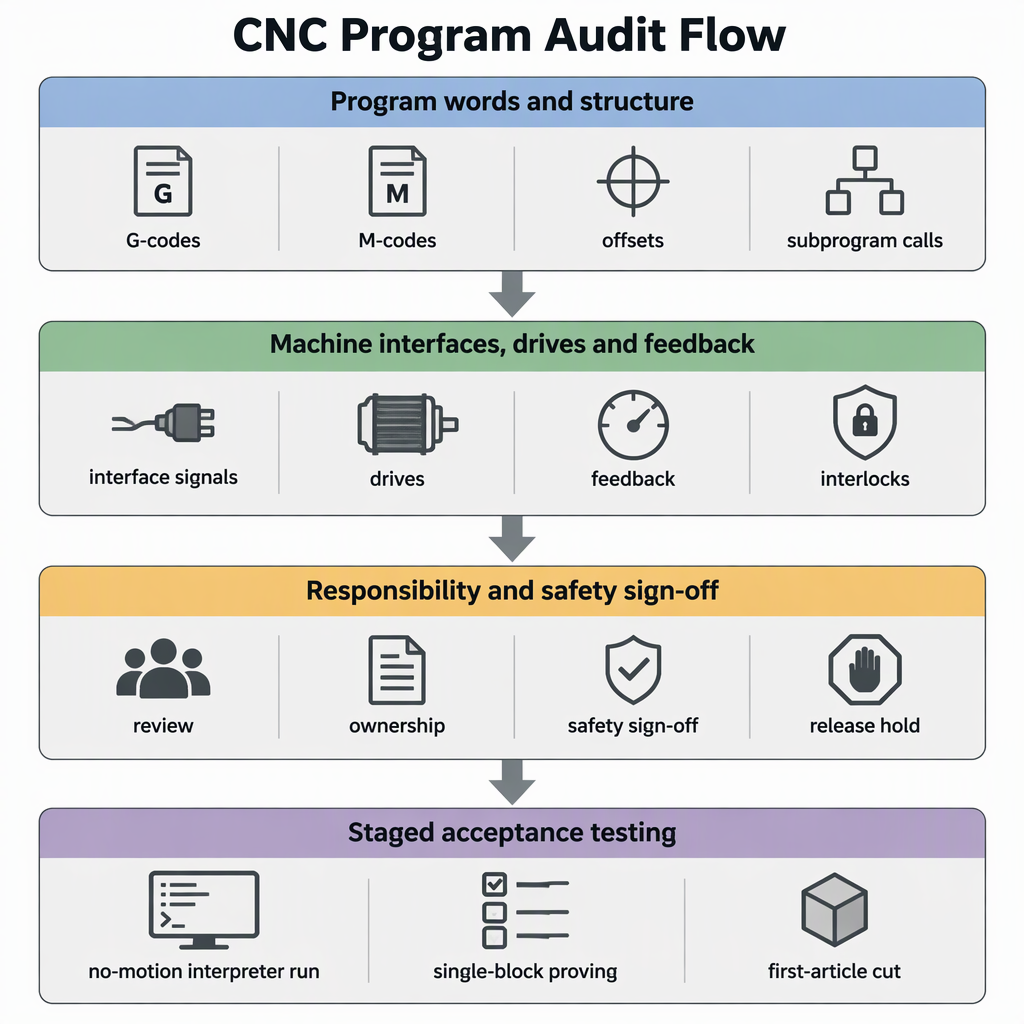
G コード互換性はテストすべき主張であり、受け入れる約束ではありません。 RS274/NGC は、このファミリーの文書化された方言の 1 つです。 NIST RS274NGC インタープリタ レポートでは、 プロジェクトを変更してその方言の RS274 コードを読み取り、3 軸から 6 軸のマシニング センターを駆動するインタープリタについて説明しています。コントローラーの交換は 4 つのチェックとして扱います。候補者の文書化されたコマンド セットに対してプログラム ライブラリを監査し、制御、駆動、およびフィードバック インターフェイスを照合し、安全性と変換の所有者を合意し、ライブラリをリリースする前に、ノーモーション実行から測定された最初の製品までの結果を証明します。家族の名前は約束ではありません。候補コントローラ自身のドキュメントは次のとおりです。
コントローラーの方言が実際に分岐する場所
モーションのボキャブラリーはトラブルの原因となる可能性が最も低いものです。急流、直線および円運動、フィードおよびスピンドルのコマンド、およびワークオフセットには、方言の説明と以下にリンクされている実装ドキュメントで同じ単語が含まれています。相違は、工具交換がどのように終了するか、どの単位オフセットと工具テーブルが使用するか、どのサイクルが存在するか、サブプログラムやユーザー定義コードの番号付け方法など、その周囲の詳細にあります。プログラムは同じように読み取っても、異なる切り取りを行うことができます。
の 広く使用されているオープンソース コントローラの文書化された RS274/NGC の違いは、 プログラムの見た目ではなく動作を変えるため、探すべきパターンを示しています。つまり、元の位置に戻らなくなった工具交換、機械構成単位で読み取られたオフセットと工具テーブルの値、実装されていないサイクル、コマンドで指定された軸のみを移動するホーム移動などです。
| プログラム要素 | 文書化された相違点または追加事項 | 結果が変わる理由 | 交換前に確認すること |
|---|---|---|---|
| 工具交換 | 工具交換後に元の位置に戻らない | 次の動きは作者の想定とは違うところから始まる | ツール交換後にターゲット コントローラが離れる位置、およびプログラムに明示的な復帰動作が含まれているかどうか |
| オフセットとツールテーブル | オフセットとツールテーブルの値は機械構成単位で表されます | 同じ保存された数値でも異なる距離を意味する場合があります | 置換によって読み取られる単位、および既存の値がどのように変換されるか |
| 自転車と飛行機 | G87 および G88 ボーリング サイクルはまだ実装されていないものとしてリストされており、G17.1、G18.1、および G19.1 プレーンは現在サポートされていません。 | 呼び出されたサイクルは、プログラムを切断する代わりに停止できます。 | ライブラリが使用するすべてのサイクルおよびプレーン コードの書面によるリスト。サポートされているセットと照合されます。 |
| 引っ越し | G28 または G30 と一部の軸ワードのみの場合、それらの軸のみが移動します | 動いていた軸が動かないままになり、次の操作が変更される場合があります。 | 名前のない軸が移動するかどうか、およびプログラムが以前の動作に依存するかどうか |
| サブプログラムとユーザーコード | M98とM99はファナックスタイルのサブプログラムを呼び出して返します。M100からM199は外部プログラムとして実行されるユーザー定義コードです。 | 通話構造と予約された番号範囲は異なる場合があります | ターゲットが予約する M 番号と、サブプログラムの呼び出しと戻りをどのように定義するか |
まず既存のプログラムの一覧を作成して監査する方法
ライブラリ全体を書き換えずにスクリーニングできます。すべてのプログラムとそのポストプロセッサーのインベントリを 1 つ作成し、それらに含まれる個別の単語と構造を抽出し、候補コントローラーが文書化したコマンド セットに対してそれぞれを分類します。明示的に許可されていない入力はインタプリタ エラーを発生させますが、他のものを意味するコードは発生しないからです。
- すべてのプログラム ファイルをそのマシン、現在のコントローラ、CAM ポスト、および最終実行日とともにリストします。未使用のファイルは範囲外のままにすることができます。
- ライブラリ内の個別の単語 (G コード、M コード、パラメータ、ワークおよびツールのオフセット、サブプログラム呼び出し、マクロまたは O コード、境界やプログラム終了文字などのファイル レベルの構造) を抽出します。
- 各単語を共有モーション、異なる意味を持つ同じコード、未実装、またはベンダー拡張として分類します。
- 各クラスをコントローラ候補の文書化されたコマンド リストと照合し、文書でカバーされていないものはすべて書面でサプライヤーに提出します。
- 各ファイルをそのまま実行、一度変換、または書き換えて再投稿してスコアを付けます。この分割は、引用する範囲とテストする範囲です。
- ファイルが完全であることを確認します。プログラムはパーセント記号のファイル境界を使用し、M2 または M30 で終わるため、編集中に連結または切り詰められたファイルは評価前に分割する必要があります。
- 明示的に許可されていない入力はインタプリタ エラーを引き起こすため、そうでないことが証明されるまで、未知のコードをブロックとして扱います。
- ボーリング サイクルや G17.1、G18.1、G19.1 平面など、ライブラリが使用するサイクルと平面の選択にフラグを立てて、サポートされているリストと照合できるようにします。
- 工具の変更、オフセットまたは工具テーブルの参照、および G28 または G30 のホーム移動のたびにフラグを立てます。文書化された差異によってプログラムが停止されるのではなく、結果が変化します。
- 完了した監査は、ファイルリストを添付した日付付きの文書として保管してください。これは、マシン上でのテストを測定するためのベースラインです。
どのインターフェイス、ドライブ、フィードバックのチェックが実現可能性を決定するか
G コードは決定の最上位層にすぎません。コントローラのサプライヤーに、軸の数と駆動するマシン タイプ、使用するコマンド インターフェイスと補間クラス、既存のドライブとフィードバック デバイスを維持できるかどうか、およびオートメーション セルのハンドオーバー方法を問い合わせてください。たとえば、SZGH は、自社の CNC コントローラ、サーボ ドライブ、サーボ モータ、およびロボット コントローラを、自社の機械内の制御ソフトウェアとともに開発および製造しており、CNC 機械とロボット アームを 1 つの制御プラットフォームに統合していると述べています。
| 確認する | サプライヤーが公開している内容を | 決定 |
|---|---|---|
| マシンタイプと軸数 | 2 ~ 6 軸の旋盤コントローラ、6 軸ミーリング コントローラ (SZGH-CNC880MC) および EtherCAT ミーリング コントローラ (SZGH-CNC1080MIC) | マシンの軸数と運動学がカバーされている場合は保持します。マシンタイプが公開範囲外の場合は停止します |
| コマンドインターフェースと補間 | 6 軸フライス コントローラーは 1 ms 補間とオンライン PLC 編集で説明されています。 0.25 ms 補間、ARM+FPGA アーキテクチャ、スプライン補間を備えた EtherCAT ミーリング コントローラ | 表面とサイクルタイムの要件に照らして検証し、パーツ ファミリにどの公開クラスが必要かを尋ねます |
| ドライブ、モーター、フィードバック | サプライヤーは独自のサーボドライブ、サーボモーター、ロボットコントローラーを開発、製造しています。 | 既存のドライブとフィードバック デバイスが残るか交換されるか、およびコントローラーがどのような信号を予期しているかを確認します。 |
| 自動化ハンドシェイク | CNC マシンとロボット アームが 1 つの制御プラットフォームに統合されています | セルが引用される前に、シーケンス、インターロック、および安全停止の所有者を確認します。 |
プログラムテストでは、機械の入力、出力、スピンドルコマンド、潤滑または安全チェーンについては何も証明されません。製品リリース前に、各信号をマシン自体の電気文書と照合して確認する必要があります。
実現可能性には物理的な側面もあります。交換用の制御装置とそのドライブ用のキャビネットのスペースを測定し、古いユニットの設置面積ではなく、サプライヤーが公開している寸法と比較して、取り付けスペース、パネルのカットアウト、ケーブルの引き込み口と曲げスペースを確認します。機械の電気文書から、現在の電源(電圧、位相、容量)を記録し、既存の電源が変更せずに再利用されると仮定するのではなく、その制御、ドライブ、クランプ、ブレーキ、またはスピンドル回路に何が必要かをサプライヤーに尋ねます。キャビネットが追加の熱を除去し、既存の換気または冷却がまだマシンの環境に適合していることを確認します。機械が消費するサービス (圧縮空気、油圧、潤滑、冷却剤) をリストし、交換後もそれぞれが利用可能であり、順序付けされていることを確認します。キャビネットを開けるチェックは、マシンのスイッチを切り、再通電できないように電源から切り離すことから始まります。
コミットする前に決定すべきマシン側と安全の境界
境界が不明瞭な改造では損傷が発生するため、ハードウェアを注文する前に所有者を指名してください。機械の所有者は、機械の安全機能、ガード、インターロック、制限、および電気文書を保管します。コントローラーのサプライヤーは、供給する制御と文書化する動作について回答します。インテグレータはプログラムの変換、配線、および試運転を所有します。そして、エンド ユーザーの担当者がマシンを実稼働用にリリースします。 4 つすべてをプロジェクト ファイルに書面で記述します。
コントローラー交換後のほとんどの紛争は、2 つの境界によって引き起こされます。 1 つ目は安全性です。機械の緊急停止、ガード インターロック、制限機能は、変更後も有効なままであり、その後再度テストされる必要があります。 2 つ目は検証です。機械所有者の権限のある担当者と電気請負業者に、地域の電気および機械の安全要件が改修に適用されるものを尋ね、その回答をプロジェクト ファイルに記録し、その記録された回答に対する承諾に署名します。
完全なカットオーバーの前にマシンの互換性を証明する方法
マシン上で段階的に互換性を証明します。コントロールで許可されていないものについてはエラーを発生させるインタープリタ チェックから開始し、次にフラグの付いたコードを単一ブロックで低いオーバーライドで検証し、その後初めて測定された最初のアーティクルを切り取って、古いコントローラの出力ではなく図面と比較します。
- プログラムを交換用コントローラにロードし、動作を行わずにインタプリタを介して実行します。明示的に許可されていない文書化された入力はエラーを生成するため、サポートされていない単語はスピンドルではなくここに表示されます。
- 文書化された動作により、プログラムが予期しない場所に軸を残す可能性があるため、工具交換の終了位置と、オフセットと工具テーブルに使用される単位を確認してください。
- 作業エンベロープをクリアし、オペレータがフィードを保持した状態で、フラグ付きの各コードを単一ブロックで最低送りと急速オーバーライドで証明します。
- 重要ではない内容に関する最初の記事を切り取り、図面と照らし合わせて測定し、監査でフラグが立てられたホームムーブとサイクルを実行します。
- リリースされたプログラム セットをフリーズし、コントローラ ソフトウェアと構成バージョンをテスト ノートとともに記録します。
- キャビネット内や配線の作業を行う前に、機械のスイッチを切り、電源から切り離し、再通電できないことを確認してください。プログラムのテストでは、キャビネットを開ける必要はありません。
- 通電テストのたびにカバーとガードを所定の位置に置き、他の人が作業範囲に近づかないようにし、各プログラムの最初の実行ではフィードホールドと緊急停止に手を離さないようにしてください。
- アラームではなく、間違った部品が発生することを予期してください。異なる解釈の工具交換や実装されていないサイクルによって、サイレント偏差が発生する可能性があるため、プログラムが実行されたかどうかだけでなく、測定された寸法も比較してください。
- ポストプロセッサー、オフセット、パラメーターを変更した後は、最初のアーティクルのテストを繰り返します。変更するたびに、以前の結果では説明できなくなった新しいプログラムが作成されるためです。
結論: 互換性は検証されていますが、想定されていません
ドキュメントとマシンが同意した場合に置き換えを承認します。ターゲットがサポートするプログラムの単語、サイクル、構造、およびその相違点がファイルをどのように変更するかなどです。どの制御、駆動、フィードバックインターフェイスに適合するか。変換、安全性、承認を誰が所有するか。そして、ノーモーション通訳チェックから測定された最初の製品までの段階的なテスト。
実際的な決定ルール: マシン上でスコアが付けられ証明されるまでファイルは監査リストから外されず、責任者がテスト記録に署名するまでマシンは本番環境に戻りません。サプライヤーの文書で質問に答えられない場合は、書面で回答を取得し、監査用に保管してください。
- スワップを引用する前にプログラム ライブラリを監査してください。
- G コードだけでなく、インターフェイス、ドライブ、フィードバックも一致させます。
- キャビネットのスペース、電源、冷却および圧縮空気を機械固有の文書で確認してください。
- 責任の境界について書面で合意します。
- プログラムは、段階的なオンマシン テスト後にのみリリースしてください。
よくある質問
これらの質問には、プログラム ライブラリ内で何が壊れるか、ポストプロセッサに何が起こるか、オートメーション セルが状況をどのように変えるかなど、置き換えを決定するチェックが含まれます。
既存のプログラムは、交換用コントローラーでも変更せずに実行できますか?
書き直すのではなく証明する必要があると仮定します。共有モーション ワードは通常同じように移動しますが、異なる位置で終了する工具交換や、機械構成単位で読み取られたオフセットによって、アラームが発生することなくパーツが変更されます。
互換性を保証する G コード規格は 1 つありますか?
2 つのコントローラーを交換可能にする単一の文書はありません。 RS274/NGC インタープリタ レポートには 1 つの方言とその修正が記載されており、すべてのコントローラが独自のコマンド セットを公開しているため、2 つの特定のコントローラ間で互換性が判断されます。
スワップ後に壊れる可能性が最も高い G コードと M コードはどれですか?
工具交換、オフセットおよび工具テーブル単位、名前付き軸のみを移動するホーム移動、G87 および G88、G17.1、G18.1、および G19.1 平面などのボーリング サイクル、および M98、M99、M100 ~ M199 などのサブプログラムまたはユーザー コード範囲。
コントローラを交換した後、CAM ポストプロセッサを書き直す必要がありますか?
監査で、ターゲットが異なる方法で処理するか、まったく処理しない単語が投稿から検出された場合に限ります。一部のライブラリでは出力の調整が必要であり、他のライブラリでは投稿を書き直す必要があります。監査は見積書にどちらかを伝えます。
どのコントローラー、ドライブ、フィードバック インターフェイスがマシンに適合する必要がありますか?
軸数とマシン タイプ、コマンド インターフェイスと補間クラス、既存のドライブとフィードバック デバイスが維持されるか交換されるか、および自動化セルのハンドオーバー方法。それぞれの回答を書面で求めてください。
ロボットまたはオートメーションセルはコントローラーのチェックを変更しますか?
はい。セルはハンドシェイクを追加します。つまり、どのデバイスがロボットと機械をシーケンスし、誰がインターロックと安全停止を所有し、誰がそれらを検証するかです。 1 つのプラットフォーム上に統合された CNC とロボット制御は、プロジェクトが定義できる境界を残します。
大規模な既存のプログラム ライブラリを迅速に監査するにはどうすればよいですか?
ファイルをリストし、個別の単語と構造を抽出し、共有、解釈が異なる、サポートされていない、またはベンダー固有として分類し、各ファイルを現状のまま実行、変換、または書き換えでスコア付けし、結果を日付付きドキュメントとして保持します。
実際の部品を切断する前に互換性をテストするにはどうすればよいですか?
モーションを無効にしてインタプリタを実行し、工具交換の終了位置とオフセット単位をチェックし、フラグ付きの各コードを単一ブロックで低オーバーライドで証明してから、重要ではない材料で測定した最初の製品を切断し、図面と比較します。
変換されたプログラムまたは改造によってマシンに損傷が生じた場合、誰が責任を負いますか?
ハードウェアを注文する前にそれを書き留めてください。機械の所有者は安全機能、ガード、制限を維持します。コントローラの供給者は、供給する制御について回答します。インテグレータは変換、配線、試運転を所有します。エンドユーザーの担当者が製品をリリースします。
トレーニングとダウンタイムについては何を計画する必要がありますか?
プロジェクト タスクとして計画します。オペレータとメンテナンス スタッフは、新しい画面、アラーム、回復手順に時間がかかり、変換されたプログラムを再検証する必要があります。見積書の中で引き継ぎとトレーニングの範囲に同意します。


