


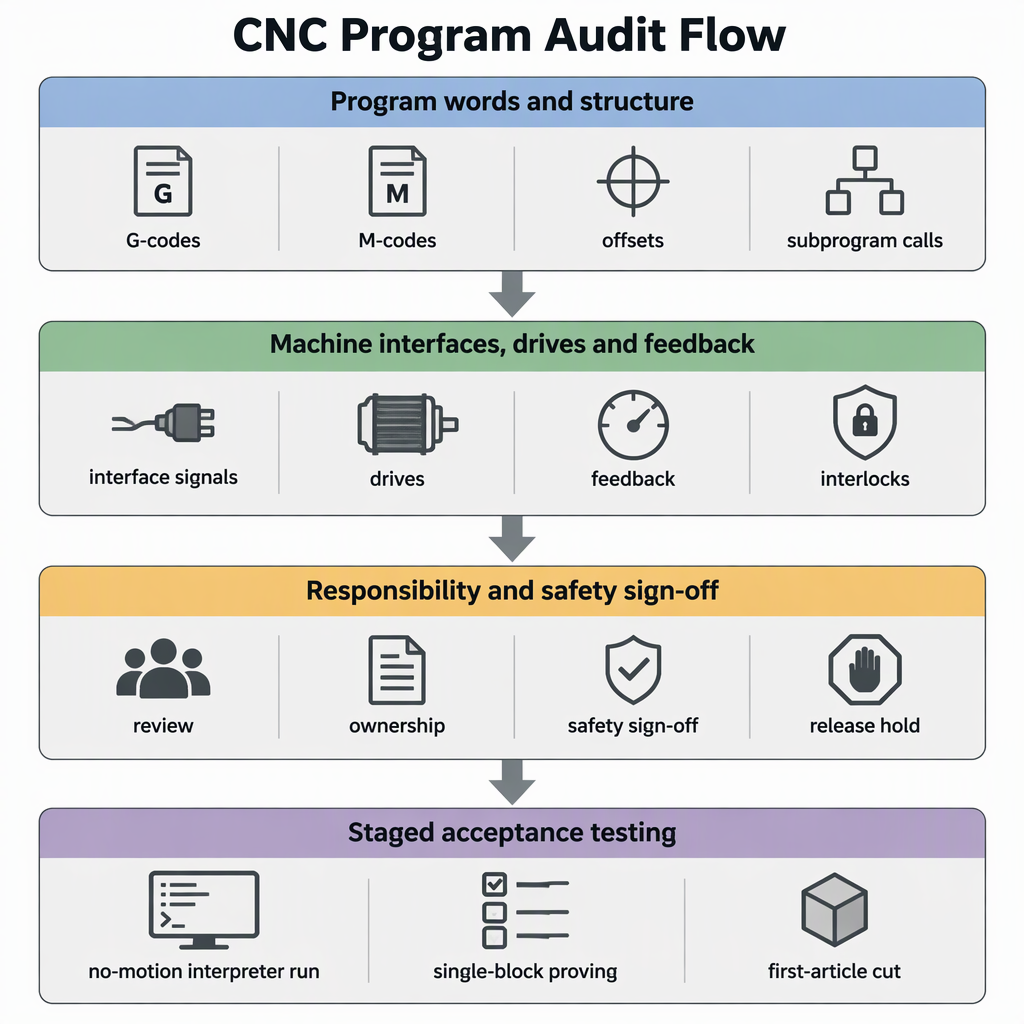
जी-कोड संगत परीक्षण करने का दावा है, स्वीकार करने का वादा नहीं। आरएस274/एनजीसी इस परिवार की एक प्रलेखित बोली है: द एनआईएसटी आरएस274एनजीसी दुभाषिया रिपोर्ट एक दुभाषिया का वर्णन करती है जो परियोजना संशोधनों के साथ उस बोली में आरएस274 कोड को पढ़ता है और 3-अक्ष से 6-अक्ष मशीनिंग केंद्रों को चलाता है। नियंत्रक प्रतिस्थापन को चार जांचों के रूप में मानें: उम्मीदवार के दस्तावेज़ीकृत कमांड सेट के विरुद्ध प्रोग्राम लाइब्रेरी का ऑडिट करें, नियंत्रण, ड्राइव और फीडबैक इंटरफेस का मिलान करें, सहमत हों कि सुरक्षा और रूपांतरण का मालिक कौन है, फिर लाइब्रेरी जारी करने से पहले नो-मोशन रन से मापा पहले लेख तक परिणाम साबित करें। परिवार का नाम वादा नहीं है; अभ्यर्थी नियंत्रक का अपना दस्तावेज है।
जहाँ नियंत्रक बोलियाँ वास्तव में भिन्न होती हैं
मोशन शब्दावली परेशानी का सबसे कम संभावित स्रोत है: रैपिड्स, लीनियर और सर्कुलर मूव्स, फीड और स्पिंडल कमांड और वर्क ऑफसेट में बोली विवरण और नीचे लिंक किए गए कार्यान्वयन दस्तावेज़ में समान शब्द होते हैं। विचलन उनके आस-पास के विवरणों में बैठता है - एक उपकरण परिवर्तन कैसे समाप्त होता है, कौन सी इकाइयाँ ऑफ़सेट और टूल तालिकाएँ उपयोग करती हैं, कौन से चक्र मौजूद हैं, और उपप्रोग्राम और उपयोगकर्ता-परिभाषित कोड कैसे क्रमांकित किए जाते हैं। एक प्रोग्राम समान रूप से पढ़ सकता है और फिर भी अलग-अलग तरीके से कट कर सकता है।
एक व्यापक रूप से उपयोग किए जाने वाले ओपन-सोर्स कंट्रोलर के प्रलेखित आरएस274/एनजीसी अंतर देखने के लिए पैटर्न दिखाते हैं, क्योंकि वे यह बदलते हैं कि प्रोग्राम कैसा दिखता है इसके बजाय वह क्या करता है: एक उपकरण परिवर्तन जो अब मूल स्थिति में वापस नहीं आता है, मशीन-कॉन्फ़िगरेशन इकाइयों में ऑफसेट और टूल-टेबल मान पढ़े जाते हैं, चक्र जो लागू नहीं होते हैं, और होम मूव्स जो केवल कमांड में नामित अक्षों को स्थानांतरित करते हैं।
| प्रोग्राम तत्व पर क्या पुष्टि करनी है | , प्रलेखित अंतर या जोड़, | परिणाम क्यों बदलता है, | स्वैप से पहले क्या पुष्टि करनी है |
|---|---|---|---|
| उपकरण परिवर्तन | उपकरण बदलने के बाद मूल स्थिति में वापस नहीं आना | निम्नलिखित कदम लेखक के अनुमान से भिन्न बिंदु से शुरू होता है | उपकरण परिवर्तन के बाद लक्ष्य नियंत्रक जिस स्थिति को छोड़ता है, और क्या आपके प्रोग्राम में स्पष्ट वापसी चाल शामिल है |
| ऑफसेट और टूल टेबल | ऑफसेट और टूल-टेबल मान मशीन-कॉन्फ़िगरेशन इकाइयों में व्यक्त किए जाते हैं | एक ही संग्रहीत संख्या का मतलब अलग-अलग दूरी हो सकता है | प्रतिस्थापन कौन सी इकाइयाँ पढ़ता है, और मौजूदा मान कैसे परिवर्तित किए जाएंगे |
| साइकिल और विमान | G87 और G88 बोरिंग चक्र अभी तक लागू नहीं किए गए के रूप में सूचीबद्ध हैं, और G17.1, G18.1 और G19.1 विमान वर्तमान में समर्थित नहीं हैं | एक बुलाया गया चक्र प्रोग्राम को काटने के बजाय रोक सकता है | आपकी लाइब्रेरी द्वारा उपयोग किए जाने वाले प्रत्येक चक्र और विमान कोड की एक लिखित सूची, समर्थित सेट के विरुद्ध जांची गई |
| घर चलता है | G28 या G30 और केवल कुछ अक्ष शब्दों के साथ, केवल वे अक्ष ही गति करते हैं | एक धुरी जो चलती थी वह स्थिर रह सकती है, जिससे अगला ऑपरेशन बदल सकता है | क्या अनाम अक्ष चलते हैं, और क्या आपके प्रोग्राम पिछले व्यवहार पर निर्भर हैं |
| उपप्रोग्राम और उपयोगकर्ता कोड | M98 और M99 कॉल करते हैं और फैनुक-शैली उप प्रोग्राम लौटाते हैं, और M100 से M199 बाहरी प्रोग्राम के रूप में चलाए जाने वाले उपयोगकर्ता-परिभाषित कोड हैं | कॉल संरचनाएं और आरक्षित संख्या श्रेणियां भिन्न हो सकती हैं | कौन सा एम-नंबर लक्ष्य आरक्षित रखता है, और यह उपप्रोग्राम कॉल और रिटर्न को कैसे परिभाषित करता है |
सबसे पहले अपने मौजूदा कार्यक्रमों की सूची और ऑडिट कैसे करें
आप पूरी लाइब्रेरी को बिना दोबारा लिखे उसकी स्क्रीनिंग कर सकते हैं। प्रत्येक प्रोग्राम और उसके पोस्ट-प्रोसेसर की एक सूची बनाएं, उनमें मौजूद अलग-अलग शब्दों और संरचनाओं को निकालें, और उम्मीदवार नियंत्रक दस्तावेज़ों को कमांड सेट के विरुद्ध प्रत्येक को वर्गीकृत करें - क्योंकि जिस इनपुट की स्पष्ट रूप से अनुमति नहीं है वह एक दुभाषिया त्रुटि उत्पन्न करता है, जबकि एक कोड जिसका अर्थ कुछ और होता है, वह नहीं होता है।
- प्रत्येक प्रोग्राम फ़ाइल को उसकी मशीन, वर्तमान नियंत्रक, सीएएम पोस्ट और अंतिम रन तिथि के साथ सूचीबद्ध करें। अप्रयुक्त फ़ाइलें दायरे से बाहर रह सकती हैं.
- लाइब्रेरी में अलग-अलग शब्द निकालें: जी-कोड, एम-कोड, पैरामीटर, कार्य और टूल ऑफ़सेट, उपप्रोग्राम कॉल, मैक्रोज़ या ओ-कोड, और फ़ाइल-स्तरीय संरचना जैसे सीमांकन और प्रोग्राम-एंड वर्ण।
- प्रत्येक शब्द को साझा गति, एक अलग अर्थ के साथ एक ही कोड, लागू नहीं किया गया, या एक विक्रेता एक्सटेंशन के रूप में वर्गीकृत करें।
- उम्मीदवार नियंत्रक की दस्तावेज़ीकृत कमांड सूची के विरुद्ध प्रत्येक वर्ग की जाँच करें, और दस्तावेज़ में जो कुछ भी शामिल नहीं है उसे आपूर्तिकर्ता को लिखित रूप में डालें।
- प्रत्येक फ़ाइल को यथास्थिति में चलाएं, एक बार कनवर्ट करें या पुनः लिखें और दोबारा पोस्ट करें। वह विभाजन वह दायरा है जिसे आप उद्धृत करते हैं और वह दायरा है जिसका आप परीक्षण करते हैं।
- पुष्टि करें कि फ़ाइलें पूर्ण हैं: प्रोग्राम प्रतिशत-चिह्न फ़ाइल सीमांकन का उपयोग करते हैं और M2 या M30 के साथ समाप्त होते हैं, इसलिए संपादन के दौरान जिन फ़ाइलों को संयोजित या छोटा किया गया था, उन्हें मूल्यांकन से पहले विभाजित करने की आवश्यकता होती है।
- अज्ञात कोड को अन्यथा सिद्ध होने तक ब्लॉकिंग मानें, क्योंकि जिस इनपुट की स्पष्ट रूप से अनुमति नहीं है वह दुभाषिया त्रुटि उत्पन्न करता है।
- बोरिंग साइकिल और G17.1, G18.1 और G19.1 प्लेन सहित, आपकी लाइब्रेरी द्वारा उपयोग किए जाने वाले चक्र और विमान चयनों को चिह्नित करें, ताकि उन्हें समर्थित सूची के विरुद्ध जांचा जा सके।
- प्रत्येक टूल परिवर्तन, ऑफ़सेट या टूल-टेबल संदर्भ और G28 या G30 होम मूव को चिह्नित करें, जहां दस्तावेज़ित मतभेद प्रोग्राम को रोकने के बजाय परिणाम बदलते हैं।
- तैयार ऑडिट को संलग्न फ़ाइल सूची के साथ दिनांकित दस्तावेज़ के रूप में रखें; यह वह आधार रेखा है जिसके आधार पर आपके ऑन-मशीन परीक्षण को मापा जाता है।
कौन सा इंटरफ़ेस, ड्राइव और फीडबैक जांच व्यवहार्यता तय करती है
जी-कोड केवल निर्णय की शीर्ष परत है। नियंत्रक आपूर्तिकर्ता से पूछें कि यह कितने अक्षों और किस प्रकार की मशीन को चलाता है, यह किस कमांड इंटरफ़ेस और इंटरपोलेशन क्लास का उपयोग करता है, क्या आपके मौजूदा ड्राइव और फीडबैक डिवाइस को रखा जा सकता है, और एक ऑटोमेशन सेल कैसे सौंपता है। उदाहरण के लिए, एसजेडजीएच का कहना है कि वह अपनी मशीनों के अंदर नियंत्रण सॉफ्टवेयर के साथ अपने स्वयं के सीएनसी नियंत्रक, सर्वो ड्राइव, सर्वो मोटर्स और रोबोट नियंत्रकों का विकास और निर्माण करता है, और यह सीएनसी मशीनों और रोबोट हथियारों को एक नियंत्रण मंच पर एकीकृत करता है।
| जाँचें | कि आपूर्तिकर्ता क्या | निर्णय प्रकाशित करता है |
|---|---|---|
| मशीन का प्रकार और अक्ष गणना | 2 से 6 अक्षों पर खराद नियंत्रक, एक 6-अक्ष मिलिंग नियंत्रक (SZGH-CNC880MC) और एक EtherCAT मिलिंग नियंत्रक (SZGH-CNC1080MIC) | यदि मशीन की अक्ष गणना और गतिकी कवर हो तो रखें; यदि मशीन का प्रकार प्रकाशित सीमा के बाहर बैठता है तो रुकें |
| कमांड इंटरफ़ेस और इंटरपोलेशन | 6-अक्ष मिलिंग नियंत्रक को 1 एमएस इंटरपोलेशन और ऑनलाइन पीएलसी संपादन के साथ वर्णित किया गया है; 0.25 एमएस इंटरपोलेशन, एआरएम+एफपीजीए आर्किटेक्चर और स्पलाइन इंटरपोलेशन के साथ ईथरकैट मिलिंग नियंत्रक | अपनी सतह और चक्र-समय की आवश्यकता के अनुसार सत्यापित करें, और पूछें कि आपके परिवार को किस प्रकाशित कक्षा की आवश्यकता है |
| ड्राइव, मोटर और फीडबैक | आपूर्तिकर्ता अपने स्वयं के सर्वो ड्राइव, सर्वो मोटर्स और रोबोट नियंत्रकों का विकास और निर्माण करता है | सत्यापित करें कि क्या मौजूदा ड्राइव और फीडबैक डिवाइस बने रहेंगे या बदल दिए जाएंगे, और नियंत्रक किस सिग्नल की अपेक्षा करता है |
| स्वचालन हाथ मिलाना | सीएनसी मशीनें और रोबोट हथियार एक नियंत्रण मंच पर एकीकृत हैं | सेल उद्धृत करने से पहले सत्यापित करें कि अनुक्रम, इंटरलॉक और सुरक्षित स्टॉप का मालिक कौन है |
एक प्रोग्राम परीक्षण मशीन के इनपुट, आउटपुट, स्पिंडल कमांड, स्नेहन या सुरक्षा श्रृंखला के बारे में कुछ भी साबित नहीं करता है। उत्पादन जारी होने से पहले प्रत्येक सिग्नल को मशीन के स्वयं के विद्युत दस्तावेज से जांचा जाना चाहिए।
व्यवहार्यता का एक भौतिक पक्ष भी होता है। प्रतिस्थापन नियंत्रण और उसके ड्राइव के लिए कैबिनेट स्थान को मापें, और आपूर्तिकर्ता के प्रकाशित आयामों के अनुसार माउंटिंग स्पेस, पैनल कट-आउट और केबल एंट्री और बेंड रूम की पुष्टि करें, न कि पुरानी इकाई के पदचिह्न के अनुसार। मशीन के विद्युत दस्तावेज से, आज की आपूर्ति - वोल्टेज, चरण और क्षमता - रिकॉर्ड करें और आपूर्तिकर्ता से पूछें कि उसके नियंत्रण, ड्राइव और क्लैंप, ब्रेक या स्पिंडल सर्किट को क्या चाहिए, बजाय यह मानने के कि मौजूदा आपूर्ति को अपरिवर्तित पुन: उपयोग किया जाता है। पुष्टि करें कि कैबिनेट अतिरिक्त गर्मी को हटा देता है और मौजूदा वेंटिलेशन या कूलिंग अभी भी मशीन के वातावरण के अनुकूल है। मशीन द्वारा उपभोग की जाने वाली सेवाओं की सूची बनाएं - संपीड़ित हवा, हाइड्रोलिक्स, स्नेहन और शीतलक - और पुष्टि करें कि प्रत्येक स्वैप के बाद उपलब्ध और अनुक्रमित रहता है। कैबिनेट को खोलने वाला कोई भी चेक मशीन को बंद करने और उसकी बिजली आपूर्ति से डिस्कनेक्ट करने से शुरू होता है ताकि इसे फिर से सक्रिय न किया जा सके।
आपके प्रतिबद्ध होने से पहले तय की जाने वाली मशीन-साइड और सुरक्षा सीमाएँ
हार्डवेयर का ऑर्डर देने से पहले मालिकों का नाम बताएं, क्योंकि अस्पष्ट सीमा वाला रेट्रोफिट वह जगह है जहां नुकसान होता है। मशीन मालिक मशीन के सुरक्षा कार्यों, गार्ड, इंटरलॉक, सीमाएं और विद्युत दस्तावेज रखता है; नियंत्रक आपूर्तिकर्ता उसके द्वारा प्रदत्त नियंत्रण और उसके द्वारा प्रलेखित व्यवहार के लिए उत्तर देता है; इंटीग्रेटर प्रोग्राम रूपांतरण, वायरिंग और कमीशनिंग का मालिक है; और अंतिम उपयोगकर्ता का सक्षम व्यक्ति उत्पादन के लिए मशीन जारी करता है। इन चारों को प्रोजेक्ट फ़ाइल में लिखित रूप में रखें।
नियंत्रक अदला-बदली के बाद दो सीमाएँ सबसे अधिक विवादों का कारण बनती हैं। पहली सुरक्षा है: मशीन के आपातकालीन स्टॉप, गार्ड इंटरलॉक और सीमा कार्यों को परिवर्तन के माध्यम से प्रभावी रहना होगा और बाद में फिर से परीक्षण किया जाना चाहिए। दूसरा है सत्यापन: मशीन मालिक के सक्षम व्यक्ति और अपने विद्युत ठेकेदार से पूछें कि रेट्रोफिट पर कौन सी स्थानीय विद्युत और मशीन-सुरक्षा आवश्यकताएं लागू होती हैं, प्रोजेक्ट फ़ाइल में उत्तर दर्ज करें, और उस रिकॉर्ड किए गए उत्तर के विरुद्ध स्वीकृति पर हस्ताक्षर करें।
पूर्ण कटओवर से पहले मशीन पर अनुकूलता कैसे साबित करें
मशीन पर, चरणों में अनुकूलता साबित करें। एक दुभाषिया जांच से शुरू करें जो नियंत्रण की अनुमति नहीं देने वाली किसी भी चीज़ पर त्रुटियां उत्पन्न करता है, फिर कम ओवरराइड पर एकल ब्लॉक में ध्वजांकित कोड को सत्यापित करें, और उसके बाद ही एक मापा पहला लेख काटें और ड्राइंग के साथ तुलना करें, न कि पुराने नियंत्रक के आउटपुट के साथ।
- प्रोग्राम को प्रतिस्थापन नियंत्रक में लोड करें और उन्हें बिना गति के दुभाषिया के माध्यम से चलाएं; प्रलेखित इनपुट जिसकी स्पष्ट रूप से अनुमति नहीं है, एक त्रुटि उत्पन्न करता है, इसलिए असमर्थित शब्द स्पिंडल के बजाय यहां दिखाई देते हैं।
- टूल-परिवर्तन की अंतिम स्थिति और ऑफ़सेट और टूल तालिकाओं के लिए उपयोग की जाने वाली इकाइयों की जाँच करें, क्योंकि दस्तावेज़ित व्यवहार अक्षों को ऐसी जगह छोड़ सकता है जिसकी प्रोग्राम को उम्मीद नहीं है।
- प्रत्येक फ़्लैग किए गए कोड को न्यूनतम फ़ीड और त्वरित ओवरराइड पर एकल ब्लॉक में साबित करें, जिसमें कार्य लिफ़ाफ़ा साफ़ हो और ऑपरेटर फ़ीड होल्ड पर हो।
- गैर-महत्वपूर्ण सामग्री पर पहला लेख काटें, इसे ड्राइंग के विरुद्ध मापें, और होम मूव्स का अभ्यास करें और अपने ऑडिट को चिह्नित करें।
- जारी किए गए प्रोग्राम सेट को फ़्रीज़ करें और परीक्षण नोट्स के साथ नियंत्रक सॉफ़्टवेयर और कॉन्फ़िगरेशन संस्करण को रिकॉर्ड करें।
- इससे पहले कि कोई कैबिनेट के अंदर या वायरिंग पर काम करे, मशीन को बंद कर दें और इसकी बिजली आपूर्ति से डिस्कनेक्ट कर दें, और पुष्टि करें कि इसे दोबारा सक्रिय नहीं किया जा सकता है। प्रोग्राम परीक्षण के लिए कैबिनेट को खुला रखना आवश्यक नहीं है।
- प्रत्येक संचालित परीक्षण के लिए कवर और गार्ड रखें, अन्य लोगों को कार्य लिफाफे से दूर रखें, और प्रत्येक कार्यक्रम के पहले भाग के लिए फीड होल्ड और आपातकालीन स्टॉप पर हाथ रखें।
- अलार्म के बजाय गलत हिस्से की अपेक्षा करें: एक अलग तरीके से व्याख्या किए गए उपकरण परिवर्तन या एक अप्रयुक्त चक्र एक मूक विचलन उत्पन्न कर सकता है, इसलिए मापे गए आयामों की तुलना करें, न कि केवल प्रोग्राम चला या नहीं।
- किसी भी पोस्ट-प्रोसेसर, ऑफसेट या पैरामीटर परिवर्तन के बाद पहले-आर्टिकल परीक्षण को दोहराएं, क्योंकि प्रत्येक परिवर्तन एक नया प्रोग्राम बनाता है जिसका पहले वाला परिणाम अब वर्णन नहीं करता है।
निष्कर्ष: अनुकूलता सत्यापित है, मानी नहीं गई
जब दस्तावेज़ और मशीन सहमत हों तो प्रतिस्थापन को मंजूरी दें: लक्ष्य किस प्रोग्राम शब्द, चक्र और संरचना का समर्थन करता है और इसके अंतर आपकी फ़ाइलों को कैसे बदलते हैं; यह किस नियंत्रण, ड्राइव और फीडबैक इंटरफ़ेस से मेल खाता है; रूपांतरण, सुरक्षा और साइन-ऑफ का मालिक कौन है; और नो-मोशन दुभाषिया जांच से मापे गए पहले लेख तक एक चरणबद्ध परीक्षण।
एक व्यावहारिक निर्णय नियम: कोई भी फ़ाइल ऑडिट सूची को तब तक नहीं छोड़ती जब तक कि उसे मशीन पर स्कोर नहीं किया जाता और साबित नहीं किया जाता है, और कोई भी मशीन तब तक उत्पादन में नहीं लौटती जब तक कि जिम्मेदार व्यक्ति परीक्षण रिकॉर्ड पर हस्ताक्षर नहीं करता। जहां आपूर्तिकर्ता के दस्तावेज़ किसी प्रश्न का उत्तर नहीं देते हैं, तो उत्तर लिखित रूप में प्राप्त करें और इसे ऑडिट के पास रखें।
- स्वैप उद्धृत करने से पहले प्रोग्राम लाइब्रेरी का ऑडिट करें।
- केवल जी-कोड ही नहीं, बल्कि इंटरफेस, ड्राइव और फीडबैक का भी मिलान करें।
- मशीन के अपने दस्तावेज़ों से कैबिनेट स्थान, बिजली आपूर्ति, शीतलन और संपीड़ित हवा की पुष्टि करें।
- लिखित रूप में जिम्मेदारी सीमा पर सहमति दें।
- मशीन पर चरणबद्ध परीक्षण के बाद ही प्रोग्राम जारी करें।
अक्सर पूछे जाने वाले प्रश्नों
ये प्रश्न उन जांचों को कवर करते हैं जो प्रतिस्थापन का निर्णय लेते हैं: प्रोग्राम लाइब्रेरी के अंदर क्या टूटता है, पोस्ट-प्रोसेसर के साथ क्या होता है, और एक ऑटोमेशन सेल तस्वीर को कैसे बदलता है।
क्या मेरे मौजूदा प्रोग्राम प्रतिस्थापन नियंत्रक पर अपरिवर्तित चलेंगे?
मान लें कि उन्हें दोबारा लिखने की बजाय साबित करने की ज़रूरत है। साझा गति शब्द आमतौर पर एक ही तरह से चलते हैं, लेकिन एक उपकरण परिवर्तन जो एक अलग स्थिति में समाप्त होता है या मशीन-कॉन्फ़िगरेशन इकाइयों में पढ़ा गया ऑफसेट अलार्म बजाए बिना भाग को बदल देता है।
क्या कोई जी-कोड मानक है जो अनुकूलता की गारंटी देता है?
कोई भी एकल दस्तावेज़ दो नियंत्रकों को विनिमेय नहीं बनाता है। आरएस274/एनजीसी दुभाषिया रिपोर्ट एक बोली और उसके संशोधनों का वर्णन करती है, और प्रत्येक नियंत्रक अपना स्वयं का कमांड सेट प्रकाशित करता है, इसलिए संगतता को दो विशिष्ट नियंत्रकों के बीच आंका जाता है।
स्वैप के बाद कौन से जी-कोड और एम-कोड के टूटने की सबसे अधिक संभावना है?
टूल परिवर्तन, ऑफसेट और टूल-टेबल इकाइयां, होम मूव्स जो केवल नामित अक्षों को स्थानांतरित करते हैं, G87 और G88 जैसे उबाऊ चक्र, G17.1, G18.1 और G19.1 विमान, और उपप्रोग्राम या उपयोगकर्ता-कोड श्रेणियां जैसे M98, M99 और M100 से M199 तक।
क्या मुझे नियंत्रक को बदलने के बाद CAM पोस्ट-प्रोसेसर को फिर से लिखने की आवश्यकता है?
केवल अगर ऑडिट में आपके पोस्ट से निकलने वाले ऐसे शब्द मिलते हैं जिन्हें लक्ष्य अलग तरीके से संभालता है या बिल्कुल नहीं। कुछ पुस्तकालयों को आउटपुट ट्विक की आवश्यकता होती है, अन्य को पुनः लिखित पोस्ट की; ऑडिट उद्धरण बताता है जो.
कौन सा नियंत्रक, ड्राइव और फीडबैक इंटरफेस मशीन से मेल खाना चाहिए?
एक्सिस गिनती और मशीन प्रकार, कमांड इंटरफ़ेस और इंटरपोलेशन क्लास, क्या मौजूदा ड्राइव और फीडबैक डिवाइस रहते हैं या बदले जाते हैं, और एक ऑटोमेशन सेल कैसे सौंपता है। प्रत्येक उत्तर लिखित में माँगें।
क्या कोई रोबोट या ऑटोमेशन सेल नियंत्रक जाँच को बदलता है?
हाँ। एक सेल एक हैंडशेक जोड़ता है: कौन सा उपकरण रोबोट और मशीन को अनुक्रमित करता है, इंटरलॉक और सुरक्षित स्टॉप का मालिक कौन है, और कौन उन्हें सत्यापित करता है। एक प्लेटफ़ॉर्म पर एकीकृत सीएनसी और रोबोट नियंत्रण अभी भी आपके प्रोजेक्ट को परिभाषित करने के लिए उन सीमाओं को छोड़ देता है।
मैं किसी बड़ी मौजूदा प्रोग्राम लाइब्रेरी का त्वरित ऑडिट कैसे करूँ?
फ़ाइलों को सूचीबद्ध करें, अलग-अलग शब्दों और संरचनाओं को निकालें, उन्हें साझा, अलग-अलग व्याख्या, असमर्थित या विक्रेता-विशिष्ट के रूप में वर्गीकृत करें, फिर प्रत्येक फ़ाइल को उसी रूप में चलाएं, एक बार कनवर्ट करें या फिर से लिखें, और परिणाम को दिनांकित दस्तावेज़ के रूप में रखें।
वास्तविक भाग को काटने से पहले मैं अनुकूलता का परीक्षण कैसे करूँ?
मोशन अक्षम के साथ दुभाषिया चलाएं, टूल-चेंज अंतिम स्थिति और ऑफसेट इकाइयों की जांच करें, कम ओवरराइड पर एकल ब्लॉक में प्रत्येक ध्वजांकित कोड को साबित करें, फिर गैर-महत्वपूर्ण सामग्री पर एक मापा पहला लेख काटें और ड्राइंग के साथ इसकी तुलना करें।
यदि परिवर्तित प्रोग्राम या रेट्रोफिट के कारण मशीन को क्षति पहुँचती है तो कौन जिम्मेदार है?
हार्डवेयर ऑर्डर करने से पहले इसे लिख लें: मशीन मालिक सुरक्षा कार्य, गार्ड और सीमाएं रखता है; नियंत्रक आपूर्तिकर्ता उस नियंत्रण के लिए उत्तर देता है जो वह आपूर्ति करता है; इंटीग्रेटर रूपांतरण, वायरिंग और कमीशनिंग का मालिक है; अंतिम उपयोगकर्ता का सक्षम व्यक्ति उत्पादन जारी करता है।
हमें प्रशिक्षण और डाउनटाइम के लिए क्या योजना बनानी चाहिए?
इसे एक परियोजना कार्य के रूप में योजना बनाएं: ऑपरेटरों और रखरखाव कर्मचारियों को नई स्क्रीन, अलार्म और पुनर्प्राप्ति चरणों पर समय की आवश्यकता होती है, और परिवर्तित कार्यक्रमों को फिर से साबित करने की आवश्यकता होती है। कोटेशन में हैंडओवर और प्रशिक्षण के दायरे पर सहमति दें।


