


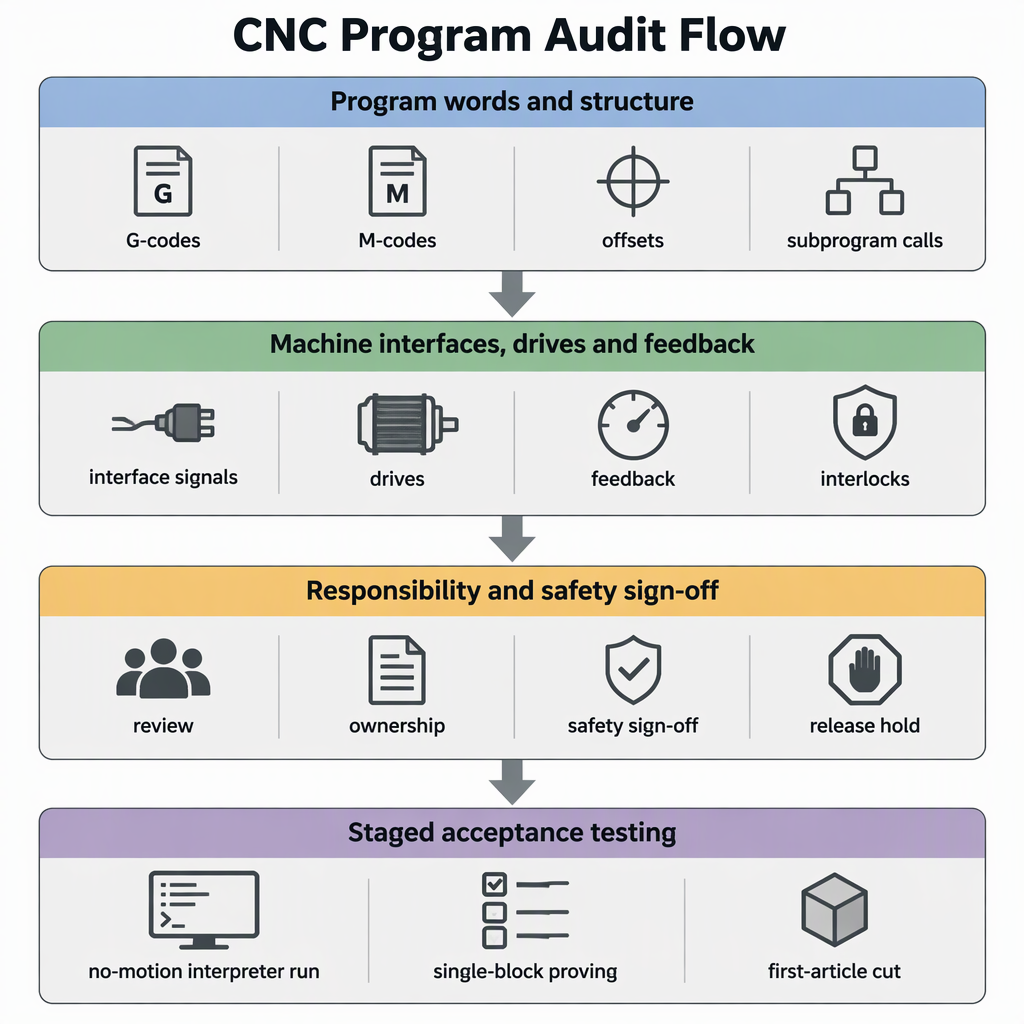
Compatível com código G é uma reivindicação para testar, não uma promessa para aceitar. RS274/NGC é um dialeto documentado nesta família: o O relatório do intérprete NIST RS274NGC descreve um intérprete que lê o código RS274 nesse dialeto com modificações de projeto e aciona centros de usinagem de 3 a 6 eixos. Trate a substituição do controlador como quatro verificações: auditar a biblioteca do programa em relação ao conjunto de comandos documentados do candidato, combinar as interfaces de controle, acionamento e feedback, concordar quem é o proprietário da segurança e da conversão e, em seguida, provar o resultado de uma execução sem movimento para um primeiro artigo medido antes de liberar a biblioteca. O nome da família não é a promessa; a documentação do próprio controlador candidato é.
Onde os dialetos do controlador realmente divergem
O vocabulário de movimento é a fonte menos provável de problemas: corredeiras, movimentos lineares e circulares, comandos de avanço e fuso e deslocamentos de trabalho carregam as mesmas palavras na descrição do dialeto e na documentação de implementação vinculada abaixo. A divergência está nos detalhes ao seu redor – como termina uma troca de ferramenta, quais unidades de deslocamento e tabelas de ferramentas usam, quais ciclos existem e como os subprogramas e códigos definidos pelo usuário são numerados. Um programa pode ler de forma idêntica e ainda assim cortar de forma diferente.
O diferenças RS274/NGC documentadas de um controlador de código aberto amplamente usado mostram o padrão a ser procurado, porque elas mudam o que um programa faz em vez de sua aparência: uma mudança de ferramenta que não retorna mais à posição original, deslocamentos e valores da tabela de ferramentas lidos em unidades de configuração da máquina, ciclos que não são implementados e movimentos iniciais que movem apenas os eixos nomeados no comando.
| Elemento do programa | Diferença ou adição documentada | Por que o resultado muda | O que confirmar antes da troca |
|---|---|---|---|
| Mudança de ferramenta | Não há retorno à posição original após uma troca de ferramenta | O movimento a seguir começa de um ponto diferente daquele que o autor assumiu | A posição que o controlador alvo deixa após uma troca de ferramenta e se seus programas incluem um movimento de retorno explícito |
| Offsets e tabela de ferramentas | Os valores de correção e da tabela de ferramentas são expressos em unidades de configuração da máquina | O mesmo número armazenado pode significar uma distância diferente | Quais unidades a substituição lê e como os valores existentes serão convertidos |
| Ciclos e aviões | Os ciclos de mandrilamento G87 e G88 estão listados como ainda não implementados e os planos G17.1, G18.1 e G19.1 não são suportados atualmente | Um ciclo chamado pode parar o programa em vez de cortar | Uma lista escrita de cada código de ciclo e plano que sua biblioteca usa, verificada em relação ao conjunto compatível |
| Mudanças de casa | Com G28 ou G30 e apenas algumas palavras de eixo, apenas esses eixos se movem | Um eixo que costumava se mover pode permanecer parado, alterando a próxima operação | Se os eixos sem nome se movem e se os seus programas dependem do comportamento anterior |
| Subprogramas e códigos de usuário | M98 e M99 chamam e retornam subprogramas estilo Fanuc, e M100 a M199 são códigos definidos pelo usuário executados como programas externos | As estruturas de chamadas e os intervalos de números reservados podem diferir | Quais números M o alvo reserva e como ele define a chamada e o retorno do subprograma |
Como inventariar e auditar primeiro seus programas existentes
Você pode filtrar uma biblioteca inteira sem reescrevê-la. Construa um inventário de cada programa e seu pós-processador, extraia as palavras e estruturas distintas que eles contêm e classifique cada uma em relação ao conjunto de comandos dos documentos do controlador candidato - porque a entrada que não é explicitamente permitida gera um erro de intérprete, enquanto um código que significa outra coisa não.
- Liste cada arquivo de programa com sua máquina, controlador atual, postagem CAM e data da última execução. Arquivos não utilizados podem ficar fora do escopo.
- Extraia as palavras distintas da biblioteca: códigos G, códigos M, parâmetros, deslocamentos de trabalho e de ferramenta, chamadas de subprogramas, macros ou códigos O e estrutura em nível de arquivo, como demarcação e caracteres de final de programa.
- Classifique cada palavra como movimento compartilhado, mesmo código com significado diferente, não implementado ou extensão do fornecedor.
- Verifique cada classe em relação à lista de comandos documentada do controlador candidato e coloque tudo o que a documentação não cobre ao fornecedor por escrito.
- Pontue cada arquivo executado como está, convertido uma vez ou reescrito e repostado. Essa divisão é o escopo que você cita e o escopo que você testa.
- Confirme se os arquivos estão completos: os programas usam demarcação de arquivo com sinal de porcentagem e terminam com M2 ou M30, portanto, os arquivos que foram concatenados ou truncados durante a edição precisam ser divididos antes da avaliação.
- Trate códigos desconhecidos como bloqueadores até prova em contrário, pois uma entrada que não é explicitamente permitida gera um erro de intérprete.
- Sinalize os ciclos e as seleções de planos que sua biblioteca usa, incluindo ciclos de mandrilamento e os planos G17.1, G18.1 e G19.1, para que possam ser verificados na lista suportada.
- Sinalize cada mudança de ferramenta, deslocamento ou referência da tabela de ferramentas e movimento inicial G28 ou G30, onde diferenças documentadas alteram o resultado em vez de parar o programa.
- Manter a auditoria finalizada como um documento datado com a lista de arquivos anexada; é a linha de base com a qual seus testes na máquina são medidos.
Quais verificações de interface, unidade e feedback decidem a viabilidade
O código G é apenas a camada superior da decisão. Pergunte ao fornecedor do controlador quantos eixos e quais tipos de máquinas ele aciona, qual interface de comando e classe de interpolação ele usa, se seus acionamentos e dispositivos de feedback existentes podem ser mantidos e como uma célula de automação é transferida. A SZGH, por exemplo, afirma que desenvolve e fabrica seus próprios controladores CNC, servoacionamentos, servomotores e controladores de robôs juntamente com o software de controle dentro de suas máquinas, e que integra máquinas CNC e braços robóticos em uma plataforma de controle.
| Verifique | o que o fornecedor publica | Decisão |
|---|---|---|
| Tipo de máquina e contagem de eixos | Controladores de torno de 2 a 6 eixos, um controlador de fresamento de 6 eixos (SZGH-CNC880MC) e um controlador de fresamento EtherCAT (SZGH-CNC1080MIC) | Manter se a contagem de eixos e a cinemática da máquina estão cobertas; pare se o tipo de máquina estiver fora do intervalo publicado |
| Interface de comando e interpolação | O controlador de fresagem de 6 eixos é descrito com interpolação de 1 ms e edição online do PLC; o controlador de fresagem EtherCAT com interpolação de 0,25 ms, arquitetura ARM+FPGA e interpolação spline | Verifique seus requisitos de superfície e tempo de ciclo e pergunte qual classe publicada sua família de peças precisa |
| Drives, motores e feedback | O fornecedor desenvolve e fabrica seus próprios servoacionamentos, servomotores e controladores de robôs | Verifique se os drives e dispositivos de feedback existentes permanecem ou são substituídos e qual sinal o controlador espera |
| Aperto de mão de automação | Máquinas CNC e braços robóticos integrados em uma plataforma de controle | Verifique quem possui a sequência, os intertravamentos e a parada segura antes que a célula seja cotada |
Um teste de programa não prova nada sobre as entradas, saídas, comando do fuso, lubrificação ou cadeia de segurança da máquina. Cada sinal deve ser verificado em relação à documentação elétrica da própria máquina antes do lançamento da produção.
A viabilidade também tem um lado físico. Meça o espaço do gabinete para o controle de substituição e seus inversores e confirme o espaço de montagem, os recortes do painel e a entrada de cabos e espaço para curvatura em relação às dimensões publicadas pelo fornecedor, e não à área ocupada pela unidade antiga. A partir da documentação elétrica da máquina, registre a alimentação atual – tensão, fases e capacidade – e pergunte ao fornecedor o que seus circuitos de controle, acionamentos e pinças, freios ou fusos precisam, em vez de assumir que a alimentação existente é reutilizada inalterada. Confirme se o gabinete remove o calor adicionado e se a ventilação ou resfriamento existente ainda é adequado ao ambiente da máquina. Liste os serviços que a máquina consome – ar comprimido, hidráulica, lubrificação e refrigeração – e confirme se cada um permanece disponível e sequenciado após a troca. Qualquer verificação que abra o gabinete começa com o desligamento da máquina e a desconexão da fonte de alimentação para que não possa ser reenergizada.
Limites de segurança e do lado da máquina a serem definidos antes de você se comprometer
Nomeie os proprietários antes de encomendar hardware, porque um retrofit com limites pouco claros é onde ocorre o dano. O proprietário da máquina mantém as funções de segurança, proteções, intertravamentos, limites e documentação elétrica da máquina; o fornecedor do controlador responde pelo controle que fornece e pelo comportamento que documenta; o integrador possui conversão, fiação e comissionamento do programa; e a pessoa competente do usuário final libera a máquina para produção. Coloque todos os quatro no arquivo do projeto por escrito.
Dois limites causam a maioria das disputas após uma troca de controlador. A primeira é a segurança: a parada de emergência da máquina, os intertravamentos e as funções de limite devem permanecer eficazes durante a mudança e ser testados novamente posteriormente. A segunda é a verificação: pergunte à pessoa competente do proprietário da máquina e ao seu eletricista quais requisitos locais de eletricidade e segurança da máquina se aplicam ao retrofit, registre a resposta no arquivo do projeto e assine a aceitação dessa resposta registrada.
Como provar a compatibilidade da máquina antes da transição completa
Comprove a compatibilidade em etapas, na máquina. Comece com uma verificação do intérprete que gera erros em qualquer coisa que o controle não permita, depois verifique os códigos sinalizados em bloco único com substituição baixa e só então corte um primeiro artigo medido e compare-o com o desenho, não com a saída do controlador antigo.
- Carregue os programas no controlador substituto e execute-os através do interpretador sem movimento; a entrada documentada que não é explicitamente permitida produz um erro, portanto, palavras não suportadas surgem aqui e não no eixo.
- Verifique a posição final de troca de ferramenta e as unidades utilizadas para corretores e tabelas de ferramentas, pois o comportamento documentado pode deixar os eixos em algum lugar que o programa não espera.
- Comprove cada código sinalizado em bloco único no avanço mais baixo e na substituição rápida, com o envelope de trabalho limpo e o operador na parada de avanço.
- Corte um primeiro artigo em material não crítico, compare-o com o desenho e exercite os movimentos e ciclos iniciais que sua auditoria sinalizou.
- Congele o conjunto de programas lançado e registre o software do controlador e a versão de configuração com as notas de teste.
- Antes que alguém trabalhe dentro do gabinete ou na fiação, desligue a máquina e desconecte-a da fonte de alimentação e confirme se ela não pode ser reenergizada. O teste do programa não exige que o gabinete esteja aberto.
- Mantenha as tampas e proteções no lugar para cada teste motorizado, mantenha outras pessoas afastadas do envelope de trabalho e mantenha uma mão no suporte de alimentação e na parada de emergência para a primeira execução de cada programa.
- Espere uma peça errada em vez de um alarme: uma troca de ferramenta interpretada de forma diferente ou um ciclo não implementado pode produzir um desvio silencioso, portanto compare as dimensões medidas, não apenas se o programa foi executado.
- Repita o teste do primeiro artigo após qualquer alteração de pós-processador, deslocamento ou parâmetro, porque cada alteração cria um novo programa que o resultado anterior não descreve mais.
Conclusão: a compatibilidade é verificada, não presumida
Aprovar uma substituição quando os documentos e a máquina concordarem: quais palavras de programa, ciclos e estruturas o alvo suporta e como suas diferenças alteram seus arquivos; quais interfaces de controle, acionamento e feedback ele corresponde; quem é o dono da conversão, segurança e aprovação; e um teste encenado desde uma verificação de intérprete sem movimento até um primeiro artigo medido.
Uma regra prática de decisão: nenhum arquivo sai da lista de auditoria até que tenha sido pontuado e comprovado na máquina, e nenhuma máquina retorna à produção até que a pessoa responsável assine o registro do teste. Caso a documentação do fornecedor não responda a uma dúvida, obtenha a resposta por escrito e guarde-a com a auditoria.
- Audite a biblioteca do programa antes de citar a troca.
- Combine interfaces, drives e feedback, não apenas código G.
- Confirme o espaço do gabinete, fonte de alimentação, refrigeração e ar comprimido com os próprios documentos da máquina.
- Combine o limite de responsabilidade por escrito.
- Lançar programas somente após um teste encenado na máquina.
Perguntas frequentes
Essas questões abrangem as verificações que decidem uma substituição: o que quebra dentro de uma biblioteca de programas, o que acontece com os pós-processadores e como uma célula de automação muda o cenário.
Meus programas existentes serão executados inalterados em um controlador substituto?
Suponha que eles precisem ser provados em vez de reescritos. As palavras de movimento compartilhadas geralmente se movem da mesma maneira, mas uma troca de ferramenta que termina em uma posição diferente ou deslocamentos lidos nas unidades de configuração da máquina altera a peça sem disparar um alarme.
Existe um padrão de código G que garante compatibilidade?
Nenhum documento torna dois controladores intercambiáveis. O relatório do interpretador RS274/NGC descreve um dialeto e suas modificações, e cada controlador publica seu próprio conjunto de comandos, portanto a compatibilidade é julgada entre dois controladores específicos.
Quais códigos G e códigos M têm maior probabilidade de quebrar após uma troca?
Mudanças de ferramentas, unidades de deslocamento e tabela de ferramentas, movimentos iniciais que movem apenas eixos nomeados, ciclos de mandrilamento como G87 e G88, os planos G17.1, G18.1 e G19.1 e intervalos de subprogramas ou códigos de usuário como M98, M99 e M100 a M199.
Preciso reescrever os pós-processadores CAM após substituir o controlador?
Somente se a auditoria encontrar palavras que sua postagem emite e que o alvo trata de maneira diferente ou nem sequer trata. Algumas bibliotecas precisam de um ajuste de saída, outras de uma postagem reescrita; a auditoria informa à cotação qual.
Quais interfaces de controlador, drive e feedback devem corresponder à máquina?
Contagem de eixos e tipo de máquina, interface de comando e classe de interpolação, se os drives e dispositivos de feedback existentes permanecem ou são substituídos e como uma célula de automação é transferida. Peça cada resposta por escrito.
Um robô ou célula de automação altera as verificações do controlador?
Sim. Uma célula adiciona um aperto de mão: qual dispositivo sequencia o robô e a máquina, quem possui os intertravamentos e a parada segura e quem os verifica. O controle integrado de CNC e robô em uma plataforma ainda deixa esses limites para o seu projeto definir.
Como auditar rapidamente uma grande biblioteca de programas existente?
Liste os arquivos, extraia as palavras e estruturas distintas, classifique-as como compartilhadas, interpretadas de maneira diferente, sem suporte ou específicas do fornecedor e, em seguida, classifique cada arquivo executado como está, converta uma vez ou reescreva e mantenha o resultado como um documento datado.
Como posso testar a compatibilidade antes de cortar uma peça real?
Execute o interpretador com o movimento desativado, verifique a posição final da troca de ferramenta e as unidades de deslocamento, prove cada código sinalizado em um único bloco em baixa substituição e, em seguida, corte um primeiro artigo medido em material não crítico e compare-o com o desenho.
Quem é responsável se um programa convertido ou modernização causar danos à máquina?
Anote antes de encomendar hardware: o proprietário da máquina mantém funções de segurança, proteções e limites; o fornecedor do controlador responde pelo controle que fornece; o integrador possui conversão, fiação e comissionamento; a pessoa competente do usuário final libera a produção.
O que devemos planejar para treinamento e tempo de inatividade?
Planeje-o como uma tarefa de projeto: os operadores e a equipe de manutenção precisam de tempo em novas telas, alarmes e etapas de recuperação, e os programas convertidos precisam ser reprovados. Concorde com a entrega e o escopo do treinamento na cotação.


