


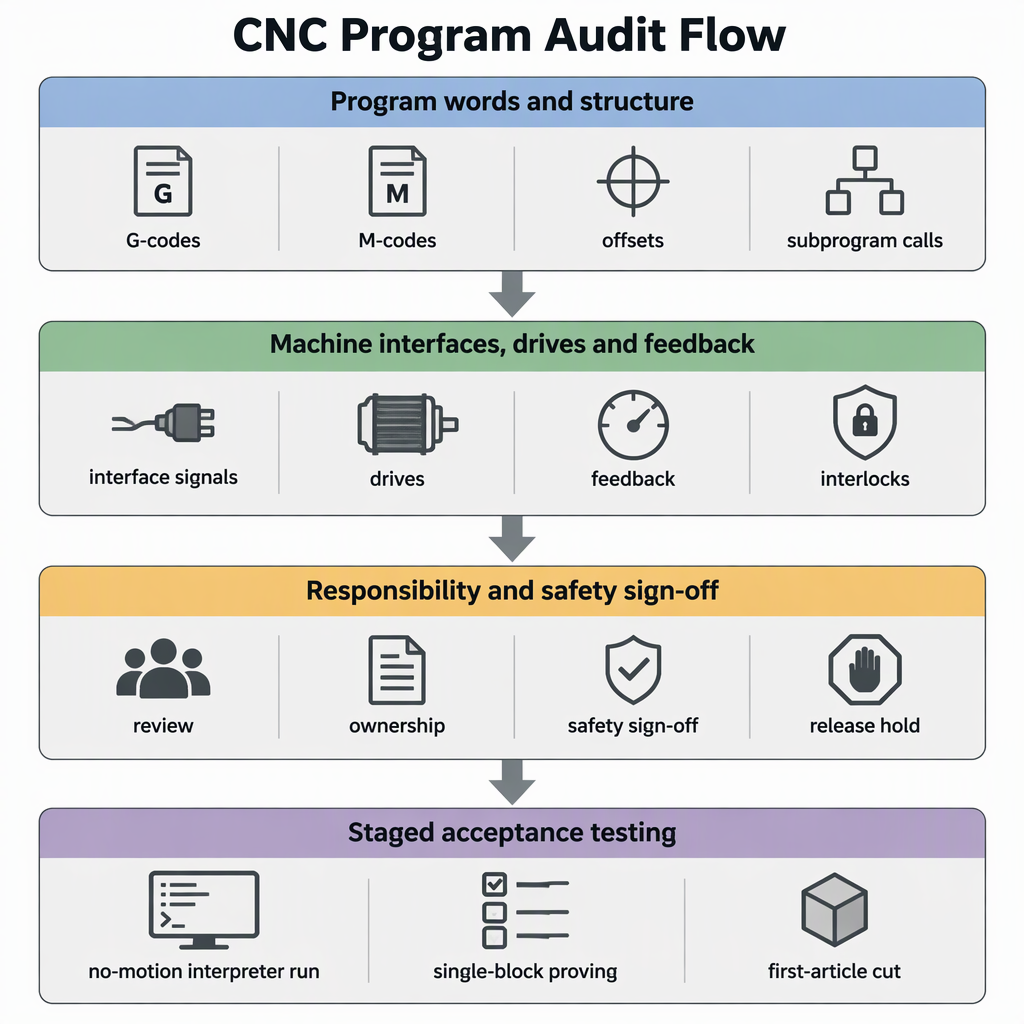
سازگار با G-code ادعایی برای آزمایش است، نه قولی برای پذیرش. RS274/NGC یکی از گویش های مستند در این خانواده است: the گزارش مفسر NIST RS274NGC مفسری را توصیف می کند که کد RS274 را در آن گویش با تغییرات پروژه می خواند و مراکز ماشینکاری 3 محوره به 6 محوره را هدایت می کند. جایگزینی کنترلکننده را بهعنوان چهار بررسی در نظر بگیرید: کتابخانه برنامه را در برابر مجموعه دستورات مستند نامزد بررسی کنید، رابطهای کنترل، درایو و بازخورد را مطابقت دهید، موافقت کنید که امنیت و تبدیل متعلق به چه کسی است، سپس نتیجه را از اجرای بدون حرکت به اولین مقاله اندازهگیری شده قبل از انتشار کتابخانه ثابت کنید. نام خانوادگی وعده نیست. مستندات خود کنترل کننده نامزد است.
جایی که گویش های کنترل کننده در واقع از هم جدا می شوند
واژگان حرکت محتمل ترین منبع مشکل است: سریع، حرکت های خطی و دایره ای، فرمان های تغذیه و دوک و جابجایی های کاری همان کلمات را در توضیحات گویش و در مستندات پیاده سازی لینک زیر دارند. واگرایی در جزئیات اطراف آنها قرار دارد - چگونه یک تغییر ابزار به پایان می رسد، از کدام واحدهای افست و جداول ابزار استفاده می کنند، کدام چرخه وجود دارد، و چگونه زیربرنامه ها و کدهای تعریف شده توسط کاربر شماره گذاری می شوند. یک برنامه می تواند به طور یکسان بخواند و همچنان برش متفاوتی داشته باشد.
این تفاوتهای مستند RS274/NGC یک کنترلکننده منبع باز پرکاربرد، الگویی را که باید جستجو کرد، نشان میدهد، زیرا آنها عملکرد برنامه را به جای ظاهر آن تغییر میدهند: تغییر ابزاری که دیگر به موقعیت اصلی باز نمیگردد، مقادیر آفست و جدول ابزار خوانده شده در واحدهای پیکربندی ماشین، چرخههایی که پیادهسازی نشدهاند، و حرکات خانه که فقط در نام محور حرکت میکنند.
| عنصر برنامه | تفاوت یا اضافه مستند | چرا نتیجه تغییر میکند | چه چیزی قبل از تعویض تأیید شود |
|---|---|---|---|
| تغییر ابزار | پس از تعویض ابزار، بازگشت به موقعیت اصلی وجود ندارد | حرکت زیر از نقطه ای متفاوت با تصور نویسنده شروع می شود | موقعیتی که کنترلکننده هدف پس از تغییر ابزار از خود خارج میکند و اینکه آیا برنامههای شما دارای یک حرکت بازگشت صریح هستند یا خیر |
| افست و جدول ابزار | مقادیر افست و جدول ابزار در واحدهای پیکربندی ماشین بیان می شوند | همان عدد ذخیره شده می تواند به معنای فاصله متفاوت باشد | کدام واحدهای جایگزین را می خواند و مقادیر موجود چگونه تبدیل می شوند |
| چرخه ها و هواپیماها | چرخههای حفاری G87 و G88 هنوز اجرا نشدهاند و هواپیماهای G17.1، G18.1 و G19.1 در حال حاضر پشتیبانی نمیشوند. | یک چرخه به نام می تواند برنامه را به جای برش متوقف کند | فهرستی نوشته شده از هر چرخه و کد صفحه ای که کتابخانه شما استفاده می کند، که با مجموعه پشتیبانی شده بررسی شده است |
| خانه حرکت می کند | با G28 یا G30 و فقط برخی از کلمات محور، فقط آن محورها حرکت می کنند | محوری که قبلاً حرکت می کرد ممکن است ثابت بماند و عملیات بعدی تغییر کند | اینکه آیا محورهای بی نام حرکت می کنند و آیا برنامه های شما بر رفتار قبلی متکی هستند یا خیر |
| زیربرنامه ها و کدهای کاربری | M98 و M99 فراخوانی و برگرداندن برنامه های فرعی به سبک Fanuc و M100 به M199 کدهای تعریف شده توسط کاربر هستند که به عنوان برنامه های خارجی اجرا می شوند. | ساختار تماس و محدوده شماره رزرو شده ممکن است متفاوت باشد | کدام شماره M هدف رزرو می کند و چگونه فراخوانی و بازگشت برنامه فرعی را تعریف می کند |
چگونه ابتدا برنامه های موجود خود را موجودی و حسابرسی کنید
شما می توانید یک کتابخانه کامل را بدون بازنویسی آن نمایش دهید. یک فهرست از هر برنامه و پس پردازشگر آن بسازید، کلمات و ساختارهای متمایز آنها را استخراج کنید، و هر کدام را بر اساس مجموعه دستوری اسناد کنترل کننده کاندید طبقه بندی کنید - زیرا ورودی که به صراحت مجاز نیست، یک خطای مفسر ایجاد می کند، در حالی که کدی که به معنای چیز دیگری است، چنین نیست.
- هر فایل برنامه را با دستگاه، کنترل کننده فعلی، پست CAM و آخرین تاریخ اجرا فهرست کنید. فایل های استفاده نشده می توانند خارج از محدوده باشند.
- کلمات متمایز در کتابخانه را استخراج کنید: کدهای G، کدهای M، پارامترها، جابجایی های کار و ابزار، فراخوانی های زیربرنامه، ماکروها یا کدهای o، و ساختار سطح فایل مانند مرزبندی و کاراکترهای پایان برنامه.
- هر کلمه را به عنوان حرکت مشترک، کد مشابه با معنای متفاوت، اجرا نشده، یا پسوند فروشنده طبقه بندی کنید.
- هر کلاس را با لیست دستورات مستند کنترل کننده نامزد بررسی کنید و هر چیزی را که مستندات پوشش نمی دهد به صورت کتبی در اختیار تامین کننده قرار دهید.
- امتیاز هر فایل اجرا به عنوان، تبدیل یک بار یا بازنویسی و ارسال مجدد. این تقسیم دامنه ای است که شما نقل قول می کنید و دامنه ای که آزمایش می کنید.
- تأیید کنید که فایلها کامل هستند: برنامهها از مرزبندی فایل از علامت درصد استفاده میکنند و با M2 یا M30 خاتمه مییابند، بنابراین فایلهایی که در حین ویرایش به هم پیوسته یا کوتاه شدهاند، قبل از ارزیابی نیاز به تقسیم دارند.
- تا زمانی که خلاف آن ثابت نشود، کدهای ناشناخته را مسدود کننده تلقی کنید، زیرا ورودی که به صراحت مجاز نیست، یک خطای مترجم ایجاد می کند.
- چرخهها و انتخابهای صفحهای را که کتابخانه شما استفاده میکند، از جمله چرخههای خستهکننده و هواپیماهای G17.1، G18.1 و G19.1 را علامتگذاری کنید تا بتوان آنها را در لیست پشتیبانیشده بررسی کرد.
- هر تغییر ابزار، افست یا مرجع جدول ابزار و جابجایی خانه G28 یا G30 را علامت گذاری کنید، جایی که تفاوت های مستند به جای توقف برنامه، نتیجه را تغییر می دهد.
- ممیزی تمام شده را به عنوان یک سند دارای تاریخ با لیست فایل پیوست نگهداری کنید. این مبنایی است که آزمایشات روی ماشین شما با آن اندازه گیری می شود.
کدام رابط، درایو و بررسی بازخورد امکانسنجی را تعیین میکند
G-code تنها لایه بالایی تصمیم است. از تأمینکننده کنترلکننده بپرسید که چند محور و کدام نوع ماشین را هدایت میکند، از چه رابط فرمان و کلاس درونیابی استفاده میکند، آیا درایوها و دستگاههای بازخورد موجود شما را میتوان نگه داشت، و چگونه یک سلول اتوماسیون تحویل میدهد. به عنوان مثال، SZGH بیان میکند که کنترلکنندههای CNC، درایوهای سروو، موتورهای سروو و کنترلکنندههای ربات خود را همراه با نرمافزار کنترل داخل ماشینهای خود توسعه و تولید میکند و ماشینهای CNC و بازوهای ربات را بر روی یک پلت فرم کنترل یکپارچه میکند.
| بررسی | آنچه که تامین کننده منتشر می کند | تصمیم |
|---|---|---|
| نوع ماشین و شمارش محور | کنترل کننده های تراش در 2 تا 6 محور، یک کنترل کننده فرز 6 محوره (SZGH-CNC880MC) و یک کنترل کننده فرز EtherCAT (SZGH-CNC1080MIC) | اگر تعداد محورها و سینماتیک ماشین پوشش داده شده است، نگه دارید. اگر نوع دستگاه خارج از محدوده منتشر شده قرار دارد متوقف شود |
| رابط فرمان و درون یابی | کنترل کننده فرز 6 محور با درون یابی 1 میلی ثانیه و ویرایش آنلاین PLC توصیف شده است. کنترل کننده فرز EtherCAT با درون یابی 0.25 میلی ثانیه، معماری ARM+FPGA و درون یابی اسپلاین | مطابق با نیاز سطح و زمان چرخه خود تأیید کنید و بپرسید که خانواده شما به کدام کلاس منتشر شده نیاز دارد |
| درایوها، موتورها و بازخورد | این تامین کننده درایوهای سروو، موتورهای سروو و کنترلرهای ربات خود را توسعه و تولید می کند | بررسی کنید که آیا درایوها و دستگاههای بازخورد موجود باقی میمانند یا تعویض شدهاند و کنترلکننده چه سیگنالی را انتظار دارد |
| دست دادن اتوماسیون | ماشین های CNC و بازوهای ربات روی یک پلت فرم کنترل یکپارچه شده اند | قبل از نقل قول سلول، مطمئن شوید که مالک دنباله، اینترلاک و توقف ایمن است |
آزمایش برنامه هیچ چیزی را در مورد ورودی ها، خروجی ها، فرمان اسپیندل، روغن کاری یا زنجیره ایمنی دستگاه ثابت نمی کند. هر سیگنال باید قبل از انتشار تولید در برابر اسناد الکتریکی خود دستگاه بررسی شود.
امکان سنجی جنبه فیزیکی نیز دارد. فضای کابینت را برای کنترل جایگزین و درایوهای آن اندازهگیری کنید، و فضای نصب، برشهای پانل و ورودی کابل را تأیید کنید و اتاق را با ابعاد منتشر شده عرضهکننده، نه ردپای واحد قدیمی، خم کنید. از مدارک الکتریکی ماشین، منبع تغذیه امروز - ولتاژ، فازها و ظرفیت - را ثبت کنید و از تامین کننده بپرسید که مدارهای کنترل، درایوها و گیره، ترمز یا دوک به چه چیزی نیاز دارند، نه اینکه فرض کنید منبع موجود بدون تغییر استفاده می شود. اطمینان حاصل کنید که کابینت گرمای اضافه شده را حذف می کند و تهویه یا خنک کننده موجود همچنان با محیط دستگاه سازگار است. خدماتی را که ماشین مصرف میکند - هوای فشرده، هیدرولیک، روانکاری و خنککننده - فهرست کنید و تأیید کنید که هر کدام پس از تعویض در دسترس هستند و ترتیببندی میشوند. هر چکی که کابینت را باز میکند با خاموش کردن دستگاه و قطع آن از منبع تغذیه شروع میشود تا مجدداً برق نگیرد.
مرزهای ماشینی و ایمنی که قبل از تعهد باید حل شوند
قبل از سفارش سخت افزار، مالکان را نام ببرید، زیرا یک بازسازی با مرز نامشخص جایی است که آسیب وارد می شود. مالک دستگاه عملکردهای ایمنی، حفاظ ها، قفل ها، محدودیت ها و اسناد الکتریکی دستگاه را نگه می دارد. تامین کننده کنترل کننده به کنترلی که ارائه می کند و رفتاری که مستند می کند پاسخ می دهد. یکپارچه مالک تبدیل برنامه، سیم کشی و راه اندازی است. و شخص ذیصلاح کاربر نهایی دستگاه را برای تولید آزاد می کند. هر چهار را به صورت مکتوب در فایل پروژه قرار دهید.
پس از تعویض کنترلر، دو مرز باعث بیشتر اختلافات می شود. اولین مورد ایمنی است: توقف اضطراری دستگاه، قفل های محافظ و عملکردهای محدود باید در طول تغییر موثر باقی بمانند و پس از آن دوباره آزمایش شوند. مورد دوم تأیید است: از شخص ذیصلاح مالک دستگاه و پیمانکار برق خود بپرسید که کدام الزامات محلی برق و ایمنی ماشین برای مقاوم سازی اعمال می شود، پاسخ را در پرونده پروژه ثبت کنید و در مقابل آن پاسخ ثبت شده، پذیرش را امضا کنید.
نحوه اثبات سازگاری روی دستگاه قبل از برش کامل
سازگاری را به صورت مرحله ای، روی دستگاه ثابت کنید. با بررسی مفسر شروع کنید که خطاها را در مورد هر چیزی که کنترل اجازه نمی دهد ایجاد می کند، سپس کدهای پرچم گذاری شده را در یک بلوک در بازخوانی کم تأیید کنید، و تنها پس از آن اولین مقاله اندازه گیری شده را برش دهید و آن را با نقشه مقایسه کنید، نه خروجی کنترل کننده قدیمی.
- برنامه ها را در کنترلر جایگزین بارگذاری کنید و آنها را بدون حرکت از طریق مترجم اجرا کنید. ورودی مستند که به صراحت مجاز نیست یک خطا ایجاد می کند، بنابراین کلمات پشتیبانی نشده در اینجا ظاهر می شوند نه در دوک نخ ریسی.
- موقعیت پایانی تغییر ابزار و واحدهای مورد استفاده برای افست ها و جداول ابزار را بررسی کنید، زیرا رفتار مستند می تواند محورها را در جایی که برنامه انتظار ندارد ترک کند.
- هر کد پرچمگذاری شده را در یک بلوک در پایینترین فید و نادیده گرفتن سریع ثابت کنید، با پاکت کاری پاک و اپراتور در محل نگهداری خوراک.
- اولین مقاله را در مورد مطالب غیر مهم برش دهید، آن را با نقشه اندازه گیری کنید، و حرکات خانه و چرخه هایی را که ممیزی شما پرچم گذاری کرده است، تمرین کنید.
- مجموعه برنامه منتشر شده را فریز کنید و نرم افزار کنترلر و نسخه پیکربندی را با یادداشت های آزمایشی ضبط کنید.
- قبل از اینکه کسی در داخل کابینت یا روی سیم کشی کار کند، دستگاه را خاموش کرده و آن را از منبع تغذیه آن جدا کنید و تأیید کنید که نمی توان آن را مجدداً روشن کرد. آزمایش برنامه نیازی به باز بودن کابینت ندارد.
- پوشش ها و محافظ ها را برای هر آزمایش برقی در جای خود نگه دارید، افراد دیگر را از پاکت کار دور نگه دارید، و برای اولین اجرای هر برنامه، دست خود را روی نگهدارنده خوراک و توقف اضطراری نگه دارید.
- به جای زنگ هشدار، انتظار یک قسمت اشتباه را داشته باشید: یک تغییر ابزار با تفسیر متفاوت یا یک چرخه اجرا نشده می تواند یک انحراف بی صدا ایجاد کند، بنابراین ابعاد اندازه گیری شده را مقایسه کنید، نه فقط اینکه آیا برنامه اجرا شده است یا خیر.
- تست مقاله اول را بعد از هر تغییر پس از پردازشگر، افست یا پارامتر تکرار کنید، زیرا هر تغییر برنامه جدیدی ایجاد می کند که نتیجه قبلی دیگر توصیف نمی کند.
نتیجه گیری: سازگاری تأیید شده است، فرض نمی شود
زمانی که اسناد و دستگاه موافق هستند، جایگزینی را تأیید کنید: هدف از کدام کلمات، چرخهها و ساختارهای برنامه پشتیبانی میکند و تفاوتهای آن چگونه فایلهای شما را تغییر میدهد. با کدام رابط کنترل، درایو و بازخورد مطابقت دارد. که صاحب تبدیل، ایمنی و امضاء است. و یک آزمون مرحلهای از بررسی مفسر بدون حرکت تا مقاله اول اندازهگیری شده.
یک قانون تصمیم گیری عملی: هیچ پرونده ای از لیست ممیزی خارج نمی شود تا زمانی که امتیازدهی شده و در دستگاه ثابت شود، و هیچ ماشینی به تولید بر نمی گردد تا زمانی که فرد مسئول پرونده آزمایش را امضا کند. در مواردی که مدارک تأمین کننده به سؤالی پاسخ نمی دهد، پاسخ را به صورت کتبی دریافت کرده و آن را نزد حسابرسی نگه دارید.
- قبل از نقل قول مبادله، کتابخانه برنامه را بررسی کنید.
- رابطها، درایوها و بازخوردها، نه تنها G-code را مطابقت دهید.
- فضای کابینت، منبع تغذیه، خنک کننده و هوای فشرده را با اسناد خود دستگاه تأیید کنید.
- حدود مسئولیت را به صورت کتبی به توافق برسانید.
- برنامه ها را فقط پس از یک تست مرحله ای روی ماشین منتشر کنید.
سوالات متداول
این پرسشها بررسیهایی را پوشش میدهند که تصمیم به جایگزینی میگیرند: چه چیزی در یک کتابخانه برنامه خراب میشود، چه اتفاقی برای پس پردازشگرها میافتد، و چگونه یک سلول اتوماسیون تصویر را تغییر میدهد.
آیا برنامه های موجود من بدون تغییر روی یک کنترلر جایگزین اجرا می شوند؟
فرض کنید آنها به جای بازنویسی نیاز به اثبات دارند. کلمات حرکت مشترک معمولاً به همین ترتیب حرکت میکنند، اما تغییر ابزار که به موقعیت دیگری ختم میشود یا انحرافهایی که در واحدهای پیکربندی ماشین خوانده میشود، بخش را بدون به صدا درآوردن زنگ هشدار تغییر میدهد.
آیا یک استاندارد G-code وجود دارد که سازگاری را تضمین کند؟
هیچ سند واحدی باعث نمی شود که دو کنترلر قابل تعویض باشند. گزارش مفسر RS274/NGC یک گویش و تغییرات آن را توصیف میکند، و هر کنترلکننده مجموعه دستورات خود را منتشر میکند، بنابراین سازگاری بین دو کنترلکننده خاص قضاوت میشود.
کدام G-code و M-code احتمال شکستن پس از مبادله بیشتر است؟
تغییرات ابزار، آفست و واحدهای جدول ابزار، حرکات خانه که فقط محورهای نامگذاری شده را جابجا می کنند، چرخه های خسته کننده مانند G87 و G88، هواپیماهای G17.1، G18.1 و G19.1 و محدوده های زیربرنامه یا کد کاربر مانند M98، M99 و M100 تا M199.
آیا باید پس از تعویض کنترلر CAM را بازنویسی کنم؟
فقط در صورتی که ممیزی کلماتی را پیدا کند که پست شما منتشر می کند که هدف متفاوت است یا اصلاً آن را انجام نمی دهد. برخی از کتابخانه ها به یک تغییر خروجی نیاز دارند، برخی دیگر به یک پست بازنویسی شده نیاز دارند. ممیزی نقل قول را می گوید که.
چه رابط های کنترل کننده، درایو و بازخورد باید با دستگاه مطابقت داشته باشند؟
شمارش محورها و نوع ماشین، رابط فرمان و کلاس درون یابی، اینکه آیا درایوهای موجود و دستگاههای بازخورد باقی میمانند یا جایگزین میشوند، و نحوه تحویل سلول اتوماسیون. هر پاسخ را به صورت مکتوب بخواهید.
آیا یک ربات یا سلول اتوماسیون بررسی های کنترلر را تغییر می دهد؟
بله. یک سلول یک دست دادن اضافه می کند: کدام دستگاه ربات و ماشین را توالی می کند، که دارای اینترلاک ها و ایستگاه ایمن است، و چه کسی آنها را تأیید می کند. کنترل یکپارچه CNC و ربات روی یک پلت فرم هنوز آن مرزها را برای پروژه شما باقی می گذارد تا مشخص شود.
چگونه یک کتابخانه بزرگ برنامه موجود را به سرعت ممیزی کنم؟
فایلها را فهرست کنید، کلمات و ساختارهای متمایز را استخراج کنید، آنها را بهعنوان اشتراکگذاری شده، تفسیر متفاوت، پشتیبانینشده یا خاص فروشنده طبقهبندی کنید، سپس هر فایل را اجرا کنید، یک بار تبدیل کنید یا بازنویسی کنید، و نتیجه را بهعنوان یک سند دارای تاریخ نگه دارید.
چگونه می توانم سازگاری را قبل از برش یک قطعه واقعی آزمایش کنم؟
مفسر را با حرکت غیرفعال اجرا کنید، موقعیت انتهایی تغییر ابزار و واحدهای آفست را بررسی کنید، هر کد پرچمگذاری شده را در یک بلوک با بازخوانی کم ثابت کنید، سپس اولین مقاله اندازهگیری شده را در مورد مواد غیر بحرانی برش دهید و آن را با نقشه مقایسه کنید.
اگر یک برنامه تبدیل شده یا مقاوم سازی باعث آسیب به ماشین شود چه کسی مسئول است؟
قبل از سفارش سخت افزار آن را یادداشت کنید: مالک دستگاه عملکردهای ایمنی، محافظ ها و محدودیت ها را حفظ می کند. تامین کننده کنترل کننده برای کنترلی که ارائه می کند پاسخ می دهد. یکپارچه کننده مالک تبدیل، سیم کشی و راه اندازی است. شخص ذیصلاح کاربر نهایی تولید را منتشر می کند.
برای آموزش و زمان استراحت چه برنامه ای داشته باشیم؟
آن را به عنوان یک وظیفه پروژه برنامه ریزی کنید: اپراتورها و کارکنان تعمیر و نگهداری به زمان روی صفحه نمایش های جدید، هشدارها و مراحل بازیابی نیاز دارند و برنامه های تبدیل شده نیاز به اثبات مجدد دارند. واگذاری و دامنه آموزشی در نقل قول را به توافق برسانید.


