


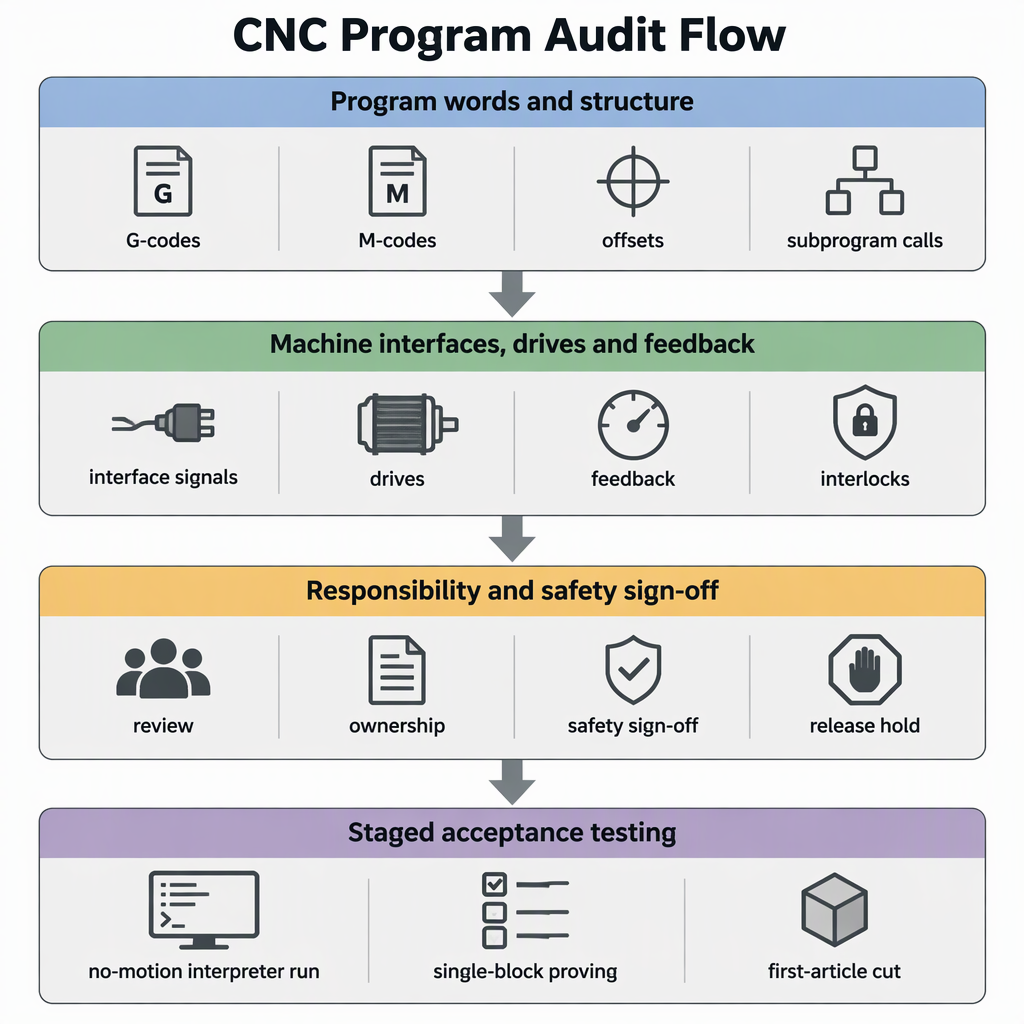
ความเข้ากันได้ของ G-code เป็นการอ้างสิทธิ์ในการทดสอบ ไม่ใช่สัญญาว่าจะยอมรับ RS274/NGC เป็นภาษาถิ่นหนึ่งที่ได้รับการบันทึกไว้ในตระกูลนี้: รายงานล่าม NIST RS274NGC อธิบายล่ามที่อ่านรหัส RS274 ในภาษาถิ่นนั้นพร้อมการปรับเปลี่ยนโครงการ และขับเคลื่อนเครื่องแมชชีนนิ่งเซ็นเตอร์ 3 แกนไปจนถึง 6 แกน ถือว่าการเปลี่ยนคอนโทรลเลอร์เป็นการตรวจสอบสี่ครั้ง: ตรวจสอบไลบรารีโปรแกรมกับชุดคำสั่งที่บันทึกไว้ของผู้สมัคร จับคู่อินเทอร์เฟซการควบคุม การขับเคลื่อน และฟีดแบ็ก ตกลงว่าใครเป็นเจ้าของความปลอดภัยและการแปลง จากนั้นพิสูจน์ผลลัพธ์จากการรันแบบไม่มีการเคลื่อนไหวไปยังบทความแรกที่วัดได้ก่อนที่จะปล่อยไลบรารี นามสกุลไม่ใช่คำสัญญา เอกสารของผู้ควบคุมผู้สมัครเองคือ
โดยที่ภาษาถิ่นของผู้ควบคุมแตกต่างออกไปจริงๆ
คำศัพท์เกี่ยวกับการเคลื่อนไหวเป็นสาเหตุของปัญหาน้อยที่สุด: การเคลื่อนอย่างรวดเร็ว การเคลื่อนที่เชิงเส้นและแบบวงกลม คำสั่งป้อนและสปินเดิล และออฟเซ็ตงานมีคำเดียวกันในคำอธิบายภาษาถิ่นและในเอกสารการใช้งานที่ลิงก์ด้านล่าง ความแตกต่างอยู่ที่รายละเอียดรอบตัว เช่น การเปลี่ยนแปลงเครื่องมือสิ้นสุดลงอย่างไร หน่วยออฟเซ็ตและตารางเครื่องมือใช้ รอบใดที่มีอยู่ และวิธีกำหนดหมายเลขโปรแกรมย่อยและรหัสที่ผู้ใช้กำหนด โปรแกรมสามารถอ่านได้เหมือนกันแต่ยังคงตัดต่างกัน
ที่ ความแตกต่าง RS274/NGC ที่ได้รับการบันทึกไว้ ของคอนโทรลเลอร์โอเพ่นซอร์สที่ใช้กันอย่างแพร่หลายตัวหนึ่งแสดงรูปแบบที่ต้องการค้นหา เนื่องจากสิ่งเหล่านี้เปลี่ยนสิ่งที่โปรแกรมทำมากกว่ารูปลักษณ์: การเปลี่ยนแปลงเครื่องมือที่ไม่กลับไปยังตำแหน่งเดิมอีกต่อไป ค่าออฟเซ็ตและตารางเครื่องมือที่อ่านในหน่วยการกำหนดค่าเครื่องจักร รอบที่ไม่ได้ใช้งาน และการเคลื่อนที่หลักที่ย้ายเฉพาะแกนที่ระบุในคำสั่ง
| องค์ประกอบโปรแกรม | เอกสารความแตกต่างหรือการเพิ่มเติม | เหตุใดผลลัพธ์จึงเปลี่ยนแปลง | สิ่งที่ต้องยืนยันก่อนการแลกเปลี่ยน |
|---|---|---|---|
| การเปลี่ยนเครื่องมือ | ไม่มีการกลับไปสู่ตำแหน่งเดิมหลังจากเปลี่ยนเครื่องมือ | การเคลื่อนไหวต่อไปนี้เริ่มต้นจากจุดที่แตกต่างจากที่ผู้เขียนคิดไว้ | ตำแหน่งที่ตัวควบคุมเป้าหมายออกไปหลังจากเปลี่ยนเครื่องมือ และดูว่าโปรแกรมของคุณมีการย้อนกลับอย่างชัดเจนหรือไม่ |
| ออฟเซ็ตและตารางเครื่องมือ | ค่าออฟเซ็ตและตารางเครื่องมือจะแสดงเป็นหน่วยการกำหนดค่าเครื่องจักร | หมายเลขที่เก็บไว้เดียวกันอาจหมายถึงระยะทางที่แตกต่างกัน | หน่วยที่แทนที่อ่านได้ และวิธีแปลงค่าที่มีอยู่ |
| วงจรและเครื่องบิน | รอบการเจาะ G87 และ G88 อยู่ในรายการว่ายังไม่ได้นำมาใช้ และปัจจุบันยังไม่รองรับระนาบ G17.1, G18.1 และ G19.1 | วงจรที่ถูกเรียกสามารถหยุดโปรแกรมแทนการตัดได้ | รายการที่เป็นลายลักษณ์อักษรของทุกรอบและรหัสระนาบที่ห้องสมุดของคุณใช้ โดยตรวจสอบกับชุดที่รองรับ |
| ย้ายบ้าน | ด้วย G28 หรือ G30 และมีเพียงคำแกนบางคำเท่านั้นแกนเหล่านั้นจึงเคลื่อนที่ | แกนที่เคยเคลื่อนที่อาจยังคงอยู่ เปลี่ยนการดำเนินการถัดไป | แกนที่ไม่มีชื่อจะเคลื่อนที่หรือไม่ และโปรแกรมของคุณขึ้นอยู่กับลักษณะการทำงานก่อนหน้านี้หรือไม่ |
| โปรแกรมย่อยและรหัสผู้ใช้ | M98 และ M99 โทรและส่งคืนโปรแกรมย่อยสไตล์ Fanuc และ M100 ถึง M199 เป็นรหัสที่ผู้ใช้กำหนดซึ่งทำงานเป็นโปรแกรมภายนอก | โครงสร้างการโทรและช่วงหมายเลขที่จองอาจแตกต่างกัน | หมายเลข M ใดที่เป้าหมายสงวนไว้ และวิธีกำหนดการเรียกและส่งคืนโปรแกรมย่อย |
วิธีสินค้าคงคลังและตรวจสอบโปรแกรมที่มีอยู่ของคุณก่อน
คุณสามารถคัดกรองทั้งไลบรารีได้โดยไม่ต้องเขียนใหม่ สร้างรายการเดียวของทุกโปรแกรมและหลังโปรเซสเซอร์ แยกคำและโครงสร้างที่แตกต่างกันออกไป และแยกแต่ละคำกับชุดคำสั่งเอกสารตัวควบคุมผู้สมัคร เนื่องจากอินพุตที่ไม่ได้รับอนุญาตอย่างชัดเจนทำให้เกิดข้อผิดพลาดในการแปล ในขณะที่โค้ดที่มีความหมายอย่างอื่นไม่เป็นเช่นนั้น
- แสดงรายการไฟล์โปรแกรมทั้งหมดพร้อมเครื่อง ตัวควบคุมปัจจุบัน โพสต์ CAM และวันที่รันล่าสุด ไฟล์ที่ไม่ได้ใช้อาจอยู่นอกขอบเขต
- แยกคำที่แตกต่างกันในไลบรารี: รหัส G, รหัส M, พารามิเตอร์, ออฟเซ็ตงานและเครื่องมือ, การเรียกโปรแกรมย่อย, มาโครหรือรหัส o และโครงสร้างระดับไฟล์ เช่น การแบ่งเขตและอักขระสิ้นสุดโปรแกรม
- แยกแต่ละคำเป็นการเคลื่อนไหวร่วมกัน รหัสเดียวกันที่มีความหมายแตกต่างกัน ไม่ได้นำไปใช้ หรือส่วนขยายของผู้ขาย
- ตรวจสอบแต่ละคลาสกับรายการคำสั่งของผู้ควบคุมผู้สมัคร และเขียนสิ่งใดก็ตามที่เอกสารไม่ครอบคลุมถึงซัพพลายเออร์เป็นลายลักษณ์อักษร
- ให้คะแนนแต่ละไฟล์ตามที่เป็นอยู่ แปลงครั้งเดียว หรือเขียนซ้ำและโพสต์ใหม่ การแยกนั้นคือขอบเขตที่คุณเสนอราคาและขอบเขตที่คุณทดสอบ
- ยืนยันว่าไฟล์เสร็จสมบูรณ์: โปรแกรมใช้การแบ่งเขตไฟล์เครื่องหมายเปอร์เซ็นต์และลงท้ายด้วย M2 หรือ M30 ดังนั้นไฟล์ที่ต่อหรือตัดทอนระหว่างการแก้ไขจำเป็นต้องแยกก่อนการประเมิน
- ถือว่ารหัสที่ไม่รู้จักเป็นการบล็อกจนกว่าจะพิสูจน์เป็นอย่างอื่น เนื่องจากอินพุตที่ไม่ได้รับอนุญาตอย่างชัดเจนทำให้เกิดข้อผิดพลาดของล่าม
- ทำเครื่องหมายรอบและการเลือกระนาบที่ห้องสมุดของคุณใช้ รวมถึงรอบการคว้านและระนาบ G17.1, G18.1 และ G19.1 เพื่อให้สามารถตรวจสอบกับรายการที่รองรับได้
- ตั้งค่าสถานะการเปลี่ยนแปลงเครื่องมือ การอ้างอิงออฟเซ็ตหรือตารางเครื่องมือทั้งหมด และการย้ายโฮม G28 หรือ G30 โดยที่ความแตกต่างที่บันทึกไว้จะเปลี่ยนผลลัพธ์แทนที่จะหยุดโปรแกรม
- เก็บการตรวจสอบที่เสร็จสิ้นแล้วเป็นเอกสารลงวันที่พร้อมแนบรายชื่อไฟล์ มันเป็นพื้นฐานที่ใช้วัดการทดสอบบนเครื่องจักรของคุณ
การตรวจสอบอินเทอร์เฟซ ไดรฟ์ และคำติชมใดเป็นตัวตัดสินความเป็นไปได้
G-code เป็นเพียงชั้นบนสุดของการตัดสินใจ ถามซัพพลายเออร์คอนโทรลเลอร์ว่ามีแกนขับเคลื่อนกี่แกนและประเภทเครื่องใด ใช้อินเทอร์เฟซคำสั่งและคลาสการแก้ไขใด ไดรฟ์และอุปกรณ์ป้อนกลับที่มีอยู่ของคุณสามารถเก็บไว้ได้หรือไม่ และเซลล์อัตโนมัติส่งมอบอย่างไร ตัวอย่างเช่น SZGH ระบุว่าบริษัทพัฒนาและผลิตตัวควบคุม CNC เซอร์โวไดรฟ์ เซอร์โวมอเตอร์ และตัวควบคุมหุ่นยนต์ของตัวเอง พร้อมด้วยซอฟต์แวร์ควบคุมภายในเครื่องจักร และได้รวมเครื่องจักร CNC และแขนหุ่นยนต์ไว้บนแพลตฟอร์มควบคุมเดียว
| ตรวจสอบ | สิ่งที่ซัพพลายเออร์เผยแพร่ | การตัดสินใจ |
|---|---|---|
| ประเภทเครื่องจักรและจำนวนแกน | ตัวควบคุมเครื่องกลึงแบบ 2 ถึง 6 แกน, ตัวควบคุมการกัด 6 แกน (SZGH-CNC880MC) และตัวควบคุมการกัด EtherCAT (SZGH-CNC1080MIC) | คงไว้หากครอบคลุมจำนวนแกนและจลนศาสตร์ของเครื่องจักร หยุดหากประเภทเครื่องอยู่นอกช่วงที่เผยแพร่ |
| อินเทอร์เฟซคำสั่งและการแก้ไข | ตัวควบคุมการกัด 6 แกนอธิบายด้วยการประมาณค่า 1 ms และการแก้ไข PLC แบบออนไลน์ ตัวควบคุมการกัด EtherCAT พร้อมการแก้ไข 0.25 ms, สถาปัตยกรรม ARM+FPGA และการแก้ไขเส้นโค้ง | ตรวจสอบกับข้อกำหนดพื้นผิวและรอบเวลาของคุณ และถามว่าครอบครัวของคุณต้องการชั้นเรียนที่เผยแพร่ใด |
| ไดรฟ์ มอเตอร์ และผลป้อนกลับ | ซัพพลายเออร์พัฒนาและผลิตเซอร์โวไดรฟ์ เซอร์โวมอเตอร์ และตัวควบคุมหุ่นยนต์ของตนเอง | ตรวจสอบว่าไดรฟ์และอุปกรณ์ตอบรับที่มีอยู่ยังคงอยู่หรือถูกเปลี่ยน และสัญญาณใดที่คอนโทรลเลอร์คาดหวัง |
| การจับมืออัตโนมัติ | เครื่องจักร CNC และแขนหุ่นยนต์รวมอยู่ในแพลตฟอร์มควบคุมเดียว | ตรวจสอบว่าใครเป็นเจ้าของซีเควนซ์ อินเตอร์ล็อค และการหยุดอย่างปลอดภัย ก่อนที่จะเสนอราคาเซลล์ |
การทดสอบโปรแกรมไม่ได้พิสูจน์อะไรเลยเกี่ยวกับอินพุต เอาท์พุต คำสั่งสปินเดิล การหล่อลื่น หรือโซ่ความปลอดภัยของเครื่องจักร แต่ละสัญญาณจะต้องได้รับการตรวจสอบกับเอกสารทางไฟฟ้าของเครื่องก่อนปล่อยการผลิต
ความเป็นไปได้ก็มีด้านกายภาพด้วย วัดพื้นที่ตู้สำหรับส่วนควบคุมการเปลี่ยนและไดรฟ์ และยืนยันพื้นที่ในการติดตั้ง ช่องเจาะแผง ทางเข้าสายเคเบิล และห้องโค้งงอ โดยเทียบกับขนาดที่เผยแพร่ของซัพพลายเออร์ ไม่ใช่รอยเท้าของหน่วยเก่า จากเอกสารทางไฟฟ้าของเครื่อง ให้บันทึกแหล่งจ่ายไฟในปัจจุบัน — แรงดันไฟฟ้า เฟส และความจุ — และถามซัพพลายเออร์ว่าการควบคุม ตัวขับเคลื่อนและแคลมป์ วงจรเบรกหรือแกนหมุนต้องการอะไรบ้าง แทนที่จะคิดว่าแหล่งจ่ายไฟที่มีอยู่ถูกนำมาใช้ซ้ำโดยไม่มีการเปลี่ยนแปลง ยืนยันว่าตู้ขจัดความร้อนที่เพิ่มออกไป และการระบายอากาศหรือความเย็นที่มีอยู่ยังคงเหมาะสมกับสภาพแวดล้อมของเครื่อง แสดงรายการบริการต่างๆ ที่เครื่องจักรใช้ เช่น อากาศอัด ระบบไฮดรอลิก การหล่อลื่น และสารหล่อเย็น และยืนยันว่าแต่ละรายการยังพร้อมใช้งานและจัดลำดับหลังการแลกเปลี่ยน การตรวจสอบใดๆ ที่เปิดตู้จะเริ่มต้นด้วยการปิดเครื่องและถอดปลั๊กออกจากแหล่งจ่ายไฟ เพื่อไม่ให้สามารถเปิดเครื่องอีกครั้งได้
ขอบเขตด้านเครื่องจักรและความปลอดภัยที่ต้องชำระก่อนที่คุณจะลงมือทำ
ตั้งชื่อเจ้าของก่อนสั่งซื้อฮาร์ดแวร์ เนื่องจากการปรับปรุงเพิ่มเติมโดยมีขอบเขตที่ไม่ชัดเจนจะทำให้เกิดความเสียหาย เจ้าของเครื่องจักรจะรักษาฟังก์ชันความปลอดภัยของเครื่องจักร การ์ด อินเตอร์ล็อค ขีดจำกัด และเอกสารทางไฟฟ้า ซัพพลายเออร์ผู้ควบคุมให้คำตอบสำหรับการควบคุมที่จัดหาและลักษณะการทำงานที่บันทึกไว้ ผู้ประกอบเป็นเจ้าของการแปลงโปรแกรม การเดินสายไฟ และการว่าจ้าง และผู้มีความสามารถของผู้ใช้จะปล่อยเครื่องจักรเพื่อการผลิต ใส่ทั้งสี่ลงในไฟล์โครงการเป็นลายลักษณ์อักษร
ขอบเขตสองขอบเขตทำให้เกิดข้อพิพาทส่วนใหญ่หลังจากการสลับคอนโทรลเลอร์ ประการแรกคือความปลอดภัย: การหยุดฉุกเฉินของเครื่อง อินเตอร์ล็อคป้องกัน และฟังก์ชันจำกัดจะต้องยังคงมีประสิทธิภาพตลอดการเปลี่ยนแปลง และทดสอบอีกครั้งในภายหลัง ประการที่สองคือการตรวจสอบ: ถามเจ้าหน้าที่เจ้าของเครื่องจักรและผู้รับเหมาไฟฟ้าของคุณว่าข้อกำหนดด้านไฟฟ้าและความปลอดภัยของเครื่องจักรในพื้นที่ใดบ้างที่นำไปใช้กับชุดติดตั้งเพิ่ม บันทึกคำตอบในไฟล์โครงการ และลงนามยอมรับกับคำตอบที่บันทึกไว้นั้น
วิธีพิสูจน์ความเข้ากันได้บนเครื่องก่อนการตัดแบบเต็ม
พิสูจน์ความเข้ากันได้ในแต่ละขั้นตอนบนเครื่อง เริ่มต้นด้วยการตรวจสอบล่ามที่ทำให้เกิดข้อผิดพลาดกับทุกสิ่งที่ตัวควบคุมไม่อนุญาต จากนั้นตรวจสอบรหัสที่ถูกแฟล็กในบล็อกเดียวที่มีการแทนที่ต่ำ จากนั้นจึงตัดบทความแรกที่วัดได้แล้วเปรียบเทียบกับภาพวาด ไม่ใช่เอาต์พุตของคอนโทรลเลอร์เก่า
- โหลดโปรแกรมลงในตัวควบคุมทดแทนและรันผ่านล่ามโดยไม่มีการเคลื่อนไหว ข้อมูลเข้าที่ไม่ได้รับอนุญาตอย่างชัดเจนทำให้เกิดข้อผิดพลาด ดังนั้นคำที่ไม่รองรับจึงปรากฏที่นี่แทนที่จะปรากฏบนแกนหมุน
- ตรวจสอบตำแหน่งสิ้นสุดการเปลี่ยนเครื่องมือและหน่วยที่ใช้สำหรับออฟเซ็ตและตารางเครื่องมือ เนื่องจากลักษณะการทำงานที่บันทึกไว้อาจทำให้แกนหลงเหลืออยู่ในตำแหน่งที่โปรแกรมไม่คาดคิด
- พิสูจน์รหัสที่ถูกแฟล็กแต่ละรหัสในบล็อกเดียวที่ฟีดต่ำสุดและแทนที่อย่างรวดเร็ว โดยมีขอบเขตงานชัดเจนและผู้ปฏิบัติงานอยู่ที่ฟีดค้าง
- ตัดบทความแรกเกี่ยวกับเนื้อหาที่ไม่สำคัญ วัดเทียบกับภาพวาด และฝึกการย้ายบ้านและวนรอบการตรวจสอบที่คุณทำเครื่องหมายไว้
- หยุดการทำงานของชุดโปรแกรมที่ปล่อยออกมา และบันทึกซอฟต์แวร์คอนโทรลเลอร์และเวอร์ชันการกำหนดค่าด้วยบันทึกการทดสอบ
- ก่อนที่จะมีใครทำงานภายในตู้หรือต่อสายไฟ ให้ปิดเครื่องและถอดปลั๊กออกจากแหล่งจ่ายไฟ และยืนยันว่าไม่สามารถเปิดเครื่องอีกครั้งได้ การทดสอบโปรแกรมไม่จำเป็นต้องเปิดตู้
- เก็บฝาครอบและอุปกรณ์ป้องกันให้เข้าที่สำหรับการทดสอบแบบขับเคลื่อนทุกครั้ง ไม่ให้ผู้อื่นอยู่ในขอบเขตการทำงาน และจับมือที่ป้อนและการหยุดฉุกเฉินสำหรับการรันครั้งแรกของแต่ละโปรแกรม
- คาดว่าจะมีชิ้นส่วนที่ผิดแทนที่จะเป็นสัญญาณเตือน: การเปลี่ยนเครื่องมือที่มีการตีความแตกต่างออกไปหรือรอบที่ยังไม่ได้ใช้งานอาจทำให้เกิดการเบี่ยงเบนโดยไม่โต้ตอบ ดังนั้นให้เปรียบเทียบขนาดที่วัดได้ ไม่ใช่เพียงว่าโปรแกรมทำงานหรือไม่เท่านั้น
- ทำซ้ำการทดสอบบทความแรกหลังจากการเปลี่ยนแปลงหลังโปรเซสเซอร์ ออฟเซ็ต หรือพารามิเตอร์ เนื่องจากการเปลี่ยนแปลงแต่ละครั้งจะสร้างโปรแกรมใหม่ที่ผลลัพธ์ก่อนหน้านี้ไม่สามารถอธิบายได้อีกต่อไป
สรุป: ความเข้ากันได้ได้รับการตรวจสอบแล้ว ไม่ถือว่า
อนุมัติการเปลี่ยนเมื่อเอกสารและเครื่องตกลงกัน: คำของโปรแกรม วงจร และโครงสร้างที่เป้าหมายสนับสนุน และความแตกต่างที่เปลี่ยนแปลงไฟล์ของคุณอย่างไร อินเทอร์เฟซการควบคุม ไดรฟ์ และฟีดแบ็กใดที่ตรงกัน ใครเป็นเจ้าของการแปลง ความปลอดภัย และการลงนาม และการทดสอบแบบเป็นขั้นตั้งแต่การตรวจสอบล่ามแบบไม่มีการเคลื่อนไหวไปจนถึงบทความแรกที่วัดผล
กฎการตัดสินใจในทางปฏิบัติ: ไม่มีไฟล์ใดออกจากรายการการตรวจสอบจนกว่าจะได้รับการให้คะแนนและพิสูจน์บนเครื่องจักร และไม่มีเครื่องจักรใดกลับสู่การผลิตจนกว่าผู้รับผิดชอบจะลงนามในบันทึกการทดสอบ ในกรณีที่เอกสารของซัพพลายเออร์ไม่ตอบคำถาม ให้รับคำตอบเป็นลายลักษณ์อักษรและเก็บไว้พร้อมกับการตรวจสอบ
- ตรวจสอบไลบรารีโปรแกรมก่อนเสนอราคาสลับ
- จับคู่อินเทอร์เฟซ ไดรฟ์ และฟีดแบ็ค ไม่ใช่แค่ G-code เท่านั้น
- ยืนยันพื้นที่ตู้ แหล่งจ่ายไฟ ระบบทำความเย็น และอากาศอัดด้วยเอกสารของเครื่องเอง
- ยอมรับขอบเขตความรับผิดชอบเป็นลายลักษณ์อักษร
- เผยแพร่โปรแกรมหลังจากการทดสอบในเครื่องตามขั้นตอนแล้วเท่านั้น
คำถามที่พบบ่อย
คำถามเหล่านี้ครอบคลุมถึงการตรวจสอบเพื่อตัดสินการเปลี่ยนทดแทน: มีอะไรเสียหายภายในไลบรารีโปรแกรม เกิดอะไรขึ้นกับโพสต์โปรเซสเซอร์ และเซลล์อัตโนมัติเปลี่ยนรูปภาพอย่างไร
โปรแกรมที่มีอยู่ของฉันจะทำงานไม่เปลี่ยนแปลงบนคอนโทรลเลอร์ทดแทนหรือไม่
สมมติว่าพวกเขาต้องการการพิสูจน์มากกว่าการเขียนใหม่ คำเคลื่อนไหวที่ใช้ร่วมกันมักจะเคลื่อนที่ในลักษณะเดียวกัน แต่การเปลี่ยนเครื่องมือที่สิ้นสุดในตำแหน่งหรือออฟเซ็ตอื่นที่อ่านในหน่วยการกำหนดค่าเครื่องจักรจะเปลี่ยนชิ้นส่วนโดยไม่ส่งสัญญาณเตือน
มีมาตรฐาน G-code เดียวที่รับประกันความเข้ากันได้หรือไม่
ไม่มีเอกสารฉบับเดียวที่ทำให้ตัวควบคุมสองตัวใช้แทนกันได้ รายงานล่าม RS274/NGC อธิบายภาษาถิ่นหนึ่งภาษาและการแก้ไข และตัวควบคุมทุกตัวจะเผยแพร่ชุดคำสั่งของตัวเอง ดังนั้นความเข้ากันได้จะถูกตัดสินระหว่างตัวควบคุมเฉพาะสองตัว
G-code และ M-code ใดที่มีแนวโน้มที่จะพังหลังจากการแลกเปลี่ยน?
การเปลี่ยนเครื่องมือ หน่วยออฟเซ็ตและตารางเครื่องมือ การเคลื่อนหลักที่ย้ายเฉพาะแกนที่ระบุชื่อ รอบการคว้าน เช่น G87 และ G88 ระนาบ G17.1, G18.1 และ G19.1 และโปรแกรมย่อยหรือช่วงรหัสผู้ใช้ เช่น M98, M99 และ M100 ถึง M199
ฉันจำเป็นต้องเขียนโพสต์โปรเซสเซอร์ CAM ใหม่หลังจากเปลี่ยนคอนโทรลเลอร์หรือไม่
เฉพาะในกรณีที่การตรวจสอบพบคำที่โพสต์ของคุณปล่อยออกมาซึ่งเป้าหมายจัดการแตกต่างออกไปหรือไม่เลย ไลบรารีบางแห่งจำเป็นต้องปรับแต่งเอาต์พุต ส่วนบางไลบรารีจำเป็นต้องเขียนโพสต์ใหม่ การตรวจสอบจะบอกใบเสนอราคาซึ่ง
อินเทอร์เฟซคอนโทรลเลอร์ ไดรฟ์ และฟีดแบ็กใดที่ต้องตรงกับเครื่องจักร
จำนวนแกนและประเภทเครื่อง อินเทอร์เฟซคำสั่งและคลาสการประมาณค่า ไม่ว่าไดรฟ์และอุปกรณ์ป้อนกลับที่มีอยู่จะยังคงอยู่หรือถูกเปลี่ยน และวิธีที่เซลล์อัตโนมัติส่งมอบ ถามแต่ละคำตอบเป็นลายลักษณ์อักษร
หุ่นยนต์หรือเซลล์อัตโนมัติเปลี่ยนการตรวจสอบคอนโทรลเลอร์หรือไม่
ใช่. เซลล์เพิ่มการจับมือ: อุปกรณ์ใดจัดลำดับหุ่นยนต์และเครื่องจักร ซึ่งเป็นเจ้าของอินเตอร์ล็อคและการหยุดแบบปลอดภัย และใครเป็นผู้ตรวจสอบ การควบคุม CNC และหุ่นยนต์แบบบูรณาการบนแพลตฟอร์มเดียวยังคงเหลือขอบเขตสำหรับโครงการของคุณที่จะกำหนด
ฉันจะตรวจสอบไลบรารีโปรแกรมขนาดใหญ่ที่มีอยู่อย่างรวดเร็วได้อย่างไร
แสดงรายการไฟล์ แยกคำและโครงสร้างที่แตกต่างกัน จัดประเภทเป็นไฟล์ที่ใช้ร่วมกัน ตีความต่างกัน ไม่รองรับหรือเฉพาะผู้จำหน่าย จากนั้นให้คะแนนแต่ละไฟล์ที่รันตามที่เป็น แปลงครั้งเดียวหรือเขียนใหม่ และเก็บผลลัพธ์ไว้เป็นเอกสารที่ลงวันที่
ฉันจะทดสอบความเข้ากันได้ก่อนตัดชิ้นส่วนจริงได้อย่างไร
เรียกใช้ล่ามโดยปิดการใช้งานการเคลื่อนไหว ตรวจสอบตำแหน่งสิ้นสุดการเปลี่ยนเครื่องมือและหน่วยออฟเซ็ต พิสูจน์โค้ดที่ถูกแฟล็กแต่ละโค้ดในบล็อกเดียวที่มีการแทนที่ต่ำ จากนั้นตัดบทความแรกที่วัดได้บนวัสดุที่ไม่สำคัญ และเปรียบเทียบกับภาพวาด
ใครเป็นผู้รับผิดชอบหากโปรแกรมที่แปลงแล้วหรือชุดติดตั้งเพิ่มทำให้เครื่องเสียหาย?
จดบันทึกไว้ก่อนสั่งซื้อฮาร์ดแวร์: เจ้าของเครื่องจักรจะรักษาฟังก์ชันด้านความปลอดภัย การป้องกัน และขีดจำกัดต่างๆ ซัพพลายเออร์ตัวควบคุมจะตอบสำหรับการควบคุมที่จ่ายให้ ผู้ประกอบเป็นเจ้าของการแปลง การเดินสายไฟ และการว่าจ้าง บุคคลที่มีความสามารถของผู้ใช้จะเผยแพร่การผลิต
เราควรวางแผนการฝึกอบรมและการหยุดทำงานอย่างไร?
วางแผนเป็นงานโครงการ: ผู้ปฏิบัติงานและเจ้าหน้าที่บำรุงรักษาต้องใช้เวลาบนหน้าจอใหม่ การแจ้งเตือนและขั้นตอนการกู้คืน และโปรแกรมที่แปลงแล้วจำเป็นต้องพิสูจน์ใหม่ ยอมรับขอบเขตการส่งมอบและการฝึกอบรมในใบเสนอราคา


