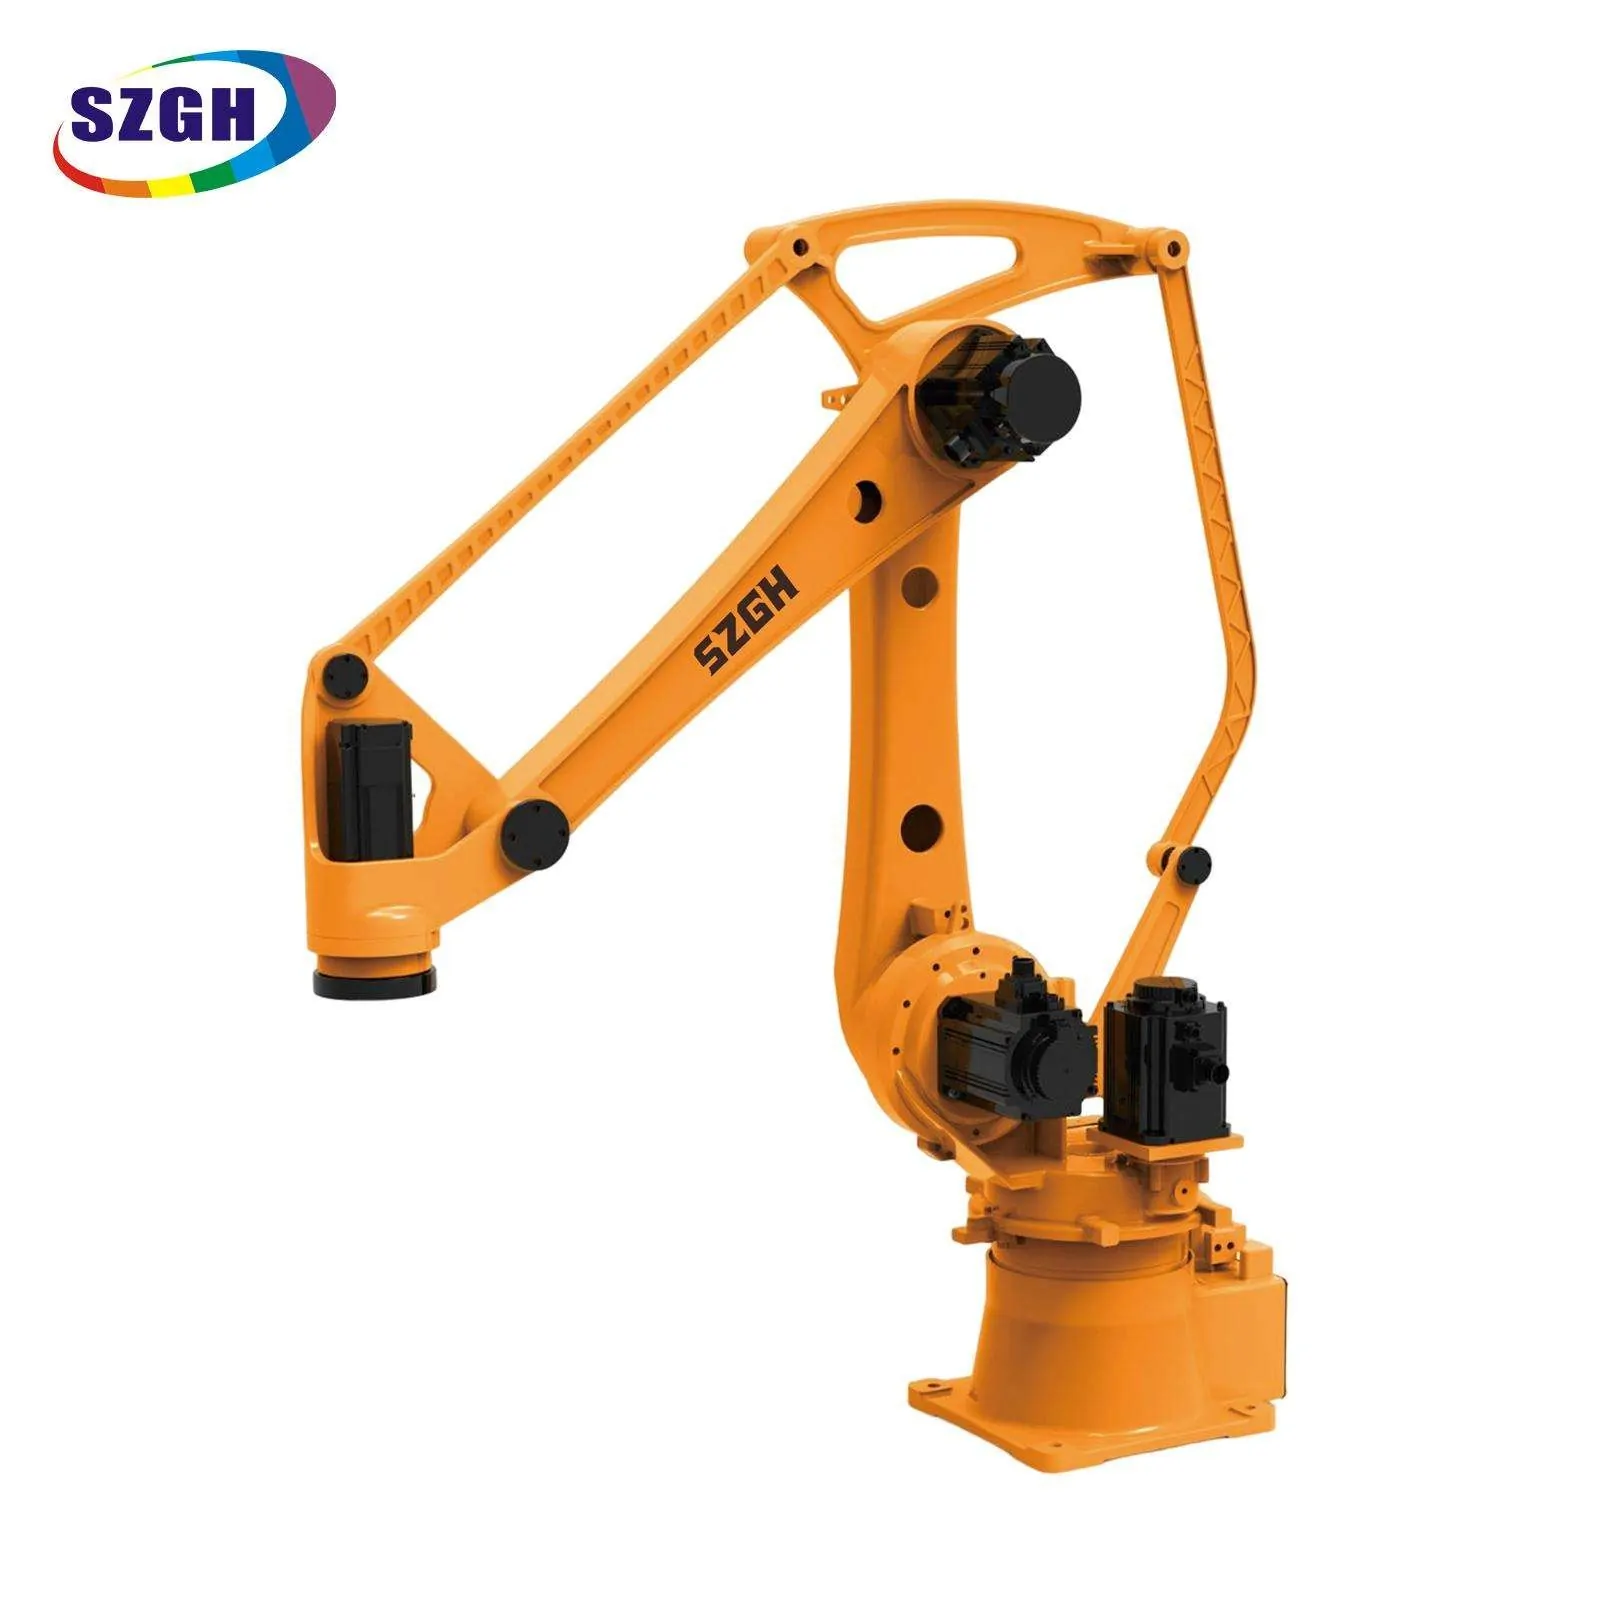
Սննդի և խմիչքների գծերը այլ հարց են տալիս, քան այն գործարաններից շատերը, որոնց հետ ես խոսում եմ: Դա ոչ միայն «կարո՞ղ է ռոբոտը բարձրացնել սա», այլ «կարո՞ղ է ռոբոտը հետևել այն գծին, որն անցնում է անընդհատ, բարձր արագությամբ, առանց դառնալու այն, ինչը դանդաղեցնում է մնացած ամեն ինչ»: Ես անդրադարձել եմ ընդհանուր ընտրությանը: ինչպես ընտրել ճիշտ պալետիզացնող ռոբոտի թեւը և ստվարաթղթի հատուկ ուղեցույցը ստվարաթղթե տուփերի համար ծալքավորող ռոբոտի թև : Այս հոդվածը վերաբերում է սննդամթերքի և խմիչքների փաթեթավորման գծերին:
Ինչն է տարբերվում սննդի և ըմպելիքների պալետավորումից
Սննդի և ըմպելիքների ծալքավորման մեծ մասը ներառում է ստվարաթղթեր, պատյաններ, սեղմված փաթեթավորված բազմափաթեթներ կամ տուփային արտադրանքներ, ինչը այն դնում է ծղոտե ներդիրների ավելի հեշտ կատեգորիայի մեջ՝ բռնիչի դիզայնի տեսանկյունից: Բայց երեք բան այս արդյունաբերությունն ավելի խիստ է դարձնում, քան սովորական ստվարաթղթե գիծը.
Շարունակական գործողություն. Շշալցման և փաթեթավորման գծերը հաճախ նախագծված են երկար հերթափոխի ընթացքում նվազագույն կանգառներով աշխատելու համար, ուստի ցիկլի ժամանակի հուսալիությունը նույնքան կարևոր է, որքան հումքի արագությունը:
Գծի արագության հետևողականություն: Միջին հաշվով արագ, բայց անհետևողական ռոբոտը կստեղծի խցանումներ հոսանքին հակառակ կամ ներքև, նույնիսկ եթե դրա վերին սպեկտրը տպավորիչ է թվում:
Փաթեթավորման բազմազանություն. Մեկ հաստատությունում հաճախ աշխատում են մի քանի SKU-ներ՝ պատյանների տարբեր չափսեր, տարբեր բազմափաթեթի ձևաչափեր, միևնույն ծղոտե կայանի միջոցով, երբեմն՝ նույն հերթափոխի շրջանակներում:
Սրանցից ոչ մեկը էկզոտիկ ռոբոտ չի պահանջում: Դա պահանջում է ընտրել ճիշտ բեռնվածություն և հասնել ձեր գործի իրական քաշին և ծղոտե ներքնակի դասավորությանը, ինչպես նաև անկեղծ լինել ձեր իրական (ոչ տեսական) գծի արագության վերաբերյալ:
Համապատասխան ռոբոտի հզորությունը տուփի և տուփի քաշին
Ըմպելիքների տուփերը և սննդի տուփերը սովորաբար ընկնում են միջին ծանրաբեռնվածության միջակայքում՝ ավելի ծանր, քան թեթև խորտիկի տուփը, ավելի թեթև, քան քիմիական փոշու տոպրակը: Մեր կողմից SZGH-B Handling Series , երկու մոդելներ ընդգրկում են այս տեսականու մեծ մասը.
Ավելի ծանր պատյաններ, ապակե շշերի բազմափաթեթներ, ավելի բարձր կույտերի բարձրություններ
Ինչպես ստվարաթղթե ոճով ծղոտե ներքնակ պատրաստելու դեպքում, հիշեք, որ ձեր օգտակար բեռնվածքի պահանջը ներառում է բռնիչի քաշը, ոչ միայն պատյանի քաշը. եթե դուք աշխատում եք մի քանի բաժակ վակուումային գլխիկով՝ ավելի բարձր թողունակություն ձեռք բերելու համար, այդ ավելացված գործիքային քաշը պետք է լինի ձեր չափագրման մաթեմատիկայի մի մասը, այլ ոչ թե հետագա մտածողությունը:
Gripper դիզայն սննդի և խմիչքի փաթեթավորման համար
Վակուումային սարքավորումն այստեղ ստանդարտ ընտրություն է, այն նույն պատճառով, որ այն լավ է աշխատում հիմնականում ստվարաթղթե տուփերի համար. հարթ, հետևողական մակերեսները հուսալիորեն կնքվում են վակուումի տակ: Սննդամթերքի և խմիչքների փաթեթավորման համար արժե մի քանի բան հաստատել.
Կծկվող-փաթաթված և թաղանթային մակերեսներ: Եթե դուք ծալքավոր փաթեթավորում եք ծալքավոր փաթեթավորմամբ, այլ ոչ թե պինդ ստվարաթղթե տուփերով, հաստատեք, որ վակուումային համակարգը գնահատված է թեթևակի անհարթ կամ ճկուն թաղանթային մակերեսների համար, այլ ոչ միայն կոշտ ստվարաթղթե տախտակի համար:
Multi-SKU ճկունություն: Եթե ձեր գիծն աշխատում է մեկից ավելի պատյանների չափսերով կամ ձևաչափերով, հարցրեք՝ արդյոք բռնիչն ու կառավարման ծրագիրը կարող են անցնել դրանց միջև՝ առանց ձեռքով վերակազմավորելու. սա հաճախ տարբերությունն է սահուն փոփոխության և չպլանավորված ժամանակի միջև:
Լվացքի և հիգիենայի միջավայրի համատեղելիություն: Սննդի արտադրության տարածքները հաճախ պահանջում են սարքավորումներ, որոնք հանդուրժում են լվացման մաքրման կանոնավոր ցիկլերը: Հաստատեք ներթափանցման պաշտպանության վարկանիշները և նյութերի համատեղելիությունը ձեր հաստատության սանիտարական արձանագրության հետ՝ նախքան ռոբոտի և բռնիչի համադրությունը վերջնական տեսքի բերելը:
Շարունակական փաթեթավորման գծերի հետ քայլ պահելը
Ամենատարածված անհամապատասխանությունը, որը ես տեսնում եմ սննդի և ըմպելիքների ծալքավորման գնանշումներում, ռոբոտն է, որը ճիշտ չափսերով ունի օգտակար բեռի համար, բայց իրականում չի ստուգվում իրական գծի արագության համեմատ: Նախքան մոդելը վերջնական տեսքի բերելը.
Հարցրեք ցիկլի ժամանակը ձեր գործի իրական քաշի և ճանապարհորդության հեռավորության վրա. ոչ ամենաարագ տեսական թիվը, որը սովորաբար չափվում է իդեալական, նվազագույն ծանրաբեռնվածության պայմաններում:
Հաստատեք, թե արդյոք մեկ ռոբոտը կարող է պահպանել ձեր թիրախային արդյունքը, կամ արդյոք ձեր գծի արագությունը իսկապես պահանջում է երկրորդ միավոր կամ երկակի ծղոտե ներդիր, որը սպասարկվում է բավարար հասանելիությամբ մեկ ռոբոտի կողմից:
Գործոն ամբողջ ծղոտե ներքնակ փոխանակման ժամանակի վրա, քանի որ արագ ռոբոտը դեռևս կարող է խցանվել նրանով, թե որքան արագ է ավարտված ծղոտե ներքնակը մաքրվում և փոխարինվում:
Այն վայրերում, որտեղ ռոբոտային պալետավորումը տեղավորվում է սննդի/ըմպելիքների փաթեթավորման գծում
Ռոբոտային պալետավորումը սովորաբար նստում է փաթեթավորման գծի ամենավերջում՝ պատյանները, փաթաթումը կամ տուփը ավարտվելուց հետո, և սնվում անմիջապես պահեստում կամ նյութատեխնիկական բեմադրության մեջ: Քանի որ սա վերջին ավտոմատացված քայլն է մինչև արտադրանքը լքել արտադրական տարածքը, հուսալիությունն այստեղ ավելի կարևոր է, քան գծի գրեթե ցանկացած այլ վայր.
Սա նաև սովորաբար ամենաբարձր ինտենսիվության ձեռքով առաջադրանքն է, որը մնում է ժամանակակից փաթեթավորման գծում, քանի որ հոսանքին հակառակ լցոնումը, ծածկը և պատյանը հաճախ արդեն ավտոմատացված են: Եթե ձեր ծղոտե երեսպատման կայանը դեռևս հանդիսանում է ավտոմատացված գծի վերջում գտնվող մեկ ձեռքով խցան, դա հաճախ ձեզ համար մատչելի ավտոմատացման ամենապարզ հնարավորությունն է:
Ինչ ուղարկել մեզ ճշգրիտ առաջարկության համար
Հատկապես սննդի և խմիչքների պալետավորման համար այս մանրամասները թույլ են տալիս արագ ճշգրիտ պատասխան տալ ձեզ.
Գործի կամ ստվարաթղթե չափսերը և քաշը մեկ միավորի համար
SKU-ների կամ ձևաչափերի քանակը, որոնք անցնում են նույն ծղոտե կայանի միջոցով
Նպատակային գծի արագություն (պատյաններ կամ ստվարաթղթեր րոպեում/ժամում)
Ծղոտե ներքնակ չափը և թիրախային կույտի բարձրությունը կամ շերտերի քանակը
Fannie Chen-ը Shenzhen Guanhong Automation Co., Ltd.-ի (SZGH) գործադիր տնօրենն է, որը հիմնադրվել է 2013 թվականին Չինաստանի Շենժեն քաղաքում: SZGH-ի ռոբոտներն ու CNC համակարգերն օգտագործվում են 126 երկրներում: Այս հոդվածում նշված արտադրանքի բնութագրերը վերցված են SZGH-ի հրապարակված SZGH-B Handling Series տեխնիկական փաստաթղթերից:
SZGH — Արտադրության ավտոմատացման արդիականացման փորձագետ ՓՄՁ-ների համար
Մենք օգնում ենք փոքր և միջին արտադրողներին մրցակցել ավելի քիչ աշխատուժով, ավելի ցածր գնով և ավելի խելացի մեքենաներով.
Վստահված է 3000+ գործարանների կողմից 126 երկրներում: